
مقدمه
سیستمهای هیدرولیکی یکی از مهمترین فناوریهای مورد استفاده در تجهیزات صنعتی، ماشینآلات سنگین، سامانههای انتقال قدرت و تجهیزات کنترل حرکت هستند. این سیستمها با استفاده از سیال تحت فشار، انرژی مکانیکی مورد نیاز برای حرکت دادن بارها و اجرای عملیات مختلف را تأمین میکنند. در بسیاری از کاربردهای صنعتی، کنترل دقیق موقعیت، سرعت و نیروی خروجی عملگر هیدرولیکی اهمیت زیادی دارد. به همین دلیل، طراحی مدارهای هیدرولیکی پیشرفته و استفاده از روشهای کنترلی مناسب برای بهبود عملکرد آنها ضروری است.
یکی از ساختارهای مورد استفاده در این حوزه، عملگر هیدرولیکی با مدار بسته یا Closed-Circuit Hydraulic Actuator است. در این ساختار، جریان سیال بین پمپ و عملگر در یک مسیر بسته گردش میکند و برخلاف بسیاری از مدارهای هیدرولیکی متداول، سیال بهصورت پیوسته از مخزن اصلی به پمپ مکش نمیشود و پس از عبور از عملگر نیز به مخزن بازنمیگردد. در عوض، جریان خروجی از یک سمت عملگر به سمت دیگر مدار منتقل میشود و پمپ وظیفه ایجاد اختلاف فشار و کنترل جریان مورد نیاز را بر عهده دارد.
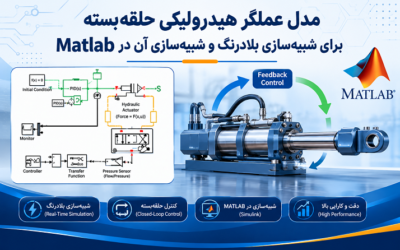
در شبیهسازی ارائهشده در محیط Matlab و Simscape، یک عملگر هیدرولیکی مدار بسته بررسی میشود که توسط یک موتور با سرعت متغیر به حرکت درمیآید. این 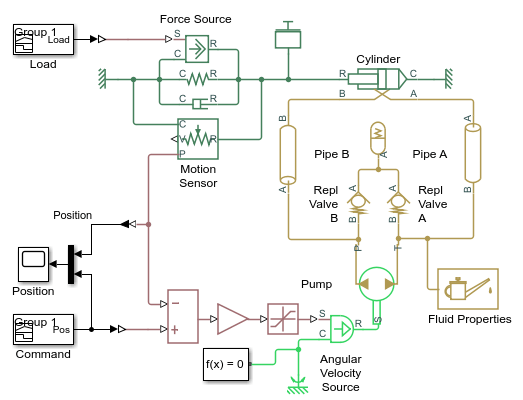 سیستم از دو شیر جبرانکننده یا شیر یکطرفه (Check Valve) و یک آکومولاتور فنری بهعنوان منبع جبران سیال استفاده میکند. سرعت موتور نیز بر اساس اختلاف بین موقعیت فرمان دادهشده و موقعیت واقعی عملگر تنظیم میشود. در خروجی مکانیکی، عملگر با مجموعهای شامل فنر، دمپر و یک بار متغیر با زمان درگیر است.
این ساختار امکان بررسی همزمان رفتار هیدرولیکی، عملکرد سیستم کنترل موقعیت و پاسخ مکانیکی عملگر در برابر بارهای متغیر را فراهم میکند. همچنین با استفاده از قابلیت Simscape Logging میتوان کمیتهایی مانند موقعیت پیستون، دبی عبوری از پمپ، فشار محفظههای سیلندر و نیروی بار را در طول زمان تحلیل کرد.
آشنایی با عملکرد مدار هیدرولیکی بسته
در یک مدار هیدرولیکی بسته، سیال در یک مسیر گردش میکند که معمولاً پمپ و عملگر هیدرولیکی اجزای اصلی آن هستند. پمپ با ایجاد اختلاف فشار بین دو مسیر، جریان سیال را برقرار میکند. این جریان باعث حرکت پیستون در سیلندر شده و در نتیجه انرژی هیدرولیکی به انرژی مکانیکی تبدیل میشود.
در چنین سیستمی، هنگامی که پیستون به سمت جلو حرکت میکند، حجم یکی از محفظههای سیلندر افزایش یافته و حجم محفظه دیگر کاهش پیدا میکند. سیال خارجشده از محفظهای که حجم آن کاهش مییابد، به سمت محفظه مقابل هدایت میشود. بنابراین، در حالت ایدهآل، مقدار سیال مورد نیاز برای پر کردن محفظه در حال افزایش حجم، از جریان خروجی محفظه دیگر تأمین میشود.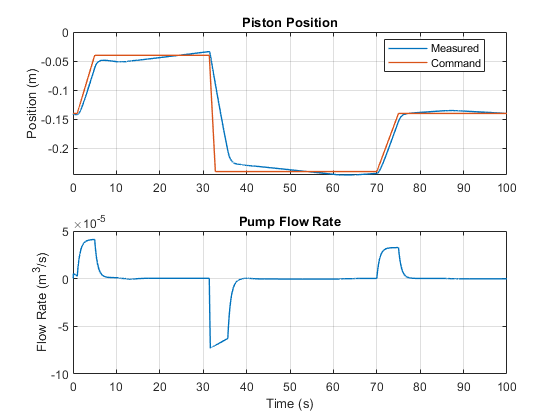
با وجود این، در سیستم واقعی نمیتوان فرض کرد که مقدار سیال در تمام شرایط ثابت باقی میماند. نشتی داخلی، تفاوت حجم مؤثر دو سمت پیستون، تراکمپذیری سیال و تغییرات دما میتوانند باعث ایجاد عدم تعادل در حجم سیال شوند. همچنین در هنگام تغییر جهت حرکت عملگر یا تغییر ناگهانی شرایط کاری، ممکن است فشار یکی از شاخههای مدار کاهش پیدا کند.
برای جلوگیری از ایجاد فشار منفی یا کاهش بیش از حد فشار در مدار، از مسیرهای جبرانکننده استفاده میشود. در مدل حاضر، دو شیر یکطرفه به همراه یک آکومولاتور فنری این وظیفه را بر عهده دارند. این اجزا امکان ورود سیال جبرانی به مدار را فراهم میکنند و به حفظ شرایط مناسب عملکرد سیستم کمک میکنند.
معرفی اجزای اصلی سیستم
1. موتور با سرعت متغیر
یکی از ویژگیهای مهم این شبیهسازی، استفاده از موتور با سرعت متغیر برای راهاندازی پمپ هیدرولیکی است. در سیستمهای متداول، ممکن است پمپ با سرعت تقریباً ثابت کار کند و کنترل حرکت عملگر از طریق شیرهای کنترلی انجام شود. اما در این مدل، سرعت موتور بهصورت مستقیم تحت تأثیر سیگنال کنترلی قرار میگیرد.
تغییر سرعت موتور باعث تغییر سرعت چرخش پمپ و در نتیجه تغییر دبی تولیدشده توسط آن میشود. بهطور کلی، دبی خروجی یک پمپ جابهجایی مثبت به سرعت د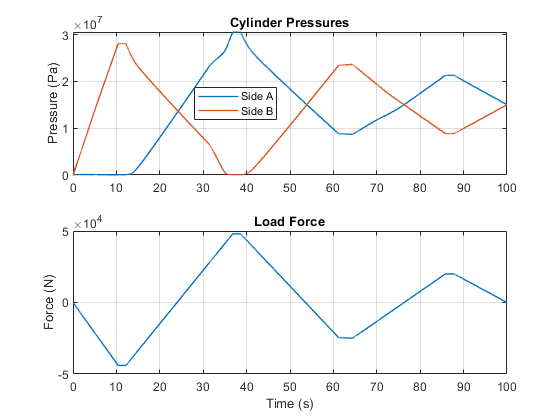 وران و حجم جابهجایی آن وابسته است. رابطه ایدهآل دبی پمپ را میتوان بهصورت زیر بیان کرد:
Q = D × n
در این رابطه، Q دبی حجمی خروجی پمپ، D حجم جابهجایی پمپ در هر دور و n سرعت چرخش آن است. در صورتی که سرعت بر حسب دور بر دقیقه بیان شود، برای محاسبه دبی بر حسب واحدهای سازگار باید ضریب تبدیل زمانی نیز در نظر گرفته شود.
در عمل، دبی واقعی پمپ به دلیل نشتی داخلی و محدودیتهای مکانیکی با مقدار ایدهآل تفاوت دارد. بنابراین، افزایش سرعت موتور معمولاً موجب افزایش دبی خروجی میشود، اما مقدار دقیق آن به راندمان حجمی پمپ و شرایط فشار کاری نیز وابسته است.
استفاده از موتور با سرعت متغیر این امکان را فراهم میکند که میزان جریان هیدرولیکی متناسب با نیاز حرکتی عملگر تنظیم شود. در نتیجه، میتوان بدون نیاز به کنترل دائمی جریان از طریق شیرهای محدودکننده، حرکت پیستون را با تغییر سرعت پمپ مدیریت کرد.
2. پمپ هیدرولیکی
پمپ یکی از اجزای اصلی مدار بسته است و وظیفه آن ایجاد جریان سیال و تأمین انرژی مورد نیاز برای حرکت عملگر است. در این ساختار، پمپ بین دو شاخه اصلی مدار هیدرولیکی قرار گرفته و با تغییر جهت جریان، امکان حرکت پیستون در دو جهت مختلف را فراهم میکند.
هنگامی که پمپ در یک جهت دوران میکند، جریان سیال بهگونهای برقرار میشود که پیستون در یک جهت حرکت کند. با تغییر جهت جریان پمپ، اختلاف فشار بین محفظههای سیلندر نیز معکوس شده و پیستون میتواند در جهت مخالف حرکت کند.
در تحلیل عملکرد پمپ باید به رابطه بین دبی، اختلاف فشار و توان هیدرولیکی توجه کرد. توان منتقلشده به سیال از رابطه زیر به دست میآید:
P = Δp × Q
در این رابطه، P توان هیدرولیکی، Δp اختلاف فشار بین دو سمت پمپ و Q دبی حجمی است. این رابطه نشان میدهد که افزایش فشار یا دبی میتواند باعث افزایش توان مورد نیاز برای راهاندازی پمپ شود.
از آنجا که پمپ توسط موتور با سرعت متغیر به حرکت درمیآید، تغییرات سرعت موتور در نهایت بر دبی، فشار و توان مصرفی مجموعه اثر میگذارد. به همین دلیل، بررسی رفتار پمپ در کنار موقعیت پیستون و فشار محفظههای سیلندر اهمیت زیادی دارد.
3. سیلندر هیدرولیکی
سیلندر هیدرولیکی وظیفه تبدیل انرژی سیال تحت فشار به حرکت خطی را بر عهده دارد. این قطعه از یک محفظه استوانهای، پیستون و میله پیستون تشکیل شده است. با اعمال اختلاف فشار به دو سمت پیستون، نیرویی در راستای محور سیلندر ایجاد میشود و پیستون شروع به حرکت میکند.
نیروی تولیدشده توسط سیلندر به اختلاف فشار و سطح مؤثر پیستون وابسته است. برای یک سیلندر دوطرفه میتوان نیروی هیدرولیکی را بهصورت ساده از رابطه زیر محاسبه کرد:
F = p₁A₁ – p₂A₂
در این رابطه، p₁ و p₂ فشار دو محفظه سیلندر و A₁ و A₂ سطح مؤثر هر سمت پیستون هستند. در سیلندرهای دارای میله پیستون، سطح مؤثر سمت میله از سطح سمت بدون میله کمتر است. بنابراین، حتی در صورت برابر بودن فشار دو محفظه، نیروی تولیدی در دو جهت لزوماً یکسان نخواهد بود.
این موضوع در طراحی مدارهای بسته اهمیت زیادی دارد؛ زیرا اختلاف حجم جابهجایی دو سمت سیلندر میتواند باعث ایجاد عدم تعادل در جریان سیال شود. به همین دلیل، استفاده از شیرهای جبرانکننده و آکومولاتور در این ساختار ضروری است.
4. شیرهای یکطرفه جبرانکننده
در مدل مورد بررسی، دو شیر یکطرفه بهعنوان Replenishment Valves استفاده شدهاند. این شیرها بهگونهای عمل میکنند که سیال تنها در جهت مجاز از مسیر جبرانکننده وارد مدار شود. وظیفه اصلی آنها جبران کمبود سیال در شاخههای مختلف مدار و جلوگیری از کاهش نامناسب فشار است.
در یک مدار بسته، به دلیل اختلاف حجم دو محفظه سیلندر، نشتی و تغییرات شرایط کاری، ممکن است مقدار سیال موجود در یکی از شاخهها برای حفظ فشار مناسب کافی نباشد. در چنین شرایطی، شیر یکطرفه مربوطه میتواند باز شود و اجازه ورود سیال جبرانی را بدهد.
شیر یکطرفه معمولاً زمانی باز میشود که اختلاف فشار دو طرف آن از مقدار فشار بازشدن یا Crack Pressure بیشتر شود. در شرایط عادی، اگر فشار سمت مدار از فشار منبع جبرانکننده بیشتر باشد، شیر بسته باقی میماند و از برگشت سیال جلوگیری میکند.
وجود دو شیر یکطرفه در این مدل باعث میشود هر یک از شاخههای اصلی مدار بتوانند در صورت نیاز از منبع جبران سیال تغذیه شوند. این آرایش بهخصوص هنگام تغییر جهت حرکت پیستون و تغییر فشار دو شاخه مدار اهمیت پیدا میکند.
5. آکومولاتور فنری بهعنوان مخزن جبران سیال
یکی دیگر از اجزای مهم این سیستم، آکومولاتور فنری است که نقش منبع ذخیره و جبران سیال را بر عهده دارد. آکومولاتور در سیستمهای هیدرولیکی معمولاً برای ذخیره انرژی، کاهش نوسانات فشار و تأمین سیال مورد نیاز در شرایط گذرا استفاده میشود.
در مدل حاضر، آکومولاتور بهعنوان Replenishment Reservoir در نظر گرفته شده است. به این معنا که هنگام کاهش فشار در یکی از شاخههای مدار، سیال مورد نیاز از طریق شیر یکطرفه مربوطه از آکومولاتور وارد مدار میشود.
آکومولاتور فنری از یک حجم سیال و یک عنصر مکانیکی فنری تشکیل شده است. با ورود سیال به آن، فنر فشرده میشود و انرژی را به شکل انرژی پتانسیل مکانیکی ذخیره میکند. هنگامی که فشار مدار کاهش مییابد، نیروی فنر میتواند سیال ذخیرهشده را به سمت مدار هدایت کند.
رابطه ساده نیروی فنر بهصورت زیر بیان میشود:
F = kx
در این رابطه، F نیروی فنر، k ضریب سختی فنر و x میزان تغییر طول یا فشردگی آن است. با توجه به سطح مؤثر عنصر متحرک آکومولاتور، نیروی فنر به فشار سیال تبدیل میشود. بنابراین، فشار جبرانی آکومولاتور به مشخصات فنر، میزان فشردگی و سطح مؤثر آن وابسته است.
استفاده از آکومولاتور فنری در این مدل باعث میشود سیستم بتواند در زمان بروز تغییرات فشار، سیال مورد نیاز را تأمین کند و از اختلال در عملکرد مدار بسته جلوگیری شود.
سیستم کنترل موقعیت عملگر هیدرولیکی
یکی از بخشهای مهم این شبیهسازی، ساختار کنترلی مورد استفاده برای تنظیم موقعیت پیستون است. در این سیستم، سرعت موتور بر اساس اختلاف بین موقعیت فرمان دادهشده و موقعیت واقعی عملگر کنترل میشود. بنابراین، سیستم از یک حلقه بسته کنترل موقعیت استفاده میکند.
در یک سیستم کنترل حلقه بسته، ابتدا مقدار مطلوب یک کمیت توسط کاربر یا واحد کنترل تعیین میشود. سپس مقدار واقعی آن از طریق سنسور یا بخش اندازهگیری دریافت شده و با مقدار مرجع مقایسه میشود. اختلاف این دو مقدار بهعنوان سیگنال خطا به کنترلکننده ارسال میشود.
در این مدل، خطای موقعیت از رابطه زیر به دست میآید:
e(t) = xref(t) – xactual(t)
در این رابطه، xref موقعیت مرجع و xactual موقعیت واقعی پیستون است. اگر موقعیت واقعی کمتر از مقدار مرجع باشد، خطای مثبت ایجاد میشود و کنترلکننده باید فرمانی صادر کند که حرکت عملگر در جهت کاهش این خطا انجام شود.
اگر موقعیت واقعی از مقدار مرجع بیشتر شود، علامت خطا تغییر میکند و سیستم باید سرعت موتور را کاهش دهد یا جهت عملکرد آن را تغییر دهد. به این ترتیب، کنترل سرعت موتور میتواند موقعیت پیستون را به مقدار مطلوب نزدیک کند.
از آنجا که سرعت موتور مستقیماً بر دبی پمپ اثر میگذارد، کنترل سرعت موتور در واقع روشی برای کنترل جریان سیال و در نهایت کنترل سرعت حرکت پیستون است. این ارتباط میان متغیرهای الکتریکی، هیدرولیکی و مکانیکی، یکی از ویژگیهای مهم مدلسازی چندفیزیکی در Simscape محسوب میشود.
برای تحلیل دقیقتر چنین ساختاری، میتوان از کنترلکنندههایی مانند تناسبی (P)، تناسبی-انتگرالی (PI) یا تناسبی-انتگرالی-مشتقی (PID) استفاده کرد. انتخاب نوع کنترلکننده به مشخصات سیستم، زمان پاسخ مطلوب، میزان فراجهش و دقت مورد نیاز بستگی دارد. البته نوع دقیق کنترلکننده و پارامترهای آن باید از روی ساختار واقعی مدل تعیین شود و نمیتوان بدون بررسی مدل، تنظیمات مشخصی را به آن نسبت داد.
مدلسازی بار مکانیکی متصل به سیلندر
عملگر هیدرولیکی در این شبیهسازی تنها در برابر یک بار ثابت حرکت نمیکند، بلکه با مجموعهای از عناصر مکانیکی شامل فنر، دمپر و یک بار متغیر با زمان درگیر است. این موضوع باعث میشود رفتار سیستم به شرایط مکانیکی متغیر وابسته باشد و امکان بررسی عملکرد کنترلکننده در شرایط مختلف فراهم شود.
فنر مکانیکی
فنر یکی از اجزای اصلی بار مکانیکی است که نیروی آن به میزان جابهجایی وابسته است. در یک فنر خطی، نیروی مقاوم متناسب با تغییر طول فنر خواهد بود. رابطه این نیرو از قانون هوک به دست میآید:
Fspring = -kx
علامت منفی نشاندهنده آن است که نیروی فنر در جهت مخالف تغییر مکان اعمال میشود. به عبارت دیگر، هنگامی که پیستون از موقعیت تعادل خارج میشود، فنر نیرویی ایجاد میکند که تمایل دارد آن را به موقعیت اولیه بازگرداند.
وجود فنر باعث میشود نیروی مقاوم سیلندر با تغییر موقعیت پیستون تغییر کند. در نتیجه، کنترلکننده باید علاوه بر جبران بارهای خارجی، اثر نیروی فنر را نیز در نظر بگیرد.
دمپر یا میراگر مکانیکی
دمپر وظیفه ایجاد نیروی مقاوم متناسب با سرعت حرکت را بر عهده دارد. در یک مدل خطی، نیروی دمپر از رابطه زیر محاسبه میشود:
Fdamper = -cẋ
در این رابطه، c ضریب میرایی و ẋ سرعت حرکت پیستون است. هرچه سرعت حرکت بیشتر باشد، نیروی مقاوم دمپر نیز افزایش پیدا میکند.
وجود دمپر در مدل باعث میشود نوسانات مکانیکی سیستم کاهش پیدا کند. برای مثال، اگر پیستون تحت تأثیر نیروی هیدرولیکی به سمت یک موقعیت جدید حرکت کند، فنر ممکن است موجب ایجاد نوسان در اطراف موقعیت تعادل شود. دمپر با اتلاف انرژی مکانیکی به کاهش این نوسانات کمک میکند.
بار متغیر با زمان
علاوه بر فنر و دمپر، یک بار خارجی متغیر با زمان نیز به عملگر اعمال میشود. این بار میتواند نماینده نیروهای خارجی واردشده از طرف یک تجهیز صنعتی، مکانیزم متصل به سیلندر یا شرایط کاری متغیر ماشین باشد.
برخلاف بار ثابت، نیروی متغیر با زمان میتواند در لحظات مختلف مقدار متفاوتی داشته باشد. این تغییرات ممکن است بهصورت پلهای، تناوبی یا تابعی پیوسته از زمان تعریف شوند. هدف از در نظر گرفتن چنین باری، بررسی توانایی سیستم کنترل در حفظ موقعیت مطلوب هنگام تغییر شرایط مکانیکی است.
برای مثال، اگر بار خارجی در یک لحظه افزایش پیدا کند، نیروی مقاوم واردشده به پیستون نیز بیشتر میشود. در نتیجه، ممکن است سرعت حرکت پیستون کاهش پیدا کند یا موقعیت واقعی آن از مقدار مرجع فاصله بگیرد. کنترلکننده با تشخیص این خطا، سرعت موتور را تنظیم میکند تا جریان و نیروی هیدرولیکی مورد نیاز برای جبران تغییر بار فراهم شود.
معادلات حاکم بر رفتار سیستم
برای درک بهتر عملکرد عملگر هیدرولیکی مدار بسته، میتوان روابط اصلی حاکم بر بخشهای مختلف سیستم را بررسی کرد. این روابط شامل معادلات جریان سیال، نیروی هیدرولیکی و دینامیک مکانیکی هستند.
رابطه دبی و سرعت پیستون
در یک سیلندر هیدرولیکی، دبی حجمی سیال با سرعت حرکت پیستون و سطح مؤثر آن ارتباط دارد. برای یک محفظه با سطح مقطع ثابت، رابطه دبی و سرعت بهصورت زیر است:
Q = A × v
در این رابطه، Q دبی حجمی سیال، A سطح مؤثر پیستون و v سرعت خطی آن است. بنابراین، در شرایطی که سطح مؤثر ثابت باشد، افزایش دبی ورودی باعث افزایش سرعت حرکت پیستون خواهد شد.
در سیلندرهای دوطرفه، به دلیل تفاوت سطح مؤثر دو سمت پیستون، رابطه دبی و سرعت در هنگام حرکت رفت و برگشت متفاوت است. این موضوع در مدار بسته اهمیت دارد؛ زیرا حجم سیال مورد نیاز برای حرکت پیستون در دو جهت یکسان نیست.
رابطه فشار و نیروی هیدرولیکی
نیروی خروجی سیلندر به فشار و سطح مؤثر پیستون وابسته است. در سادهترین حالت، برای یک محفظه با فشار یکنواخت میتوان نوشت:
F = p × A
بنابراین، برای افزایش نیروی خروجی سیلندر میتوان فشار سیال را افزایش داد یا از پیستونی با سطح مؤثر بزرگتر استفاده کرد. البته در یک سیلندر واقعی، فشار هر دو محفظه و نیروهای اصطکاکی نیز باید در محاسبات لحاظ شوند.
معادله دینامیکی بخش مکانیکی
حرکت پیستون و بار متصل به آن را میتوان با استفاده از قانون دوم نیوتن توصیف کرد. در صورتی که جرم معادل بار برابر m باشد، معادله حرکت به شکل زیر قابل بیان است:
mẍ = Fhyd – cẋ – kx – Fload
در این رابطه، m جرم معادل سیستم، ẍ شتاب، Fhyd نیروی هیدرولیکی، c ضریب میرایی، k ضریب سختی فنر و Fload نیروی بار خارجی است. علامت نیروها به جهت مثبت انتخابشده برای حرکت بستگی دارد.
این معادله نشان میدهد که شتاب پیستون به اختلاف نیروی تولیدشده توسط سیلندر و مجموع نیروهای مقاوم وابسته است. هرچه بار خارجی یا نیروی فنر و دمپر افزایش پیدا کند، نیروی خالص واردشده به پیستون کاهش مییابد.
ترکیب این معادلات با روابط هیدرولیکی و دینامیک موتور و پمپ، مدل ریاضی کاملتری از سیستم ایجاد میکند. در Simscape، این روابط از طریق بلوکهای فیزیکی و اتصالات میان آنها پیادهسازی میشوند و نیازی نیست تمام معادلات بهصورت دستی در محیط Simulink نوشته شوند.
ساختار مدل در Matlab و Simscape
محیط Simscape در Matlab امکان مدلسازی سیستمهایی را فراهم میکند که از چندین حوزه فیزیکی مختلف تشکیل شدهاند. در این شبیهسازی، بخش هیدرولیکی، مکانیکی و کنترلی در قالب یک مدل یکپارچه با یکدیگر ارتباط دارند.
برای پیادهسازی مدل، ابتدا مدار هیدرولیکی بسته شامل پمپ، سیلندر، دو شیر یکطرفه و آکومولاتور فنری تشکیل میشود. سپس موتور محرک پمپ به مدار متصل شده و ورودی کنترلی آن برای تغییر سرعت در نظر گرفته میشود.
در ادامه، بخش مکانیکی شامل فنر، دمپر و بار متغیر با زمان به خروجی سیلندر متصل میشود. این بخش شرایط بارگذاری واقعیتری را برای سیستم ایجاد میکند و باعث میشود عملکرد عملگر تحت تأثیر نیروهای مقاوم مختلف بررسی شود.
در بخش کنترل، موقعیت مرجع با موقعیت واقعی پیستون مقایسه میشود. خروجی این مقایسه به کنترلکننده ارسال شده و سیگنال حاصل برای تنظیم سرعت موتور مورد استفاده قرار میگیرد. در نتیجه، یک حلقه بسته تشکیل میشود که هدف آن دنبال کردن موقعیت مرجع توسط پیستون است.
یکی از مزیتهای مهم استفاده از Simscape، امکان اتصال مستقیم بلوکهای فیزیکی به یکدیگر و تحلیل رفتار واقعیتر سیستم است. در این محیط، فشار، دبی، نیرو، سرعت و جابهجایی بهعنوان متغیرهای فیزیکی تعریف میشوند و رفتار آنها بر اساس قوانین حاکم بر حوزه مربوطه محاسبه میشود.
همچنین میتوان از ابزار Simscape Logging برای ثبت اطلاعات داخلی مدل در طول اجرای شبیهسازی استفاده کرد. این قابلیت امکان بررسی کمیتهایی را فراهم میکند که ممکن است در نمودارهای خروجی معمولی بهراحتی قابل مشاهده نباشند.
بررسی نتایج شبیهسازی
پس از اجرای مدل، نتایج شبیهسازی از طریق قابلیت Simscape Logging قابل استخراج و بررسی هستند. در نمونه مورد نظر، دو گروه اصلی از نتایج ارائه شدهاند. گروه نخست شامل موقعیت پیستون و دبی عبوری از پمپ است و گروه دوم فشار داخل سیلندر و بار متغیر با زمان را نشان میدهد.
1. بررسی موقعیت پیستون و دبی پمپ
نخستین نمودار نتایج، تغییرات موقعیت پیستون و دبی عبوری از پمپ را در طول زمان نمایش میدهد. این دو کمیت ارتباط مستقیمی با یکدیگر دارند؛ زیرا دبی تولیدشده توسط پمپ یکی از عوامل اصلی تعیینکننده سرعت حرکت پیستون است.
هنگامی که سیستم کنترلی فرمان حرکت به سمت موقعیت مرجع را دریافت میکند، سرعت موتور تنظیم میشود. تغییر سرعت موتور موجب تغییر دبی پمپ شده و جریان سیال در مدار بسته برقرار میشود. این جریان باعث حرکت پیستون و تغییر موقعیت آن خواهد شد.
با توجه به رابطه Q = A × v، میتوان انتظار داشت که افزایش دبی عبوری از پمپ در شرایط مشابه موجب افزایش سرعت حرکت پیستون شود. البته این ارتباط به سطح مؤثر پیستون، نشتی داخلی، تراکمپذیری سیال و شرایط فشار مدار نیز وابسته است.
نکته مهم در تحلیل این نمودار، بررسی نحوه تغییر دبی در زمانهایی است که موقعیت پیستون به مقدار مرجع نزدیک میشود. در یک سیستم کنترل موقعیت مناسب، با کاهش خطای موقعیت، فرمان حرکتی نیز باید متناسب با آن اصلاح شود. به همین دلیل، ممکن است دبی پمپ در نزدیکی موقعیت مطلوب کاهش پیدا کند تا از حرکت بیش از اندازه پیستون جلوگیری شود.
همچنین اگر بار مکانیکی در طول شبیهسازی تغییر کند، ممکن است برای حفظ حرکت مطلوب، دبی پمپ نیز تغییر کند. در چنین شرایطی، بررسی همزمان دو منحنی موقعیت و دبی میتواند اطلاعات مفیدی درباره عملکرد حلقه کنترل فراهم کند.
از این نمودار میتوان برای بررسی معیارهایی مانند زمان رسیدن به موقعیت مطلوب، سرعت حرکت پیستون، میزان نوسان موقعیت و نحوه اصلاح دبی توسط کنترلکننده استفاده کرد. البته تعیین مقادیر عددی این معیارها به دادههای واقعی نمودار وابسته است.
2. بررسی فشار داخل سیلندر و بار متغیر
نمودار دوم نتایج، فشار داخل محفظههای سیلندر و بار متغیر با زمان را نمایش میدهد. این نمودار برای درک رفتار نیروهای هیدرولیکی و ارتباط آنها با شرایط مکانیکی سیستم اهمیت زیادی دارد.
در یک عملگر هیدرولیکی، فشار سیال عامل اصلی ایجاد نیروی خروجی است. هنگامی که بار مکانیکی افزایش پیدا میکند، برای حفظ حرکت پیستون به نیروی بیشتری نیاز خواهد بود. در نتیجه، فشار مورد نیاز در محفظههای سیلندر نیز ممکن است افزایش پیدا کند.
اگر بار خارجی کاهش پیدا کند، نیروی مورد نیاز برای حرکت عملگر کمتر میشود و سیستم میتواند با فشار پایینتری به عملکرد خود ادامه دهد. بنابراین، تغییرات فشار سیلندر میتواند بازتابی از تغییرات بار مکانیکی و وضعیت حرکتی پیستون باشد.
در مدار بسته، فشار دو شاخه اصلی مدار نیز اهمیت ویژهای دارد. اختلاف فشار بین دو سمت سیلندر نیروی خالص هیدرولیکی را تعیین میکند. بنابراین، برای تحلیل عملکرد سیستم نباید تنها به فشار یک محفظه توجه کرد، بلکه باید اختلاف فشار دو سمت پیستون نیز مورد بررسی قرار گیرد.
یکی دیگر از نکات قابل توجه، عملکرد شیرهای یکطرفه و آکومولاتور در زمان تغییرات فشار است. اگر فشار یکی از شاخهها کاهش پیدا کند، ممکن است شیر یکطرفه مربوطه باز شود و سیال جبرانی از آکومولاتور وارد مدار شود. این فرآیند به حفظ فشار مناسب و جلوگیری از کمبود سیال در مدار کمک میکند.
با مقایسه نمودار فشار و بار خارجی میتوان بررسی کرد که سیستم تا چه اندازه قادر است در برابر تغییرات بار واکنش نشان دهد. همچنین میتوان زمانهایی را که فشار افزایش یا کاهش قابل توجهی دارد با تغییرات بار و حرکت پیستون مقایسه کرد.
اهمیت استفاده از Simscape Logging در تحلیل نتایج
قابلیت Simscape Logging یکی از ابزارهای مفید برای تحلیل رفتار داخلی سیستمهای چندفیزیکی است. در بسیاری از شبیهسازیها، تنها مشاهده خروجیهای نهایی کافی نیست و لازم است متغیرهای داخلی اجزا نیز بررسی شوند.
برای مثال، در یک مدار هیدرولیکی ممکن است موقعیت پیستون بهدرستی تغییر کند، اما در برخی لحظات فشار مدار دچار افت شدید شود. اگر تنها موقعیت پیستون بررسی شود، ممکن است این مشکل بهسادگی قابل تشخیص نباشد. با ثبت فشار و دبی اجزای مختلف میتوان علت چنین رفتارهایی را بهتر شناسایی کرد.
در این مدل، ثبت همزمان موقعیت پیستون، دبی پمپ، فشار محفظههای سیلندر و نیروی بار امکان بررسی ارتباط میان متغیرهای مختلف را فراهم میکند. این اطلاعات میتوانند برای ارزیابی عملکرد کنترلکننده، بررسی پاسخ گذرا و تشخیص شرایط نامناسب کاری مورد استفاده قرار گیرند.
همچنین اطلاعات ثبتشده میتوانند برای مقایسه چندین حالت شبیهسازی مورد استفاده قرار گیرند. برای مثال، میتوان مدل را با ضرایب مختلف فنر و دمپر اجرا کرد و تأثیر تغییر این پارامترها را بر پاسخ موقعیت و فشار بررسی نمود.
کاربردهای صنعتی عملگرهای هیدرولیکی مدار بسته
عملگرهای هیدرولیکی مدار بسته در کاربردهایی مورد استفاده قرار میگیرند که کنترل حرکت و انتقال توان هیدرولیکی با راندمان مناسب اهمیت دارد. این ساختار بهویژه در سامانههایی مفید است که نیازمند کنترل پیوسته سرعت و جهت حرکت هستند.
برخی از کاربردهای مهم این نوع سیستم عبارتاند از:
- ماشینآلات صنعتی: در تجهیزات تولیدی و خطوط مونتاژ که نیازمند حرکت کنترلشده سیلندرهای هیدرولیکی هستند.
- تجهیزات راهسازی: در ماشینآلات سنگین که عملگرهای هیدرولیکی باید در برابر بارهای متغیر عملکرد قابل اطمینانی داشته باشند.
- سامانههای جابهجایی مواد: در تجهیزات بالابر و مکانیزمهای انتقال بار که کنترل موقعیت و سرعت اهمیت زیادی دارد.
- تجهیزات آزمایشگاهی: در سامانههای اعمال نیرو و جابهجایی کنترلشده برای انجام آزمایشهای مکانیکی.
- سامانههای کنترل حرکت: در کاربردهایی که نیازمند تنظیم دقیق موقعیت عملگر بر اساس سیگنال فرمان هستند.
در بسیاری از این کاربردها، استفاده از موتور با سرعت متغیر بهعنوان روش کنترل دبی میتواند امکان تنظیم بهتر جریان هیدرولیکی را فراهم کند. البته انتخاب این ساختار باید با توجه به نیازهای توان، فشار، سرعت، هزینه و شرایط کاری انجام شود.
مزایای شبیهسازی عملگر هیدرولیکی مدار بسته در Matlab
مدلسازی این سیستم در محیط Matlab و Simscape مزایای متعددی دارد. مهمترین مزیت آن، امکان بررسی رفتار مجموعهای از اجزای الکتریکی، هیدرولیکی و مکانیکی در یک محیط یکپارچه است.
در طراحی واقعی یک سیستم هیدرولیکی، بررسی تمام شرایط کاری با استفاده از تجهیزات فیزیکی میتواند هزینهبر و زمانبر باشد. علاوه بر این، آزمایش شرایطی مانند افزایش ناگهانی بار یا افت فشار در مدار ممکن است به تجهیزات آسیب وارد کند. شبیهسازی این امکان را فراهم میکند که چنین شرایطی ابتدا در یک محیط مجازی بررسی شوند.
از دیگر مزایای این مدل میتوان به موارد زیر اشاره کرد:
- بررسی ارتباط میان سرعت موتور، دبی پمپ و سرعت حرکت پیستون.
- تحلیل تغییرات فشار در دو سمت سیلندر در شرایط کاری مختلف.
- بررسی عملکرد شیرهای یکطرفه در جبران کمبود سیال.
- تحلیل رفتار آکومولاتور فنری در شرایط تغییر فشار مدار.
- بررسی تأثیر فنر و دمپر بر پاسخ مکانیکی عملگر.
- ارزیابی عملکرد کنترلکننده موقعیت در برابر بارهای متغیر با زمان.
- امکان تغییر پارامترهای سیستم و مقایسه نتایج در سناریوهای مختلف.
جمعبندی
در این شبیهسازی، یک عملگر هیدرولیکی مدار بسته بررسی شد که توسط یک موتور با سرعت متغیر راهاندازی میشود. ساختار سیستم شامل پمپ هیدرولیکی، سیلندر، دو شیر یکطرفه جبرانکننده و یک آکومولاتور فنری است. آکومولاتور بهعنوان منبع جبران سیال عمل میکند و شیرهای یکطرفه امکان ورود سیال به شاخهای از مدار را که با کمبود فشار یا سیال مواجه شده است، فراهم میکنند.
یکی از ویژگیهای اصلی مدل، استفاده از کنترل حلقه بسته برای تنظیم سرعت موتور است. در این ساختار، اختلاف میان موقعیت مرجع و موقعیت واقعی پیستون بهعنوان سیگنال خطا در نظر گرفته میشود و کنترلکننده بر اساس آن سرعت موتور را تنظیم میکند. از آنجا که سرعت موتور بر دبی پمپ تأثیر مستقیم دارد، این روش امکان کنترل حرکت و موقعیت عملگر را فراهم میسازد.
در بخش مکانیکی نیز عملگر با یک فنر، دمپر و بار متغیر با زمان درگیر است. این ترکیب باعث میشود رفتار سیستم به تغییرات نیروهای خارجی و شرایط دینامیکی وابسته باشد و بتوان عملکرد آن را در شرایط مختلف بررسی کرد.
نتایج حاصل از Simscape Logging شامل نمودار موقعیت پیستون و دبی پمپ، همچنین فشار محفظههای سیلندر و بار متغیر با زمان است. بررسی این نمودارها امکان تحلیل ارتباط میان متغیرهای هیدرولیکی، مکانیکی و کنترلی را فراهم میکند.
در مجموع، این مدل نمونه مناسبی برای مطالعه سیستمهای هیدرولیکی مدار بسته، کنترل موقعیت عملگرها و تحلیل رفتار سامانههای چندفیزیکی در محیط Matlab و Simscape محسوب میشود. با توسعه این مدل میتوان اثر تغییر پارامترهای پمپ، مشخصات سیلندر، فشار جبرانکننده، سختی فنر، ضریب میرایی و تنظیمات کنترلکننده را بررسی کرد و به درک دقیقتری از عملکرد چنین سیستمهایی در کاربردهای صنعتی دست یافت.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

چرا در این مدل بهجای شیر کنترل جریان، از موتور با سرعت متغیر برای کنترل حرکت استفاده شده است؟
چون تغییر سرعت موتور مستقیماً دبی پمپ را تغییر میدهد (Q = D × n) و با حذف تلفات شیرهای محدودکننده، جریان متناسب با نیاز عملگر تنظیم میشود؛ این روش راندمان بهتری در کنترل موقعیت دارد.
نقش Simscape Logging در تحلیل این مدل چیست و چرا فقط مشاهده خروجی نهایی کافی نیست؟
چون ممکن است موقعیت پیستون درست باشد اما فشار مدار افت شدید داشته باشد؛ Logging امکان ثبت همزمان فشار محفظهها، دبی پمپ و نیروی بار را فراهم میکند تا علت رفتارهای گذرا و شرایط نامناسب کاری شناسایی شود.
چرا نیروی تولیدی سیلندر در دو جهت حرکت یکسان نیست؟
چون سطح مؤثر سمت میله پیستون از سمت بدون میله کمتر است (A₁ ≠ A₂)؛ طبق رابطه F = p₁A₁ − p₂A₂ حتی با فشار برابر، نیرو در دو جهت متفاوت خواهد بود و همین اختلاف حجم، استفاده از جبرانکننده را ضروری میکند.
چرا با وجود کنترل موقعیت، همچنان به شیرهای یکطرفه جبرانکننده نیاز داریم؟
کنترل موقعیت فقط سرعت موتور و دبی پمپ را تنظیم میکند؛ اما هنگام تغییر جهت حرکت یا افت فشار، ممکن است یک شاخه مدار دچار کمبود سیال یا فشار منفی شود که شیرهای یکطرفه با ورود سیال جبرانی از این وضعیت جلوگیری میکنند.
چرا در این مدار بسته از آکومولاتور فنری بهجای مخزن معمولی استفاده شده است؟
چون در مدار بسته سیال به مخزن بازنمیگردد و اختلاف حجم دو سمت سیلندر، نشتی و تراکمپذیری باعث کمبود سیال میشود؛ آکومولاتور فنری با ذخیره سیال و فشار، این کمبود را جبران میکند.