
سیستم فرمان یکی از مهمترین اجزای خودرو است که وظیفه انتقال فرمان راننده به چرخهای هدایتشونده و تغییر جهت حرکت خودرو را بر عهده دارد. در خودروهای معمولی، راننده باید نیروی لازم برای چرخاندن چرخها را از طریق غربیلک فرمان و مجموعه مکانیکی فرمان تأمین کند. این موضوع بهویژه در خودروهای سنگین، هنگام حرکت با سرعت پایین و در شرایطی که خودرو متوقف است، به نیروی قابلتوجهی نیاز دارد. به همین دلیل، در بسیاری از خودروهای امروزی از سیستمهای فرمان با نیروی کمکی استفاده میشود تا بخشی از نیروی موردنیاز برای چرخاندن چرخها توسط یک منبع انرژی خارجی تأمین شود.
یکی از روشهای متداول برای ایجاد نیروی کمکی، استفاده از سیستم فرمان هیدرولیکی است. در این سیستم، فشار روغن هیدرولیک برای تولید نیروی لازم در مکانیزم فرمان به کار گرفته میشود. پمپ هیدرولیک، شیر کنترل جهت، سیلندر هیدرولیکی و مجموعه مکانیکی فرمان، اجزای اصلی این ساختار را تشکیل میدهند. عملکرد صحیح این اجزا در کنار یکدیگر باعث میشود راننده بتواند با اعمال گشتاور کمتری به غربیلک فرمان، چرخهای خودرو را در جهت موردنظر هدایت کند.
در این شبیهسازی، یک نمونه سادهشده از مکانیزم فرمان هیدرولیکی با نیروی کمکی در محیط MATLAB و Simscape مدلسازی میشود. هدف اصلی، بررسی نحوه عملکرد مدار هیدرولیکی، ارتباط میان تغییر شکل میله پیچشی و بازشدن شیر کنترل، تولید نیروی کمکی توسط سیلندر هیدرولیکی و مقایسه گشتاور موردنیاز راننده در دو وضعیت فعال و غیرفعال بودن سیستم فرمان هیدرولیکی است.
 معرفی ساختار کلی سیستم فرمان هیدرولیکی
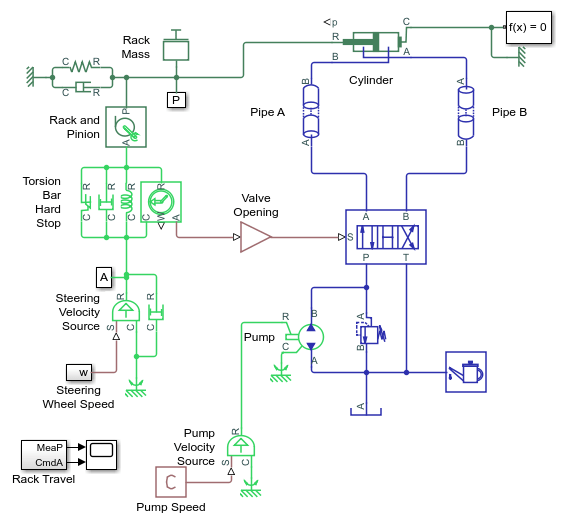
سیستم فرمان هیدرولیکی مورد بررسی از دو بخش اصلی تشکیل شده است: بخش مکانیکی و بخش هیدرولیکی. بخش مکانیکی شامل غربیلک فرمان، میله پیچشی، پینیون، مکانیزم دنده شانهای و بار مکانیکی متصل به مجموعه فرمان است. بخش هیدرولیکی نیز از یک سیلندر هیدرولیکی دوطرفه، شیر کنترل جهت چهارراهه، پمپ با جابهجایی ثابت و شیر اطمینان فشار تشکیل میشود.
در این ساختار، راننده از طریق چرخاندن غربیلک فرمان، گشتاور ورودی را به مجموعه مکانیکی اعمال میکند. این گشتاور از طریق میله پیچشی به پینیون منتقل میشود. با توجه به مقاومتی که بار مکانیکی در برابر حرکت دنده شانهای ایجاد میکند، ممکن است بین زاویه چرخش غربیلک فرمان و زاویه چرخش پینیون اختلاف ایجاد شود. این اختلاف زاویه باعث پیچش میله پیچشی میشود.
تغییر شکل میله پیچشی در واقع اطلاعاتی درباره میزان نیروی موردنیاز برای چرخاندن مکانیزم فرمان در اختیار سیستم هیدرولیکی قرار میدهد. این تغییر شکل بهعنوان سیگنال کنترلی برای تعیین میزان بازشدن شیر چهارراهه استفاده میشود. در نتیجه، هرچه پیچش میله بیشتر باشد، شیر کنترل میتواند مسیر عبور سیال را بیشتر باز کند و فشار هیدرولیکی لازم برای تولید نیروی کمکی را در سیلندر فراهم سازد.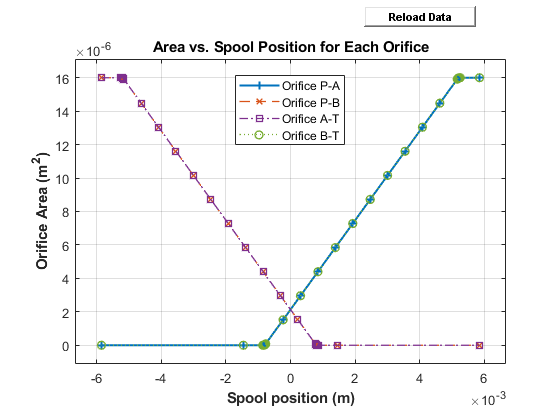
بنابراین، برخلاف سیستمهایی که در آنها فرمان هیدرولیکی صرفاً بر اساس یک فرمان الکتریکی یا موقعیت مشخص کنترل میشود، در این مکانیزم ارتباط مستقیمی میان نیروی مقاوم مکانیکی، تغییر شکل میله پیچشی و میزان کمک هیدرولیکی وجود دارد.
اجزای اصلی مدل شبیهسازی
۱. میله پیچشی (Torsion Bar)
میله پیچشی یکی از مهمترین اجزای کنترلی در سیستم فرمان هیدرولیکی است. این قطعه بین غربیلک فرمان و پینیون مکانیزم دنده شانهای نصب میشود و وظیفه دارد اختلاف زاویه چرخش این دو بخش را به تغییر شکل مکانیکی تبدیل کند.
هنگامی که راننده غربیلک فرمان را میچرخاند، گشتاور اعمالشده ابتدا باعث پیچش میله پیچشی میشود. از آنجا که پینیون با مکانیزم دنده شانهای و بار متصل به آن در ارتباط است، حرکت پینیون ممکن است با تأخیر یا مقاومت همراه باشد. در نتیجه، زاویه چرخش غربیلک فرمان و پینیون در یک لحظه یکسان نخواهد بود.
اختلاف زاویه میان این دو بخش، میزان پیچش میله را مشخص میکند. هرچه مقاومت مکانیکی در مسیر فرمان بیشتر باشد، معمولاً تغییر شکل میله پیچشی نیز افزایش مییابد. این تغییر شکل به شیر کنترل هیدرولیکی منتقل میشود تا میزان کمک موردنیاز تعیین شود.
میله پیچشی علاوه بر نقش کنترلی، در انتقال گشتاور مکانیکی نیز مشارکت دارد. در این مدل، برای جلوگیری از افزایش بیش از حد تغییر شکل آن، محدودکنندههای مکانیکی یا Hard Stops بهصورت موازی با میله پیچشی نصب شدهاند.
۲. شیر کنترل جهت چهارراهه (4-Way Directional Valve)
شیر چهارراهه وظیفه کنترل مسیر جریان سیال هیدرولیکی را بر عهده دارد. این شیر دارای چهار اتصال اصلی است که معمولاً شامل ورودی فشار از پمپ، مسیر برگشت به مخزن و دو مسیر متصل به محفظههای سیلندر هیدرولیکی میشوند.
عملکرد شیر بر اساس میزان پیچش میله پیچشی و جهت چرخش فرمان تعیین میشود. هنگامی که راننده غربیلک فرمان را در یک جهت میچرخاند، شیر مسیر فشار را به یکی از محفظههای سیلندر متصل میکند و محفظه دیگر را به مسیر برگشت هدایت میکند. در نتیجه، اختلاف فشار میان دو طرف پیستون ایجاد شده و سیلندر در جهت موردنظر حرکت میکند.
در صورت چرخش فرمان در جهت مخالف، وضعیت اتصالات شیر نیز تغییر میکند. در این حالت، مسیر فشار و برگشت بهگونهای تغییر میکنند که نیروی هیدرولیکی در جهت مخالف به پیستون وارد شود.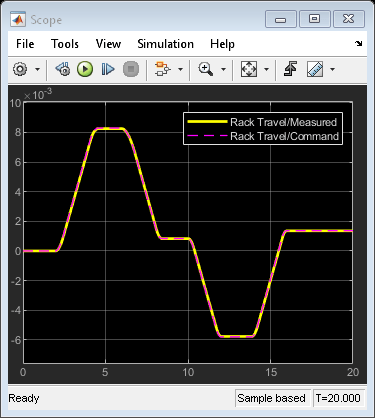
یکی از ویژگیهای مهم این شیر، امکان کنترل تدریجی میزان بازشدن مجاری عبور سیال است. در واقع، میزان بازشدگی شیر فقط به جهت حرکت فرمان وابسته نیست، بلکه مقدار پیچش میله نیز در آن تأثیر دارد. بنابراین، با افزایش تغییر شکل میله پیچشی، سطح عبور جریان در مسیرهای مربوطه تغییر میکند و ظرفیت تولید نیروی کمکی سیستم افزایش مییابد.
در محیط Simscape Fluids میتوان مشخصه عملکرد شیر چهارراهه را بهصورت نمودار بررسی کرد. برای این کار، با کلیک راست روی بلوک 4-Way Directional Valve (IL) و انتخاب گزینه Fluids و سپس Plot Valve Characteristics، نمودار مشخصات بازشدگی شیر قابل مشاهده خواهد بود. این نمودار امکان بررسی رابطه میان فرمان ورودی شیر و میزان بازشدگی مجاری آن را فراهم میکند.
۳. سیلندر هیدرولیکی دوطرفه (Double-Acting Hydraulic Cylinder)
سیلندر هیدرولیکی دوطرفه وظیفه تبدیل انرژی هیدرولیکی به حرکت خطی مکانیکی را بر عهده دارد. این سیلندر دارای دو محفظه مستقل در دو طرف پیستون است و با اعمال فشار سیال به هر یک از این محفظهها، پیستون در جهت مشخصی حرکت میکند.
در مکانیزم فرمان مورد بررسی، سیلندر به مجموعه دنده شانهای متصل است. بنابراین، حرکت خطی پیستون باعث جا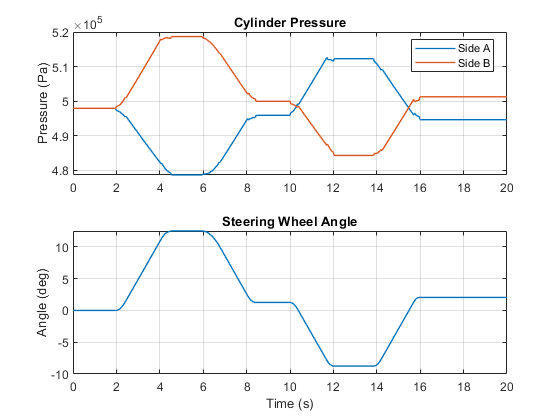 بهجایی دنده شانهای و در نهایت تغییر وضعیت مکانیزم فرمان میشود. هنگامی که فشار محفظه سمت اول افزایش پیدا کند و فشار محفظه دوم کمتر باشد، نیروی خالصی در یک جهت به پیستون وارد میشود. با تغییر مسیر جریان توسط شیر چهارراهه، جهت این نیرو نیز معکوس خواهد شد.
نیروی تولیدشده توسط سیلندر به اختلاف فشار دو محفظه و سطح مؤثر پیستون وابسته است. در یک تقریب ساده، نیروی هیدرولیکی حاصل از اختلاف فشار را میتوان به شکل زیر بیان کرد:
Fhyd = P1A1 – P2A2
در این رابطه، P1 و P2 فشار سیال در دو محفظه سیلندر و A1 و A2 سطح مؤثر هر طرف پیستون هستند. در سیلندرهای دارای میله پیستون، سطح مؤثر دو سمت پیستون معمولاً یکسان نیست؛ بنابراین، برای محاسبه دقیق نیروی خروجی باید تفاوت سطح دو طرف در نظر گرفته شود.
با حرکت پیستون، دنده شانهای نیز جابهجا میشود و نیروی کمکی لازم برای چرخاندن مکانیزم فرمان فراهم خواهد شد. در نتیجه، بخشی از نیرویی که در حالت عادی باید توسط راننده تأمین شود، از طریق سیلندر هیدرولیکی تولید میشود.
۴. پمپ هیدرولیکی با جابهجایی ثابت (Fixed-Displacement Pump)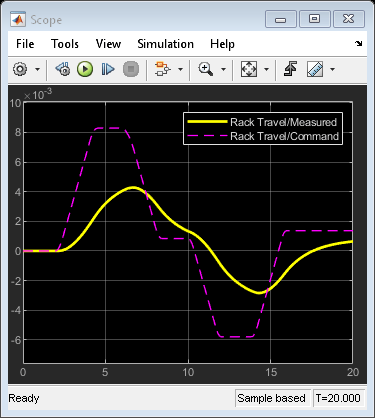
پمپ هیدرولیکی منبع تأمین جریان سیال در مدار است. در این مدل از پمپ با جابهجایی ثابت استفاده شده است. این نوع پمپ در هر دور چرخش، حجم مشخصی از سیال را جابهجا میکند و در شرایط کاری مشخص، دبی خروجی آن عمدتاً به سرعت دوران و حجم جابهجایی پمپ وابسته است.
پمپ، سیال را از مسیر برگشت یا مخزن دریافت کرده و با ایجاد جریان، آن را به سمت شیر کنترل چهارراهه هدایت میکند. شیر کنترل بر اساس وضعیت فرمان، جریان را به محفظه مناسب سیلندر انتقال میدهد.
در سیستمهای هیدرولیکی، وجود جریان بهتنهایی به معنای ایجاد فشار مشخص نیست. فشار زمانی افزایش پیدا میکند که در برابر جریان سیال مقاومت وجود داشته باشد. بنابراین، فشار خروجی پمپ تحت تأثیر بار مکانیکی، وضعیت شیر کنترل و مقاومت مسیرهای هیدرولیکی قرار میگیرد.
۵. شیر اطمینان فشار (Pressure-Relief Valve)
شیر اطمینان فشار یکی از اجزای حفاظتی مدار هیدرولیکی است که برای محدود کردن فشار بیش از حد مورد استفاده قرار میگیرد. هنگامی که فشار مدار از مقدار تنظیمشده فراتر رود، شیر اطمینان باز میشود و بخشی از سیال را به مسیر برگشت هدایت میکند.
در صورت نبود این شیر، ممکن است در شرایطی مانند افزایش شدید مقاومت مکانی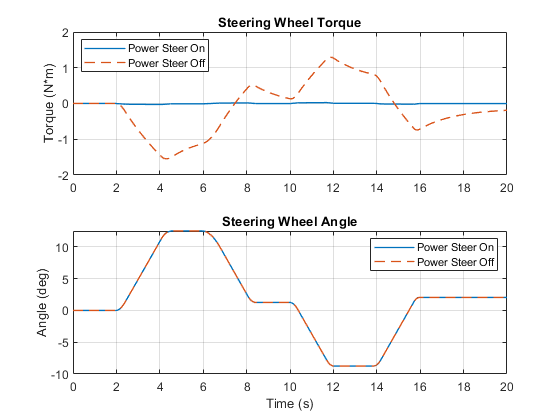 کی، مسدود شدن مسیر جریان یا قرار گرفتن سیلندر در انتهای کورس حرکتی، فشار مدار بیش از محدوده مجاز افزایش پیدا کند. این وضعیت میتواند به پمپ، شیر کنترل، سیلندر و خطوط انتقال سیال آسیب وارد کند.
بنابراین، شیر اطمینان نقش مهمی در حفظ محدوده ایمن فشار و جلوگیری از اضافهبار هیدرولیکی دارد. در شبیهسازی نیز عملکرد این قطعه برای بررسی رفتار مدار در شرایط افزایش فشار اهمیت دارد.
۶. بار مکانیکی شامل فنر و دمپر (Spring and Damper)
برای مدلسازی مقاومت مکانیکی واردشده به مجموعه فرمان، از ترکیب فنر و دمپر استفاده شده است. این دو عنصر رفتار بار خارجی متصل به دنده شانهای را بهصورت سادهشده نمایش میدهند.
فنر نیرویی متناسب با میزان جابهجایی ایجاد میکند. در یک مدل خطی، نیروی فنر از رابطه زیر به دست میآید:
Fspring = -kx
در این رابطه، k ضریب سختی فنر و x میزان تغییر مکان نسبت به وضعیت تعادل است. علامت منفی نشان میدهد که نیروی فنر در جهت مخالف جابهجایی عمل میکند.
دمپر نیز نیروی مقاومی متناسب با سرعت حرکت ایجاد میکند:
Fdamper = -c(dx/dt)
در این رابطه، c ضریب میرایی و dx/dt سرعت حرکت مکانیزم است. وجود دمپر باعث میشود حرکت مجموعه فرمان صرفاً تحت تأثیر نیروی فنر نباشد و اثرات وابسته به سرعت نیز در رفتار دینامیکی سیستم لحاظ شوند.
ترکیب فنر و دمپر، یک مدل ساده و کاربردی برای نمایش مقاومت بار مکانیکی فراهم میکند. این مدل کمک میکند رفتار سیستم فرمان هنگام اعمال ورودیهای مختلف و تغییر جهت حرکت بررسی شود.
نحوه عملکرد سیستم فرمان هیدرولیکی
عملکرد سیستم بر اساس ارتباط میان حرکت غربیلک فرمان، پیچش میله و بازشدن شیر کنترل شکل میگیرد. در حالت عادی، زمانی که راننده فرمانی اعمال نمیکند، میله پیچشی در وضعیت تعادل قرار دارد و شیر کنترل در موقعیت خنثی قرار میگیرد.
با شروع چرخش غربیلک فرمان، گشتاور به میله پیچشی وارد میشود. به دلیل وجود مقاومت در مجموعه دنده شانهای و بار مکانیکی، میله دچار پیچش میشود. این تغییر شکل باعث جابهجایی مکانیزم کنترلی شیر چهارراهه خواهد شد.
در نتیجه، مسیرهای داخلی شیر تغییر میکنند و سیال پرفشار از پمپ به یکی از محفظههای سیلندر هدایت میشود. همزمان، سیال موجود در محفظه دیگر از طریق شیر به مسیر برگشت منتقل خواهد شد. اختلاف فشار ایجادشده در دو سمت پیستون باعث تولید نیروی خطی میشود.
این نیرو به دنده شانهای منتقل شده و حرکت موردنیاز مکانیزم فرمان را تسهیل میکند. در واقع، راننده با اعمال گشتاور اولیه، سیستم را فعال میکند و مدار هیدرولیکی بخش قابلتوجهی از نیروی لازم برای حرکت مجموعه را تأمین میکند.
یکی از نکات مهم این مکانیزم، وجود نوعی بازخورد مکانیکی است. حرکت سیلندر و دنده شانهای باعث کاهش اختلاف زاویه میان غربیلک فرمان و پینیون میشود. در نتیجه، پیچش میله نیز کاهش پیدا میکند و شیر بهتدریج به موقعیت خنثی بازمیگردد.
به بیان دیگر، سیستم بهگونهای عمل میکند که نیروی کمکی هیدرولیکی در پاسخ به نیاز مکانیکی فرمان تولید شود. هنگامی که کمک هیدرولیکی باعث کاهش مقاومت مکانیزم شود، مقدار پیچش میله نیز کمتر شده و بازشدگی شیر کاهش مییابد. این فرآیند به ایجاد تعادل میان نیروی راننده و نیروی کمکی هیدرولیکی کمک میکند.
نقش بلوک Valve Opening و تنظیم میزان کمک فرمان
یکی از بخشهای مهم مدل، بلوک PS Gain با نام Valve Opening است. وظیفه این بلوک تبدیل میزان پیچش میله به مقدار بازشدگی شیر چهارراهه است. به کمک این بلوک میتوان ارتباط میان تغییر شکل مکانیکی میله پیچشی و فرمان کنترلی شیر هیدرولیکی را تعریف کرد.
پارامتر Gain در این بلوک مشخص میکند که تغییر زاویه میله پیچشی با چه ضریبی به فرمان بازشدگی شیر تبدیل شود. در نتیجه، مقدار این پارامتر بر شدت عملکرد سیستم فرمان هیدرولیکی تأثیر مستقیم دارد.
هنگامی که مقدار Gain مثبت و مطابق تنظیمات مدل باشد، تغییر شکل میله پیچشی باعث ایجاد فرمان مناسب برای بازشدن شیر میشود. با افزایش میزان پیچش، فرمان بازشدگی نیز متناسب با مشخصات تعریفشده افزایش پیدا میکند و امکان عبور جریان بیشتری از شیر فراهم میشود.
نکته مهم این است که در این شبیهسازی، برای غیرفعال کردن عملکرد فرمان هیدرولیکی کافی است مقدار پارامتر Gain در بلوک Valve Opening برابر صفر تنظیم شود. در این وضعیت، تغییر شکل میله پیچشی دیگر باعث ایجاد فرمان بازشدگی برای شیر نخواهد شد. بنابراین، سیستم کمکی از مدار فرمان خارج میشود و راننده باید گشتاور بیشتری برای غلبه بر مقاومت مکانیکی اعمال کند.
این قابلیت برای مقایسه عملکرد سیستم در دو حالت فرمان هیدرولیکی فعال و غیرفعال بسیار مفید است. با ثابت نگه داشتن سایر شرایط شبیهسازی و تغییر تنها مقدار Gain، میتوان تأثیر نیروی کمکی را بر گشتاور موردنیاز راننده بررسی کرد.
محدودکنندههای مکانیکی و نقش Hard Stops
در طراحی سیستم فرمان، لازم است از افزایش بیش از حد تغییر شکل میله پیچشی جلوگیری شود. برای این منظور، در مدل از محدودکنندههای مکانیکی یا Hard Stops استفاده شده است که بهصورت موازی با میله پیچشی نصب میشوند.
بر اساس تنظیمات این شبیهسازی، اگر میزان تغییر شکل میله پیچشی از ۹ درجه بیشتر شود، محدودکنندههای مکانیکی وارد عمل میشوند. در این شرایط، ارتباط مکانیکی مستقیمی میان غربیلک فرمان و پینیون برقرار میشود و گشتاور راننده میتواند بدون وابستگی به ادامه پیچش میله به پینیون منتقل شود.
اهمیت این ساختار در آن است که عملکرد مکانیکی فرمان حتی در صورت رسیدن میله به محدوده تغییر شکل مجاز، حفظ میشود. به این ترتیب، میله پیچشی در برابر تغییر شکل بیش از حد محافظت شده و مسیر انتقال گشتاور مکانیکی نیز همچنان برقرار خواهد بود.
وجود Hard Stops همچنین باعث میشود رفتار سیستم در شرایطی که فرمان به انتهای محدوده حرکتی خود نزدیک میشود، واقعبینانهتر مدلسازی شود. در چنین شرایطی، محدودیتهای مکانیکی میتوانند بر میزان حرکت اجزا و نیروی موردنیاز راننده تأثیر بگذارند.
بازخورد مکانیکی و بازگشت شیر به وضعیت خنثی
یکی از ویژگیهای مهم سیستم فرمان هیدرولیکی مورد بررسی، وجود بازخورد مکانیکی میان سیلندر و میله پیچشی است. زمانی که شیر چهارراهه باز میشود، سیلندر نیروی کمکی تولید کرده و دنده شانهای را در جهت موردنظر حرکت میدهد.
این حرکت باعث میشود پینیون نیز تغییر وضعیت دهد. از آنجا که پینیون با یک سمت میله پیچشی ارتباط دارد، حرکت آن موجب کاهش اختلاف زاویه میان دو انتهای میله میشود. در نتیجه، مقدار پیچش میله در جهت مخالف کاهش پیدا میکند.
با کاهش پیچش، فرمان بازشدگی شیر نیز کمتر میشود و شیر به سمت موقعیت خنثی حرکت میکند. در این حالت، میزان جریان عبوری به سیلندر کاهش مییابد و نیروی کمکی هیدرولیکی متناسب با وضعیت جدید مکانیزم تنظیم میشود.
این فرآیند نوعی حلقه بازخورد مکانیکی ایجاد میکند که در آن خروجی سیستم هیدرولیکی بر ورودی کنترلی همان سیستم اثر میگذارد. چنین ساختاری باعث میشود نیروی کمکی بهصورت خودکار با وضعیت مکانیزم فرمان هماهنگ شود و از ادامه اعمال نیروی بیش از نیاز جلوگیری شود.
بررسی مدل شبیهسازی در MATLAB و Simscape
برای شبیهسازی این مکانیزم، از قابلیتهای Simscape و Simscape Fluids در محیط MATLAB استفاده شده است. این ابزارها امکان مدلسازی سیستمهای فیزیکی چنددامنهای را فراهم میکنند؛ به این معنا که میتوان اجزای مکانیکی، هیدرولیکی و کنترلی را در یک مدل یکپارچه به یکدیگر متصل کرد.
در این مدل، بخش مکانیکی شامل غربیلک فرمان، میله پیچشی، پینیون، دنده شانهای و بار فنر و دمپر است. بخش هیدرولیکی نیز از پمپ، شیر کنترل جهت، سیلندر دوطرفه و شیر اطمینان تشکیل شده است. ارتباط میان دو بخش از طریق جابهجایی مکانیکی سیلندر و سیگنال حاصل از پیچش میله برقرار میشود.
در مدلسازی فیزیکی Simscape، هر بلوک رفتار یک جزء واقعی را نمایش میدهد. برای مثال، پمپ جریان سیال را تأمین میکند، شیر چهارراهه مسیر جریان را تغییر میدهد و سیلندر با استفاده از اختلاف فشار، نیروی مکانیکی تولید میکند. از سوی دیگر، اجزای مکانیکی نیز نیروها و حرکتهای واردشده به سیستم هیدرولیکی را منعکس میکنند.
یکی از مزایای این روش، امکان بررسی همزمان رفتار متغیرهای مکانیکی و هیدرولیکی است. برای نمونه، میتوان تغییرات فشار دو محفظه سیلندر را در کنار میزان جابهجایی دنده شانهای، زاویه پیچش میله و گشتاور ورودی غربیلک فرمان بررسی کرد.
مدل اصلی این شبیهسازی ساختار کلی مکانیزم فرمان هیدرولیکی را نمایش میدهد و امکان مشاهده ارتباط میان اجزای مختلف آن را فراهم میکند. درک این ساختار پیش از بررسی نمودارهای خروجی اهمیت زیادی دارد، زیرا تغییرات فشار، نیرو و گشتاور در واقع نتیجه تعامل میان بخشهای مختلف سیستم هستند.
بررسی مشخصات بازشدگی شیر چهارراهه
یکی از نتایج قابل بررسی در این شبیهسازی، مشخصه بازشدگی شیر چهارراهه است. این مشخصه نشان میدهد که با تغییر فرمان ورودی شیر، سطح عبور جریان در مسیرهای مختلف چگونه تغییر میکند.
برای مشاهده این نمودار در محیط MATLAB، میتوان روی بلوک 4-Way Directional Valve (IL) کلیک راست کرد و از مسیر Fluids گزینه Plot Valve Characteristics را انتخاب کرد. با انجام این کار، نمودار مشخصات عملکرد شیر نمایش داده میشود.
بررسی این نمودار به مهندس کمک میکند تا ارتباط میان میزان جابهجایی شیر و ظرفیت عبور جریان را بهتر درک کند. از آنجا که دبی عبوری از شیر در ایجاد اختلاف فشار دو طرف سیلندر نقش مهمی دارد، مشخصات بازشدگی شیر مستقیماً بر پاسخ دینامیکی سیستم فرمان اثرگذار است.
در یک سیستم فرمان هیدرولیکی، بازشدگی بیش از حد شیر میتواند باعث عبور جریان زیاد و پاسخ سریعتر سیلندر شود؛ در حالی که بازشدگی محدودتر، جریان عبوری و در نتیجه سرعت پاسخ سیستم را کاهش میدهد. البته رفتار واقعی به اختلاف فشار، مشخصات سیال، هندسه شیر و مقاومت مسیرهای هیدرولیکی نیز وابسته است.
تحلیل نتایج شبیهسازی از طریق Scope
یکی از روشهای بررسی رفتار سیستم در Simulink، استفاده از بلوکهای Scope است. این ابزار امکان نمایش تغییرات متغیرهای مختلف را در طول زمان فراهم میکند. در شبیهسازی مکانیزم فرمان هیدرولیکی، خروجیهای Scope برای بررسی پاسخ سیستم به ورودی راننده و تحلیل عملکرد مدار هیدرولیکی مورد استفاده قرار میگیرند.
با استفاده از نمودارهای Scope میتوان تغییرات متغیرهایی مانند موقعیت فرمان، حرکت مکانیزم دنده شانهای، وضعیت عملکرد شیر و متغیرهای مرتبط با بخش هیدرولیکی را بررسی کرد. این نمودارها به مهندس کمک میکنند تا مشخص کند سیستم در چه زمانی وارد حالت کمک هیدرولیکی میشود و چگونه به تغییر جهت فرمان واکنش نشان میدهد.
برای مثال، هنگامی که راننده فرمان را در یک جهت میچرخاند، ابتدا پیچش میله افزایش پیدا میکند. سپس شیر چهارراهه باز میشود و سیلندر شروع به حرکت میکند. با حرکت سیلندر و کاهش اختلاف زاویه میله، شیر به سمت وضعیت خنثی بازمیگردد. این توالی را میتوان با مقایسه نمودارهای متغیرهای مختلف در Scope بررسی کرد.
همچنین در صورت تغییر جهت فرمان، انتظار میرود مسیر جریان هیدرولیکی تغییر کند و سیلندر در جهت مخالف حرکت کند. بررسی پاسخ سیستم در این وضعیت، اطلاعات مفیدی درباره عملکرد دوطرفه مدار و نحوه هماهنگی اجزای مکانیکی و هیدرولیکی ارائه میدهد.
تحلیل فشار محفظههای سیلندر و میزان نیروی کمکی
یکی از مهمترین معیارهای ارزیابی عملکرد فرمان هیدرولیکی، اختلاف فشار میان دو محفظه سیلندر است. این اختلاف فشار عامل اصلی تولید نیروی کمکی موردنیاز برای حرکت دنده شانهای محسوب میشود.
در نمودارهای حاصل از Simscape Logging میتوان تغییرات فشار محفظههای سیلندر را در طول زمان مشاهده کرد. هنگامی که راننده فرمان را در یک جهت میچرخاند و شیر چهارراهه مسیر جریان را تغییر میدهد، فشار یکی از محفظهها افزایش پیدا میکند و فشار محفظه دیگر متناسب با شرایط مدار تغییر میکند.
هرچه اختلاف فشار میان دو محفظه بیشتر باشد، نیروی هیدرولیکی بیشتری به پیستون وارد میشود. بنابراین، میزان کمک سیستم فرمان نیز افزایش خواهد یافت. به همین دلیل، نمودارهای فشار دو محفظه اطلاعات مستقیمی درباره شدت کمک هیدرولیکی در اختیار قرار میدهند.
البته باید توجه داشت که میزان نیروی واقعی سیلندر تنها به اختلاف فشار وابسته نیست و سطح مؤثر دو طرف پیستون نیز در محاسبه آن اهمیت دارد. همچنین اصطکاک داخلی، مقاومت مکانیکی و شرایط جریان سیال میتوانند بر نیروی خروجی تأثیر بگذارند.
در این شبیهسازی، نمودارهای Simscape Logging برای نشان دادن میزان کمکی که سیستم هنگام چرخاندن فرمان به راننده ارائه میدهد، مورد استفاده قرار گرفتهاند. با بررسی این نمودارها میتوان مشاهده کرد که چگونه تغییر وضعیت شیر و ایجاد اختلاف فشار در سیلندر، نیروی موردنیاز برای حرکت مکانیزم فرمان را تأمین میکند.
مقایسه عملکرد سیستم در حالت فرمان هیدرولیکی فعال و غیرفعال
یکی از مهمترین بخشهای این شبیهسازی، مقایسه میزان گشتاور موردنیاز راننده در دو وضعیت فعال و غیرفعال بودن سیستم فرمان هیدرولیکی است. این مقایسه بهخوبی نشان میدهد که استفاده از نیروی کمکی هیدرولیکی چه تأثیری بر سهولت کنترل خودرو دارد.
برای انجام این مقایسه، ابتدا سیستم در حالت عادی و با مقدار Gain تعریفشده در بلوک Valve Opening شبیهسازی میشود. در این وضعیت، با چرخاندن غربیلک فرمان، پیچش میله باعث بازشدن شیر چهارراهه میشود و سیلندر نیروی کمکی تولید میکند.
در مرحله بعد، مقدار Gain بلوک Valve Opening برابر صفر قرار داده میشود. با این تغییر، سیستم فرمان هیدرولیکی از نظر عملکرد کمکی غیرفعال میشود؛ زیرا تغییر شکل میله پیچشی دیگر فرمان بازشدگی مؤثری برای شیر ایجاد نمیکند.
نکته مهم در این مقایسه آن است که توالی فرماندهی و شرایط بار مکانیکی باید در هر دو آزمایش یکسان باشند. به این ترتیب، تفاوت مشاهدهشده در گشتاور موردنیاز راننده را میتوان به فعال یا غیرفعال بودن سیستم کمک هیدرولیکی نسبت داد.
نتایج شبیهسازی نشان میدهند که برای یک توالی حرکتی یکسان، گشتاور موردنیاز در حالت غیرفعال بودن فرمان هیدرولیکی بهمراتب بیشتر از حالت فعال است. دلیل این موضوع آن است که در حالت فعال، سیلندر هیدرولیکی بخشی از نیروی لازم برای حرکت دنده شانهای را تأمین میکند. اما در حالت غیرفعال، راننده باید نیروی بیشتری را از طریق مکانیزم مکانیکی فرمان اعمال کند.
در واقع، تفاوت میان دو نمودار گشتاور نشاندهنده میزان تأثیر سیستم کمکی بر کاهش تلاش فیزیکی راننده است. هرچه مقاومت بار مکانیکی بیشتر باشد، اهمیت این کمک نیز آشکارتر خواهد شد.
اهمیت بررسی دینامیکی سیستم فرمان
تحلیل یک سیستم فرمان هیدرولیکی تنها به بررسی فشار پمپ یا نیروی تولیدشده توسط سیلندر محدود نمیشود. رفتار دینامیکی این مجموعه حاصل تعامل میان چندین عامل مختلف است. تغییرات گشتاور راننده، پیچش میله، مشخصات شیر، فشار سیال، سرعت حرکت پیستون و مقاومت مکانیکی بار همگی در عملکرد نهایی سیستم نقش دارند.
به همین دلیل، شبیهسازی رایانهای این سیستم امکان بررسی شرایطی را فراهم میکند که انجام آزمایش فیزیکی آنها ممکن است به تجهیزات پیچیده و هزینه زیادی نیاز داشته باشد. برای مثال، میتوان تأثیر تغییر مشخصات شیر، تغییر ضریب Gain، افزایش مقاومت بار یا تغییر شرایط مکانیکی را بر پاسخ سیستم بررسی کرد.
همچنین بررسی همزمان نمودارهای فشار و گشتاور کمک میکند تا ارتباط میان عملکرد هیدرولیکی و احساس نیروی واردشده به راننده بهتر درک شود. اگر فشار دو محفظه سیلندر به اندازه کافی اختلاف داشته باشد، نیروی کمکی بیشتری تولید میشود و معمولاً گشتاور لازم از سوی راننده کاهش پیدا میکند.
از سوی دیگر، بازگشت شیر به وضعیت خنثی پس از حرکت سیلندر نشاندهنده اهمیت بازخورد مکانیکی در کنترل طبیعی سیستم است. این بازخورد باعث میشود سیستم بهصورت پیوسته نسبت به تغییرات مکانیکی واکنش نشان دهد و میزان کمک هیدرولیکی با نیاز واقعی مکانیزم هماهنگ شود.
کاربردهای مهندسی و آموزشی این شبیهسازی
مدل فرمان هیدرولیکی در MATLAB و Simscape میتواند برای آموزش و تحلیل عملکرد سیستمهای کنترل خودرو مورد استفاده قرار گیرد. این شبیهسازی به دانشجویان مهندسی مکانیک، مهندسی خودرو، مهندسی برق و مهندسی کنترل کمک میکند تا ارتباط میان اجزای مکانیکی و هیدرولیکی را به شکل عملی بررسی کنند.
از مهمترین کاربردهای این مدل میتوان به موارد زیر اشاره کرد:
- آموزش اصول عملکرد فرمان هیدرولیکی: بررسی نحوه تبدیل گشتاور ورودی راننده به نیروی کمکی هیدرولیکی و آشنایی با نقش اجزای اصلی سیستم.
- تحلیل عملکرد شیر کنترل جهت: بررسی رابطه میان پیچش میله و میزان بازشدگی شیر چهارراهه و مطالعه تأثیر آن بر جریان سیال.
- بررسی رفتار سیلندر هیدرولیکی: تحلیل اختلاف فشار دو محفظه، نیروی تولیدی پیستون و حرکت خطی مکانیزم فرمان.
- مطالعه بازخورد مکانیکی: بررسی تأثیر حرکت دنده شانهای بر کاهش پیچش میله و بازگشت شیر به وضعیت خنثی.
- ارزیابی عملکرد شیر اطمینان: بررسی نحوه محدود شدن فشار مدار در شرایط افزایش بار و مقاومت هیدرولیکی.
- مقایسه فرمان کمکی و فرمان مکانیکی: بررسی تفاوت گشتاور موردنیاز راننده در حالت فعال و غیرفعال بودن سیستم هیدرولیکی.
- بررسی محدودیتهای مکانیکی: تحلیل عملکرد Hard Stops و تأثیر محدودکنندههای تغییر شکل میله پیچشی در شرایط کاری مختلف.
علاوه بر کاربردهای آموزشی، این مدل میتواند نقطه شروع مناسبی برای توسعه مدلهای پیچیدهتر سیستم فرمان باشد. برای مثال، میتوان در مراحل بعدی مدل را با در نظر گرفتن مشخصات واقعی اجزای خودرو، تغییرات خواص سیال، اصطکاک غیرخطی، رفتار دقیقتر شیر کنترل و شرایط مختلف بار مکانیکی توسعه داد.
جمعبندی نتایج شبیهسازی
در این شبیهسازی، یک مکانیزم سادهشده فرمان هیدرولیکی با استفاده از قابلیتهای MATLAB و Simscape مدلسازی شده است. ساختار سیستم از اجزای مکانیکی و هیدرولیکی تشکیل شده و ارتباط میان این دو بخش از طریق میله پیچشی، شیر کنترل چهارراهه و سیلندر دوطرفه برقرار میشود.
هنگامی که راننده غربیلک فرمان را میچرخاند، اختلاف زاویه میان غربیلک و پینیون باعث پیچش میله میشود. این تغییر شکل از طریق بلوک Valve Opening به فرمان بازشدگی شیر چهارراهه تبدیل شده و مسیر جریان سیال را تغییر میدهد. در نتیجه، اختلاف فشار میان دو محفظه سیلندر ایجاد شده و نیروی کمکی لازم برای حرکت دنده شانهای تولید میشود.
با حرکت سیلندر، مکانیزم فرمان تغییر وضعیت میدهد و پیچش میله در جهت مخالف کاهش پیدا میکند. این فرآیند باعث بازگشت تدریجی شیر به موقعیت خنثی و کاهش نیروی کمکی میشود. همچنین، وجود Hard Stops از افزایش تغییر شکل میله پیچشی به بیش از ۹ درجه جلوگیری میکند و امکان انتقال مستقیم گشتاور میان غربیلک فرمان و پینیون را در این شرایط فراهم میسازد.
نتایج حاصل از Simscape Logging نشان میدهند که اختلاف فشار دو محفظه سیلندر معیار مهمی برای ارزیابی میزان کمک هیدرولیکی است. افزایش این اختلاف فشار باعث افزایش نیروی تولیدی سیلندر و در نتیجه افزایش نیروی کمکی در مکانیزم فرمان میشود.
مقایسه دو حالت فعال و غیرفعال بودن سیستم نیز نشان میدهد که در صورت صفر قرار دادن Gain بلوک Valve Opening، کمک هیدرولیکی حذف شده و گشتاور موردنیاز راننده برای اجرای همان توالی حرکتی به میزان قابلتوجهی افزایش مییابد. بنابراین، این مدل بهخوبی نقش سیستم هیدرولیکی را در کاهش تلاش فیزیکی راننده و تسهیل عملکرد مکانیزم فرمان نمایش میدهد.
در مجموع، شبیهسازی مکانیزم فرمان هیدرولیکی در MATLAB و Simscape نمونهای کاربردی برای مطالعه سیستمهای چنددامنهای است که در آنها تعامل میان نیروهای مکانیکی، فشار سیال، جریان هیدرولیکی و سازوکارهای کنترلی اهمیت دارد. این مدل علاوه بر فراهم کردن امکان بررسی رفتار اجزای مختلف، درک عمیقتری از نحوه تولید نیروی کمکی، عملکرد شیر کنترل و تأثیر سیستم هیدرولیکی بر گشتاور موردنیاز راننده ارائه میدهد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایت[/box]
لینک دانلود ویژه اعضا سایت

چرا اختلاف فشار دو محفظه سیلندر معیار مهمی برای ارزیابی کمک هیدرولیکی است؟
چون نیروی هیدرولیکی سیلندر از رابطه Fhyd = P1A1 − P2A2 به دست میآد و اختلاف فشار دو محفظه عامل اصلی تولید این نیرو است. هرچه این اختلاف فشار بیشتر باشه، نیروی کمکی تولیدی سیلندر بیشتر و در نتیجه گشتاور موردنیاز راننده کمتر میشه.
بازخورد مکانیکی در این سیستم چطور باعث بازگشت شیر به وضعیت خنثی میشه؟
وقتی سیلندر نیروی کمکی تولید میکنه و دنده شانهای حرکت میکنه، پینیون هم تغییر وضعیت میده و اختلاف زاویه دو انتهای میله پیچشی کاهش پیدا میکنه. در نتیجه پیچش میله کمتر شده، فرمان بازشدگی شیر کاهش مییابد و شیر بهتدریج به موقعیت خنثی برمیگرده.
نقش Hard Stops در این مدل چیه و از چه مقداری وارد عمل میشن؟
Hard Stops محدودکنندههای مکانیکی هستن که بهصورت موازی با میله پیچشی نصب میشن. اگه پیچش میله از ۹ درجه بیشتر بشه، این محدودکنندهها وارد عمل میشن و ارتباط مکانیکی مستقیم بین غربیلک و پینیون برقرار میکنن تا میله از تغییر شکل بیش از حد محافظت بشه.
چطور میشه سیستم فرمان هیدرولیکی رو در شبیهسازی غیرفعال کرد؟
کافیه مقدار پارامتر Gain در بلوک Valve Opening برابر صفر قرار داده بشه. در این حالت پیچش میله دیگه فرمان بازشدگی مؤثری برای شیر ایجاد نمیکنه و کمک هیدرولیکی از مدار خارج میشه.
چرا در این مدل از میله پیچشی استفاده شده و نقش اون چیه؟
میله پیچشی بین غربیلک فرمان و پینیون قرار داره و اختلاف زاویه بین این دو بخش رو به تغییر شکل مکانیکی تبدیل میکنه. همین پیچش، سیگنال کنترلی برای تعیین میزان بازشدگی شیر چهارراهه و در نتیجه میزان کمک هیدرولیکی است.