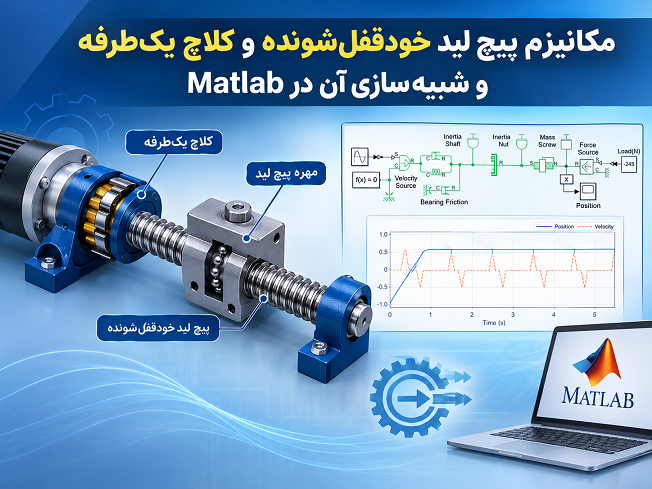
مکانیزمهای حرکتی گامبهگام یکی از ساختارهای مهم در سامانههای مکانیکی هستند که برای تبدیل حرکت دورانی یا نوسانی به حرکت خطی کنترلشده مورد استفاده قرار میگیرند. یکی از روشهای جالب برای ایجاد چنین حرکتی، ترکیب یک پیچ لید خودقفلشونده (Self-Locking Leadscrew) با یک کلاچ یکطرفه (Unidirectional Clutch) است. این ترکیب امکان میدهد یک حرکت رفتوبرگشتی یا نوسانی در ورودی، به حرکت خطی یکجهته و مرحلهای در خروجی تبدیل شود.
در این شبیهسازی، عملکرد یک مکانیزم شامل پیچ لید و کلاچ یکطرفه در محیط Matlab بررسی میشود. محور ورودی کلاچ یکطرفه با سرعت نوسانی حرکت میکند و کلاچ تنها بخشی از این حرکت را که در جهت مجاز قرار دارد به پیچ منتقل میکند. در نتیجه، پیچ و بار متصل به آن بهصورت مرحلهای در یک جهت حرکت میکنند، در حالی که هنگام بازگشت حرکت ورودی، مکانیزم پیچ لید از برگشت بار جلوگیری میکند.
معرفی مکانیزم پیچ لید و کلاچ یکطرفه
پیچ لید یکی از عناصر مکانیکی پرکاربرد برای تبدیل حرکت دورانی به حرکت خطی است. در سادهترین حالت، چرخش پیچ باعث جابهجایی مهره در امتداد محور پیچ میشود. مقدار جابهجایی خطی ایجادشده به ازای هر دور چرخش، به پارامترهای هندسی پیچ و بهخصوص گام یا Lead آن وابسته است.
اگر یک پیچ لید بهگونهای طراحی شود که زاویه لید آن به اندازه کافی کوچک باشد، اصطکاک موجود در رزوه میتواند مانع از انتقال حرکت از بار خطی به حرکت دورانی پیچ شود. به این ویژگی، خودقفلشوندگی گفته میشود. در چنین شرایطی، اعمال نیروی محوری از طرف بار نمیتواند بهسادگی پیچ را در جهت معکوس بچرخاند.
در طرف دیگر، کلاچ یکطرفه قطعهای مکانیکی است که انتقال گشتاور را فقط در یک جهت امکانپذیر میکند. در جهت مخالف، کلاچ آزاد میشود و اجازه میدهد محور ورودی بدون انتقال مؤثر حرکت به محور خروجی حرکت کند. ترکیب این دو ویژگی، یک ساختار مشابه مکانیزمهای ضامندار یا Ratchet را ایجاد میکند.
هدف از شبیهسازی
هدف اصلی این شبیهسازی، بررسی نحوه تبدیل یک حرکت نوسانی ورودی به حرکت خطی گامبهگام است. در مدل، محور ورودی کلاچ یکطرفه بهصورت نوسانی حرکت میکند. سرعت این محور دارای دامنه 2 rad/s و فرکانس 0.5 rad/s است.
کلاچ یکطرفه حرکت محور ورودی را به پیچ لید منتقل میکند، اما فقط در جهت مجاز. بنابراین زمانی که محور ورودی در جهت مناسب حرکت میکند، پیچ لید میچرخد و موجب جابهجایی بار میشود. در زمان بازگشت محور ورودی، کلاچ انتقال حرکت را متوقف میکند و پیچ به کمک ویژگی خودقفلشوندگی خود مانع از بازگشت بار میشود.
نتیجه این فرآیند، حرکت خطی یکطرفه و گامبهگام بار است. بر اساس نتایج این شبیهسازی، مقدار جابهجایی بار در هر گام حدود 25 میلیمتر است.
ساختار کلی مدل
مدل شبیهسازی از چند بخش اصلی تشکیل شده است که عملکرد هرکدام در ایجاد حرکت گامبهگام اهمیت دارد. بخش نخست، منبع حرکت ورودی است که حرکت نوسانی محور را تولید میکند. این حرکت به محور ورودی کلاچ یکطرفه اعمال میشود.
بخش دوم، کلاچ یکطرفه است. این عنصر تعیین میکند که کدام بخش از حرکت نوسانی ورودی به قسمت مکانیکی بعدی منتقل شود. در واقع، کلاچ باعث میشود حرکت رفتوبرگشتی ورودی به یک حرکت دورانی مؤثر و یکجهته برای پیچ تبدیل شود.
بخش سوم، پیچ لید و مهره آن است. چرخش پیچ توسط مهره به حرکت خطی تبدیل میشود. این قسمت از مدل وظیفه دارد حرکت دورانی را به جابهجایی خطی بار تبدیل کند.
در نهایت، بار مکانیکی به مهره متصل است و حرکت خطی آن بهعنوان خروجی اصلی سیستم بررسی میشود.
اصل عملکرد پیچ لید خودقفلشونده
یکی از مهمترین ویژگیهای این مدل، خودقفلشوندگی پیچ لید است. در یک پیچ معمولی، امکان دارد نیروی واردشده از طرف بار باعث چرخش معکوس پیچ شود. اما اگر زاویه لید پیچ به اندازه کافی کوچک باشد، اثر اصطکاک رزوه میتواند از این اتفاق جلوگیری کند.
بهصورت مفهومی، شرط خودقفلشوندگی با مقایسه زاویه لید پیچ و زاویه اصطکاک مرتبط است. هنگامی که شرایط هندسی و اصطکاکی مناسب باشند، بار قادر نیست پیچ را در جهت معکوس به حرکت درآورد. این ویژگی در کاربردهایی که حفظ موقعیت بار اهمیت دارد بسیار مفید است.
در شبیهسازی حاضر، خودقفلشوندگی نقش بسیار مهمی دارد. هنگامی که محور ورودی کلاچ در جهت مخالف حرکت میکند، بار نباید به سمت موقعیت قبلی بازگردد. اگر پیچ خودقفلشونده نبود، حرکت رفتوبرگشتی ورودی میتوانست موجب حرکت رفتوبرگشتی بار نیز شود. در این حالت، مکانیزم دیگر قادر نبود حرکت نوسانی را به پیشروی یکطرفه تبدیل کند.
نقش کلاچ یکطرفه
کلاچ یکطرفه مکمل عملکرد پیچ خودقفلشونده است. این کلاچ اجازه میدهد گشتاور در یک جهت از محور ورودی به پیچ منتقل شود، اما در جهت مخالف انتقال گشتاور را آزاد میکند.
فرض کنید محور ورودی ابتدا در جهت مجاز دوران کند. در این وضعیت، کلاچ درگیر شده و حرکت به پیچ لید منتقل میشود. پیچ میچرخد و مهره همراه با بار در امتداد محور حرکت میکند.
پس از رسیدن حرکت ورودی به نقطه بازگشت، محور در جهت مخالف شروع به حرکت میکند. در این لحظه کلاچ یکطرفه آزاد میشود و حرکت معکوس محور ورودی به پیچ منتقل نمیشود. از طرف دیگر، خودقفلشوندگی پیچ نیز مانع بازگشت بار میشود.
در نتیجه، هر سیکل رفتوبرگشتی ورودی میتواند یک مقدار مشخص به جابهجایی بار اضافه کند. این فرآیند باعث شکلگیری حرکت پلهای در خروجی میشود.
حرکت نوسانی محور ورودی
محور ورودی کلاچ در این مثال دارای سرعت نوسانی با دامنه 2 رادیان بر ثانیه و فرکانس 0.5 رادیان بر ثانیه است. بنابراین سرعت محور در طول زمان تغییر کرده و جهت حرکت آن نیز بهصورت دورهای عوض میشود.
وجود همین تغییر جهت برای عملکرد مکانیزم ضروری است. در یک جهت، کلاچ درگیر شده و حرکت را به پیچ انتقال میدهد؛ در جهت دیگر، کلاچ آزاد شده و اجازه نمیدهد حرکت برگشتی به بار منتقل شود.
بنابراین، حرکت نوسانی ورودی بهتنهایی یک حرکت یکطرفه ایجاد نمیکند. این رفتار حاصل همکاری سه عامل اصلی است: حرکت نوسانی ورودی، عملکرد یکطرفه کلاچ و خاصیت خودقفلشوندگی پیچ لید.
تبدیل حرکت دورانی به حرکت خطی
یکی از اصول اساسی این شبیهسازی، تبدیل حرکت دورانی پیچ به حرکت خطی مهره است. اگر پیچ به اندازه یک دور کامل بچرخد، مهره به اندازه مقدار Lead پیچ جابهجا میشود. بنابراین رابطه بین دوران پیچ و حرکت خطی مهره مستقیماً به مشخصات هندسی پیچ وابسته است.
در مدل مورد بررسی، این تبدیل باعث میشود که هر بار درگیری کلاچ و چرخش پیچ، مقداری جابهجایی خطی برای بار ایجاد کند. با تکرار سیکلهای ورودی، موقعیت بار بهصورت پلهای افزایش مییابد.
مقدار تقریبی جابهجایی هر مرحله در این مثال حدود 25 میلیمتر گزارش شده است. بنابراین اگر مکانیزم چند سیکل متوالی را طی کند، موقعیت بار بهصورت تجمعی افزایش خواهد یافت، در حالی که در بخش بازگشت حرکت ورودی، موقعیت بار تقریباً ثابت باقی میماند.
بررسی نتایج شبیهسازی
نتایج شبیهسازی با استفاده از قابلیت Simscape Logging قابل بررسی هستند. نمودارهای حاصل، سرعت محور ورودی، رفتار مهره پیچ لید و حرکت پیچ را در طول زمان نمایش میدهند.
در نمودار سرعت محور ورودی، ماهیت نوسانی حرکت بهوضوح قابل مشاهده است. سرعت در یک بازه مثبت و در بخش دیگر سیکل در بازه منفی قرار میگیرد. این رفتار همان حرکت رفتوبرگشتی است که به کلاچ یکطرفه اعمال میشود.
رفتار پیچ و مهره با سرعت ورودی یکسان نیست. هنگامی که کلاچ در جهت مجاز درگیر میشود، حرکت پیچ ایجاد شده و مهره نیز جابهجا میشود. اما در زمان حرکت برگشتی ورودی، کلاچ اجازه انتقال مؤثر حرکت به پیچ را نمیدهد.
مهمترین نتیجه را میتوان در نمودار موقعیت بار مشاهده کرد. برخلاف حرکت نوسانی محور ورودی، موقعیت بار بهصورت رفتوبرگشتی تغییر نمیکند، بلکه روندی پلهای و یکطرفه دارد. هر مرحله از این حرکت تقریباً 25 میلیمتر است.
تحلیل رفتار گامبهگام بار
برای درک بهتر عملکرد مدل میتوان یک سیکل کامل را در نظر گرفت. در ابتدای سیکل، محور ورودی در یک جهت حرکت میکند و کلاچ درگیر میشود. در این مرحله انرژی مکانیکی از ورودی به پیچ منتقل شده و پیچ شروع به دوران میکند.
دوران پیچ موجب حرکت مهره و بار میشود. پس از پایان حرکت در جهت اول، محور ورودی تغییر جهت میدهد. در این مرحله کلاچ آزاد شده و ارتباط انتقالی بین محور ورودی و پیچ از بین میرود.
با وجود حرکت معکوس محور ورودی، بار در موقعیت جدید خود باقی میماند؛ زیرا پیچ لید دارای خاصیت خودقفلشوندگی است. بنابراین بازگشت محور ورودی موجب حذف جابهجایی ایجادشده نمیشود.
با تکرار این سیکل، هر بار یک جابهجایی جدید به موقعیت بار اضافه میشود. در نتیجه، سیستم میتواند بدون نیاز به یک موتور با حرکت دورانی پیوسته، یک حرکت خطی مرحلهای ایجاد کند.
اهمیت پارامترهای هندسی و اصطکاکی
عملکرد صحیح چنین مکانیزمی به پارامترهای مکانیکی مختلفی وابسته است. مهمترین پارامترها شامل Lead پیچ، زاویه رزوه، ضریب اصطکاک، بار اعمالشده، اینرسی اجزای دوار و مشخصات کلاچ هستند.
اگر زاویه لید پیچ بیش از حد افزایش پیدا کند، ممکن است خاصیت خودقفلشوندگی از بین برود. در چنین شرایطی بار میتواند باعث چرخش معکوس پیچ شود و عملکرد گامبهگام مکانیزم دچار اختلال شود.
از طرف دیگر، اصطکاک بیش از حد نیز میتواند موجب افزایش تلفات مکانیکی و کاهش بازده شود. بنابراین طراحی پیچ لید باید میان قابلیت خودقفلشوندگی، بازده و نیازهای مکانیکی سیستم تعادل ایجاد کند.
مزیت استفاده از شبیهسازی در Matlab و Simscape
مدلسازی این مکانیزم در محیط Matlab و Simscape امکان بررسی رفتار سیستم را بدون نیاز به ساخت نمونه فیزیکی اولیه فراهم میکند. در یک سامانه مکانیکی واقعی، بررسی اثر تغییر پارامترهای پیچ، اصطکاک یا بار ممکن است نیازمند ساخت چند نمونه و انجام آزمایشهای متعدد باشد.
در مقابل، در محیط شبیهسازی میتوان پارامترهای مختلف را تغییر داد و تأثیر آنها را بر حرکت بار، سرعت پیچ و رفتار کلاچ بررسی کرد. همچنین قابلیت Simscape Logging امکان استخراج و تحلیل متغیرهای مکانیکی مختلف را فراهم میکند.
از دیدگاه آموزشی نیز این مدل نمونه مناسبی برای مطالعه ارتباط میان اجزای مکانیکی مختلف است. دانشجو میتواند بهصورت همزمان مفاهیمی مانند حرکت دورانی، حرکت خطی، اصطکاک، خودقفلشوندگی، انتقال گشتاور و کلاچ یکطرفه را در یک سیستم واحد بررسی کند.
کاربردهای مکانیزمهای حرکت گامبهگام
مکانیزمهایی با عملکرد مشابه میتوانند در سامانههایی مورد استفاده قرار گیرند که در آنها تبدیل حرکت نوسانی به حرکت خطی یکطرفه مورد نیاز است. از جمله کاربردهای عمومی این نوع ساختار میتوان به برخی سامانههای موقعیتدهی مکانیکی، تجهیزات تنظیمکننده، مکانیزمهای تغذیه مرحلهای و سامانههایی اشاره کرد که نیازمند حفظ موقعیت بار پس از توقف نیروی محرک هستند.
مزیت مهم چنین مکانیزمی این است که میتواند با یک حرکت ورودی نوسانی، پیشروی تدریجی و کنترلشده ایجاد کند. همچنین خاصیت خودقفلشوندگی میتواند در برخی کاربردها نیاز به ترمز یا مکانیزم نگهدارنده جداگانه را کاهش دهد؛ البته این موضوع به طراحی واقعی سیستم و شرایط بارگذاری بستگی دارد.
جمعبندی
در این شبیهسازی، عملکرد یک مکانیزم حرکتی شامل پیچ لید خودقفلشونده و کلاچ یکطرفه در Matlab بررسی میشود. محور ورودی کلاچ دارای حرکت نوسانی با دامنه سرعت 2 rad/s و فرکانس 0.5 rad/s است. کلاچ یکطرفه باعث میشود تنها حرکت در جهت مجاز به پیچ لید منتقل شود و حرکت برگشتی ورودی به بار منتقل نشود.
پیچ لید نیز به دلیل کوچک بودن زاویه لید و وجود اصطکاک مناسب، رفتار خودقفلشونده دارد. بنابراین هنگامی که محور ورودی در جهت مخالف حرکت میکند، بار در موقعیت جدید خود باقی میماند. ترکیب این دو ویژگی باعث میشود حرکت نوسانی ورودی به حرکت خطی یکطرفه و مرحلهای تبدیل شود.
بر اساس نتایج شبیهسازی و نمودارهای حاصل از Simscape Logging، حرکت بار بهصورت گامبهگام انجام میشود و مقدار هر مرحله حدود 25 میلیمتر است. این مثال نشان میدهد که چگونه میتوان با ترکیب اصول مکانیکی ساده اما مؤثر، یک مکانیزم تبدیل حرکت نوسانی به حرکت خطی یکجهته ایجاد کرد و رفتار آن را پیش از پیادهسازی فیزیکی در محیط Matlab و Simscape بررسی نمود.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت