
گیربکس یکی از مهمترین اجزای سیستم انتقال قدرت در خودروها و بسیاری از سامانههای مکانیکی است که وظیفه دارد سرعت چرخش، گشتاور و جهت حرکت خروجی را متناسب با شرایط کاری تنظیم کند. موتورهای احتراق داخلی معمولاً در محدوده مشخصی از سرعت و گشتاور عملکرد مطلوبی دارند؛ بنابراین برای انتقال مؤثر توان موتور به چرخها، استفاده از یک سیستم انتقال قدرت با نسبتهای دنده متفاوت ضروری است. گیربکس پنجسرعته به همراه دنده عقب، نمونهای از این سیستمهاست که امکان انتخاب پنج نسبت انتقال قدرت برای حرکت رو به جلو و یک نسبت برای حرکت معکوس را فراهم میکند.
در محیط MATLAB و مجموعه ابزار Simscape Driveline میتوان عملکرد چنین سامانهای را با استفاده از مدلسازی اجزای مکانیکی، شفتها، چرخدندهها، مکانیزمهای انتخاب دنده و محرکهای کنترلی بررسی کرد. نمونه شبیهسازی Five-Speed Transmission، یک گیربکس پنجسرعته با دنده عقب را نمایش میدهد که در آن موتور، شفت واسط و مجموعه چرخدندههای خروجی به یکدیگر متصل هستند. انتخاب دنده با حرکت اهرمهای انتخاب و درگیر شدن همزمانسازهای دوطرفه انجام میشود. موقعیت این اهرمها مشخص میکند که کدام مجموعه چرخدنده به شفت خروجی متصل باشد و در نتیجه، نسبت انتقال قدرت سیستم چگونه تغییر کند.
اهمیت این شبیهسازی در آن است که میتوان رفتار دینامیکی اجزای مختلف گیربکس را هنگام تعویض دنده مشاهده کرد. همچنین با بررسی سرعت زاویهای موتور، شفت خروجی، چرخدندههای میانی و موقعیت اهرمهای انتخاب، ارتباط میان وضعیت مکانیکی گیربکس و عملکرد نهایی سیستم انتقال قدرت بهتر درک میشود.
 معرفی ساختار گیربکس پنجسرعته
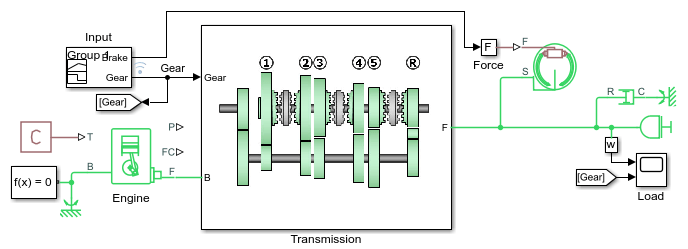
گیربکس پنجسرعته مورد بررسی از یک موتور ورودی، شفت واسط، مجموعه چرخدندههای انتقال قدرت، شفت خروجی و مکانیزمهای انتخاب دنده تشکیل شده است. علاوه بر پنج نسبت انتقال قدرت برای حرکت رو به جلو، یک مجموعه دنده نیز برای ایجاد حرکت معکوس در نظر گرفته شده است. در نتیجه، شش مجموعه دنده در مسیرهای مختلف انتقال قدرت نقش دارند.
در چنین ساختاری، توان مکانیکی تولیدشده توسط موتور به شفت ورودی منتقل میشود. حرکت دورانی ورودی، شفت واسط و چرخدندههای مرتبط با آن را به حرکت درمیآورد. چرخدندههای مختلف با نسبتهای متفاوت در سیستم قرار گرفتهاند تا با انتخاب هر دنده، نسبت مشخصی میان سرعت ورودی و سرعت خروجی ایجاد شود.
نکته مهم این است که وجود چند مجموعه چرخدنده بهتنهایی به معنای انتقال همزمان توان از تمام مسیرها به شفت خروجی نیست. در هر لحظه، وضعیت مکانیزم انتخاب دنده تعیین میکند که کدام مسیر انتقال قدرت فعال باشد. به همین دلیل، گیربکس علاوه بر اجزای انتقالدهنده حرکت، به سازوکاری برای انتخاب و درگیر کردن مسیر مناسب نیاز دارد.
در مدل Five-Speed Transmission، این وظیفه به کمک اهرمهای انتخاب و همزمانسازهای دوطرفه انجام میشود. این اجزا امکان اتصال دنده ان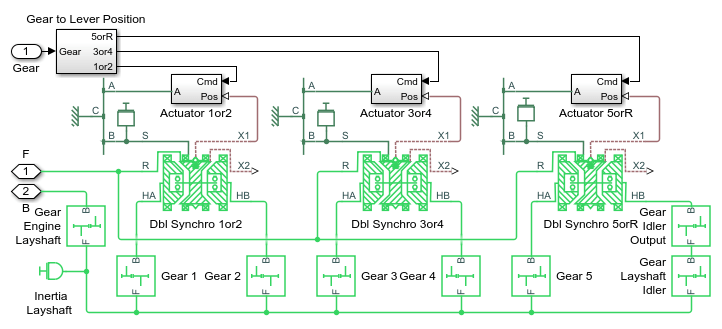 تخابشده به شفت خروجی را فراهم میکنند و نسبت انتقال قدرت را مطابق وضعیت انتخابشده تغییر میدهند.
نقش شفت واسط در انتقال قدرت
شفت واسط یکی از اجزای اصلی گیربکس است که حرکت دورانی موتور را به مجموعه چرخدندههای مورد استفاده در نسبتهای مختلف انتقال میدهد. در مدل شبیهسازی، موتور شفت واسط را به حرکت درمیآورد و این شفت با مجموعه ششگانه چرخدندههای خروجی در ارتباط است.
هر مجموعه چرخدنده، متناسب با هندسه و تعداد دندانههای خود، نسبت سرعت مشخصی ایجاد میکند. هنگامی که یکی از مسیرهای انتقال قدرت انتخاب میشود، حرکت از طریق چرخدنده مربوط به همان مسیر به شفت خروجی منتقل خواهد شد. در نتیجه، سرعت خروجی میتواند با تغییر دنده افزایش یا کاهش پیدا کند.
در یک مدل ساده از دو چرخدنده درگیر، نسبت سرعت زاویهای به تعداد دندانههای آنها وابسته است. اگر چرخدنده محرک دارای تعداد دندانه کمتر و چرخدنده متحرک دارای تعداد دندانه بیشتر باشد، معمولاً سرعت چرخش خروجی کاهش مییابد و امکان افزایش گشتاور ایدئال فراهم میشود. برعکس، انتخاب یک نسبت افزاینده سرعت میتواند سرعت خروجی را افزایش دهد، هرچند گشتاور خروجی در حالت ایدئال کاهش خواهد یافت.
این روابط در تحلیل گیربکس اهمیت زیادی دارند؛ زیرا هدف از انتخاب دنده، ایجاد شرایط مناسب برای عملکرد موتور و بار مکانیکی است. در دندههای سنگینت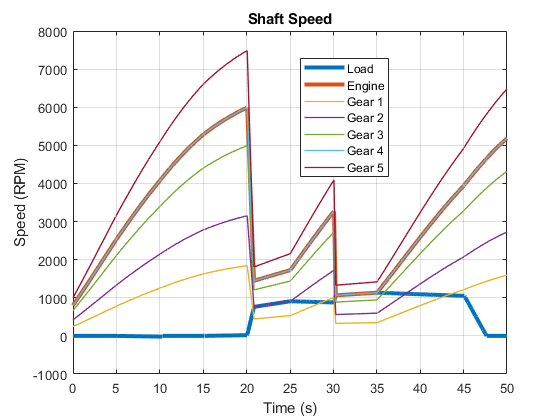 ر، معمولاً کاهش سرعت و افزایش گشتاور خروجی مورد توجه قرار میگیرد. در دندههای بالاتر، نسبت انتقال قدرت برای حرکت با سرعت بیشتر و کاهش دور موتور نسبت به سرعت خودرو تنظیم میشود.
مکانیزم انتخاب دنده و همزمانسازهای دوطرفه
یکی از بخشهای کلیدی این مدل، سازوکار انتخاب دنده است. برای اتصال مسیر مورد نظر به شفت خروجی، از همزمانسازهای دوطرفه استفاده میشود. این اجزا میتوانند با حرکت به سمت یکی از دو موقعیت انتخاب، ارتباط مکانیکی مورد نیاز را برقرار کنند.
در مدل ارائهشده، اهرمهای انتخاب به همزمانسازهای دوطرفه متصل هستند و محرکهای ایدئال وظیفه جابهجایی آنها را بر عهده دارند. موقعیت هر اهرم تعیین میکند که کدام دنده درگیر شود. بنابراین، انتخاب دنده در این شبیهسازی بر اساس وضعیت مکانیکی اهرمها و اتصال ایجادشده میان چرخدندهها و شفت خروجی صورت میگیرد.
محرک ایدئال در مدلسازی به این معناست که حرکت مورد نیاز برای تغییر موقعیت اهرم مطابق فرمان تعیینشده ایجاد میشود. این روش امکان تمرکز بر رفتار انتقال قدرت و پاسخ مکانیکی گیربکس را فراهم میکند، بدون آنکه لازم باشد جزئیات یک سامانه واقعی شامل موتور الکتریکی تعویض دنده، مدار هیدرولیکی یا سازوکارهای پیچیده عملگر بهطور کامل مدلسازی شوند.
البته باید توجه داشت که محرک ایدئال لزوماً بیانگر عملکرد دقیق مکانیزم تعویض دنده در یک خودروی واقعی نیست. در سا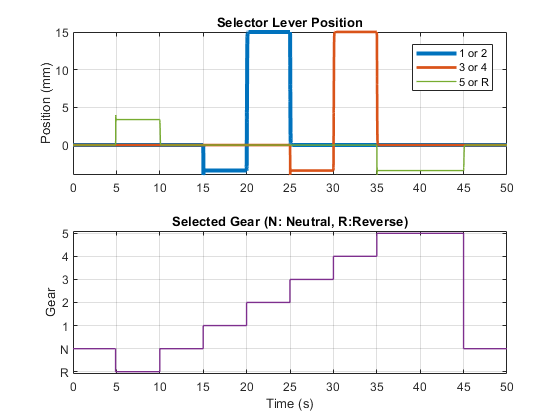 مانه واقعی، عواملی مانند نیروی مورد نیاز برای جابهجایی، اصطکاک، لقی مکانیکی، اختلاف سرعت اجزای درگیر و محدودیتهای زمانی میتوانند بر کیفیت تعویض دنده اثر بگذارند. مدل ایدئال برای مطالعه اصول عملکرد و بررسی رفتار کلی سیستم مناسب است، اما برای پیشبینی کامل رفتار یک گیربکس واقعی ممکن است به مدل دقیقتری نیاز باشد.
زیرسیستم گیربکس و سازماندهی اجزای مدل
در Simulink و Simscape Driveline، میتوان اجزای مرتبط با انتقال قدرت را در قالب زیرسیستمهای مستقل سازماندهی کرد. زیرسیستم گیربکس در این نمونه، بخش اصلی مدل مکانیکی را در بر میگیرد و ارتباط میان شفتها، چرخدندهها، مکانیزمهای انتخاب دنده و مسیر خروجی را نمایش میدهد.
استفاده از زیرسیستم باعث میشود ساختار مدل منظمتر باشد و ارتباط میان اجزای داخلی و ورودیها و خروجیهای گیربکس بهتر درک شود. بهجای نمایش تمام اتصالات مکانیکی در سطح اصلی مدل، میتوان جزئیات گیربکس را در یک بخش مستقل قرار داد و آن را در کنار موتور و بار مکانیکی تحلیل کرد.
در یک مدل مهندسی، جداسازی اجزا بهصورت زیرسیستم همچنین امکان توسعه و اصلاح مدل را سادهتر میکند. برای مثال، میتوان در مراحل بعدی ویژگیهایی مانند اینرسی بیشتر شفتها، اصطکاک چرخدندهها، انعطافپذیری شفت، تلفات انتقال قدرت یا دینامیک واقعی عملگرهای انتخاب دنده را به مدل اضافه کرد. البته اضافه کردن هر یک از این ویژگیها باید با توجه به هدف شبیهسازی و اطلاعات در دسترس انجام شود.
برای بررسی دقیقتر رفتار سیستم، بهتر است مدل گیربکس در کنار یک مدل مناسب از موتور و بار قرار گیرد. در این صورت میتوان تغییرات سرعت موتور، سرعت شفت خروجی و پاسخ بار را در اثر تغییر نسبت انتقال قدرت مشاهده کرد. نمونه اصلی با ثبت دادههای شبیهسازی در Simscape Logging امکان بررسی همین متغیرها را فراهم میکند.
شبیهسازی تعویض دنده در MATLAB
در این شبیهسازی، موتور شفت واسط و مجموعه چرخدندهها را به حرکت درمیآورد. سپس با تغییر موقعیت اهرمهای انتخاب، مسیر انتقال قدرت مورد نظر فعال میشود. در نتیجه، سرعت شفت خروجی با سرعت چرخدندهای مطابقت پیدا میکند که از طریق مکانیزم انتخاب دنده به خروجی متصل شده است.
با تغییر وضعیت گیربکس از یک دنده به دنده دیگر، نسبت سرعت میان موتور و بار تغییر میکند. به همین دلیل، سرعت زاویهای بار در طول شبیهسازی ثابت نمیماند و مطابق نسبت انتقال قدرت انتخابشده تغییر میکند. این رفتار در نمودارهای سرعت شفتها قابل مشاهده است.
برای تحلیل نتایج، باید به این نکته توجه کرد که سرعت خروجی تنها به شماره دنده وابسته نیست؛ بلکه شرایط ورودی، وضعیت بار، مشخصات اجزای مکانیکی و نحوه اجرای تعویض دنده نیز در پاسخ دینامیکی سیستم مؤثر هستند. در یک مدل کاملتر، گشتاور موتور و بار میتوانند در طول زمان تغییر کنند و این تغییرات بر شتاب زاویهای شفتها اثر بگذارند.
ثبت دادهها با استفاده از Simscape Logging امکان استخراج و بررسی متغیرهای مکانیکی را فراهم میکند. به کمک این قابلیت، میتوان سرعت زاویهای موتور، بار و چرخدندههای میانی را در طول زمان مشاهده کرد و زمان تغییر وضعیت دندهها را با تغییرات سرعت خروجی مقایسه کرد.
تحلیل نمودار سرعت موتور، بار و چرخدندههای میانی
یکی از مهمترین خروجیهای این نمونه، نمودار سرعت شفت موتور، بار و چرخدندههای میانی است. این نمودار نشان میدهد که با تغییر دنده، سرعت بار با سرعت چرخدندهای که در مسیر انتقال قدرت فعال شده است، مطابقت پیدا میکند. بنابراین، میتوان از روی تغییرات سرعت شفتها، وضعیت عملکرد گیربکس را در طول زمان بررسی کرد.
هنگامی که یک دنده درگیر میشود، ارتباط مکانیکی مشخصی میان مسیر انتقال قدرت انتخابشده و شفت خروجی برقرار میشود. نسبت سرعت دو طرف این مسیر تحت تأثیر نسبت چرخدندهها قرار دارد. در نتیجه، سرعت خروجی متناسب با نسبت انتقال قدرت همان دنده خواهد بود.
هنگام تعویض دنده، ممکن است سرعت خروجی نسبت به وضعیت قبلی افزایش یا کاهش پیدا کند. مقدار و شکل این تغییر به نسبت دندههای انتخابشده و شرایط دینامیکی سیستم وابسته است. در مدلهای ایدئال، بعضی از تغییرات ممکن است واضحتر از نمونه واقعی مشاهده شوند؛ زیرا جزئیات اصطکاک، انعطافپذیری، لقی و فرآیند واقعی همزمانسازی ممکن است سادهسازی شده باشند.
برای تحلیل دقیق نمودارها، پیشنهاد میشود چند ویژگی بررسی شود:
- سرعت موتور: تغییرات سرعت شفت ورودی را در طول تعویض دنده نشان میدهد.
- سرعت بار: پاسخ نهایی سیستم انتقال قدرت را در سمت خروجی مشخص میکند.
- سرعت چرخدندههای میانی: برای بررسی ارتباط میان شفت واسط و مسیرهای انتقال قدرت کاربرد دارد.
- تغییرات در لحظه تعویض دنده: امکان بررسی پاسخ گذرای سیستم را فراهم میکند.
- رابطه سرعت ورودی و خروجی: برای ارزیابی نسبت انتقال قدرت هر دنده استفاده میشود.
در صورتی که هدف از شبیهسازی، مقایسه عملکرد دندههای مختلف باشد، بهتر است سرعت موتور و خروجی در یک بازه زمانی یکسان بررسی شوند. این کار به شناسایی رابطه میان تغییر وضعیت مکانیزم انتخاب دنده و پاسخ سرعت شفتها کمک میکند.
بررسی عملکرد دنده عقب و سرعت منفی شفت خروجی
یکی از نتایج مهم این نمونه، منفی شدن سرعت شفت خروجی هنگام درگیر شدن دنده عقب است. در مدلسازی مکانیکی، علامت سرعت زاویهای نشاندهنده جهت چرخش نسبت به جهت مرجع تعیینشده برای شفت است. بنابراین، سرعت زاویهای منفی لزوماً به معنای کاهش مقدار سرعت یا توقف شفت نیست، بلکه نشان میدهد جهت چرخش آن مخالف جهت مثبت تعریفشده در مدل است.
در مسیر حرکت رو به جلو، مجموعه چرخدندهها بهگونهای انتخاب میشوند که جهت دوران خروجی با جهت مرجع حرکت جلو مطابقت داشته باشد. در حالت دنده عقب، مسیر انتقال قدرت تغییر میکند و سازوکار چرخدندهها باعث معکوس شدن جهت دوران خروجی میشود. در نتیجه، سرعت زاویهای خروجی با علامت منفی ثبت خواهد شد.
برای مثال، اگر جهت مثبت دوران شفت خروجی بهعنوان جهت حرکت رو به جلو در نظر گرفته شده باشد، درگیر شدن دنده عقب میتواند سرعت خروجی را به مقداری منفی تبدیل کند. مقدار دقیق سرعت به شرایط کاری، نسبت انتقال قدرت و وضعیت موتور وابسته است؛ اما منفی بودن آن، در این چارچوب، بیانگر معکوس شدن جهت چرخش خواهد بود.
این موضوع یکی از کاربردهای مهم شبیهسازی در تحلیل سیستمهای مکانیکی است. مشاهده علامت سرعت به مهندس اجازه میدهد جهت انتقال حرکت را بدون نیاز به مشاهده انیمیشن مکانیکی تشخیص دهد. همچنین میتوان عملکرد دنده عقب را از نظر جهت چرخش و ارتباط آن با سایر اجزای گیربکس ارزیابی کرد.
باید توجه داشت که سرعت منفی خروجی بهتنهایی اطلاعات کاملی درباره توان یا گشتاور انتقالیافته ارائه نمیکند. برای تحلیل انرژی و عملکرد واقعی گیربکس، بررسی همزمان سرعت و گشتاور ضروری است. علاوه بر این، جهت مرجع تعریفشده برای هر شفت باید هنگام تفسیر علامت متغیرها در نظر گرفته شود.
تحلیل موقعیت اهرمهای انتخاب دنده
خروجی مهم دیگر شبیهسازی، نمودار موقعیت اهرمهای انتخاب مربوط به همزمانسازهای دوطرفه است. این نمودار نشان میدهد که هر اهرم در طول زمان در چه موقعیتی قرار دارد و کدام مسیر مکانیکی برای انتقال قدرت انتخاب شده است.
موقعیت اهرمها ارتباط مستقیمی با وضعیت درگیری دندهها دارد. زمانی که یک اهرم به موقعیت انتخاب مورد نظر منتقل میشود، همزمانساز مربوطه میتواند اتصال مکانیکی لازم را برقرار کند. این اتصال، نسبت انتقال قدرت فعال را تعیین میکند و بر سرعت شفت خروجی اثر میگذارد.
بررسی موقعیت اهرمها در کنار نمودار سرعت، امکان تحلیل دقیقتری از فرآیند تعویض دنده فراهم میکند. برای نمونه، میتوان زمان تغییر موقعیت اهرم را با زمان تغییر سرعت خروجی مقایسه کرد. اگر تغییر وضعیت مکانیزم انتخاب دنده در یک لحظه مشخص رخ دهد، نمودار سرعت میتواند نشان دهد که پاسخ مکانیکی سیستم چگونه به این تغییر واکنش نشان داده است.
این مقایسه برای تشخیص ارتباط علت و معلولی میان فرمان انتخاب دنده و پاسخ سیستم اهمیت دارد. اگر تنها نمودار سرعت بررسی شود، ممکن است تشخیص اینکه تغییر مشاهدهشده ناشی از تعویض دنده بوده یا به شرایط دیگر مربوط است، دشوار باشد. مشاهده همزمان موقعیت اهرمها این ابهام را کاهش میدهد.
همچنین نمودار موقعیت اهرمها میتواند برای ارزیابی ترتیب تعویض دندهها مفید باشد. در یک توالی آزمایشی، میتوان بررسی کرد که آیا اهرمها مطابق برنامه مورد نظر جابهجا شدهاند و آیا تغییر وضعیت آنها با تغییر نسبت انتقال قدرت در خروجی هماهنگ است یا خیر.
اهمیت Simscape Logging در تحلیل نتایج
Simscape Logging یکی از قابلیتهای مهم محیط Simscape است که ثبت متغیرهای فیزیکی مدل را برای تحلیل پس از شبیهسازی امکانپذیر میکند. در این نمونه، از دادههای ثبتشده برای بررسی سرعت موتور، بار و چرخدندههای میانی و همچنین موقعیت اهرمهای انتخاب استفاده میشود.
مزیت ثبت دادههای فیزیکی این است که میتوان عملکرد سیستم را با جزئیات بیشتری بررسی کرد. بهجای تکیه بر مشاهده ظاهری مدل، مقادیر سرعت و موقعیت در طول زمان در دسترس قرار میگیرند و میتوان آنها را با یکدیگر مقایسه کرد.
برای تحلیل مهندسی، بهتر است ابتدا بازههای زمانی مربوط به هر دنده مشخص شوند. سپس سرعت موتور و بار در هر بازه بررسی شود تا نسبت انتقال قدرت و نحوه تغییر آن در زمان تعویض دنده قابل ارزیابی باشد. در ادامه میتوان موقعیت اهرمهای انتخاب را بررسی کرد تا مشخص شود که هر تغییر در پاسخ سیستم با کدام وضعیت مکانیکی متناظر است.
در صورت توسعه مدل، ثبت گشتاور شفتها نیز میتواند اطلاعات ارزشمندی ارائه دهد. ترکیب دادههای سرعت و گشتاور امکان محاسبه توان مکانیکی را فراهم میکند. توان دورانی با حاصلضرب گشتاور و سرعت زاویهای متناسب است؛ بنابراین، این متغیرها برای بررسی عملکرد انتقال قدرت و ارزیابی تلفات احتمالی اهمیت دارند.
البته نتایج شبیهسازی باید با توجه به فرضیات مدل تفسیر شوند. اگر اجزای انتقال قدرت بهصورت ایدئال در نظر گرفته شده باشند، نمیتوان بدون افزودن مدلهای مناسب، تلفات واقعی اصطکاکی یا بازده دقیق گیربکس را از نتایج استخراج کرد.
مراحل اجرای شبیهسازی Five-Speed Transmission
برای بررسی این نمونه در MATLAB، ابتدا باید به محیط Simulink و مجموعه ابزار Simscape Driveline دسترسی داشت. نمونه Five-Speed Transmission با نام مدل sdl_transmission_5spd شناخته میشود و برای مطالعه عملکرد یک گیربکس پنجسرعته به همراه دنده عقب طراحی شده است.
پس از باز کردن مدل، بهتر است ابتدا ساختار کلی سیستم بررسی شود. در این مرحله، موتور، شفت واسط، مجموعه چرخدندهها، شفت خروجی و مکانیزمهای انتخاب دنده شناسایی میشوند. سپس میتوان زیرسیستم گیربکس را باز کرد تا اتصالات داخلی و ارتباط میان اجزای مکانیکی مشخص شوند.
در مرحله بعد، تنظیمات شبیهسازی و سیگنالهای ثبتشده بررسی میشوند. برای درک بهتر نتایج، توصیه میشود ابتدا نمودار سرعت موتور، بار و چرخدندههای میانی مشاهده شود. پس از آن، نمودار موقعیت اهرمهای انتخاب بررسی شود تا ارتباط تغییرات سرعت با وضعیت درگیری دندهها مشخص شود.
در صورتی که مدل شامل یک توالی از پیش تعریفشده برای تعویض دندهها باشد، اجرای اولیه بدون تغییر پارامترها میتواند مبنای مناسبی برای شناخت رفتار سیستم باشد. پس از درک نتایج پایه، میتوان مدل را برای بررسی سناریوهای مختلف توسعه داد؛ البته هرگونه تغییر در فرمانهای انتخاب دنده یا پارامترهای اجزای مکانیکی باید با توجه به محدودیتهای ساختاری مدل انجام شود.
- باز کردن مدل: نمونه Five-Speed Transmission را در محیط MATLAB و Simulink اجرا کنید.
- بررسی ساختار گیربکس: ارتباط موتور، شفت واسط، چرخدندهها و شفت خروجی را شناسایی کنید.
- بررسی مکانیزم انتخاب: نحوه اتصال اهرمها به همزمانسازهای دوطرفه را مشاهده کنید.
- اجرای شبیهسازی: مدل را با تنظیمات اولیه اجرا کنید.
- تحلیل سرعت شفتها: تغییرات سرعت موتور، بار و چرخدندههای میانی را بررسی کنید.
- تحلیل موقعیت اهرمها: زمان انتخاب هر دنده را با تغییرات سرعت خروجی مقایسه کنید.
- بررسی دنده عقب: علامت سرعت شفت خروجی را هنگام فعال شدن مسیر معکوس ارزیابی کنید.
کاربردهای آموزشی و مهندسی این شبیهسازی
مدل Five-Speed Transmission برای آموزش اصول عملکرد گیربکسهای چندسرعته و بررسی ارتباط میان نسبت انتقال قدرت و سرعت شفتها کاربرد دارد. دانشجویان مهندسی مکانیک، مهندسی خودرو و رشتههای مرتبط با سیستمهای دینامیکی میتوانند از این نمونه برای درک بهتر نقش چرخدندهها، شفتها و مکانیزمهای انتخاب دنده استفاده کنند.
یکی از کاربردهای آموزشی مهم آن، بررسی تفاوت میان مسیرهای انتقال قدرت در دندههای مختلف است. با مشاهده نمودار سرعت میتوان دریافت که تغییر نسبت دنده چگونه بر سرعت خروجی اثر میگذارد. همچنین بررسی حالت دنده عقب، مفهوم جهت مرجع و علامت سرعت زاویهای را در یک سامانه مکانیکی واقعیتر روشن میکند.
از نظر مهندسی، این مدل میتواند نقطه شروعی برای توسعه سامانههای انتقال قدرت پیچیدهتر باشد. برای مثال، میتوان در یک پروژه توسعهای، مدل موتور را با جزئیات بیشتر در نظر گرفت، مشخصات بار را تغییر داد یا اثر اینرسی و اصطکاک اجزا را بررسی کرد. همچنین امکان بررسی روشهای مختلف زمانبندی تعویض دنده و اثر آنها بر پاسخ گذرای سیستم وجود دارد.
با این حال، برای استفاده از نتایج در طراحی صنعتی یا پیشبینی رفتار یک گیربکس واقعی، باید اعتبار مدل، مشخصات هندسی اجزا، پارامترهای مکانیکی و شرایط مرزی با دقت بررسی شوند. یک مدل آموزشی لزوماً تمام ویژگیهای یک گیربکس تولیدی، از جمله رفتار اصطکاکی همزمانسازها، ضربههای ناشی از درگیری، لقی چرخدندهها و تلفات حرارتی را بازنمایی نمیکند.
جمعبندی
شبیهسازی Five-Speed Transmission در MATLAB و Simscape Driveline، نمونهای کاربردی برای مطالعه عملکرد یک گیربکس پنجسرعته به همراه دنده عقب است. در این مدل، موتور شفت واسط و شش مجموعه چرخدنده را به حرکت درمیآورد و محرکهای ایدئال با جابهجایی اهرمهای انتخاب، مسیر انتقال قدرت مورد نظر را فعال میکنند. موقعیت اهرمهای متصل به همزمانسازهای دوطرفه تعیین میکند که کدام دنده به شفت خروجی متصل باشد و چه نسبتی میان سرعت ورودی و خروجی برقرار شود.
نمودار سرعت موتور، بار و چرخدندههای میانی نشان میدهد که هنگام تعویض دنده، سرعت بار با سرعت چرخدنده فعال در مسیر انتقال قدرت مطابقت پیدا میکند. همچنین در حالت دنده عقب، سرعت شفت خروجی منفی میشود که بیانگر چرخش در جهت مخالف مرجع مثبت تعریفشده برای خروجی است. نمودار موقعیت اهرمهای انتخاب نیز امکان بررسی وضعیت درگیری دندهها و ارتباط آن با پاسخ سرعت را فراهم میکند.
در مجموع، این نمونه علاوه بر نمایش اصول عملکرد گیربکس، روش مناسبی برای آشنایی با مدلسازی سیستمهای مکانیکی در Simulink، ثبت دادههای فیزیکی با Simscape Logging و تحلیل رفتار گذرای اجزای انتقال قدرت ارائه میدهد. بررسی همزمان سرعت شفتها و موقعیت اهرمهای انتخاب، درک ارتباط میان فرمان تعویض دنده و پاسخ مکانیکی سیستم را آسانتر میکند و زمینه مناسبی برای توسعه مدلهای دقیقتر انتقال قدرت فراهم میسازد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


آیا تغییر اینرسی شفتها روی نتایج شبیهسازی تأثیر دارد؟
بله، تغییر اینرسی بر شتاب زاویهای شفتها و پاسخ گذرای سیستم هنگام تعویض دنده تأثیر مستقیم دارد.
چگونه میتوان عملکرد دندههای مختلف را در Simscape مقایسه کرد؟
با ثبت سرعت و گشتاور شفت خروجی برای هر دنده و مقایسه پاسخ آنها در یک بازه زمانی مشخص میتوان عملکرد دندهها را ارزیابی کرد.
نقش همزمانساز دوطرفه در این شبیهسازی چیست؟
همزمانساز با جابهجایی اهرم انتخاب، اتصال مکانیکی دنده موردنظر به شفت خروجی را برقرار میکند.
چرا در هنگام تعویض دنده، سرعت شفت خروجی تغییر میکند؟
زیرا با تغییر دنده، مسیر انتقال قدرت و نسبت سرعت میان شفت ورودی و خروجی تغییر میکند.