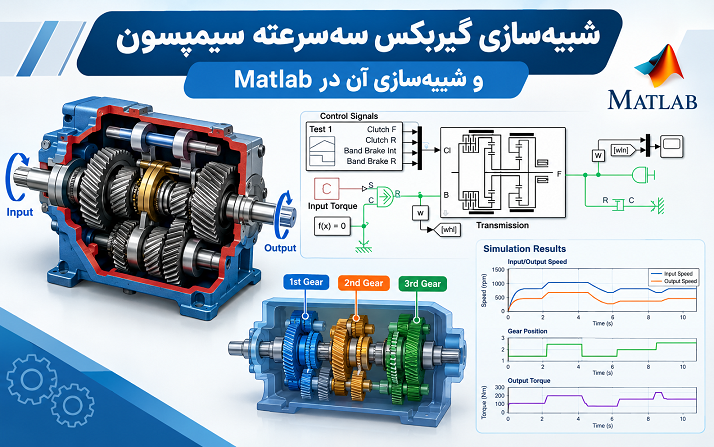
مقدمه
گیربکسهای اتوماتیک از مجموعهای از اجزای مکانیکی و کنترلی تشکیل شدهاند که وظیفه اصلی آنها انتقال توان موتور به چرخها با نسبتهای مختلف سرعت و گشتاور است. یکی از ساختارهای کلاسیک در طراحی گیربکسهای اتوماتیک، گیربکس سیمپسون (Simpson Transmission) است. این ساختار با استفاده از مجموعه چرخدندههای سیارهای، کلاچهای اصطکاکی و ترمزهای نواری میتواند چندین نسبت انتقال متفاوت را بدون نیاز به تعویض دستی دنده ایجاد کند.
در این شبیهسازی، یک گیربکس سیمپسون سهسرعته با سه سرعت رو به جلو و یک سرعت معکوس در محیط Matlab و Simscape Driveline بررسی میشود. مدل مورد استفاده، رفتار دینامیکی اجزای انتقال قدرت را در شرایط مختلف کاری شبیهسازی میکند و نشان میدهد که چگونه وضعیت کلاچها و ترمزها میتواند نسبت انتقال نهایی گیربکس را تعیین کند.
اهمیت این مدل تنها در نمایش عملکرد یک گیربکس سهسرعته خلاصه نمیشود، بلکه ساختار آن نمونهای مناسب برای مطالعه نحوه ارتباط بین اجزای مکانیکی، منطق انتخاب دنده و نتایج حاصل از شبیهسازی دینامیکی در محیط Simscape است.
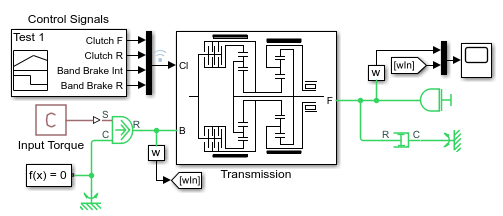 ساختار گیربکس سیمپسون سهسرعته
در ساختار مورد بررسی، دو مجموعه چرخدنده سیارهای در کنار یکدیگر قرار گرفتهاند و دارای یک دنده خورشیدی مشترک هستند. استفاده از دو مجموعه سیارهای باعث میشود بتوان با قفل یا آزاد کردن اجزای مشخصی از سیستم، مسیر انتقال توان را تغییر داد و نسبتهای مختلف دنده را ایجاد کرد.
هر مجموعه چرخدنده سیارهای از اجزای اصلی شامل خورشیدی، سیارهها و رینگی تشکیل میشود. ارتباط سینماتیکی این اجزا باعث میشود سرعت زاویهای هر عضو به سرعت زاویهای سایر اعضا وابسته باشد. بنابراین اگر یکی از اجزا توسط ترمز ثابت شود یا دو عضو توسط کلاچ به یکدیگر متصل شوند، رابطه سرعت و گشتاور در کل مجموعه تغییر خواهد کرد.
در گیربکس سیمپسون، دو مجموعه سیارهای به شکلی طراحی شدهاند که بتوانند چند حالت انتقال توان ایجاد کنند. در نتیجه، با تغییر وضعیت کلاچها و ترمزهای موجود، گیربکس میتواند از دنده یک به دنده دو، سپس دنده سه و همچنین به حالت دنده عقب منتقل شود.
اجزای اصلی مدل
مدل شبیهسازی شامل بخشهای مختلفی است که هرکدام نقش مشخصی در بازنمایی رفتار گیربکس دارند. دو مج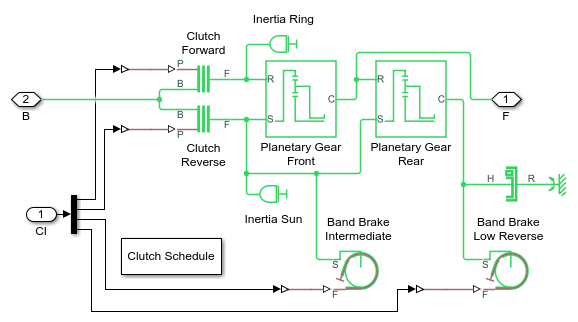 موعه چرخدنده سیارهای، دو کلاچ اصطکاکی دیسکی و دو ترمز نواری از مهمترین اجزای این سیستم هستند.
مجموعههای چرخدنده سیارهای
دو مجموعه چرخدنده سیارهای، هسته اصلی ساختار مکانیکی گیربکس را تشکیل میدهند. این مجموعهها امکان تغییر نسبت انتقال را بدون نیاز به جابهجایی مستقیم چرخدندهها فراهم میکنند. در یک سیستم سیارهای، نسبت سرعت بین ورودی و خروجی به این موضوع وابسته است که کدام عضو بهعنوان ورودی، کدام عضو بهعنوان خروجی و کدام عضو ثابت یا متصل به عضو دیگر باشد.
در مدل سیمپسون، وجود خورشیدی مشترک میان دو مجموعه سیارهای باعث ایجاد ارتباط مکانیکی بین آنها میشود. این ویژگی یکی از مشخصههای مهم ساختار سیمپسون است و امکان ایجاد چند نسبت انتقال را با تعداد نسبتاً محدودی از عملگرهای مکانیکی فراهم میکند.
کلاچهای اصطکاکی دیسکی
دو کلاچ اصطکاکی دیسکی در مدل وظیفه اتصال برخی اجزای متحرک سیستم را بر عهده دارند. زمانی که یک کلاچ در وضعیت قفل قرار میگیرد، اختلاف سرعت نسبی میان اجزای متصلشده به آن کاهش یافته و در حالت ایدهآل به صفر میرسد.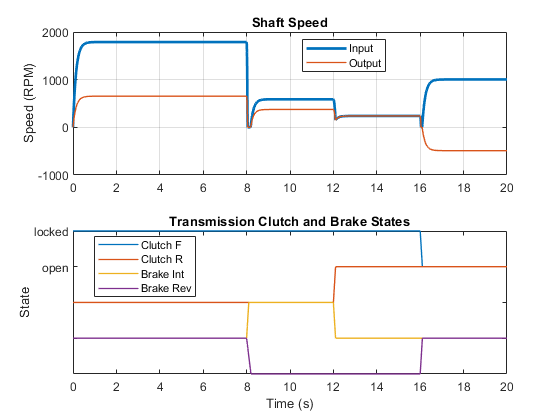
در شبیهسازی دینامیکی، وضعیت کلاچها اهمیت زیادی دارد؛ زیرا تغییر وضعیت آنها میتواند مسیر انتقال توان را تغییر دهد. به همین دلیل، مدل تنها یک سیستم مکانیکی ساده نیست و منطق کنترلی برای تعیین زمان و حالت فعال بودن کلاچها نیز در آن در نظر گرفته شده است.
ترمزهای نواری
دو ترمز نواری نیز برای ثابت نگه داشتن اجزای مشخصی از مجموعههای سیارهای استفاده میشوند. هنگامی که یک ترمز فعال میشود، عضو مربوطه نسبت به بدنه گیربکس مهار شده و این محدودیت مکانیکی باعث تغییر رابطه سرعت بین سایر اجزا خواهد شد.
ترکیب عملکرد کلاچها و ترمزها عامل اصلی ایجاد نسبتهای مختلف در این گیربکس است. بنابراین برای تحلیل عملکرد مدل، بررسی وضعیت این چهار عملگر مکانیکی اهمیت زیادی دارد.
سیستم زمانبندی کلاچ و ترمز
یکی از بخشهای مهم مدل، زیرسیستم Clutch Schedule است. این بخش مشخص میکند که برای هر وضعیت کاری گیربکس، کدام کلاچ یا ترمز باید در حالت قفل قرار داشته باشد.
در یک گیربکس چندسرعته، صرفاً وجود مجموعههای مکانیکی مختلف کافی نیست. سیستم کنترل باید بتواند در هر لحظه ترکیب صحیحی از کلاچها و ترمزها را انتخاب کند. این انتخاب تعیین میکند که گیربکس در کدام نسبت انتقال فعالیت کند.
در مدل حاضر، چهار حالت اصلی بررسی میشود: سه نسبت انتقال رو به جلو و یک نسبت انتقال معکوس. با تغییر وضعیت عملگرها، مسیر انتقال توان در مجموعه چرخدندههای سیارهای تغییر میکند و در نتیجه سرعت شفت خروجی نسبت به شفت ورودی متفاوت خواهد بود.
شبیهسازی سه سرعت رو به جلو
در حالت دنده یک، ترکیب مشخصی از کلاچها و ترمزها فعال میشود تا بیشترین کاهش سرعت و در مقابل افزایش گشتاور موردنیاز برای شروع حرکت خودرو ایجاد شود. این وضعیت برای شرایطی مانند شروع حرکت از حالت سکون اهمیت دارد؛ زیرا موتور میتواند در محدوده مناسب سرعت خود کار کند و گشتاور بیشتری در خروجی گیربکس در دسترس قرار گیرد.
با تغییر وضعیت سیستم به دنده دوم، وضعیت قفل بودن اجزای مختلف تغییر میکند. در نتیجه نسبت انتقال کاهش یافته و سرعت شفت خروجی افزایش مییابد. این تغییر نسبت باید بهگونهای انجام شود که انتقال توان از یک وضعیت به وضعیت بعدی با رفتار مناسب همراه باشد.
در دنده سوم، سیستم به بالاترین نسبت سرعت رو به جلو در این مدل میرسد. در این حالت، گیربکس نسبت به دندههای پایینتر کاهش سرعت کمتری ایجاد میکند و شفت خروجی میتواند با سرعت بیشتری نسبت به حالتهای قبلی دوران کند.
بنابراین سه نسبت انتقال رو به جلو را میتوان بهعنوان سه نقطه کاری متفاوت از یک سیستم مکانیکی واحد در نظر گرفت که تنها با تغییر وضعیت کلاچها و ترمزها حاصل میشوند.
شبیهسازی دنده معکوس
یکی دیگر از حالات بررسیشده در این مدل، دنده عقب است. در حالت معکوس، ترکیب متفاوتی از اجزای قفلشده در مجموعه سیارهای باعث میشود جهت دوران شفت خروجی نسبت به حالتهای رو به جلو تغییر کند.
این حالت اهمیت ویژهای در مطالعه چرخدندههای سیارهای دارد؛ زیرا نشان میدهد چگونه میتوان بدون استفاده از یک مجموعه چرخدنده معکوس مستقل، تنها با تغییر وضعیت اجزای مجموعه سیارهای، جهت حرکت خروجی را معکوس کرد.
مدل گیربکس در Simscape Driveline
محیط Simscape Driveline برای شبیهسازی سیستمهای انتقال قدرت و سامانههای مکانیکی چرخشی طراحی شده است. در این محیط میتوان اجزای مکانیکی را با اتصالات فیزیکی به یکدیگر متصل کرد و رفتار سرعت، گشتاور، اینرسی و نیروهای اصطکاکی را بررسی نمود.
مدل گیربکس سیمپسون نیز از همین قابلیت استفاده میکند. اجزای مکانیکی گیربکس در قالب یک زیرسیستم سازماندهی شدهاند و ارتباط آنها با بخش کنترل و ورودی و خروجی سیستم امکان تحلیل یکپارچه عملکرد گیربکس را فراهم میکند.
مزیت مهم این روش آن است که کاربر میتواند بهجای پیادهسازی صرفاً ریاضی روابط گیربکس، ساختار فیزیکی آن را نیز در مدل مشاهده کند. در نتیجه ارتباط میان پارامترهای مکانیکی و نتایج شبیهسازی بهتر قابل درک خواهد بود.
بررسی سرعت شفت ورودی و خروجی
یکی از مهمترین نتایج این شبیهسازی، نمودار سرعت شفت ورودی و شفت خروجی گیربکس است. با اعمال برنامه تغییر دنده، سرعت خروجی متناسب با نسبت انتقال انتخابشده تغییر میکند.
در این آزمون، سیستم بهصورت متوالی چهار نسبت انتقال را تجربه میکند؛ سه حالت برای حرکت رو به جلو و یک حالت برای حرکت معکوس. بررسی نمودار سرعت به کاربر اجازه میدهد رفتار دینامیکی گیربکس را در زمان تغییر وضعیت دندهها مشاهده کند.
در یک تحلیل تخصصیتر، میتوان نسبت سرعت را از رابطه بین سرعت زاویهای ورودی و خروجی بررسی کرد. بهصورت کلی، نسبت انتقال را میتوان بر اساس نسبت سرعت ورودی به سرعت خروجی تعریف کرد. تغییر این نسبت در طول زمان نشان میدهد که سیستم در چه وضعیت دندهای قرار دارد.
بررسی وضعیت کلاچها و ترمزها
علاوه بر سرعت شفتها، وضعیت دو کلاچ و دو ترمز نواری نیز در نتایج شبیهسازی نمایش داده میشود. این اطلاعات برای تحلیل عملکرد مدل بسیار مهم است؛ زیرا مشاهده سرعت خروجی بهتنهایی مشخص نمیکند که چرا گیربکس وارد یک نسبت خاص شده است.
با مقایسه نمودار سرعت شفتها با وضعیت عملگرها میتوان ارتباط میان منطق کنترل و رفتار مکانیکی را بررسی کرد. برای مثال، هنگامی که یک ترمز فعال میشود، باید تغییر متناظر در رفتار یکی از اجزای مجموعه سیارهای مشاهده شود. همچنین فعال شدن یک کلاچ میتواند ارتباط مکانیکی جدیدی بین دو عضو ایجاد کند.
این روش تحلیل، یکی از مزایای استفاده از Simscape Logging در شبیهسازی سیستمهای انتقال قدرت است. دادههای ثبتشده از مدل را میتوان برای بررسی دقیقتر سرعت، موقعیت، وضعیت اتصال و سایر متغیرهای فیزیکی مورد استفاده قرار داد.
اهمیت Simscape Logging در تحلیل مدل
در مدلهای مکانیکی پیچیده، مشاهده تنها سیگنال خروجی معمولاً برای تشخیص عملکرد صحیح سیستم کافی نیست. ثبت متغیرهای داخلی مدل امکان بررسی دقیقتر رفتار اجزای مختلف را فراهم میکند.
در این شبیهسازی، Simscape Logging برای استخراج و نمایش رفتار شفتهای ورودی و خروجی و همچنین وضعیت کلاچها و ترمزهای گیربکس مورد استفاده قرار گرفته است. با استفاده از این دادهها میتوان زمان تغییر دنده، تغییر نسبت انتقال و واکنش سیستم مکانیکی به تغییر وضعیت عملگرها را تحلیل کرد.
اهمیت شبیهسازی برای طراحی گیربکسهای اتوماتیک
مدلهای شبیهسازی مانند گیربکس سیمپسون میتوانند در مراحل مختلف مطالعه و طراحی سامانههای انتقال قدرت مورد استفاده قرار گیرند. پیش از ساخت یک نمونه فیزیکی، بررسی رفتار مدل دینامیکی میتواند اطلاعات مناسبی درباره عملکرد سیستم ارائه دهد.
همچنین امکان تغییر پارامترهای مکانیکی، سرعت ورودی، اینرسی اجزا و شرایط کاری باعث میشود کاربر بتواند سناریوهای مختلف را بدون نیاز به تغییر سختافزار بررسی کند. این موضوع در آموزش مهندسی خودرو، طراحی سیستمهای انتقال قدرت و مطالعه سیستمهای مکانیکی چندجسمی اهمیت زیادی دارد.
از طرف دیگر، ساختار این مدل میتواند مبنایی برای توسعه سیستمهای پیچیدهتر باشد. برای مثال میتوان منطق تعویض دنده را توسعه داد، شرایط مختلف بار را بررسی کرد یا عملکرد گیربکس را در برابر تغییرات سرعت ورودی تحلیل نمود.
جمعبندی
شبیهسازی Simpson Three-Speed Transmission نمونهای مناسب برای بررسی همزمان مفاهیم چرخدندههای سیارهای، کلاچهای اصطکاکی، ترمزهای نواری و منطق انتخاب دنده در محیط Matlab و Simscape Driveline است. این مدل از دو مجموعه چرخدنده سیارهای با خورشیدی مشترک استفاده میکند و به کمک دو کلاچ و دو ترمز میتواند سه نسبت انتقال رو به جلو و یک نسبت انتقال معکوس ایجاد کند.
بخش Clutch Schedule وظیفه تعیین ترکیب مناسب کلاچها و ترمزهای فعال را بر عهده دارد و در نتیجه، وضعیت مکانیکی گیربکس در هر دنده مشخص میشود. بررسی سرعت شفتهای ورودی و خروجی نیز نشان میدهد که تغییر وضعیت عملگرها چگونه نسبت انتقال و جهت حرکت خروجی را تحت تأثیر قرار میدهد.
استفاده از Simscape Logging نیز امکان مشاهده دقیقتر رفتار سیستم را فراهم میکند و با ثبت وضعیت کلاچها و ترمزها میتوان رابطه میان عملکرد بخش کنترل و پاسخ مکانیکی گیربکس را بررسی کرد. به همین دلیل، این شبیهسازی علاوه بر نمایش عملکرد یک گیربکس سهسرعته، نمونهای کاربردی برای مطالعه مدلسازی فیزیکی و تحلیل دینامیکی سیستمهای انتقال قدرت در Matlab محسوب میشود.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت