
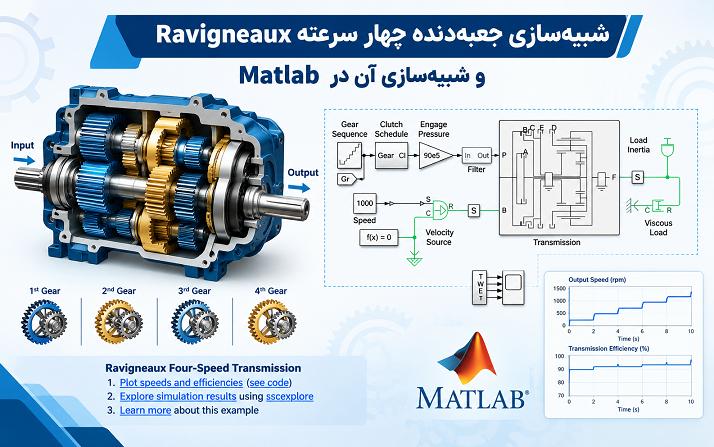
جعبهدندههای سیارهای یکی از مهمترین ساختارهای مورد استفاده در سامانههای انتقال قدرت هستند که به دلیل فشردگی، قابلیت ایجاد چندین نسبت انتقال و امکان تغییر نسبت دنده بدون نیاز به مجموعهای بزرگ از چرخدندههای موازی، در بسیاری از سامانههای مکانیکی و خودرویی مورد استفاده قرار میگیرند. یکی از ساختارهای شناختهشده در این حوزه، جعبهدنده Ravigneaux است. این ساختار با استفاده از مجموعهای از چرخدندههای سیارهای و کلاچهای اصطکاکی میتواند چندین نسبت انتقال مختلف را در یک مجموعه نسبتاً فشرده ایجاد کند.
در این شبیهسازی، یک جعبهدنده چهار سرعته از نوع Ravigneaux در محیط Simscape Driveline بررسی میشود. مدل ارائهشده یک Test Harness برای ارزیابی عملکرد جعبهدنده فراهم میکند و با استفاده از بلوک Ravigneaux Gear و پنج کلاچ اصطکاکی، چهار نسبت انتقال رو به جلو، حالت خلاص و دنده عقب را پیادهسازی میکند. همچنین با فعال بودن تلفات ناشی از درگیری چرخدندهها، امکان بررسی دقیقتر بازده کلی سامانه فراهم میشود.
ساختار جعبهدنده Ravigneaux
مجموعه دنده Ravigneaux یک آرایش خاص از چرخدندههای سیارهای است که در آن چند عضو اصلی شامل چرخدنده خورشیدی، چرخدندههای سیارهای، رینگ و حامل سیارهای در یک ساختار مشترک با یکدیگر درگیر هستند. ویژگی مهم این ساختار، امکان ایجاد نسبتهای انتقال متفاوت با قفل یا آزاد کردن اعضای مختلف مجموعه است.
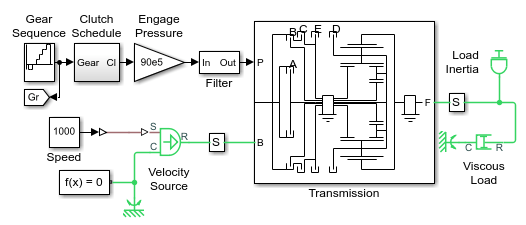 در یک جعبهدنده معمولی، برای دستیابی به چند نسبت انتقال ممکن است به مجموعهای از چرخدندهها و مکانیزمهای انتخاب دنده نیاز باشد. در مقابل، در آرایش Ravigneaux میتوان با استفاده از یک مجموعه سیارهای مشترک و کنترل وضعیت کلاچها، مسیر انتقال توان را تغییر داد. همین ویژگی باعث میشود چنین ساختاری برای مدلسازی سامانههای انتقال قدرت چندسرعته مناسب باشد.
در این مدل، کنترل مسیر انتقال توان از طریق پنج کلاچ اصطکاکی انجام میشود. هر ترکیب مشخص از کلاچهای فعال، شرایط مکانیکی لازم برای ایجاد یک نسبت انتقال خاص را فراهم میکند. بنابراین عملکرد جعبهدنده تنها به هندسه چرخدندهها وابسته نیست و منطق زمانبندی و فعالسازی کلاچها نیز بخش مهمی از رفتار سامانه محسوب میشود.
هدف از شبیهسازی
هدف اصلی این شبیهسازی، بررسی عملکرد یک جعبهدنده چهار سرعته Ravigneaux در شرایط مختلف کاری و محاسبه پارامترهایی مانند نسبت دنده و بازده انتقال قدرت است. برای این منظور، محور ورودی جعبهدنده با سرعت ثابت به حرکت درمیآید و در طول اجرای شبیهسازی، حالت انتقال قدرت از میان دندههای مختلف عبور داده میشود.
در این فرآیند، علاوه بر چهار دنده رو به جلو، حالت خلاص و دنده عقب نیز در توالی آزمایش قرار میگیرند. با ثبت 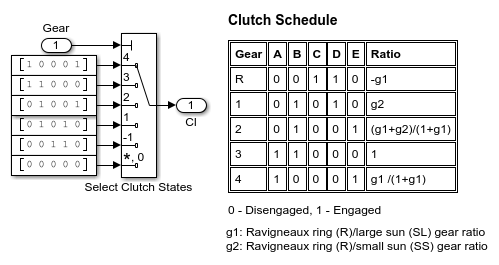 سرعت شفتها و توان مکانیکی، میتوان رفتار جعبهدنده را در هر وضعیت بررسی کرد و پس از رسیدن سامانه به حالت پایدار، نسبت انتقال و بازده متناظر با هر دنده را استخراج کرد.
این روش آزمایش اهمیت زیادی دارد؛ زیرا در یک مدل انتقال قدرت، صرفاً مشاهده سرعت خروجی برای ارزیابی عملکرد کافی نیست. اختلاف توان ورودی و خروجی، ناشی از عواملی مانند اصطکاک و تلفات درگیری چرخدندهها، میتواند اطلاعات مهمی درباره راندمان واقعی سامانه ارائه کند.
بلوک Ravigneaux Gear در Simscape Driveline
هسته اصلی مجموعه انتقال قدرت در این شبیهسازی، بلوک Ravigneaux Gear است. این بلوک رفتار مکانیکی مجموعه چرخدنده سیارهای Ravigneaux را در محیط Simscape Driveline مدل میکند. با استفاده از این بلوک، ارتباط سینماتیکی و دینامیکی بین اعضای مختلف مجموعه دنده در مدل لحاظ میشود.
یکی از ویژگیهای مهم مدل حاضر، فعال بودن Meshing Losses یا تلفات درگیری چرخدندهها است. در یک مدل ایدهآل ممکن است انتقال توان میان ورودی و خروجی بدون در نظر گرفتن تلفات فرض شود؛ اما چنین فرضی برای تحلیل دقیق بازده یک جعبهدنده واقعی مناسب نیست. فعال کردن تلفات درگیری باعث میشود بخشی از توان مکانیکی ورودی در فرآیند انتقال توان از بین برود و بازده خروجی مقدار واقعبینانهتری داشته باشد.
بنابراین این شبیهسازی علاوه بر بررسی روابط سرعتی، امکان ارزیابی انرژی و توان مکانیکی منتقلشده را نی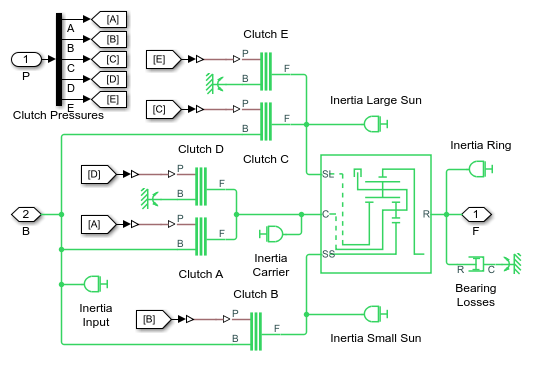 ز فراهم میکند.
نقش پنج کلاچ اصطکاکی
پنج کلاچ اصطکاکی در این مدل وظیفه انتخاب وضعیت عملیاتی جعبهدنده را بر عهده دارند. در جعبهدندههای سیارهای، تغییر نسبت انتقال معمولاً با تغییر شرایط قفل یا آزادی برخی از اعضای مجموعه دنده انجام میشود. کلاچها این وظیفه را از طریق ایجاد اتصال مکانیکی میان اجزای موردنظر انجام میدهند.
هر دنده دارای یک وضعیت مشخص از کلاچها است. به عبارت دیگر، برای دستیابی به یک نسبت انتقال خاص، باید تعدادی از کلاچها در وضعیت درگیری قرار گرفته و سایر کلاچها آزاد باشند. ترکیب این وضعیتها، مسیر انتقال توان در مجموعه Ravigneaux را مشخص میکند.
در مدل میتوان با باز کردن بلوک Clutch Schedule وضعیت مورد نیاز کلاچها برای ایجاد دندههای مختلف را مشاهده کرد. این بخش از مدل برای درک نحوه عملکرد جعبهدنده اهمیت ویژهای دارد، زیرا ارتباط مستقیم میان منطق کنترل کلاچ و نسبت انتقال ایجادشده را نشان میدهد.
زیرسیستم Clutch Schedule
زیرسیستم Clutch Schedule مسئول تعیین توالی وضعیت کلاچها در طول آزمایش است. در یک سامانه واقعی، واحد کنترل جعبهدنده باید بر اساس شرایط کاری، سرعت، بار و فرمان راننده تصمیم بگیرد که چه زمانی کلاچها فعال یا آزاد شوند. در این Test Harness، چنین فرآ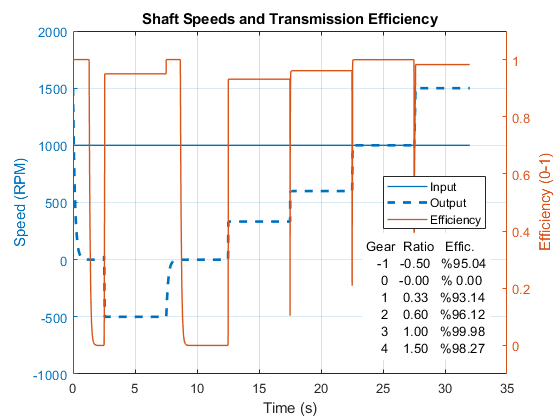 یندی به شکل یک توالی آزمایشی از پیش تعریفشده مدل شده است.
با تغییر وضعیت کلاچها، مسیر انتقال گشتاور در مجموعه سیارهای تغییر میکند و در نتیجه نسبت سرعت ورودی به خروجی نیز تغییر خواهد کرد. بررسی این زیرسیستم به کاربر کمک میکند رابطه میان وضعیت کلاچها و دنده انتخابشده را بهتر درک کند.
حالت خلاص نیز اهمیت خاصی دارد. در این حالت، مسیر انتقال توان به شکلی تنظیم میشود که انتقال مؤثر توان مکانیکی از ورودی به خروجی انجام نشود. قرار دادن حالت Neutral در توالی آزمایش باعث میشود رفتار جعبهدنده تنها در شرایط انتقال توان بررسی نشود و حالت آزاد مجموعه نیز مورد ارزیابی قرار گیرد.
زیرسیستم Transmission
زیرسیستم Transmission ساختار اصلی جعبهدنده را در خود جای داده است. این بخش شامل مجموعه Ravigneaux و کلاچهای مورد نیاز برای ایجاد نسبتهای انتقال مختلف است. از دیدگاه مدلسازی، تفکیک ساختار انتقال قدرت در یک Subsystem باعث میشود مدل اصلی خواناتر و مدیریت آن سادهتر شود.
در یک مدل پیچیدهتر میتوان این ساختار را به بخشهای مختلفی مانند ورودی، مجموعه دنده، کلاچها، خروجی و سیستم اندازهگیری تقسیم کرد. چنین معماریای بهخصوص در شبیهسازی سامانههای انتقال قدرت اهمیت دارد؛ زیرا تعداد اتصالات مکانیکی و سیگنالهای کنترلی میتواند به سرعت افزایش پیدا کند.
در این شبیهسازی، ورودی جعبهدنده با یک سرعت ثابت تحریک میشود. سپس با تغییر وضعیت کلاچها، سرعت خروجی تغییر کرده و عملکرد هر دنده قابل مشاهده خواهد بود.
آزمایش با سرعت ثابت محور ورودی
یکی از ویژگیهای مهم Test Harness این است که محور ورودی جعبهدنده با سرعت ثابت به حرکت درمیآید. ثابت نگه داشتن سرعت ورودی باعث میشود اثر تغییر دنده بر سرعت خروجی و توان انتقالی به شکل واضحتری بررسی شود.
اگر سرعت ورودی برابر مقدار ثابتی در نظر گرفته شود، در هر دنده سرعت خروجی تابع نسبت انتقال همان دنده خواهد بود. به همین دلیل، مشاهده تغییرات سرعت شفت خروجی در طول زمان میتواند اطلاعات مستقیمی درباره نسبت دنده ارائه کند.
البته هنگام تغییر دنده، ممکن است یک وضعیت گذرا ایجاد شود. این وضعیت ناشی از تغییر وضعیت کلاچها و انتقال سامانه از یک شرایط مکانیکی به شرایط دیگر است. بنابراین برای محاسبه دقیق نسبت دنده، بهتر است مقادیر سرعت پس از پایان فرآیند گذرا و در شرایط پایدار مورد استفاده قرار گیرند.
محاسبه نسبت انتقال
یکی از پارامترهای مهم خروجی این شبیهسازی، نسبت انتقال هر دنده است. نسبت انتقال را میتوان با مقایسه سرعت زاویهای محور ورودی و خروجی تعیین کرد. در یک حالت کلی، نسبت انتقال بر اساس رابطه سرعت ورودی و سرعت خروجی تعریف میشود و بسته به قرارداد علامت و جهت دوران، مقدار آن میتواند مثبت یا منفی باشد.
برای دندههای رو به جلو، جهت دوران خروجی با ورودی سازگار است؛ در حالی که در دنده عقب، جهت دوران خروجی معکوس میشود. به همین دلیل، مشاهده سرعت شفتها علاوه بر تعیین مقدار نسبت انتقال، اطلاعاتی درباره جهت انتقال حرکت نیز فراهم میکند.
از آنجا که آزمایش در چند وضعیت مختلف انجام میشود، میتوان مقدار نسبت انتقال را برای هر دنده در جدول نتایج مشاهده و با عملکرد مورد انتظار مجموعه سیارهای مقایسه کرد.
اندازهگیری توان و محاسبه بازده
در کنار سرعت شفتها، توان مکانیکی نیز در این مدل اندازهگیری میشود. اندازهگیری توان ورودی و خروجی امکان محاسبه بازده کلی جعبهدنده را فراهم میکند. در حالت ایدهآل، اگر هیچ تلفاتی وجود نداشته باشد، توان ورودی و خروجی برابر خواهند بود؛ اما در یک سامانه واقعی بخشی از توان به دلیل اصطکاک، لغزش و تلفات درگیری چرخدندهها از بین میرود.
در این مدل، فعال بودن Meshing Losses باعث میشود این اثرات در محاسبات لحاظ شوند. بنابراین بازده بهدستآمده تنها یک مقدار ایدهآل مبتنی بر نسبت سرعتها نیست و میتواند اثر تلفات انتقال قدرت را نیز نشان دهد.
بازده کلی را میتوان بهصورت نسبت توان خروجی به توان ورودی در نظر گرفت. مقدار بازده برای هر دنده ممکن است متفاوت باشد، زیرا وضعیت درگیری اجزای مجموعه سیارهای و کلاچها در هر نسبت انتقال متفاوت است.
بررسی نتایج Simscape Logging
نتایج شبیهسازی از طریق قابلیت Simscape Logging قابل بررسی هستند. نمودارهای حاصل، تغییرات سرعت شفتها و بازده کلی جعبهدنده را در طول زمان نمایش میدهند. از آنجا که مدل بهصورت متوالی میان دندههای مختلف حرکت میکند، میتوان تغییرات ناگهانی یا تدریجی پارامترهای مکانیکی را هنگام تعویض دنده مشاهده کرد.
در قسمت پایین نمودار نتایج، مقادیر حالت پایدار مربوط به نسبت دنده و بازده برای هر وضعیت ارائه میشود. این جدول یک ابزار مناسب برای مقایسه عملکرد چهار دنده رو به جلو و سایر حالتهای جعبهدنده است.
تحلیل این نتایج باید با توجه به دو بخش انجام شود: نخست، رفتار گذرای سامانه هنگام تغییر وضعیت کلاچها و دوم، رفتار پایدار پس از تثبیت دنده. در تحلیلهای مهندسی معمولاً مقادیر حالت پایدار اهمیت بیشتری برای تعیین نسبت انتقال و بازده دارند.
اهمیت بررسی حالت گذرا هنگام تعویض دنده
یکی از نکات مهم در شبیهسازی جعبهدنده، توجه به رفتار سامانه هنگام تعویض دنده است. تغییر وضعیت کلاچها یک رویداد کاملاً آنی و بدون اثر دینامیکی نیست. بسته به پارامترهای مدل کلاچ، ممکن است لغزش، تغییر گشتاور و نوسان سرعت در زمان تعویض دنده مشاهده شود.
این رفتار برای تحلیل سامانههای واقعی اهمیت زیادی دارد. یک جعبهدنده ممکن است از نظر نسبت انتقال در حالت پایدار عملکرد مناسبی داشته باشد، اما اگر فرآیند تعویض دنده باعث ایجاد ضربه شدید یا نوسان گشتاور شود، عملکرد کلی آن مطلوب نخواهد بود.
بنابراین مدل Ravigneaux در Matlab تنها برای استخراج نسبت دنده قابل استفاده نیست؛ بلکه میتواند پایهای برای مطالعات پیشرفتهتر در زمینه کیفیت تعویض دنده، کنترل کلاچ و مدیریت انتقال گشتاور نیز باشد.
کاربرد شبیهسازی در طراحی و تحلیل سامانه انتقال قدرت
مدلسازی چنین جعبهدندهای پیش از ساخت نمونه فیزیکی میتواند اطلاعات ارزشمندی در اختیار مهندس قرار دهد. با استفاده از شبیهسازی میتوان ساختار انتقال قدرت را بررسی کرد، نسبتهای مختلف را ارزیابی نمود و اثر تلفات را بر عملکرد سامانه مشاهده کرد.
همچنین میتوان پارامترهای مختلف مدل را تغییر داد و تأثیر آنها را بر رفتار سامانه بررسی کرد. این قابلیت در فرآیند طراحی بسیار مهم است؛ زیرا امکان مقایسه سناریوهای مختلف بدون نیاز به ساخت نمونه فیزیکی فراهم میشود.
از طرف دیگر، ساختار این مدل میتواند بهعنوان نقطه شروعی برای توسعه یک سیستم کنترل خودکار جعبهدنده مورد استفاده قرار گیرد. برای مثال، میتوان منطق انتخاب دنده را به سرعت خودرو، سرعت موتور، گشتاور بار و سایر پارامترهای کنترلی وابسته کرد و عملکرد یک سیستم انتقال قدرت خودکار را مورد بررسی قرار داد.
جمعبندی شبیهسازی
شبیهسازی Ravigneaux Four-Speed Transmission نمونهای مناسب برای بررسی عملکرد مجموعههای دنده سیارهای و نحوه استفاده از کلاچهای اصطکاکی برای ایجاد چند نسبت انتقال است. در این مدل، یک مجموعه Ravigneaux به همراه پنج کلاچ اصطکاکی، چهار دنده رو به جلو، حالت خلاص و دنده عقب را ایجاد میکند.
در طول آزمایش، محور ورودی با سرعت ثابت حرکت داده شده و وضعیت جعبهدنده میان دندههای مختلف تغییر میکند. اندازهگیری سرعت شفتها امکان محاسبه نسبت انتقال را فراهم کرده و اندازهگیری توان ورودی و خروجی نیز برای تعیین بازده کلی سامانه مورد استفاده قرار میگیرد. همچنین با فعال بودن تلفات درگیری چرخدندهها، نتایج به شرایط واقعیتر انتقال قدرت نزدیک میشوند.
قابلیت Simscape Logging نیز امکان ثبت و تحلیل دقیق سرعتها، توانها و بازده را فراهم میکند. بررسی نمودارهای حاصل نشان میدهد که تغییر وضعیت کلاچها چگونه بر سرعت و توان خروجی اثر میگذارد و چه تفاوتی میان رفتار گذرا و حالت پایدار وجود دارد.
در مجموع، این شبیهسازی یک نمونه کاربردی برای آموزش و تحلیل سامانههای انتقال قدرت سیارهای در محیط Matlab و Simscape Driveline محسوب میشود و میتوان از ساختار آن بهعنوان مبنایی برای مطالعات پیشرفتهتر مانند تحلیل تعویض دنده، بررسی تلفات مکانیکی، طراحی سیستم کنترل کلاچ و توسعه جعبهدندههای خودکار استفاده کرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


در شبیهسازی جعبهدنده Ravigneaux چگونه نسبت انتقال هر دنده محاسبه میشود؟
با مقایسه سرعت زاویهای شفت ورودی و خروجی در حالت پایدار، نسبت انتقال هر دنده بهدست میآید.