
مقدمه
گیربکسهای اتوماتیک یکی از مهمترین اجزای سیستم انتقال قدرت در خودروها و ماشینآلات صنعتی محسوب میشوند. وظیفه اصلی این تجهیزات، انتقال توان تولیدشده توسط موتور به چرخها یا بار مکانیکی و تنظیم نسبت سرعت و گشتاور متناسب با شرایط کاری است. از آنجا که موتورهای احتراق داخلی و بسیاری از محرکهای الکتریکی در محدوده مشخصی از سرعت و گشتاور عملکرد مطلوبی دارند، استفاده از یک سیستم انتقال قدرت با نسبتهای تبدیل متغیر میتواند بازدهی مجموعه را افزایش دهد و امکان عملکرد مناسب در شرایط مختلف را فراهم کند.
در گیربکسهای اتوماتیک، تغییر نسبت انتقال قدرت بدون نیاز به دخالت مستقیم راننده انجام میشود. این فرایند معمولاً با استفاده از مجموعهای از چرخدندههای سیارهای، کلاچها و ترمزهای اصطکاکی صورت میگیرد. ترکیب مناسب این اجزا امکان ایجاد چندین نسبت دنده مختلف را فراهم میکند، در حالی که ابعاد مجموعه نسبتاً فشرده باقی میماند.
در این شبیهسازی، یک گیربکس چهار سرعته از نوع CR-CR در محیط MATLAB و با استفاده از کتابخانه Simscape Driveline بررسی میشود. ساختار این سیستم از دو مجموعه چرخدنده سیارهای و پنج کلاچ تشکیل شده است. با درگیر کردن یا آزاد کردن کلاچهای مختلف، چهار نسبت دنده جلو ایجاد میشود. علاوه بر این، امکان قرار 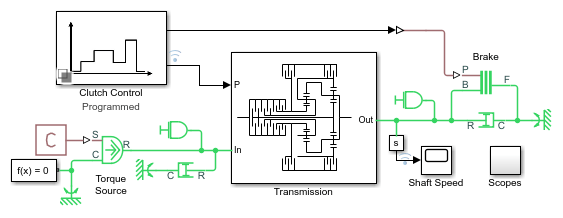 دادن گیربکس در وضعیت خلاص و فعال کردن کلاچ ترمز برای متوقف کردن محور خروجی نیز در مدل وجود دارد.
هدف اصلی این شبیهسازی، بررسی نحوه عملکرد مجموعه دندههای سیارهای، تحلیل تأثیر وضعیت کلاچها بر نسبت انتقال قدرت و مشاهده رفتار سرعت محورهای ورودی و خروجی در حالتهای مختلف کاری است. همچنین میتوان از این مدل برای درک بهتر منطق عملکرد گیربکسهای اتوماتیک و بررسی ارتباط میان اجزای مکانیکی و سیستم کنترل استفاده کرد.
معرفی گیربکس چهار سرعته CR-CR
گیربکس CR-CR یکی از ساختارهای انتقال قدرت مبتنی بر مجموعه چرخدندههای سیارهای است که در آن از دو مجموعه دنده سیارهای برای ایجاد نسبتهای مختلف انتقال قدرت استفاده میشود. عبارت CR-CR به ساختاری اشاره دارد که در آن دو مجموعه چرخدنده سیارهای در آرایش ترکیبی به یکدیگر متصل شدهاند. هر مجموعه سیارهای از اجزای اصلی شامل چرخدنده خورشیدی، چرخدندههای سیارهای، حامل سیارهها و چرخدنده حلقوی تشکیل میشود.
مزیت مهم استفاده از مجموعههای سیارهای در گیربکسهای اتوماتیک، امکان دستیابی به چندین نسبت انتقال قدرت با استفاده از تعداد نسبتاً محدودی از اجزای مکانیکی است. در این ساختار، با ثابت نگه داشتن، اتصال یا آزاد کردن اجزای مختلف مجموعه دنده سیارهای میتوان مسیر انتقال توان را تغ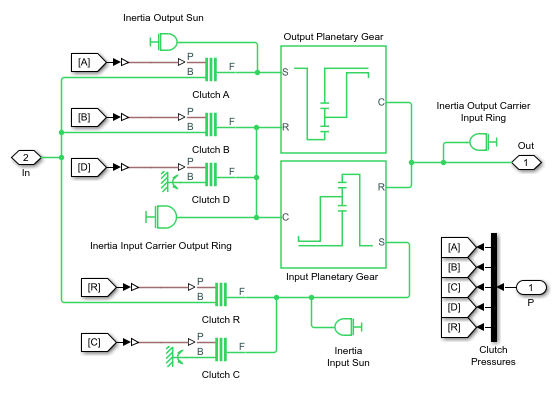 ییر داد.
در گیربکس مورد بررسی، دو مجموعه دنده سیارهای به همراه پنج کلاچ برای ایجاد چهار نسبت دنده جلو به کار گرفته شدهاند. هر کلاچ وظیفه مشخصی در اتصال یا کنترل حرکت بخشهای مختلف سیستم دارد. بنابراین، انتخاب وضعیت مناسب کلاچها تعیین میکند که کدام مسیر انتقال قدرت فعال باشد و چه نسبتی میان سرعت محور ورودی و خروجی ایجاد شود.
در چنین ساختاری، تغییر دنده صرفاً به معنای تغییر یک چرخدنده درگیر نیست، بلکه مجموعهای از تغییرات در وضعیت اتصالات مکانیکی اتفاق میافتد. به همین دلیل، طراحی و کنترل صحیح کلاچها اهمیت زیادی دارد. اگر ترتیب درگیری کلاچها بهدرستی تعیین نشود، ممکن است گیربکس در وضعیت نامناسبی قرار گیرد یا انتقال قدرت با اختلال مواجه شود.
ساختار کلی مدل شبیهسازی
مدل شبیهسازی گیربکس چهار سرعته CR-CR در محیط Simscape Driveline پیادهسازی شده است. این محیط امکان مدلسازی سیستمهای مکانیکی دورانی، مجموعههای چرخدنده، کلاچها، ترمزها و سایر اجزای انتقال قدرت را فراهم میکند.
در مدل اصلی، بخشهای مختلف بهگونهای به یکدیگر متصل شدهاند که عملکرد یک گیربکس اتوماتیک چهار سرعته قابل بر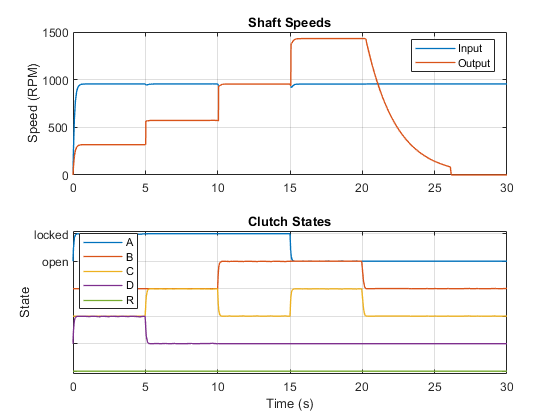 رسی باشد. محور ورودی وظیفه دریافت توان مکانیکی را بر عهده دارد و محور خروجی توان را به بار متصل منتقل میکند. در میان این دو محور، دو مجموعه چرخدنده سیارهای و پنج کلاچ قرار گرفتهاند.
اجزای اصلی مدل
مهمترین اجزای بهکاررفته در این شبیهسازی عبارتاند از:
- محور ورودی: این محور توان مکانیکی را از منبع محرک دریافت میکند. سرعت و گشتاور ورودی از پارامترهای مهم در تحلیل عملکرد گیربکس هستند.
- محور خروجی: توان انتقالیافته از مجموعه دندههای سیارهای از طریق این محور به بار مکانیکی منتقل میشود.
- مجموعه اول چرخدنده سیارهای: این مجموعه یکی از بخشهای اصلی ایجاد نسبت انتقال قدرت است و از چرخدنده خورشیدی، چرخدندههای سیارهای، حامل و چرخدنده حلقوی تشکیل میشود.
- مجموعه دوم چرخدنده سیارهای: مجموعه دوم در کنار مجموعه اول قرار گرفته و با همکاری آن امکان ایجاد نسبتهای مختلف انتقال قدرت را فراهم میکند.
- پنج کلاچ: کلاچها برای ایجاد و تغییر اتصالات مکانیکی میان اجزای مختلف گیربکس استفاده میشوند. وضعیت درگیری یا آزاد بودن آنها، حالت کاری سیستم را مشخص میکند.
- سیستم کنترل کلاچها: این بخش فرمانهای لازم برای تغییر وضعیت کلاچها را تولید میکند و امکان انتخاب دندههای مختلف را فراهم میسازد.
- سیستم اعمال ترمز: با فعال شدن کلاچ ترمز، امکان متوقف کردن محور خروجی گیربکس فراهم میشود.
ترکیب این اجزا باعث میشود که مدل بتواند رفتار یک گیربکس چهار سرعته را در شرایط مختلف کاری بازسازی کند. همچنین به دلیل استفاده از بلوکهای فیزیکی Simscape، ارتباط میان اجزا بر اساس معادلات مکانیکی و روابط حاکم بر انتقال توان محاسبه میشود.
نحوه عملکرد مجموعه چرخدندههای سیارهای
برای درک بهتر عملکرد گیربکس CR-CR، ابتدا باید با اصول عملکرد چرخدندههای سیارهای آشنا شد. یک مجموعه دنده سیارهای معمولاً از سه عضو اصلی تشکیل میشود: چرخدنده خورشیدی، چرخدنده حلقوی و حامل سیارهها.
چرخدنده خورشیدی در مرکز مجموعه قرار دارد و چرخدندههای سیارهای پیرامون آن نصب میشوند. این چرخدندهها معمولاً با چرخدنده حلقوی داخلی نیز درگیر هستند. حامل سیارهها وظیفه نگهداری محور چرخدندههای سیارهای را بر عهده دارد.
یکی از ویژگیهای مهم این مجموعه، وجود چندین درجه آزادی مکانیکی است. به این معنا که در حالت آزاد، حرکت هر یک از اعضا به حرکت سایر اعضا وابسته است، اما بدون اعمال یک شرط مکانیکی اضافی، نسبت سرعت مشخصی میان ورودی و خروجی ایجاد نمیشود.
برای ایجاد یک نسبت انتقال قدرت مشخص، باید یکی از اعضای مجموعه ثابت شود یا دو عضو به یکدیگر متصل شوند. این کار در گیربکسهای اتوماتیک معمولاً توسط کلاچها و ترمزهای اصطکاکی انجام میشود.
رابطه سینماتیکی ساده یک مجموعه چرخدنده سیارهای با دندههای ساده از رابطه زیر به دست میآید:
در این رابطه:
- Ns: تعداد دندانههای چرخدنده خورشیدی است.
- Nr: تعداد دندانههای چرخدنده حلقوی است.
- ωs: سرعت زاویهای چرخدنده خورشیدی است.
- ωr: سرعت زاویهای چرخدنده حلقوی است.
- ωc: سرعت زاویهای حامل سیارهها است.
این رابطه نشان میدهد که سرعت هر یک از اعضای مجموعه به سرعت دو عضو دیگر وابسته است. با ثابت کردن یکی از اعضا یا ایجاد اتصال میان دو عضو، رابطه سینماتیکی به یک نسبت سرعت مشخص تبدیل میشود.
در گیربکس CR-CR، دو مجموعه سیارهای با استفاده از اتصالات مکانیکی و کلاچها در کنار یکدیگر کار میکنند. بنابراین، نسبت نهایی گیربکس به تعداد دندانهها، نحوه اتصال مجموعهها و وضعیت کلاچها وابسته است.
نقش پنج کلاچ در ایجاد نسبتهای انتقال قدرت
یکی از مهمترین بخشهای گیربکس CR-CR، سیستم کلاچبندی آن است. پنج کلاچ بهکاررفته در این ساختار امکان تغییر وضعیت مکانیکی مجموعههای سیارهای را فراهم میکنند.
کلاچها در گیربکسهای اتوماتیک برای اتصال دو عضو دورانی، انتقال گشتاور یا ایجاد یک محدودیت حرکتی استفاده میشوند. هنگامی که یک کلاچ درگیر میشود، دو بخش مکانیکی به یکدیگر متصل شده و حرکت نسبی میان آنها محدود یا حذف میشود. در مقابل، آزاد شدن کلاچ باعث میشود اتصال مربوطه از بین برود و امکان حرکت نسبی فراهم شود.
در این مدل، تغییر وضعیت کلاچها تعیینکننده نسبت دنده فعال است. برای دستیابی به هر یک از چهار دنده جلو، ترکیب مشخصی از کلاچها در وضعیت درگیر یا آزاد قرار میگیرد.
در واقع، کنترل گیربکس باید بهگونهای عمل کند که در هر لحظه ترکیب مناسبی از کلاچها فعال باشد. این موضوع بهویژه هنگام تعویض دنده اهمیت دارد؛ زیرا تغییر ناگهانی و نامناسب وضعیت کلاچها میتواند باعث ایجاد ضربه مکانیکی، تغییرات شدید گشتاور یا اختلال در انتقال توان شود.
از دیدگاه شبیهسازی، وضعیت هر کلاچ را میتوان بهصورت یک متغیر منطقی در نظر گرفت. مقدار این متغیر مشخص میکند که کلاچ در حالت درگیر یا آزاد قرار دارد. در نتایج شبیهسازی نیز وضعیت کلاچها در کنار سرعت محورهای ورودی و خروجی نمایش داده میشود.
باید توجه داشت که متن نمونه، جدول دقیق ترکیب کلاچهای فعال برای هر دنده یا نسبت عددی چهار دنده را ارائه نمیکند. بنابراین، برای تعیین دقیق وضعیت هر پنج کلاچ در دندههای مختلف باید به تنظیمات داخلی مدل و بلوکهای کنترل آن مراجعه کرد.
بررسی چهار نسبت دنده جلو
یکی از اهداف اصلی این مدل، بررسی عملکرد گیربکس در چهار نسبت انتقال قدرت جلو است. گیربکس در طول توالی آزمایش، بهترتیب از دنده اول به دنده دوم، سپس دنده سوم و در نهایت دنده چهارم منتقل میشود.
هر یک از این وضعیتها با ترکیب مشخصی از کلاچهای درگیر ایجاد میشوند. با تغییر وضعیت کلاچها، نحوه اتصال دو مجموعه سیارهای تغییر میکند و در نتیجه نسبت سرعت میان محور ورودی و خروجی متفاوت خواهد بود.
دنده اول
دنده اول معمولاً برای شروع حرکت خودرو و شرایطی استفاده میشود که به گشتاور خروجی بیشتری نیاز است. در این وضعیت، گیربکس باید بتواند سرعت چرخش ورودی را به سرعت پایینتری در خروجی تبدیل کند و در مقابل، گشتاور قابل انتقال به محور خروجی را افزایش دهد.
در ساختار CR-CR، این حالت با فعال شدن ترکیب مشخصی از کلاچها ایجاد میشود. مجموعه چرخدندههای سیارهای با توجه به اتصالات برقرارشده، نسبت تبدیل مناسب را فراهم میکنند.
در شبیهسازی، پس از انتخاب دنده اول، سرعت خروجی نسبت به سرعت ورودی متناسب با نسبت انتقال قدرت کاهش پیدا میکند.
دنده دوم
با افزایش سرعت خودرو، استفاده از دنده دوم امکان حرکت در سرعت بالاتر را فراهم میکند. در این وضعیت، ترکیب کلاچهای فعال تغییر میکند و مسیر انتقال توان در مجموعه دندههای سیارهای متفاوت میشود.
در نتیجه، نسبت سرعت خروجی به ورودی نسبت به دنده اول افزایش پیدا میکند. این تغییر باعث میشود که سرعت محور خروجی بیشتر شود و در شرایط مناسب، خودرو بتواند با سرعت بالاتری حرکت کند.
دنده سوم
دنده سوم یکی دیگر از نسبتهای انتقال قدرت گیربکس است که برای ادامه حرکت در سرعتهای بالاتر مورد استفاده قرار میگیرد. در این وضعیت، وضعیت کلاچها به شکلی تنظیم میشود که نسبت تبدیل جدیدی در مجموعه دوگانه سیارهای ایجاد شود.
تغییر دنده از دوم به سوم باید با هماهنگی مناسب میان کلاچهای درگیر و آزاد انجام شود تا انتقال قدرت بدون اختلال ادامه پیدا کند.
دنده چهارم
دنده چهارم آخرین نسبت جلو در این گیربکس محسوب میشود. این دنده برای حرکت در سرعتهای بالاتر طراحی شده است و نسبت انتقال قدرت آن با سه دنده قبلی تفاوت دارد.
در گیربکسهای چهار سرعته، دنده چهارم در بسیاری از طراحیها میتواند دارای نسبت نزدیک به یک یا حتی نسبت بیشسرعت باشد؛ با این حال، نسبت دقیق دنده چهارم در مدل CR-CR باید از پارامترهای واقعی مجموعه دندهها استخراج شود و نمیتوان صرفاً بر اساس تعداد دندهها مقدار آن را تعیین کرد.
وضعیت خلاص در گیربکس
پس از اجرای توالی چهار دنده جلو، مدل گیربکس وارد وضعیت خلاص یا Neutral میشود.
در وضعیت خلاص، مسیر انتقال گشتاور از محور ورودی به محور خروجی به شکل یک دنده فعال برقرار نیست. در نتیجه، موتور یا منبع محرک میتواند به چرخش خود ادامه دهد، بدون آنکه انتقال قدرت عادی از طریق نسبتهای دنده به خروجی انجام شود.
از نظر مکانیکی، قرار گرفتن گیربکس در وضعیت خلاص به معنای آزاد شدن اتصالات لازم برای ایجاد نسبت انتقال قدرت است. در این وضعیت، کلاچهای مرتبط با مسیرهای انتقال توان در حالت آزاد قرار میگیرند.
بررسی این حالت در شبیهسازی اهمیت زیادی دارد؛ زیرا امکان مشاهده رفتار سیستم هنگام قطع انتقال قدرت را فراهم میکند. همچنین میتوان تغییرات سرعت محورهای ورودی و خروجی را در زمان ورود به وضعیت خلاص بررسی کرد.
در مدل CR-CR، وضعیت خلاص پس از طی شدن چهار نسبت دنده جلو در توالی آزمایش اعمال میشود. بنابراین، نتایج شبیهسازی امکان مقایسه رفتار سیستم در حالتهای انتقال قدرت و قطع انتقال قدرت را فراهم میکنند.
اعمال کلاچ ترمز به محور خروجی
یکی دیگر از مراحل مهم آزمایش، فعال کردن کلاچ ترمز متصل به محور خروجی گیربکس است.
کلاچ ترمز در سیستمهای انتقال قدرت وظیفه ایجاد محدودیت حرکتی یا متوقف کردن یک عضو مکانیکی را بر عهده دارد. برخلاف کلاچهای معمولی که برای اتصال دو عضو دورانی استفاده میشوند، کلاچ ترمز میتواند یک عضو متحرک را به بدنه ثابت سیستم متصل کند.
در این مدل، پس از ورود گیربکس به وضعیت خلاص، یک کلاچ ترمز به محور خروجی اعمال میشود. با فعال شدن این ترمز، گشتاور مقاوم در محور خروجی ایجاد شده و سرعت آن کاهش مییابد.
از نظر فیزیکی، عملکرد ترمز را میتوان با رابطه زیر توصیف کرد:
در این رابطه:
- J: ممان اینرسی معادل محور خروجی و اجزای متصل به آن است.
- ω: سرعت زاویهای محور خروجی است.
- Tin: گشتاور اعمالشده به محور است.
- Tbrake: گشتاور مقاوم ایجادشده توسط ترمز است.
- Tload: گشتاور بار مکانیکی است.
با اعمال گشتاور ترمز، شتاب زاویهای محور کاهش پیدا میکند. اگر گشتاور ترمز و شرایط مکانیکی برای متوقف کردن محور کافی باشند، سرعت خروجی به صفر نزدیک خواهد شد.
این بخش از شبیهسازی برای بررسی رفتار دینامیکی ترمز و مشاهده تأثیر آن بر محور خروجی اهمیت دارد. همچنین میتوان تغییرات سرعت خروجی را قبل و بعد از فعال شدن کلاچ ترمز با یکدیگر مقایسه کرد.
زیرسیستم انتقال قدرت (Transmission Subsystem)
در مدل ارائهشده، مجموعه دندهها و کلاچها در قالب یک زیرسیستم انتقال قدرت سازماندهی شدهاند. استفاده از زیرسیستمها در Simulink و Simscape باعث میشود ساختار مدل منظمتر باشد و اجزای مختلف به شکل منطقی از یکدیگر تفکیک شوند.
زیرسیستم Transmission شامل اجزای مکانیکی مورد نیاز برای ایجاد چهار نسبت دنده است. دو مجموعه دنده سیارهای و پنج کلاچ در این بخش قرار دارند و ارتباط میان آنها بر اساس ساختار گیربکس CR-CR تعریف شده است.

تفکیک زیرسیستم انتقال قدرت از بخش کنترل، این امکان را فراهم میکند که ساختار مکانیکی گیربکس مستقل از منطق انتخاب دنده بررسی شود. برای مثال، میتوان سیستم کنترل را تغییر داد، بدون آنکه لازم باشد ساختار اصلی مجموعه چرخدندهها دوباره طراحی شود.
همچنین این روش برای توسعه مدلهای پیچیدهتر کاربرد دارد. در صورت نیاز میتوان یک موتور، مبدل گشتاور، بار خودرو یا سیستم کنترل پیشرفته را به ورودی و خروجی این زیرسیستم متصل کرد.
سیستم کنترل کلاچها و انتخاب دنده
یکی از قابلیتهای مهم مدل CR-CR، امکان تغییر روش کنترل گیربکس و انتخاب دستی دنده است. در ساختار اصلی، زیرسیستم Clutch Control وظیفه مدیریت وضعیت کلاچها را بر عهده دارد.
این زیرسیستم میتواند با استفاده از حالت کنترلی پیشفرض، توالی آزمایش را اجرا کند. در این حالت، دندههای مختلف، وضعیت خلاص و فعال شدن ترمز خروجی مطابق برنامه تعریفشده در مدل اعمال میشوند.
با این حال، در صورت تمایل میتوان کنترل گیربکس را به حالت Manual تغییر داد. برای انجام این کار باید از طریق Hyperlinkهای موجود در مدل، زیرسیستم Clutch Control را برای استفاده از نسخه Manual پیکربندی کرد.
فعال کردن حالت Manual
در حالت Manual، کاربر میتواند وضعیت دنده را بهصورت مستقیم انتخاب کند. این قابلیت برای آزمایش رفتار گیربکس در یک نسبت مشخص یا مقایسه عملکرد آن در دندههای مختلف بسیار مفید است.
زیرسیستم کنترل دستی از بلوکهای موجود در کتابخانه Dashboard استفاده میکند. این بلوکها امکان ایجاد کنترلهای گرافیکی را در محیط Simulink فراهم میکنند.
کاربر میتواند با کلیک کردن روی کنترلهای نمایشدادهشده، دنده مورد نظر را انتخاب کند یا فرمان فعال شدن ترمز را صادر نماید.
بهاینترتیب، بدون نیاز به تغییر مستقیم مقادیر سیگنالهای کنترلی در داخل مدل، امکان تعامل با گیربکس فراهم میشود.
مزایای کنترل دستی
استفاده از حالت Manual چند مزیت مهم دارد:
- امکان انتخاب مستقیم هر یک از چهار دنده جلو.
- بررسی رفتار گیربکس در یک نسبت انتقال قدرت مشخص.
- امکان آزمایش وضعیت خلاص بهصورت مستقل.
- فعال و غیرفعال کردن ترمز خروجی با استفاده از کنترل گرافیکی.
- مقایسه پاسخ دینامیکی گیربکس در شرایط مختلف کاری.
- بررسی تأثیر تغییر وضعیت کلاچها بر سرعت محورهای ورودی و خروجی.
این قابلیت بهویژه برای اهداف آموزشی مفید است؛ زیرا دانشجو میتواند ارتباط میان انتخاب دنده، وضعیت کلاچها و تغییرات سرعت خروجی را بهصورت مستقیم مشاهده کند.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
یکی از بخشهای مهم این مدل، تحلیل نتایج شبیهسازی با استفاده از قابلیت Simscape Logging است.
Simscape Logging امکان ثبت متغیرهای فیزیکی مختلف در طول اجرای شبیهسازی را فراهم میکند. با استفاده از این قابلیت میتوان سرعت، گشتاور، جابهجایی و سایر کمیتهای مکانیکی را در اجزای مختلف سیستم بررسی کرد.
در مدل CR-CR، نتایج ثبتشده شامل سرعت محور ورودی و خروجی گیربکس و همچنین وضعیت کلاچها است.

در نمودار نتایج، تغییرات سرعت محور ورودی و خروجی در طول مراحل مختلف آزمایش نمایش داده میشود. همچنین وضعیت کلاچها مشخص میکند که در هر بازه زمانی کدام اتصالات مکانیکی فعال هستند.
تحلیل سرعت محور ورودی
سرعت محور ورودی نشاندهنده سرعت چرخش منبع محرک یا بخشی است که توان مکانیکی را به گیربکس منتقل میکند.
این متغیر یکی از مهمترین پارامترهای مورد بررسی در سیستمهای انتقال قدرت است. با مشاهده تغییرات آن میتوان بررسی کرد که آیا سرعت ورودی در طول تعویض دنده ثابت باقی میماند یا تحت تأثیر شرایط کاری تغییر میکند.
در صورتی که سرعت ورودی توسط یک منبع سرعت کنترلشده تأمین شود، رفتار آن میتواند مطابق فرمان ورودی تنظیم شود. در مقابل، اگر منبع محرک دارای دینامیک مستقل باشد، تغییر بار و وضعیت گیربکس میتواند بر سرعت ورودی نیز تأثیر بگذارد.
تحلیل سرعت محور خروجی
سرعت محور خروجی مهمترین متغیر برای بررسی نسبت انتقال قدرت گیربکس محسوب میشود.
در هر یک از چهار دنده جلو، نسبت سرعت خروجی به ورودی بر اساس آرایش مجموعههای سیارهای و وضعیت کلاچها تعیین میشود.
نسبت سرعت را میتوان بهصورت زیر تعریف کرد:
در این رابطه، i نسبت انتقال قدرت، ωin سرعت محور ورودی و ωout سرعت محور خروجی است.
با توجه به این تعریف، برای نسبت انتقال قدرت کاهنده، سرعت خروجی کمتر از سرعت ورودی خواهد بود. در مقابل، با تغییر آرایش دندهها میتوان نسبتهای دیگری ایجاد کرد.
برای تحلیل دقیقتر، میتوان نسبت انتقال قدرت را در هر یک از چهار بازه کاری محاسبه کرد. البته در زمان تعویض دنده، به دلیل تغییر وضعیت کلاچها و پاسخ گذرای اجزای مکانیکی، ممکن است نسبت لحظهای سرعت برای مدت کوتاهی با مقدار حالت پایدار متفاوت باشد.
بررسی وضعیت کلاچها در نمودار نتایج
در کنار نمودار سرعت، وضعیت کلاچها نیز نمایش داده میشود. این اطلاعات معمولاً بهصورت وضعیت درگیر یا آزاد بودن هر کلاچ قابل مشاهده است.
با مقایسه نمودار وضعیت کلاچها و سرعت محور خروجی میتوان ارتباط میان فرمان کنترلی و پاسخ مکانیکی گیربکس را بررسی کرد.
برای مثال، هنگام تغییر از دنده اول به دنده دوم، وضعیت تعدادی از کلاچها تغییر میکند. این تغییر باعث ایجاد آرایش مکانیکی جدیدی در مجموعه دندههای سیارهای میشود و در نتیجه سرعت خروجی متناسب با نسبت دنده جدید تغییر میکند.
به همین ترتیب، در مراحل بعدی نیز میتوان تغییرات وضعیت کلاچها را با تغییرات سرعت خروجی تطبیق داد.
این روش تحلیل برای شناسایی مشکلات احتمالی در منطق کنترل بسیار مفید است. اگر وضعیت کلاچها با نسبت دنده مورد انتظار هماهنگ نباشد، میتوان ساختار کنترل یا اتصالات مکانیکی مدل را بررسی کرد.
اهمیت بررسی رفتار گذرا هنگام تعویض دنده
یکی از موضوعات مهم در طراحی گیربکسهای اتوماتیک، بررسی رفتار گذرا هنگام تغییر نسبت انتقال قدرت است.
تعویض دنده در یک گیربکس واقعی تنها با تغییر یک وضعیت منطقی انجام نمیشود، بلکه فرایندی دینامیکی است که در آن کلاچها بهتدریج درگیر یا آزاد میشوند. این فرایند میتواند باعث تغییر گشتاور انتقالی، نوسان سرعت و ایجاد ضربه مکانیکی شود.
در مدلهای سادهتر، وضعیت کلاچها ممکن است بهصورت ایدهآل و با تغییر حالت باز و بسته تعریف شود. در چنین شرایطی، تمرکز اصلی بر بررسی نسبتهای انتقال قدرت و ساختار مکانیکی گیربکس است.
با این حال، برای تحلیل دقیقتر عملکرد یک گیربکس واقعی میتوان مدل را توسعه داد و عواملی مانند زمان درگیری کلاچ، ظرفیت انتقال گشتاور، لغزش اصطکاکی و اینرسی اجزای دورانی را نیز در نظر گرفت.
بررسی این عوامل به مهندسان کمک میکند تا کیفیت تعویض دنده را ارزیابی کنند و از ایجاد تغییرات ناخواسته در گشتاور خروجی جلوگیری نمایند.
مراحل اجرای شبیهسازی در Matlab و Simulink
برای اجرای مدل گیربکس چهار سرعته CR-CR، ابتدا باید محیط MATLAB و ابزارهای Simulink و Simscape Driveline در دسترس باشند.
پس از باز کردن مثال مربوط به CR-CR Four-Speed Transmission، ساختار اصلی مدل در محیط Simulink نمایش داده میشود.
مراحل کلی اجرای شبیهسازی به شرح زیر است:
- باز کردن مدل: ابتدا مثال CR-CR Four-Speed Transmission را در محیط MATLAB باز کنید.
- بررسی ساختار کلی: اتصالات میان محور ورودی، دو مجموعه چرخدنده سیارهای، پنج کلاچ و محور خروجی را بررسی کنید.
- مشاهده زیرسیستم انتقال قدرت: وارد بخش Transmission Subsystem شوید و ساختار مکانیکی گیربکس را مشاهده کنید.
- بررسی زیرسیستم کنترل: بخش Clutch Control را باز کنید تا نحوه مدیریت وضعیت کلاچها مشخص شود.
- انتخاب حالت کنترل: در صورت نیاز به انتخاب دستی دنده، از طریق Hyperlinkهای موجود، نسخه Manual را برای Clutch Control انتخاب کنید.
- اجرای مدل: شبیهسازی را اجرا کنید تا توالی چهار دنده جلو، وضعیت خلاص و اعمال ترمز خروجی انجام شود.
- بررسی نتایج: نمودار سرعت محورهای ورودی و خروجی و وضعیت کلاچها را از طریق Simscape Logging مشاهده کنید.
- آزمایش حالت دستی: در صورت فعال بودن نسخه Manual، با استفاده از کنترلهای Dashboard دنده مورد نظر را انتخاب کرده و عملکرد ترمز را بررسی کنید.
با انجام این مراحل میتوان عملکرد کلی گیربکس را بررسی کرد و تأثیر تغییر وضعیت کلاچها بر انتقال قدرت را مشاهده نمود.
کاربردهای مهندسی این شبیهسازی
مدل گیربکس چهار سرعته CR-CR علاوه بر کاربرد آموزشی، میتواند برای بررسی برخی مسائل مهندسی در حوزه طراحی و تحلیل سیستمهای انتقال قدرت نیز مورد استفاده قرار گیرد.
۱. آموزش عملکرد گیربکسهای اتوماتیک
یکی از کاربردهای مهم این مدل، آموزش اصول عملکرد گیربکسهای اتوماتیک مبتنی بر چرخدندههای سیارهای است. دانشجویان مهندسی مکانیک و برق میتوانند با مشاهده ارتباط میان وضعیت کلاچها و نسبت انتقال قدرت، درک دقیقتری از ساختار این تجهیزات به دست آورند.
۲. بررسی نسبتهای انتقال قدرت
با ثبت سرعت محورهای ورودی و خروجی میتوان نسبت انتقال قدرت هر دنده را محاسبه و با روابط تحلیلی چرخدندههای سیارهای مقایسه کرد.
۳. توسعه سیستم کنترل گیربکس
ساختار کنترلی مدل امکان تغییر منطق انتخاب دنده را فراهم میکند. بنابراین میتوان الگوریتمهای مختلفی برای مدیریت کلاچها طراحی و عملکرد آنها را ارزیابی کرد.
۴. بررسی رفتار کلاچها
وضعیت درگیری و آزاد بودن کلاچها در طول شبیهسازی قابل مشاهده است. این ویژگی برای بررسی ترتیب عملکرد کلاچها و ارزیابی منطق تعویض دنده اهمیت دارد.
۵. تحلیل عملکرد ترمز خروجی
با فعال کردن کلاچ ترمز میتوان رفتار محور خروجی را هنگام اعمال گشتاور مقاوم بررسی کرد. این قابلیت برای مطالعه دینامیک توقف محورهای دورانی مفید است.
۶. توسعه مدلهای پیچیدهتر خودرو
از آنجا که گیربکس بهصورت یک زیرسیستم مکانیکی مستقل پیادهسازی شده است، میتوان آن را در مدلهای بزرگتر خودرو به کار گرفت. برای مثال، اتصال آن به موتور احتراق داخلی، مبدل گشتاور، دیفرانسیل، چرخها و مدل دینامیکی خودرو امکان بررسی عملکرد یک سیستم انتقال قدرت کامل را فراهم میکند.
جمعبندی
در این شبیهسازی، یک گیربکس چهار سرعته از نوع CR-CR با استفاده از دو مجموعه چرخدنده سیارهای و پنج کلاچ در محیط MATLAB و کتابخانه Simscape Driveline مدلسازی شده است. ساختار این گیربکس بهگونهای طراحی شده که با تغییر وضعیت کلاچها، چهار نسبت انتقال قدرت جلو ایجاد شود.
توالی آزمایش شامل عبور از چهار دنده جلو، ورود به وضعیت خلاص و در نهایت اعمال یک کلاچ ترمز به محور خروجی است. این مراحل امکان بررسی رفتار گیربکس در شرایط مختلف کاری را فراهم میکنند.
یکی از قابلیتهای مهم مدل، امکان انتخاب دستی دنده با استفاده از نسخه Manual در زیرسیستم Clutch Control است. در این حالت، بلوکهای Dashboard به کاربر اجازه میدهند تا با کلیک روی کنترلهای گرافیکی، دنده مورد نظر را انتخاب کرده یا ترمز خروجی را فعال کند.
همچنین با استفاده از Simscape Logging میتوان سرعت محورهای ورودی و خروجی و وضعیت کلاچها را در طول اجرای شبیهسازی ثبت و تحلیل کرد. مقایسه این اطلاعات به درک بهتر ارتباط میان وضعیت مکانیکی کلاچها و نسبت انتقال قدرت کمک میکند.
بهطور کلی، مدل CR-CR Four-Speed Transmission یک نمونه مناسب برای مطالعه ساختار گیربکسهای اتوماتیک سیارهای، بررسی عملکرد کلاچها، تحلیل نسبتهای انتقال قدرت و توسعه سیستمهای کنترل گیربکس در محیط Matlab و Simulink محسوب میشود.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

چگونه با Simscape Logging میتوان صحت منطق کنترل کلاچها را ارزیابی کرد؟
با ثبت همزمان سرعت محور ورودی و خروجی و وضعیت درگیر/آزاد هر کلاچ، میتوان تغییرات سرعت خروجی را با تغییر وضعیت کلاچها تطبیق داد؛ اگر این دو با نسبت دنده مورد انتظار هماهنگ نباشند، منطق کنترل یا اتصالات مکانیکی مدل باید بررسی شود.
در حالت خلاص (Neutral)، از نظر مکانیکی چه اتفاقی میافتد و چرا بررسی آن در شبیهسازی اهمیت دارد؟
در حالت خلاص، کلاچهای مسیر انتقال توان آزاد میشوند و مسیر دنده فعالی بین ورودی و خروجی برقرار نیست؛ بنابراین منبع محرک میچرخد بدون انتقال توان عادی. بررسی آن امکان مشاهده رفتار سیستم هنگام قطع انتقال قدرت را فراهم میکند.
نقش پنج کلاچ در گیربکس CR-CR دقیقاً چیست و چرا ترتیب درگیری آنها مهم است؟
کلاچها با اتصال یا آزاد کردن اعضای مجموعههای سیارهای، مسیر انتقال توان و در نتیجه نسبت دنده فعال را تعیین میکنند. ترتیب نامناسب درگیری میتواند باعث ضربه مکانیکی، تغییرات شدید گشتاور یا اختلال در انتقال توان شود.
چرا یک مجموعه چرخدنده سیارهای بهتنهایی نمیتواند نسبت انتقال قدرت مشخصی ایجاد کند؟
چون این مجموعه چند درجه آزادی مکانیکی دارد و برای ایجاد نسبت مشخص، باید یکی از اعضا (خورشیدی، حلقوی یا حامل) ثابت شود یا دو عضو به هم متصل شوند؛ این کار در گیربکس توسط کلاچها و ترمزها انجام میشود.
چرا در مدلسازی گیربکس CR-CR از Simscape Driveline استفاده شده و نه از بلوکهای معمولی Simulink؟
چون Simscape Driveline بر پایه مدلسازی فیزیکی کار میکند و روابط مکانیکی دورانی، چرخدندههای سیارهای و کلاچها را بر اساس معادلات واقعی انتقال توان محاسبه میکند؛ در حالی که بلوکهای معمولی Simulink فقط سیگنالمحور هستند.