
مقدمه
با توسعه فناوری خودروهای هیبریدی، طراحی سیستمهای انتقال قدرت به یکی از حوزههای مهم در مهندسی خودرو و سیستمهای محرکه تبدیل شده است. خودروهای هیبریدی با ترکیب موتور احتراق داخلی و موتورهای الکتریکی، تلاش میکنند ضمن تأمین توان موردنیاز برای حرکت، مصرف سوخت و میزان آلایندگی را کاهش دهند. دستیابی به این اهداف به طراحی مناسب مجموعه انتقال قدرت وابسته است؛ زیرا این مجموعه باید بتواند توان تولیدشده توسط منابع مختلف را با توجه به شرایط رانندگی مدیریت کرده و به چرخهای خودرو منتقل کند.
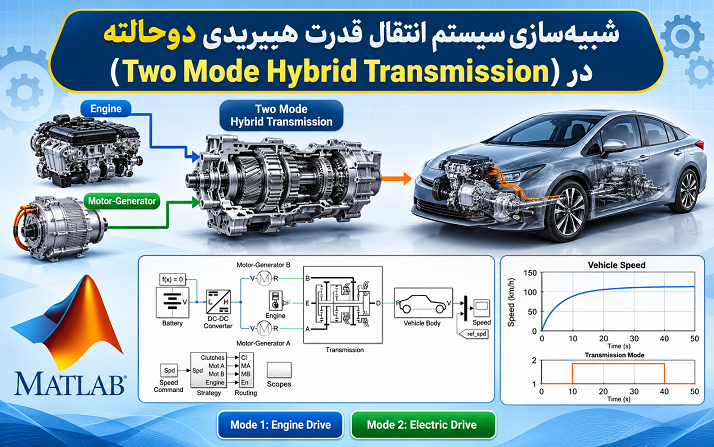
یکی از ساختارهای پیشرفته در این حوزه، سیستم انتقال قدرت هیبریدی دوحالته یا Two Mode Hybrid Transmission است. این سیستم با استفاده از مجموعهای از چرخدندههای سیارهای و کلاچهای کنترلی، امکان کارکرد در چندین وضعیت انتقال قدرت را فراهم میکند. برخلاف برخی ساختارهای ساده هیبریدی که تنها از یک حالت تقسیم توان استفاده میکنند، معماری دوحالته میتواند در شرایط مختلف رانندگی، بین دو حالت تقسیم توان و چهار نسبت دنده ثابت جابهجا شود.
ترکیب این حالتهای کاری باعث میشود سیستم انتقال قدرت بتواند در زمان شتابگیری و کاهش سرعت، از قابلیت تقسیم توان استفاده کند و در زمان حرکت با سرعت ثابت، با انتخاب نسبت دنده مناسب، بازده انتقال قدرت را افزایش دهد. در نتیجه، این معماری تلاش میکند مزایای یک سیستم انتقال قدرت پیوسته متغیر را با مزایای نسبتهای دنده 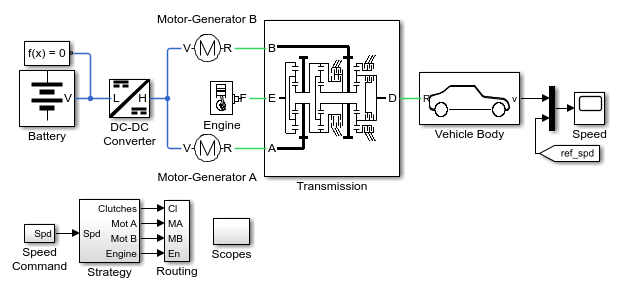 ثابت ترکیب کند.
در این شبیهسازی، ساختار پایه یک سیستم انتقال قدرت هیبریدی دوحالته با استفاده از محیط MATLAB و ابزار Simscape Driveline بررسی میشود. مدل شامل سه مجموعه چرخدنده سیارهای و چهار کلاچ است که با ترکیبهای مختلف درگیرشدن کلاچها، امکان ایجاد حالتهای انتقال قدرت متفاوت را فراهم میکنند. همچنین، منطق کنترلی سیستم برای تغییر حالتهای کاری در حین یک فرآیند شتابگیری یکنواخت بررسی خواهد شد.
معرفی ساختار سیستم انتقال قدرت هیبریدی دوحالته
سیستم انتقال قدرت دوحالته از سه مجموعه چرخدنده سیارهای و چهار کلاچ تشکیل شده است. این اجزا بهصورت هماهنگ با یکدیگر کار میکنند تا ارتباط مکانیکی میان موتور احتراق داخلی، موتورهای الکتریکی و خروجی انتقال قدرت را کنترل کنند.
چرخدندههای سیارهای به دلیل ساختار فشرده و قابلیت ایجاد نسبتهای انتقال مختلف، یکی از اجزای مهم در طراحی سیستمهای انتقال قدرت هیبریدی محسوب میشوند. هر مجموعه چرخدنده سیارهای معمولاً از سه بخش اصلی تشکیل شده است:
- چرخدنده خورشیدی (Sun Gear): چرخدندهای مرکزی که در قسمت میانی مجموعه قرار دارد.
- چرخدندههای سیارهای (Planet Gears): چرخدندههایی که پیرامون چرخدنده خورشیدی قرار گرفته و درون چرخدنده حلقوی
 حرکت میکنند.
- چرخدنده حلقوی (Ring Gear): چرخدندهای با دندانههای داخلی که مجموعه چرخدندههای سیارهای را احاطه میکند.
- حامل سیارهای (Planet Carrier): قطعهای که محور چرخدندههای سیارهای را نگه میدارد و حرکت آنها را به مجموعه انتقال میدهد.
در یک مجموعه چرخدنده سیارهای ساده، سرعت زاویهای سه عضو اصلی یعنی خورشیدی، حلقوی و حامل به یکدیگر وابسته است. به همین دلیل، با کنترل سرعت یا ثابت نگهداشتن یکی از اعضا میتوان نسبت سرعت بین دو عضو دیگر را تغییر داد.
این ویژگی برای سیستمهای هیبریدی اهمیت زیادی دارد؛ زیرا موتورهای الکتریکی میتوانند به اعضای مختلف مجموعه چرخدنده سیارهای متصل شوند و با کنترل سرعت آنها، رفتار کلی سیستم انتقال قدرت را تحت تأثیر قرار دهند.
در معماری مورد بررسی، سه مجموعه چرخدنده سیارهای به همراه چهار کلاچ بهگونهای آرایش یافتهاند که امکان ایجاد چهار نسبت دنده ثابت و دو حالت تقسیم توان فراهم شود.
نقش سه مجموعه چرخدنده سیارهای در انتقال قدرت
وجود سه مجموعه چرخدنده سیارهای در این سیستم باعث میشود ارتباط مکانیکی پیچیدهای میان ورودی، خروجی و شاخههای الکتریکی سیستم ای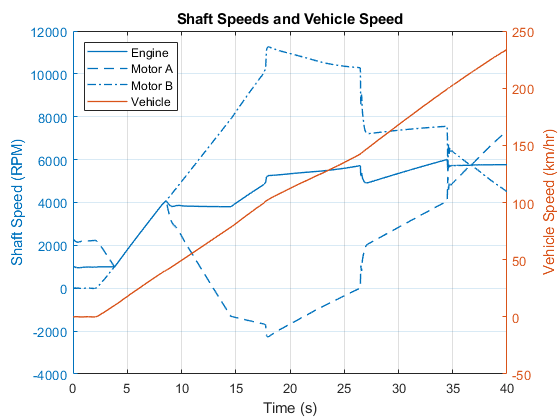 جاد شود. هر مجموعه میتواند بخشی از وظیفه انتقال گشتاور یا تغییر نسبت سرعت را بر عهده بگیرد.
در سیستمهای انتقال قدرت معمولی، نسبت دنده عمدتاً بهوسیله درگیری چرخدندههایی با تعداد دندانه مشخص تعیین میشود. در مقابل، در سیستم انتقال قدرت هیبریدی دوحالته، موتورهای الکتریکی نیز در تعیین سرعت اعضای مختلف مجموعههای سیارهای نقش دارند.
به این ترتیب، نسبت سرعت ورودی به خروجی تنها به یک جفت چرخدنده ثابت وابسته نیست، بلکه وضعیت عملکرد موتورهای الکتریکی و ترکیب درگیری کلاچها نیز بر آن تأثیر میگذارد.
سه مجموعه سیارهای موجود در مدل با یکدیگر همکاری میکنند تا مسیرهای مختلف انتقال توان ایجاد شوند. تغییر وضعیت کلاچها میتواند ارتباط بین اعضای این مجموعهها را تغییر دهد و در نتیجه، درجه آزادی سیستم و نسبت انتقال قدرت آن را کنترل کند.
یکی از ویژگیهای مهم این ساختار، قابلیت استفاده از دو حالت تقسیم توان است. در حالت اول، توان در بخش ورودی سیستم تقسیم میشود و در حالت دوم، تقسیم توان بهصورت مرکب انجام میگیرد؛ یعنی جریان توان در ورودی و خروجی مجموعه انتقال قدرت تحت تأثیر ساختار ترکیبی سیستم قرار میگیرد.
نقش چهار کلاچ در تغییر حالتهای انتقال قدرت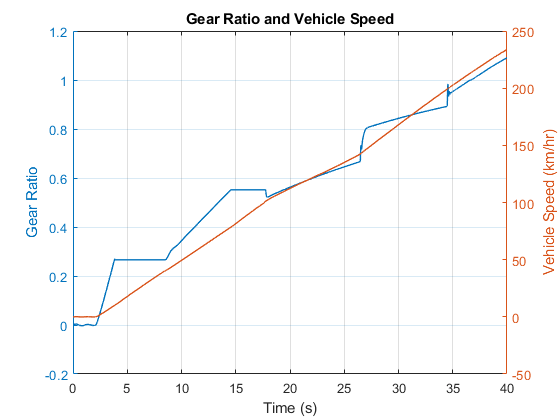
چهار کلاچ بهکاررفته در این سیستم، وظیفه کنترل ارتباط مکانیکی میان اجزای مختلف مجموعه چرخدندههای سیارهای را بر عهده دارند. با درگیر یا آزاد کردن این کلاچها میتوان درجه آزادی سیستم را تغییر داد و حالت انتقال قدرت موردنظر را ایجاد کرد.
در این معماری، وضعیت کلاچها تعیین میکند که سیستم در یکی از حالتهای تقسیم توان یا نسبتهای دنده ثابت فعالیت کند.
نکته مهم این است که در حالتهای تقسیم توان، تنها یکی از کلاچهای مشخصشده در ساختار فعال است؛ اما برای دستیابی به نسبتهای دنده ثابت، درگیری همزمان دو کلاچ باعث حذف یکی از درجات آزادی سیستم میشود.
از دیدگاه مکانیکی، درجه آزادی بیانگر تعداد متغیرهای مستقل موردنیاز برای تعیین وضعیت حرکت یک سیستم است. در مجموعههای چرخدنده سیارهای، تعداد درجات آزادی به تعداد اعضای متحرک و محدودیتهای مکانیکی اعمالشده توسط اتصالات و کلاچها وابسته است.
هنگامی که دو کلاچ بهصورت همزمان درگیر میشوند، یک محدودیت مکانیکی جدید به سیستم اضافه خواهد شد. این محدودیت باعث میشود یکی از درجات آزادی حذف شده و نسبت سرعت ورودی به خروجی به یک مقدار مشخص محدود شود.
در نتیجه، سیستم از یک وضعیت انتقال قدرت با قابلیت تغییر نسبت پیوسته به یک وضعیت با نسبت انتقال ثابت تبدیل میشود.
حالت اول تقسیم توان: Input-Split Regime
اولین حالت تقسیم توان در سیستم انتقال قدرت هیبریدی دوحالته با عنوان Input-Split Regime شناخته میشود. در این وضعیت، تنها کلاچ شماره یک (Clutch 1) درگیر است.
در این حالت، مسیر انتقال توان بهگونهای تنظیم میشود که توان ورودی میان مسیر مکانیکی و شاخه الکتریکی تقسیم شود. به عبارت دیگر، تمام توان تولیدشده توسط موتور احتراق داخلی الزاماً از یک مسیر مکانیکی مستقیم به خروجی منتقل نمیشود، بلکه بخشی از آن از طریق مجموعه الکتریکی سیستم مدیریت خواهد شد.
موتورهای الکتریکی در این وضعیت نقش مهمی در تنظیم سرعت اعضای چرخدندههای سیارهای دارند. با تغییر سرعت موتورهای الکتریکی، شرایط سینماتیکی مجموعه چرخدندهها تغییر میکند و نسبت سرعت ورودی به خروجی میتواند در یک محدوده مشخص تنظیم شود.
این ویژگی باعث میشود سیستم بتواند بدون نیاز به تعویض متوالی دندههای مکانیکی، نسبت انتقال قدرت را متناسب با شرایط رانندگی تغییر دهد.
حالت تقسیم توان ورودی بهویژه در شرایطی مفید است که خودرو نیازمند تغییر تدریجی نسبت انتقال قدرت باشد. در چنین شرایطی، سیستم میتواند سرعت موتور احتراق داخلی را در محدوده مناسبتری نگه دارد و از طریق کنترل موتورهای الکتریکی، سرعت خروجی را تنظیم کند.
از مزایای این روش میتوان به موارد زیر اشاره کرد:
- امکان تغییر نسبت انتقال قدرت بدون استفاده از تعداد زیادی دنده مکانیکی مجزا.
- قابلیت تنظیم سرعت موتور احتراق داخلی متناسب با شرایط حرکتی خودرو.
- استفاده از مسیرهای الکتریکی و مکانیکی برای انتقال توان.
- ایجاد شرایط مناسب برای شتابگیری و تغییر سرعت خودرو.
- افزایش انعطافپذیری سیستم انتقال قدرت در شرایط رانندگی متغیر.
البته میزان بازده این حالت به شرایط عملکرد موتورهای الکتریکی، تلفات اجزای مکانیکی و الکتریکی و نحوه مدیریت توان بستگی دارد.
حالت دوم تقسیم توان: Compound-Split Regime
دومین حالت تقسیم توان با عنوان Compound-Split Regime شناخته میشود. در این وضعیت، تنها کلاچ شماره دو (Clutch 2) درگیر است.
تفاوت اصلی این حالت با حالت Input-Split در نحوه تقسیم توان و آرایش مسیرهای انتقال قدرت است. در حالت اول، تقسیم توان در ورودی مجموعه انتقال قدرت انجام میشود؛ اما در حالت Compound-Split، ساختار سیستم بهگونهای است که تقسیم توان هم در ورودی و هم در خروجی مجموعه انتقال قدرت تأثیرگذار خواهد بود.
این آرایش ترکیبی باعث میشود سیستم بتواند محدوده دیگری از نسبتهای سرعت و شرایط کاری را پوشش دهد.
وجود دو حالت تقسیم توان در یک سیستم انتقال قدرت، امکان استفاده مؤثرتر از ظرفیت موتورهای الکتریکی را فراهم میکند. در واقع، سیستم میتواند با تغییر حالت کاری، محدوده عملکرد خود را گسترش دهد و در شرایط مختلف سرعت و بار، از آرایش مناسبتری استفاده کند.
حالت Compound-Split برای شرایطی اهمیت دارد که سیستم نیازمند انعطافپذیری بیشتری در مدیریت سرعت و گشتاور باشد. بهخصوص در زمان شتابگیری شدید یا کاهش سرعت، امکان تغییر مسیر انتقال توان میتواند به بهبود عملکرد کلی مجموعه کمک کند.
در این وضعیت نیز موتورهای الکتریکی در کنترل سرعت اعضای مجموعههای سیارهای نقش دارند. هماهنگی میان سرعت موتور احتراق داخلی، موتورهای الکتریکی و سرعت خروجی باعث میشود نسبت انتقال قدرت متناسب با شرایط کاری تنظیم شود.
چهار نسبت دنده ثابت در سیستم انتقال قدرت دوحالته
یکی از ویژگیهای مهم سیستم مورد بررسی، امکان ایجاد چهار نسبت دنده ثابت علاوه بر دو حالت تقسیم توان است.
نسبتهای دنده ثابت معمولاً در شرایطی اهمیت دارند که خودرو با سرعت نسبتاً پایدار در حال حرکت باشد. در چنین شرایطی، استفاده از حالت تقسیم توان همیشه بهترین گزینه از نظر بازده انرژی نیست؛ زیرا انتقال توان از مسیر الکتریکی میتواند با تلفات تبدیل انرژی همراه باشد.
به همین دلیل، در معماری دوحالته از نسبتهای دنده ثابت نیز استفاده میشود تا در شرایط مناسب، توان با محدودیتهای سینماتیکی مشخص و از مسیر مکانیکی کارآمدتری منتقل شود.
برای ایجاد نسبت دنده ثابت، دو کلاچ بهصورت همزمان درگیر میشوند. این عمل باعث حذف یکی از درجات آزادی سیستم شده و ارتباط سرعتی مشخصی میان ورودی و خروجی ایجاد میکند.
به این ترتیب، نسبت انتقال قدرت دیگر بهصورت آزادانه و پیوسته تغییر نمیکند، بلکه توسط محدودیتهای مکانیکی مجموعه چرخدندههای سیارهای تعیین میشود.
چهار نسبت دنده ثابت به سیستم اجازه میدهند در محدودههای مختلف سرعت خودرو از وضعیت مکانیکی مناسبی استفاده کند.
از جمله مزایای این حالتها میتوان به موارد زیر اشاره کرد:
- کاهش نیاز به تنظیم مداوم سرعت موتورهای الکتریکی برای کنترل نسبت انتقال قدرت.
- امکان استفاده از نسبتهای مکانیکی مشخص در شرایط رانندگی پایدار.
- کمک به کاهش تلفات ناشی از تبدیل انرژی مکانیکی به الکتریکی و بالعکس.
- بهبود شرایط عملکرد موتور احتراق داخلی در سرعتهای مختلف خودرو.
- افزایش انعطافپذیری سیستم در انتخاب وضعیت انتقال قدرت.
بنابراین، ترکیب چهار نسبت دنده ثابت با دو حالت تقسیم توان، یکی از مهمترین ویژگیهای معماری انتقال قدرت هیبریدی دوحالته محسوب میشود.
عملکرد سیستم در زمان شتابگیری و کاهش سرعت
یکی از اهداف اصلی طراحی سیستم انتقال قدرت هیبریدی دوحالته، بهبود عملکرد خودرو در شرایط متغیر رانندگی است. خودرو در طول حرکت با شرایط مختلفی مانند شروع حرکت، شتابگیری، حرکت با سرعت ثابت و کاهش سرعت مواجه میشود.
هر یک از این شرایط به ترکیب متفاوتی از سرعت و گشتاور نیاز دارد. بنابراین، سیستم انتقال قدرت باید بتواند با توجه به وضعیت خودرو، حالت کاری مناسبی را انتخاب کند.
در زمان شتابگیری، معمولاً نیاز به گشتاور بیشتری در خروجی سیستم وجود دارد. در چنین شرایطی، حالتهای تقسیم توان میتوانند امکان تنظیم انعطافپذیر نسبت انتقال قدرت را فراهم کنند.
در این وضعیت، موتورهای الکتریکی میتوانند با تنظیم سرعت و گشتاور خود، به کنترل رفتار مجموعه چرخدندههای سیارهای کمک کنند. همچنین، بسته به معماری سیستم و استراتژی مدیریت انرژی، موتورهای الکتریکی میتوانند در تأمین توان موردنیاز خودرو مشارکت داشته باشند.
در زمان کاهش سرعت نیز سیستم باید بتواند شرایط مناسب برای کنترل گشتاور و سرعت اجزای انتقال قدرت را فراهم کند. در خودروهای هیبریدی، موتورهای الکتریکی در صورت پشتیبانی ساختار کنترلی میتوانند در فرآیند ترمز احیاکننده نیز مشارکت کنند و بخشی از انرژی جنبشی خودرو را به انرژی الکتریکی تبدیل کنند.
البته باید توجه داشت که مدل مورد بررسی در این مثال، در درجه اول بر معماری مکانیکی انتقال قدرت و تغییر حالتهای آن تمرکز دارد و بهتنهایی یک استراتژی کامل مدیریت انرژی و ترمز احیاکننده محسوب نمیشود.
معرفی مدل شبیهسازی در محیط Simscape Driveline
برای بررسی رفتار سیستم انتقال قدرت هیبریدی دوحالته، از محیط Simscape Driveline استفاده شده است. این محیط یکی از ابزارهای تخصصی MATLAB برای مدلسازی و شبیهسازی سیستمهای انتقال قدرت، مجموعههای چرخدنده، کلاچها، شفتها و سایر اجزای مکانیکی خودرو محسوب میشود.
در این مدل، اجزای مکانیکی بهصورت بلوکهای مرتبط با یکدیگر پیادهسازی شدهاند. ارتباط میان این بلوکها امکان ایجاد یک مدل فیزیکی از سیستم انتقال قدرت را فراهم میکند.
ساختار کلی مدل شامل بخشهای زیر است:
- سه مجموعه چرخدنده سیارهای برای ایجاد مسیرهای مختلف انتقال توان.
- چهار کلاچ برای تغییر وضعیت مکانیکی و انتخاب حالت انتقال قدرت.
- شاخههای مرتبط با موتور احتراق داخلی و ماشینهای الکتریکی.
- بخش خروجی انتقال قدرت برای نمایش رفتار سیستم در ارتباط با سرعت خودرو.
- زیرسیستم کنترلی Strategy برای تعیین زمان تغییر حالتهای کاری.
- ابزارهای ثبت و تحلیل دادههای شبیهسازی برای بررسی سرعت و نسبت دنده.

در نمای کلی مدل، ارتباط میان اجزای مختلف سیستم قابل مشاهده است. این ساختار نشان میدهد که چگونه مجموعههای مکانیکی و شاخههای الکتریکی در کنار یکدیگر قرار گرفتهاند تا امکان ایجاد چندین حالت انتقال قدرت فراهم شود.
استفاده از مدل فیزیکی در Simscape Driveline این امکان را فراهم میکند که رفتار واقعیتر اجزای مکانیکی مانند سرعت زاویهای، گشتاور و محدودیتهای ناشی از اتصالات بررسی شود.
بررسی زیرسیستم انتقال قدرت (Transmission Subsystem)
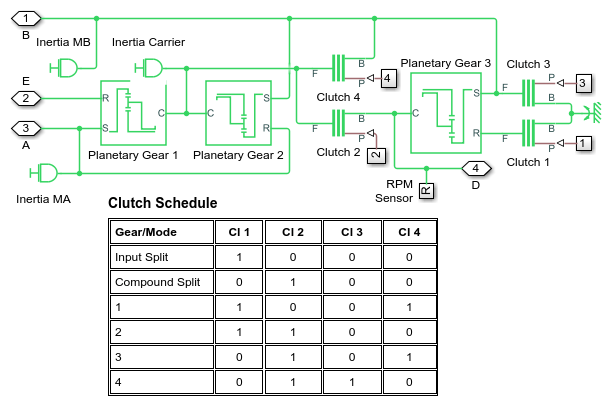
یکی از مهمترین قسمتهای مدل، زیرسیستم انتقال قدرت یا Transmission Subsystem است. این بخش شامل آرایش داخلی سه مجموعه چرخدنده سیارهای و چهار کلاچ بوده و وظیفه اصلی آن ایجاد حالتهای مختلف انتقال قدرت است.
در این زیرسیستم، اجزای مکانیکی بهصورت شبکهای به یکدیگر متصل شدهاند. هر اتصال، مسیر مشخصی برای انتقال حرکت و گشتاور ایجاد میکند.
کلاچها در این بخش نقش عناصر کنترلی مکانیکی را ایفا میکنند. با تغییر وضعیت آنها، محدودیتهای جدیدی به مجموعه چرخدندهها اعمال میشود و در نتیجه، ساختار سینماتیکی سیستم تغییر میکند.

بررسی این زیرسیستم از نظر مهندسی اهمیت زیادی دارد؛ زیرا نحوه اتصال چرخدندهها و کلاچها تعیینکننده رفتار نهایی انتقال قدرت است.
برای مثال، هنگامی که تنها کلاچ شماره یک درگیر باشد، سیستم در حالت Input-Split قرار میگیرد. با آزاد کردن این کلاچ و درگیر کردن کلاچ شماره دو، آرایش انتقال قدرت به حالت Compound-Split تغییر میکند.
در مقابل، برای دستیابی به نسبتهای دنده ثابت، باید دو کلاچ بهصورت همزمان درگیر شوند. این موضوع باعث ایجاد محدودیت سینماتیکی در مجموعه و حذف یک درجه آزادی میشود.
بنابراین، عملکرد صحیح سیستم به هماهنگی دقیق میان زیرسیستم انتقال قدرت و بخش کنترل وابسته است.
استراتژی کنترل تغییر حالتهای انتقال قدرت (Strategy Subsystem)
در مدل شبیهسازی، زیرسیستمی با عنوان Strategy در نظر گرفته شده است. وظیفه این بخش، تعریف مجموعهای از قوانین برای تعیین زمان تغییر حالتهای انتقال قدرت است.
این زیرسیستم بر اساس یک پروفایل شتابگیری پایدار، مشخص میکند که سیستم در چه زمانی باید از یک حالت انتقال قدرت به حالت دیگر تغییر وضعیت دهد.
به بیان دیگر، Strategy مسئول انتخاب حالت کاری مناسب در طول فرآیند شتابگیری است. این انتخاب میتواند شامل تغییر از یک نسبت دنده ثابت به حالت تقسیم توان یا انتقال از یک حالت تقسیم توان به نسبت دنده ثابت دیگر باشد.
وجود چنین زیرسیستمی اهمیت زیادی دارد؛ زیرا حتی اگر ساختار مکانیکی سیستم توانایی ایجاد چندین نسبت انتقال را داشته باشد، بدون یک منطق کنترلی مناسب نمیتوان از این قابلیتها بهصورت هماهنگ استفاده کرد.
در یک سیستم واقعی، استراتژی کنترل باید پارامترهای متعددی را در نظر بگیرد. از جمله این پارامترها میتوان به موارد زیر اشاره کرد:
- سرعت لحظهای خودرو.
- سرعت موتور احتراق داخلی.
- سرعت موتورهای الکتریکی.
- میزان گشتاور موردنیاز راننده.
- وضعیت بار واردشده به سیستم انتقال قدرت.
- وضعیت شارژ باتری.
- محدودیتهای حرارتی و الکتریکی ماشینهای الکتریکی.
- بازده اجزای مختلف سیستم انتقال قدرت.
در مدل مورد بررسی، تمرکز اصلی Strategy بر تعریف قوانین تغییر حالت در یک فرآیند شتابگیری یکنواخت است. بنابراین، این زیرسیستم را نباید با یک سیستم کامل مدیریت انرژی خودروهای هیبریدی یکسان در نظر گرفت.
برای پیادهسازی یک استراتژی کنترلی کامل در خودرو، علاوه بر انتخاب حالت انتقال قدرت، باید توان الکتریکی نیز متناسب با سرعت خودرو، درخواست راننده و وضعیت باتری مدیریت شود.
به عنوان مثال، اگر راننده درخواست شتاب بیشتری داشته باشد، کنترلکننده باید تصمیم بگیرد که چه مقدار توان از موتور احتراق داخلی و چه مقدار از موتورهای الکتریکی تأمین شود. همچنین، وضعیت شارژ باتری باید در این تصمیمگیری لحاظ شود تا از تخلیه بیش از اندازه آن جلوگیری شود.
نقش موتورهای الکتریکی در ایجاد رفتار انتقال قدرت پیوسته متغیر
یکی از مهمترین ویژگیهای سیستم انتقال قدرت هیبریدی دوحالته، توانایی ایجاد رفتار مشابه یک سیستم انتقال قدرت پیوسته متغیر یا Continuously Variable Transmission است.
در سیستمهای انتقال قدرت CVT، نسبت انتقال قدرت میتواند در یک محدوده مشخص بهصورت پیوسته تغییر کند. این ویژگی باعث میشود موتور احتراق داخلی بتواند در شرایط مختلف، در محدوده سرعت مناسبی فعالیت کند.
در معماری مورد بررسی، دو موتور الکتریکی به مجموعه چرخدندههای سیارهای مرتبط هستند. این دو ماشین الکتریکی با کنترل سرعت خود، شرایط حرکتی اجزای مختلف مجموعه سیارهای را تنظیم میکنند.
از آنجا که سرعت اعضای مجموعه چرخدنده سیارهای به یکدیگر وابسته است، تغییر سرعت موتورهای الکتریکی میتواند نسبت سرعت ورودی به خروجی را تحت تأثیر قرار دهد.
در نتیجه، حتی اگر نسبت دنده مکانیکی مجموعه بهصورت مستقیم تغییر نکند، کنترل سرعت موتورهای الکتریکی باعث میشود نسبت انتقال قدرت مؤثر سیستم تغییر کند.
این قابلیت یکی از دلایل اصلی استفاده از سیستمهای انتقال قدرت الکترومکانیکی در خودروهای هیبریدی است.
البته این رفتار پیوسته متغیر در محدودههای مشخصی از سرعت و توان قابل دستیابی است و محدودیتهای موتورهای الکتریکی، ولتاژ باتری، جریان مجاز، تلفات و محدودیتهای مکانیکی باید در طراحی سیستم در نظر گرفته شوند.
بررسی نتایج شبیهسازی سرعت موتور احتراق داخلی و موتورهای الکتریکی
یکی از مهمترین خروجیهای مدل، نمودار سرعت موتور احتراق داخلی، شفتهای متصل به موتورهای الکتریکی و سرعت خودرو در طول فرآیند شتابگیری است.
این نمودار امکان بررسی رفتار دینامیکی سیستم را در زمان تغییر حالتهای انتقال قدرت فراهم میکند. با مشاهده تغییرات سرعت اجزای مختلف میتوان تشخیص داد که هر حالت کاری چه تأثیری بر رفتار مجموعه انتقال قدرت دارد.

در این نمودار، رفتار سیستم در طول عبور از حالتهای مختلف انتقال قدرت نمایش داده میشود. این حالتها شامل نسبتهای دنده ثابت و دو وضعیت تقسیم توان هستند.
یکی از نکات مهم در تحلیل این نمودار، بررسی هماهنگی سرعت موتور احتراق داخلی با سرعت خودرو است.
در یک سیستم انتقال قدرت معمولی با نسبت دنده ثابت، سرعت موتور احتراق داخلی ارتباط مشخصی با سرعت خروجی دارد. اما در سیستم هیبریدی دوحالته، این ارتباط میتواند به کمک موتورهای الکتریکی تغییر کند.
برای مثال، در حالت تقسیم توان، تغییر سرعت موتورهای الکتریکی میتواند امکان تغییر سرعت خروجی بدون ایجاد تغییر مشابه در سرعت موتور احتراق داخلی را فراهم کند.
این ویژگی به سیستم اجازه میدهد تا در زمان شتابگیری، سرعت موتور احتراق داخلی را در محدوده مناسبتری نگه دارد.
از طرف دیگر، هنگام تغییر حالت انتقال قدرت، سرعت شفتهای مختلف ممکن است با تغییراتی مواجه شود. بررسی این تغییرات اهمیت زیادی دارد؛ زیرا در یک طراحی واقعی، تعویض حالتها باید بهگونهای انجام شود که از ایجاد ضربه مکانیکی، نوسان شدید گشتاور و تغییرات نامطلوب سرعت جلوگیری شود.
بنابراین، نمودار سرعت تنها برای بررسی عملکرد کلی سیستم کاربرد ندارد، بلکه میتواند برای ارزیابی کیفیت استراتژی تعویض حالتها نیز مورد استفاده قرار گیرد.
تحلیل تغییرات نسبت دنده در سیستم انتقال قدرت هیبریدی دوحالته
یکی دیگر از خروجیهای مهم شبیهسازی، نمودار نسبت دنده سیستم انتقال قدرت در طول زمان است.
این نمودار نشان میدهد که نسبت انتقال قدرت در حالتهای مختلف چگونه تغییر میکند و چه ارتباطی با عملکرد موتورهای الکتریکی دارد.

همانطور که از ساختار سیستم مشخص است، در حالتهای دنده ثابت، نسبت انتقال قدرت توسط محدودیتهای مکانیکی مجموعه چرخدندهها تعیین میشود. بنابراین، در این وضعیتها نسبت دنده مقدار مشخصی خواهد داشت.
اما در حالتهای تقسیم توان، موتورهای الکتریکی میتوانند با تغییر سرعت خود، نسبت سرعت ورودی به خروجی را تنظیم کنند.
این موضوع باعث میشود نمودار نسبت دنده در حالت تقسیم توان، رفتاری متفاوت از حالتهای دنده ثابت داشته باشد.
در واقع، دو موتور الکتریکی امکان کنترل مجموعه چرخدندههای سیارهای را بهگونهای فراهم میکنند که سیستم بتواند رفتاری مشابه یک انتقال قدرت پیوسته متغیر داشته باشد.
از نظر مهندسی، بررسی این نمودار برای ارزیابی محدوده تغییر نسبت دنده، نحوه انتقال میان حالتهای مختلف و میزان پیوستگی رفتار سیستم اهمیت دارد.
همچنین، میتوان از این نمودار برای بررسی عملکرد زیرسیستم Strategy استفاده کرد. اگر تغییر حالتها در زمانهای نامناسب انجام شود، ممکن است تغییرات ناگهانی در نسبت انتقال قدرت مشاهده شود.
در یک سیستم طراحیشده بهصورت مناسب، لازم است انتقال میان حالتهای مختلف با حداقل اختلال در رفتار دینامیکی خودرو انجام شود.
تفاوت حالتهای تقسیم توان و نسبتهای دنده ثابت از نظر عملکرد
برای درک بهتر مزایای معماری دوحالته، باید تفاوت عملکرد دو گروه اصلی حالتهای انتقال قدرت بررسی شود.
در حالتهای تقسیم توان، موتورهای الکتریکی نقش فعالی در تنظیم نسبت انتقال قدرت دارند. این ویژگی باعث میشود سیستم انعطافپذیری بیشتری داشته باشد و بتواند در شرایط شتابگیری و تغییر سرعت، رفتار مناسبی ارائه دهد.
در مقابل، در حالتهای دنده ثابت، محدودیتهای مکانیکی ایجادشده توسط کلاچها باعث میشوند نسبت انتقال قدرت به یک مقدار مشخص محدود شود. این وضعیت میتواند در زمان حرکت با سرعت پایدار، به کاهش تلفات تبدیل انرژی کمک کند.
مقایسه این دو گروه را میتوان به شکل زیر خلاصه کرد:
| ویژگی | حالت تقسیم توان | نسبت دنده ثابت |
|---|---|---|
| ساختار انتقال قدرت | ترکیب مسیرهای مکانیکی و الکتریکی | اتصال مکانیکی با محدودیت سینماتیکی مشخص |
| نحوه تعیین نسبت انتقال | وابسته به وضعیت مکانیکی و سرعت موتورهای الکتریکی | تعیینشده توسط آرایش چرخدندهها و کلاچها |
| تعداد کلاچهای درگیر | یک کلاچ | دو کلاچ بهصورت همزمان |
| درجه آزادی | یک درجه آزادی بیشتر نسبت به حالت ثابت متناظر | یک درجه آزادی کمتر |
| کاربرد اصلی | تغییر انعطافپذیر نسبت انتقال قدرت و مدیریت توان | حرکت با نسبت انتقال مشخص و بهبود بازده در شرایط مناسب |
| رفتار نسبت دنده | قابلیت تغییر پیوسته در محدوده کاری | مقدار ثابت برای هر وضعیت |
این مقایسه نشان میدهد که معماری دوحالته با ترکیب این دو روش، تلاش میکند محدودیتهای هر یک از آنها را کاهش دهد.
اهمیت ثبت دادهها با استفاده از Simscape Logging
در این شبیهسازی، برای بررسی رفتار اجزای مختلف سیستم از قابلیت Simscape Logging استفاده شده است.
این ابزار امکان ثبت متغیرهای فیزیکی در طول فرآیند شبیهسازی را فراهم میکند. متغیرهایی مانند سرعت زاویهای شفتها، گشتاور، موقعیت اجزای مکانیکی و سایر کمیتهای فیزیکی را میتوان برای تحلیل عملکرد سیستم مورد استفاده قرار داد.
در سیستم انتقال قدرت هیبریدی دوحالته، ثبت دادههای سرعت اهمیت ویژهای دارد؛ زیرا تغییر حالتهای کاری مستقیماً بر ارتباط سرعت میان اجزای مختلف اثر میگذارد.
با استفاده از دادههای ثبتشده میتوان موارد زیر را بررسی کرد:
- تغییر سرعت موتور احتراق داخلی در طول شتابگیری.
- تغییر سرعت شفتهای متصل به موتورهای الکتریکی.
- رابطه میان سرعت ورودی و خروجی مجموعه انتقال قدرت.
- زمان تغییر وضعیت کلاچها.
- تأثیر تغییر حالتهای کاری بر نسبت انتقال قدرت.
- پیوستگی رفتار سیستم در زمان تعویض حالتها.
همچنین، میتوان با استفاده از اطلاعات ثبتشده، نمودارهای مختلفی برای مقایسه عملکرد سیستم در حالتهای تقسیم توان و نسبتهای دنده ثابت ایجاد کرد.
یکی از مزایای مهم این روش آن است که تحلیل عملکرد سیستم تنها به مشاهده خروجی نهایی محدود نمیشود، بلکه امکان بررسی رفتار داخلی اجزای مکانیکی نیز وجود دارد.
محدودیتهای مدل و تفاوت آن با یک سیستم کامل مدیریت انرژی خودرو
اگرچه مدل انتقال قدرت هیبریدی دوحالته بخش مهمی از ساختار یک خودروی هیبریدی را نمایش میدهد، اما نباید آن را با یک مدل کامل خودرو هیبریدی دارای مدیریت جامع انرژی یکسان در نظر گرفت.
در این مثال، تمرکز اصلی بر ساختار مکانیکی انتقال قدرت، عملکرد مجموعههای چرخدنده سیارهای و تغییر حالتهای کاری سیستم است.
زیرسیستم Strategy نیز مجموعهای از قوانین برای تغییر حالتها در طول یک پروفایل شتابگیری پایدار را تعریف میکند.
اما یک سیستم واقعی مدیریت انرژی باید وظایف بیشتری را انجام دهد. برای مثال، کنترلکننده مرکزی خودرو باید بر اساس درخواست راننده، سرعت خودرو، وضعیت باتری و شرایط کاری موتورهای الکتریکی تصمیم بگیرد که توان موردنیاز از چه منبعی تأمین شود.
همچنین، در یک خودروی هیبریدی واقعی باید محدودیتهای مربوط به شارژ و دشارژ باتری، دمای موتورهای الکتریکی، جریان مجاز اینورتر، بازده تبدیل انرژی و شرایط ترمز احیاکننده در نظر گرفته شوند.
برای توسعه این مدل به یک سیستم کاملتر، میتوان بخشهای زیر را به ساختار موجود اضافه کرد:
- مدل باتری با قابلیت محاسبه وضعیت شارژ (State of Charge).
- مدل الکتریکی دقیقتر برای موتورهای الکتریکی و ژنراتورها.
- کنترلکننده مدیریت انرژی برای تقسیم توان میان منابع مختلف.
- مدل دینامیکی خودرو شامل جرم، مقاومت هوا و مقاومت غلتشی.
- مدل راننده برای تولید درخواست سرعت و گشتاور.
- کنترلکننده ترمز احیاکننده برای بازیابی انرژی هنگام کاهش سرعت.
- استراتژی بهینهسازی بازده مصرف سوخت و انرژی الکتریکی.
اضافه کردن این بخشها امکان بررسی عملکرد سیستم در شرایط رانندگی واقعیتر را فراهم میکند.
جمعبندی شبیهسازی سیستم انتقال قدرت هیبریدی دوحالته
در این شبیهسازی، ساختار و عملکرد یک سیستم انتقال قدرت هیبریدی دوحالته بررسی شد. این سیستم از سه مجموعه چرخدنده سیارهای و چهار کلاچ تشکیل شده است و با ترکیبهای مختلف درگیری کلاچها، چهار نسبت دنده ثابت و دو حالت تقسیم توان ایجاد میکند.
در حالت اول تقسیم توان یا Input-Split، تنها کلاچ شماره یک درگیر است. در حالت دوم یا Compound-Split، تنها کلاچ شماره دو فعال میشود. این دو وضعیت امکان تغییر انعطافپذیر نسبت انتقال قدرت را با کمک موتورهای الکتریکی فراهم میکنند.
از طرف دیگر، درگیری همزمان دو کلاچ باعث حذف یکی از درجات آزادی سیستم شده و امکان ایجاد نسبت دنده ثابت را فراهم میکند. این ویژگی به سیستم اجازه میدهد در شرایطی مانند حرکت با سرعت پایدار، از نسبتهای مکانیکی مشخص استفاده کند.
در مدل ارائهشده، زیرسیستم Strategy وظیفه تعیین زمان تغییر حالتهای انتقال قدرت را در طول یک فرآیند شتابگیری پایدار بر عهده دارد. همچنین، نتایج ثبتشده با استفاده از Simscape Logging امکان بررسی سرعت موتور احتراق داخلی، سرعت شفتهای موتورهای الکتریکی، سرعت خودرو و تغییرات نسبت دنده را فراهم میکنند.
یکی از مهمترین نتایج این ساختار، قابلیت ایجاد رفتار مشابه سیستم انتقال قدرت پیوسته متغیر با استفاده از دو موتور الکتریکی و مجموعه چرخدندههای سیارهای است. این قابلیت در کنار چهار نسبت دنده ثابت، انعطافپذیری مناسبی برای مدیریت انتقال قدرت در شرایط مختلف رانندگی ایجاد میکند.
بهطور کلی، شبیهسازی سیستم انتقال قدرت هیبریدی دوحالته نمونه مناسبی برای مطالعه ارتباط میان اجزای مکانیکی و الکتریکی در خودروهای هیبریدی است. این مدل میتواند برای آموزش اصول عملکرد سیستمهای انتقال قدرت پیشرفته، بررسی رفتار چرخدندههای سیارهای، تحلیل عملکرد کلاچها و مطالعه روشهای کنترل نسبت انتقال قدرت مورد استفاده قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

آیا این مدل یک سیستم کامل مدیریت انرژی خودروی هیبریدی است؟
خیر. تمرکز مدل بر ساختار مکانیکی انتقال قدرت و منطق تغییر حالتها در یک پروفایل شتابگیری است. برای مدل کامل باید باتری با محاسبه SOC، مدل الکتریکی دقیقتر موتورها، کنترلکننده مدیریت انرژی، دینامیک خودرو و کنترل ترمز احیاکننده نیز اضافه شود.
نقش Simscape Logging در تحلیل نتایج این شبیهسازی چیست؟
این ابزار متغیرهای فیزیکی مثل سرعت زاویهای شفتها، گشتاور و زمان تغییر وضعیت کلاچها را در طول شبیهسازی ثبت میکند و امکان رسم نمودار سرعت موتور احتراق داخلی، موتورهای الکتریکی، سرعت خودرو و نسبت دنده مؤثر را فراهم میسازد.
چطور در متلب تشخیص میدهیم که سیستم در حالت Input-Split است یا Compound-Split؟
با بررسی وضعیت کلاچها در زیرسیستم Transmission؛ در Input-Split فقط Clutch 1 و در Compound-Split فقط Clutch 2 درگیر است. این وضعیت را میتوان از سیگنالهای کنترلی زیرسیستم Strategy و دادههای ثبتشده مشاهده کرد.
در مدل، درجه آزادی سیستم چگونه با کلاچها کنترل میشود؟
در حالت تقسیم توان فقط یک کلاچ درگیر است (یک درجه آزادی بیشتر)، اما برای نسبت دنده ثابت دو کلاچ همزمان درگیر میشوند و با افزودن یک محدودیت مکانیکی، یک درجه آزادی حذف و نسبت سرعت ورودی به خروجی ثابت میشود.
چرا برای شبیهسازی این سیستم از Simscape Driveline استفاده شده و نه از کدنویسی خالص متلب؟
چون Simscape Driveline بلوکهای آماده برای چرخدنده سیارهای، کلاچ و شفت دارد و مدلسازی فیزیکی رفتار واقعیتر اجزا مانند سرعت زاویهای و گشتاور را بدون نوشتن معادلات حرکت ممکن میکند.