
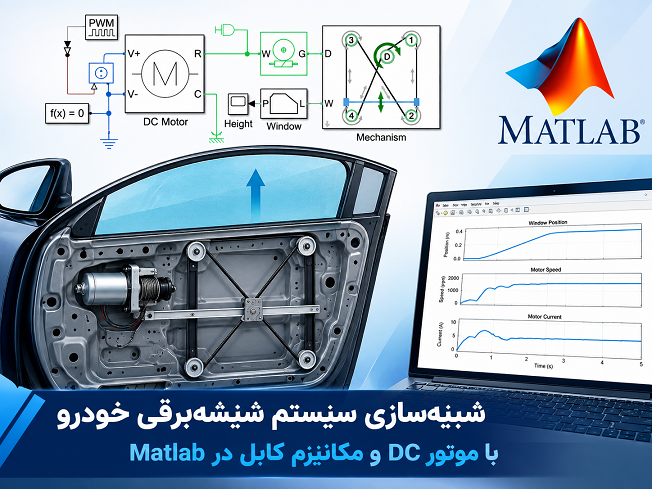
سیستم شیشهبرقی یکی از مکانیزمهای الکترومکانیکی متداول در خودروها است که وظیفه آن جابهجایی شیشه در راستای عمودی و کنترل موقعیت آن توسط یک موتور الکتریکی است. اگرچه عملکرد این سیستم در ظاهر ساده به نظر میرسد، اما در طراحی و تحلیل آن مجموعهای از اجزای الکتریکی، مکانیکی و انتقال توان در کنار یکدیگر فعالیت میکنند. موتور DC، چرخدنده حلزونی، درام کابل، قرقرهها، کابلهای کشیدهشده، صفحه بالابر، جرم شیشه، نیروی گرانش و اصطکاک موجود در ریلهای هدایتکننده، همگی بر رفتار دینامیکی سیستم تأثیر میگذارند.
در این شبیهسازی در محیط Matlab و Simscape Driveline، یک مدل کامل از سیستم شیشهبرقی ایجاد شده است که در آن یک موتور DC وظیفه تأمین توان مکانیکی مورد نیاز برای حرکت شیشه را بر عهده دارد. توان موتور از طریق یک چرخدنده حلزونی خودقفلشونده با نسبت تبدیل 1:50 به مکانیزم انتقال کابل منتقل میشود. استفاده از این نوع چرخدنده علاوه بر کاهش سرعت و افزایش گشتاور، باعث میشود مکانیزم در برابر حرکت برگشتی ناشی از وزن شیشه مقاومت مناسبی داشته باشد.
هدف اصلی این شبیهسازی، بررسی رفتار یک سیستم شیشهبرقی واقعی با در نظر گرفتن ویژگیهای مکانیکی کابل، قرقرهها، اصطکاک، جرم شیشه و محدودیت مکانیکی مسیر حرکت است. همچنین با استفاده از قابلیت Simscape Logging میتوان کمیتهایی مانند گشتاور مورد نیاز برای بالا بردن و پایین آوردن شیشه و سرعت چرخش درام کابل را مشاهده و تحلیل کرد.
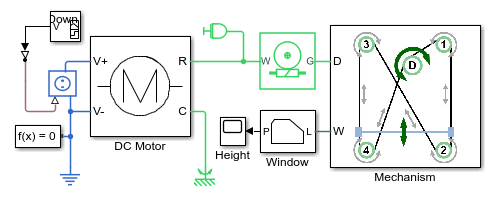 ساختار کلی سیستم شیشهبرقی
در ساختار این سیستم، موتور DC منبع اصلی توان مکانیکی محسوب میشود. محور موتور به یک چرخدنده حلزونی متصل است و این مجموعه توان موتور را با نسبت تبدیل 1:50 به مکانیزم کابل منتقل میکند. به دلیل این نسبت تبدیل، سرعت چرخش خروجی کاهش یافته و در مقابل گشتاور در دسترس برای حرکت شیشه افزایش پیدا میکند.
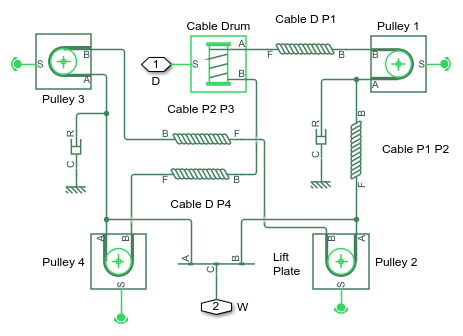
در سمت مکانیکی سیستم، یک درام کابل و چهار قرقره وجود دارد که توسط کابل به یکدیگر متصل شدهاند. کابل روی مسیر مشخصی حرکت میکند و حرکت چرخشی درام را به حرکت خطی مجموعه بالابر تبدیل میکند. شیشه توسط یک صفحه بالابر یا Lift Plate در دو نقطه به کابل متصل شده است. این نحوه اتصال اهمیت زیادی دارد، زیرا باعث میشود دو طرف شیشه با سرعت و جهت یکسان حرکت کنند.
اگر اتصال شیشه به کابل فقط در یک نقطه انجام میشد، احتمال ایجاد اختلاف حرکت در دو سمت شیشه وجود داشت و در نتیجه شیشه میتوانست از حالت تراز خارج شود یا در مسیر هدایتکننده گیر کند. استفاده از صفحه بالابر با دو نقطه اتصال، حرکت هماهنگ دو طرف شیشه را تضمین میکند.
نقش چرخدنده حلزونی در مکانیزم شیشهبرقی
یکی از بخشهای مهم این شبیهسازی، چرخدنده حلزونی خودقفلشونده است. نسبت تبدیل این چرخدنده برابر 1:50 در نظر گرفته شده است؛ بنابراین یک دور چرخش بخش ورودی به مقدار بسیار کمتری چرخش در سمت خروجی منجر میشود. در مقابل، گشتاور خروجی افزایش پیدا میکند و امکان جابهجایی بار مکانیکی شیشه فراهم میشود.
در سیستم شیشهبرقی، شیشه دارای جرم مشخصی است و هنگام بالا رفتن، موتور باید علاوه بر غلبه بر اصطکاک و مقاومتهای مکانیکی، اثر نیروی گرانش را نیز جبران کند. بنابراین استفاده از مکانیزم کاهش سرعت و افزایش گشتاور ضروری است.
خودقفلشوندگی چرخدنده حلزونی نیز یک ویژگی مهم در چنین کاربردی محسوب میشود. این ویژگی مانع از آن میشود که وزن شیشه بتواند بهسادگی باعث چرخش معکوس مکانیزم و برگشت شیشه شود. در نتیجه، زمانی که موتور متوقف میشود، مکانیزم میتواند موقعیت شیشه را تا حد زیادی حفظ کند.
مدلسازی مکانیزم کابل و قرقرهها
چهار غلتک یا قرقره موجود در سیستم با استفاده از بلوکهای Belt Pulley در Simscape Driveline مدل شدهاند. این بلوکها امکان شبیهسازی انتقال حرکت و نیرو توسط یک المان انعطافپذیر را فراهم میکنند. قرقرهها توسط بلوکهای Rope به یکدیگر متصل شدهاند.
یکی از نکات مهم در مدلسازی سیستمهای دارای کابل و تسمه این است که کابل یا تسمه شل نمیتواند مانند یک عضو فشاری نیرو را منتقل کند. به همین دلیل، در مدل حاضر کابلها به صورت پیشکشیده یا Pre-tensioned در نظر گرفته شدهاند. این پیشکشش باعث میشود کابل در طول عملکرد سیستم در حالت کشیده باقی بماند و بتواند نیرو را بین قرقرهها و درام منتقل کند.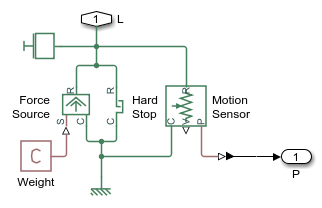
در شبیهسازی، هر بخش کابل با استفاده از Rope به صورت ترکیبی از یک فنر پیشبارگذاریشده و یک دمپر مدل میشود. بخش فنری رفتار الاستیک کابل را نمایش میدهد و بخش دمپر امکان در نظر گرفتن رفتار میرایی را فراهم میکند. در نتیجه، کابل تنها یک عضو انتقالدهنده حرکت ایدهآل نیست و میتواند رفتار دینامیکی واقعیتری داشته باشد.
اهمیت پیشکشیدگی کابل
در یک سیستم واقعی شیشهبرقی، وجود لقی یا شلشدگی در کابل میتواند باعث ایجاد رفتار نامطلوب شود. برای مثال، اگر کابل در بخشی از مسیر آزاد باشد، حرکت اولیه درام الزاماً بلافاصله به حرکت متناظر در شیشه تبدیل نمیشود. همچنین ممکن است ضربه و نوسان در کابل ایجاد شود.
به همین دلیل در مدلسازی سیستمهای دارای قرقره و درام باید وضعیت کشش کابل بهدقت در نظر گرفته شود. در این شبیهسازی، استفاده از Ropeهای پیشبارگذاریشده باعث میشود کابل در شرایط کاری تحت کشش باقی بماند و انتقال نیرو بین اجزای مختلف مکانیزم پایدارتر باشد.
مدلسازی صفحه بالابر شیشه
صفحه بالابر یا Lift Plate وظیفه اتصال شیشه به مکانیزم کابل را بر عهده دارد. در مدل Simscape، این بخش با استفاده از یک بلوک Lever نمایش داده شده است. عملکرد این بلوک را میتوان بهعنوان رابط مکانیکی بین دو نقطه اتصال شیشه و کابل در نظر گرفت.
اتصال شیشه به کابل در دو نقطه باعث میشود حرکت در سمت چپ و راست شیشه هماهنگ باشد. در یک سیستم واقعی، این موضوع اهمیت زیادی دارد؛ زیرا شیشه باید در امتداد ریلهای خود به صورت تقریباً موازی حرکت کند. هرگونه اختلاف قابل توجه در سرعت دو طرف میتواند باعث ایجاد زاویه، اصطکاک اضافی یا گیرکردن شیشه شود.
مدلسازی اصطکاک ریلهای هدایتکننده
شیشه در طول حرکت خود توسط ریلهای مکانیکی هدایت میشود. تماس میان اجزای متحرک و ریلها باعث ایجاد اصطکاک میشود و بخشی از توان موتور برای غلبه بر این اصطکاک مصرف خواهد شد.
در این مدل، اصطکاک ویسکوز موجود در ریلهای هدایتکننده با استفاده از دمپرهای انتقالی مدل شده است. دمپر انتقالی نیروی مقاومتی متناسب با سرعت حرکت ایجاد میکند. بنابراین با افزایش سرعت شیشه، مقدار نیروی مقاوم ناشی از میرایی نیز افزایش پیدا میکند.
در نتیجه، مدل مکانیکی تنها شامل جرم و نیروی گرانش نیست و اثرات دینامیکی ناشی از حرکت شیشه در ریل نیز در محاسبات لحاظ میشود. این موضوع باعث میشود پاسخ شبیهسازی به رفتار یک مکانیزم واقعی نزدیکتر شود.
مدلسازی زیرسیستم شیشه
خود شیشه در این شبیهسازی به صورت یک جرم مدل شده است. این جرم تحت تأثیر نیروی گرانش قرار دارد و هنگام حرکت در جهت بالا یا پایین، نیروهای مختلفی بر آن اعمال میشود.
برای اعمال نیروی گرانش از Force Source استفاده شده است. این نیرو در هنگام بالا بردن شیشه در جهت مخالف حرکت قرار میگیرد و موتور باید برای غلبه بر آن گشتاور کافی تولید کند. هنگام پایین آوردن شیشه، نیروی گرانش در جهت حرکت قرار میگیرد و بنابراین شرایط دینامیکی سیستم نسبت به حالت بالا رفتن متفاوت خواهد بود.
این تفاوت یکی از دلایل اصلی اختلاف گشتاور مورد نیاز موتور در دو جهت حرکت است. در نتیجه، بررسی همزمان حرکت رو به بالا و رو به پایین شیشه میتواند اطلاعات مهمی درباره عملکرد سیستم انتقال توان ارائه دهد.
محدودیت مکانیکی مسیر حرکت شیشه
شیشه خودرو نمیتواند بدون محدودیت در جهت بالا یا پایین حرکت کند. ریلهای هدایتکننده دارای ابتدا و انتهای مشخص هستند و حرکت شیشه باید در این محدوده متوقف شود. در مدل، این محدودیت با استفاده از Hard Stop شبیهسازی شده است.
Hard Stop از حرکت شیشه خارج از محدوده مجاز جلوگیری میکند. بنابراین هنگامی که شیشه به انتهای مسیر خود میرسد، شرایط مکانیکی متفاوتی ایجاد میشود و نیروی مقاوم افزایش پیدا میکند. این بخش از مدل برای بررسی رفتار سیستم در نزدیکی نقاط انتهایی مسیر اهمیت دارد.
در یک شبیهسازی دقیق، توجه به این محدودیت ضروری است؛ زیرا حذف آن میتواند باعث شود مدل از نظر فیزیکی رفتاری نشان دهد که در سیستم واقعی امکان وقوع آن وجود ندارد.
مدلسازی موتور DC
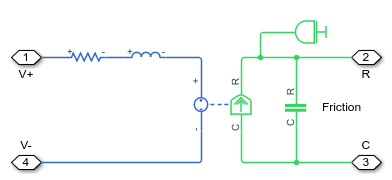
موتور مورد استفاده در سیستم یک موتور DC ساده است که از دو بخش الکتریکی و مکانیکی تشکیل شده است. در بخش الکتریکی، ولتاژ و جریان موتور تعیینکننده رفتار الکترومغناطیسی آن هستند و در بخش مکانیکی، گشتاور تولیدشده به محور موتور اعمال میشود.
موتور DC در این کاربرد وظیفه دارد توان الکتریکی را به توان مکانیکی تبدیل کند. گشتاور تولیدشده از طریق سیستم چرخدنده به درام کابل منتقل شده و در نهایت باعث حرکت خطی شیشه میشود.
ارتباط میان موتور و بار مکانیکی نیز اهمیت زیادی دارد. زمانی که بار افزایش پیدا میکند، موتور برای حفظ حرکت به گشتاور بیشتری نیاز دارد. از طرف دیگر، سرعت موتور تحت تأثیر بار و مشخصات مکانیکی سیستم قرار میگیرد. بنابراین مدلسازی همزمان بخش الکتریکی موتور و بخش مکانیکی آن امکان بررسی دقیقتر عملکرد سیستم را فراهم میکند.
زنجیره انتقال انرژی در سیستم
میتوان مسیر انتقال انرژی در این شبیهسازی را به صورت یک زنجیره الکترومکانیکی در نظر گرفت. ابتدا انرژی الکتریکی به موتور DC وارد میشود. موتور این انرژی را به توان مکانیکی دورانی تبدیل میکند. سپس توان مکانیکی به چرخدنده حلزونی منتقل شده و پس از کاهش سرعت و افزایش گشتاور، به درام کابل میرسد.
درام کابل حرکت دورانی را به حرکت کابل تبدیل میکند. کابل نیز از طریق قرقرهها و صفحه بالابر، حرکت مناسب را به شیشه منتقل میکند. در طول این مسیر، بخشی از انرژی به دلیل اصطکاک، میرایی و سایر اثرات مکانیکی مصرف میشود.
این ساختار نمونه مناسبی از یک سیستم چندفیزیکی است؛ زیرا عملکرد نهایی آن تنها به یک حوزه فیزیکی وابسته نیست و تعامل میان مدار الکتریکی موتور و سیستم مکانیکی تعیینکننده پاسخ نهایی است.
تحلیل نتایج شبیهسازی با Simscape Logging
یکی از قابلیتهای مهم این مدل، امکان استخراج و بررسی نتایج با استفاده از Simscape Logging است. با استفاده از دادههای ثبتشده میتوان کمیتهای مکانیکی مختلف را پس از اجرای شبیهسازی بررسی کرد.
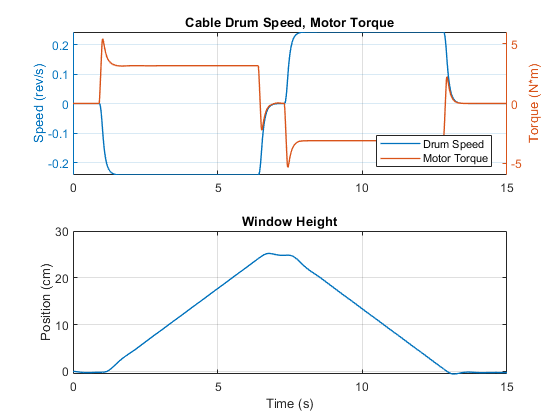
در نتایج ارائهشده، گشتاور مورد نیاز برای بالا بردن و پایین آوردن شیشه نمایش داده میشود. مقایسه این دو حالت اطلاعات مهمی درباره تأثیر نیروی گرانش و مقاومتهای مکانیکی بر سیستم ارائه میکند.
همچنین سرعت چرخش درام کابل در نتایج قابل مشاهده است. سرعت درام ارتباط مستقیمی با نرخ حرکت کابل و در نتیجه سرعت حرکت شیشه دارد. بنابراین با بررسی سرعت درام میتوان رفتار انتقال حرکت از موتور به مکانیزم بالابر را ارزیابی کرد.
تغییرات گشتاور در طول زمان نیز میتواند نشاندهنده وضعیتهای مختلف عملکرد سیستم باشد. برای مثال، هنگام شروع حرکت ممکن است شرایط گذرا ایجاد شود و پس از رسیدن سیستم به وضعیت پایدار، گشتاور و سرعت در محدوده مشخصی قرار گیرند. همچنین نزدیک شدن شیشه به انتهای مسیر میتواند باعث تغییر رفتار مکانیکی شود.
اهمیت شبیهسازی سیستم شیشهبرقی در Matlab
شبیهسازی چنین سیستمی در Matlab و Simscape امکان بررسی عملکرد مکانیزم پیش از ساخت نمونه فیزیکی را فراهم میکند. طراح میتواند مشخصات موتور، نسبت چرخدنده، ویژگیهای کابل، جرم شیشه، میزان اصطکاک و سایر پارامترهای مکانیکی را تغییر دهد و تأثیر آنها را بر عملکرد سیستم مشاهده کند.
برای مثال، تغییر نسبت انتقال چرخدنده میتواند تعادل میان سرعت و گشتاور را تغییر دهد. افزایش جرم شیشه نیز باعث افزایش نیروی مورد نیاز برای حرکت رو به بالا میشود. تغییر پارامترهای دمپرهای ریل میتواند اثر اصطکاک ویسکوز را بر سرعت و گشتاور نشان دهد و تغییر پیشکشیدگی کابل نیز میتواند بر رفتار دینامیکی مجموعه تأثیر بگذارد.
از این نظر، این شبیهسازی فقط یک مدل برای نمایش عملکرد شیشهبرقی نیست، بلکه یک نمونه مناسب برای مطالعه سیستمهای الکترومکانیکی شامل موتور، گیربکس، انتقال توان انعطافپذیر، بار مکانیکی و محدودیت حرکتی محسوب میشود.
جمعبندی شبیهسازی
در این شبیهسازی، یک سیستم کامل شیشهبرقی با استفاده از موتور DC و اجزای مکانیکی Simscape Driveline مدل شده است. موتور DC توان مکانیکی مورد نیاز را فراهم میکند و چرخدنده حلزونی با نسبت 1:50 وظیفه کاهش سرعت و افزایش گشتاور را بر عهده دارد. توان خروجی به درام کابل منتقل شده و از طریق چهار قرقره و کابلهای پیشکشیده به صفحه بالابر و در نهایت به شیشه منتقل میشود.
وجود کابلهای پیشکشیده، دمپرهای ریل، نیروی گرانش، جرم شیشه و Hard Stop باعث شده است که رفتار مکانیکی سیستم با جزئیات بیشتری در مدل لحاظ شود. همچنین اتصال شیشه به کابل در دو نقطه به حفظ تراز شیشه هنگام حرکت کمک میکند.
نتایج حاصل از Simscape Logging نیز امکان بررسی گشتاور مورد نیاز برای بالا و پایین بردن شیشه و سرعت چرخش درام را فراهم میکند. در مجموع، این مدل نمونهای کاربردی از شبیهسازی یک سیستم چندفیزیکی در Matlab است که در آن تعامل میان موتور DC، انتقال مکانیکی و بار متحرک به صورت یکپارچه بررسی میشود.
سیستم شیشهبرقی یکی از مکانیزمهای الکترومکانیکی متداول در خودروها است که وظیفه آن جابهجایی شیشه در راستای عمودی و کنترل موقعیت آن توسط یک موتور الکتریکی است. اگرچه عملکرد این سیستم در ظاهر ساده به نظر میرسد، اما در طراحی و تحلیل آن مجموعهای از اجزای الکتریکی، مکانیکی و انتقال توان در کنار یکدیگر فعالیت میکنند. موتور DC، چرخدنده حلزونی، درام کابل، قرقرهها، کابلهای کشیدهشده، صفحه بالابر، جرم شیشه، نیروی گرانش و اصطکاک موجود در ریلهای هدایتکننده، همگی بر رفتار دینامیکی سیستم تأثیر میگذارند.
در این شبیهسازی در محیط Matlab و Simscape Driveline، یک مدل کامل از سیستم شیشهبرقی ایجاد شده است که در آن یک موتور DC وظیفه تأمین توان مکانیکی مورد نیاز برای حرکت شیشه را بر عهده دارد. توان موتور از طریق یک چرخدنده حلزونی خودقفلشونده با نسبت تبدیل 1:50 به مکانیزم انتقال کابل منتقل میشود. استفاده از این نوع چرخدنده علاوه بر کاهش سرعت و افزایش گشتاور، باعث میشود مکانیزم در برابر حرکت برگشتی ناشی از وزن شیشه مقاومت مناسبی داشته باشد.
هدف اصلی این شبیهسازی، بررسی رفتار یک سیستم شیشهبرقی واقعی با در نظر گرفتن ویژگیهای مکانیکی کابل، قرقرهها، اصطکاک، جرم شیشه و محدودیت مکانیکی مسیر حرکت است. همچنین با استفاده از قابلیت Simscape Logging میتوان کمیتهایی مانند گشتاور مورد نیاز برای بالا بردن و پایین آوردن شیشه و سرعت چرخش درام کابل را مشاهده و تحلیل کرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت



نسبت 1:50 چرخدنده حلزونی چه اثری بر عملکرد شیشهبرقی دارد؟
سرعت خروجی را کاهش و گشتاور خروجی را افزایش میدهد و امکان حرکت شیشه با گشتاور مناسب را فراهم میکند.
چرا در شبیهسازی کابلها بهصورت پیشکشیده مدل شدهاند؟
چون کابل شل قادر به انتقال نیروی کششی نیست؛ پیشکشیدگی باعث حفظ کشش کابل و انتقال صحیح نیرو بین قرقرهها میشود.