
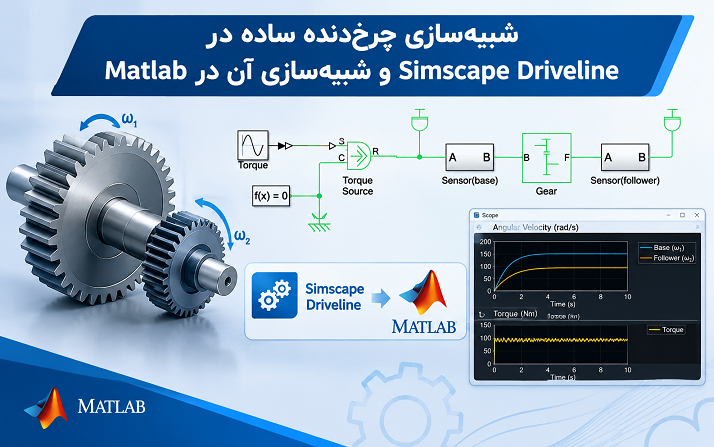
در این شبیهسازی، یک چرخدنده ساده دو اینرسی یا شفت را به یکدیگر متصل میکند. نسبت چرخدنده بین سمت دنبالکننده یا Follower که با حرف F مشخص میشود و سمت پایه یا Base که با حرف B نمایش داده میشود، برابر با ۲ به ۱ است. این نسبت باعث میشود سرعت زاویهای شفت دنبالکننده نصف سرعت زاویهای شفت پایه باشد. در مقابل، گشتاور منتقلشده به شفت دنبالکننده دو برابر گشتاور موجود در شفت پایه خواهد بود.
معرفی مدل Simple Gear در MATLAB
مدل Simple Gear با هدف نمایش ساده و قابلدرک عملکرد یک سیستم چرخدنده طراحی شده است. در این مدل، دو سمت یک گیربکس به دو شفت یا اینرسی متصل هستند و بلوک چرخدنده وظیفه ایجاد رابطه مکانیکی میان آنها را بر عهده دارد. این ساختار به کاربر اجازه میدهد تأثیر نسبت تبدیل مکانیکی را بر کمیتهایی مانند سرعت زاویهای 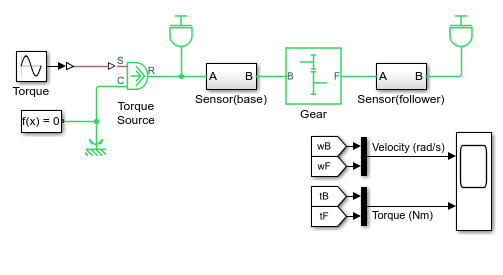 و گشتاور بررسی کند.
در Simscape Driveline، سیستمهای مکانیکی بهصورت فیزیکی مدل میشوند؛ بنابراین ارتباط میان اجزای مدل صرفاً بر اساس سیگنالهای عددی معمول Simulink نیست، بلکه اتصالها نشاندهنده روابط فیزیکی واقعی میان اجزای مکانیکی هستند. این موضوع باعث میشود بتوان رفتار سیستمهای انتقال قدرت را با ساختاری نزدیکتر به سیستم واقعی بررسی کرد.
در شبیهسازی حاضر، چرخدنده در میان دو بخش مکانیکی قرار گرفته و نسبت انتقال آن مشخص است. سمت B بهعنوان سمت پایه و سمت F بهعنوان سمت دنبالکننده در نظر گرفته میشود. نتیجه این نسبت تبدیل آن است که تغییرات سرعت و گشتاور در دو طرف چرخدنده با یکدیگر رابطه مشخصی داشته باشند.
نسبت دنده ۲ به ۱ چه مفهومی دارد؟
یکی از مهمترین مفاهیمی که در این شبیهسازی بررسی میشود، نسبت دنده است. نسبت دنده مشخص میکند که سرعت و گشتاور در دو طرف مجموعه چرخدنده چگونه نسبت به یکدیگر تغییر میکنند. در مدل Simple Gear، نسبت بین follower و base برابر ۲:۱ در نظر گرفته شده است.
بر اساس این نسبت، سرعت زاویهای محور دنبالکننده نصف سرعت زاویهای محور پایه خواهد بود. بنابراین اگر شفت پایه با سرعت زاویهای مشخصی حرکت کند، شفت دنبالکننده با سرعتی معادل نصف آن دوران خواهد کرد. این رفتار یکی از اصول اساسی گیربکسهای مکانیکی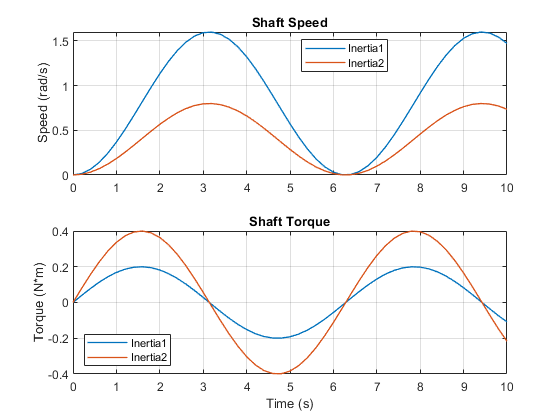 است که در بسیاری از سامانههای انتقال قدرت مورد استفاده قرار میگیرد.
از طرف دیگر، کاهش سرعت در سمت خروجی با افزایش گشتاور همراه است. در این مدل، گشتاور شفت دنبالکننده دو برابر گشتاور شفت پایه در نظر گرفته میشود. این موضوع نشاندهنده تبدیل انرژی مکانیکی از حالت سرعت بالاتر و گشتاور پایینتر به حالت سرعت پایینتر و گشتاور بالاتر است.
بهصورت ایدهآل، اگر تلفات مکانیکی را در نظر نگیریم، توان مکانیکی منتقلشده از یک سمت چرخدنده به سمت دیگر تقریباً ثابت باقی میماند. توان دورانی نیز تابعی از گشتاور و سرعت زاویهای است؛ بنابراین کاهش سرعت با افزایش گشتاور جبران میشود. همین اصل در طراحی بسیاری از گیربکسهای صنعتی، سامانههای انتقال قدرت خودرو، ماشینآلات و تجهیزات مکانیکی مورد استفاده قرار میگیرد.
بررسی شفت پایه و شفت دنبالکننده
در مدل Simple Gear دو سمت اصلی وجود دارد که با پورتهای B و F مشخص میشوند. پورت B مربوط به سمت Base و پورت F مربوط به سمت Follower است. این نامگذاری کمک میکند هنگام بررسی نتایج شبیهسازی مشخص باشد هر مقدار سرعت یا گشتاور متعلق به کدام سمت چرخدنده است.
در سمت پایه، حرکت دورانی به مجموعه چرخدنده اعمال میشود و چرخدنده با توجه به نسبت تعریفشده، حرکت را به سمت دنبالکننده منتقل میکند. در سمت دنبالکننده نیز سرعت و گشتاور خروجی قابل بررسی است. به همین دلیل این مدل ساده میتواند برای درک اولیه رفتار گیربکسها بسیار مفید باشد.
یکی از نکات مهم در بررسی چنین سیستمی، توجه همزمان به سرعت و گشتاور است. مشاهده تنها یکی از این دو کمیت نمیتواند تصویر کاملی از عملکرد چرخدنده ارائه دهد. اگر سرعت سمت F کاهش پیدا کند، باید تغییر متناظر گشتاور نیز بررسی شود تا مشخص شود نسبت تبدیل مکانیکی مطابق انتظار عمل کرده است.
ساختار فیزیکی شبیهسازی
مدل ارائهشده در Simscape Driveline یک ساختار ساده دارد و هدف آن تمرکز بر عملکرد اصلی چرخدنده است. دو اینرسی یا شفت در دو طرف گیربکس قرار دارند و بلوک Gear ارتباط مکانیکی میان آنها را برقرار میکند. در چنین مدلی میتوان حرکت دورانی هر دو شفت را مشاهده و رفتار انتقال قدرت را بررسی کرد.
این ساختار ساده را میتوان پایهای برای مدلهای پیچیدهتر دانست. در یک سیستم واقعی ممکن است چندین چرخدنده، اینرسیهای مختلف، اصطکاک، بار مکانیکی، موتور، ترمز و سایر اجزای انتقال قدرت وجود داشته باشند. بااینحال، بررسی یک چرخدنده ساده قبل از ورود به مدلهای پیچیدهتر باعث میشود رابطه میان سرعت، گشتاور و نسبت دنده بهتر درک شود.
مزیت دیگر این روش، امکان توسعه مدل در محیط Simscape است. پس از درک رفتار مدل پایه میتوان اجزای مکانیکی دیگری به آن اضافه کرد و اثر بار و پارامترهای مختلف را بر عملکرد سیستم بررسی کرد.
بررسی سرعت زاویهای در شبیهسازی
یکی از خروجیهای مهم مدل، سرعت زاویهای دو سمت چرخدنده است. در این مثال انتظار میرود سرعت زاویهای سمت F نسبت به سمت B مطابق نسبت تبدیل تعریفشده تغییر کند. بنابراین اگر سرعت زاویهای سمت پایه افزایش پیدا کند، سرعت سمت دنبالکننده نیز افزایش پیدا میکند، اما مقدار آن نصف سرعت پایه خواهد بود.
این رابطه را میتوان در نمودارهای حاصل از شبیهسازی مشاهده کرد. اگر دادههای مربوط به دو شفت در یک بازه زمانی بررسی شوند، شکل تغییرات سرعت آنها به نسبت مکانیکی مدل وابسته خواهد بود. در صورتی که شرایط اولیه و ورودی سیستم بهصورت مناسب تنظیم شده باشند، نسبت سرعت دو سمت باید با مقدار تعریفشده در بلوک Gear سازگار باشد.
بررسی سرعت زاویهای علاوه بر تأیید عملکرد صحیح مدل، برای تحلیل گذرا نیز اهمیت دارد. در لحظات ابتدایی شبیهسازی ممکن است سیستم از شرایط اولیه خود عبور کند و به وضعیت دینامیکی جدیدی برسد. مشاهده سرعت دو شفت در این مرحله میتواند اطلاعاتی درباره نحوه انتقال حرکت و پاسخ اینرسیهای متصل به چرخدنده ارائه دهد.
بررسی گشتاور در دو سمت چرخدنده
پارامتر مهم دیگر در این شبیهسازی گشتاور است. مطابق نسبت دنده ۲:۱، گشتاور سمت دنبالکننده دو برابر گشتاور سمت پایه خواهد بود. این ویژگی بیانگر عملکرد اصلی گیربکس در کاهش سرعت و افزایش گشتاور است.
برای مثال، اگر مقدار گشتاور در سمت پایه برابر یک مقدار مشخص باشد، در شرایط ایدهآل مقدار گشتاور سمت دنبالکننده باید دو برابر آن باشد. البته در مدلهای واقعی ممکن است عواملی مانند اصطکاک، لقی، انعطافپذیری، تلفات مکانیکی و بازده باعث شوند رفتار واقعی با حالت ایدهآل تفاوت داشته باشد. مدل Simple Gear در این شبیهسازی برای نمایش رابطه بنیادی میان دو سمت چرخدنده مورد استفاده قرار گرفته است.
نمودار گشتاور نیز مانند نمودار سرعت میتواند برای ارزیابی عملکرد سیستم استفاده شود. مقایسه همزمان دو نمودار سرعت و گشتاور این امکان را فراهم میکند که انتقال توان مکانیکی و اثر نسبت تبدیل با دقت بیشتری بررسی شود.
استفاده از Simscape Data Logging
یکی از قابلیتهای مهم بهکاررفته در این نمونه، استفاده از Simscape Data Logging است. به کمک این قابلیت میتوان دادههای مربوط به متغیرهای فیزیکی مدل را در طول اجرای شبیهسازی ثبت کرد و سپس آنها را برای تحلیل بیشتر در محیط MATLAB در اختیار داشت.
در این مدل، ثبت دادهها فعال است و نتایج شبیهسازی در متغیر فضای کاری با نام simlog_sdl_gear ذخیره میشوند. بنابراین کاربر میتواند پس از اجرای مدل به دادههای ثبتشده دسترسی داشته باشد و کمیتهای مختلف را مورد بررسی قرار دهد.
این روش در مقایسه با اضافهکردن سنسورهای متعدد به مدل، میتواند فرآیند تحلیل را سادهتر کند. در بسیاری از مدلهای Simscape، کاربر برای بررسی یک کمیت فیزیکی نیاز ندارد حتماً سنسور جداگانهای به ساختار اصلی سیستم اضافه کند. Data Logging امکان ثبت دادههای مورد نیاز را در ساختار مخصوص Simscape فراهم میکند.
بررسی دادههای ثبتشده در MATLAB
پس از اجرای شبیهسازی، دادههای مربوط به مدل در متغیر simlog_sdl_gear قرار میگیرند. یکی از دادههایی که در این مثال میتوان بررسی کرد، سرعت زاویهای پورت B در بلوک Gear است. مسیر مربوط به این داده بهصورت simlog_sdl_gear.Gear.B.w در اختیار کاربر قرار میگیرد.
با استفاده از دادههای ثبتشده میتوان نمودار سرعت زاویهای را در محیط MATLAB مشاهده کرد. برای نمونه، دستور مربوط به ترسیم این داده میتواند برای نمایش تغییرات سرعت زاویهای سمت B مورد استفاده قرار گیرد. این روش علاوه بر نمایش نتیجه شبیهسازی، امکان پردازش و تحلیل دادهها را نیز فراهم میکند.
در پروژههای مهندسی، ذخیرهسازی دادههای شبیهسازی اهمیت زیادی دارد. زیرا معمولاً هدف فقط اجرای مدل نیست، بلکه نتایج باید بررسی، مقایسه و در صورت نیاز برای محاسبات بعدی استفاده شوند. Data Logging این امکان را فراهم میکند که دادههای فیزیکی مدل پس از پایان اجرای شبیهسازی نیز در محیط کاری MATLAB در دسترس باشند.
تحلیل نتایج شبیهسازی
نتایج شبیهسازی Simple Gear شامل نمودارهایی برای نمایش سرعت و گشتاور اعمالشده به دو شفت متصل به گیربکس است. این نمودارها امکان مشاهده مستقیم تأثیر نسبت تبدیل بر حرکت دو محور را فراهم میکنند.
در تحلیل نتایج باید به دو نکته اصلی توجه کرد. نخست، نسبت سرعت دو شفت باید با نسبت دنده تعریفشده سازگار باشد. دوم، رابطه گشتاور دو شفت نیز باید مطابق نسبت مکانیکی سیستم تغییر کند. در این مثال، سرعت سمت F نصف سرعت سمت B و گشتاور سمت F دو برابر سمت B است.
این نتایج را میتوان بهعنوان یک بررسی عملی از روابط تئوری چرخدندهها در نظر گرفت. به عبارت دیگر، شبیهسازی نشان میدهد که چگونه یک نسبت مکانیکی مشخص میتواند بهصورت همزمان سرعت و گشتاور را تحت تأثیر قرار دهد.
اهمیت شبیهسازی چرخدنده در مهندسی مکانیک و مکاترونیک
مدلسازی چرخدندهها تنها برای بررسی یک سیستم ساده کاربرد ندارد. در بسیاری از پروژههای مهندسی، چرخدنده بخشی از یک زنجیره انتقال قدرت است و عملکرد آن بر سایر اجزای سیستم تأثیر مستقیم دارد. برای مثال، در سامانههای محرکه خودرو، رباتهای صنعتی، ماشینآلات تولیدی، تجهیزات انتقال قدرت و سیستمهای اتوماسیون، نسبت دنده میتواند سرعت و گشتاور مورد نیاز در خروجی را تعیین کند.
محیط Simscape Driveline امکان ایجاد چنین سیستمهایی را با استفاده از مدلهای فیزیکی فراهم میکند. بنابراین کاربر میتواند ابتدا یک ساختار ساده مانند Simple Gear را بررسی کند و سپس بهتدریج اجزای پیچیدهتر را به آن اضافه کند.
از دیدگاه آموزشی نیز این مدل اهمیت زیادی دارد. دانشجو یا مهندس میتواند بهجای بررسی صرفاً تئوری نسبت دنده، اثر آن را در یک سیستم دینامیکی مشاهده کند. مقایسه نتایج عددی و نمودارهای شبیهسازی با روابط تئوری باعث درک بهتر مفاهیمی مانند سرعت زاویهای، گشتاور، توان مکانیکی و انتقال حرکت میشود.
قابلیت توسعه مدل Simple Gear
مدل Simple Gear را میتوان بهعنوان نقطه شروع برای ایجاد سیستمهای انتقال قدرت پیچیدهتر توسعه داد. برای مثال میتوان این ساختار را به یک موتور متصل کرد و در سمت دیگر یک بار مکانیکی قرار داد. در چنین حالتی میتوان تأثیر نسبت دنده بر سرعت موتور، سرعت بار، گشتاور خروجی و پاسخ گذرای سیستم را بررسی کرد.
همچنین میتوان نسبت دنده را تغییر داد و نتایج مختلف را با یکدیگر مقایسه کرد. تغییر نسبت دنده باعث تغییر همزمان رابطه سرعت و گشتاور میشود و از این طریق میتوان اثر انتخاب نسبت مناسب را در طراحی یک سیستم انتقال قدرت بررسی کرد.
در مدلهای پیشرفتهتر نیز امکان اضافهکردن چند مرحله چرخدنده وجود دارد. در این شرایط، نسبت کلی سیستم از ترکیب نسبت مراحل مختلف به دست میآید و تحلیل سرعت و گشتاور اهمیت بیشتری پیدا میکند. چنین ساختاری میتواند به مدلسازی گیربکسهای چندمرحلهای نزدیکتر شود.
جمعبندی شبیهسازی Simple Gear
شبیهسازی Simple Gear یک نمونه پایه اما کاربردی برای بررسی رفتار چرخدنده در محیط MATLAB و Simscape Driveline است. در این مدل، دو اینرسی یا شفت توسط یک چرخدنده به یکدیگر متصل شدهاند و نسبت دنده بین سمت Follower و Base برابر ۲:۱ است. نتیجه این نسبت آن است که سرعت زاویهای شفت دنبالکننده نصف سرعت زاویهای شفت پایه باشد و در مقابل، گشتاور سمت دنبالکننده دو برابر گشتاور سمت پایه شود.
یکی از ویژگیهای مهم این نمونه استفاده از Simscape Data Logging برای ثبت نتایج شبیهسازی است. دادهها در متغیر simlog_sdl_gear ذخیره میشوند و کاربر میتواند کمیتهایی مانند سرعت زاویهای پورتهای مختلف بلوک Gear را از طریق ساختار داده ثبتشده بررسی کند. این قابلیت باعث میشود تحلیل نتایج بدون نیاز به افزودن سنسورهای متعدد به ساختار مدل انجام شود.
در نهایت، این شبیهسازی یک مثال مناسب برای درک ارتباط میان نسبت دنده، سرعت زاویهای و گشتاور است و میتواند مبنایی برای توسعه مدلهای پیچیدهتر انتقال قدرت در Simscape Driveline قرار گیرد. بررسی همزمان نتایج سرعت و گشتاور نیز امکان ارزیابی عملکرد صحیح نسبت تبدیل تعریفشده را فراهم میکند و ارتباط میان مفاهیم تئوری انتقال قدرت و رفتار عملی یک مدل شبیهسازیشده را بهخوبی نشان میدهد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


چگونه میتوان صحت نسبت دنده را در نتایج شبیهسازی بررسی کرد؟
با مقایسه سرعت و گشتاور دو شفت؛ در این مدل سرعت F باید نصف B و گشتاور F باید دو برابر B باشد.
مزیت استفاده از Simscape Data Logging نسبت به سنسورگذاری چیست؟
امکان ثبت مستقیم متغیرهای فیزیکی مدل را فراهم میکند و در بسیاری از موارد نیاز به افزودن سنسورهای متعدد به مدل را کاهش میدهد.
متغیر simlog_sdl_gear در شبیهسازی MATLAB چه کاربردی دارد؟
این متغیر نتایج ثبتشده Simscape Data Logging را نگهداری میکند و برای تحلیل سرعت و گشتاور اجزای مدل استفاده میشود.
چرا در این مدل گشتاور شفت F دو برابر شفت B است؟
بهدلیل نسبت دنده ۲:۱، کاهش سرعت در سمت خروجی با افزایش گشتاور همراه میشود؛ در حالت ایدهآل گشتاور F دو برابر B خواهد بود.
در شبیهسازی Simple Gear نسبت ۲:۱ چه اثری روی سرعت دو شفت دارد؟
سرعت زاویهای شفت F نصف سرعت زاویهای شفت B میشود و نسبت تبدیل مطابق پارامتر گیربکس اعمال میگردد.