
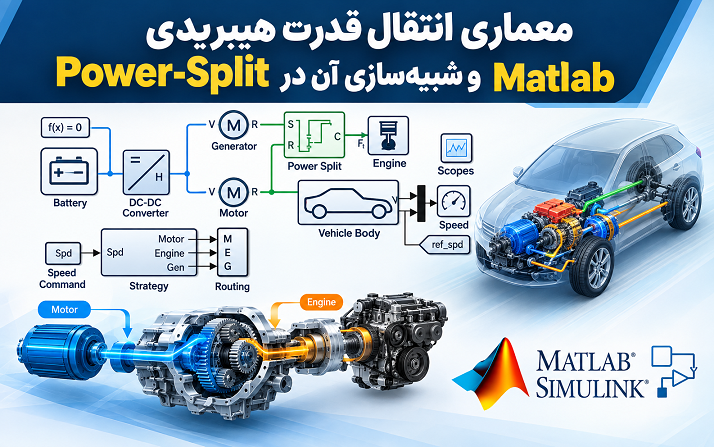
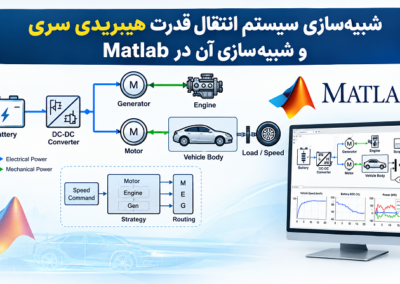
در این شبیهسازی از محیط Simscape Driveline برای بررسی یک ساختار پایه از انتقال قدرت هیبریدی Power-Split استفاده شده است. در این ساختار، مجموعه چرخدنده سیارهای به همراه موتور الکتریکی و ژنراتور، رفتاری مشابه یک نسبت انتقال متغیر ایجاد میکنند. به این ترتیب، جریان توان میان موتور احتراقی، ژنراتور، موتور الکتریکی، باتری و چرخهای خودرو بهصورت کنترلشده توزیع میشود.
هدف اصلی این مدل، بررسی رفتار سطح سیستم و درک نحوه توزیع توان در یک خودروی هیبریدی Power-Split است. همچنین میتوان از نتایج بهدستآمده برای تحلیل عملکرد سامانه و توسعه یا ارزیابی راهبرد مدیریت توان استفاده کرد.
ساختار کلی انتقال قدرت Power-Split
در یک سامانه هیبریدی Power-Split، موتور احتراقی و ماشینهای الکتریکی از طریق یک مجموعه چرخدنده سیارهای به سیستم انتقال قدرت و در نهایت به چرخهای 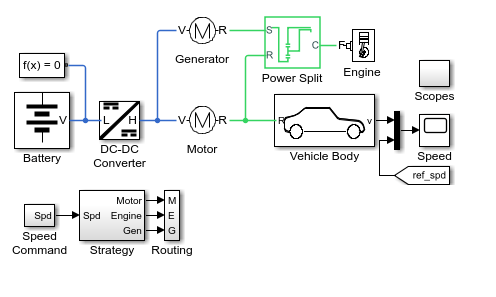 خودرو متصل میشوند. مجموعه چرخدنده سیارهای یکی از مهمترین اجزای این معماری محسوب میشود، زیرا امکان تقسیم توان مکانیکی و ایجاد ارتباط دینامیکی میان اجزای مختلف را فراهم میکند.
چرخدنده سیارهای معمولاً از سه عضو اصلی شامل Sun Gear، Planet Carrier و Ring Gear تشکیل میشود. اتصال مناسب این اجزا به موتور احتراقی، ژنراتور و محور خروجی باعث میشود سرعت و گشتاور هر بخش تحت تأثیر عملکرد سایر بخشها قرار گیرد. در نتیجه، ترکیب عملکرد مجموعه سیارهای با موتور و ژنراتور میتواند رفتاری مشابه یک سیستم انتقال با نسبت متغیر ایجاد کند.
یکی از ویژگیهای مهم این ساختار آن است که نیازی نیست موتور احتراقی در تمام شرایط رانندگی مستقیماً تمام توان مورد نیاز خودرو را تأمین کند. بخشی از توان میتواند بهصورت الکتریکی در اختیار موتور قرار گیرد و در شرایط دیگر نیز انرژی مکانیکی یا جنبشی خودرو میتواند از طریق موتور الکتریکی به انرژی الکتریکی تبدیل شده و در باتری ذخیره شود.
اجزای اصلی مدل شبیهسازی
مدل مورد بررسی از چند زیرسامانه اصلی تشکیل شده است که هرکدام نقش مشخصی در انتقال و مدیریت انرژی دارند. مهمترین اجزای این ساختار شامل موتور احتراقی، ژنراتور، موتور الکتریکی، باتری و مجموعه چرخدنده سیارهای هستند.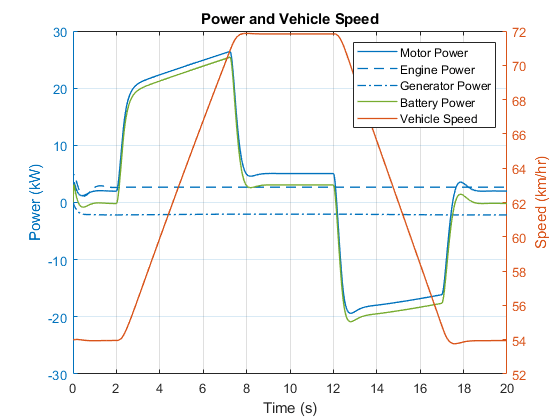
موتور احتراقی
موتور احتراقی در این شبیهسازی وظیفه تأمین بخشی از توان مورد نیاز سامانه را بر عهده دارد. نکته مهم این است که راهبرد مدیریت توان در سناریوی مورد بررسی بهگونهای انتخاب شده است که موتور احتراقی تنها توان لازم برای حفظ سرعت اولیه خودرو را تأمین کند.
بنابراین در مرحله شتابگیری، افزایش توان مورد نیاز خودرو از طریق انرژی ذخیرهشده در باتری و موتور الکتریکی تأمین میشود. این موضوع امکان بررسی مستقل نقش سامانه الکتریکی در یک مانور دینامیکی را فراهم میکند و نشان میدهد که چگونه یک خودرو میتواند برای مدت مشخصی بدون افزایش قابل توجه توان موتور احتراقی، شتاب بگیرد.
ژنراتور
ژنراتور در معماری Power-Split وظیفه تبدیل توان مکانیکی دریافتشده از مجموعه انتقال قدرت به توان الکتریکی را دارد. توان تولیدشده توسط ژنراتور به شبکه DC منتقل میشود و میتواند در مدیریت انرژی الکتریکی سامانه نقش داشته باشد.
بر اساس نتایج شبیهسازی، ژنراتور در طول مانور مورد بررسی جریانی تقریباً ثابت از توان را از موتور احتراقی دریافت ک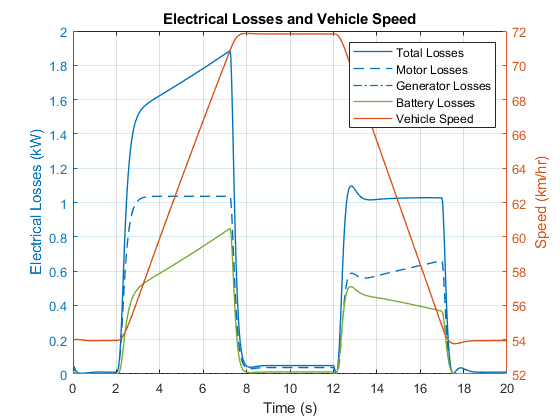 رده و آن را به شبکه الکتریکی منتقل میکند. این رفتار یکی از نکات مهم مدل است، زیرا نشان میدهد موتور احتراقی میتواند در یک شرایط کاری نسبتاً پایدار فعالیت کند، در حالی که تغییرات سریع توان مورد نیاز خودرو عمدتاً توسط بخش الکتریکی پاسخ داده میشود.
موتور الکتریکی
موتور الکتریکی یکی از اصلیترین عناصر دینامیکی این مدل است. هنگام شتابگیری خودرو، موتور الکتریکی توان مورد نیاز خود را از باتری دریافت کرده و با تولید گشتاور، باعث افزایش سرعت خودرو میشود.
در مقابل، هنگام کاهش سرعت خودرو، موتور الکتریکی میتواند وارد حالت ترمزی شود. در این حالت، انرژی مکانیکی مرتبط با حرکت خودرو به انرژی الکتریکی تبدیل شده و به باتری بازگردانده میشود. این فرآیند که با عنوان ترمز احیاکننده یا Regenerative Braking شناخته میشود، یکی از مهمترین مزایای خودروهای هیبریدی و الکتریکی است.
باتری
باتری مخزن اصلی انرژی الکتریکی در این شبیهسازی است. در مرحله شتابگیری، باتری انرژی مورد نیاز موتور الکتریکی را تأمین میکند و بنابراین توان الکتریکی از باتری به سمت موتور جریان پیدا میکند.
در مرحله کاهش سرعت، جهت جریان توان معکوس میشود. موتور الکتریکی بهعنوان یک ژنراتور عمل کرده و انرژی حاصل از ترمز احیاکننده را به شبکه DC و سپس باتری منتقل میکند. بنابراین باتری هم در نقش منبع انرژی و هم در نقش ذخیرهکننده انرژی بازیابیشده ظاهر میشود.
مجموعه چرخدنده سیارهای
مجموعه چرخدنده سیارهای قلب مکانیکی معماری Power-Split محسوب میشود. این مجموعه امکان برقراری ارتباط بین موتور احتراقی، ماشینهای الکتریکی و محور خروجی خودرو را فراهم میکند.
از دیدگاه دینامیکی، رابطه بین سرعت و گشتاور اجزای چرخدنده سیارهای باعث میشود تغییر سرعت یک عضو بر شرایط کاری سایر اعضا تأثیر بگذارد. همین ویژگی باعث میشود ترکیب چرخدنده سیارهای با موتور و ژنراتور بتواند عملکردی مشابه یک سیستم انتقال با نسبت متغیر ایجاد کند.
سناریوی رانندگی در شبیهسازی
در این مدل، یک مانور ساده برای بررسی رفتار سیستم تعریف شده است. خودرو ابتدا از حالت اولیه شتاب میگیرد، سپس در سرعت بالاتر حرکت خود را حفظ میکند و در نهایت با کاهش سرعت به سرعت اولیه بازمیگردد.
این سناریو از نظر تحلیل سیستم بسیار مناسب است، زیرا سه وضعیت مهم عملکرد یک سامانه هیبریدی را در یک شبیهسازی واحد بررسی میکند: شتابگیری، حرکت با سرعت ثابت و کاهش سرعت.
در مرحله شتابگیری، نیاز توان خودرو افزایش پیدا میکند. راهبرد مدیریت توان مورد استفاده در این مدل اجازه میدهد این افزایش توان عمدتاً از انرژی الکتریکی ذخیرهشده در باتری تأمین شود. در نتیجه موتور الکتریکی نقش اصلی را در افزایش سرعت خودرو ایفا میکند.
پس از رسیدن خودرو به سرعت بالاتر، سیستم وارد وضعیت پایدارتر میشود. در این مرحله موتور احتراقی تنها توان لازم برای حفظ سرعت اولیه را تأمین میکند و ژنراتور نیز توان مورد نیاز شبکه DC را فراهم میسازد.
در مرحله کاهش سرعت، موتور الکتریکی از حالت مصرف توان خارج شده و وارد حالت تولید توان میشود. در نتیجه انرژی مرتبط با حرکت خودرو به شبکه الکتریکی بازگردانده شده و بخشی از آن در باتری ذخیره میشود.
تحلیل جریان توان در سامانه
یکی از مهمترین خروجیهای شبیهسازی، نمودار جریان توان میان موتور احتراقی، موتور الکتریکی و ژنراتور است. این نمودار امکان بررسی دقیق نحوه توزیع انرژی در طول مانور را فراهم میکند.
در زمان شتابگیری، موتور الکتریکی توان مورد نیاز خود را از باتری دریافت میکند. بنابراین مسیر اصلی توان از باتری به سمت موتور الکتریکی و سپس به سامانه مکانیکی خودرو است. افزایش توان الکتریکی مصرفی موتور در این مرحله با افزایش گشتاور تولیدی و شتاب خودرو همراه خواهد بود.
همزمان، ژنراتور توان مشخصی را از موتور احتراقی دریافت کرده و آن را به شبکه DC منتقل میکند. بنابراین موتور احتراقی و ژنراتور یک مسیر توان نسبتاً مستقل را تشکیل میدهند که در مدیریت انرژی الکتریکی سیستم نقش دارد.
هنگام کاهش سرعت، شرایط کاملاً متفاوت میشود. موتور الکتریکی میتواند انرژی مکانیکی خودرو را دریافت و آن را به توان الکتریکی تبدیل کند. این توان از طریق شبکه الکتریکی به باتری بازگردانده میشود. بنابراین در نمودار جریان توان، تغییر جهت انتقال انرژی در زمان ترمز احیاکننده قابل مشاهده خواهد بود.
تحلیل تلفات انرژی
در یک مدل واقعی، تمام توان ورودی به یک جزء به توان مفید تبدیل نمیشود. مقاومتهای الکتریکی، تلفات الکترومغناطیسی، اصطکاک، تلفات مکانیکی و سایر عوامل باعث ایجاد تلفات میشوند. به همین دلیل در این شبیهسازی تلفات موتور الکتریکی، ژنراتور، باتری و مجموعه چرخدنده سیارهای نیز مدل شدهاند.
مدلسازی تلفات اهمیت زیادی در تحلیل سامانههای هیبریدی دارد. اگر تنها توان ایدهآل اجزا در نظر گرفته شود، ممکن است عملکرد سیستم بهتر از مقدار واقعی تخمین زده شود. در مقابل، اضافهکردن تلفات باعث میشود تحلیل انرژی به شرایط واقعی نزدیکتر شود.
بر اساس نتایج ارائهشده برای این مدل، بیشترین تلفات الکتریکی مربوط به موتور الکتریکی و باتری است. این موضوع اهمیت بررسی بازده موتور و همچنین رفتار باتری در جریانهای مختلف را نشان میدهد. بهخصوص در زمان شتابگیری، افزایش جریان باتری میتواند باعث افزایش تلفات داخلی آن شود.
در طرف دیگر، موتور الکتریکی نیز به دلیل تبدیل انرژی الکتریکی به مکانیکی دارای تلفات است. هنگام ترمز احیاکننده نیز فرآیند تبدیل انرژی کاملاً ایدهآل نیست و بخشی از انرژی مکانیکی خودرو در مسیر تبدیل و ذخیرهسازی از دست میرود.
نقش Simscape Logging در تحلیل نتایج
برای بررسی رفتار اجزای مدل میتوان از قابلیت Simscape Logging استفاده کرد. این قابلیت امکان ثبت متغیرهای فیزیکی و مشاهده تغییرات آنها را در طول زمان فراهم میکند.
در شبیهسازی Power-Split، استفاده از دادههای ثبتشده توسط Simscape Logging امکان تحلیل جریان توان میان اجزای مختلف را فراهم میکند. با بررسی این دادهها میتوان مشخص کرد که در هر لحظه چه مقدار توان توسط موتور احتراقی تأمین شده، چه مقدار توسط موتور الکتریکی مصرف یا تولید شده و ژنراتور چه میزان توان را به شبکه الکتریکی منتقل کرده است.
همچنین با بررسی دادههای تلفات میتوان نقاطی را که بیشترین اتلاف انرژی در آنها اتفاق میافتد شناسایی کرد. این موضوع برای طراحی سیستمهای هیبریدی واقعی اهمیت زیادی دارد، زیرا کاهش تلفات میتواند مستقیماً موجب افزایش بازده کلی خودرو شود.
راهبرد مدیریت توان
یکی از اهداف اصلی چنین مدلهایی بررسی و توسعه راهبرد مدیریت توان است. در یک خودروی هیبریدی، تصمیمگیری درباره اینکه چه مقدار توان باید توسط موتور احتراقی و چه مقدار توسط سامانه الکتریکی تأمین شود، تأثیر مستقیمی بر مصرف سوخت، وضعیت شارژ باتری و بازده سیستم دارد.
در مدل حاضر، راهبرد مورد استفاده نسبتاً ساده است و برای انجام مانور تعریفشده، توان ذخیرهشده در بخش الکتریکی را به کار میگیرد. موتور احتراقی نیز تنها توان لازم برای حفظ سرعت اولیه را ارائه میکند. این راهبرد امکان مطالعه واضحتر رفتار بخش الکتریکی و فرآیند بازیابی انرژی در زمان ترمز را فراهم میکند.
در مدلهای پیشرفتهتر میتوان راهبردهای پیچیدهتری را پیادهسازی کرد. برای مثال، میتوان شرایط شارژ باتری، سرعت خودرو، گشتاور مورد نیاز، نقطه کاری موتور احتراقی و بازده اجزای سیستم را بهصورت همزمان در تصمیمگیری وارد کرد.
مقایسه با معماریهای هیبریدی سری و موازی
معماری Power-Split را میتوان از نظر نحوه انتقال انرژی با دو ساختار متداول دیگر، یعنی هیبرید سری و هیبرید موازی، مقایسه کرد.
در معماری سری، موتور احتراقی معمولاً بهصورت مستقیم چرخها را به حرکت درنمیآورد و انرژی مکانیکی موتور ابتدا به انرژی الکتریکی تبدیل میشود. سپس موتور الکتریکی این انرژی را برای حرکت خودرو استفاده میکند. در معماری موازی، موتور احتراقی و موتور الکتریکی میتوانند بهصورت مستقیم یا از طریق یک مسیر مکانیکی مشترک، گشتاور مورد نیاز خودرو را تأمین کنند.
در ساختار Power-Split، ترکیبی از مسیرهای مکانیکی و الکتریکی وجود دارد. مجموعه چرخدنده سیارهای امکان تقسیم توان را فراهم میکند و به سیستم اجازه میدهد شرایط کاری مختلف را با انعطاف بیشتری مدیریت کند. به همین دلیل مقایسه این شبیهسازی با مدلهای sdl_hybrid_parallel و sdl_hybrid_series میتواند برای درک تفاوتهای معماریهای مختلف بسیار مفید باشد.
اهمیت این شبیهسازی در طراحی سامانههای هیبریدی
یکی از مزایای مهم این مدل، سطح سیستم بودن آن است. برای مطالعه مفهومی یک سامانه هیبریدی، همیشه لازم نیست تمام جزئیات فیزیکی اجزا با پیچیدگی بسیار بالا مدل شوند. یک مدل سطح سیستم میتواند ارتباط میان اجزای اصلی را نشان داده و امکان بررسی رفتار کلی سیستم را فراهم کند.
با استفاده از چنین شبیهسازیای میتوان قبل از ساخت نمونه واقعی، نحوه توزیع توان، عملکرد باتری، رفتار موتور و ژنراتور، تأثیر ترمز احیاکننده و میزان تلفات را بررسی کرد. این مسئله هزینه و زمان توسعه سامانههای واقعی را کاهش میدهد و امکان اصلاح راهبرد کنترل را پیش از اجرای سختافزاری فراهم میکند.
همچنین این مدل میتواند نقطه شروع مناسبی برای توسعه مدلهای پیچیدهتر باشد. برای مثال، میتوان وضعیت شارژ باتری را به راهبرد کنترل اضافه کرد، محدودیت توان موتور و باتری را در نظر گرفت، شرایط مختلف بار خودرو را بررسی کرد و سیکلهای رانندگی پیچیدهتری را به مدل اعمال نمود.
جمعبندی شبیهسازی انتقال قدرت هیبریدی Power-Split
شبیهسازی انتقال قدرت هیبریدی Power-Split در محیط Matlab و Simscape Driveline نمونهای مناسب برای بررسی نحوه تعامل موتور احتراقی، ژنراتور، موتور الکتریکی، باتری و مجموعه چرخدنده سیارهای است. در این معماری، مجموعه چرخدنده سیارهای به همراه ماشینهای الکتریکی امکان ایجاد رفتاری مشابه یک انتقال با نسبت متغیر را فراهم میکند و مسیرهای مختلف انتقال انرژی را در یک ساختار یکپارچه به وجود میآورد.
در مانور تعریفشده، خودرو ابتدا شتاب میگیرد، سپس در سرعت بالاتر حرکت میکند و در نهایت کاهش سرعت داده و به سرعت اولیه بازمیگردد. در زمان شتابگیری، موتور الکتریکی انرژی مورد نیاز را از باتری دریافت میکند و در زمان کاهش سرعت، با استفاده از ترمز احیاکننده بخشی از انرژی مکانیکی خودرو را به انرژی الکتریکی تبدیل کرده و به باتری بازمیگرداند.
همچنین موتور احتراقی و ژنراتور در این شبیهسازی نقش مشخصی در تأمین و انتقال توان دارند و تلفات موتور، ژنراتور، باتری و چرخدنده سیارهای نیز در مدل لحاظ شده است. نتایج نشان میدهند که بخش قابل توجهی از تلفات الکتریکی در موتور و باتری ایجاد میشود و همین موضوع میتواند مبنایی برای بررسیهای بیشتر در زمینه افزایش بازده سامانه باشد.
در نهایت، این شبیهسازی علاوه بر آموزش ساختار Power-Split، ابزار مناسبی برای مطالعه راهبردهای مدیریت توان، تحلیل جریان انرژی،
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
بررسی ترمز احیاکننده و مقایسه معماریهای مختلف خودروهای هیبریدی محسوب میشود. مقایسه این مدل با معماریهای سری و موازی نیز دید مناسبی نسبت به تفاوت مسیرهای انتقال توان و نحوه استفاده از موتور احتراقی و ماشینهای الکتریکی در سامانههای هیبریدی ارائه میدهد.
لینک دانلود ویژه اعضا سایت


در Simulink برای پیادهسازی راهبرد Rule-Based چه ساختاری مناسبتر است؟
در شبیهسازی مدیریت توان خودرو هیبریدی، SOC باتری چگونه وارد تصمیمگیری کنترلکننده میشود؟
SOC بهعنوان ورودی کنترلکننده استفاده میشود تا بر اساس محدوده شارژ، سهم موتور احتراقی و موتور الکتریکی تعیین شود.