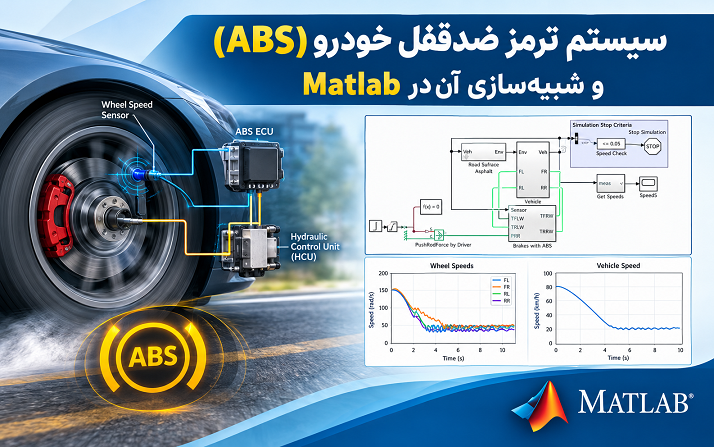
سیستم ترمز ضدقفل یا Anti-Lock Braking System (ABS) یکی از سامانههای مهم ایمنی در خودروهای مدرن است که با هدف جلوگیری از قفلشدن چرخها هنگام ترمزگیری شدید طراحی شده است. هنگامی که راننده پدال ترمز را با شدت فشار میدهد، نیروی ترمزی واردشده به چرخها افزایش پیدا میکند. اگر این نیرو از حد قابلانتقال میان تایر و سطح جاده بیشتر شود، چرخ ممکن است از حرکت دورانی بازبماند و در وضعیت لغزش شدید یا قفلشدگی قرار گیرد. قفلشدن چرخها میتواند توانایی خودرو برای حفظ پایداری و فرمانپذیری را کاهش دهد و در برخی شرایط، فاصله توقف را نیز افزایش دهد.
سیستم ABS با کنترل هوشمند نیروی ترمز تلاش میکند لغزش چرخها را در محدودهای مناسب نگه دارد تا تایرها همچنان بتوانند نیروی طولی و جانبی موردنیاز برای حرکت خودرو و تغییر مسیر را منتقل کنند. این سیستم معمولاً با اندازهگیری سرعت دورانی چرخها و تنظیم فشار ترمز، از ادامه روند قفلشدن جلوگیری میکند. بررسی عملکرد چنین سامانهای از طریق شبیهسازی، امکان مطالعه رفتار دینامیکی خودرو و چرخها را در شرایط مختلف ترمزگیری فراهم میسازد.
در محیط MATLAB و Simulink میتوان با استفاده از ابزارهای مدلسازی فیزیکی، زیرسامانههای خودرو، چرخها، ترمزها و منطق کنترلی ABS را در قالب یک مدل یکپارچه پیادهسازی کرد. نمونه ارائهشده در کتابخانه مثالهای MathWorks، یک روش ساده برای مدلسازی سیستم ترمز ضدقفل ارائه میدهد و پاسخ سرعت مرکز جرم خودرو و چرخها را در طول فرایند ترمزگیری بررسی میکند.
معرفی شبیهسازی سیستم ترمز ضدقفل در MATLAB
هدف اصلی این شبیهسازی، مدلسازی رفتار یک خودروی مجهز به سیستم ABS و مشاهده تغییرات سرعت خودرو و چرخها در هنگام ترمزگیری است. در این مدل، بدنه خودرو و چهار چرخ آن بهعنوان اجزای اصلی سیستم در نظر گرفته میشوند و زیرسامانه ترمز نیز با در نظر گرفتن عملکرد ضدقفل مدلسازی میشود. با اجرای شبیهسازی، میتوان پاسخ سرعت طولی خودرو را با سرعت متناظر چرخها مقایسه کرد و تأثیر عملکرد سیستم ترمز را بر رفتار دینامیکی مجموعه مورد بررسی قرار داد.
مدل موردنظر در MATLAB با استفاده از چند ابزار تخصصی ساخته شده است که هرکدام وظیفه مشخصی در فرایند مدلسازی دارند. این ابزارها عبارتاند از Simulink، Simscape، Simscape Driveline، Simscape Fluids و Stateflow. ترکیب این محیطها امکان مدلسازی اجزای فیزیکی، ارتباط میان زیرسامانهها و پیادهسازی منطق کنترلی را در یک ساختار منسجم فراهم میکند.
- Simulink: برای ایجاد ساختار بلوکی مدل، برقراری ارتباط میان اجزا، تعریف ورودیها و خروجیها و اجرای شبیهسازی دینامیکی استفاده میشود.
- Simscape: امکان مدلسازی سامانههای فیزیکی بر اساس روابط حاکم بر اجزا و اتصالات میان آنها را فراهم میکند.
- Simscape Driveline: برای مدلسازی اجزای مکانیکی مرتبط با انتقال حرکت و دینامیک دورانی، از جمله بخشهایی از سامانه چرخ و انتقال گشتاور، کاربرد دارد.
- Simscape Fluids: برای مدلسازی سامانههای سیالی و هیدرولیکی مناسب است و میتواند در نمایش رفتار اجزای هیدرولیکی ترمز مورد استفاده قرار گیرد.
- Stateflow: امکان تعریف منطق کنترلی مبتنی بر حالت، شرط و رویداد را فراهم میکند و برای نمایش رفتارهای گسسته و تصمیمگیریهای کنترلی مناسب است.
استفاده از این ابزارها به مدل اجازه میدهد که علاوه بر نمایش رفتار کلی خودرو، ارتباط میان اجزای مکانیکی و عملکرد سامانه ترمز را نیز در نظر بگیرد. بااینحال، میزان جزئیات هر بخش به ساختار واقعی مدل و پارامترهای تعریفشده در آن بستگی دارد. بنابراین، برای تحلیل دقیق عملکرد ABS باید تنظیمات داخلی زیرسامانهها، ورودیها و پارامترهای فیزیکی مدل نیز بررسی شوند.
ساختار کلی مدل و Test Harness
مدل اصلی شامل زیرسامانههای خودرو و ترمز مجهز به ABS است و در کنار آن از یک ساختار آزمایشی یا Test Harness برای اجرای آزمایش و بررسی خروجیها استفاده میشود. Test Harness محیطی برای اعمال ورودیهای آزمایشی، اجرای مدل و مشاهده پاسخ سیستم فراهم میکند. وجود چنین ساختاری باعث میشود شرایط آزمایش از ساختار اصلی مدل تفکیک شود و بررسی رفتار سامانه در یک سناریوی مشخص سادهتر انجام گیرد.
در این شبیهسازی، خروجی مهم مدل نمودار تغییرات سرعت مرکز جرم خودرو و سرعت چرخها در طول زمان است. این نمودار امکان بررسی ارتباط میان حرکت انتقالی خودرو و حرکت دورانی چرخها را فراهم میکند. هنگام ترمزگیری، سرعت خودرو کاهش پیدا میکند و سرعت دورانی چرخها نیز تحت تأثیر گشتاور ترمز تغییر مییابد. اگر چرخ بدون کنترل مناسب به سمت قفلشدگی حرکت کند، سرعت محیطی آن ممکن است بهسرعت کاهش یابد، درحالیکه خودرو هنوز با سرعت قابلتوجهی در حال حرکت است.
مقایسه این دو پاسخ یکی از روشهای اصلی برای ارزیابی رفتار سیستم ضدقفل در این مدل است. اگر سرعت محیطی چرخ با سرعت طولی خودرو اختلاف زیادی پیدا کند، این اختلاف میتواند نشاندهنده افزایش لغزش طولی تایر باشد. کنترلکننده ABS با توجه به منطق کنترلی و اطلاعات در دسترس تلاش میکند شرایط ترمزگیری را بهگونهای تنظیم کند که از قفلشدن پایدار چرخ جلوگیری شود.
باید توجه داشت که نمودار سرعت بهتنهایی تمام جنبههای عملکرد ABS را نشان نمیدهد. برای ارزیابی جامعتر، بررسی فشار ترمز، گشتاور ترمزی، شتاب طولی خودرو، ضریب لغزش چرخها و در صورت وجود، سیگنالهای کنترلی نیز اهمیت دارد. بااینحال، نمودار سرعت خودرو و چرخها نقطه شروع مناسبی برای تحلیل رفتار کلی سامانه محسوب میشود.
مدلسازی زیرسامانه خودرو (Vehicle Subsystem)
یکی از بخشهای اصلی شبیهسازی، زیرسامانه خودرو است که بدنه و چهار چرخ را مدلسازی میکند. این زیرسامانه رفتار مکانیکی خودرو را در طول حرکت و ترمزگیری نمایش میدهد. بدنه خودرو دارای جرم و ویژگیهای دینامیکی مشخصی است و چرخها نیز با توجه به سرعت دورانی، گشتاورهای واردشده و نیروهای ناشی از تماس تایر با جاده رفتار میکنند.
برای تحلیل ساده حرکت طولی خودرو، میتوان رابطه کلی نیرو و شتاب را بر اساس قانون دوم نیوتن بیان کرد:
F = m × a
در این رابطه، F نیروی خالص طولی وارد بر خودرو، m جرم خودرو و a شتاب طولی آن است. هنگام ترمزگیری، نیروی طولی ناشی از تماس تایرها با سطح جاده در جهت مخالف حرکت خودرو عمل میکند و موجب کاهش سرعت میشود. در مدل دقیقتر، اثر مقاومت غلتشی، مقاومت هوا، انتقال بار میان محورهای جلو و عقب و تغییرات نیروی عمودی تایرها نیز میتواند اهمیت داشته باشد.
چرخها علاوه بر مشارکت در حرکت انتقالی خودرو، دارای حرکت دورانی هستند. رفتار دورانی هر چرخ را میتوان با رابطه کلی زیر توصیف کرد:
J × dω/dt = Tnet
در این رابطه، J ممان اینرسی دورانی چرخ، ω سرعت زاویهای و Tnet گشتاور خالص وارد بر چرخ است. این گشتاور میتواند شامل گشتاور ترمز، گشتاور ناشی از نیروی تماس تایر با جاده و سایر گشتاورهای مؤثر در مدل باشد. هنگام اعمال ترمز، گشتاور ترمزی در جهت مخالف چرخش عمل میکند و سرعت زاویهای چرخ را کاهش میدهد.
ارتباط میان حرکت انتقالی خودرو و حرکت دورانی چرخها برای عملکرد ABS اهمیت اساسی دارد. اگر تایر بدون لغزش طولی حرکت کند، سرعت محیطی چرخ تقریباً با سرعت طولی خودرو برابر خواهد بود. برای یک چرخ با شعاع مؤثر R، سرعت محیطی از رابطه زیر به دست میآید:
vw = R × ω
در این رابطه، vw سرعت محیطی چرخ و R شعاع مؤثر غلتش تایر است. مقایسه این سرعت با سرعت طولی خودرو، اطلاعات مفیدی درباره وضعیت لغزش تایر در اختیار قرار میدهد. البته در شرایط واقعی، تغییر شکل تایر و تفاوت میان شعاع هندسی و شعاع مؤثر غلتش میتواند باعث ایجاد اختلافهای جزئی شود.
مدلسازی چهار چرخ بهجای استفاده از یک چرخ معادل، امکان بررسی ساختار کاملتری از خودرو را فراهم میکند. در یک مدل جامعتر، تفاوت بار وارد بر محورهای جلو و عقب و اختلاف شرایط تماس چرخها با سطح جاده نیز میتواند بر پاسخ سامانه تأثیر بگذارد. جزئیات دقیق این ویژگیها به پیادهسازی زیرسامانه خودرو بستگی دارد.
مدلسازی ترمزها همراه با ABS
زیرسامانه «Brakes with ABS» بخش مربوط به مدلسازی ترمزها و عملکرد سامانه ضدقفل را در بر میگیرد. این قسمت از مدل نقش مهمی در تعیین گشتاور ترمزی واردشده به چرخها و کنترل رفتار آنها هنگام کاهش سرعت دارد. در یک سامانه ترمز معمولی، افزایش فشار ترمز باعث افزایش گشتاور مقاوم در برابر چرخش چرخ میشود. اگر این گشتاور نسبت به نیروی قابلانتقال میان تایر و جاده بیش از حد باشد، احتمال افزایش لغزش و قفلشدن چرخ وجود خواهد داشت.
سیستم ABS برای جلوگیری از این وضعیت، فشار یا گشتاور ترمز را متناسب با شرایط دینامیکی چرخ تنظیم میکند. در بسیاری از سامانههای واقعی، این فرایند با استفاده از حسگرهای سرعت چرخ، واحد کنترل الکترونیکی و عملگرهای هیدرولیکی انجام میشود. واحد کنترل با تحلیل سرعت چرخها و تغییرات آنها، شرایط نزدیکشدن چرخ به قفلشدگی را تشخیص میدهد و فرمان مناسب را برای کاهش یا افزایش مجدد فشار ترمز صادر میکند.
در مدلسازی این فرایند، باید میان بخش فیزیکی ترمز و منطق کنترلی آن تفاوت قائل شد. بخش فیزیکی رفتار مکانیکی یا هیدرولیکی ترمز را نشان میدهد، درحالیکه بخش کنترلی بر اساس متغیرهای اندازهگیریشده یا محاسبهشده تصمیم میگیرد که چه تغییری در نیروی ترمز ایجاد شود. استفاده از Simscape برای مدلسازی اجزای فیزیکی و Stateflow برای نمایش منطقهای حالتمحور میتواند چنین ساختاری را پشتیبانی کند.
بااینحال، الگوریتم دقیق کنترل ABS در هر مدل به طراحی همان مدل بستگی دارد. بنابراین، نمیتوان بدون بررسی ساختار داخلی مثال نتیجه گرفت که کنترلکننده حتماً از یک روش خاص، مانند کنترل آستانهای، کنترل تناسبی یا الگوریتم مبتنی بر لغزش مرجع، استفاده میکند. برای تحلیل دقیق باید بلوکهای زیرسامانه ترمز، سیگنالهای ورودی و خروجی و منطق تصمیمگیری کنترلکننده بررسی شوند.
نقش لغزش طولی چرخ در عملکرد ABS
یکی از متغیرهای مهم در تحلیل سامانه ترمز ضدقفل، لغزش طولی تایر است. لغزش نشان میدهد که سرعت محیطی چرخ تا چه اندازه با سرعت طولی خودرو تفاوت دارد. با استفاده از یک تعریف رایج برای ترمزگیری، میتوان لغزش طولی را بهصورت زیر محاسبه کرد:
λ = (v − Rω) / v
در این رابطه، λ ضریب لغزش طولی، v سرعت طولی خودرو، R شعاع مؤثر چرخ و ω سرعت زاویهای چرخ است. این رابطه زمانی مستقیماً قابل استفاده است که سرعت طولی خودرو از صفر فاصله معناداری داشته باشد؛ در نزدیکی توقف کامل، برای جلوگیری از تقسیم بر مقادیر بسیار کوچک باید از روش عددی مناسب استفاده شود.
در شرایط غلتش تقریباً بدون لغزش، سرعت محیطی چرخ به سرعت خودرو نزدیک است و ضریب لغزش مقدار کوچکی دارد. با افزایش شدت ترمزگیری، سرعت دورانی چرخ ممکن است سریعتر از سرعت خودرو کاهش یابد و ضریب لغزش افزایش پیدا کند. در حالت قفلشدن چرخ، سرعت زاویهای آن به صفر نزدیک میشود، درحالیکه خودرو ممکن است هنوز در حال حرکت باشد؛ در این وضعیت، ضریب لغزش با توجه به تعریف فوق به یک نزدیک میشود.
ضریب لغزش بهتنهایی شاخص کاملی برای تعیین عملکرد ترمز نیست، اما ارتباط مهمی با نیروی طولی قابلانتقال تایر دارد. مقدار لغزش مناسب به ویژگیهای تایر، جنس و وضعیت سطح جاده، بار عمودی چرخ و شرایط محیطی وابسته است. به همین دلیل، یک مقدار ثابت برای تمام خودروها و تمام سطوح جاده نمیتواند بهترین عملکرد را تضمین کند.
از دیدگاه شبیهسازی، بررسی تغییرات لغزش در کنار سرعت خودرو و چرخها میتواند اطلاعات دقیقتری درباره عملکرد ABS فراهم کند. اگر هدف توسعه مدل باشد، میتوان سیگنال لغزش را به خروجیهای ثبتشده اضافه کرد و رفتار آن را در طول زمان تحلیل نمود؛ البته این کار مستلزم دسترسی به متغیرهای مناسب در مدل است.
اجرای شبیهسازی و بررسی ورودیها
برای اجرای مدل در MATLAB، ابتدا باید مثال مربوط به سیستم ترمز ضدقفل را از مجموعه مثالهای MathWorks باز کرد. نام مثال مورد استفاده در این شبیهسازی AntiLockBrakingSystemABSExample است. این مثال با استفاده از ابزارهای موردنیاز، ساختار خودرو و ترمزهای مجهز به ABS را در محیط مدلسازی فراهم میکند.
پیش از اجرای شبیهسازی، لازم است اطمینان حاصل شود که نسخه MATLAB و محصولات موردنیاز با مدل سازگار هستند و مجوزهای لازم برای استفاده از آنها در دسترس است. محصولات مورد اشاره در مثال شامل Simulink، Simscape، Simscape Driveline، Simscape Fluids و Stateflow هستند. نسخه نرمافزار ممکن است بر ظاهر بلوکها یا جزئیات پیادهسازی تأثیر بگذارد.
پس از بازکردن مدل، ساختار اصلی و Test Harness را بررسی کنید. شناسایی محل تعریف ورودیها، پارامترهای فیزیکی و نقاط اندازهگیری، به درک بهتر رفتار سیستم کمک میکند. سپس میتوان مدل را با تنظیمات اولیه اجرا کرد و نمودار سرعت مرکز جرم خودرو و چرخها را مشاهده نمود.
در نخستین اجرا بهتر است پارامترهای مدل بدون تغییر باقی بمانند تا پاسخ اولیه با رفتار مورد انتظار مثال مقایسه شود. پس از اطمینان از اجرای صحیح مدل، میتوان در صورت پشتیبانی ساختار آن، پارامترهایی مانند جرم خودرو، ویژگیهای چرخ، شرایط ترمزگیری یا پارامترهای مرتبط با کنترل را تغییر داد و تأثیر هر تغییر را بررسی کرد. برای مقایسه معتبر، بهتر است در هر مرحله فقط یک عامل تغییر داده شود و سایر شرایط ثابت باقی بمانند.
نکته مهم این است که مقادیر عددی ورودیها و زمان دقیق ترمزگیری باید از تنظیمات واقعی مدل استخراج شوند. توضیحات پایه مثال، مقادیر مشخصی برای این پارامترها ارائه نمیکند؛ بنابراین، تعیین اعداد فرضی و نسبتدادن آنها به مدل اصلی میتواند به برداشت نادرست از نتایج منجر شود.
ثبت دادهها با قابلیت Simscape Logging
یکی از قابلیتهای مهم این مثال، استفاده از Simscape Logging برای ثبت و مشاهده پاسخ سیستم است. این قابلیت امکان ثبت متغیرهای منتخب در شبکه فیزیکی Simscape را فراهم میکند و به تحلیل رفتار دینامیکی اجزای مدل کمک میکند. به کمک دادههای ثبتشده، میتوان تغییرات متغیرهای فیزیکی را پس از اجرای شبیهسازی بررسی کرد و در صورت نیاز، نتایج بخشهای مختلف را با یکدیگر مقایسه نمود.
در مثال سیستم ABS، خروجی اصلی مورد توجه نمودار سرعت مرکز جرم خودرو و سرعت چرخها است. سرعت مرکز جرم نمایانگر وضعیت حرکت انتقالی خودرو است، درحالیکه سرعت چرخها وضعیت حرکت دورانی هر چرخ را نشان میدهد. مقایسه این پاسخها به تحلیل روند کاهش سرعت و شناسایی تفاوت میان حرکت خودرو و چرخها کمک میکند.
برای تفسیر نمودارها باید محور زمان، واحد سرعت و نحوه نمایش سیگنالها بررسی شوند. همچنین لازم است مشخص شود که سرعت چرخها بهصورت سرعت زاویهای یا سرعت محیطی نمایش داده شده است؛ زیرا مقایسه مستقیم سرعت زاویهای با سرعت خطی خودرو از نظر ابعادی صحیح نیست. برای مقایسه مستقیم، سرعت زاویهای چرخ باید در شعاع مؤثر آن ضرب شود تا سرعت محیطی به دست آید.
اگر سرعت چرخها بهصورت جداگانه ثبت شده باشد، میتوان رفتار چرخهای جلو و عقب را نیز با یکدیگر مقایسه کرد. چنین مقایسهای میتواند تفاوت پاسخ چرخها را در شرایط بارگذاری متفاوت نشان دهد. البته تفسیر این اختلافها به ساختار مدل، پارامترهای اختصاصیافته به هر چرخ و نحوه توزیع نیروی ترمز بستگی دارد.
در صورت نیاز به تحلیلهای تکمیلی، میتوان متغیرهای دیگری مانند شتاب طولی خودرو، گشتاور ترمز و ضریب لغزش را نیز ثبت کرد؛ مشروط بر آنکه این سیگنالها در مدل موجود باشند یا امکان محاسبه آنها از متغیرهای ثبتشده فراهم باشد. این کار به ارزیابی دقیقتر عملکرد کنترلکننده و بررسی روند نزدیکشدن چرخها به شرایط قفلشدگی کمک میکند.
تحلیل نتایج سرعت خودرو و چرخها
پس از اجرای مدل، نمودار سرعت خودرو و چرخها مهمترین ابزار برای بررسی پاسخ کلی سیستم محسوب میشود. در آغاز فرایند ترمزگیری، خودرو و چرخها دارای سرعت اولیه هستند. با اعمال نیروی ترمز، سرعت طولی خودرو کاهش مییابد و گشتاور ترمزی نیز سرعت دورانی چرخها را کم میکند. نحوه تغییر این سرعتها به شدت ترمز، ویژگیهای تایر و سطح جاده و عملکرد سامانه کنترلی وابسته است.
در شرایطی که چرخها بدون لغزش قابلتوجه میغلتند، سرعت محیطی آنها معمولاً به سرعت طولی خودرو نزدیک است. با افزایش لغزش، اختلاف این دو مقدار بیشتر میشود. در یک سامانه ABS با عملکرد مناسب، انتظار میرود کنترل ترمز از ادامه حرکت چرخ به سمت قفلشدگی پایدار جلوگیری کند. این رفتار باید از روی پاسخ واقعی مدل ارزیابی شود و صرف وجود بلوک ABS بهتنهایی برای اثبات کیفیت عملکرد آن کافی نیست.
هنگام بررسی نمودارها، چند ویژگی اهمیت دارد. نخست، روند کاهش سرعت خودرو است که میزان کاهش سرعت در طول زمان را نشان میدهد. دوم، نحوه تغییر سرعت دورانی چرخها در طول ترمزگیری است. سوم، میزان اختلاف میان سرعت محیطی چرخ و سرعت خودرو است که میتواند بهعنوان نشانهای از تغییرات لغزش مورد استفاده قرار گیرد.
اگر سرعت یک چرخ بهسرعت به صفر برسد، درحالیکه سرعت خودرو هنوز مقدار قابلتوجهی دارد، لازم است بررسی شود که آیا چرخ دچار قفلشدگی شده است یا تفاوت مشاهدهشده ناشی از نحوه تعریف سیگنالها، پارامترهای مدل یا شرایط آزمایش است. در مقابل، تغییرات سرعت چرخ که با کاهش سرعت خودرو هماهنگ باقی میماند، میتواند با عملکرد مناسبتر چرخ در فرایند ترمزگیری سازگار باشد؛ اما برای نتیجهگیری قطعی باید لغزش، نیروی تماس تایر و رفتار کنترلکننده نیز بررسی شوند.
از نمودار سرعت بهتنهایی نمیتوان فاصله توقف دقیق خودرو را تعیین کرد، مگر آنکه دادههای زمانی و سرعت بهاندازه کافی در دسترس باشند و روش محاسبه مشخصی به کار رود. فاصله طیشده در زمان ترمزگیری را میتوان از انتگرال سرعت طولی نسبت به زمان به دست آورد. به همین ترتیب، شتاب طولی نیز از مشتق سرعت نسبت به زمان محاسبه میشود. این محاسبات میتوانند برای مقایسه سناریوهای مختلف مفید باشند، ولی دقت آنها به نرخ نمونهبرداری و کیفیت دادههای ثبتشده وابسته است.
عوامل مؤثر بر دقت شبیهسازی ABS
دقت نتایج شبیهسازی به کیفیت مدل فیزیکی و پارامترهای انتخابشده وابسته است. جرم خودرو، ممان اینرسی چرخها، شعاع مؤثر تایر، مشخصات ترمز و ویژگیهای اصطکاکی سطح جاده میتوانند پاسخ سیستم را تغییر دهند. اگر این پارامترها با شرایط واقعی خودرو مطابقت نداشته باشند، ممکن است نتایج شبیهسازی با رفتار واقعی تفاوت داشته باشند.
یکی از عوامل مهم، مدل اصطکاک تایر و جاده است. نیروی قابلانتقال میان تایر و سطح جاده به شرایط تماس، نیروی عمودی و میزان لغزش وابسته است. در سطوح مختلف مانند آسفالت خشک، جاده خیس یا سطح لغزنده، رفتار تایر هنگام ترمزگیری متفاوت خواهد بود. بنابراین، ارزیابی یک سیستم ABS در یک وضعیت مشخص بهمعنای تضمین عملکرد مشابه در تمام شرایط جاده نیست.
عامل دیگر، نحوه مدلسازی عملگر ترمز است. در سامانه واقعی، تغییر فشار هیدرولیکی و ایجاد گشتاور ترمزی ممکن است با تأخیر همراه باشد. اگر مدل از دینامیک عملگر استفاده کند، این تأخیر میتواند بر پاسخ کنترلکننده تأثیر بگذارد. در مقابل، مدلهای سادهشده ممکن است برخی از این جزئیات را نادیده بگیرند تا اجرای شبیهسازی سریعتر شود.
تنظیمات حلگر نیز اهمیت دارد. مدلهای چندفیزیکی ممکن است شامل دینامیکهای سریع و کند بهصورت همزمان باشند. انتخاب گام زمانی نامناسب میتواند باعث کاهش دقت عددی یا افزایش زمان اجرای شبیهسازی شود. در نتیجه، برای تحلیلهای حساس باید تنظیمات حلگر و کیفیت دادههای خروجی متناسب با ویژگیهای مدل انتخاب شوند.
کاربردهای آموزشی و مهندسی شبیهسازی
شبیهسازی سیستم ABS در MATLAB میتواند در آموزش مهندسی خودرو، دینامیک وسایل نقلیه، سیستمهای کنترل و مدلسازی چندفیزیکی مورد استفاده قرار گیرد. این مدل ارتباط میان حرکت انتقالی خودرو، حرکت دورانی چرخها و عملکرد سامانه ترمز را در یک محیط قابلبررسی نشان میدهد و به دانشجویان کمک میکند تأثیر متقابل اجزای سیستم را بهتر درک کنند.
از دیدگاه آموزشی، میتوان ابتدا پاسخ مدل پایه را مشاهده کرد و سپس با تغییر کنترلشده پارامترها، اثر آنها را بر سرعت خودرو و چرخها بررسی نمود. برای مثال، تغییر جرم خودرو میتواند بر شتاب کاهش سرعت اثر بگذارد؛ تغییر ممان اینرسی چرخ بر نحوه کاهش سرعت دورانی تأثیر دارد؛ و تغییر شرایط اصطکاکی جاده میتواند نیروی قابلانتقال تایر را تغییر دهد. البته جهت و میزان اثر هر پارامتر باید با توجه به ساختار مدل و سایر شرایط آزمایش تحلیل شود.
در کاربردهای مهندسی، مدلسازی میتواند برای بررسی اولیه طراحی کنترلکننده، مقایسه سناریوهای ترمزگیری و شناسایی شرایط حساس به کار رود. با توسعه مدل و افزودن خروجیهای مناسب، امکان بررسی معیارهایی مانند میزان لغزش، زمان کاهش سرعت و رفتار چرخها نیز فراهم میشود. بااینحال، نتایج شبیهسازی بهتنهایی جایگزین آزمونهای تجربی و اعتبارسنجی با دادههای واقعی نیستند؛ بهویژه هنگامی که هدف ارزیابی ایمنی یک سامانه خودرو باشد.
جمعبندی
شبیهسازی سیستم ترمز ضدقفل یا ABS در MATLAB، روشی کاربردی برای بررسی رفتار دینامیکی خودرو و چرخها هنگام ترمزگیری است. مثال AntiLockBrakingSystemABSExample با استفاده از Simulink، Simscape، Simscape Driveline، Simscape Fluids و Stateflow، ساختار یک سامانه شامل بدنه خودرو، چهار چرخ و ترمزهای مجهز به ABS را ارائه میکند. خروجی اصلی مدل، نمودار سرعت مرکز جرم خودرو و چرخها است که امکان تحلیل روند کاهش سرعت و مقایسه حرکت انتقالی و دورانی را فراهم میسازد.
استفاده از Simscape Logging نیز به ثبت و بررسی متغیرهای فیزیکی کمک میکند. برای ارزیابی دقیقتر عملکرد سیستم، میتوان در کنار سرعت خودرو و چرخها، متغیرهایی مانند لغزش طولی، گشتاور ترمز و شتاب خودرو را نیز بررسی کرد. تفسیر صحیح نتایج مستلزم توجه به واحدها، پارامترهای فیزیکی، شرایط تماس تایر با جاده و ساختار کنترلکننده است.
در نهایت، این شبیهسازی بستری مناسب برای آشنایی با اصول عملکرد ABS و
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
تحلیل ارتباط میان اجزای مکانیکی و کنترلی خودرو فراهم میکند. با تغییر سنجیده پارامترها و بررسی خروجیها میتوان شناخت عمیقتری از رفتار سیستم به دست آورد و از مدل بهعنوان نقطه شروعی برای مطالعات پیشرفتهتر در زمینه کنترل ترمز و دینامیک خودرو استفاده کرد.
لینک دانلود ویژه اعضا سایت