
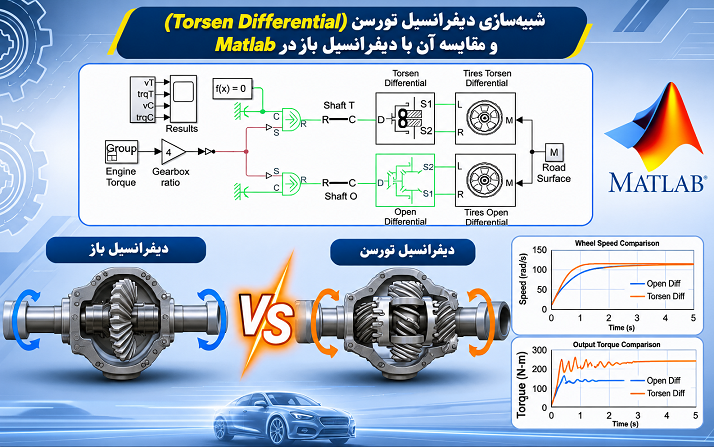
مقدمهای بر شبیهسازی دیفرانسیل تورسن در Matlab
دیفرانسیل یکی از اجزای مهم در سیستم انتقال قدرت خودرو است که وظیفه انتقال گشتاور موتور به چرخهای محرک را بر عهده دارد. این مجموعه علاوه بر انتقال توان، امکان چرخش چرخهای سمت چپ و راست با سرعتهای متفاوت را نیز فراهم میکند. این قابلیت بهویژه هنگام عبور خودرو از پیچها اهمیت زیادی دارد؛ زیرا چرخ بیرونی مسیر طولانیتری را نسبت به چرخ داخلی طی میکند و در نتیجه باید با سرعت بیشتری بچرخد. با این حال، عملکرد دیفرانسیلهای معمولی در شرایطی که میزان اصطکاک زیر چرخهای محرک متفاوت باشد، با محدودیتهایی مواجه میشود.
در این شبیهسازی، رفتار یک دیفرانسیل باز (Open Differential) با یک دیفرانسیل لغزش محدود تورسن (Torsen Limited Slip Differential) در محیط Matlab و با استفاده از ابزار Simscape Driveline بررسی میشود. هدف اصلی، تحلیل عملکرد این دو ساختار در شرایطی است که یکی از چرخهای خودرو روی سطحی با اصطکاک بسیار کم، مانند یخ، و چرخ دیگر روی سطحی با اصطکاک بیشتر، مانند آسفالت، قرار دارد.
این وضعیت که به شرایط جاده با اصطکاک دوگانه یا Split-Mu معروف است، یکی از سناریوهای مهم برای ارزیابی عملکرد سیستم انتقال قدرت خودرو محسوب میشود. در چنین شرایطی، دیفرانسیل باز ممکن است نتواند گشتاور مؤثری را به چرخی که چسبندگی بیشتری دارد منتقل کند؛ در حالی که دیفرانسیل تورسن با استفاده از سازوکار 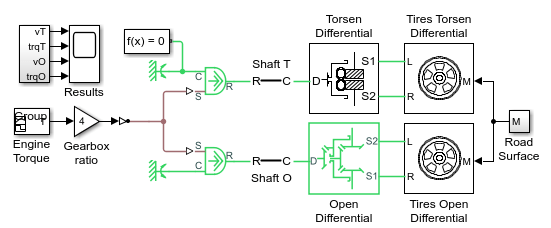 چرخدندهای ویژه خود، امکان افزایش گشتاور قابل انتقال به چرخ دارای اصطکاک بیشتر را فراهم میکند.
در مدل مورد بررسی، دیفرانسیل تورسن با استفاده از اجزای موجود در کتابخانه Gears نرمافزار Simscape Driveline پیادهسازی شده است. همچنین برای شبیهسازی تغییر شرایط اصطکاک سطح جاده، از نسخه دارای ضریب اصطکاک متغیر بلوک Tire (Magic Formula) استفاده میشود. مقایسه نتایج این دو دیفرانسیل، اطلاعات مناسبی درباره تفاوت عملکرد آنها در شرایط لغزش چرخها ارائه میدهد.
دیفرانسیل باز چیست و چگونه عمل میکند؟
دیفرانسیل باز یکی از رایجترین انواع دیفرانسیل در خودروهای سواری است. این ساختار از مجموعهای از چرخدندهها تشکیل میشود که امکان انتقال گشتاور به دو محور خروجی را فراهم میکنند. مهمترین ویژگی دیفرانسیل باز این است که میتواند اختلاف سرعت چرخش دو محور خروجی را بدون ایجاد قفل مکانیکی بین آنها امکانپذیر کند.
در شرایط رانندگی عادی، زمانی که هر دو چرخ روی سطوحی با اصطکاک مشابه قرار دارند، دیفرانسیل باز عملکرد مناسبی دارد. برای مثال، هنگام حرکت مستقیم خودرو روی آسفالت خشک، دو چرخ محرک معمولاً با سرعتهای نزدیک به یکدیگر میچرخند و گشتاور منتقلشده به آنها نیز در حالت ایدهآل برابر است. هنگام پیچیدن نیز اختلاف سرعت چرخها از طریق حرکت نسبی چرخدندههای داخلی دیفرانسیل جبران میشود.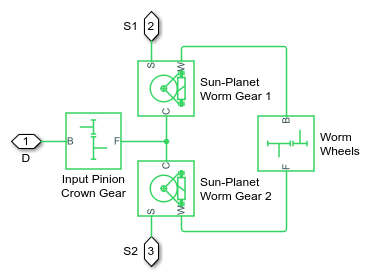
با این حال، مسئله مهم زمانی ایجاد میشود که چسبندگی دو چرخ با یکدیگر متفاوت باشد. در دیفرانسیل باز متعارف، گشتاور خروجی دو محور تقریباً برابر است. در نتیجه، حداکثر گشتاوری که هر دو چرخ میتوانند بهصورت مؤثر دریافت کنند، تحت تأثیر چرخی قرار میگیرد که قابلیت انتقال گشتاور کمتری دارد.
فرض کنید چرخ سمت چپ روی سطح یخزده قرار گرفته و چرخ سمت راست روی آسفالت خشک حرکت میکند. چرخ سمت چپ به دلیل ضریب اصطکاک پایین، نمیتواند گشتاور زیادی را بدون لغزش به سطح جاده منتقل کند. از آنجا که دیفرانسیل باز گشتاور تقریباً یکسانی به دو محور میدهد، گشتاور قابل استفاده در چرخ سمت راست نیز محدود میشود؛ حتی اگر این چرخ روی سطحی با چسبندگی مناسب قرار داشته باشد.
در این وضعیت، چرخ روی یخ ممکن است بهسرعت بچرخد و بلغزد، در حالی که چرخ دیگر نمیتواند تمام ظرفیت چسبندگی خود را برای حرکت دادن خودرو به کار بگیرد. این مسئله یکی از نقاط ضعف مهم دیفرانسیل باز در شرایط برفی، یخزده، گلآلود یا سایر سطوح لغزنده است.
در شبیهسازی Matlab، همین رفتار با قرار دادن چرخ سمت چپ روی یک سطح یخی و چرخ سمت راست روی آسفالت بررسی میشود. نتایج سرعت چرخها و گشتاور منتقلشده به محورها نشان میدهند که دیفرانسیل باز در این شرایط قفل نمیشود و لغزش قابل توجهی در چرخ دارای اصطکاک پایین رخ میدهد.
دیفرانسیل تورسن چیست؟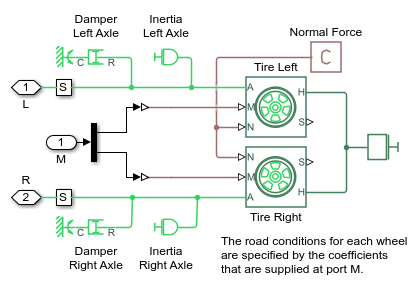
دیفرانسیل تورسن نوعی دیفرانسیل لغزش محدود است که برای بهبود توزیع گشتاور بین چرخهای محرک طراحی شده است. نام Torsen از عبارت Torque Sensing گرفته شده و به توانایی این ساختار در واکنش به اختلاف شرایط گشتاوری دو خروجی اشاره دارد.
برخلاف دیفرانسیل باز که گشتاور دو خروجی آن در شرایط متعارف تقریباً برابر باقی میماند، دیفرانسیل تورسن میتواند با توجه به شرایط مکانیکی داخلی و نسبت توزیع گشتاور خود، گشتاور بیشتری را به خروجی دارای قابلیت انتقال گشتاور بالاتر اختصاص دهد. این ویژگی موجب میشود عملکرد خودرو در شرایطی که چسبندگی چرخها یکسان نیست، بهبود پیدا کند.
یکی از ویژگیهای مهم دیفرانسیل تورسن، استفاده از مجموعه چرخدندههایی است که اصطکاک و هندسه درگیری آنها در محدود کردن حرکت نسبی خروجیها نقش دارد. در ساختار مورد استفاده در این مثال، چرخدندههای حلزونی و اجزای مرتبط با آنها برای ایجاد رفتار لغزش محدود به کار گرفته شدهاند.
در مدل Simscape Driveline، این رفتار با استفاده از بلوکهای Sun-Planet Worm Gear شبیهسازی میشود. این اجزا در قالب یک مجموعه چرخدندهای، شرایطی را بازنمایی میکنند که در آن انتقال حرکت در یک جهت امکانپذیر است، اما حرکت معکوس تحت شرایط مشخص میتواند محدود شود. به این ویژگی، خودقفلشوندگی یا غیرقابل برگشت بودن انتقال حرکت (Non-Backdrivability) گفته میشود.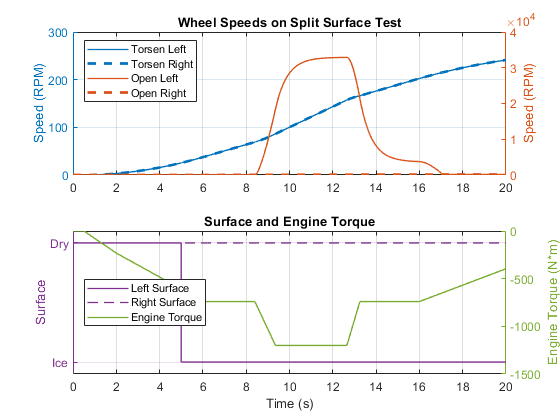
البته باید توجه داشت که خودقفلشوندگی در چرخدندههای حلزونی به هندسه چرخدنده، زاویه پیشروی، اصطکاک و شرایط کاری وابسته است. بنابراین، این ویژگی را نباید به تمام چرخدندههای حلزونی در هر شرایطی تعمیم داد. در این مدل، اجزای انتخابشده برای بازنمایی رفتار مورد نظر دیفرانسیل تورسن استفاده میشوند.
هنگامی که یکی از چرخها روی سطحی لغزنده قرار میگیرد، سازوکار دیفرانسیل تورسن امکان ایجاد اختلاف در گشتاور قابل انتقال به دو خروجی را فراهم میکند. به این ترتیب، چرخ دارای اصطکاک بیشتر میتواند گشتاور بیشتری دریافت کند و سهم مؤثرتری در حرکت خودرو داشته باشد.
در شبیهسازی حاضر، رفتار این مجموعه در برابر دیفرانسیل باز روی یک مسیر مشترک ارزیابی میشود تا تأثیر نوع دیفرانسیل بر سرعت چرخها، لغزش و توزیع گشتاور مشخص شود.
معرفی مدل شبیهسازی در Simscape Driveline
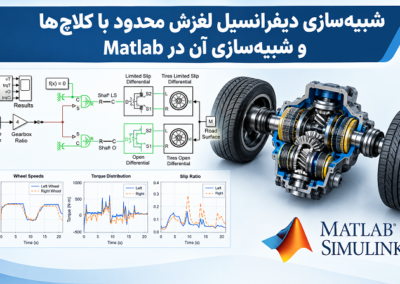
مدل اصلی این مثال از اجزای مکانیکی و زیرسیستمهای مختلف تشکیل شده است که برای بررسی رفتار دو نوع دیفرانسیل در شرایط یکسان به کار میروند. استفاده از محیط Simscape Driveline این امکان را فراهم میکند که سیستم انتقال قدرت بهصورت فیزیکی مدلسازی شود و ارتباط میان چرخدندهها، محورها، چرخها و سطح جاده در نظر گرفته شود.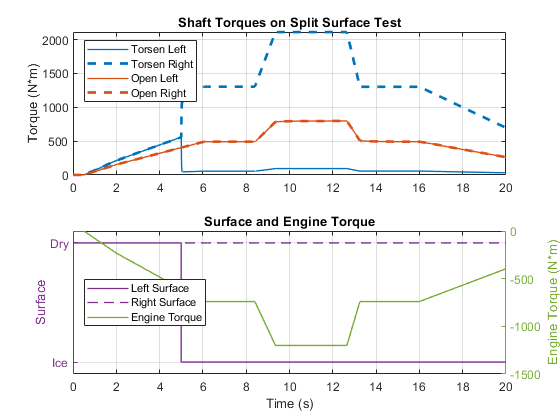
در این شبیهسازی، دو ساختار دیفرانسیل باز و تورسن در شرایط آزمایشگاهی مشابه قرار میگیرند. مسیر حرکت شامل دو ناحیه با ضریب اصطکاک متفاوت است. در ابتدای مسیر، شرایط اصطکاکی چرخها بهگونهای است که امکان مقایسه عملکرد عادی دو دیفرانسیل وجود داشته باشد. سپس چرخ سمت چپ وارد ناحیه یخی میشود و تفاوت رفتار دو سیستم آشکارتر خواهد شد.
اجزای اصلی مدل را میتوان در چند بخش بررسی کرد:
- زیرسیستم دیفرانسیل تورسن: این بخش از اجزای چرخدندهای کتابخانه Gears در Simscape Driveline تشکیل شده است و وظیفه بازنمایی رفتار لغزش محدود و انتقال گشتاور بین دو محور خروجی را بر عهده دارد.
- دیفرانسیل باز: این مجموعه بهعنوان ساختار مرجع برای مقایسه عملکرد سیستم تورسن در شرایط اصطکاک متفاوت استفاده میشود.
- زیرسیستم تایرها: این بخش رفتار مکانیکی چرخها و ارتباط آنها با سطح جاده را مدلسازی میکند.
- مدل اصطکاک متغیر تایر: با استفاده از نسخه دارای ضریب اصطکاک متغیر بلوک Tire (Magic Formula)، تغییر سطح جاده از آسفالت به یخ در مدل اعمال میشود.
- بخش ثبت نتایج: خروجیهای شبیهسازی با استفاده از قابلیت Simscape Logging ثبت میشوند تا بتوان رفتار سرعت و گشتاور را در طول زمان بررسی کرد.
ساختار ماژولار مدل به کاربر اجازه میدهد عملکرد اجزای مختلف را بهصورت جداگانه بررسی کند. برای مثال، میتوان زیرسیستم دیفرانسیل تورسن را باز کرد و نحوه اتصال چرخدندهها را مشاهده کرد یا زیرسیستم تایرها را بررسی کرد تا مشخص شود تغییر ضریب اصطکاک چگونه بر رفتار چرخها اثر میگذارد.
این شیوه مدلسازی برای تحلیل سیستمهای انتقال قدرت بسیار مفید است؛ زیرا بهجای بررسی صرفاً ریاضی رفتار خودرو، میتوان ارتباط میان اجزای فیزیکی و تأثیر پارامترهای مختلف را در یک محیط یکپارچه مطالعه کرد.
مدلسازی دیفرانسیل تورسن با چرخدندههای حلزونی
یکی از مهمترین بخشهای این شبیهسازی، نحوه پیادهسازی دیفرانسیل تورسن با استفاده از اجزای چرخدندهای در Simscape Driveline است. این مدل از بلوکهای موجود در کتابخانه Gears استفاده میکند تا رفتار مکانیکی مجموعه چرخدندهها و تأثیر آنها بر انتقال گشتاور را بازنمایی کند.
در این ساختار، بلوکهای Sun-Planet Worm Gear نقش مهمی در محدود کردن حرکت نسبی خروجیها دارند. چرخدندههای حلزونی در شرایط مناسب میتوانند انتقال حرکت را در یک جهت تسهیل کنند، اما در جهت معکوس در برابر حرکت مقاومت نشان دهند. در مدلسازی این مثال، از همین ویژگی برای ایجاد رفتار لغزش محدود استفاده شده است.
در یک دیفرانسیل باز، حرکت نسبی چرخدندههای داخلی اجازه میدهد اختلاف سرعت قابل توجهی بین دو خروجی ایجاد شود. این ویژگی برای پیچیدن خودرو ضروری است، اما در شرایطی که یک چرخ بهشدت لغزش دارد، میتواند انتقال توان مفید به چرخ دیگر را محدود کند.
در مقابل، در مدل تورسن، سازوکار چرخدندهای بهگونهای طراحی شده است که در شرایط مورد بررسی، افزایش لغزش یک خروجی به چرخش آزادانه آن منجر نمیشود. در نتیجه، مجموعه میتواند گشتاور بیشتری را به خروجی دارای چسبندگی بالاتر منتقل کند.
نکته مهم این است که مدلسازی تورسن در این مثال بر اساس اجزای مکانیکی و ویژگیهای تعریفشده در بلوکهای مورد استفاده انجام میشود. بنابراین، رفتار بهدستآمده به نحوه اتصال اجزا، پارامترهای چرخدندهها و فرضیات مدل وابسته است. برای تحلیل دقیقتر یک دیفرانسیل واقعی، باید نسبت انتقال گشتاور، اصطکاک داخلی، محدودیتهای مکانیکی و سایر مشخصات سازنده نیز در نظر گرفته شوند.
مدلسازی تایرها و تغییر ضریب اصطکاک سطح جاده
رفتار تایرها نقش تعیینکنندهای در نتایج شبیهسازی دارد. حتی اگر سیستم انتقال قدرت بتواند گشتاور زیادی تولید کند، انتقال این گشتاور به زمین به میزان چسبندگی تایر و سطح جاده وابسته است. به همین دلیل، مدل تایر باید بتواند اثر تغییر شرایط سطح جاده را بهدرستی بازنمایی کند.
در این مثال، از بلوک Tire (Magic Formula) با قابلیت انتخاب نسخه دارای ضریب اصطکاک متغیر استفاده میشود. مدل Magic Formula یکی از روشهای شناختهشده برای توصیف رابطه بین لغزش تایر و نیروی تولیدشده در تماس تایر با سطح جاده است. این مدل میتواند رفتار غیرخطی تایر را در شرایط مختلف بررسی کند.
بهطور کلی، نیروی طولی تایر تابعی از عواملی مانند لغزش طولی، نیروی عمودی وارد بر چرخ و ویژگیهای اصطکاکی سطح تماس است. در شرایطی که چرخ روی آسفالت خشک قرار دارد، تایر معمولاً میتواند نیروی طولی بیشتری تولید کند. اما روی یخ، کاهش ضریب اصطکاک باعث میشود نیروی قابل انتقال به سطح جاده محدود شود.
برای ایجاد شرایط آزمایش، زیر چرخ سمت چپ یک ناحیه یخی در نظر گرفته میشود. با ورود چرخ به این ناحیه، پارامتر اصطکاک تایر تغییر میکند و شرایط تماس چرخ با جاده نسبت به حالت قبلی متفاوت میشود. در همین زمان، رفتار دیفرانسیل باز و تورسن از یکدیگر فاصله میگیرد.
در دیفرانسیل باز، کاهش چسبندگی چرخ سمت چپ باعث میشود این چرخ با افزایش لغزش مواجه شود. چون گشتاور دو محور در این ساختار تقریباً برابر است، چرخ سمت راست نمیتواند تمام ظرفیت چسبندگی خود را برای انتقال نیروی محرک به زمین به کار بگیرد.
در دیفرانسیل تورسن، سازوکار لغزش محدود به توزیع متفاوت گشتاور کمک میکند. در نتیجه، چرخ روی سطح آسفالت میتواند گشتاور بیشتری دریافت کند و نیروی محرک مؤثرتری تولید کند.
باید توجه داشت که در یک مدل واقعی، مقدار نیروی قابل انتقال صرفاً با ضریب اصطکاک تعیین نمیشود. بار عمودی تایر، میزان لغزش، شرایط دینامیکی خودرو و ویژگیهای سطح تماس نیز بر نیروی نهایی اثر دارند. از این رو، تحلیل دقیق نتایج باید بر اساس تمام خروجیهای ثبتشده در مدل انجام شود.
بررسی شرایط جاده با اصطکاک دوگانه
شرایط جاده با اصطکاک دوگانه یا Split-Mu یکی از سناریوهای مهم برای ارزیابی سیستمهای کنترل کشش و انتقال قدرت است. در این وضعیت، چرخهای محرک خودرو روی دو سطح با ضرایب اصطکاک متفاوت قرار میگیرند. برای مثال، ممکن است چرخ سمت چپ روی یخ و چرخ سمت راست روی آسفالت خشک باشد.
این شرایط میتواند هنگام رانندگی زمستانی، عبور از مسیرهای نیمهیخزده یا حرکت در جادههایی با شرایط سطحی ناهمگون ایجاد شود. در چنین حالتی، عملکرد دیفرانسیل تأثیر مستقیمی بر نحوه توزیع گشتاور و میزان لغزش چرخها دارد.
در مدل مورد بررسی، شرایط سطح جاده بهگونهای تنظیم شده است که چرخ سمت چپ در بخشی از مسیر با سطح یخی مواجه شود. با تغییر اصطکاک، میزان نیروی قابل انتقال توسط این چرخ کاهش مییابد. سپس رفتار دو دیفرانسیل در همین وضعیت بررسی میشود.
در دیفرانسیل باز، محدودیت چسبندگی چرخ سمت چپ بر گشتاور قابل استفاده در هر دو محور اثر میگذارد. در نتیجه، چرخ سمت چپ لغزش قابل توجهی پیدا میکند و بخشی از توان ورودی بهجای ایجاد نیروی محرک مؤثر، صرف افزایش سرعت چرخش آن میشود.
در دیفرانسیل تورسن، سازوکار لغزش محدود در مدل به ایجاد توزیع متفاوت گشتاور بین دو خروجی کمک میکند. هنگامی که چرخ سمت چپ وارد ناحیه یخی میشود، مجموعه دیفرانسیل رفتار قفلشونده نشان میدهد و اختلاف سرعت دو چرخ در شرایط شبیهسازیشده محدود میشود.
این رفتار باعث میشود گشتاور بیشتری به چرخ سمت راست که روی سطح دارای اصطکاک بالاتر قرار دارد منتقل شود. در نتیجه، چرخ دارای چسبندگی بهتر میتواند سهم بیشتری در تولید نیروی محرک داشته باشد.
این مقایسه نشان میدهد که ارزیابی دیفرانسیل صرفاً بر اساس قابلیت ایجاد اختلاف سرعت میان چرخها کافی نیست. در شرایط اصطکاک متفاوت، توانایی مدیریت گشتاور و جلوگیری از لغزش بیش از حد نیز اهمیت زیادی دارد.
تحلیل نتایج شبیهسازی با Simscape Logging
یکی از قابلیتهای مهم Simscape، امکان ثبت و بررسی متغیرهای فیزیکی سیستم در طول اجرای شبیهسازی است. در این مثال، نتایج با استفاده از Simscape Logging استخراج میشوند تا بتوان رفتار دو دیفرانسیل را در شرایط یکسان با یکدیگر مقایسه کرد.
ثبت دادههای فیزیکی این امکان را فراهم میکند که تغییرات سرعت چرخها، رفتار محورهای خروجی و سایر کمیتهای مکانیکی مرتبط بررسی شوند. نمودارهای حاصل از این شبیهسازی تفاوت عملکرد دیفرانسیل باز و تورسن را هنگام ورود چرخ سمت چپ به سطح یخی نشان میدهند.
۱. رفتار سرعت چرخها
یکی از مهمترین خروجیهای این شبیهسازی، سرعت زاویهای چرخهای سمت چپ و راست است. در دیفرانسیل باز، هنگامی که چرخ سمت چپ با کاهش اصطکاک مواجه میشود، سرعت چرخش آن افزایش مییابد و لغزش قابل توجهی ایجاد میشود. در این شرایط، اختلاف سرعت دو چرخ میتواند افزایش پیدا کند.
در مقابل، نمودار مربوط به دیفرانسیل تورسن نشان میدهد که پس از ورود چرخ به ناحیه یخی، رفتار قفلشونده مجموعه موجب محدود شدن اختلاف سرعت دو خروجی میشود. در نتایج توصیفشده برای این مثال، سرعت چرخهای سمت چپ و راست یکسان باقی میماند.
این رفتار باید در چارچوب شرایط و فرضیات مدل تفسیر شود. در یک دیفرانسیل تورسن واقعی، الزاماً در تمام شرایط سرعت دو چرخ کاملاً یکسان نیست؛ بلکه مقدار اختلاف سرعت به ساختار مکانیکی، نسبت توزیع گشتاور و شرایط تماس تایر با جاده بستگی دارد.
۲. بررسی گشتاور منتقلشده به محورها
کمیت مهم دیگر، گشتاور منتقلشده به محورهای خروجی است. در دیفرانسیل باز، گشتاور دو خروجی تقریباً برابر است. بنابراین، وقتی چرخ سمت چپ به سطح یخی میرسد، محدودیت چسبندگی آن بر گشتاور قابل استفاده در چرخ سمت راست نیز اثر میگذارد.
در دیفرانسیل تورسن، امکان توزیع نامساوی گشتاور میان خروجیها فراهم میشود. در نتیجه، چرخ دارای اصطکاک بالاتر میتواند گشتاور بیشتری دریافت کند. این ویژگی به استفاده بهتر از ظرفیت چسبندگی تایر روی آسفالت کمک میکند.
در تحلیل نمودارهای گشتاور باید به این نکته توجه داشت که گشتاور منتقلشده از طریق محور با نیروی طولی تولیدشده در تماس تایر با زمین یکسان نیست. نیروی محرک نهایی به شرایط تماس تایر و جاده وابسته است و ممکن است با افزایش گشتاور، به دلیل محدودیت اصطکاک، افزایش متناسبی نداشته باشد.
۳. تحلیل لغزش چرخ سمت چپ
لغزش چرخ سمت چپ یکی از شاخصهای اصلی برای ارزیابی عملکرد دو دیفرانسیل در این مثال است. در دیفرانسیل باز، کاهش ضریب اصطکاک زیر چرخ سمت چپ موجب میشود این چرخ نتواند گشتاور منتقلشده را به نیروی طولی مؤثر تبدیل کند. در نتیجه، چرخ با لغزش بیشتری مواجه میشود.
در مدل تورسن، انتقال گشتاور بیشتر به چرخ دارای چسبندگی بالاتر موجب میشود شرایط حرکتی مجموعه بهبود پیدا کند. این موضوع به محدود شدن لغزش غیرمفید چرخ روی یخ کمک میکند و عملکرد سیستم انتقال قدرت را در سناریوی مورد بررسی بهبود میبخشد.
البته میزان لغزش نهایی به پارامترهای تایر، ضریب اصطکاک، بار عمودی و شرایط دینامیکی سیستم وابسته است. برای مقایسه کمی دو سیستم، لازم است نمودارهای سرعت زاویهای، گشتاور و در صورت دسترس بودن، لغزش طولی تایر بهصورت همزمان بررسی شوند.
مقایسه عملکرد دیفرانسیل باز و تورسن
مقایسه دو ساختار نشان میدهد که تفاوت اصلی آنها در نحوه مدیریت گشتاور هنگام کاهش چسبندگی یکی از چرخها آشکار میشود. دیفرانسیل باز برای حرکت عادی خودرو و امکان ایجاد اختلاف سرعت در پیچها مناسب است، اما در شرایطی که یک چرخ تقریباً بدون چسبندگی باشد، محدودیتهای آن بیشتر نمایان میشود.
دیفرانسیل تورسن با استفاده از سازوکار لغزش محدود، امکان انتقال گشتاور بیشتر به چرخی را فراهم میکند که قابلیت انتقال نیروی بیشتری به سطح جاده دارد. این ویژگی میتواند از لغزش بیش از حد یک چرخ جلوگیری کند و به بهبود قابلیت حرکت خودرو در شرایط دشوار کمک کند.
| ویژگی | دیفرانسیل باز | دیفرانسیل تورسن |
|---|---|---|
| توزیع گشتاور | گشتاور دو خروجی در شرایط متعارف تقریباً برابر است. | امکان انتقال گشتاور بیشتر به خروجی دارای چسبندگی بالاتر وجود دارد. |
| رفتار روی سطح یخی | چرخ دارای اصطکاک کم ممکن است بهشدت بلغزد. | لغزش محدود میشود و گشتاور مؤثرتری به چرخ دارای چسبندگی بهتر میرسد. |
| اختلاف سرعت چرخها | امکان ایجاد اختلاف سرعت آزادانهتر وجود دارد. | اختلاف سرعت بر اساس سازوکار لغزش محدود کنترل میشود. |
| عملکرد در شرایط Split-Mu | عملکرد محدودتر به دلیل وابستگی گشتاور قابل استفاده به چرخ کمچسبنده | استفاده بهتر از چسبندگی چرخ دارای اصطکاک بالاتر |
| مدلسازی در Simscape Driveline | استفاده از ساختار دیفرانسیل باز | استفاده از اجزای چرخدندهای کتابخانه Gears و بلوکهای Sun-Planet Worm Gear |
این جدول تفاوتهای اصلی دو ساختار را در سناریوی مورد بررسی نشان میدهد. البته عملکرد واقعی هر دیفرانسیل به طراحی مکانیکی، شرایط کاری و مشخصات تایرها وابسته است و نباید نتایج یک مدل را بدون بررسی فرضیات آن به تمام خودروها تعمیم داد.
نحوه اجرای شبیهسازی در Matlab
برای بررسی عملی این مثال، ابتدا باید محیط Matlab و ابزارهای Simulink و Simscape Driveline در دسترس باشند. سپس میتوان مدل آماده دیفرانسیل تورسن را در محیط نرمافزار باز کرد و ساختار آن را مورد بررسی قرار داد.
مراحل کلی اجرای شبیهسازی به شرح زیر است:
- باز کردن مدل: مدل Torsen Differential را در محیط Matlab و Simulink باز کنید و ساختار کلی سیستم انتقال قدرت را مشاهده کنید.
- بررسی زیرسیستم دیفرانسیل: وارد زیرسیستم Torsen Differential شوید و بلوکهای چرخدندهای و نحوه اتصال آنها را بررسی کنید.
- بررسی زیرسیستم تایرها: ساختار Tire (Magic Formula) را مشاهده کنید و نحوه اعمال ضریب اصطکاک متغیر را مورد توجه قرار دهید.
- بررسی شرایط سطح جاده: مطمئن شوید که سناریوی آزمایش شامل ناحیه یخی زیر چرخ سمت چپ و سطح دارای اصطکاک بالاتر برای چرخ دیگر است.
- اجرای مدل: شبیهسازی را اجرا کنید تا رفتار دیفرانسیل باز و تورسن در طول مسیر ثبت شود.
- مشاهده نتایج: نمودارهای تولیدشده با Simscape Logging را بررسی کنید و تغییرات سرعت چرخها و گشتاور محورها را با یکدیگر مقایسه کنید.
در هنگام بررسی نتایج، لازم است زمان ورود چرخ سمت چپ به سطح یخی مشخص شود. این زمان نقطه مهمی در تحلیل است؛ زیرا تغییر رفتار سیستم پس از این لحظه، اثر مستقیم کاهش ضریب اصطکاک را نشان میدهد.
همچنین بهتر است نمودارهای دو سیستم در مقیاس زمانی یکسان بررسی شوند تا تفاوت عملکرد آنها بهدرستی مشخص شود. در صورت انجام تغییرات در مدل، باید توجه داشت که تغییر پارامترهای چرخدنده، تایر یا شرایط سطح جاده ممکن است نتایج را تغییر دهد.
کاربردهای مهندسی شبیهسازی دیفرانسیل تورسن
شبیهسازی دیفرانسیل تورسن در Matlab میتواند در زمینههای مختلف مهندسی خودرو و طراحی سیستمهای انتقال قدرت کاربرد داشته باشد. یکی از کاربردهای اصلی آن، بررسی رفتار خودرو در شرایطی است که چسبندگی چرخهای محرک یکسان نیست.
در طراحی خودروهای سواری، خودروهای اسپرت و برخی خودروهای چهارچرخ محرک، استفاده از دیفرانسیلهای لغزش محدود میتواند به بهبود انتقال نیروی محرک کمک کند. شبیهسازی این سیستمها پیش از ساخت نمونه فیزیکی، امکان بررسی رفتار اجزای مکانیکی و ارزیابی سناریوهای مختلف را فراهم میکند.
از دیگر کاربردهای این مدل میتوان به موارد زیر اشاره کرد:
- تحلیل سیستم انتقال قدرت: بررسی نحوه توزیع گشتاور میان محورهای خروجی در شرایط متفاوت جاده.
- ارزیابی رفتار روی سطوح لغزنده: مطالعه عملکرد دیفرانسیل در شرایط برفی، یخی و سطوح دارای اصطکاک متفاوت.
- مقایسه ساختارهای مکانیکی: ارزیابی تفاوت دیفرانسیل باز و دیفرانسیل لغزش محدود با استفاده از معیارهای مشترک.
- آموزش مهندسی خودرو: مشاهده ارتباط میان گشتاور، سرعت زاویهای، اصطکاک تایر و لغزش در یک مدل فیزیکی.
- تحلیل اولیه طراحی: بررسی اثر تغییر پارامترهای مکانیکی بر رفتار سیستم، پیش از انجام آزمایشهای پرهزینه فیزیکی.
این نوع شبیهسازی بهویژه برای دانشجویان مهندسی مکانیک، مهندسی خودرو و مهندسی کنترل مفید است؛ زیرا مفاهیم انتقال قدرت و رفتار غیرخطی تایر را در قالب یک سیستم یکپارچه نشان میدهد.
با این حال، برای استفاده از نتایج در طراحی صنعتی باید اعتبار مدل بررسی شود. این موضوع شامل ارزیابی پارامترهای چرخدندهها، مدل اصطکاک، مشخصات تایر، بارگذاری محورها و مقایسه خروجی شبیهسازی با دادههای آزمایشگاهی است.
نکات مهم در تفسیر نتایج
در بررسی نتایج شبیهسازی دیفرانسیل تورسن، چند نکته فنی باید مورد توجه قرار گیرد. نخست آنکه برابر بودن سرعت دو چرخ در نمودارهای مدل، بهتنهایی به معنای برابری گشتاور دو خروجی نیست. سرعت و گشتاور دو کمیت فیزیکی متفاوت هستند و رفتار آنها باید بهصورت جداگانه تحلیل شود.
دوم آنکه انتقال گشتاور بیشتر به چرخ دارای چسبندگی بالاتر به معنی ایجاد نیروی محرک نامحدود نیست. حتی در دیفرانسیل تورسن، نیروی قابل انتقال به زمین به ضریب اصطکاک و بار عمودی تایر محدود است. اگر شرایط چسبندگی هر دو چرخ بسیار نامناسب باشد، دیفرانسیل لغزش محدود نیز ممکن است نتواند نیروی محرک کافی ایجاد کند.
سوم آنکه رفتار قفلشونده مشاهدهشده در این مثال، به ساختار و پارامترهای مدل بستگی دارد. دیفرانسیلهای تورسن واقعی میتوانند نسبت توزیع گشتاور متفاوتی داشته باشند و لزوماً در تمام شرایط، دو چرخ را با سرعت یکسان به حرکت درنمیآورند.
چهارم آنکه باید تفاوت میان مدلسازی رفتار یک دیفرانسیل و بازنمایی دقیق یک محصول صنعتی در نظر گرفته شود. اگر هدف، پیشبینی دقیق عملکرد یک خودرو باشد، پارامترهای واقعی سیستم انتقال قدرت، ویژگیهای تایر و شرایط دینامیکی خودرو باید با دقت کافی وارد مدل شوند.
با در نظر گرفتن این نکات، نتایج شبیهسازی میتوانند دید مناسبی درباره سازوکار دیفرانسیل تورسن و مزایای آن نسبت به دیفرانسیل باز در شرایط اصطکاک متفاوت ارائه دهند.
جمعبندی
در این شبیهسازی، عملکرد دیفرانسیل باز و دیفرانسیل تورسن در محیط Matlab و با استفاده از Simscape Driveline مقایسه میشود. سناریوی آزمایش شامل مسیری با دو سطح اصطکاک متفاوت است که در آن چرخ سمت چپ با یک ناحیه یخی مواجه میشود، در حالی که چرخ دیگر روی سطحی با چسبندگی بیشتر حرکت میکند.
نتایج نشان میدهند که دیفرانسیل باز در این شرایط نمیتواند گشتاور دو خروجی را بهصورت مستقل و متناسب با ظرفیت چسبندگی آنها تنظیم کند. در نتیجه، چرخ روی سطح یخی ممکن است لغزش زیادی داشته باشد و قابلیت چرخ دیگر برای تولید نیروی محرک بهطور کامل مورد استفاده قرار نگیرد.
در مقابل، دیفرانسیل تورسن با استفاده از سازوکار چرخدندهای و رفتار لغزش محدود، امکان انتقال گشتاور بیشتر به چرخ دارای اصطکاک بالاتر را فراهم میکند. در مدل ارائهشده، این رفتار به محدود شدن اختلاف سرعت دو چرخ و بهبود شرایط انتقال نیروی محرک منجر میشود.
استفاده از بلوکهای Sun-Planet Worm Gear در کنار مدل تایر Tire (Magic Formula) و قابلیت Simscape Logging، امکان بررسی ارتباط میان ساختار مکانیکی دیفرانسیل، شرایط اصطکاک جاده و رفتار دینامیکی چرخها را فراهم میکند.
بهطور کلی، این مثال نشان میدهد که شبیهسازی فیزیکی در Matlab ابزار مناسبی برای تحلیل اولیه سیستمهای انتقال قدرت خودرو است. با استفاده از این روش میتوان عملکرد ساختارهای مختلف دیفرانسیل را در شرایط کاری یکسان بررسی کرد، محدودیتهای هر سیستم را شناخت و زمینه لازم را برای تحلیلهای دقیقتر مهندسی فراهم ساخت.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

چرا در تحلیل نتایج نباید فقط به برابر بودن سرعت دو چرخ اکتفا کرد؟
چون سرعت و گشتاور دو کمیت متفاوتاند؛ ممکن است سرعت دو چرخ برابر باشد ولی گشتاور دو خروجی متفاوت توزیع شده باشد. برای تحلیل درست باید نمودارهای سرعت، گشتاور و لغزش تایر را همزمان بررسی کرد.
نقش بلوکهای Sun-Planet Worm Gear در مدلسازی تورسن چیست؟
این بلوکها رفتار چرخدندههای حلزونی و ویژگی خودقفلشوندگی را بازنمایی میکنند. همین ویژگی باعث میشود حرکت نسبی خروجیها محدود شود و گشتاور بتواند بهصورت نامساوی بین دو چرخ توزیع شود.
چرا در دیفرانسیل باز، لغزش یک چرخ روی یخ باعث کاهش گشتاور چرخ دیگر هم میشود؟
چون در دیفرانسیل باز گشتاور دو خروجی تقریباً برابر است و حداکثر گشتاور قابل انتقال به چرخ کمچسبنده محدود میشود. این محدودیت به چرخ دیگر هم تحمیل میشود، حتی اگر روی سطح با چسبندگی خوب باشد.
شرایط Split-Mu چیست و چرا برای ارزیابی دیفرانسیل مهم است؟
Split-Mu یعنی دو چرخ محرک روی سطوحی با ضرایب اصطکاک متفاوت قرار بگیرند، مثل یخ و آسفالت. این شرایط ضعف دیفرانسیل باز در توزیع گشتاور و مزیت دیفرانسیل لغزش محدود را بهخوبی آشکار میکند.
تفاوت اصلی دیفرانسیل باز و تورسن در توزیع گشتاور چیست؟
دیفرانسیل باز گشتاور را تقریباً برابر بین دو خروجی تقسیم میکند، پس گشتاور قابل استفاده به چرخ کمچسبنده محدود میشود. دیفرانسیل تورسن با سازوکار لغزش محدود میتواند گشتاور بیشتری به چرخ دارای چسبندگی بالاتر بفرستد.