
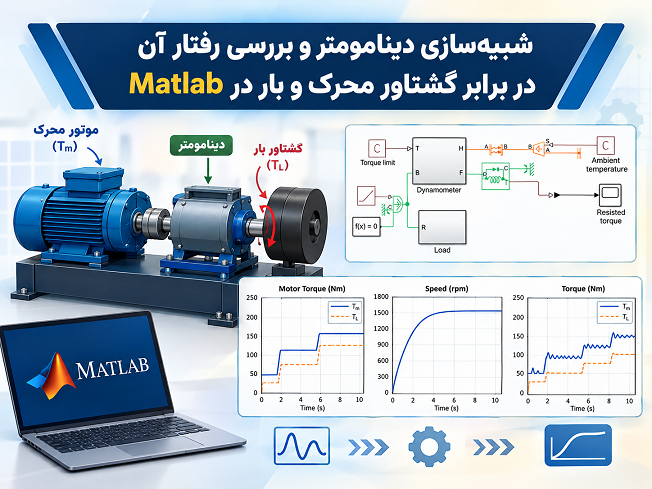
دینامومتر یا Dynamometer یکی از تجهیزات مهم در بررسی، اندازهگیری و ارزیابی عملکرد سامانههای محرکه است. این تجهیز میتواند برای ایجاد گشتاور مقاوم در برابر یک محرک اولیه مورد استفاده قرار گیرد و رفتار مجموعه محرک و بار را در شرایط مختلف بررسی کند. در این شبیهسازی، یک دینامومتر در برابر گشتاور تولیدشده توسط یک محرک اولیه قرار گرفته است و نحوه جذب گشتاور توسط دینامومتر تا رسیدن به حد گشتاور مجاز آن بررسی میشود.
محرک اولیه در این مدل بهصورت یک منبع گشتاور در نظر گرفته شده است. بنابراین، مدل ایجادشده میتواند نماینده انواع مختلفی از محرکها باشد؛ برای مثال، یک موتور احتراق داخلی، یک محرک الکتریکی یا یک موتور هیدرولیکی میتواند در یک سامانه واقعی نقش محرک اولیه را ایفا کند. هدف اصلی شبیهسازی، بررسی نحوه تعامل این محرک با دینامومتر و بار متصل به آن است.
مفهوم عملکرد دینامومتر در شبیهسازی
دینامومتر وسیلهای است که برای اعمال یا جذب گشتاور مکانیکی از یک سیستم محرکه استفاده میشود. در کاربردهای آزمایشگاهی و صنعتی، دینامومتر میتواند در برابر موتور قرار گرفته و با ایجاد گشتاور مقاوم، شرایط مختلف کاری موتور را شبیهسازی کند. به این ترتیب میتوان رفتار موتور را در بارهای مختلف، سرعتهای متفاوت و شرایط گذرا بررسی کرد.
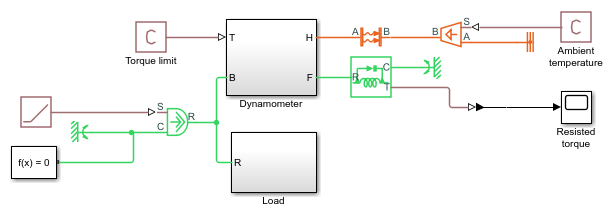 در مدل حاضر، دینامومتر دارای یک حد گشتاور مشخص است. هنگامی که گشتاور اعمالشده از طرف محرک اولیه کمتر یا برابر با این حد باشد، دینامومتر میتواند کل گشتاور ورودی را جذب کند. در این شرایط، بار متصل به دینامومتر شروع به چرخش نمیکند، زیرا دینامومتر توانسته است تمام گشتاور تولیدشده توسط محرک را خنثی کند.
اما هنگامی که گشتاور تولیدشده توسط محرک اولیه از حد گشتاور دینامومتر بیشتر شود، دینامومتر دیگر قادر نیست کل گشتاور ورودی را جذب کند. در این حالت، دینامومتر همچنان میتواند گشتاور را تا مقدار مجاز خود جذب کند، اما بخش اضافی گشتاور باعث ایجاد حرکت در بار متصلشده میشود. این رفتار یکی از مهمترین ویژگیهای این شبیهسازی است و امکان بررسی محدودیت عملکرد دینامومتر را فراهم میکند.
مدل محرک اولیه
برای سادهسازی مدل، محرک اولیه بهصورت یک منبع گشتاور مدل شده است. منبع گشتاور میتواند رفتار یک موتور واقعی را بهصورت سادهشده نمایش دهد و گشتاور مشخصی را به محور مکانیکی اعمال کند. استفاده از منبع گشتاور در این مدل باعث میشود تمرکز اصلی شبیهسازی روی رفتار دینامومتر و تعامل آن با بار قرار گیرد.
در یک کاربرد واقعی، بهجای منبع گشتاور میتوان مدل دقیقتری از محرک مورد نظر استفاده کرد. برای مثال، در صورت بررسی یک موتور احتراق داخلی، میتوان مدل موتور، میللنگ و مشخصات گشتاور آن را وارد سیستم کرد. همچنین در کاربردهای مربوط به موتورهای الکتریکی، امکان اتصال مدل  موتور القایی، موتور سنکرون، موتور DC یا سایر محرکهای الکتریکی به سامانه دینامومتر وجود دارد.
بنابراین ساختار این شبیهسازی را میتوان بهعنوان یک مدل پایه برای آزمایش انواع محرکها در نظر گرفت. در این حالت، دینامومتر نقش بار قابلکنترل یا جذبکننده گشتاور را ایفا میکند و رفتار سیستم مکانیکی در شرایط مختلف قابل بررسی خواهد بود.
مدلسازی دینامومتر با کلاچ اصطکاکی
دینامومتر موجود در این مدل با استفاده از مؤلفه Fundamental Friction Clutch مدلسازی شده است. این مؤلفه برای نمایش رفتار اصطکاکی بین دو بخش مکانیکی مورد استفاده قرار میگیرد و میتواند محدودیتهای استاتیکی و دینامیکی گشتاور را در مدل اعمال کند.
در این شبیهسازی، حدهای استاتیکی و دینامیکی کلاچ اصطکاکی مطابق با حد گشتاور دینامومتر تنظیم شدهاند. به این ترتیب، کلاچ میتواند رفتار دینامومتر را از نظر توانایی انتقال یا جذب گشتاور نمایش دهد. تنظیم مناسب این پارامترها اهمیت زیادی دارد، زیرا مقدار حد گشتاور تعیین میکند دینامومتر تا چه میزان میتواند در برابر محرک اولیه مقاومت ایجاد کند.
از دیدگاه فیزیکی، زمانی که گشتاور اعمالشده در محدوده توانایی دینامومتر قرار دارد، اصطکاک موجود در مدل باعث میشود گشتاور مقاوم متناسب با گشتاور ورودی عمل کند. در صورتی که گشتاور محرک از ظرفیت دینامومتر عبور کند، دیگر امکان جذب کامل گشتاور وجود ندارد و اختلاف میان گشتاور ورودی و گشتاور مقاوم میتواند باعث شتابگیری و چرخش بار متصل شود.
ساختار کلی مدل در Simscape
مدل این شبیهسازی در محیط Simscape ایجاد شده است و بخش مکانیکی سیستم شامل محرک اولیه، دینامومتر و بار متصل به آن است. در این ساختار، منبع گشتاور وظیفه اعمال گشتاور به سیستم را بر عهده دارد و دینامومتر در مسیر انتقال گشتاور قرار میگیرد.
استفاده از مدل فیزیکی Simscape این امکان را فراهم میکند که روابط مکانیکی سیستم بهصورت مستقیم در قالب اجزای فیزیکی نمایش داده شوند. این روش بهویژه برای سیستمهایی که دارای تعامل میان چند جزء مکانیکی هستند مناسب است، زیرا متغیرهایی مانند گشتاور، سرعت زاویهای و حرکت مکانیکی را میتوان در قالب یک شبکه فیزیکی بررسی کرد.
در این مدل، مقدار گشتاور اعمالی و گشتاور مقاوم دینامومتر از مهمترین کمیتهای قابل مشاهده هستند. مقایسه این دو کمیت مشخص میکند که آیا دینامومتر هنوز قادر به جذب کامل گشتاور ورودی است یا اینکه بخشی از گشتاور محرک به بار منتقل شده است.
رفتار سیستم در محدوده گشتاور مجاز
در مرحلهای که گشتاور اعمالشده توسط محرک اولیه کمتر از حد گشتاور دینامومتر است، دینامومتر قادر است تمام گشتاور ورودی را جذب کند. در نتیجه، گشتاور مقاوم ایجادشده توسط دینامومتر با گشتاور اعمالی مطابقت دارد و بار متصلشده به سیستم حرکت قابلتوجهی نخواهد داشت.
این وضعیت را میتوان شرایط کاری عادی دینامومتر در محدوده ظرفیت آن در نظر گرفت. برای مثال، اگر حد گشتاور دینامومتر برابر با مقدار مشخصی باشد و محرک گشتاوری پایینتر از این مقدار ایجاد کند، تمام این گشتاور توسط دینامومتر جذب میشود. در نمودارهای حاصل از شبیهسازی نیز انتظار میرود گشتاور اعمالی و گشتاور مقاوم در این محدوده رفتار مشابهی داشته باشند.
رفتار سیستم پس از عبور از حد گشتاور
مهمترین بخش شبیهسازی زمانی مشاهده میشود که گشتاور محرک اولیه از حد تعیینشده برای دینامومتر بیشتر شود. در این وضعیت، دینامومتر همچنان قادر است تا مقدار مشخصشده گشتاور مقاوم ایجاد کند، اما نمیتواند گشتاور اضافی را جذب کند.
برای نمونه، اگر دینامومتر دارای ظرفیت جذب گشتاور مشخصی باشد و محرک گشتاوری بیشتر از این مقدار اعمال کند، مقدار گشتاور مقاوم دینامومتر در محدوده مجاز خود باقی میماند. اختلاف بین گشتاور تولیدشده توسط محرک و گشتاور جذبشده توسط دینامومتر به سیستم مکانیکی منتقل میشود. در نتیجه، بار متصل به دینامومتر میتواند شروع به چرخش کند.
این ویژگی در کاربردهای عملی اهمیت زیادی دارد، زیرا نشان میدهد که دینامومتر دارای یک ظرفیت مشخص برای جذب انرژی و گشتاور است. بنابراین در طراحی و انتخاب دینامومتر باید مقدار حداکثر گشتاور مورد انتظار سیستم محرکه در نظر گرفته شود.
بررسی نتایج شبیهسازی
نتایج شبیهسازی با استفاده از قابلیت Simscape Logging قابل بررسی هستند. نمودارهای حاصل، گشتاور اعمالشده به دینامومتر و گشتاور مقاوم آن را نمایش میدهند. تحلیل این نمودارها امکان مشاهده مستقیم نقطهای را فراهم میکند که دینامومتر از ظرفیت جذب کامل گشتاور عبور میکند.
در بخش ابتدایی پاسخ، گشتاور مقاوم دینامومتر میتواند گشتاور اعمالی را بهطور کامل دنبال کند. این موضوع نشان میدهد که دینامومتر هنوز در محدوده عملکرد خود قرار دارد. با افزایش گشتاور محرک و رسیدن آن به حد مجاز، گشتاور مقاوم نیز به مقدار حداکثر خود نزدیک میشود.
پس از عبور گشتاور محرک از این مقدار، گشتاور مقاوم دیگر نمیتواند متناسب با گشتاور اعمالی افزایش پیدا کند، زیرا ظرفیت دینامومتر محدود شده است. در نتیجه، فاصله میان گشتاور اعمالی و گشتاور مقاوم افزایش مییابد و همین اختلاف میتواند باعث حرکت بار متصل به سیستم شود.
اهمیت حد گشتاور در طراحی دینامومتر
حد گشتاور یکی از مهمترین پارامترهای یک دینامومتر است. انتخاب مقدار نامناسب این پارامتر میتواند باعث شود دینامومتر نتواند شرایط واقعی کاری محرک را بهدرستی بازسازی کند. اگر حد گشتاور بیش از اندازه پایین انتخاب شود، سیستم خیلی زود وارد ناحیهای میشود که بار شروع به چرخش میکند. از طرف دیگر، انتخاب مقدار بسیار بالا نیز ممکن است شرایط آزمایش مورد نظر را بهدرستی نمایش ندهد.
در یک سامانه آزمایشگاهی واقعی، ظرفیت دینامومتر باید بر اساس مشخصات محرک، حداکثر گشتاور، محدوده سرعت کاری و شرایط گذرای سیستم تعیین شود. شبیهسازی در Matlab و Simscape این امکان را فراهم میکند که پیش از ساخت یا استفاده از سامانه واقعی، اثر تغییر حد گشتاور بررسی شود.
کاربرد شبیهسازی در ارزیابی محرکها
یکی از کاربردهای مهم چنین مدلی، بررسی عملکرد محرکهای مختلف است. از آنجا که محرک اولیه در مدل بهصورت منبع گشتاور تعریف شده است، میتوان مقدار و شکل موج گشتاور آن را تغییر داد و واکنش دینامومتر را بررسی کرد.
برای مثال، میتوان یک گشتاور ثابت، گشتاور متغیر با زمان یا یک گشتاور گذرا به سیستم اعمال کرد. سپس با مشاهده گشتاور مقاوم دینامومتر و وضعیت بار، مشخص کرد که سیستم در چه بازهای قادر به جذب کامل گشتاور است و از چه نقطهای به بعد بار شروع به چرخش میکند.
این روش برای بررسی اولیه موتورهای احتراق داخلی، محرکهای الکتریکی و موتورهای هیدرولیکی نیز کاربرد دارد. در مدلهای پیشرفتهتر میتوان منبع گشتاور ساده را با مدل واقعی محرک جایگزین کرد و عملکرد کل سامانه را در شرایط نزدیکتر به واقعیت مورد مطالعه قرار داد.
مزیت استفاده از Matlab و Simscape در این شبیهسازی
استفاده از Matlab و Simscape باعث میشود مدلسازی سیستمهای فیزیکی بدون نیاز به پیادهسازی مستقیم تمام معادلات حاکم بر سیستم انجام شود. اجزای مکانیکی را میتوان در قالب بلوکهای فیزیکی به یکدیگر متصل کرد و سپس کمیتهای مورد نظر را با استفاده از ابزارهای اندازهگیری و ثبت داده بررسی کرد.
قابلیت Simscape Logging نیز امکان ثبت متغیرهای فیزیکی و تحلیل نتایج را فراهم میکند. در این شبیهسازی، ثبت گشتاور اعمالی و گشتاور مقاوم دینامومتر کمک میکند تا رفتار سیستم در دو ناحیه اصلی یعنی محدوده زیر ظرفیت دینامومتر و محدوده بالاتر از ظرفیت آن بهوضوح مشاهده شود.
در مجموع، این شبیهسازی یک نمونه مناسب برای درک رفتار دینامومتر در برابر یک محرک اولیه محسوب میشود. مدل نشان میدهد که دینامومتر تا زمانی که گشتاور اعمالی در محدوده ظرفیت آن قرار داشته باشد، میتواند گشتاور ورودی را بهطور کامل جذب کند. با عبور گشتاور محرک از حد تعیینشده، دینامومتر در مقدار محدود خود باقی میماند و گشتاور اضافی باعث حرکت بار متصل میشود.
به همین دلیل،
دینامومتر یا Dynamometer یکی از تجهیزات مهم در بررسی، اندازهگیری و ارزیابی عملکرد سامانههای محرکه است. این تجهیز میتواند برای ایجاد گشتاور مقاوم در برابر یک محرک اولیه مورد استفاده قرار گیرد و رفتار مجموعه محرک و بار را در شرایط مختلف بررسی کند. در این شبیهسازی، یک دینامومتر در برابر گشتاور تولیدشده توسط یک محرک اولیه قرار گرفته است و نحوه جذب گشتاور توسط دینامومتر تا رسیدن به حد گشتاور مجاز آن بررسی میشود.
محرک اولیه در این مدل بهصورت یک منبع گشتاور در نظر گرفته شده است. بنابراین، مدل ایجادشده میتواند نماینده انواع مختلفی از محرکها باشد؛ برای مثال، یک موتور احتراق داخلی، یک محرک الکتریکی یا یک موتور هیدرولیکی میتواند در یک سامانه واقعی نقش محرک اولیه را ایفا کند. هدف اصلی شبیهسازی، بررسی نحوه تعامل این محرک با دینامومتر و بار متصل به آن است.
مفهوم عملکرد دینامومتر در شبیهسازی
دینامومتر وسیلهای است که برای اعمال یا جذب گشتاور مکانیکی از یک سیستم محرکه استفاده میشود. در کاربردهای آزمایشگاهی و صنعتی، دینامومتر میتواند در برابر موتور قرار گرفته و با ایجاد گشتاور مقاوم، شرایط مختلف کاری موتور را شبیهسازی کند. به این ترتیب میتوان رفتار موتور را در بارهای مختلف، سرعتهای متفاوت و شرایط گذرا بررسی کرد.
در مدل حاضر، دینامومتر دارای یک حد گشتاور مشخص است. هنگامی که گشتاور اعمالشده از طرف محرک اولیه کمتر یا برابر با این حد باشد، دینامومتر میتواند کل گشتاور ورودی را جذب کند. در این شرایط، بار متصل به دینامومتر شروع به چرخش نمیکند، زیرا دینامومتر توانسته است تمام گشتاور تولیدشده توسط محرک را خنثی کند.
اما هنگامی که گشتاور تولیدشده توسط محرک اولیه از حد گشتاور دینامومتر بیشتر شود، دینامومتر دیگر قادر نیست کل گشتاور ورودی را جذب کند. در این حالت، دینامومتر همچنان میتواند گشتاور را تا مقدار مجاز خود جذب کند، اما بخش اضافی گشتاور باعث ایجاد حرکت در بار متصلشده میشود. این رفتار یکی از مهمترین ویژگیهای این شبیهسازی است و امکان بررسی محدودیت عملکرد دینامومتر را فراهم میکند.
مدل محرک اولیه
برای سادهسازی مدل، محرک اولیه بهصورت یک منبع گشتاور مدل شده است. منبع گشتاور میتواند رفتار یک موتور واقعی را بهصورت سادهشده نمایش دهد و گشتاور مشخصی را به محور مکانیکی اعمال کند. استفاده از منبع گشتاور در این مدل باعث میشود تمرکز اصلی شبیهسازی روی رفتار دینامومتر و تعامل آن با بار قرار گیرد.
در یک کاربرد واقعی، بهجای منبع گشتاور میتوان مدل دقیقتری از محرک مورد نظر استفاده کرد. برای مثال، در صورت بررسی یک موتور احتراق داخلی، میتوان مدل موتور، میللنگ و مشخصات گشتاور آن را وارد سیستم کرد. همچنین در کاربردهای مربوط به موتورهای الکتریکی، امکان اتصال مدل موتور القایی، موتور سنکرون، موتور DC یا سایر محرکهای الکتریکی به سامانه دینامومتر وجود دارد.
بنابراین ساختار این شبیهسازی را میتوان بهعنوان یک مدل پایه برای آزمایش انواع محرکها در نظر گرفت. در این حالت، دینامومتر نقش بار قابلکنترل یا جذبکننده گشتاور را ایفا میکند و رفتار سیستم مکانیکی در شرایط مختلف قابل بررسی خواهد بود.
مدلسازی دینامومتر با کلاچ اصطکاکی
دینامومتر موجود در این مدل با استفاده از مؤلفه Fundamental Friction Clutch مدلسازی شده است. این مؤلفه برای نمایش رفتار اصطکاکی بین دو بخش مکانیکی مورد استفاده قرار میگیرد و میتواند محدودیتهای استاتیکی و دینامیکی گشتاور را در مدل اعمال کند.
در این شبیهسازی، حدهای استاتیکی و دینامیکی کلاچ اصطکاکی مطابق با حد گشتاور دینامومتر تنظیم شدهاند. به این ترتیب، کلاچ میتواند رفتار دینامومتر را از نظر توانایی انتقال یا جذب گشتاور نمایش دهد. تنظیم مناسب این پارامترها اهمیت زیادی دارد، زیرا مقدار حد گشتاور تعیین میکند دینامومتر تا چه میزان میتواند در برابر محرک اولیه مقاومت ایجاد کند.
از دیدگاه فیزیکی، زمانی که گشتاور اعمالشده در محدوده توانایی دینامومتر قرار دارد، اصطکاک موجود در مدل باعث میشود گشتاور مقاوم متناسب با گشتاور ورودی عمل کند. در صورتی که گشتاور محرک از ظرفیت دینامومتر عبور کند، دیگر امکان جذب کامل گشتاور وجود ندارد و اختلاف میان گشتاور ورودی و گشتاور مقاوم میتواند باعث شتابگیری و چرخش بار متصل شود.
ساختار کلی مدل در Simscape
مدل این شبیهسازی در محیط Simscape ایجاد شده است و بخش مکانیکی سیستم شامل محرک اولیه، دینامومتر و بار متصل به آن است. در این ساختار، منبع گشتاور وظیفه اعمال گشتاور به سیستم را بر عهده دارد و دینامومتر در مسیر انتقال گشتاور قرار میگیرد.
استفاده از مدل فیزیکی Simscape این امکان را فراهم میکند که روابط مکانیکی سیستم بهصورت مستقیم در قالب اجزای فیزیکی نمایش داده شوند. این روش بهویژه برای سیستمهایی که دارای تعامل میان چند جزء مکانیکی هستند مناسب است، زیرا متغیرهایی مانند گشتاور، سرعت زاویهای و حرکت مکانیکی را میتوان در قالب یک شبکه فیزیکی بررسی کرد.
در این مدل، مقدار گشتاور اعمالی و گشتاور مقاوم دینامومتر از مهمترین کمیتهای قابل مشاهده هستند. مقایسه این دو کمیت مشخص میکند که آیا دینامومتر هنوز قادر به جذب کامل گشتاور ورودی است یا اینکه بخشی از گشتاور محرک به بار منتقل شده است.
رفتار سیستم در محدوده گشتاور مجاز
در مرحلهای که گشتاور اعمالشده توسط محرک اولیه کمتر از حد گشتاور دینامومتر است، دینامومتر قادر است تمام گشتاور ورودی را جذب کند. در نتیجه، گشتاور مقاوم ایجادشده توسط دینامومتر با گشتاور اعمالی مطابقت دارد و بار متصلشده به سیستم حرکت قابلتوجهی نخواهد داشت.
این وضعیت را میتوان شرایط کاری عادی دینامومتر در محدوده ظرفیت آن در نظر گرفت. برای مثال، اگر حد گشتاور دینامومتر برابر با مقدار مشخصی باشد و محرک گشتاوری پایینتر از این مقدار ایجاد کند، تمام این گشتاور توسط دینامومتر جذب میشود. در نمودارهای حاصل از شبیهسازی نیز انتظار میرود گشتاور اعمالی و گشتاور مقاوم در این محدوده رفتار مشابهی داشته باشند.
رفتار سیستم پس از عبور از حد گشتاور
مهمترین بخش شبیهسازی زمانی مشاهده میشود که گشتاور محرک اولیه از حد تعیینشده برای دینامومتر بیشتر شود. در این وضعیت، دینامومتر همچنان قادر است تا مقدار مشخصشده گشتاور مقاوم ایجاد کند، اما نمیتواند گشتاور اضافی را جذب کند.
برای نمونه، اگر دینامومتر دارای ظرفیت جذب گشتاور مشخصی باشد و محرک گشتاوری بیشتر از این مقدار اعمال کند، مقدار گشتاور مقاوم دینامومتر در محدوده مجاز خود باقی میماند. اختلاف بین گشتاور تولیدشده توسط محرک و گشتاور جذبشده توسط دینامومتر به سیستم مکانیکی منتقل میشود. در نتیجه، بار متصل به دینامومتر میتواند شروع به چرخش کند.
این ویژگی در کاربردهای عملی اهمیت زیادی دارد، زیرا نشان میدهد که دینامومتر دارای یک ظرفیت مشخص برای جذب انرژی و گشتاور است. بنابراین در طراحی و انتخاب دینامومتر باید مقدار حداکثر گشتاور مورد انتظار سیستم محرکه در نظر گرفته شود.
بررسی نتایج شبیهسازی
نتایج شبیهسازی با استفاده از قابلیت Simscape Logging قابل بررسی هستند. نمودارهای حاصل، گشتاور اعمالشده به دینامومتر و گشتاور مقاوم آن را نمایش میدهند. تحلیل این نمودارها امکان مشاهده مستقیم نقطهای را فراهم میکند که دینامومتر از ظرفیت جذب کامل گشتاور عبور میکند.
در بخش ابتدایی پاسخ، گشتاور مقاوم دینامومتر میتواند گشتاور اعمالی را بهطور کامل دنبال کند. این موضوع نشان میدهد که دینامومتر هنوز در محدوده عملکرد خود قرار دارد. با افزایش گشتاور محرک و رسیدن آن به حد مجاز، گشتاور مقاوم نیز به مقدار حداکثر خود نزدیک میشود.
پس از عبور گشتاور محرک از این مقدار، گشتاور مقاوم دیگر نمیتواند متناسب با گشتاور اعمالی افزایش پیدا کند، زیرا ظرفیت دینامومتر محدود شده است. در نتیجه، فاصله میان گشتاور اعمالی و گشتاور مقاوم افزایش مییابد و همین اختلاف میتواند باعث حرکت بار متصل به سیستم شود.
اهمیت حد گشتاور در طراحی دینامومتر
حد گشتاور یکی از مهمترین پارامترهای یک دینامومتر است. انتخاب مقدار نامناسب این پارامتر میتواند باعث شود دینامومتر نتواند شرایط واقعی کاری محرک را بهدرستی بازسازی کند. اگر حد گشتاور بیش از اندازه پایین انتخاب شود، سیستم خیلی زود وارد ناحیهای میشود که بار شروع به چرخش میکند. از طرف دیگر، انتخاب مقدار بسیار بالا نیز ممکن است شرایط آزمایش مورد نظر را بهدرستی نمایش ندهد.
در یک سامانه آزمایشگاهی واقعی، ظرفیت دینامومتر باید بر اساس مشخصات محرک، حداکثر گشتاور، محدوده سرعت کاری و شرایط گذرای سیستم تعیین شود. شبیهسازی در Matlab و Simscape این امکان را فراهم میکند که پیش از ساخت یا استفاده از سامانه واقعی، اثر تغییر حد گشتاور بررسی شود.
کاربرد شبیهسازی در ارزیابی محرکها
یکی از کاربردهای مهم چنین مدلی، بررسی عملکرد محرکهای مختلف است. از آنجا که محرک اولیه در مدل بهصورت منبع گشتاور تعریف شده است، میتوان مقدار و شکل موج گشتاور آن را تغییر داد و واکنش دینامومتر را بررسی کرد.
برای مثال، میتوان یک گشتاور ثابت، گشتاور متغیر با زمان یا یک گشتاور گذرا به سیستم اعمال کرد. سپس با مشاهده گشتاور مقاوم دینامومتر و وضعیت بار، مشخص کرد که سیستم در چه بازهای قادر به جذب کامل گشتاور است و از چه نقطهای به بعد بار شروع به چرخش میکند.
این روش برای بررسی اولیه موتورهای احتراق داخلی، محرکهای الکتریکی و موتورهای هیدرولیکی نیز کاربرد دارد. در مدلهای پیشرفتهتر میتوان منبع گشتاور ساده را با مدل واقعی محرک جایگزین کرد و عملکرد کل سامانه را در شرایط نزدیکتر به واقعیت مورد مطالعه قرار داد.
مزیت استفاده از Matlab و Simscape در این شبیهسازی
استفاده از Matlab و Simscape باعث میشود مدلسازی سیستمهای فیزیکی بدون نیاز به پیادهسازی مستقیم تمام معادلات حاکم بر سیستم انجام شود. اجزای مکانیکی را میتوان در قالب بلوکهای فیزیکی به یکدیگر متصل کرد و سپس کمیتهای مورد نظر را با استفاده از ابزارهای اندازهگیری و ثبت داده بررسی کرد.
قابلیت Simscape Logging نیز امکان ثبت متغیرهای فیزیکی و تحلیل نتایج را فراهم میکند. در این شبیهسازی، ثبت گشتاور اعمالی و گشتاور مقاوم دینامومتر کمک میکند تا رفتار سیستم در دو ناحیه اصلی یعنی محدوده زیر ظرفیت دینامومتر و محدوده بالاتر از ظرفیت آن بهوضوح مشاهده شود.
در مجموع، این شبیهسازی یک نمونه مناسب برای درک رفتار دینامومتر در برابر یک محرک اولیه محسوب میشود. مدل نشان میدهد که دینامومتر تا زمانی که گشتاور اعمالی در محدوده ظرفیت آن قرار داشته باشد، میتواند گشتاور ورودی را بهطور کامل جذب کند. با عبور گشتاور محرک از حد تعیینشده، دینامومتر در مقدار محدود خود باقی میماند و گشتاور اضافی باعث حرکت بار متصل میشود.
به همین دلیل، مدل دینامومتر در Matlab میتواند بهعنوان یک ساختار پایه برای توسعه شبیهسازیهای پیشرفتهتر مورد استفاده قرار گیرد؛ بهخصوص در پروژههایی که هدف آنها بررسی عملکرد موتور، ارزیابی ظرفیت جذب گشتاور، تحلیل رفتار گذرا و مطالعه تعامل میان محرک و بار مکانیکی است.مدل دینامومتر در Matlab میتواند بهعنوان یک ساختار پایه برای توسعه شبیهسازیهای پیشرفتهتر مورد استفاده قرار گیرد؛ بهخصوص در پروژههایی که هدف آنها بررسی عملکرد موتور، ارزیابی ظرفیت جذب گشتاور، تحلیل رفتار گذرا و مطالعه تعامل میان محرک و بار مکانیکی است.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


تفاوت گشتاور اعمالی و گشتاور مقاوم در نتایج شبیهسازی چه مفهومی دارد؟
این اختلاف نشاندهنده گشتاور اضافی است که دینامومتر قادر به جذب آن نیست و میتواند باعث حرکت بار شود.
نقش Simscape Logging در تحلیل این شبیهسازی چیست؟
چرا پس از عبور گشتاور محرک از حد دینامومتر، بار شروع به چرخش میکند؟
زیرا دینامومتر دیگر قادر به جذب گشتاور اضافی نیست و اختلاف گشتاور به بار متصل منتقل میشود.
در این شبیهسازی حد گشتاور دینامومتر در Matlab چگونه تعیین میشود؟
حد گشتاور با تنظیم پارامترهای استاتیکی و دینامیکی بلوک Fundamental Friction Clutch تعیین میشود.