
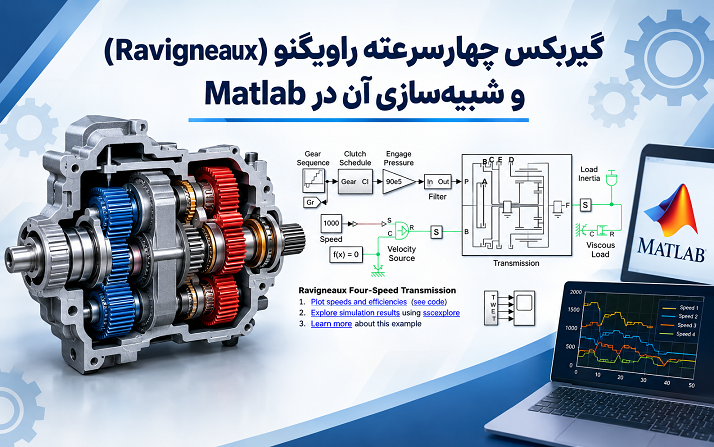
در شبیهسازی حاضر، یک گیربکس چهارسرعته راویگنو در محیط MATLAB و با استفاده از ابزار Simscape Driveline مدلسازی و آزمایش میشود. این مدل دارای یک زیرسیستم آزمایشی است که امکان بررسی عملکرد گیربکس در دندههای مختلف، دنده عقب و وضعیت خلاص را فراهم میکند. در ساختار اصلی گیربکس، از بلوک Ravigneaux Gear و پنج کلاچ اصطکاکی استفاده شده است. همچنین، تلفات ناشی از درگیری چرخدندهها در مدل فعال هستند تا رفتار سامانه به شرایط واقعی نزدیکتر شود.
هدف اصلی این شبیهسازی، بررسی سرعت محورهای ورودی و خروجی، تعیین نسبت انتقال در هر دنده و محاسبه راندمان کلی گیربکس است. با استفاده از نتایج بهدستآمده میتوان عملکرد مجموعه انتقال قدرت را در وضعیتهای مختلف ارزیابی کرد و تأثیر تغییر وضعیت کلاچها و تلفات مکانیکی را بر رفتار دینامیکی سیستم مورد مطالعه قرار داد.
معرفی گیربکس سیارهای راویگنو
گیربکس راویگنو نوعی مجموعه چرخدنده سیارهای مرکب است که با ترکیب چرخدندههای خورشیدی، چرخدندههای سیارهای و یک حامل سیارهای، امکان دستیابی به نسبتهای انتقال متعدد را در فضای نسبتاً محدود فراهم میکند. در مقایسه با استفاده از چند مجموعه چرخدنده مستقل، این ساختار میتواند با اشتراکگذاری برخی از اجزای مکانیکی، تعداد دندههای بیشتری را در ابعاد مناسب ایجاد کند.
در یک مجموعه سیارهای ساده، اجزای اصلی شامل چرخدنده خورشیدی، چرخدندههای سیارهای، حامل سیارهای و چرخدنده حلقوی هستند. در ساختار راویگنو، آرایش چرخدندهها پیچیدهتر است و دو چرخدنده خورشیدی با اندازههای متفاوت در کنار مجموعهای از چرخدندههای سیارهای قرار میگیرند. چرخدندههای سیارهای نیز بهگونهای آرایش داده میشوند که ارتباط مکانیکی میان اجزای مختلف برقرار شود. این ترکیب اجازه میدهد با کنترل مناسب اعضای مجموعه، چندین حالت انتقال قدرت ایجاد شود.
برای دستیابی به نسبت انتقال مشخص، لازم است بعضی از اجزای گیربکس به محور ورودی متصل شوند، بعضی دیگر به محور خروجی ارتباط داشته باشند و برخی از اعضا نیز به کمک کلاچ یا ترمز در وضعیت موردنظر نگه داشته شوند. تغییر وضعیت این اجزا باعث تغییر رابطه سینماتیکی میان محورهای ورودی و خروجی میشود. در نتیجه، سرعت و گشتاور منتقلشده به خروجی با توجه به دنده انتخابشده تغییر میکند.
یکی از مزایای اصلی این ساختار، کاهش نیاز به استفاده از مجموعههای متعدد چرخدنده مستقل است. البته طراحی و کنترل چنین گیربکسی به هماهنگی دقیق میان کلاچها نیاز دارد. در صورت انتخاب نادرست وضعیت کلاچها، ممکن است نسبت انتقال مورد انتظار ایجاد نشود یا برخی از اجزای مکانیکی در شرایط نامناسب قرار گیرند. به همین دلیل، بررسی عملکرد گیربکس در یک محیط شبیهسازی مهندسی میتواند به درک بهتر نحوه کارکرد آن کمک کند.
معرفی ساختار کلی مدل در MATLAB و Simscape Driveline
مدل مورد بررسی از دو بخش اصلی تشکیل شده است: زیرسیستم گیربکس و زیرسیستم آزمایش یا Test Harness. زیرسیستم گیربکس، ساختار مکانیکی انتقال قدرت را شامل میشود و وظیفه ایجاد نسبتهای مختلف انتقال را بر عهده دارد. زیرسیستم آزمایش نیز شرایط لازم برای راهاندازی مدل، تغییر وضعیت دندهها و اندازهگیری متغیرهای موردنیاز را فراهم میکند.
در محیط Simscape Driveline، اجزای مکانیکی مانند چرخدندهها، کلاچها، محورهای انتقال قدرت و سایر عناصر دوار به کمک بلوکهای فیزیکی مدلسازی میشوند. این روش امکان بررسی رفتار واقعیتر سامانه را نسبت به مدلهای صرفاً ریاضی فراهم میکند؛ زیرا میتوان اثراتی مانند اینرسی اجزا، گشتاورهای انتقالی، تلفات مکانیکی و تعامل میان عناصر مختلف را در محاسبات وارد کرد.
در این مدل، بلوک Ravigneaux Gear برای نمایش مجموعه چرخدنده سیارهای راویگنو استفاده شده است. پنج کلاچ اصطکاکی نیز وضعیتهای عملیاتی موردنیاز برای ایجاد چهار دنده جلو و یک دنده عقب را فراهم میکنند. وضعیتهای مختلف این کلاچها مطابق یک برنامه مشخص تغییر میکند تا گیربکس بتواند در طول اجرای آزمایش، از یک دنده به دنده دیگر منتقل شود.
علاوه بر این، تلفات ناشی از درگیری چرخدندهها در مدل فعال هستند. بنابراین، شبیهسازی تنها به بررسی روابط ایدئال میان سرعت چرخدندهها محدود نمیشود و بخشی از انرژی مکانیکی نیز در اثر فرایند انتقال قدرت تلف خواهد شد. این موضوع در محاسبه راندمان کلی گیربکس اهمیت زیادی دارد.
بررسی بلوک Ravigneaux Gear
بلوک Ravigneaux Gear یکی از اجزای اصلی مدل است که رفتار مکانیکی مجموعه چرخدنده سیارهای راویگنو را بازنمایی میکند. این بلوک ارتباط سینماتیکی میان اعضای مختلف مجموعه را بر اساس ساختار هندسی و پارامترهای تعریفشده چرخدندهها محاسبه میکند.
در مدلسازی گیربکس، نسبت تعداد دندانههای چرخدندهها نقش مهمی در تعیین نسبتهای انتقال دارد. این نسبتها مشخص میکنند که با تغییر وضعیت اعضای مجموعه، سرعت زاویهای هر بخش چه ارتباطی با سرعت سایر بخشها خواهد داشت. در یک گیربکس سیارهای مرکب، این روابط به آرایش دقیق چرخدندهها وابسته هستند؛ بنابراین، برای محاسبه صحیح نسبت انتقال باید پارامترهای هندسی و اتصالات مکانیکی مجموعه بهدرستی تعریف شوند.
از آنجا که در این مدل تلفات درگیری چرخدندهها فعال شدهاند، رفتار مجموعه به حالت کاملاً ایدئال محدود نیست. در شرایط واقعی، بخشی از توان مکانیکی ورودی ممکن است در اثر اصطکاک، روانکاری، تغییر شکلهای جزئی و سایر عوامل به گرما تبدیل شود. مدلسازی تلفات در بلوک چرخدنده امکان بررسی اثر این پدیده بر راندمان انتقال قدرت را فراهم میکند.
باید توجه داشت که فعال بودن تلفات درگیری به معنای شبیهسازی تمام منابع اتلاف انرژی در یک گیربکس واقعی نیست. برای مثال، تلفات ناشی از پمپ روغن، همزنندگی روغن، یاتاقانها، آببندها و سایر اجزا تنها در صورتی در نتایج منعکس میشوند که در مدل بهصورت مناسب تعریف شده باشند. بنابراین، راندمان بهدستآمده باید با توجه به سطح جزئیات و فرضیات مدل تفسیر شود.
نقش پنج کلاچ اصطکاکی در تغییر دندهها
یکی از بخشهای مهم این شبیهسازی، استفاده از پنج کلاچ اصطکاکی برای ایجاد حالتهای مختلف عملکرد گیربکس است. کلاچ اصطکاکی با ایجاد نیروی فشاری میان سطوح تماس، امکان انتقال گشتاور میان اجزای مکانیکی را فراهم میکند. با درگیر شدن یا آزاد شدن کلاچها، ارتباط میان اعضای مختلف مجموعه تغییر میکند و نسبت انتقال مناسب برای دنده انتخابشده شکل میگیرد.
در گیربکسهای اتوماتیک، تغییر دنده معمولاً با تغییر برنامه درگیری کلاچها انجام میشود. بهعنوان مثال، برای ایجاد یک نسبت انتقال مشخص، ممکن است یک کلاچ درگیر و کلاچ دیگری آزاد باشد. در دندهای دیگر، ترکیب متفاوتی از کلاچها فعال میشود. به همین ترتیب، با تغییر مجموعه اتصالات مکانیکی، رفتار سینماتیکی گیربکس تغییر میکند.
وجود پنج کلاچ در مدل راویگنو امکان ایجاد چهار نسبت انتقال برای حرکت رو به جلو و یک نسبت انتقال برای حرکت معکوس را فراهم میکند. وضعیت خلاص نیز در توالی آزمایش در نظر گرفته شده است. در حالت خلاص، مسیر انتقال گشتاور میان ورودی و خروجی به شکلی قرار میگیرد که انتقال نیروی محرکه به خروجی بهصورت معمول انجام نشود. البته رفتار دقیق سرعت خروجی در این حالت به ساختار مکانیکی، شرایط اولیه و بار متصل به محور خروجی بستگی دارد.
در مدلهای فیزیکی، کلاچ اصطکاکی تنها یک کلید ایدئال روشن و خاموش نیست. بسته به تنظیمات بلوک و شرایط شبیهسازی، امکان در نظر گرفتن ظرفیت انتقال گشتاور، لغزش نسبی و فرایند درگیری وجود دارد. در زمان انتقال دنده، اگر سرعت دو سمت کلاچ متفاوت باشد، درگیری میتواند با لغزش همراه شود. این لغزش ممکن است باعث اتلاف انرژی و ایجاد تغییرات گذرا در سرعت محورهای گیربکس شود.
به همین دلیل، برنامهریزی صحیح وضعیت کلاچها اهمیت زیادی دارد. توالی نامناسب درگیری میتواند به ایجاد انتقالهای ناخواسته، تغییرات شدید گشتاور یا رفتار غیرواقعی در نتایج منجر شود. در یک سامانه واقعی نیز هماهنگی میان کلاچها از عوامل مؤثر بر کیفیت تعویض دنده، نرمی حرکت خودرو و دوام قطعات مکانیکی است.
بررسی زیرسیستم Clutch Schedule
زیرسیستم Clutch Schedule وظیفه تعیین وضعیت کلاچها در طول آزمایش را بر عهده دارد. این بخش مشخص میکند که در هر مرحله از توالی شبیهسازی، کدام کلاچها باید درگیر یا آزاد باشند. با مشاهده این زیرسیستم میتوان ارتباط میان انتخاب دنده و ترکیب کلاچهای فعال را بررسی کرد.
برنامه درگیری کلاچها در واقع یک جدول منطقی برای کنترل گیربکس محسوب میشود. هر دنده با یک وضعیت مشخص از کلاچها تعریف میشود و تغییر دنده با تغییر این وضعیتها صورت میگیرد. این برنامه باید با ساختار مکانیکی مجموعه راویگنو هماهنگ باشد تا نسبت انتقال مورد انتظار ایجاد شود.
در مدل حاضر، توالی آزمایش بهگونهای تنظیم شده است که گیربکس از دندههای مختلف عبور کند و وضعیت خلاص نیز در این فرایند بررسی شود. در نتیجه، میتوان عملکرد سیستم را در چندین شرایط کاری مقایسه کرد و مشاهده کرد که تغییر وضعیت کلاچها چگونه بر سرعت محور خروجی و راندمان کلی اثر میگذارد.
برای تحلیل دقیقتر، توصیه میشود هنگام بررسی زیرسیستم Clutch Schedule، وضعیت هر کلاچ در هر مرحله با دادههای سرعت و توان متناظر مقایسه شود. این کار کمک میکند مشخص شود که هر تغییر در منحنیهای خروجی ناشی از تعویض دنده است یا به رفتار گذرای کلاچها و سایر اجزای مکانیکی مربوط میشود.
همچنین باید توجه داشت که برنامه کلاچها در این مدل برای اجرای یک آزمایش مشخص تعریف شده است. بنابراین، نباید آن را بدون بررسی شرایط بار، سرعت ورودی و محدودیتهای مکانیکی بهعنوان یک راهبرد کنترلی عمومی برای تمام گیربکسهای راویگنو در نظر گرفت.
بررسی زیرسیستم Transmission
زیرسیستم Transmission بخش اصلی انتقال قدرت را تشکیل میدهد و اجزای مکانیکی موردنیاز برای عملکرد گیربکس را در خود جای میدهد. مجموعه چرخدنده راویگنو، کلاچهای اصطکاکی و اتصالات میان محورهای مختلف در این بخش قرار دارند. وظیفه این زیرسیستم آن است که با توجه به وضعیت کلاچها، ارتباط مکانیکی مناسب میان ورودی و خروجی را ایجاد کند.
محور ورودی، توان مکانیکی را به مجموعه منتقل میکند. سپس چرخدندهها و کلاچها این توان را مطابق دنده انتخابشده به محور خروجی هدایت میکنند. در هر وضعیت، سرعت زاویهای خروجی نسبت به ورودی بر اساس نسبت انتقال همان دنده تعیین میشود. در شرایط ایدئال و در حالت پایدار، نسبت سرعتها به آرایش چرخدندهها و وضعیت اتصالات بستگی دارد؛ در حالی که گشتاور خروجی نیز با در نظر گرفتن تلفات، الزاماً از رابطه ایدئال به دست نمیآید.
مدلسازی این زیرسیستم در Simscape Driveline این امکان را فراهم میکند که متغیرهای فیزیکی اجزا در یک شبکه مکانیکی به یکدیگر مرتبط شوند. در چنین مدلی، سرعت و گشتاور محورهای متصل به چرخدندهها و کلاچها با یکدیگر سازگار هستند و رفتار کلی سیستم از حل معادلات دینامیکی حاصل میشود.
برای دستیابی به نتایج قابل اعتماد، اتصالات مکانیکی، جهت محورهای ورودی و خروجی، پارامترهای چرخدندهها و تنظیمات کلاچها باید بهدرستی تعریف شوند. هرگونه اشتباه در این بخش ممکن است به ایجاد نسبت انتقال نادرست، افزایش دشواری حل عددی یا تولید نتایجی منجر شود که با رفتار مورد انتظار گیربکس مطابقت ندارند.
نحوه اجرای آزمایش شبیهسازی
در آزمایش تعریفشده، محور ورودی گیربکس با سرعت ثابت به حرکت درمیآید و سیستم در طول اجرای شبیهسازی از تمام دندهها، از جمله دنده عقب و وضعیت خلاص، عبور میکند. ثابت بودن سرعت ورودی باعث میشود اثر تغییر دنده بر سرعت محورهای دیگر راحتتر بررسی شود؛ زیرا یکی از متغیرهای اصلی ورودی در طول آزمایش تغییر نمیکند.
در ابتدای آزمایش، شرایط اولیه سیستم تعیین میشود و محور ورودی مطابق سرعت مرجع به حرکت درمیآید. سپس برنامه کنترل کلاچها، وضعیت گیربکس را تغییر میدهد. با هر تغییر در وضعیت کلاچها، ارتباط میان اعضای مجموعه راویگنو عوض میشود و در نتیجه سرعت محور خروجی و توان انتقالیافته میتوانند تغییر کنند.
در طول این فرایند، سرعت محورهای مختلف و توان مکانیکی اندازهگیری میشوند. این اطلاعات برای محاسبه نسبت انتقال و راندمان کلی در هر دنده مورد استفاده قرار میگیرند. ثبت دادهها در تمام مراحل، علاوه بر بررسی مقادیر پایدار، امکان مشاهده رفتار گذرای سیستم در زمان تعویض دنده را نیز فراهم میکند.
هنگامی که گیربکس از یک دنده به دنده دیگر منتقل میشود، ممکن است سرعت خروجی تغییر کند یا در اثر درگیری کلاچها، تغییرات موقتی در توان مشاهده شود. برای تعیین نسبت انتقال پایدار، بهتر است مقادیر سرعت پس از پایان گذرای تعویض دنده بررسی شوند. استفاده از دادههای گذرا برای محاسبه نسبت انتقال پایدار ممکن است به نتایج نادقیق منجر شود.
یکی از ویژگیهای مهم این آزمایش، اندازهگیری همزمان سرعت و توان است. سرعت بهتنهایی اطلاعات کاملی درباره بازده انتقال قدرت ارائه نمیدهد؛ زیرا راندمان به نسبت توان مفید خروجی به توان ورودی وابسته است. به همین دلیل، اندازهگیری توان در کنار سرعت برای ارزیابی عملکرد گیربکس ضروری است.
محاسبه نسبت انتقال گیربکس
نسبت انتقال یکی از مهمترین پارامترهای عملکردی گیربکس است. این کمیت رابطه میان سرعت زاویهای محور ورودی و سرعت زاویهای محور خروجی را مشخص میکند. با توجه به قرارداد علامت و تعریف مورد استفاده، نسبت انتقال را میتوان به شکل زیر بیان کرد:
i = ωin / ωout
در این رابطه، i نسبت انتقال، ωin سرعت زاویهای محور ورودی و ωout سرعت زاویهای محور خروجی است. اگر سرعتها با واحد دور بر دقیقه اندازهگیری شوند، میتوان نسبت آنها را مستقیماً محاسبه کرد؛ زیرا واحدها در صورت و مخرج یکسان هستند.
برای مثال، اگر سرعت ورودی برابر با ۱۵۰۰ دور بر دقیقه و سرعت خروجی در یک دنده برابر با ۷۵۰ دور بر دقیقه باشد، نسبت انتقال مطابق رابطه فوق برابر با ۲ خواهد بود. این مثال صرفاً برای توضیح روش محاسبه است و مقادیر آن لزوماً با نتایج مدل راویگنو یکسان نیست.
در حالت کلی، اگر قدر مطلق نسبت انتقال بزرگتر از یک باشد، سرعت خروجی از سرعت ورودی کمتر است. اگر قدر مطلق نسبت انتقال کوچکتر از یک باشد، سرعت خروجی از سرعت ورودی بیشتر خواهد بود. البته تفسیر دقیق نسبت انتقال به قرارداد تعریف آن بستگی دارد و در برخی منابع، نسبت سرعت خروجی به سرعت ورودی نیز بهعنوان نسبت انتقال تعریف میشود.
در دنده عقب، جهت چرخش محور خروجی نسبت به ورودی معکوس میشود. اگر جهتها در محاسبات با علامت مثبت و منفی مشخص شوند، نسبت انتقال میتواند علامت منفی داشته باشد. با این حال، برخی گزارشها تنها قدر مطلق نسبت انتقال را ارائه میکنند و جهت حرکت را بهصورت جداگانه مشخص میسازند. بنابراین، هنگام مقایسه نتایج شبیهسازی با دادههای مرجع، لازم است تعریف نسبت انتقال و قرارداد علامت بهدقت بررسی شود.
در وضعیت خلاص نیز نسبت انتقال ممکن است به دلیل نزدیک شدن سرعت خروجی به صفر یا برقرار نبودن یک ارتباط انتقال توان مشخص، برای تفسیر معمول مناسب نباشد. در چنین شرایطی بهتر است وضعیت کلاچها، سرعتهای اندازهگیریشده و توان عبوری جداگانه بررسی شوند و از تقسیم بر سرعتی که نزدیک به صفر است خودداری شود.
محاسبه راندمان کلی گیربکس
راندمان کلی گیربکس نشان میدهد چه سهمی از توان مکانیکی ورودی بهصورت توان مکانیکی خروجی در دسترس است. بهطور معمول، راندمان در شرایطی محاسبه میشود که توان ورودی و خروجی در یک جهت انتقال توان مشخص باشند و مقادیر آنها بهاندازه کافی از صفر فاصله داشته باشند.
η = (Pout / Pin) × 100%
در این رابطه، η راندمان برحسب درصد، Pout توان مکانیکی خروجی و Pin توان مکانیکی ورودی است. برای نمونه، اگر توان ورودی برابر با ۱۰ کیلووات و توان خروجی برابر با ۹ کیلووات باشد، راندمان انتقال قدرت ۹۰ درصد خواهد بود. این اعداد نیز صرفاً نمونهای آموزشی هستند و نتایج واقعی شبیهسازی محسوب نمیشوند.
در یک سیستم مکانیکی واقعی، اختلاف میان توان ورودی و خروجی میتواند ناشی از تلفات اصطکاکی، لغزش کلاچها، تلفات درگیری چرخدندهها و سایر عوامل مدلشده باشد. در شرایط پایدار و با تعریف مناسب مرز اندازهگیری، این اختلاف بیانگر توان تلفشده در محدوده مورد بررسی است.
در هنگام تعویض دنده، توان لحظهای ممکن است نوسان داشته باشد. بنابراین، محاسبه راندمان در یک لحظه خاص میتواند تصویری ناقص از عملکرد گیربکس ارائه دهد. برای مقایسه دقیقتر دندهها، بهتر است توان ورودی و خروجی در یک بازه پایدار اندازهگیری شوند و سپس نسبت میان مقادیر مناسب محاسبه شود.
همچنین در صورتی که توان ورودی یا خروجی در لحظهای نزدیک به صفر باشد، نسبت توانها میتواند ناپایدار یا از نظر فیزیکی نامناسب شود. در وضعیت خلاص، هنگام تغییر جهت انتقال توان یا در شرایطی که انرژی ذخیرهشده در اجزای دوار تغییر میکند، لازم است نتایج با توجه به قرارداد علامت توان و رفتار دینامیکی سیستم تفسیر شوند.
از آنجا که در مدل حاضر تلفات درگیری چرخدندهها فعال هستند، راندمان محاسبهشده میتواند اثر این تلفات را منعکس کند. با این حال، مقدار نهایی راندمان به پارامترهای مدل، شرایط کاری، وضعیت کلاچها و سایر منابع اتلافی که در مدل لحاظ شدهاند وابسته است.
بررسی نتایج شبیهسازی و نمودارهای خروجی
نتایج شبیهسازی با استفاده از قابلیت Simscape Logging قابل بررسی هستند. این قابلیت دادههای مربوط به متغیرهای فیزیکی شبکه را ثبت میکند تا بتوان رفتار اجزای مختلف را پس از اجرای مدل تحلیل کرد. در این مثال، نمودارهای سرعت محورهای گیربکس و راندمان کلی انتقال قدرت در طول تغییر دندهها مورد بررسی قرار میگیرند.
از آنجا که محور ورودی با سرعت ثابت به حرکت درمیآید، انتظار میرود سرعت ورودی در طول آزمایش در نزدیکی مقدار تعیینشده باقی بماند؛ البته رفتار دقیق آن به نحوه اعمال منبع سرعت و تنظیمات مدل وابسته است. در مقابل، سرعت محور خروجی با تغییر نسبت انتقال میان دندههای مختلف تغییر میکند.
در هر دنده، پس از پایان تغییر وضعیت کلاچها و فروکش کردن رفتارهای گذرا، میتوان سرعت پایدار محور خروجی را با سرعت ورودی مقایسه کرد. از این مقایسه، نسبت انتقال همان دنده به دست میآید. جدول نتایج ارائهشده در مدل، مقادیر پایدار نسبت انتقال و راندمان را برای دندههای مختلف نمایش میدهد.
در زمان تعویض دنده، نمودار سرعت خروجی ممکن است تغییرات ناگهانی یا گذرای قابل مشاهدهای داشته باشد. این تغییرات به علت تغییر ارتباط مکانیکی میان اعضای گیربکس رخ میدهند. اگر کلاچها با اختلاف سرعت درگیر شوند، لغزش و انتقال تدریجی گشتاور نیز میتواند در شکل منحنیها تأثیر بگذارد. میزان این اثر به مدل کلاچ و تنظیمات شبیهسازی بستگی دارد.
نمودار راندمان نیز اطلاعاتی درباره سهم توان منتقلشده به خروجی ارائه میکند. در بازههایی که گیربکس در یک دنده مشخص و شرایط پایدار قرار دارد، مقدار راندمان برای مقایسه عملکرد دندهها مفید است. در مقابل، در بازههای مربوط به تعویض دنده، باید تغییرات راندمان را با احتیاط تفسیر کرد؛ زیرا انرژی ذخیرهشده در اجزای دوار، لغزش کلاچها و تغییرات لحظهای توان میتوانند بر نتایج تأثیر بگذارند.
برای تحلیل صحیح نمودارها، لازم است زمانبندی تعویض دندهها با برنامه Clutch Schedule تطبیق داده شود. این کار کمک میکند نقاطی که در آنها تغییرات سرعت یا راندمان رخ میدهد، به وضعیت مشخصی از کلاچها نسبت داده شوند. همچنین بررسی جدول مقادیر پایدار در کنار نمودارهای زمانی، امکان ارزیابی دقیقتر عملکرد هر دنده را فراهم میکند.
اهمیت بررسی وضعیت خلاص و دنده عقب
بررسی وضعیت خلاص در کنار دندههای جلو و عقب اهمیت زیادی دارد؛ زیرا عملکرد گیربکس تنها به ایجاد نسبتهای انتقال محدود نمیشود. در حالت خلاص، مسیر انتقال گشتاور محرکه باید از نظر عملکردی از وضعیتهای درگیر متمایز باشد. با بررسی سرعتها و توانهای ثبتشده میتوان رفتار محورهای مختلف را در این حالت ارزیابی کرد.
با این حال، خلاص بودن گیربکس الزاماً به معنای توقف کامل محور خروجی نیست. اگر محور خروجی به یک بار دوار، اینرسی یا منبع حرکتی دیگری متصل باشد، ممکن است همچنان به چرخش ادامه دهد. به همین دلیل، برای تفسیر درست نتایج باید شرایط مرزی و اتصالات محور خروجی نیز در نظر گرفته شوند.
دنده عقب نیز یکی از حالتهای مهم عملکردی است. در این وضعیت، ترکیب کلاچها موجب ایجاد رابطهای میشود که جهت چرخش خروجی را نسبت به حالت حرکت رو به جلو معکوس میکند. این عملکرد در گیربکسهای خودرو برای حرکت معکوس وسیله نقلیه ضروری است. بررسی علامت سرعت محور خروجی و نسبت انتقال به تعیین صحت عملکرد دنده عقب کمک میکند.
در شبیهسازی، مقایسه وضعیت دنده عقب با دندههای جلو میتواند نشان دهد که برنامه کلاچها بهدرستی حالتهای مختلف انتقال قدرت را ایجاد میکند. برای این منظور، باید علاوه بر سرعت خروجی، وضعیت کلاچهای فعال و جهت توان انتقالی نیز بررسی شوند.
مراحل اجرای شبیهسازی در MATLAB
برای اجرای این مدل، ابتدا باید MATLAB و نسخهای از Simulink و Simscape Driveline در دسترس باشد که از مثال موردنظر پشتیبانی کند. سپس میتوان مدل نمونه مربوط به گیربکس چهارسرعته راویگنو را در محیط MATLAB باز کرد. نام مدل در مثال مرجع، sdl_transmission_4spd_ravigneaux است.
پس از باز کردن مدل، بهتر است ابتدا ساختار کلی آن بررسی شود. در این مرحله، زیرسیستم Transmission برای شناخت اجزای مکانیکی و زیرسیستم Clutch Schedule برای بررسی توالی درگیری کلاچها مورد توجه قرار میگیرند. مشاهده این دو بخش پیش از اجرای شبیهسازی، درک ارتباط میان وضعیت کلاچها و رفتار گیربکس را آسانتر میکند.
در مرحله بعد، تنظیمات آزمایش و پارامترهای مربوط به حرکت محور ورودی بررسی میشوند. محور ورودی مطابق سناریوی تعریفشده با سرعت ثابت حرکت میکند و برنامه کنترل، دندهها را بهترتیب تغییر میدهد. در صورتی که هدف صرفاً بازتولید نتایج مثال مرجع باشد، بهتر است ابتدا مدل با تنظیمات اصلی اجرا شود و سپس تغییرات احتمالی بهصورت جداگانه اعمال شوند.
پس از اجرای مدل، دادههای ثبتشده با Simscape Logging بررسی میشوند. منحنیهای سرعت محورهای ورودی و خروجی و نمودار راندمان کلی، اطلاعات اصلی برای ارزیابی عملکرد گیربکس را فراهم میکنند. در نهایت، مقادیر پایدار سرعت و توان برای هر دنده استخراج میشوند و نسبت انتقال و راندمان محاسبه یا با مقادیر گزارششده در مدل مقایسه میشوند.
برای افزایش دقت تحلیل، پیشنهاد میشود زمان شروع و پایان هر دنده مشخص شود و دادههای مربوط به بازههای پایدار از بخشهای گذرای تعویض دنده تفکیک شوند. همچنین در صورت تغییر پارامترها، لازم است اثر هر تغییر بر نتایج بهصورت مستقل بررسی شود تا بتوان علت اختلافهای مشاهدهشده را تشخیص داد.
نکات مهم برای تحلیل و اعتبارسنجی نتایج
یکی از مهمترین نکات در بررسی نتایج این مدل، تفکیک نسبت انتقال سینماتیکی از راندمان انتقال قدرت است. نسبت انتقال عمدتاً به هندسه چرخدندهها و وضعیت اتصالات مکانیکی وابسته است؛ در حالی که راندمان علاوه بر این عوامل، از تلفات مکانیکی و شرایط کاری تأثیر میپذیرد. بنابراین، دو گیربکس با نسبت انتقال مشابه ممکن است راندمانهای متفاوتی داشته باشند.
نکته دیگر، اهمیت شرایط پایدار در محاسبه متغیرهای عملکردی است. در زمان تعویض دنده، سرعت و توان ممکن است بهصورت گذرا تغییر کنند. اگر نسبت انتقال در این بازه محاسبه شود، نتیجه میتواند با مقدار پایدار دنده اختلاف داشته باشد. به همین دلیل، برای مقایسه با جدول نتایج باید از بازههای زمانی مناسب استفاده کرد.
همچنین لازم است واحدها و قرارداد علامت سرعت و توان بررسی شوند. اگر جهت چرخش محور خروجی در دنده عقب معکوس باشد، علامت سرعت آن میتواند نسبت به دندههای جلو متفاوت باشد. در محاسبه راندمان نیز باید توجه کرد که توان ورودی و خروجی با تعریف سازگار و با در نظر گرفتن جهت جریان انرژی اندازهگیری شوند.
در صورت مشاهده اختلاف میان نتایج شبیهسازی و مقادیر مورد انتظار، بهتر است بررسی از پارامترهای اصلی آغاز شود. نسبت دندانههای چرخدندهها، اتصالات محورهای ورودی و خروجی، وضعیت کلاچها، تنظیمات تلفات و شرایط اولیه از جمله عواملی هستند که میتوانند بر نتایج اثر بگذارند. پس از اطمینان از صحت این موارد، میتوان تنظیمات حلگر و جزئیات عددی شبیهسازی را بررسی کرد.
از سوی دیگر، باید در نظر داشت که مدل شبیهسازی تنها بهاندازه فرضیات و پارامترهای آن میتواند رفتار گیربکس واقعی را بازنمایی کند. اگر برخی از منابع اتلاف یا رفتارهای پیچیده کلاچها در مدل لحاظ نشده باشند، نتایج ممکن است با عملکرد یک گیربکس واقعی اختلاف داشته باشند. بنابراین، برای استفاده در طراحی صنعتی، لازم است مدل با دادههای آزمایشگاهی یا مشخصات معتبر سازنده مقایسه و اعتبارسنجی شود.
کاربردهای مهندسی این شبیهسازی
شبیهسازی گیربکس راویگنو در MATLAB میتواند در آموزش مهندسی مکانیک، تحلیل سیستمهای انتقال قدرت و مطالعه عملکرد گیربکسهای اتوماتیک کاربرد داشته باشد. دانشجویان میتوانند با مشاهده تغییرات سرعت و توان، رابطه میان ساختار مکانیکی و رفتار دینامیکی گیربکس را بهتر درک کنند.
در زمینه طراحی، چنین مدلی میتواند برای مقایسه سناریوهای مختلف کنترل کلاچ، بررسی رفتار گذرای تعویض دنده و ارزیابی اثر برخی پارامترهای مکانیکی بر عملکرد سیستم استفاده شود. برای مثال، میتوان در یک مطالعه تکمیلی، تغییرات پارامترهای کلاچ یا تلفات درگیری چرخدندهها را بررسی کرد و تأثیر آنها را بر راندمان و پاسخ زمانی گیربکس مورد ارزیابی قرار داد؛ البته هر تغییر باید در محدوده معتبر مدل و با توجه به محدودیتهای فیزیکی انجام شود.
از نظر آموزشی، این مدل نمونهای مناسب برای آشنایی با Simscape Driveline و روش ثبت متغیرهای فیزیکی در Simscape Logging محسوب میشود. همچنین میتوان از آن برای آموزش محاسبه نسبت انتقال، تحلیل توان مکانیکی، بررسی تلفات و مقایسه عملکرد دندههای مختلف استفاده کرد.
در پروژههای پیشرفتهتر، امکان توسعه مدل با افزودن یک موتور، بار مکانیکی متغیر یا راهبرد کنترلی پیشرفتهتر وجود دارد. در چنین شرایطی میتوان رفتار گیربکس را در سناریوهای نزدیکتر به کاربرد واقعی بررسی کرد. با این حال، توسعه مدل باید با توجه به هدف مطالعه انجام شود؛ زیرا افزایش جزئیات همواره به معنای افزایش دقت نیست و پارامترهای نامعتبر میتوانند تفسیر نتایج را دشوار کنند.
جمعبندی
در این شبیهسازی، عملکرد یک گیربکس چهارسرعته راویگنو با استفاده از MATLAB و Simscape Driveline بررسی میشود. مدل از بلوک Ravigneaux Gear و پنج کلاچ اصطکاکی تشکیل شده است و با تغییر برنامه درگیری کلاچها، چهار نسبت انتقال برای حرکت رو به جلو، یک نسبت برای دنده عقب و وضعیت خلاص را آزمایش میکند. تلفات درگیری چرخدندهها نیز در مدل فعال هستند تا اثر این تلفات بر راندمان انتقال قدرت قابل ارزیابی باشد.
در طول آزمایش، محور ورودی با سرعت ثابت حرکت میکند و سرعت محورهای گیربکس و توان مکانیکی اندازهگیری میشوند. این دادهها برای محاسبه نسبت انتقال و راندمان کلی در دندههای مختلف به کار میروند. نمودارهای حاصل از Simscape Logging امکان مشاهده رفتار گذرای تعویض دندهها و مقایسه مقادیر پایدار را فراهم میکنند و جدول نتایج نیز اطلاعات مربوط به نسبت انتقال و راندمان هر دنده را ارائه میدهد.
مهمترین نکته در تحلیل این مدل، توجه همزمان به ساختار مکانیکی، وضعیت کلاچها، سرعت محورها و توان انتقالی است. نسبت انتقال، رابطه سینماتیکی میان ورودی و خروجی را مشخص میکند، در حالی که راندمان میزان توان منتقلشده در مقایسه با توان ورودی را نشان میدهد. تفکیک شرایط گذرا از حالت پایدار و بررسی دقیق قراردادهای علامت نیز برای دستیابی به نتایج قابل اعتماد ضروری است.
در مجموع، این شبیهسازی ابزاری مناسب برای مطالعه اصول عملکرد گیربکسهای سیارهای مرکب، شناخت نقش کلاچهای اصطکاکی و تحلیل رفتار سیستمهای انتقال قدرت اتوماتیک است. با استفاده از آن میتوان ارتباط میان طراحی مکانیکی، برنامه درگیری کلاچها، نسبت انتقال و راندمان را در یک محیط مهندسی بررسی کرد و مبنایی برای مطالعات تکمیلی در زمینه طراحی و کنترل گیربکس فراهم ساخت.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

چرا در وضعیت خلاص، محاسبه نسبت انتقال با تقسیم سرعت ورودی بر خروجی توصیه نمیشود؟
چون در خلاص، مسیر انتقال توان قطع است و سرعت خروجی ممکن است بهدلیل اینرسی یا بار متصل، به صفر نزدیک شود یا رفتار نامنظم داشته باشد. تقسیم بر سرعت نزدیک به صفر نتیجه بیمعنا یا ناپایدار میدهد؛ بهتر است وضعیت کلاچها و توان عبوری جداگانه بررسی شوند.
چرا محاسبه راندمان در زمان تعویض دنده میتواند گمراهکننده باشد؟
چون در بازه گذرا، توان ورودی و خروجی ثابت نیستند و بخشی از انرژی در اینرسی اجزا ذخیره یا آزاد میشود و کلاچها نیز لغزش دارند. بنابراین راندمان لحظهای تصویر درستی از عملکرد پایدار گیربکس نمیدهد و باید در بازههای پایدار محاسبه شود.
چرا با وجود اینکه محور ورودی سرعت ثابت دارد، سرعت خروجی در زمان تعویض دنده نوسان میکند؟
در لحظه تعویض دنده، وضعیت کلاچها تغییر میکند و اگر دو طرف کلاچ اختلاف سرعت داشته باشند، لغزش رخ میدهد. این لغزش همراه با اینرسی اجزای دوار باعث رفتار گذرا و نوسان موقت سرعت خروجی میشود تا سیستم به حالت پایدار دنده جدید برسد.
نقش پنج کلاچ اصطکاکی در این گیربکس چیست و چرا تعدادشان بیشتر از تعداد دندههاست؟
کلاچها با درگیر یا آزاد شدن، اتصالات داخلی مجموعه را تغییر میدهند و نسبت انتقال هر دنده را تعیین میکنند. تعداد پنج کلاچ بهدلیل نیاز به ترکیبهای مختلف برای چهار دنده جلو، یک دنده عقب و وضعیت خلاص است؛ هر دنده ترکیب مشخصی از کلاچهای فعال دارد.
چرا در این مدل از بلوک Ravigneaux Gear استفاده شده و مزیت آن نسبت به مدلسازی چند گیربکس ساده چیست؟
چون ساختار راویگنو یک مجموعه سیارهای مرکب است و با اشتراکگذاری اجزا، امکان ایجاد چهار دنده جلو و یک دنده عقب را در فضای کمتر فراهم میکند. بلوک آماده Simscape Driveline نیز روابط سینماتیکی این آرایش پیچیده را دقیقتر و سریعتر مدل میکند.