
کلاچ یکی از اجزای مهم در سامانههای انتقال قدرت مکانیکی است که وظیفه اصلی آن برقراری یا قطع ارتباط مکانیکی میان دو محور و کنترل انتقال گشتاور بین آنها است. این قطعه در سیستمهای مختلفی از جمله جعبهدنده خودروها، ماشینآلات صنعتی، سامانههای محرکه و تجهیزات انتقال توان مورد استفاده قرار میگیرد. عملکرد کلاچ تنها به اتصال و جداسازی دو محور محدود نمیشود، بلکه در بسیاری از کاربردها، امکان کنترل تدریجی انتقال گشتاور و مدیریت اختلاف سرعت بین اجزای دو طرف اتصال را نیز فراهم میکند.
در نرمافزار Matlab و محیط Simscape، امکان مدلسازی رفتار اجزای مکانیکی و بررسی برهمکنش آنها با استفاده از مدلهای فیزیکی فراهم شده است. یکی از نمونههای کاربردی در این زمینه، شبیهسازی کلاچ سفارشی (Custom Clutch) است. این مدل نشان میدهد که چگونه میتوان با استفاده از یک بلوک پایه کلاچ اصطکاکی، یک زیرسیستم اختصاصی برای کنترل اتصال دو اینرسی ساخت و رفتار آن را در شرایط مختلف بررسی کرد.
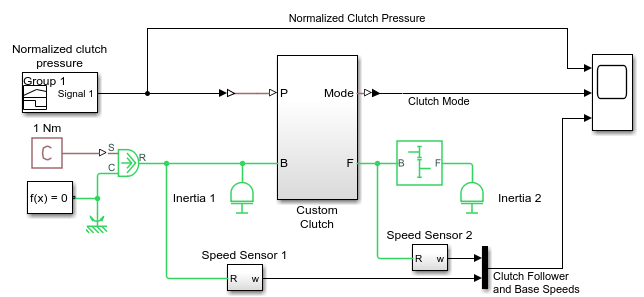
در این شبیهسازی، دو اینرسی مکانیکی از طریق یک چرخدنده ساده و یک کلاچ به یکدیگر متصل شدهاند. در ابتدا فشار کلاچ صفر است و هر دو اینرسی در حالت سکون قرار دارند. با اعمال گشتاور ثابت به اینرسی اول و افزایش تدریجی فشار کلاچ، اینرسی دوم نیز شروع به چرخش میکند. پس از درگیر شدن کامل کلاچ، دو بخش مکانیکی با سرعت یکسان حرکت میکنند. سپس با کاهش فشار کلاچ، اتصال میان دو بخش آزاد میشود و اینرسی دوم میتواند به چرخش مستقل خود ادامه دهد.
 ۱. معرفی ساختار مدل کلاچ سفارشی
مدل Custom Clutch با هدف نمایش نحوه ساخت یک مدل کلاچ اختصاصی در محیط Simscape توسعه داده شده است. در این ساختار، دو اینرسی مکانیکی از طریق یک چرخدنده ساده و یک کلاچ قابلکنترل با یکدیگر ارتباط دارند. این آرایش به کاربر اجازه میدهد تا انتقال حرکت و گشتاور میان دو بخش را در شرایط مختلف درگیری و لغزش بررسی کند.
اینرسی در مدلسازی سیستمهای مکانیکی، معیاری از مقاومت یک جسم در برابر تغییر سرعت زاویهای آن است. در یک سامانه دورانی، مقدار اینرسی به توزیع جرم نسبت به محور چرخش بستگی دارد. هرچه ممان اینرسی بیشتر باشد، برای ایجاد شتاب زاویهای مشخص به گشتاور بیشتری نیاز خواهد بود.
در مدل مورد بررسی، اینرسی اول مستقیماً تحت تأثیر یک گشتاور ثابت قرار دارد. این گشتاور تمایل دارد سرعت زاویهای اینرسی اول را افزایش دهد. اینرسی دوم نیز از طریق مجموعه چرخدنده و کلاچ با اینرسی اول ارتباط دارد؛ بنابراین، وضعیت کلاچ تعیین میکند که چه مقدار از حرکت و گشتاور بتواند به بخش دوم منتقل شود.
در شرایطی که کلاچ آزاد است، ارتباط گشتاوری میان دو سمت آن برقرار نمیشود و اینرسی دوم از حرکت تحمیلی اینرسی اول پیروی نمیکند. با افزایش فشار کلاچ، ظرفیت انتقال گشتاور افزایش مییابد و امکان انتقال حرکت به اینرسی دوم فراهم میشود. اگر شرایط لازم برای قفلشدن کلاچ برقرار شود، اختلاف سر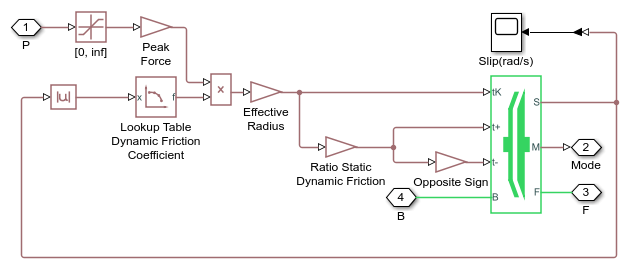 عت نسبی دو سمت کلاچ به صفر میرسد و دو محور بهصورت هماهنگ حرکت میکنند.
۲. اجزای اصلی شبیهسازی
برای درک صحیح رفتار مدل، باید نقش اجزای اصلی آن را بررسی کرد. هر یک از این اجزا وظیفه مشخصی در ایجاد حرکت، انتقال توان یا کنترل اتصال مکانیکی بر عهده دارند.
۲-۱. اینرسی اول (Inertia 1)
اینرسی اول یکی از دو عنصر دورانی اصلی در مدل است. در ابتدای شبیهسازی، این بخش در حالت سکون قرار دارد و سرعت زاویهای آن برابر صفر است. با اعمال گشتاور ثابت، اینرسی اول شتاب میگیرد و سرعت دورانی آن افزایش پیدا میکند.
در حالت کلی، رابطه میان گشتاور خالص واردشده به یک جسم دورانی و شتاب زاویهای آن بهصورت زیر بیان میشود:
T = J × α
در این رابطه، T گشتاور خالص، J ممان اینرسی و α شتاب زاویهای است. این رابطه نشان میدهد که در صورت ثابت بودن گشتاور خالص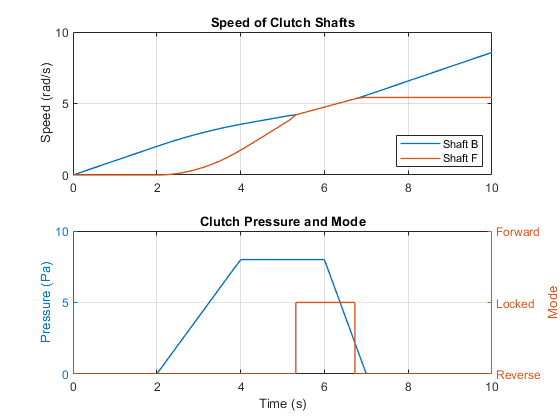 و ممان اینرسی، شتاب زاویهای نیز ثابت خواهد بود. البته در مدلهای کاملتر، گشتاورهای مقاوم، اصطکاک و گشتاور منتقلشده به اجزای دیگر نیز باید در محاسبه گشتاور خالص در نظر گرفته شوند.
۲-۲. اینرسی دوم (Inertia 2)
اینرسی دوم نماینده بخش مکانیکی دیگری است که حرکت آن به وضعیت کلاچ وابسته است. در ابتدای شبیهسازی، اینرسی دوم نیز در حالت سکون قرار دارد. تا زمانی که کلاچ آزاد باشد، افزایش سرعت اینرسی اول به معنای افزایش سرعت اینرسی دوم نخواهد بود.
با شروع درگیری کلاچ، بخشی از گشتاور ورودی به اینرسی دوم منتقل میشود. در نتیجه، سرعت زاویهای آن افزایش مییابد. در مرحله لغزش، سرعت دو سمت کلاچ میتواند متفاوت باشد؛ اما با قفلشدن کلاچ، اختلاف سرعت نسبی حذف میشود و دو سمت با سرعت یکسان حرکت میکنند.
این رفتار برای بررسی فرآیند شتابگیری اجزای مکانیکی اهمیت دارد؛ زیرا در بسیاری از کاربردهای واقعی، اتصال ناگهانی دو محور با سرعتهای متفاوت میتواند باعث ایجاد ضربه مکانیکی و افزایش تنش در قطعات شود. استفاده از یک کلاچ کنترلشونده امکان بررسی درگیری تدریجی و اثر آن بر پاسخ دینامیکی سیستم را فراهم میکند.
۲-۳. چرخدنده ساده
در مدل Custom Clutch، دو اینرسی از طریق یک چرخدنده ساده و کلاچ به یکدیگر مرتبط شدهاند. چرخدنده وظیفه انتقال حرکت دورانی را بر عهده دارد و نسبت تعداد دندانههای چرخدندهها میتواند رابطه میان سرعتهای دورانی و گشتاورهای دو سمت را تعیین کند.
در یک مجموعه چرخدنده ایدهآل، نسبت سرعت به نسبت تعداد دندانهها وابسته است. بنابراین، هنگام تحلیل مدل باید میان سرعتهای اندازهگیریشده در دو سمت کلاچ و سرعت اجزایی که از طریق چرخدنده به هم مرتبط هستند، تفاوت قائل شد. اگر نسبت انتقال چرخدنده برابر یک باشد، سرعتهای دورانی متناظر میتوانند از نظر مقدار برابر باشند؛ اما در نسبتهای دیگر، رابطه سرعتها متناسب با نسبت انتقال خواهد بود.
از آنجا که چرخدنده بخشی از مسیر انتقال حرکت در این مدل است، برای تفسیر صحیح نتایج باید محل اندازهگیری سرعتها و نحوه تعریف جهت مثبت دوران در اجزای مختلف مشخص باشد.
۲-۴. کلاچ سفارشی (Custom Clutch)
مهمترین بخش این شبیهسازی، زیرسیستم کلاچ سفارشی است. این زیرسیستم بر پایه بلوک Fundamental Friction Clutch در کتابخانه Simscape ساخته شده است. بلوک پایه، رفتار یک کلاچ اصطکاکی را مدلسازی میکند و امکان استفاده از آن برای ساخت مدلهای اختصاصی را فراهم میسازد.
مزیت این روش آن است که کاربر مجبور نیست تمام روابط فیزیکی کلاچ را از ابتدا پیادهسازی کند. در عوض، میتواند از رفتار تعریفشده در بلوک پایه استفاده کند و اجزای کنترلی، ورودیها و خروجیهای موردنیاز خود را در قالب یک زیرسیستم سفارشی سازماندهی کند.
این رویکرد در مدلسازی سیستمهای پیچیده اهمیت زیادی دارد. برای مثال، ممکن است در یک پروژه به کلاچی نیاز باشد که علاوه بر انتقال گشتاور، وضعیت عملکرد خود را نیز به یک بخش کنترلی گزارش دهد. در چنین شرایطی، ساخت یک زیرسیستم اختصاصی باعث میشود مدل از نظر ساختار، توسعهپذیری و تحلیل نتایج انعطافپذیرتر باشد.
۳. نقش فشار کلاچ در انتقال گشتاور
فشار اعمالشده به کلاچ یکی از متغیرهای اصلی این شبیهسازی است. فشار کلاچ در طول زمان تغییر میکند و به این ترتیب، وضعیت اتصال میان دو بخش مکانیکی کنترل میشود. در مدل ارائهشده، فشار در ابتدای شبیهسازی صفر است و از زمان ۲ ثانیه افزایش مییابد. سپس در فاصله زمانی ۶ تا ۷ ثانیه بهتدریج کاهش پیدا میکند و در نهایت به صفر میرسد.
هنگامی که فشار کلاچ صفر است، کلاچ در حالت آزاد قرار دارد. در این وضعیت، اینرسی اول میتواند تحت تأثیر گشتاور ورودی شتاب بگیرد، بدون آنکه کلاچ گشتاور قابلانتقالی به اینرسی دوم اعمال کند.
با آغاز افزایش فشار از زمان ۲ ثانیه، ظرفیت انتقال گشتاور کلاچ افزایش پیدا میکند. اگر بین دو سمت کلاچ اختلاف سرعت وجود داشته باشد، اصطکاک میتواند باعث انتقال گشتاور و کاهش اختلاف سرعت شود. در نتیجه، اینرسی دوم شروع به چرخش میکند و سرعت آن به سرعت سمت محرک نزدیک میشود.
در صورتی که ظرفیت گشتاور کلاچ برای حفظ اتصال کافی باشد، کلاچ میتواند به حالت قفلشده برسد. در این وضعیت، لغزش نسبی از بین میرود و دو سمت کلاچ با سرعت یکسان دوران میکنند. در مدل ایدهآل قفلشده، اختلاف سرعت نسبی برابر صفر است؛ هرچند گشتاور منتقلشده میتواند غیرصفر باشد.
در ادامه، از زمان ۶ تا ۷ ثانیه فشار کلاچ کاهش مییابد. کاهش فشار، ظرفیت انتقال گشتاور را محدود میکند و در نهایت باعث آزادشدن اتصال میشود. پس از آزادشدن کلاچ، اینرسی دوم دیگر از طریق کلاچ با اینرسی اول مقید نیست و میتواند مستقل از آن حرکت کند.
۴. مراحل عملکرد کلاچ در طول شبیهسازی
برای تحلیل دقیق رفتار سیستم، میتوان روند شبیهسازی را به چند مرحله زمانی تقسیم کرد. این تقسیمبندی به درک ارتباط میان فشار کلاچ، سرعت زاویهای و وضعیت لغزش کمک میکند.
۴-۱. مرحله اول: شروع شبیهسازی و کلاچ آزاد
در ابتدای شبیهسازی، هر دو اینرسی در حالت سکون هستند. سرعت زاویهای اولیه آنها صفر است و فشار کلاچ نیز در مقدار صفر قرار دارد. با اعمال گشتاور ثابت به اینرسی اول، سرعت زاویهای آن شروع به افزایش میکند.
از آنجا که کلاچ هنوز در حالت آزاد قرار دارد، حرکت اینرسی اول به اینرسی دوم منتقل نمیشود. بنابراین، اینرسی دوم در آغاز حرکت نمیکند و اختلاف سرعت میان دو سمت کلاچ افزایش مییابد. این وضعیت نمونهای از عملکرد یک اتصال مکانیکی قطعشده است که در آن محرک فعال است، اما مسیر انتقال گشتاور به بخش دوم برقرار نیست.
۴-۲. مرحله دوم: افزایش فشار از زمان ۲ ثانیه
در زمان ۲ ثانیه، فشار کلاچ از صفر شروع به افزایش میکند. این تغییر موجب افزایش ظرفیت انتقال گشتاور و آغاز فرآیند درگیری میشود. در این مرحله، اصطکاک میان سطوح کلاچ بر حرکت دو سمت تأثیر میگذارد و اینرسی دوم شروع به چرخش میکند.
در طول درگیری، ممکن است سرعت دو سمت کلاچ برای مدتی متفاوت باشد. این حالت لغزش نام دارد. وجود لغزش لزوماً به معنای خرابی کلاچ نیست؛ بلکه در کلاچ اصطکاکی، لغزش میتواند بخشی طبیعی از فرآیند انتقال حرکت باشد. با ادامه درگیری و فراهمشدن شرایط مناسب، اختلاف سرعت کاهش مییابد و کلاچ به حالت قفلشده میرسد.
۴-۳. مرحله سوم: قفلشدن کلاچ
پس از آنکه کلاچ بتواند اختلاف سرعت دو سمت را از بین ببرد و شرایط قفلشدن برقرار شود، دو محور متصل به کلاچ با سرعت یکسان حرکت میکنند. در نمودار سرعت، این وضعیت با منطبقشدن سرعتهای دو سمت کلاچ مشخص میشود.
قفلشدن کلاچ به این معنا نیست که گشتاور انتقالی صفر شده است. برعکس، کلاچ قفلشده میتواند برای حفظ حرکت هماهنگ دو سمت، گشتاور منتقل کند. تفاوت اصلی این حالت با وضعیت لغزش در آن است که در حالت قفلشده، سرعت نسبی دو سمت صفر است.
از دیدگاه مدلسازی دینامیکی، این مرحله اهمیت زیادی دارد؛ زیرا رفتار سیستم از یک اتصال دارای لغزش به یک اتصال با قید سرعت نسبی صفر تغییر میکند. در نتیجه، تحلیلگر میتواند نحوه تغییر وضعیت مکانیکی و اثر آن بر سرعت اجزا را بررسی کند.
۴-۴. مرحله چهارم: کاهش فشار از ۶ تا ۷ ثانیه
در بازه زمانی ۶ تا ۷ ثانیه، فشار کلاچ بهصورت تدریجی کاهش مییابد تا در پایان این بازه به صفر برسد. این کاهش فشار، ظرفیت انتقال گشتاور را کاهش میدهد و اتصال مکانیکی بهتدریج به سمت آزادشدن حرکت میکند.
با آزادشدن کلاچ، قید حرکتی میان دو سمت از بین میرود. در این وضعیت، سرعت اینرسی دوم دیگر مجبور نیست با سرعت اینرسی اول برابر باقی بماند. اینرسی دوم با سرعتی که در لحظه آزادشدن اتصال دارد، به چرخش خود ادامه میدهد.
در مدل ارائهشده، تلفات اصطکاکی برای حرکت آزاد اینرسی دوم در نظر گرفته نشده است. بنابراین، پس از قطع اتصال، سرعت آن بهدلیل وجود مقاومت مکانیکی کاهش نمییابد و اینرسی دوم به چرخش خود ادامه میدهد. این رفتار با اصل بقای انرژی در یک سیستم دورانی ایدهآل سازگار است؛ زیرا در نبود گشتاور خالص خارجی و تلفات، سرعت زاویهای ثابت میماند.
۵. خروجی فیزیکی M و تعیین حالت عملکرد کلاچ
یکی از ویژگیهای مهم مدل Custom Clutch، وجود خروجی سیگنال فیزیکی با نام M است. این خروجی وضعیت عملکرد کلاچ را مشخص میکند و به کاربر اجازه میدهد علاوه بر بررسی سرعت و فشار، حالت مکانیکی کلاچ را نیز در طول شبیهسازی مشاهده کند.
خروجی M سه مقدار اصلی دارد که هر یک نشاندهنده یکی از وضعیتهای لغزش یا قفلشدن کلاچ است:
- M = -1: نشاندهنده لغزش با جهت منفی است؛ یعنی علامت سرعت نسبی دو سمت کلاچ با جهت مرجع تعریفشده در مدل، متناظر با لغزش منفی است.
- M = 0: نشاندهنده قفلشدن کلاچ است. در این وضعیت، سرعت نسبی دو سمت کلاچ صفر است و دو سمت بهصورت هماهنگ حرکت میکنند.
- M = +1: نشاندهنده لغزش با جهت مثبت است؛ یعنی جهت سرعت نسبی دو سمت کلاچ مطابق قرارداد علامتگذاری مدل، مثبت است.
توجه به این نکته ضروری است که علامت مثبت یا منفی در خروجی M به قرارداد جهتگیری پورتها و تعریف لغزش در مدل بستگی دارد. بنابراین، مقدار M بهتنهایی لزوماً مشخص نمیکند کدام محور از نظر سرعت مطلق سریعتر است، مگر آنکه جهت مرجع و ترتیب پورتهای کلاچ نیز مشخص باشند.
خروجی M برای بررسی گذار میان حالتهای عملکردی بسیار مفید است. برای مثال، در زمانی که دو سمت کلاچ با سرعتهای متفاوت حرکت میکنند، مقدار خروجی میتواند وضعیت لغزش را مشخص کند. هنگامی که کلاچ قفل میشود، مقدار خروجی به صفر تغییر میکند. در زمان آزادشدن کلاچ نیز وضعیت آن به شرایط اتصال و اختلاف سرعت دو سمت وابسته خواهد بود.
استفاده از این خروجی در سامانههای کنترلی نیز کاربرد دارد. برای نمونه، میتوان وضعیت قفلشدن کلاچ را به یک منطق کنترلی منتقل کرد تا مرحله بعدی عملکرد ماشین تنها پس از برقراری اتصال کامل آغاز شود. البته طراحی چنین منطقی به جزئیات مدل و نیازهای کاربردی سیستم وابسته است.
۶. ساخت زیرسیستم Custom Clutch با استفاده از Fundamental Friction Clutch
یکی از اهداف اصلی این نمونه، نمایش روش توسعه یک مدل کلاچ سفارشی بر پایه یک بلوک فیزیکی موجود در کتابخانه Simscape است. بلوک Fundamental Friction Clutch رفتار پایه یک کلاچ اصطکاکی را فراهم میکند و میتوان آن را درون یک زیرسیستم قرار داد تا عملکرد موردنیاز پروژه سازماندهی شود.
در این روش، ابتدا بلوک پایه کلاچ اصطکاکی در ساختار زیرسیستم قرار میگیرد. سپس اتصالات مکانیکی و ورودی کنترلی موردنیاز مطابق ساختار مدل برقرار میشوند. خروجیهای موردنیاز، از جمله سیگنال فیزیکی M، نیز به بیرون زیرسیستم هدایت میشوند تا امکان مشاهده و استفاده از وضعیت کلاچ فراهم شود.
زیرسیستمسازی در Simulink و Simscape مزایای متعددی دارد. نخست آنکه جزئیات داخلی مدل را از ساختار سطح بالای سیستم جدا میکند. دوم آنکه استفاده مجدد از مدل را در پروژههای دیگر سادهتر میسازد. سوم آنکه میتوان ورودیها و خروجیهای مشخصی برای زیرسیستم تعریف کرد و آن را مانند یک جزء مستقل در مدلهای پیچیدهتر به کار برد.
برای مثال، اگر هدف شبیهسازی یک جعبهدنده چندسرعته باشد، میتوان مدل کلاچ سفارشی را بهعنوان یکی از اجزای زیرسیستم انتقال قدرت استفاده کرد. در چنین کاربردی، ورودی کنترلی کلاچ ممکن است از یک واحد کنترل دنده دریافت شود و خروجی وضعیت آن برای تشخیص درگیری یا لغزش مورد استفاده قرار گیرد.
البته هنگام توسعه یک مدل سفارشی باید به سازگاری دامنههای فیزیکی، جهت پورتها، تنظیمات بلوک پایه و تعریف سیگنالهای ورودی و خروجی توجه شود. همچنین، خروجی M باید با قرارداد علامتگذاری مدل تفسیر شود تا در تحلیل رفتار سیستم اشتباهی رخ ندهد.
۷. بررسی نتایج شبیهسازی با Simscape Logging
در این نمونه، نتایج با استفاده از قابلیت Simscape Logging بررسی میشوند. این قابلیت امکان ثبت و مشاهده متغیرهای فیزیکی مدل را در طول زمان فراهم میکند. با استفاده از آن میتوان سرعت دورانی دو محور، فشار اعمالشده به کلاچ و وضعیت عملکرد کلاچ را در یک بازه زمانی مشخص تحلیل کرد.
سه گروه داده برای ارزیابی عملکرد این مدل اهمیت ویژهای دارند:
- سرعت دورانی دو محور: برای بررسی شروع حرکت اینرسی دوم، کاهش اختلاف سرعت و تشخیص لحظه قفلشدن کلاچ استفاده میشود.
- فشار کلاچ: برای مشاهده زمان شروع درگیری، روند افزایش فشار و کاهش تدریجی آن در فاصله ۶ تا ۷ ثانیه کاربرد دارد.
- حالت کلاچ (M): برای تشخیص وضعیت لغزش مثبت، لغزش منفی و قفلشدن کلاچ مورد استفاده قرار میگیرد.
در نمودار سرعتها، انتظار میرود پیش از شروع درگیری، سرعت اینرسی اول تحت تأثیر گشتاور ثابت افزایش پیدا کند، در حالی که اینرسی دوم در حالت سکون باقی بماند. پس از شروع افزایش فشار در زمان ۲ ثانیه، اینرسی دوم شروع به چرخش میکند و فاصله میان سرعتهای دو سمت کلاچ کاهش مییابد.
هنگامی که کلاچ قفل میشود، سرعت دو سمت آن با یکدیگر برابر خواهد شد. این همزمانی سرعتها یکی از مهمترین نشانههای عملکرد صحیح کلاچ در این شبیهسازی است. برای تحلیل دقیقتر، بهتر است نمودار سرعت در کنار خروجی M بررسی شود تا مشخص شود چه زمانی سیستم از وضعیت لغزش به وضعیت قفلشده منتقل شده است.
با کاهش فشار از زمان ۶ تا ۷ ثانیه، کلاچ آزاد میشود. پس از آزادشدن، سرعت اینرسی دوم از سرعت اینرسی اول مستقل خواهد بود. به دلیل فرض نبود تلفات اصطکاکی در حرکت آزاد اینرسی دوم، انتظار میرود سرعت آن پس از جدایی ثابت باقی بماند؛ مشروط بر اینکه گشتاور خالص خارجی دیگری بر آن وارد نشود.
این نکته در تفسیر نمودارها اهمیت دارد: ثابتماندن سرعت اینرسی دوم پس از آزادشدن کلاچ به معنای ادامه انتقال گشتاور از اینرسی اول نیست، بلکه نتیجه نبود گشتاور مقاوم در مدل ایدهآل است. در یک سیستم واقعی، اصطکاک یاتاقانها، مقاومت هوا و سایر تلفات میتوانند بهتدریج سرعت را کاهش دهند.
۸. اهمیت فرض نبود تلفات اصطکاکی
در توضیح مدل اصلی تأکید شده است که پس از آزادشدن کلاچ، اینرسی دوم به دلیل نبود تلفات اصطکاکی به چرخش خود ادامه میدهد. این فرض برای سادهسازی تحلیل دینامیکی و تمرکز بر عملکرد کلاچ اهمیت دارد.
در یک سیستم دورانی، تغییر سرعت زاویهای به گشتاور خالص واردشده به جسم وابسته است. اگر پس از آزادشدن کلاچ هیچ گشتاور خارجی یا مقاومتی بر اینرسی دوم اعمال نشود، شتاب زاویهای آن صفر خواهد بود. در نتیجه، سرعت زاویهای در مقدار لحظه جدایی باقی میماند.
اما در کاربردهای واقعی، اجزای مکانیکی معمولاً کاملاً ایدهآل نیستند. اصطکاک در یاتاقانها، مقاومت هوا، تلفات چرخدندهها و سایر اثرات مقاوم میتوانند موجب کاهش سرعت شوند. اگر هدف، شبیهسازی دقیقتر یک سامانه صنعتی یا خودرویی باشد، باید اثر این عوامل به مدل اضافه شود.
برای مثال، میتوان یک گشتاور مقاوم وابسته به سرعت را به محور اینرسی دوم اعمال کرد. در این صورت، پس از آزادشدن کلاچ، سرعت اینرسی دوم بهتدریج کاهش پیدا میکند. مقایسه این مدل با مدل ایدهآل نشان میدهد که فرضیات فیزیکی چگونه بر نتایج شبیهسازی اثر میگذارند.
۹. نکات مهم برای اجرای شبیهسازی در Matlab و Simulink
برای اجرای صحیح این مدل، لازم است ساختار فیزیکی، پارامترهای اجزا و تنظیمات شبیهسازی بهدرستی تعریف شوند. اگرچه نمونه آماده بخش عمده این تنظیمات را در اختیار کاربر قرار میدهد، بررسی چند نکته میتواند به تحلیل دقیقتر نتایج کمک کند.
۹-۱. بررسی شرایط اولیه
در مدل اصلی، هر دو اینرسی با سرعت اولیه صفر شروع به کار میکنند. این شرط اولیه باعث میشود بتوان فرآیند شتابگیری اینرسی اول و شروع حرکت اینرسی دوم را بهوضوح بررسی کرد. تغییر سرعت اولیه یکی از اینرسیها میتواند رفتار گذرای درگیری کلاچ را تغییر دهد؛ زیرا در این صورت، اختلاف سرعت اولیه دو سمت متفاوت خواهد بود.
۹-۲. بررسی گشتاور ورودی
گشتاور ثابت اعمالشده به اینرسی اول نقش محرک اصلی سیستم را دارد. مقدار این گشتاور بر نرخ افزایش سرعت و میزان گشتاور موردنیاز برای شتابدادن به اینرسی دوم اثر میگذارد. برای مطالعه حساسیت مدل، میتوان مقدار گشتاور ورودی را در چند اجرای مستقل تغییر داد و نتایج را با یکدیگر مقایسه کرد.
۹-۳. بررسی زمانبندی فشار کلاچ
زمان شروع درگیری و مدتزمان افزایش یا کاهش فشار، بر پاسخ دینامیکی سیستم اثر میگذارند. در این مدل، افزایش فشار از زمان ۲ ثانیه آغاز میشود و کاهش فشار در فاصله ۶ تا ۷ ثانیه اتفاق میافتد. میتوان با تغییر این بازهها، اثر زمانبندی فرمان کلاچ بر شتابگیری اینرسی دوم و مدتزمان رسیدن به حالت قفلشده را بررسی کرد.
۹-۴. ثبت همزمان متغیرها
برای تحلیل مناسب، بهتر است سرعتهای دورانی، فشار کلاچ و خروجی M در یک اجرای شبیهسازی ثبت شوند. مشاهده همزمان این متغیرها امکان ارتباطدادن تغییرات سرعت با فرمان فشار و وضعیت واقعی کلاچ را فراهم میکند. اگر تنها سرعتها مشاهده شوند، ممکن است تشخیص دقیق لحظه تغییر حالت دشوارتر باشد.
۹-۵. انتخاب تنظیمات حلگر
مدلهای مکانیکی دارای کلاچ اصطکاکی ممکن است هنگام شروع لغزش، قفلشدن یا آزادشدن با تغییرات سریع در رفتار سیستم مواجه شوند. به همین دلیل، تنظیمات حلگر و دقت شبیهسازی میتوانند بر کیفیت ثبت گذراها اثر بگذارند. اگر نتایج دارای نوسانات عددی غیرمنتظره باشند یا زمان تغییر حالتها بهدرستی مشخص نشود، بررسی تنظیمات حلگر و گام زمانی مناسب است.
۱۰. کاربردهای مدل کلاچ سفارشی
مدل Custom Clutch تنها برای نمایش یک اتصال مکانیکی ساده کاربرد ندارد، بلکه میتواند مبنایی برای توسعه مدلهای پیچیدهتر انتقال قدرت باشد. از جمله کاربردهای این ساختار میتوان به موارد زیر اشاره کرد:
- مدلسازی جعبهدنده: برای بررسی نحوه اتصال و جداسازی محورهای مختلف در جعبهدندههای مکانیکی.
- تحلیل فرآیند تعویض دنده: برای بررسی اثر زمانبندی درگیری کلاچ بر تغییر سرعت و رفتار گذرای سامانه انتقال قدرت.
- شبیهسازی سامانههای محرکه: برای مطالعه انتقال گشتاور از موتور به بار از طریق یک اتصال اصطکاکی کنترلشونده.
- توسعه سیستمهای کنترلی: برای استفاده از وضعیت قفلشدن یا لغزش کلاچ در منطق کنترلی سامانه.
- آموزش مدلسازی فیزیکی: برای آشنایی با نحوه ترکیب بلوکهای پایه Simscape و ساخت زیرسیستمهای اختصاصی.
- مطالعه اثر تلفات: برای مقایسه رفتار یک سامانه ایدهآل با مدلی که در آن اصطکاک و گشتاورهای مقاوم در نظر گرفته شدهاند.
برای توسعه مدل در کاربردهای واقعی، لازم است پارامترهای کلاچ، اینرسی اجزا، نسبت چرخدنده و شرایط بار متناسب با سامانه موردنظر انتخاب شوند. همچنین باید مشخص شود که هدف، بررسی رفتار ایدهآل کلاچ است یا پیشبینی دقیق عملکرد یک مجموعه مکانیکی واقعی.
۱۱. جمعبندی شبیهسازی Custom Clutch
شبیهسازی Custom Clutch نمونهای کاربردی از مدلسازی انتقال حرکت دورانی در محیط Matlab و Simscape است. در این مدل، دو اینرسی از طریق یک چرخدنده ساده و کلاچ قابلکنترل به یکدیگر مرتبط شدهاند. اعمال گشتاور ثابت به اینرسی اول باعث افزایش سرعت آن میشود و وضعیت کلاچ تعیین میکند که این حرکت چه زمانی به اینرسی دوم منتقل شود.
در ابتدای شبیهسازی، فشار کلاچ صفر است و هر دو اینرسی در حالت سکون قرار دارند. با شروع افزایش فشار از زمان ۲ ثانیه، اینرسی دوم شروع به چرخش میکند و اختلاف سرعت دو سمت کلاچ کاهش مییابد. پس از قفلشدن کلاچ، دو سمت آن با سرعت یکسان حرکت میکنند. سپس در فاصله زمانی ۶ تا ۷ ثانیه فشار به صفر کاهش مییابد و اتصال آزاد میشود. از آنجا که در مدل تلفات اصطکاکی برای حرکت آزاد اینرسی دوم وجود ندارد، اینرسی دوم پس از جدایی به چرخش خود ادامه میدهد.
استفاده از بلوک Fundamental Friction Clutch برای ساخت زیرسیستم اختصاصی، روش مناسبی برای توسعه مدلهای فیزیکی قابلاستفاده مجدد است. همچنین خروجی M با مقادیر ۱-، صفر و ۱+ امکان تشخیص لغزش منفی، قفلشدن و لغزش مثبت را فراهم میکند. ترکیب این خروجی با دادههای سرعت و فشار کلاچ، تحلیل دقیقتری از وضعیت سیستم به دست میدهد.
در مجموع، این شبیهسازی نشان میدهد که چگونه میتوان با استفاده از بلوکهای پایه Simscape، یک مدل کلاچ سفارشی طراحی کرد و رفتار آن را در مراحل آزادبودن، درگیری، قفلشدن و جدایی مورد بررسی قرار داد. چنین رویکردی برای آموزش مدلسازی سیستمهای مکانیکی و توسعه مدلهای پیشرفتهتر در جعبهدندهها و سامانههای انتقال قدرت مفید است.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

اگه شبیهسازی هنگام درگیری کلاچ نوسان عددی نشون بده، مشکل کجاست؟
معمولاً به تنظیمات حلگر و گام زمانی مربوطه؛ چون تغییر حالتهای لغزش/قفل سریع اتفاق میافته و باید دقت حلگر و گام مناسب انتخاب بشه.
چطور بفهمیم کلاچ واقعاً قفل شده و صرفاً لغزش نداره؟
باید نمودار سرعت دو سمت کلاچ رو در کنار خروجی M ببینیم؛ وقتی سرعتها برابر شدن و M=0 شد، کلاچ قفل شده.
چرا بعد از آزاد شدن کلاچ در زمان ۷ ثانیه، سرعت اینرسی دوم ثابت میمونه؟
چون در مدل ایدهآل تلفات اصطکاکی در نظر گرفته نشده و گشتاور خالص خارجی روی اینرسی دوم صفره، پس سرعتش تغییر نمیکنه.
خروجی M در مدل کلاچ سفارشی دقیقاً چی رو نشون میده؟
وضعیت عملکرد کلاچ؛ M=-1 لغزش منفی، M=0 قفلشده و M=+1 لغزش مثبت. البته علامتش به قرارداد جهت پورتها بستگی داره.
چرا از بلوک Fundamental Friction Clutch استفاده کنیم و خودمون مدل کلاچ رو از صفر نسازیم؟
چون این بلوک رفتار پایه کلاچ اصطکاکی رو آماده داره و ما فقط کنترل و ورودی/خروجی دلخواه رو در قالب زیرسیستم سفارشی اضافه میکنیم.