
مقدمه
جعبهدندههای اتوماتیک دوکلاچه (Dual Clutch Transmission یا DCT) یکی از فناوریهای پیشرفته در سیستم انتقال قدرت خودروهای امروزی محسوب میشوند. این نوع جعبهدنده با ترکیب ویژگیهای گیربکسهای دستی و اتوماتیک، امکان تعویض سریع دندهها را بدون نیاز به دخالت مستقیم راننده فراهم میکند. مهمترین ویژگی این ساختار، استفاده از دو کلاچ مستقل است که هرکدام بخشی از فرآیند انتقال گشتاور را بر عهده دارند. به کمک این آرایش، دنده بعدی میتواند پیش از پایان انتقال قدرت در دنده فعلی انتخاب شود و در نتیجه زمان موردنیاز برای تعویض دنده به میزان قابلتوجهی کاهش پیدا کند.
در شبیهسازی حاضر، یک خودروی مجهز به جعبهدنده اتوماتیک دوکلاچه پنجسرعته در محیط MATLAB و با استفاده از کتابخانه Simscape Driveline مدلسازی شده است. این مدل علاوه بر نمایش ساختار مکانیکی سیستم انتقال قدرت، نحوه عملکرد کنترلکننده گیربکس، مدیریت فشار کلاچها، انتخاب پیشدستانه دنده و ارتباط میان موتور و دینامیک طولی خودرو را بررسی میکند.
یکی از اهداف اصلی این شبیهسازی، بررسی رفتار خودرو هنگام شتابگیری و عبور از دندههای مختلف است. همچنین با استفاده از قابلیتهای موجود در Simscape، میتوان متغیرهایی مانند سرعت دورانی موتور، سرعت خودرو، وضعیت کلاچها و شرایط تعویض دنده را در طول زمان استخراج و تحلیل کرد. از سوی دیگر، امکان 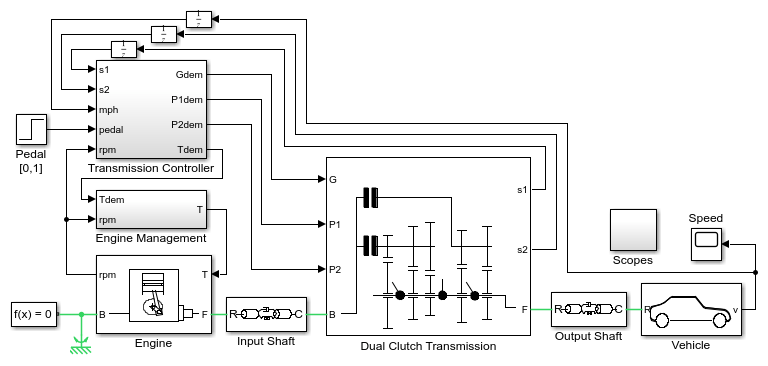 پیکربندی مدل برای شبیهسازی با گام زمانی ثابت (Fixed-Step Simulation) فراهم شده است که این ویژگی، کاربرد مدل را در آزمایشهای سختافزار در حلقه یا Hardware-in-the-Loop (HIL) نیز گسترش میدهد.
آشنایی با عملکرد جعبهدنده دوکلاچه
در یک جعبهدنده دوکلاچه، بهجای استفاده از یک کلاچ برای اتصال موتور به مجموعه چرخدندهها، دو کلاچ مجزا در ساختار انتقال قدرت قرار میگیرند. هرکدام از این کلاچها میتوانند مسیر مشخصی از انتقال گشتاور را کنترل کنند. معمولاً دندههای فرد و زوج میان دو مسیر انتقال قدرت تقسیم میشوند؛ به همین دلیل، هنگامی که خودرو در یک دنده حرکت میکند، امکان آمادهسازی دنده بعدی در مسیر دیگر وجود دارد.
برای مثال، هنگامی که خودرو در دنده اول حرکت میکند، کنترلکننده میتواند دنده دوم را در مسیر مربوط به کلاچ دوم از قبل انتخاب کند. در این شرایط، کلاچ اول همچنان وظیفه انتقال گشتاور موتور به چرخها را بر عهده دارد، درحالیکه مسیر دنده دوم برای تعویض بعدی آماده شده است. هنگامی که شرایط تعویض دنده فراهم شود، فشار کلاچ اول کاهش یافته و فشار کلاچ دوم افزایش پیدا میکند. این فرآیند بهصورت هماهنگ انجام میشود تا انتقال گشتاور با کمترین وقفه ممکن صورت گیرد.
در واقع، مهمترین تفاوت گیربکس دوکلاچه با یک گیربکس اتوماتیک متداول در نحوه مدیریت مسیرهای انتقال قدرت و آمادهسازی دنده بعدی است. در سیستم دوکلاچه، بخش 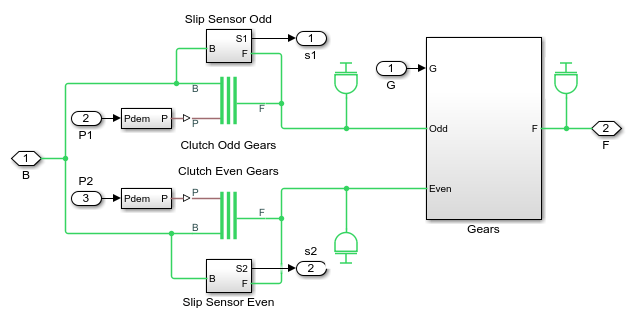 قابلتوجهی از فرآیند انتخاب دنده پیش از لحظه تعویض انجام میشود. بنابراین، هنگام دریافت فرمان تعویض دنده، سیستم نیاز ندارد تمام مراحل انتخاب دنده را از ابتدا آغاز کند.
این ساختار میتواند باعث کاهش زمان تعویض دنده، بهبود شتابگیری و افزایش پیوستگی انتقال گشتاور شود. البته کیفیت عملکرد سیستم به طراحی کلاچها، الگوریتم کنترل، شرایط بارگذاری موتور و نحوه هماهنگی میان اجزای مکانیکی و الکترونیکی وابسته است.
معرفی ساختار کلی مدل شبیهسازی
مدل مورد بررسی از چند زیرسیستم اصلی تشکیل شده است که هرکدام بخشی از عملکرد خودرو و سیستم انتقال قدرت را شبیهسازی میکنند. مهمترین بخشهای این ساختار عبارتاند از زیرسیستم گیربکس دوکلاچه، زیرسیستم چرخدندهها، زیرسیستم خودرو و کنترلکننده انتقال قدرت و موتور.
در این مدل، میزان فشردگی پدال راننده بهعنوان یکی از ورودیهای اصلی سیستم در نظر گرفته شده است. کنترلکننده گیربکس با دریافت اطلاعات مربوط به وضعیت پدال، گشتاور موردنیاز را محاسبه میکند. سپس این مقدار به سیستم مدیریت موتور ارسال میشود تا موتور بتواند گشتاور درخواستی را تولید کند.
علاوه بر این، میزان فشردگی پدال و سرعت خودرو در تصمیمگیری مربوط به زمان تعویض دنده نقش دارند. به عبارت دیگر، کنترلکننده تنها بر اساس سرعت خودرو یا دور موتور تصمیمگیری نمیکند، بلکه میزان تقاضای راننده برای شتابگیری را نیز در نظر میگیرد. این موضوع اهمیت زیادی دارد؛ زیرا شرای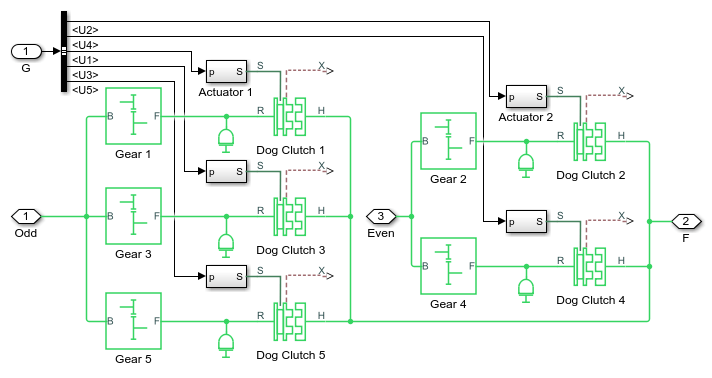 ط رانندگی با پدال گاز کم و شرایط رانندگی با پدال گاز کاملاً فشرده یکسان نیست.
برای مثال، هنگامی که راننده پدال گاز را به میزان کمی فشار میدهد، کنترلکننده میتواند تعویض دنده را در شرایطی انجام دهد که موتور با دور مناسب و مصرف انرژی مطلوب کار کند. در مقابل، هنگام فشردن بیشتر پدال گاز، ممکن است سیستم برای دستیابی به شتاب بالاتر، تعویض دنده را به تأخیر بیندازد و موتور را در محدوده دور بالاتری نگه دارد.
این مدل امکان بررسی ارتباط میان درخواست راننده، تصمیمگیری کنترلکننده، عملکرد کلاچها و پاسخ دینامیکی خودرو را در قالب یک ساختار یکپارچه فراهم میکند.
زیرسیستم گیربکس دوکلاچه (Dual Clutch Transmission Subsystem)
یکی از مهمترین بخشهای مدل، زیرسیستم گیربکس دوکلاچه است. در این قسمت از دو مؤلفه کلاچ اصطکاکی دیسکی (Disk Friction Clutch) موجود در کتابخانه Simscape Driveline استفاده شده است. این دو کلاچ بهصورت موازی در ساختار انتقال قدرت قرار گرفتهاند و هرکدام وظیفه کنترل یکی از مسیرهای انتقال گشتاور را بر عهده دارند.
کلاچهای اصطکاکی دیسکی از طریق نیروی فشاری میان سطوح اصطکاکی، گشتاور را از محور ورودی به محور خروجی منتقل میکنند. میزان گشتاور قابل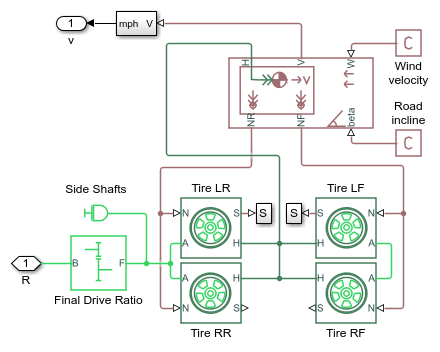 انتقال به شرایط تماس سطوح اصطکاکی و نیروی اعمالشده بر آنها وابسته است. بنابراین، با تغییر فشار اعمالی به کلاچ میتوان ظرفیت انتقال گشتاور آن را کنترل کرد.
در ساختار این شبیهسازی، در هر لحظه تنها یکی از دو کلاچ بهعنوان کلاچ اصلی درگیر است. این کلاچ مسیر انتقال گشتاور از موتور به چرخها را برقرار میکند. کلاچ دیگر در وضعیت آزاد یا آمادهسازی قرار دارد تا در زمان تعویض دنده وارد مدار شود.
فرآیند تعویض دنده با کنترل همزمان فشار دو کلاچ انجام میشود. هنگامی که کنترلکننده تصمیم به تغییر دنده میگیرد، فشار کلاچ درگیر بهتدریج کاهش پیدا میکند. همزمان، فشار کلاچ دوم افزایش مییابد تا مسیر جدید انتقال گشتاور برقرار شود. این روش که بهصورت افزایش تدریجی فشار یک کلاچ و کاهش تدریجی فشار کلاچ دیگر پیادهسازی شده است، امکان انتقال نرمتر گشتاور را فراهم میکند.
اگر کاهش فشار کلاچ اول بسیار سریعتر از افزایش فشار کلاچ دوم انجام شود، ممکن است برای مدت کوتاهی انتقال گشتاور به چرخها کاهش پیدا کند. در مقابل، اگر هر دو کلاچ بهصورت نامناسب و با فشار زیاد درگیر شوند، احتمال ایجاد تنش مکانیکی در سیستم انتقال قدرت وجود دارد. بنابراین، طراحی مناسب منحنیهای فشار کلاچ در فرآیند تعویض دنده اهمیت زیادی دارد.
در شبیهسازی حاضر، این رفتار از طریق کنترل فشار دو مؤلفه کلاچ اصطکاکی دیسکی بررسی م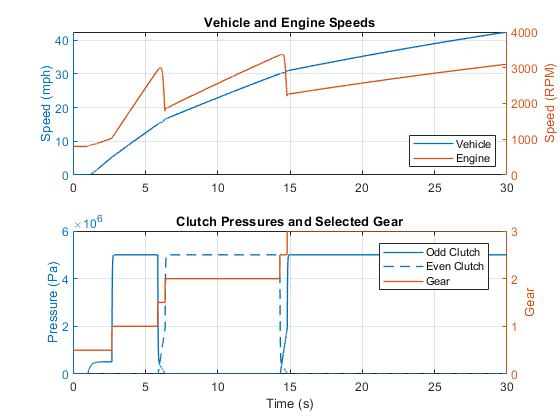 یشود. استفاده از مدل فیزیکی کلاچ در Simscape Driveline باعث میشود اثرات مربوط به انتقال گشتاور و تغییر وضعیت درگیری کلاچها در پاسخ دینامیکی سیستم قابل مشاهده باشد.
زیرسیستم چرخدندهها (Gears Subsystem)
بخش دیگری از مدل به مجموعه چرخدندههای گیربکس اختصاص دارد. در این زیرسیستم، پنج مؤلفه Dog Clutch از کتابخانه Simscape Driveline استفاده شده است. این اجزا میان محور خروجی دنبالکننده هر دنده (Follower Shaft) و محور خروجی گیربکس قرار گرفتهاند.
کلاچ دندانهای یا Dog Clutch برخلاف کلاچ اصطکاکی، برای برقراری اتصال مکانیکی از درگیری دندانهها استفاده میکند. هنگامی که دو بخش این مؤلفه در موقعیت مناسب قرار گیرند و فرمان درگیری صادر شود، اتصال مکانیکی میان آنها برقرار خواهد شد. به همین دلیل، این نوع کلاچ برای انتخاب و تثبیت مسیر دنده در گیربکس مناسب است.
در مدل حاضر، هرکدام از پنج Dog Clutch به یکی از دندههای گیربکس اختصاص دارد. کنترلکننده با استفاده از این اجزا میتواند دنده موردنظر را انتخاب کند و مسیر انتقال قدرت را به محور خروجی گیربکس متصل سازد.
یکی از ویژگیهای مهم این ساختار، قابلیت انتخاب پیشدستانه دنده (Gear Pre-selection) است. به این معنا که کنترلکننده پیش از آنکه فرآیند تعویض دنده آغاز شود، دنده بعدی را انتخاب میکند. برای مثال، اگر خودرو در دنده دوم در حال حرکت باشد و شرایط تعویض به دنده سوم فراهم شود، کنترلکننده میتواند Dog Clutch مربوط به دنده سوم را از قبل در وضعیت درگیری قرار دهد.
در هر لحظه از عملکرد سیستم، دو Dog Clutch درگیر هستند. یکی از آنها مربوط به دنده فعلی خودرو است و دیگری دندهای را انتخاب میکند که قرار است در مرحله بعدی مورد استفاده قرار گیرد. این ویژگی باعث میشود دنده بعدی پیش از فعالشدن مسیر جدید انتقال گشتاور آماده باشد.
باید توجه داشت که انتخاب دنده توسط Dog Clutch با درگیر کردن کلاچ اصطکاکی یکسان نیست. Dog Clutch وظیفه انتخاب مسیر مکانیکی و اتصال چرخدنده موردنظر به محور خروجی را بر عهده دارد، درحالیکه کلاچ اصطکاکی مسئول کنترل انتقال گشتاور میان موتور و مسیر انتخابشده است. هماهنگی میان این دو بخش، اساس عملکرد صحیح گیربکس دوکلاچه را تشکیل میدهد.
در نتیجه، فرآیند تعویض دنده در این مدل شامل دو مرحله اساسی است: ابتدا انتخاب دنده جدید به کمک کلاچهای دندانهای و سپس انتقال گشتاور از مسیر قبلی به مسیر جدید از طریق کنترل فشار دو کلاچ اصطکاکی.
زیرسیستم خودرو (Vehicle Subsystem)
برای بررسی عملکرد واقعیتر سیستم انتقال قدرت، تنها مدلسازی گیربکس کافی نیست. رفتار خودرو پس از دریافت گشتاور باید در قالب یک مدل دینامیکی بررسی شود. به همین دلیل، در این شبیهسازی یک زیرسیستم مستقل برای مدلسازی دینامیک طولی خودرو در نظر گرفته شده است.
در این بخش، مدلهای تایر موجود در کتابخانه Simscape Driveline با استفاده از رابطه معروف Magic Formula مشخصهسازی شدهاند. فرمول مجیک یکی از روشهای شناختهشده برای توصیف رفتار نیروی اصطکاکی تایر در شرایط مختلف لغزش است و در مدلسازی دینامیکی خودرو کاربرد گستردهای دارد.
تایر خودرو در هنگام حرکت، نیروی طولی موردنیاز برای شتابگیری، کاهش سرعت و حفظ حرکت را از طریق تماس با سطح جاده ایجاد میکند. مقدار این نیرو به عواملی مانند نیروی عمودی وارد بر تایر، ضریب اصطکاک سطح جاده و میزان لغزش طولی چرخ وابسته است.
لغزش طولی چرخ یکی از پارامترهای مهم در تحلیل دینامیک خودرو است. هنگامی که گشتاور به چرخ منتقل میشود، سرعت محیطی تایر ممکن است با سرعت حرکت طولی خودرو متفاوت باشد. این اختلاف سرعت در قالب نسبت لغزش تعریف میشود و بر نیروی کششی تولیدشده توسط تایر تأثیر میگذارد.
در مدل حاضر، نیروی عمودی وارد بر هر محور بهعنوان یکی از پارامترهای مورد استفاده در محاسبه لغزش هر چرخ در نظر گرفته شده است. نیروی عمودی یا Normal Force مشخص میکند که هر تایر با چه میزان نیرویی به سطح جاده فشار وارد میکند. این نیرو در تعیین ظرفیت تولید نیروی اصطکاکی و رفتار تایر نقش اساسی دارد.
در این ساختار، محور انتقال قدرت (Driveshaft) به چرخهای عقب متصل شده است. بنابراین، گشتاور خروجی گیربکس از طریق محور انتقال قدرت به چرخهای عقب منتقل میشود و نیروی کششی موردنیاز برای حرکت خودرو در این چرخها ایجاد خواهد شد.
اتصال مدل تایر به دینامیک طولی خودرو این امکان را فراهم میکند که اثر تغییر دنده و تغییر گشتاور موتور بر شتاب خودرو و سرعت چرخها بررسی شود. برای مثال، هنگام تعویض دنده ممکن است سرعت دورانی موتور و سرعت زاویهای اجزای انتقال قدرت تغییر کند. این تغییرات از طریق محور انتقال قدرت به چرخها منتقل شده و در نهایت بر شتاب طولی خودرو تأثیر میگذارند.
نقش کنترلکننده در مدیریت موتور و تعویض دنده
کنترلکننده یکی از اجزای کلیدی در عملکرد گیربکس دوکلاچه است. این بخش وظیفه دارد اطلاعات دریافتی از راننده و وضعیت حرکتی خودرو را پردازش کرده و بر اساس آن فرمانهای لازم را برای موتور و اجزای گیربکس صادر کند.
یکی از ورودیهای اصلی کنترلکننده، میزان انحراف یا فشردگی پدال گاز است. این مقدار نشاندهنده درخواست راننده برای تولید گشتاور و شتابگیری است. کنترلکننده با پردازش این ورودی، گشتاور موردنیاز را تعیین میکند و آن را به سیستم مدیریت موتور ارسال میکند.
سیستم مدیریت موتور با دریافت گشتاور درخواستی، عملکرد موتور را بهگونهای تنظیم میکند که گشتاور موردنظر تولید شود. بنابراین، میان فرمان راننده، کنترلکننده گیربکس و مدیریت موتور یک ارتباط کنترلی برقرار است.
علاوه بر میزان فشردگی پدال، سرعت خودرو نیز در تعیین زمان تعویض دنده استفاده میشود. کنترلکننده با در نظر گرفتن این دو متغیر میتواند شرایط مناسب برای افزایش یا کاهش دنده را تشخیص دهد.
برای نمونه، هنگام افزایش سرعت خودرو، کنترلکننده میتواند با توجه به میزان درخواست راننده تصمیم بگیرد که چه زمانی از دنده فعلی به دنده بالاتر منتقل شود. همچنین هنگام کاهش سرعت یا تغییر شرایط رانندگی، امکان انتخاب دنده مناسبتر برای حفظ عملکرد موتور وجود دارد.
نکته مهم این است که تصمیمگیری برای تعویض دنده باید با وضعیت واقعی اجزای مکانیکی هماهنگ باشد. انتخاب دنده جدید، کنترل فشار کلاچها و انتقال گشتاور باید بهصورت هماهنگ انجام شوند تا از ایجاد شوکهای ناخواسته در سیستم انتقال قدرت جلوگیری شود.
در این شبیهسازی، تعامل میان کنترلکننده و اجزای مکانیکی بهصورت یکپارچه بررسی میشود. به این ترتیب، میتوان مشاهده کرد که تغییر ورودی پدال گاز چگونه بر درخواست گشتاور، تصمیمگیری برای تعویض دنده و در نهایت سرعت خودرو تأثیر میگذارد.
فرآیند تعویض دنده در گیربکس دوکلاچه
فرآیند تعویض دنده در این سیستم بر اساس ترکیب انتخاب پیشدستانه دنده و تغییر تدریجی فشار کلاچها انجام میشود. این فرآیند را میتوان در چند مرحله اصلی بررسی کرد.
در مرحله نخست، خودرو در یک دنده مشخص حرکت میکند و کلاچ مربوط به مسیر انتقال قدرت فعال است. در همین زمان، کنترلکننده با بررسی سرعت خودرو و میزان فشردگی پدال گاز، وضعیت حرکتی سیستم را ارزیابی میکند.
در مرحله دوم، هنگامی که شرایط تعویض دنده فراهم شود، کنترلکننده دنده بعدی را تعیین میکند. سپس Dog Clutch مربوط به دنده جدید فعال میشود تا مسیر مکانیکی انتقال قدرت برای مرحله بعد آماده باشد.
در مرحله سوم، فشار کلاچ فعلی بهتدریج کاهش مییابد و فشار کلاچ دوم افزایش پیدا میکند. این فرآیند بهصورت هماهنگ انجام میشود تا گشتاور موتور از مسیر قبلی به مسیر جدید منتقل شود.
در مرحله چهارم، پس از تکمیل انتقال گشتاور، کلاچ جدید وظیفه انتقال قدرت را بر عهده میگیرد و کلاچ قبلی آزاد میشود. در این شرایط، دنده جدید بهعنوان دنده فعال خودرو شناخته میشود.
همزمان، سیستم میتواند دنده بعدی را برای تعویض احتمالی آینده آماده کند. این چرخه در هنگام افزایش سرعت خودرو تکرار میشود و امکان عبور پیوسته از دندههای مختلف را فراهم میسازد.
یکی از نکات مهم در این فرآیند، هماهنگی میان سرعت دورانی موتور و سرعت اجزای گیربکس است. در صورت عدم هماهنگی مناسب، ممکن است هنگام انتقال قدرت، تغییرات ناگهانی گشتاور یا نوسانات مکانیکی ایجاد شود. بنابراین، کنترل دقیق فشار کلاچها و زمانبندی فرمانهای تعویض دنده اهمیت زیادی دارد.
بررسی نتایج شبیهسازی در Simscape Logging
پس از اجرای مدل، نتایج شبیهسازی از طریق قابلیت Simscape Logging قابل استخراج و تحلیل هستند. این قابلیت امکان ثبت متغیرهای فیزیکی و بررسی رفتار اجزای مختلف سیستم را در طول زمان فراهم میکند.
در نتایج ارائهشده برای این مدل، نمودارهای سرعت موتور و سرعت خودرو هنگام شتابگیری و عبور از سه دنده ابتدایی گیربکس نمایش داده شدهاند. این نمودارها از مهمترین خروجیهای مورد استفاده برای ارزیابی عملکرد سیستم انتقال قدرت محسوب میشوند.
سرعت موتور نشان میدهد که موتور در هر لحظه با چه سرعت دورانی فعالیت میکند. از سوی دیگر، سرعت خودرو بیانگر پاسخ دینامیکی وسیله نقلیه در برابر گشتاور تولیدشده توسط موتور و منتقلشده از طریق گیربکس است.
هنگامی که خودرو در یک دنده مشخص شتاب میگیرد، سرعت موتور و سرعت خودرو با یکدیگر افزایش پیدا میکنند. با رسیدن سیستم به شرایط مناسب برای تعویض دنده، کنترلکننده فرآیند انتقال قدرت را آغاز میکند. در این لحظه، به دلیل تغییر نسبت انتقال، رفتار سرعت دورانی موتور نسبت به سرعت خودرو تغییر میکند.
پس از تکمیل تعویض دنده، موتور در نسبت انتقال جدید با چرخها ارتباط پیدا میکند و فرآیند شتابگیری ادامه مییابد. بنابراین، نمودار سرعت موتور میتواند تغییرات ناشی از تعویض دنده را بهخوبی نشان دهد.
یکی دیگر از خروجیهای مهم در این شبیهسازی، وضعیت نیمدنده یا Half-Gear States است. این وضعیتها نشان میدهند که فرآیند تعویض دنده در حال انجام است و دو کلاچ در حال تغییر وضعیت درگیری هستند.
مشاهده حالتهای نیمدنده اهمیت زیادی دارد؛ زیرا نشان میدهد تعویض دنده صرفاً یک تغییر ناگهانی در نسبت انتقال نیست، بلکه یک فرآیند گذرا است که طی آن فشار دو کلاچ بهصورت هماهنگ تغییر میکند.
با بررسی همزمان نمودار سرعت موتور، سرعت خودرو و وضعیت نیمدندهها میتوان ارتباط میان عملکرد مکانیکی گیربکس و پاسخ دینامیکی خودرو را تحلیل کرد. برای مثال، میتوان مشخص کرد که هر تغییر در سرعت دورانی موتور در چه زمانی اتفاق افتاده و آیا این تغییر با فرمان تعویض دنده و تغییر وضعیت کلاچها مطابقت دارد یا خیر.
همچنین بررسی این نمودارها امکان ارزیابی کیفیت تعویض دنده را فراهم میکند. اگر تغییرات سرعت موتور و خودرو بیش از حد ناگهانی باشد، میتوان پارامترهای کنترلی مربوط به فشار کلاچها و زمانبندی تعویض دنده را مورد بررسی قرار داد.
اهمیت شبیهسازی با گام زمانی ثابت (Fixed-Step Simulation)
یکی از ویژگیهای کاربردی این مدل، امکان تنظیم آن برای اجرای شبیهسازی با گام زمانی ثابت است. در روش شبیهسازی Fixed-Step، حلگر سیستم در فواصل زمانی مشخص و ثابت، معادلات دینامیکی مدل را حل میکند.
در مقابل، برخی روشهای شبیهسازی با گام زمانی متغیر (Variable-Step) از اندازه گامهای متفاوت استفاده میکنند تا دقت و سرعت محاسبات را متناسب با شرایط سیستم تنظیم کنند. این روش در بسیاری از تحلیلهای مهندسی مناسب است، اما برای برخی کاربردهای بلادرنگ، نیاز به زمانبندی محاسباتی قابل پیشبینی وجود دارد.
در آزمایشهای سختافزار در حلقه، مدل شبیهسازی باید بتواند در زمانبندی مشخص اجرا شود و با تجهیزات سختافزاری واقعی ارتباط برقرار کند. برای مثال، ممکن است کنترلکننده واقعی گیربکس به مدل شبیهسازی متصل شود تا عملکرد الگوریتم کنترلی آن در شرایط مختلف بررسی شود.
در چنین شرایطی، ثابت بودن گام زمانی اهمیت زیادی دارد؛ زیرا محاسبات مدل باید در بازههای زمانی مشخص انجام شوند. اگر زمان اجرای مدل از محدودیتهای تعیینشده فراتر رود، امکان ایجاد اختلال در تبادل اطلاعات میان مدل و سختافزار وجود خواهد داشت.
از این رو، قابلیت تنظیم مدل خودرو و گیربکس دوکلاچه برای Fixed-Step Simulation باعث میشود این شبیهسازی علاوه بر تحلیلهای معمول، برای توسعه و آزمایش سامانههای کنترلی خودرو نیز مورد استفاده قرار گیرد.
البته برای استفاده عملی در یک سامانه HIL، لازم است علاوه بر انتخاب گام زمانی مناسب، توان محاسباتی سختافزار، پایداری حلگر، دقت مدل و زمان اجرای هر مرحله نیز بررسی شوند. بنابراین، صرف امکان اجرای مدل با گام زمانی ثابت بهتنهایی تضمینکننده عملکرد بلادرنگ نیست، اما یکی از پیشنیازهای مهم برای چنین کاربردی محسوب میشود.
کاربردهای مهندسی مدل شبیهسازی گیربکس دوکلاچه
مدلسازی خودرو مجهز به گیربکس دوکلاچه در محیط MATLAB و Simscape Driveline میتواند در زمینههای مختلف مهندسی خودرو مورد استفاده قرار گیرد. یکی از کاربردهای مهم آن، بررسی الگوریتمهای کنترل تعویض دنده است. مهندسان میتوانند با تغییر منطق کنترلکننده، تأثیر تصمیمگیریهای مختلف بر سرعت خودرو، دور موتور و رفتار کلاچها را بررسی کنند.
کاربرد دیگر این مدل، تحلیل عملکرد کلاچهای اصطکاکی است. با تغییر پارامترهای مربوط به فشار کلاچ و زمانبندی افزایش و کاهش آن، میتوان کیفیت انتقال گشتاور را ارزیابی کرد. این بررسی به مهندسان کمک میکند تا شرایط مناسبتری برای تعویض دنده تعیین کنند.
همچنین میتوان از مدل برای مطالعه تأثیر درخواست گشتاور راننده بر عملکرد سیستم انتقال قدرت استفاده کرد. تغییر میزان فشردگی پدال گاز و بررسی واکنش موتور و گیربکس، اطلاعات مفیدی درباره رفتار سیستم در شرایط مختلف رانندگی ارائه میدهد.
از دیگر کاربردهای این ساختار میتوان به موارد زیر اشاره کرد:
- بررسی عملکرد گیربکس اتوماتیک دوکلاچه پنجسرعته در شرایط شتابگیری.
- تحلیل نحوه انتقال گشتاور میان دو کلاچ اصطکاکی.
- بررسی تأثیر زمانبندی تعویض دنده بر سرعت موتور و خودرو.
- مطالعه عملکرد سیستم انتخاب پیشدستانه دنده با استفاده از Dog Clutch.
- تحلیل رفتار تایرها و تأثیر لغزش چرخ بر دینامیک طولی خودرو.
- ارزیابی ارتباط میان کنترلکننده گیربکس و سیستم مدیریت موتور.
- آمادهسازی مدل برای آزمایشهای سختافزار در حلقه.
- بررسی رفتار سیستم انتقال قدرت در شرایط مختلف درخواست گشتاور.
جمعبندی
در این شبیهسازی، یک خودروی مجهز به گیربکس اتوماتیک دوکلاچه پنجسرعته با استفاده از ابزارهای مدلسازی فیزیکی Simscape Driveline در محیط MATLAB بررسی شده است. ساختار مدل شامل دو کلاچ اصطکاکی دیسکی، پنج کلاچ دندانهای برای انتخاب دندهها، سیستم کنترل انتقال قدرت، سیستم مدیریت موتور و مدل دینامیک طولی خودرو است.
در بخش گیربکس دوکلاچه، دو کلاچ اصطکاکی بهصورت موازی قرار گرفتهاند و انتقال گشتاور میان آنها از طریق افزایش فشار یک کلاچ و کاهش فشار کلاچ دیگر انجام میشود. در بخش چرخدندهها نیز پنج Dog Clutch برای انتخاب دندههای مختلف مورد استفاده قرار گرفتهاند. قابلیت انتخاب پیشدستانه دنده باعث میشود دنده بعدی پیش از آغاز فرآیند تعویض آماده باشد و زمان موردنیاز برای تغییر مسیر انتقال قدرت کاهش پیدا کند.
در بخش خودرو، مدلهای تایر مبتنی بر Magic Formula به یک مدل دینامیکی طولی متصل شدهاند. محور انتقال قدرت نیز چرخهای عقب را به گیربکس متصل میکند و نیروی عمودی وارد بر هر محور در محاسبات مربوط به لغزش چرخها مورد استفاده قرار میگیرد.
نتایج شبیهسازی از طریق Simscape Logging امکان بررسی سرعت موتور، سرعت خودرو و وضعیت نیمدندهها را فراهم میکنند. این اطلاعات نشان میدهند که چگونه سیستم در هنگام شتابگیری از دندههای مختلف عبور میکند و چگونه دو کلاچ در فرآیند تعویض دنده با یکدیگر هماهنگ میشوند.
در نهایت، قابلیت اجرای مدل با گام زمانی ثابت، کاربرد آن را از تحلیلهای معمول فراتر برده و امکان استفاده از آن در توسعه و آزمایش سامانههای کنترلی خودرو و آزمایشهای سختافزار در حلقه را فراهم میکند. به همین دلیل، این شبیهسازی نمونهای مناسب برای مطالعه یکپارچه عملکرد مکانیکی، دینامیکی و کنترلی گیربکسهای دوکلاچه در خودروهای مدرن محسوب میشود.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

چرا در فرآیند تعویض دنده، کاهش فشار کلاچ اول و افزایش فشار کلاچ دوم باید هماهنگ باشد؟
اگر کاهش فشار کلاچ اول خیلی سریعتر باشد، وقفه در انتقال گشتاور ایجاد میشود؛ و اگر هر دو کلاچ همزمان با فشار زیاد درگیر شوند، تنش مکانیکی در سیستم انتقال قدرت به وجود میآید. هماهنگی، انتقال نرم گشتاور را تضمین میکند.
در این مدل، نحوه تصمیمگیری کنترلکننده برای تعویض دنده بر چه اساس است؟
کنترلکننده همزمان میزان فشردگی پدال گاز (درخواست گشتاور راننده) و سرعت خودرو را پردازش میکند و بر اساس آن زمان مناسب افزایش یا کاهش دنده را تعیین میکند.
چرا مدل با گام زمانی ثابت (Fixed-Step) برای HIL مناسبتر است؟
چون در HIL مدل باید در بازههای زمانی مشخص و قابل پیشبینی اجرا شود تا ارتباط بلادرنگ با سختافزار واقعی بدون اختلال برقرار بماند؛ گام ثابت این زمانبندی را تضمین میکند.
تفاوت Dog Clutch با کلاچ اصطکاکی در این شبیهسازی چیست؟
Dog Clutch فقط مسیر مکانیکی دنده را انتخاب و تثبیت میکند، اما کلاچ اصطکاکی وظیفه کنترل و انتقال تدریجی گشتاور بین موتور و مسیر انتخابشده را بر عهده دارد.
چرا در این مدل از دو کلاچ اصطکاکی دیسکی بهصورت موازی استفاده شده و نقش هر کدام چیست؟
برای تقسیم مسیرهای انتقال گشتاور بین دندههای فرد و زوج؛ در هر لحظه یک کلاچ درگیر است و دیگری دنده بعدی را آماده میکند تا زمان تعویض دنده کاهش یابد.