
جعبهدنده دوکلاچه یا Dual Clutch Transmission (DCT) یکی از فناوریهای پیشرفته در سیستم انتقال قدرت خودروهای امروزی است که با هدف افزایش سرعت تعویض دنده، کاهش وقفه در انتقال گشتاور و بهبود عملکرد دینامیکی خودرو توسعه یافته است. این نوع جعبهدنده با استفاده از دو کلاچ مجزا، امکان آمادهسازی دنده بعدی را پیش از پایان انتقال قدرت در دنده فعلی فراهم میکند. به همین دلیل، فرایند تعویض دنده در آن میتواند با وقفه کمتری نسبت به بسیاری از جعبهدندههای متداول انجام شود.
در محیط MATLAB و به کمک مجموعه ابزارهای Simulink و Simscape Driveline، میتوان عملکرد یک خودرو مجهز به جعبهدنده دوکلاچه پنجسرعته را مدلسازی و شبیهسازی کرد. در این مدل، ارتباط میان پدال راننده، کنترلکننده جعبهدنده، مدیریت موتور، کلاچها، چرخدندهها و دینامیک طولی خودرو بررسی میشود. همچنین، سرعت موتور و سرعت خودرو در هنگام شتابگیری و تعویض دنده قابل ارزیابی است.
یکی از ویژگیهای مهم این شبیهسازی، امکان پیکربندی مدل برای اجرای شبیهسازی با گام زمانی ثابت است. این قابلیت، مدل را برای بررسی کاربردهای مرتبط با آزمون سختافزار در حلقه یا Hardware-in-the-Loop (HIL) مناسب میکند. در چنین آزمونهایی، مدل شبیهسازیشده خودرو یا بخشی از سیستم انتقال قدرت میتواند در کنار سختافزار واقعی کنترلکننده قرار گیرد تا رفتار سامانه کنترلی در شرایط مختلف ارزیابی شود.
معرفی ساختار جعبهدنده دوکلاچه در مدل شبیهسازی
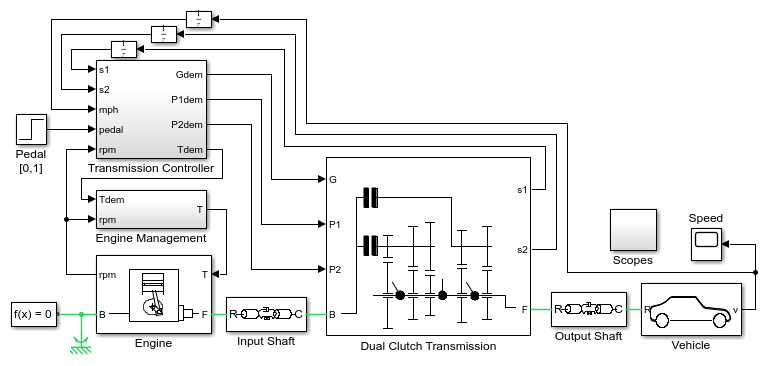 مدل مورد بررسی، یک خودرو با جعبهدنده اتوماتیک دوکلاچه پنجسرعته را نمایش میدهد. در این ساختار، تعویض دنده صرفاً به درگیر کردن یک مجموعه چرخدنده محدود نیست، بلکه به هماهنگی دقیق میان انتخاب دنده و عملکرد دو کلاچ وابسته است. کنترلکننده جعبهدنده بر اساس میزان فشردگی پدال و سرعت خودرو تصمیم میگیرد که چه زمانی تعویض دنده انجام شود و کدام دنده برای مرحله بعدی انتخاب شود.
برای درک بهتر عملکرد این سیستم، باید توجه داشت که دو کلاچ موجود در جعبهدنده وظیفه انتقال گشتاور را بهصورت هماهنگ بر عهده دارند. هنگامی که یکی از کلاچها در حال انتقال گشتاور است، کلاچ دیگر میتواند برای دنده بعدی آماده شود. در زمان تعویض دنده، فشار کلاچ در حال خروج بهتدریج کاهش مییابد و فشار کلاچ مربوط به دنده جدید افزایش پیدا میکند. این فرایند بهگونهای کنترل میشود که انتقال گشتاور تا حد امکان پیوسته باقی بماند.
از دیدگاه مدلسازی، این سامانه را میتوان به چند بخش اصلی تقسیم کرد:
- کنترلکننده جعبهدنده: تعیین گشتاور درخواستی و زمان مناسب تعویض دنده بر اساس ورودیهای راننده و سرعت خودرو.
- مدیریت موتور: دریافت گشتاور درخواستی و اعمال آن در مدل موتور.
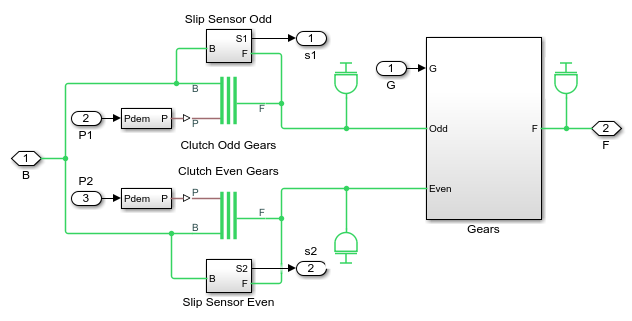
- زیرسیستم دوکلاچه: کنترل انتقال گشتاور میان موتور و مسیرهای مختلف انتقال قدرت.
- زیرسیستم چرخدندهها: انتخاب دنده فعلی و آمادهسازی دنده بعدی با استفاده از کلاچهای دندانهای.
- زیرسیستم خودرو: محاسبه حرکت طولی خودرو، سرعت چرخها، نیروهای عمودی و لغزش تایرها.
تفکیک مدل به این زیرسیستمها باعث میشود تحلیل عملکرد اجزای مختلف سادهتر شود. همچنین، امکان تغییر ساختار کنترلکننده، مشخصات کلاچها یا پارامترهای خودرو فراهم میشود، بدون آنکه لازم باشد کل مدل از ابتدا ساخته شود.
نحوه عملکرد کنترلکننده جعبهدنده
کنترلکننده جعبهدنده یکی از مهمترین اجزای این شبیهسازی است. این بخش میزان فشردگی پدال را دریافت میکند و بر اساس آن، گشتاور موردنیاز راننده را تعیین میکند. گشتاور درخواستی سپس به بخش مدیریت موتور ارسال میشود تا موتور متناسب با شرایط رانندگی، گشتاور موردنیاز را تولید کند.
میزان فشردگی پدال علاوه بر تعیین تقاضای گشتاور، در تصمیمگیری برای تعویض دنده نیز نقش دارد. سرعت خودرو یکی دیگر از ورودیهای مهم کنترلکننده است. ترکیب این دو متغیر به سیستم کمک میکند تا زمان مناسب تعویض دنده را تعیین کند. برای مثال، در هنگام شتابگیری شدید، کنترلکننده ممکن است تعویض دنده را تا رسیدن به شرایط مناسب به تأخیر بیندازد؛ درحالیکه هنگام رانندگی با تقاضای گشتاور کمتر، امکان انتخاب زودتر دنده بالاتر وجود دارد.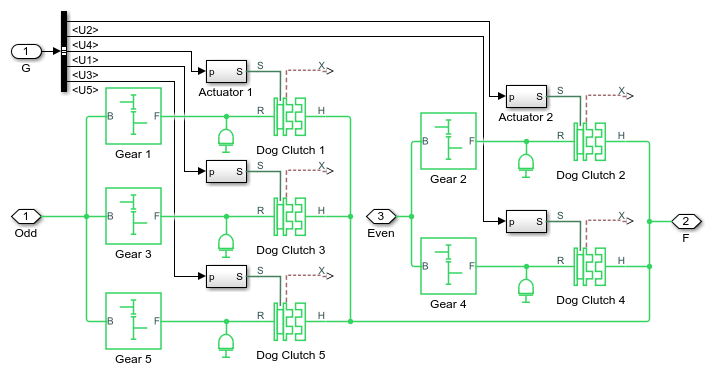
البته رفتار دقیق کنترلکننده به منطق کنترلی و پارامترهای تعریفشده در مدل بستگی دارد. بنابراین، نباید یک سرعت مشخص برای تعویض دنده را بدون بررسی تنظیمات مدل در نظر گرفت. هدف از شبیهسازی، مشاهده نحوه تأثیر ورودیهای راننده و سرعت خودرو بر تصمیمهای کنترلی و عملکرد واقعی مجموعه انتقال قدرت است.
در یک بررسی مهندسی، میتوان میزان فشردگی پدال را در چند سطح مختلف تغییر داد و پاسخ سیستم را مقایسه کرد. در این حالت، مشخص میشود که تغییر تقاضای گشتاور چگونه بر شتاب خودرو، سرعت موتور و زمان تعویض دنده اثر میگذارد. این تحلیل میتواند برای ارزیابی منطق کنترلی جعبهدنده و تنظیم پارامترهای آن مفید باشد.
زیرسیستم کلاچ دوگانه
در زیرسیستم کلاچ دوگانه، دو مؤلفه Disk Friction Clutch از مجموعه Simscape Driveline بهصورت موازی در ساختار انتقال قدرت قرار گرفتهاند. این دو کلاچ اصطکاکی، عملکرد دو کلاچ مستقل در یک جعبهدنده دوکلاچه را شبیهسازی میکنند. هر کلاچ میتواند بر اساس فرمان کنترلی درگیر یا آزاد شود و میزان گشتاور انتقالی آن به وضعیت درگیری و مشخصات مکانیکی مدل وابسته است.
در شرایط عادی، یکی از کلاچها مسیر انتقال گشتاور دنده فعال را برقرار میکند. در همین زمان، مسیر مربوط به دنده بعدی میتواند از نظر انتخاب دنده آماده باشد. هنگامی که شرایط تعویض دنده فراهم شود، کنترلکننده فشار کلاچ فعال را کاهش داده و فشار کلاچ جدید را افزایش میدهد. این فرایند که بهصورت هماهنگ انجام می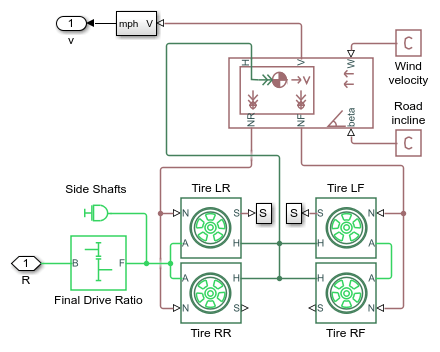 شود، امکان انتقال تدریجی بار از یک مسیر به مسیر دیگر را فراهم میکند.
در مدلسازی کلاچ اصطکاکی، رابطه میان فشار اعمالشده، ظرفیت انتقال گشتاور و سرعت نسبی دو سمت کلاچ اهمیت زیادی دارد. هنگامی که دو سمت کلاچ سرعتهای متفاوتی دارند، ممکن است لغزش نسبی ایجاد شود. با افزایش درگیری و نزدیک شدن سرعت دو سمت به یکدیگر، شرایط انتقال گشتاور تغییر میکند. در نتیجه، شبیهسازی این اجزا میتواند اطلاعات مناسبی درباره رفتار دینامیکی سامانه هنگام تعویض دنده ارائه دهد.
یکی از موضوعات مهم در ارزیابی این زیرسیستم، کیفیت انتقال میان دو کلاچ است. اگر کاهش ظرفیت انتقال گشتاور کلاچ قبلی و افزایش ظرفیت کلاچ جدید بهدرستی هماهنگ نشود، ممکن است افت گشتاور محسوس یا تغییرات ناخواسته در شتاب خودرو رخ دهد. از سوی دیگر، درگیری بیشازحد همزمان یا اعمال نامناسب فشار میتواند بر رفتار دینامیکی و میزان لغزش کلاچها اثر بگذارد. بررسی این موارد به کمک نمودارهای شبیهسازی، امکان تحلیل عملکرد راهبرد تعویض دنده را فراهم میکند.
زیرسیستم چرخدندهها و انتخاب دنده
در زیرسیستم چرخدندهها، پنج مؤلفه Dog Clutch از مجموعه Simscape Driveline به کار رفتهاند. این مؤلفهها برای اتصال انتخابی محور خروجی هر مجموعه دنده به محور خروجی جعبهدنده استفاده میشوند. وظیفه آنها با کلاچهای اصطکاکی متفاوت است؛ کلاچهای دندانهای مسیر مکانیکی دنده موردنظر را انتخاب میکنند، درحالیکه کلاچهای اصطکاکی وظیفه انتقال و قطع تدریجی گشتاور را در زمان تعویض دنده بر عهده دارند.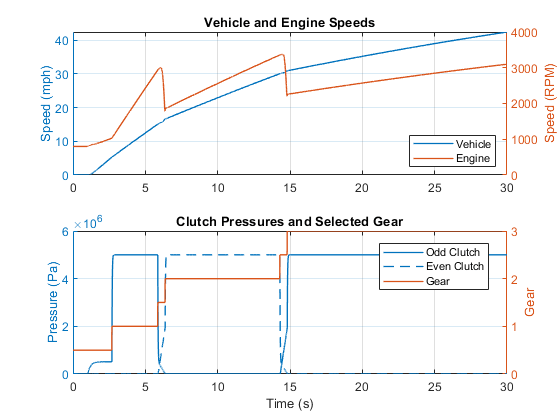
یکی از ویژگیهای مهم این ساختار، پیشانتخاب دنده یا Gear Pre-selection است. در این روش، کنترلکننده پیش از آنکه انتقال گشتاور به دنده جدید آغاز شود، دنده بعدی را از طریق درگیر کردن کلاچ دندانهای مربوطه انتخاب میکند. به این ترتیب، زمانی که شرایط تعویض دنده فراهم میشود، مسیر مکانیکی دنده جدید از قبل آماده است و بخش اصلی عملیات تعویض میتواند از طریق تغییر وضعیت دو کلاچ اصطکاکی انجام شود.
بر اساس ساختار معرفیشده برای این مدل، در هر لحظه دو کلاچ دندانهای درگیر هستند: یکی مربوط به دنده فعلی و دیگری مربوط به دنده بعدی که قرار است انتخاب شود. این آرایش به آمادهسازی مسیر انتقال قدرت کمک میکند و یکی از عوامل اصلی عملکرد سریع جعبهدنده دوکلاچه محسوب میشود.
برای مثال، هنگامی که خودرو در دنده دوم حرکت میکند، کنترلکننده میتواند دنده سوم را برای تعویض بعدی از قبل انتخاب کند. در این وضعیت، مسیر دنده فعلی همچنان برای انتقال گشتاور استفاده میشود، اما مسیر دنده بعدی نیز از نظر مکانیکی آماده است. هنگام آغاز تعویض، فشار کلاچ مربوط به مسیر قبلی کاهش یافته و فشار کلاچ مسیر جدید افزایش مییابد. در نتیجه، تعویض دنده به هماهنگی میان انتخاب مکانیکی دنده و کنترل انتقال گشتاور وابسته است.
این روش با کاهش نیاز به انجام تمام مراحل انتخاب دنده در لحظه تعویض، میتواند وقفه انتقال قدرت را کاهش دهد. البته عملکرد نهایی به زمانبندی کنترلکننده، ویژگیهای کلاچها، نسبت دندهها و شرایط دینامیکی خودرو وابسته است. بنابراین، شبیهسازی این زیرسیستم فرصتی فراهم میکند تا ترتیب انتخاب دندهها و هماهنگی آنها با کلاچها بهصورت دقیق بررسی شود.
مدلسازی دینامیک خودرو و تایرها
زیرسیستم خودرو شامل مدل دینامیک طولی خودرو و مدلهای تایر است. در این ساختار، مدلهای تایر موجود در Simscape Driveline بر اساس Magic Formula مشخصهسازی شدهاند. فرمول جادویی یکی از روشهای شناختهشده برای توصیف رابطه میان لغزش تایر و نیروهای تولیدشده در سطح تماس تایر با جاده است. این روش امکان نمایش رفتار غیرخطی تایر را در شرایط مختلف لغزش فراهم میکند.
مدل دینامیک طولی خودرو برای بررسی حرکت خودرو در راستای جلو و عقب استفاده میشود. نیروهای واردشده از تایرها، همراه با پارامترهایی مانند جرم خودرو و شرایط حرکتی، در تعیین شتاب و سرعت طولی نقش دارند. از سوی دیگر، گشتاور منتقلشده از موتور و جعبهدنده از طریق میلگاردان به چرخهای عقب میرسد. بنابراین، در این مدل، میلگاردان به چرخهای عقب متصل است و چرخهای عقب در انتقال نیروی محرکه نقش دارند.
یکی از متغیرهای مهم در محاسبات تایر، نیروی عمودی وارد بر هر محور است. این نیرو در محاسبه لغزش هر چرخ مورد استفاده قرار میگیرد و بر میزان نیروی قابل انتقال میان تایر و سطح جاده اثر میگذارد. از آنجا که رفتار تایر به شرایط تماس با جاده وابسته است، درک ارتباط میان نیروی عمودی، لغزش و نیروی طولی برای تحلیل شتابگیری خودرو اهمیت دارد.
هنگام افزایش گشتاور موتور، نیروی محرکه موردنیاز در چرخها نیز تغییر میکند. اگر شرایط تماس تایر با جاده اجازه انتقال این نیرو را بدهد، خودرو شتاب میگیرد. اما در صورت افزایش بیشازحد لغزش، رابطه میان سرعت چرخ و سرعت طولی خودرو تغییر خواهد کرد. به همین دلیل، استفاده از مدل تایر غیرخطی میتواند در مقایسه با مدلهای سادهتر، اطلاعات دقیقتری درباره رفتار خودرو در شرایط مختلف ارائه دهد.
ترکیب مدل تایر با دینامیک طولی خودرو باعث میشود نتایج شبیهسازی تنها به سرعت موتور و نسبت دنده محدود نباشند. بلکه اثر انتقال گشتاور به چرخها و پاسخ حرکتی خودرو نیز در نتایج دیده شود. این ویژگی برای بررسی عملکرد واقعیتر سامانه انتقال قدرت، بهویژه در شرایط شتابگیری و تغییر دنده، اهمیت دارد.
بررسی نتایج شبیهسازی در Simscape Logging
نتایج ارائهشده برای این مدل از طریق قابلیت Simscape Logging بررسی میشوند. نمودارهای شبیهسازی، سرعت موتور و سرعت خودرو را در هنگام شتابگیری و عبور از سه دنده نخست جعبهدنده نمایش میدهند. با مشاهده این نمودارها میتوان رابطه میان افزایش سرعت خودرو، تغییر سرعت موتور و زمان وقوع تعویض دنده را ارزیابی کرد.
سرعت موتور یکی از شاخصهای اصلی برای بررسی رفتار جعبهدنده است. با افزایش سرعت خودرو در یک دنده مشخص، سرعت موتور نیز متناسب با شرایط انتقال قدرت تغییر میکند. هنگامی که کنترلکننده تصمیم به تعویض دنده میگیرد، نسبت انتقال قدرت تغییر میکند و این تغییر میتواند در نمودار سرعت موتور قابل مشاهده باشد. شدت و شکل تغییرات سرعت به شرایط دینامیکی، نسبت دندهها و نحوه کنترل کلاچها وابسته است.
سرعت خودرو نیز شاخص مهم دیگری برای ارزیابی عملکرد سیستم محسوب میشود. در یک تعویض دنده مناسب، انتظار میرود افزایش سرعت خودرو تا حد امکان پیوسته باقی بماند. بااینحال، پیوستگی کامل شتاب یا حذف همه تغییرات دینامیکی را نباید بدون بررسی نتایج تضمینشده فرض کرد. رفتار واقعی به هماهنگی کلاچها و ویژگیهای مدل وابسته است و هدف از تحلیل نمودارها، شناسایی همین رفتارهاست.
یکی از ویژگیهای مشخصشده در نتایج این شبیهسازی، نمایش حالتهای نیمدنده یا Half-gear States است. این حالتها نشان میدهند که عملیات تعویض دنده در حال انجام است و دو کلاچ اصطکاکی در فرایند درگیری و آزادسازی قرار دارند. مشاهده این وضعیتها در کنار نمودار سرعت موتور و خودرو به تحلیل ارتباط میان فرمانهای کنترلی و پاسخ مکانیکی سیستم کمک میکند.
برای تحلیل دقیقتر، میتوان لحظه شروع تعویض دنده را با تغییرات سرعت موتور مقایسه کرد. همچنین، بررسی رفتار سرعت خودرو در همان بازه زمانی مشخص میکند که آیا تعویض دنده با تغییر محسوسی در حرکت طولی همراه بوده است یا خیر. در صورت دسترسی به سیگنالهای فشار کلاچ، گشتاور انتقالی و سرعت نسبی دو سمت کلاچ، تحلیل کاملتری از کیفیت تعویض دنده امکانپذیر خواهد بود.
اهمیت شبیهسازی تعویض دنده در خودروهای دوکلاچه
شبیهسازی جعبهدنده دوکلاچه از نظر مهندسی اهمیت زیادی دارد؛ زیرا عملکرد این سیستم حاصل تعامل میان اجزای مکانیکی و منطق کنترلی است. بررسی جداگانه کلاچها یا چرخدندهها برای درک کامل رفتار خودرو کافی نیست. زمانبندی انتخاب دنده، تغییر فشار کلاچها و پاسخ موتور باید بهصورت یکپارچه ارزیابی شوند تا اثر هر بخش بر عملکرد کل سامانه مشخص شود.
یکی از کاربردهای مهم این شبیهسازی، ارزیابی راهبردهای تعویض دنده است. با تغییر شرایط ورودی، مانند میزان فشردگی پدال، میتوان مشاهده کرد که کنترلکننده در چه شرایطی دنده را تغییر میدهد و این تصمیم چگونه بر سرعت موتور و خودرو اثر میگذارد. همچنین، میتوان پارامترهای کنترلی را تغییر داد و پاسخ حاصل را با حالت مرجع مقایسه کرد.
کاربرد دیگر، بررسی عملکرد مدل در شرایطی است که اجرای شبیهسازی با گام زمانی ثابت ضرورت دارد. در برخی آزمونهای کنترل خودرو، مدل باید در بازههای زمانی منظم اجرا شود تا امکان تبادل داده با سختافزار واقعی فراهم گردد. پیکربندی این مدل برای شبیهسازی گام ثابت، آن را برای مطالعات مرتبط با آزمون سختافزار در حلقه مناسب میسازد؛ البته دستیابی به اجرای بلادرنگ واقعی، به تنظیمات حلگر، پیچیدگی مدل و توان پردازشی سختافزار نیز وابسته است.
از دیدگاه آموزشی نیز این مدل نمونه مناسبی برای شناخت ارتباط میان سیستم انتقال قدرت و دینامیک خودرو است. کاربران میتوانند نقش اجزای مکانیکی، کنترلکننده و مدل تایر را در یک محیط یکپارچه مشاهده کنند. این رویکرد به درک بهتر مفاهیمی مانند انتقال گشتاور، نسبت دنده، لغزش کلاچ، انتخاب پیشدستانه دنده و پاسخ دینامیکی خودرو کمک میکند.
مراحل بررسی مدل در MATLAB و Simulink
برای مطالعه این شبیهسازی، ابتدا باید مدل خودرو و زیرسیستمهای آن در محیط MATLAB باز شوند. ساختار کلی مدل، ارتباط کنترلکننده با موتور و جعبهدنده و مسیر انتقال قدرت تا چرخهای خودرو، نخستین بخشهایی هستند که باید بررسی شوند. سپس میتوان وارد زیرسیستم کلاچ دوگانه شد و نحوه اتصال دو کلاچ اصطکاکی و فرمانهای درگیری آنها را مشاهده کرد.
در مرحله بعد، زیرسیستم چرخدندهها باید بررسی شود تا ارتباط پنج کلاچ دندانهای با محورهای مربوط به دندهها و محور خروجی جعبهدنده مشخص شود. توجه به سازوکار پیشانتخاب دنده در این مرحله اهمیت ویژهای دارد؛ زیرا این ویژگی یکی از تفاوتهای اصلی عملکرد جعبهدنده دوکلاچه با ساختارهای سادهتر انتقال قدرت است.
پس از بررسی اجزای مکانیکی، باید به بخش خودرو و مدلهای تایر توجه کرد. بررسی نحوه اتصال میلگاردان به چرخهای عقب، مدل دینامیک طولی و محاسبات لغزش تایرها، درک ارتباط میان گشتاور خروجی جعبهدنده و حرکت خودرو را آسانتر میکند.
در پایان، با اجرای شبیهسازی و مشاهده دادههای ثبتشده در Simscape Logging، میتوان تغییرات سرعت موتور و سرعت خودرو را در طول شتابگیری تحلیل کرد. تمرکز بر تعویض دندههای نخست و مقایسه زمان آنها با حالتهای نیمدنده، روشی مناسب برای شناخت هماهنگی میان کنترلکننده و اجزای مکانیکی سیستم است.
جمعبندی
مدل خودرو مجهز به جعبهدنده دوکلاچه پنجسرعته، نمونهای کاربردی از شبیهسازی یک سامانه انتقال قدرت پیشرفته در MATLAB، Simulink و Simscape Driveline است. در این مدل، کنترلکننده با استفاده از میزان فشردگی پدال و سرعت خودرو، گشتاور درخواستی و زمان مناسب تعویض دنده را تعیین میکند. دو کلاچ اصطکاکی، انتقال گشتاور را میان مسیرهای مختلف مدیریت میکنند و پنج کلاچ دندانهای امکان انتخاب دنده فعلی و پیشانتخاب دنده بعدی را فراهم میسازند.
در بخش دینامیک خودرو، مدلهای تایر مبتنی بر Magic Formula همراه با مدل طولی خودرو، رفتار چرخها و حرکت خودرو را نمایش میدهند. نتایج ثبتشده در Simscape Logging نیز امکان بررسی سرعت موتور، سرعت خودرو و وضعیت تعویض دنده را فراهم میکنند. نمایش حالتهای نیمدنده، ارتباط میان عملیات درگیری و آزادسازی کلاچها و تغییرات سرعت را روشنتر میسازد.
در مجموع، این شبیهسازی برای آموزش مفاهیم انتقال قدرت، تحلیل عملکرد کلاچهای دوگانه، بررسی راهبردهای تعویض دنده و مطالعه تعامل میان کنترلکننده و دینامیک خودرو مناسب است. همچنین، قابلیت پیکربندی برای شبیهسازی با گام زمانی ثابت، زمینه استفاده از مدل را در مطالعات مرتبط با آزمون سختافزار در حلقه فراهم میکند.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

چرا این مدل برای آزمون Hardware-in-the-Loop مناسب است؟
چون قابلیت پیکربندی برای شبیهسازی با گام زمانی ثابت را دارد و میتواند در کنار سختافزار واقعی کنترلکننده اجرا شود.
مدل تایر در این شبیهسازی بر چه اساسی مشخصهسازی شده است؟
بر اساس Magic Formula که رابطه غیرخطی میان لغزش تایر و نیروهای سطح تماس را برای نمایش رفتار واقعیتر تایر توصیف میکند.
منظور از Gear Pre-selection یا پیشانتخاب دنده در جعبهدنده دوکلاچه چیست؟
یعنی کنترلکننده پیش از آغاز انتقال گشتاور، دنده بعدی را با درگیر کردن Dog Clutch مربوطه آماده میکند تا وقفه تعویض دنده کاهش یابد.
تفاوت Dog Clutch با کلاچ اصطکاکی در این مدل چیست؟
Dog Clutch مسیر مکانیکی دنده را انتخاب میکند، اما کلاچ اصطکاکی وظیفه انتقال و قطع تدریجی گشتاور را در زمان تعویض دنده بر عهده دارد.
برای مدلسازی کلاچهای اصطکاکی جعبهدنده دوکلاچه در متلب از چه بلوکی استفاده میشود؟
از مؤلفه Disk Friction Clutch در مجموعه Simscape Driveline که بهصورت موازی برای شبیهسازی دو کلاچ مستقل قرار میگیرد.