
مقدمه
لودرهای جلو (Front Loaders) از جمله ماشینآلات پرکاربرد در صنایع عمرانی، راهسازی، معدن، کشاورزی و جابهجایی مواد هستند. این ماشینآلات برای انجام عملیات مختلفی مانند بارگیری خاک، شن، ماسه، سنگ و سایر مواد، به یک سیستم هیدرولیکی قدرتمند و دقیق نیاز دارند. یکی از مهمترین بخشهای عملکردی این ماشینآلات، سیستم محرک هیدرولیکی است که وظیفه کنترل حرکت بازوهای بالابر و تغییر زاویه باکت را بر عهده دارد.
سیستم هیدرولیکی لودر جلو معمولاً از اجزایی مانند پمپ هیدرولیک، شیرهای کنترل جهت، سیلندرهای هیدرولیکی، مخزن روغن، خطوط انتقال سیال و محرک اولیه تشکیل میشود. هماهنگی میان این اجزا امکان کنترل دقیق حرکت تجهیزات مکانیکی را فراهم میکند. در این سیستم، دو عملگر اصلی شامل سیلندر بالابر (Lift Cylinder) و سیلندر تغییر زاویه (Tilt Cylinder) وجود دارند که بهترتیب برای بالا و پایین بردن بازوهای لودر و تغییر زاویه باکت استفاده میشوند.
در این شبیهسازی، یک مدل سادهشده از سیستم عملگرهای هیدرولیکی لودر جلو در محیط MATLAB و Simulink با استفاده از کتابخانه Simscape ایجاد شده است. مدل شامل دو سیلندر هیدرولیکی، دو شیر کنترل جهت، یک پمپ هیدرولیک و یک موتور دیزلی بهعنوان محرک اولیه پمپ است. هدف اصلی، بررسی رفتار دینامیکی سیستم در یک چرخه کاری متداول و تحلیل تغییرات فشار و موقعیت سیلندرهای بالابر و تغییر زاویه است.
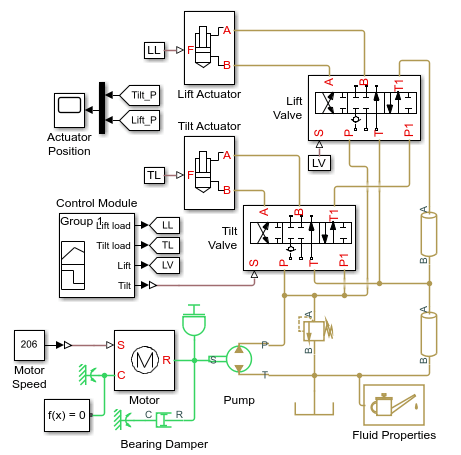 یکی از ویژگیهای مهم این مدل، استفاده از شیرهای کنترل جهت با مسیر تخلیه بدون بار (Unloading Branch) است. این ساختار باعث میشود هنگامی که هر دو اهرم فرمان در وضعیت خنثی قرار دارند، جریان خروجی پمپ بدون ایجاد بار هیدرولیکی قابلتوجه به مخزن بازگردد. در نتیجه، توان مصرفی سیستم در شرایط عدم فعالیت عملگرها کاهش پیدا میکند.
معرفی ساختار کلی سیستم هیدرولیکی لودر جلو
سیستم مورد بررسی از دو مدار کنترلی اصلی تشکیل شده است که هرکدام وظیفه کنترل یکی از سیلندرهای هیدرولیکی را بر عهده دارند. مدار اول برای کنترل حرکت بازوهای بالابر و مدار دوم برای کنترل زاویه باکت استفاده میشود.
در ساختار کلی سیستم، پمپ هیدرولیک روغن را از مخزن دریافت کرده و با ایجاد جریان و فشار مناسب، آن را به مجموعه شیرهای کنترل جهت منتقل میکند. شیرهای کنترل جهت با توجه به فرمان اپراتور، مسیر جریان روغن را تغییر میدهند و به این ترتیب امکان حرکت سیلندرها در دو جهت مختلف فراهم میشود.
هر سیلندر دارای دو محفظه اصلی است که با اعمال فشار به یکی از آنها و تخلیه سیال از محفظه مقابل، حرکت رفت یا برگشت ایجاد میشود. برای مثال، در سیلندر بالابر، ورود روغن پرفشار به محفظه سمت پیستون باعث افزایش طول سیلندر و بالا رفتن بازوهای لودر میشود. در مقابل، با تغییر مسیر جریان، روغن به محفظه دیگر هدایت شده و سیلندر در جهت مخالف حرکت میکند.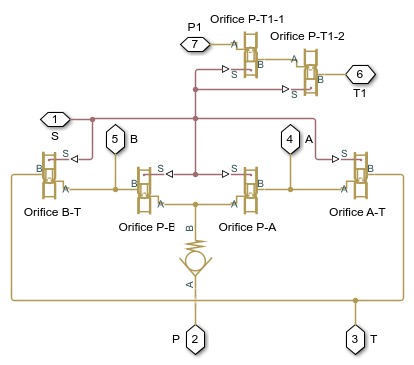
سیلندر تغییر زاویه نیز عملکرد مشابهی دارد، اما وظیفه آن کنترل وضعیت باکت نسبت به بازوهای لودر است. این سیلندر امکان چرخاندن باکت به سمت جلو یا عقب را فراهم میکند تا عملیات جمعآوری، نگهداری و تخلیه مواد بهدرستی انجام شود.
از آنجا که هر دو عملگر از یک پمپ هیدرولیک مشترک تغذیه میشوند، عملکرد آنها از نظر فشار و دبی میتواند بر یکدیگر تأثیر بگذارد. این موضوع بهویژه زمانی اهمیت پیدا میکند که اپراتور بهصورت همزمان فرمان حرکت به هر دو سیلندر را صادر کند.
سیلندر بالابر (Lift Cylinder)
سیلندر بالابر یکی از مهمترین اجزای سیستم هیدرولیکی لودر جلو است. این سیلندر وظیفه تأمین نیروی لازم برای بالا بردن بازوهای اصلی دستگاه و همچنین کنترل حرکت نزولی آنها را بر عهده دارد.
در زمان بارگیری مواد، وزن باکت و مواد داخل آن به مجموعه بازوها وارد میشود. سیلندر بالابر باید بتواند نیروی کافی برای غلبه بر این بار و ایجاد حرکت رو به بالا را تولید کند. این نیرو از طریق فشار روغن هیدرولیک بر سطح مؤثر پیستون ایجاد میشود.
رابطه میان نیروی هیدرولیکی، فشار و سطح مؤثر پیستون را میتوان به شکل زیر بیان کرد: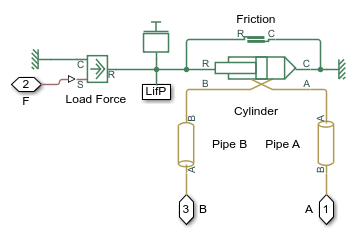
F = P × A
در این رابطه:
- F: نیروی تولیدشده توسط سیلندر بر حسب نیوتن است.
- P: فشار هیدرولیکی واردشده به محفظه سیلندر بر حسب پاسکال است.
- A: سطح مؤثر پیستون بر حسب مترمربع است.
بنابراین، افزایش فشار روغن یا افزایش سطح مؤثر پیستون باعث افزایش نیروی قابل تولید توسط سیلندر خواهد شد. البته در محاسبات واقعی باید اثر اصطکاک آببندها، افت فشار در مسیرهای انتقال، نیروی مقاوم بار و اختلاف سطح دو طرف پیستون نیز در نظر گرفته شود.
در مدل شبیهسازی، سیلندر بالابر بهعنوان یک عملگر هیدرولیکی مدل شده است که فشار اعمالی به دو محفظه آن، حرکت پیستون را تعیین میکند. موقعیت پیستون نیز بهعنوان یکی از خروجیهای مهم سیستم ثبت میشود تا بتوان حرکت بازوهای لودر را در طول چرخه کاری بررسی کرد.
سیلندر تغییر زاویه باکت (Tilt Cylinder)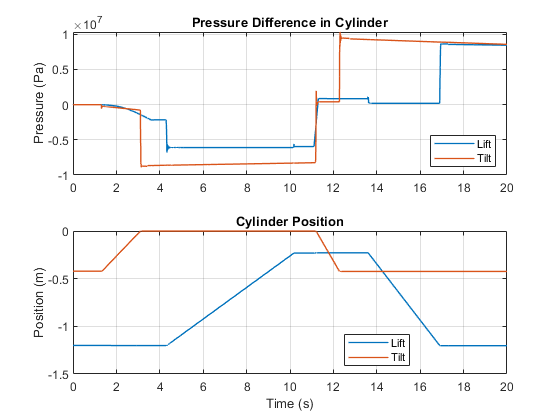
سیلندر تغییر زاویه یا Tilt Cylinder وظیفه کنترل زاویه باکت نسبت به بازوهای لودر را بر عهده دارد. این عملگر در عملیات بارگیری و تخلیه مواد نقش بسیار مهمی ایفا میکند.
برای جمعآوری مواد، معمولاً لازم است باکت به سمت عقب چرخانده شود تا مواد درون آن باقی بمانند. پس از انتقال باکت به ارتفاع موردنظر، اپراتور میتواند با تغییر وضعیت سیلندر، زاویه باکت را به سمت جلو تغییر دهد و مواد را تخلیه کند.
عملکرد این سیلندر نیز بر اساس اختلاف فشار میان دو محفظه و نیروی واردشده به پیستون است. با تغییر مسیر جریان روغن توسط شیر کنترل جهت، جهت حرکت پیستون تغییر میکند.
از آنجا که باکت در تماس مستقیم با مواد قرار دارد، بار مقاوم واردشده به سیلندر تغییرات زیادی خواهد داشت. برای مثال، هنگام جمعآوری مواد از سطح زمین، مقاومت مواد در برابر چرخش باکت میتواند باعث افزایش فشار در یکی از محفظههای سیلندر شود.
در شبیهسازی، این تغییرات بار بهصورت فرمانهای وابسته به زمان در نظر گرفته میشوند تا رفتار سیستم در شرایط مختلف کاری قابل بررسی باشد.
شیرهای کنترل جهت ششراهه سهحالته (6-Way, 3-Position Directional Valves)
یکی از اجزای اصلی این مدل، شیرهای کنترل جهت هستند که برای کنترل جریان روغن به سیلندرهای بالابر و تغییر زاویه مورد استفاده قرار میگیرند.
هر یک از این شیرها دارای شش مسیر ارتباطی و سه وضعیت عملکردی است. سه وضعیت اصلی عبارتاند از:
- وضعیت خنثی (Neutral): در این وضعیت، مسیرهای داخلی شیر بهگونهای تنظیم میشوند که عملگر مربوطه فرمان حرکتی دریافت نکند و مسیر تخلیه پمپ باز باقی بماند.
- وضعیت حرکت در جهت اول: با جابهجایی اهرم فرمان، مسیر فشار به یکی از محفظههای سیلندر متصل شده و مسیر محفظه دیگر به خط برگشت باز میشود.
- وضعیت حرکت در جهت دوم: با تغییر جهت فرمان، اتصالات داخلی شیر معکوس شده و سیلندر در جهت مخالف حرکت میکند.
ساختار ششراهه این شیرها امکان مدیریت مسیرهای مختلف جریان را فراهم میکند. علاوه بر مسیرهای مربوط به ورودی فشار، برگشت روغن و دو محفظه عملگر، مسیر تخلیه بدون بار نیز در ساختار آنها وجود دارد.
استفاده از شیرهای سهحالته باعث میشود اپراتور بتواند حرکت سیلندرها را در دو جهت کنترل کرده و در زمان عدم نیاز به حرکت، سیستم را در وضعیت خنثی قرار دهد.
در مدل ارائهشده، هر سیلندر دارای یک شیر کنترل جهت مستقل است. بنابراین، اپراتور میتواند فرمان بالابر و تغییر زاویه را بهصورت مستقل صادر کند. این موضوع امکان بررسی عملکرد همزمان دو عملگر را نیز فراهم میکند.
ساختار مسیر تخلیه بدون بار (Unloading Branch)
یکی از ویژگیهای مهم مدار هیدرولیکی این شبیهسازی، نحوه اتصال شیرهای کنترل جهت به یکدیگر از طریق مسیر تخلیه بدون بار است.
در بسیاری از سیستمهای هیدرولیکی ماشینآلات سنگین، پمپ باید بتواند در زمان عدم نیاز به حرکت عملگرها، جریان روغن را بدون ایجاد فشار کاری بالا به مخزن بازگرداند. اگر در چنین شرایطی مسیر خروجی پمپ مسدود شود، فشار مدار افزایش یافته و انرژی زیادی در سیستم مصرف خواهد شد.
برای جلوگیری از این وضعیت، از مسیر تخلیه بدون بار استفاده میشود.
در مدل حاضر، دو شیر کنترل جهت بهصورت سری و از طریق شاخه تخلیه به یکدیگر متصل شدهاند. این آرایش بهگونهای طراحی شده است که اگر هر دو اهرم فرمان در وضعیت خنثی قرار داشته باشند، مسیر تخلیه پمپ باز خواهد بود.
در نتیجه، جریان خروجی پمپ از مسیر Unloading عبور کرده و به مخزن بازمیگردد. در این حالت، پمپ بهجای تأمین فشار موردنیاز برای حرکت سیلندرها، صرفاً جریان لازم برای گردش روغن را فراهم میکند.
اما اگر اپراتور فرمان حرکت به سیلندر بالابر یا سیلندر تغییر زاویه را صادر کند، مسیر تخلیه بدون بار بسته میشود. در این وضعیت، جریان پمپ به مسیر کاری هدایت شده و فشار لازم برای حرکت عملگر ایجاد میشود.
این عملکرد از نظر مصرف انرژی اهمیت زیادی دارد؛ زیرا در ماشینآلاتی مانند لودر که بخش قابلتوجهی از زمان کاری آنها ممکن است بدون حرکت عملگرهای هیدرولیکی سپری شود، کاهش بار غیرضروری پمپ میتواند موجب کاهش توان مصرفی و تولید حرارت شود.
البته باید توجه داشت که در سیستمهای واقعی، افت فشار مسیر تخلیه، مشخصات پمپ، سرعت موتور، وضعیت شیرها و مقاومت خطوط انتقال بر مقدار انرژی مصرفی تأثیر میگذارند.
پمپ هیدرولیک و محرک دیزلی
پمپ هیدرولیک وظیفه تأمین جریان روغن موردنیاز برای عملکرد سیلندرهای بالابر و تغییر زاویه را بر عهده دارد. انرژی مکانیکی موردنیاز برای چرخش پمپ توسط یک موتور دیزلی تأمین میشود.
در این شبیهسازی، موتور دیزلی بهصورت یک مدل دینامیکی در نظر گرفته شده است که تغییرات سرعت آن در اثر بار واردشده به محور خروجی را محاسبه میکند.
این ویژگی اهمیت زیادی دارد؛ زیرا در بسیاری از مدلهای ساده، سرعت محرک اولیه بهصورت ثابت تعریف میشود. چنین فرضی ممکن است برای تحلیلهای مقدماتی مناسب باشد، اما رفتار واقعی موتور و اثر تغییر بار هیدرولیکی بر سرعت آن را بهخوبی نشان نمیدهد.
در مدل حاضر، زمانی که پمپ تحت بار بیشتری قرار میگیرد، گشتاور مقاوم واردشده به محور موتور افزایش پیدا میکند. این افزایش گشتاور میتواند موجب کاهش سرعت چرخش موتور شود.
از طرف دیگر، هنگامی که مسیر تخلیه بدون بار باز است، بار واردشده از طرف پمپ کاهش مییابد و موتور دیزلی با شرایط بارگذاری سبکتری کار میکند.
برای درک بهتر این موضوع، میتوان معادله دینامیکی چرخش محور موتور را بهصورت زیر در نظر گرفت:
J × dω/dt = T_engine - T_pump - T_loss
در این رابطه:
- J: ممان اینرسی معادل اجزای دوار سیستم است.
- ω: سرعت زاویهای محور موتور بر حسب رادیان بر ثانیه است.
- T_engine: گشتاور تولیدشده توسط موتور دیزلی است.
- T_pump: گشتاور مقاوم موردنیاز برای چرخاندن پمپ هیدرولیک است.
- T_loss: مجموع گشتاورهای مقاوم ناشی از تلفات مکانیکی است.
این رابطه نشان میدهد که سرعت موتور به تعادل میان گشتاور تولیدی و گشتاور مقاوم بستگی دارد. در نتیجه، تغییر بار هیدرولیکی میتواند بهصورت مستقیم بر سرعت موتور دیزلی تأثیر بگذارد.
وجود این مدل دینامیکی باعث میشود شبیهسازی به شرایط واقعی نزدیکتر شده و امکان بررسی اثر تغییر بار سیلندرها بر عملکرد محرک اولیه فراهم شود.
مدلسازی شیر کنترل جهت با استفاده از بلوکهای Simscape
در این شبیهسازی، شیر کنترل جهت از یک مدل سفارشی تشکیل شده است که با استفاده از بلوکهای موجود در کتابخانه Simscape ساخته شده است.
دو نوع بلوک اصلی در ساختار این شیر مورد استفاده قرار گرفتهاند:
۱. بلوک Orifice with Variable Area Round Holes
این بلوک برای مدلسازی روزنههایی با سطح مقطع متغیر مورد استفاده قرار میگیرد. در شیرهای کنترل جهت، باز و بسته شدن مسیرهای عبور سیال بهوسیله جابهجایی اسپول یا سازوکار کنترلی شیر انجام میشود.
هنگامی که اسپول جابهجا میشود، سطح بازشدگی مجاری داخلی شیر تغییر میکند. این تغییر سطح مقطع، مقدار جریان عبوری از شیر را تحت تأثیر قرار میدهد.
بهطور کلی، دبی عبوری از یک روزنه به اختلاف فشار دو طرف آن و سطح بازشدگی وابسته است. رابطه تقریبی جریان در یک روزنه را میتوان به شکل زیر نوشت:
Q = Cd × A × √(2 × ΔP / ρ)
در این رابطه:
- Q: دبی حجمی جریان سیال است.
- Cd: ضریب تخلیه روزنه است.
- A: سطح مقطع مؤثر عبور سیال است.
- ΔP: اختلاف فشار دو طرف روزنه است.
- ρ: چگالی سیال هیدرولیک است.
بنابراین، تغییر سطح بازشدگی روزنه میتواند دبی عبوری از شیر را کنترل کند. این مسئله برای تنظیم سرعت حرکت سیلندرها اهمیت زیادی دارد.
در مدل حاضر، از چند بلوک Orifice with Variable Area Round Holes برای بازنمایی مجاری داخلی شیر استفاده شده است. با تغییر وضعیت فرمان، سطح مؤثر مجاری تغییر میکند و مسیر مناسب برای عبور جریان ایجاد میشود.
۲. بلوک Check Valve
بلوک Check Valve یا شیر یکطرفه برای کنترل جهت عبور سیال مورد استفاده قرار میگیرد. این شیر اجازه عبور جریان را در یک جهت مشخص میدهد و در جهت مخالف، مسیر را مسدود میکند یا جریان را بهشدت محدود میسازد.
استفاده از شیر یکطرفه در ساختار شیر کنترل جهت باعث میشود رفتار مسیرهای داخلی مطابق با منطق طراحی مدار هیدرولیکی باشد.
ترکیب بلوکهای روزنه متغیر و شیر یکطرفه امکان ایجاد یک مدل سفارشی از شیر کنترل جهت را فراهم میکند. این روش انعطافپذیری بیشتری نسبت به استفاده از یک مدل ساده و آماده دارد؛ زیرا میتوان مشخصات مجاری، سطح بازشدگی و رفتار جریان را متناسب با نیاز سیستم تنظیم کرد.
زیرسیستم شیر بالابر (Lift Valve Subsystem)
زیرسیستم Lift Valve بخشی از مدل است که وظیفه کنترل جریان ورودی و خروجی سیلندر بالابر را بر عهده دارد.
در این زیرسیستم، ساختار داخلی شیر کنترل جهت با استفاده از بلوکهای روزنه متغیر و شیر یکطرفه پیادهسازی شده است. فرمان ورودی به شیر، وضعیت مجاری داخلی را تعیین میکند.
هنگامی که فرمان در وضعیت خنثی قرار دارد، مسیر تخلیه بدون بار باز باقی میماند. با اعمال فرمان بالا بردن یا پایین آوردن بازوها، وضعیت شیر تغییر کرده و مسیرهای مناسب برای ورود و خروج روغن از سیلندر فعال میشوند.
در طراحی این زیرسیستم، باید به ارتباط میان مسیر فشار، مسیر برگشت، مسیرهای متصل به دو محفظه سیلندر و شاخه تخلیه توجه شود.
همچنین، تغییرات سطح مقطع روزنهها باید بهگونهای باشد که از ایجاد رفتار غیرواقعی در جریان جلوگیری شود. انتخاب نامناسب پارامترهای شیر میتواند باعث افزایش افت فشار، محدود شدن دبی یا ایجاد نوسانات ناخواسته در فشار مدار شود.
زیرسیستم عملگر بالابر (Lift Actuator Subsystem)
زیرسیستم Lift Actuator وظیفه مدلسازی رفتار هیدرولیکی و مکانیکی سیلندر بالابر را بر عهده دارد.
در این بخش، فشار روغن در محفظههای سیلندر به نیروی واردشده بر پیستون تبدیل میشود. این نیرو در نهایت حرکت خطی پیستون را ایجاد میکند.
برای مدلسازی دقیقتر، لازم است علاوه بر مشخصات هندسی سیلندر، اثر بار خارجی نیز در نظر گرفته شود. بار خارجی میتواند شامل وزن بازوها، وزن باکت، وزن مواد داخل باکت و نیروهای مقاوم ناشی از تماس با مواد باشد.
بهطور معمول، مدل سیلندر شامل پارامترهایی مانند قطر پیستون، قطر میله، طول کورس، حجم اولیه محفظهها و مشخصات اصطکاکی است.
در سیلندرهای دوطرفه، سطح مؤثر پیستون در دو جهت یکسان نیست. در سمت بدون میله، سطح کامل پیستون در برابر فشار سیال قرار دارد؛ اما در سمت میله، سطح مؤثر برابر با اختلاف سطح پیستون و سطح مقطع میله خواهد بود.
این تفاوت باعث میشود نیروی تولیدی و سرعت حرکت سیلندر در دو جهت، حتی در شرایط فشار و دبی یکسان، متفاوت باشد.
در شبیهسازی، خروجی موقعیت پیستون بهعنوان یکی از متغیرهای اصلی ثبت میشود. با استفاده از این خروجی میتوان نحوه بالا و پایین رفتن بازوهای لودر را در طول چرخه کاری بررسی کرد.
تولید فرمانهای حرکتی و بارگذاری وابسته به زمان
یکی از بخشهای مهم این مدل، تولید فرمانهای کنترلی و بارهای مکانیکی بهصورت تابعی از زمان است.
در یک لودر واقعی، اپراتور با استفاده از اهرمهای کنترلی، وضعیت شیرهای هیدرولیکی را تغییر میدهد. این فرمانها میتوانند شامل بالا بردن بازو، پایین آوردن بازو، چرخاندن باکت به سمت عقب یا تخلیه مواد باشند.
برای شبیهسازی چرخه کاری، لازم است این فرمانها در زمانهای مختلف تغییر کنند. به همین دلیل، در مدل حاضر تمامی فرمانهای حرکتی و بارگذاری بهصورت توابعی از زمان تولید میشوند.
بهعنوان نمونه، میتوان یک چرخه کاری ساده را به مراحل زیر تقسیم کرد:
- مرحله اول، وضعیت آمادهبهکار: هر دو اهرم در وضعیت خنثی قرار دارند و پمپ از طریق مسیر تخلیه بدون بار کار میکند.
- مرحله دوم، پایین آوردن باکت: شیر بالابر تغییر وضعیت میدهد و سیلندر در جهت پایین آوردن بازوها حرکت میکند.
- مرحله سوم، جمعآوری مواد: سیلندر تغییر زاویه فعال شده و باکت به سمت عقب چرخانده میشود.
- مرحله چهارم، بالا بردن بار: شیر بالابر مسیر جریان را تغییر میدهد و سیلندر، بازوهای لودر را به سمت بالا حرکت میدهد.
- مرحله پنجم، تخلیه مواد: سیلندر تغییر زاویه در جهت مخالف حرکت کرده و باکت به سمت جلو میچرخد.
- مرحله ششم، بازگشت به وضعیت اولیه: فرمانهای کنترلی حذف شده و شیرها به وضعیت خنثی بازمیگردند.
این مراحل صرفاً یک توصیف مفهومی از چرخه کاری هستند و زمانبندی دقیق آنها باید مطابق سیگنالهای تعریفشده در مدل انتخاب شود.
استفاده از فرمانهای وابسته به زمان این امکان را فراهم میکند که عملکرد سیستم در شرایط مختلف بررسی شود. برای مثال، میتوان مدتزمان فعال بودن هر شیر، ترتیب فرمانها و میزان همپوشانی فرمانهای بالابر و تغییر زاویه را تغییر داد.
همچنین، با تغییر بارهای مکانیکی در طول زمان میتوان شرایط مختلف بارگیری و تخلیه را شبیهسازی کرد.
بررسی عملکرد همزمان سیلندرهای بالابر و تغییر زاویه
از آنجا که دو سیلندر از یک پمپ مشترک تغذیه میشوند، عملکرد همزمان آنها یکی از موضوعات مهم در تحلیل سیستم است.
زمانی که فقط سیلندر بالابر فعال باشد، بخش عمده دبی پمپ به مدار مربوط به این سیلندر اختصاص پیدا میکند. در شرایط مشابه، فعال شدن فقط سیلندر تغییر زاویه باعث هدایت جریان به مدار مربوط به آن خواهد شد.
اما هنگامی که هر دو عملگر بهصورت همزمان فرمان دریافت کنند، شرایط پیچیدهتری ایجاد میشود.
در این وضعیت، دبی خروجی پمپ باید میان مسیرهای فعال تقسیم شود. مقدار دبی دریافتی هر سیلندر به سطح بازشدگی مجاری شیر، اختلاف فشار، بار مکانیکی و مقاومت هیدرولیکی مسیر بستگی دارد.
به همین دلیل، ممکن است سرعت حرکت یکی از سیلندرها در زمان فعال شدن عملگر دیگر تغییر کند.
همچنین اگر یکی از سیلندرها تحت بار مکانیکی بیشتری قرار داشته باشد، فشار موردنیاز آن افزایش مییابد. این مسئله میتواند بر شرایط فشار و جریان در مدار مشترک تأثیر بگذارد.
بررسی این شرایط در محیط Simscape به مهندسان کمک میکند تا محدودیتهای سیستم را شناسایی کرده و عملکرد شیرها و پمپ را در وضعیتهای مختلف ارزیابی کنند.
نتایج شبیهسازی و تحلیل فشار سیلندرها
یکی از خروجیهای مهم مدل، اختلاف فشار در سیلندرهای بالابر و تغییر زاویه است. نمودارهای حاصل از Simscape Logging امکان مشاهده تغییرات فشار در طول چرخه کاری را فراهم میکنند.
اختلاف فشار دو محفظه سیلندر، یکی از عوامل اصلی تعیینکننده نیروی خالص هیدرولیکی است.
برای یک سیلندر دوطرفه، نیروی هیدرولیکی را میتوان بهصورت زیر بیان کرد:
F_hyd = P_1 × A_1 - P_2 × A_2
در این رابطه، فشارهای دو محفظه و سطح مؤثر هرکدام در تعیین نیروی نهایی نقش دارند.
اگر فشار محفظه سمت پیستون افزایش پیدا کند، نیروی محرک در یک جهت افزایش مییابد. در مقابل، افزایش فشار محفظه مقابل میتواند نیروی مقاوم بیشتری ایجاد کند.
نمودار فشار سیلندر بالابر نشان میدهد که با فعال شدن شیر مربوطه، فشار مدار متناسب با بار و شرایط حرکتی تغییر میکند. در زمان حرکت بازوها، فشار موردنیاز برای غلبه بر وزن مجموعه و بار خارجی ایجاد میشود.
در سیلندر تغییر زاویه نیز فشار با توجه به وضعیت باکت و بار مقاوم آن تغییر خواهد کرد. برای مثال، هنگام جمعآوری مواد، مقاومت واردشده به باکت میتواند موجب افزایش فشار در محفظه فعال سیلندر شود.
یکی از نکات مهم در تحلیل نمودار فشار، بررسی تغییرات ناگهانی آن هنگام تغییر وضعیت شیرها است. تغییر سریع سطح بازشدگی مجاری میتواند باعث ایجاد گذراهای فشاری شود.
این گذراها در سیستمهای هیدرولیکی واقعی اهمیت زیادی دارند؛ زیرا افزایش ناگهانی فشار ممکن است به آببندها، شیلنگها، اتصالات و سایر اجزای مدار تنش وارد کند.
در نتیجه، بررسی نمودارهای فشار تنها برای شناخت عملکرد عادی سیستم نیست، بلکه میتواند برای ارزیابی شرایط کاری نامطلوب و شناسایی احتمال بروز مشکلات هیدرولیکی نیز مورد استفاده قرار گیرد.
تحلیل موقعیت سیلندرها در طول چرخه کاری
خروجی مهم دیگر مدل، موقعیت پیستون در سیلندرهای بالابر و تغییر زاویه است.
نمودار موقعیت سیلندر بالابر نشاندهنده میزان جابهجایی خطی پیستون در طول زمان است. از طریق این نمودار میتوان تشخیص داد که بازوهای لودر در چه بازههایی به سمت بالا یا پایین حرکت میکنند.
همچنین نمودار موقعیت سیلندر تغییر زاویه، نحوه تغییر وضعیت باکت را نشان میدهد.
با مقایسه نمودارهای موقعیت دو سیلندر میتوان ترتیب انجام عملیات مختلف را بررسی کرد. برای مثال، میتوان مشخص کرد که آیا ابتدا باکت به سمت عقب چرخانده شده و سپس بازوها بالا میروند یا هر دو حرکت در یک بازه زمانی انجام میشوند.
از روی شیب نمودار موقعیت نسبت به زمان نیز میتوان سرعت خطی پیستون را به دست آورد.
رابطه سرعت خطی پیستون به شکل زیر است:
v = dx/dt
در این رابطه، x موقعیت پیستون و v سرعت حرکت آن است.
همچنین با مشتقگیری مجدد از موقعیت نسبت به زمان، شتاب خطی سیلندر به دست میآید:
a = d²x/dt²
این دو پارامتر برای بررسی کیفیت عملکرد سیستم اهمیت دارند. برای مثال، اگر سرعت حرکت سیلندر بیش از حد زیاد باشد، ممکن است کنترل دقیق موقعیت باکت دشوار شود. از طرف دیگر، سرعت بسیار پایین نیز میتواند زمان انجام چرخه کاری را افزایش دهد.
در کاربردهای صنعتی، بررسی موقعیت، سرعت و شتاب سیلندرها به مهندسان کمک میکند تا پارامترهای پمپ و شیرهای کنترل را متناسب با نیاز ماشین انتخاب کنند.
استفاده از Simscape Logging برای ثبت نتایج
در این مدل، برای بررسی رفتار دینامیکی سیستم از قابلیت Simscape Logging استفاده میشود.
این قابلیت امکان ثبت متغیرهای داخلی اجزای مدل را فراهم میکند. به کمک آن میتوان تغییرات فشار، جریان، موقعیت و سایر کمیتهای فیزیکی را در طول زمان مشاهده و تحلیل کرد.
یکی از مزیتهای Simscape Logging این است که به کاربر اجازه میدهد بدون نیاز به ایجاد تعداد زیادی بلوک اندازهگیری مستقل، اطلاعات موردنیاز را از ساختار داخلی مدل استخراج کند.
برای تحلیل سیستم هیدرولیکی لودر، متغیرهای زیر از اهمیت ویژهای برخوردار هستند:
- فشار محفظه سمت پیستون سیلندر بالابر.
- فشار محفظه سمت میله سیلندر بالابر.
- اختلاف فشار دو محفظه سیلندر بالابر.
- موقعیت پیستون سیلندر بالابر.
- فشار محفظههای سیلندر تغییر زاویه.
- اختلاف فشار سیلندر تغییر زاویه.
- موقعیت پیستون سیلندر تغییر زاویه.
- سرعت چرخش محور موتور دیزلی و پمپ هیدرولیک.
با ثبت و بررسی این اطلاعات میتوان ارتباط میان فرمانهای کنترلی، فشار هیدرولیکی و حرکت مکانیکی عملگرها را بهصورت دقیقتری مطالعه کرد.
همچنین امکان مقایسه نتایج در سناریوهای مختلف فراهم میشود. برای مثال، میتوان عملکرد سیستم را در حالت بدون بار، بارگذاری متوسط و بارگذاری سنگین بررسی کرد.
اهمیت این شبیهسازی در طراحی و تحلیل ماشینآلات هیدرولیکی
مدلسازی سیستم هیدرولیکی لودر جلو در MATLAB و Simscape کاربردهای مهندسی متعددی دارد.
یکی از مهمترین کاربردها، بررسی رفتار دینامیکی مدار پیش از ساخت نمونه فیزیکی است. در فرآیند طراحی ماشینآلات، آزمایش مستقیم تمامی شرایط کاری ممکن است هزینهبر و زمانبر باشد. استفاده از شبیهسازی امکان بررسی بسیاری از این شرایط را با هزینه کمتر فراهم میکند.
از دیگر کاربردهای این مدل میتوان به موارد زیر اشاره کرد:
- بررسی عملکرد شیرهای کنترل جهت: با تغییر مشخصات شیرها میتوان تأثیر سطح عبور جریان و افت فشار را بر عملکرد سیلندرها بررسی کرد.
- تحلیل رفتار پمپ هیدرولیک: امکان بررسی اثر تغییر بار عملگرها بر فشار کاری پمپ و گشتاور موردنیاز آن فراهم میشود.
- بررسی مصرف انرژی: میتوان عملکرد سیستم را در حالت تخلیه بدون بار و حالت بارگذاری مقایسه کرد.
- تحلیل حرکت سیلندرها: موقعیت و سرعت عملگرها در طول چرخه کاری قابل بررسی است.
- بررسی عملکرد همزمان عملگرها: تأثیر فعالیت همزمان سیلندر بالابر و تغییر زاویه بر یکدیگر قابل ارزیابی است.
- بهینهسازی پارامترهای طراحی: میتوان مشخصات پمپ، شیرها و سیلندرها را تغییر داد و تأثیر آنها بر عملکرد کلی سیستم را بررسی کرد.
- بررسی شرایط گذرا: تغییرات فشار در زمان جابهجایی شیرها و تغییر بار مکانیکی قابل تحلیل است.
علاوه بر این، چنین مدلی میتواند بهعنوان نقطه شروعی برای توسعه سیستمهای پیشرفتهتر مورد استفاده قرار گیرد. برای مثال، میتوان کنترل الکترونیکی شیرها، کنترل تناسبی، سیستمهای جبران فشار و دبی یا الگوریتمهای کنترل هوشمند را به مدل اضافه کرد.
جمعبندی
در این شبیهسازی، یک سیستم هیدرولیکی سادهشده برای کنترل عملگرهای اصلی لودر جلو در محیط MATLAB و Simscape مدلسازی شده است. این سیستم از دو سیلندر هیدرولیکی شامل سیلندر بالابر و سیلندر تغییر زاویه باکت تشکیل شده است که هرکدام توسط یک شیر کنترل جهت ششراهه و سهحالته کنترل میشوند.
یکی از ویژگیهای مهم مدل، اتصال سری شیرها از طریق مسیر تخلیه بدون بار است. این ساختار باعث میشود هنگامی که هر دو اهرم فرمان در وضعیت خنثی قرار دارند، جریان خروجی پمپ به مسیر تخلیه هدایت شود. با فعال شدن هرکدام از عملگرها، مسیر تخلیه بسته شده و جریان برای انجام عملیات هیدرولیکی موردنیاز به مدار کاری هدایت میشود.
همچنین، پمپ توسط یک موتور دیزلی دینامیکی به حرکت درمیآید که تغییرات سرعت آن تحت تأثیر بار محور خروجی قرار دارد. این ویژگی امکان بررسی ارتباط میان بار هیدرولیکی و عملکرد محرک اولیه را فراهم میکند.
شیرهای کنترل جهت نیز با استفاده از بلوکهای Orifice with Variable Area Round Holes و Check Valve بهصورت سفارشی مدلسازی شدهاند. به این ترتیب، تغییر سطح عبور جریان و کنترل جهت حرکت سیال در ساختار داخلی شیر قابل بررسی است.
در نهایت، با اجرای یک چرخه کاری متداول و اعمال فرمانهای حرکتی و بارگذاری وابسته به زمان، تغییرات فشار و موقعیت سیلندرهای بالابر و تغییر زاویه بررسی میشوند. نتایج ثبتشده با استفاده از Simscape Logging امکان تحلیل رفتار هیدرولیکی و مکانیکی سیستم را فراهم میکنند.
این مدل میتواند برای آموزش اصول عملکرد سیستمهای هیدرولیکی ماشینآلات سنگین، بررسی رفتار شیرهای کنترل جهت، تحلیل عملکرد سیلندرها و مطالعه اثر بارگذاری بر پمپ و موتور دیزلی مورد استفاده قرار گیرد. همچنین ساختار آن قابلیت توسعه برای بررسی سیستمهای پیچیدهتر هیدرولیکی در ماشینآلات راهسازی و صنعتی را دارد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایت[/box]
لینک دانلود ویژه اعضا سایت


برای ثبت و تحلیل متغیرهای داخلی سیستم مثل فشار دو محفظه سیلندرها، از چه قابلیتی استفاده شده و چه مزیتی دارد؟
از قابلیت Simscape Logging استفاده شده است. این ابزار امکان ثبت متغیرهای داخلی مانند فشار محفظهها، اختلاف فشار، موقعیت پیستون و سرعت موتور را بدون نیاز به بلوکهای اندازهگیری متعدد فراهم میکند و تحلیل رفتار دینامیکی و مقایسه سناریوهای مختلف بارگذاری را سادهتر میسازد.
هنگام فعال شدن همزمان سیلندر بالابر و سیلندر تغییر زاویه، چه پدیدهای رخ میدهد و چرا مهم است؟
چون هر دو از یک پمپ مشترک تغذیه میشوند، دبی خروجی بین دو مدار تقسیم میشود و بسته به سطح بازشدگی شیرها، اختلاف فشار و بار مکانیکی، سرعت حرکت هر سیلندر ممکن است تغییر کند. بررسی این حالت برای شناسایی محدودیتهای سیستم و ارزیابی عملکرد شیرها و پمپ ضروری است.
چرا موتور دیزلی بهصورت دینامیکی مدل شده و اگر سرعت آن ثابت فرض میشد چه تفاوتی ایجاد میکرد؟
مدل دینامیکی معادله J·dω/dt = T_engine − T_pump − T_loss را حل میکند، بنابراین کاهش سرعت موتور تحت بار هیدرولیکی قابل مشاهده است. فرض سرعت ثابت، اثر متقابل بار سیلندرها بر محرک اولیه را نادیده میگیرد و شبیهسازی از واقعیت دور میشود.
بلوکهای اصلی Simscape برای مدلسازی سفارشی شیر کنترل جهت کداماند و هرکدام چه نقشی دارند؟
از دو بلوک اصلی استفاده شده است: بلوک Orifice with Variable Area Round Holes برای مدلسازی روزنههای با سطح مقطع متغیر و کنترل دبی عبوری، و بلوک Check Valve برای کنترل یکطرفه جهت عبور سیال. ترکیب این دو، مدل سفارشی و انعطافپذیر شیر را میسازد.
چرا در این مدل از شیر کنترل جهت ششراهه سهحالته استفاده شده و مزیت مسیر تخلیه بدون بار چیست؟
این شیرها امکان کنترل حرکت سیلندر در دو جهت و وضعیت خنثی را فراهم میکنند. مسیر تخلیه بدون بار باعث میشود در حالت خنثی، جریان پمپ بدون ایجاد فشار کاری بالا به مخزن بازگردد و توان مصرفی و تولید حرارت کاهش یابد.