
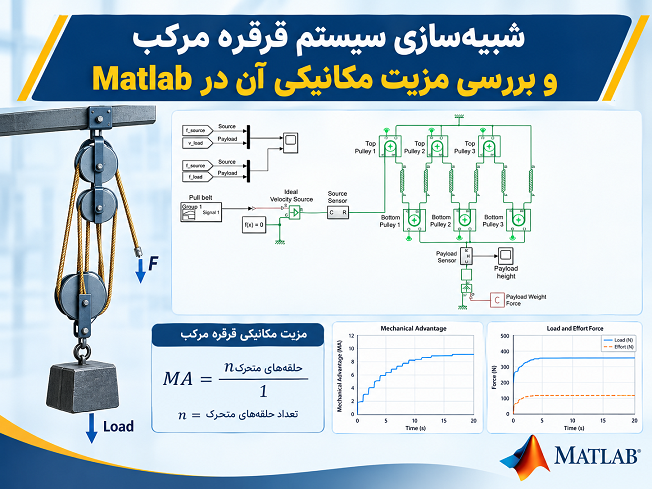
سیستمهای قرقرهای از جمله سازوکارهای مکانیکی مهم برای جابهجایی بارهای سنگین هستند که با استفاده از آرایش مناسب قرقرهها میتوانند نیروی موردنیاز برای بلند کردن یک بار را به میزان قابل توجهی کاهش دهند. در این شبیهسازی، یک سیستم Block and Tackle یا مجموعه قرقره مرکب با استفاده از بلوکهای Belt Pulley و Rope در محیط Simscape Driveline مدلسازی شده است. هدف اصلی، بررسی رفتار مکانیکی سیستم، مزیت مکانیکی حاصل از آرایش قرقرهها و تغییرات کشش طناب در هنگام شتابگیری و کاهش سرعت بار است.
مدل مورد بررسی از یک آرایش سهبرابری تشکیل شده است که در آن دو مجموعه قرقره سهتایی یا Triple Block در کنار یکدیگر قرار گرفتهاند. این آرایش باعث ایجاد مزیت مکانیکی ایدهآل برابر با ۶ میشود؛ به این معنا که در حالت ایدهآل، نیروی لازم برای بلند کردن بار تقریباً یکششم نیروی وزن بار خواهد بود. البته در یک سیستم واقعی، عواملی مانند اصطکاک، جرم قرقرهها، تغییر شکل طناب و سایر تلفات مکانیکی باعث میشوند عملکرد واقعی با حالت ایدهآل تفاوت داشته باشد.
معرفی سیستم قرقره مرکب
قرقره مرکب یا Compound Pulley از ترکیب چند قرقره ثابت و متحرک تشکیل میشود. هدف از چنین آرایشی، افزایش مزیت مکانیکی و کاهش نیروی محرک موردنیاز برای جابهجایی بار است. در یک سیستم Block and Tackle، چند قرقره در قالب دو بلوک اصلی آرایش داده میشوند و طناب از مسیر مشخصی میان قرقرهها عبور 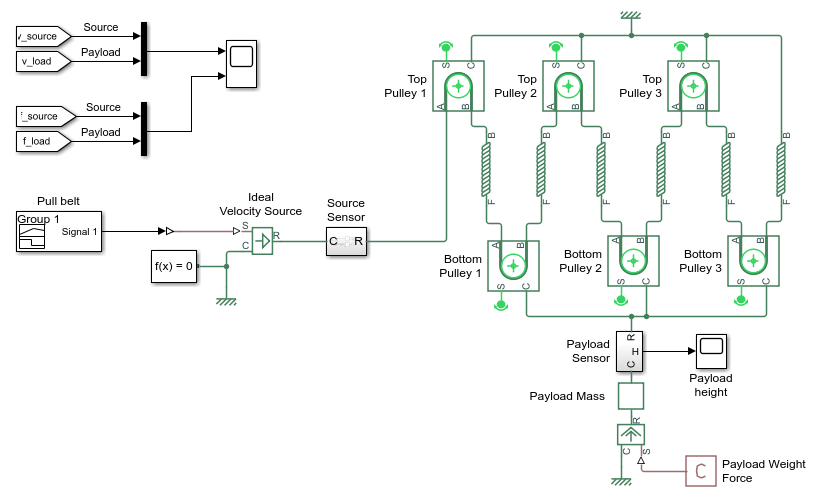 میکند.
در مدل حاضر، دو بلوک سهقرقرهای مورد استفاده قرار گرفتهاند و آرایش سیستم به گونهای است که بار توسط شش بخش مؤثر طناب پشتیبانی میشود. بنابراین مزیت مکانیکی ایدهآل سیستم برابر ۶ خواهد بود. این موضوع یکی از مهمترین ویژگیهای این شبیهسازی است، زیرا ارتباط مستقیم میان تعداد شاخههای نگهدارنده طناب و نیروی لازم برای حرکت بار را میتوان در محیط شبیهسازی مشاهده کرد.
برای درک سادهتر عملکرد سیستم، فرض کنید بار دارای نیروی وزن مشخصی باشد. اگر شش بخش طناب به صورت ایدهآل بار را نگه دارند، سهم هر بخش از طناب در تحمل بار تقریباً برابر با یکششم نیروی وزن خواهد بود. در نتیجه، نیروی کششی موردنیاز در انتهای طناب نیز در شرایط استاتیکی ایدهآل تقریباً یکششم وزن بار است.
مدلسازی در Simscape Driveline
برای ساخت این سیستم از قابلیتهای کتابخانه Simscape Driveline استفاده شده است. این محیط امکان مدلسازی سیستمهای مکانیکی انتقال توان را با استفاده از اجزای فیزیکی فراهم میکند و برای تحلیل سیستمهایی مانند قرقره، تسمه، طناب، چرخدنده، شفت و سایر اجزای مکانیکی مناسب است.
در این شبیهسازی، بلوکهای Belt Pulley برای نمایش رفتار چرخشی قرقرهها و بلوکهای Rope برای مدلسازی بخشهای مختلف طناب مورد استفاده قرار گرفتهاند. 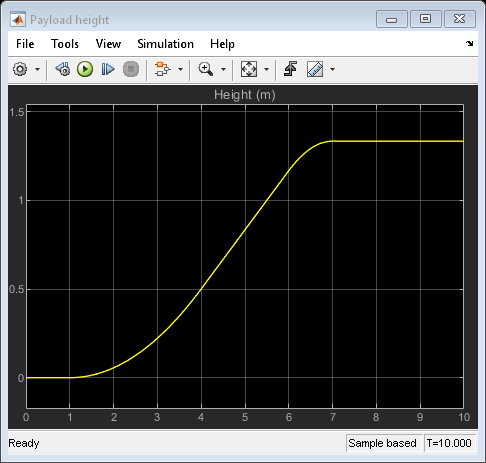 اتصال این اجزا باعث میشود حرکت دورانی قرقرهها و حرکت خطی طناب به شکل فیزیکی و سازگار با قوانین مکانیک شبیهسازی شود.
یکی از مزایای استفاده از Simscape در چنین مسئلهای این است که نیازی نیست تمام روابط سینماتیکی و دینامیکی سیستم به صورت دستی استخراج و در قالب معادلات جداگانه پیادهسازی شوند. اجزای فیزیکی سیستم مستقیماً در مدل قرار میگیرند و نرمافزار روابط مربوط به نیرو، سرعت، گشتاور و حرکت را در زمان اجرای شبیهسازی حل میکند.
بار مکانیکی سیستم
در این مدل یک بار با جرم ۱۰ تن متریک در نظر گرفته شده است که تحت تأثیر نیروی گرانش قرار دارد. بنابراین نیروی وزن بار از رابطه عمومی زیر به دست میآید:
F = m × g
که در آن m جرم بار و g شتاب گرانش است. برای جرم ۱۰٬۰۰۰ کیلوگرم و شتاب گرانش تقریبی ۹٫۸۱ متر بر مجذور ثانیه، نیروی وزن بار حدود ۹۸٬۱۰۰ نیوتن خواهد بود.
از آنجا که سیستم قرقره دارای مزیت مکانیکی ایدهآل ۶ است، در شرایط تعادل و بدون در نظر گرفتن تلفات،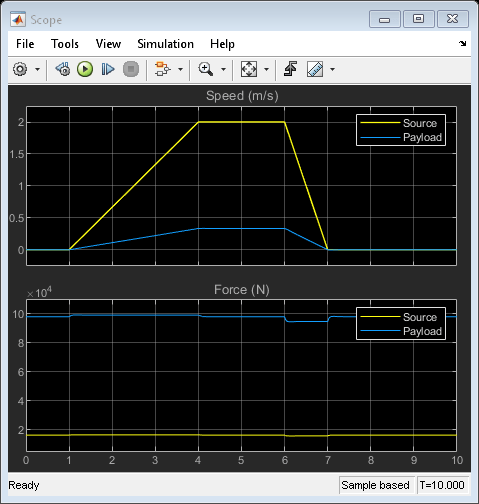 نیروی کشش موردنیاز در طناب تقریباً برابر است با:
T ≈ F / 6
بنابراین کشش استاتیکی طناب در این حالت تقریباً ۱۶٬۳۵۰ نیوتن خواهد بود. این مقدار نشان میدهد که چگونه استفاده از قرقره مرکب میتواند نیروی موردنیاز برای بلند کردن یک بار بسیار سنگین را کاهش دهد.
منبع سرعت ایدهآل و شرایط اولیه
برای حرکت دادن سیستم از یک Ideal Velocity Source استفاده شده است. این منبع به انتهای آزاد طناب متصل شده و وظیفه ایجاد حرکت و اعمال شرایط سرعت موردنظر به سیستم را بر عهده دارد.
در لحظه شروع شبیهسازی، سیستم در حالت سکون قرار دارد. به عبارت دیگر، سرعت اولیه بار و اجزای متحرک سیستم صفر است. با این حال، منبع سرعت نیرویی ایجاد میکند که در ابتدای کار با نیروی ناشی از وزن بار در حالت تعادل قرار دارد. بنابراین در شرایط اولیه، بار بدون شتاب قابل توجه در وضعیت تعادل قرار گرفته و نیروهای موجود در سیستم یکدیگر را خنثی میکنند.
پس از شروع حرکت، منبع سرعت وارد مرحله شتابگیری میشود. در این مرحله برای ایجاد شتاب رو به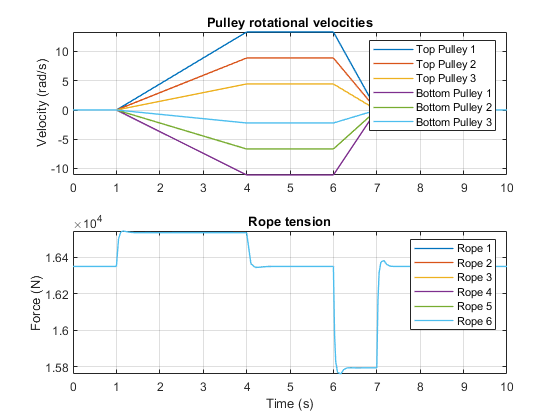 بالا در بار، نیروی کشش طناب باید افزایش پیدا کند. زمانی که سیستم وارد مرحله کاهش سرعت میشود، نیاز به نیروی اضافی برای شتاب دادن بار کاهش مییابد و در نتیجه کشش طناب نیز کاهش پیدا میکند.
رابطه مزیت مکانیکی با تعداد شاخههای طناب
مهمترین مفهوم قابل بررسی در این شبیهسازی، مزیت مکانیکی سیستم است. در یک آرایش ایدهآل Block and Tackle، مزیت مکانیکی به تعداد بخشهای مؤثر طناب که بار متحرک را نگه میدارند وابسته است.
در این سیستم شش بخش طناب وظیفه پشتیبانی از بار را بر عهده دارند. بنابراین میتوان مزیت مکانیکی ایدهآل را برابر ۶ در نظر گرفت. این بدان معناست که برای بلند کردن بار با یک نیروی مشخص، مسیر حرکتی انتهای آزاد طناب نسبت به مسیر حرکت بار افزایش پیدا میکند.
genui{“learning_viz”:{“type_id”:”COMPOUND_PULLEY_MECHANICAL_ADVANTAGE”,”initial_values”:{“supportSegments”:6},”locale_override”:”fa-IR”}}
این نکته از نظر انرژی نیز اهمیت دارد. کاهش نیروی موردنیاز به معنای ایجاد انرژی از هیچ نیست؛ بلکه در مقابل کاهش نیرو، مقدار بیشتری از طناب باید کشیده شود تا بار به همان ارتفاع برسد. در یک سیستم ایدهآل، کار ورودی و کار خروجی با یکدیگر برابر هستند و مزیت مکانیکی تنها نحوه توزیع نیرو و جابهجایی را تغییر میدهد.
تغییرات کشش طناب در هنگام حرکت
یکی از نتایج مهم این شبیهسازی، تغییر کشش طناب در طول فرآیند حرکت است. اگر بار در حالت سکون باشد و منبع سرعت تنها نیروی لازم برای خنثی کردن وزن بار را اعمال کند، کشش طناب در مقدار تعادلی خود قرار خواهد داشت.
هنگامی که بار شروع به شتاب گرفتن میکند، نیروی بیشتری برای ایجاد شتاب موردنیاز است. بنابراین کشش طناب افزایش پیدا میکند. این افزایش کشش مستقیماً با دینامیک حرکت بار ارتباط دارد و نشان میدهد که سیستم تنها با نیروی استاتیکی وزن بار مواجه نیست، بلکه نیروی لازم برای ایجاد شتاب نیز باید تأمین شود.
در مرحله کاهش سرعت، شرایط برعکس میشود. با کاهش شتاب موردنیاز، کشش طناب نیز کاهش مییابد. در نتیجه نمودار کشش طناب در طول زمان میتواند اطلاعات مناسبی درباره مراحل شتابگیری، حرکت و کاهش سرعت سیستم ارائه کند.
بررسی سرعت چرخش قرقرهها
از دیگر نتایج مهم شبیهسازی میتوان به بررسی سرعت دورانی قرقرهها اشاره کرد. به دلیل آرایش خاص سیستم و ارتباط سینماتیکی میان قرقرهها، سرعت دورانی تمام قرقرهها الزاماً یکسان نیست.
نتایج ثبتشده از Simscape Logging نشان میدهد که قرقرههای متوالی در امتداد مسیر انتقال حرکت، با سرعتهای دورانی متفاوتی حرکت میکنند. این تفاوت سرعت نتیجه مستقیم نحوه عبور طناب از میان قرقرهها و رابطه میان حرکت خطی طناب و حرکت دورانی اجزای سیستم است.
بنابراین در تحلیل یک سیستم قرقره مرکب، تنها بررسی نیروی ورودی و وزن بار کافی نیست. سرعت دورانی قرقرهها نیز یکی از پارامترهای مهم است که میتواند برای بررسی رفتار سینماتیکی سیستم و اطمینان از صحت اتصالات مدل مورد استفاده قرار گیرد.
بررسی نتایج شبیهسازی در Scope
برای مشاهده رفتار سیستم در طول زمان میتوان از Scope استفاده کرد. نمودارهای Scope امکان مشاهده تغییرات کمیتهای مهمی مانند سرعت، نیرو و کشش را فراهم میکنند. بررسی این نمودارها کمک میکند مراحل مختلف حرکت سیستم از حالت سکون تا شتابگیری و سپس کاهش سرعت به شکل واضح قابل مشاهده باشد.
در بخش ابتدایی نمودار، سیستم در وضعیت اولیه قرار دارد و مقدار سرعت برابر صفر یا نزدیک به صفر است. با آغاز حرکت منبع سرعت، سرعت سیستم تغییر میکند. همزمان با افزایش شتاب، کشش طناب نیز افزایش پیدا میکند. در ادامه، با کاهش شتاب و ورود سیستم به مرحله کاهش سرعت، کشش طناب روند نزولی پیدا میکند.
این رفتار برای بررسی دینامیک سیستم اهمیت زیادی دارد، زیرا نشان میدهد که نیروی کششی طناب تنها تابع جرم بار نیست و به وضعیت حرکتی سیستم نیز وابسته است.
بررسی نتایج با Simscape Logging
یکی از قابلیتهای مهم Simscape، امکان ثبت و تحلیل متغیرهای فیزیکی سیستم از طریق Simscape Logging است. این قابلیت در شبیهسازی حاضر برای بررسی دقیقتر سرعت دورانی قرقرهها و کشش بخشهای مختلف طناب استفاده میشود.
با تحلیل دادههای ثبتشده میتوان مشاهده کرد که هر بخش از طناب تحت یک نیروی کششی قرار دارد که در حالت ایدهآل برابر با یکششم نیروی وارد بر بار است. این موضوع با مزیت مکانیکی ششبرابری سیستم مطابقت دارد.
همچنین با بررسی سرعت دورانی قرقرهها میتوان رابطه میان سرعت خطی طناب و سرعت چرخش اجزای مختلف را تحلیل کرد. چنین تحلیلی برای اعتبارسنجی مدل بسیار مفید است، زیرا هرگونه خطای قابل توجه در اتصال اجزا یا تنظیم پارامترهای مکانیکی میتواند در نتایج سرعت و کشش خود را نشان دهد.
تحلیل رفتار دینامیکی سیستم
اگرچه مزیت مکانیکی ششبرابری در شرایط ایدهآل یک ویژگی اصلی سیستم است، اما رفتار دینامیکی آن را نمیتوان تنها با یک رابطه استاتیکی توصیف کرد. هنگامی که بار شتاب میگیرد، نیروی موردنیاز از مجموع اثر وزن و نیروی لازم برای شتاب دادن جرم تشکیل میشود.
به صورت مفهومی، نیروی موردنیاز برای حرکت بار را میتوان به دو مؤلفه اصلی تقسیم کرد: مؤلفه مربوط به مقابله با گرانش و مؤلفه مربوط به ایجاد شتاب. در حالت سکون یا حرکت با شرایط تعادلی، مؤلفه دینامیکی میتواند بسیار کوچک باشد؛ اما هنگام شتابگیری بار، این مؤلفه افزایش پیدا میکند.
به همین دلیل، نمودار کشش طناب در یک سیستم واقعی متحرک الزاماً مقدار ثابتی ندارد. تغییر سرعت و شتاب منبع محرک باعث ایجاد تغییرات زمانی در نیروی کشش میشود. این موضوع یکی از دلایل اهمیت شبیهسازی دینامیکی در طراحی و تحلیل تجهیزات جابهجایی بارهای سنگین است.
اهمیت این شبیهسازی در مهندسی مکانیک
مدلسازی یک سیستم قرقره مرکب در Matlab و Simscape Driveline میتواند درک مناسبی از ارتباط میان نیرو، سرعت، شتاب و مزیت مکانیکی فراهم کند. چنین مدلی علاوه بر کاربرد آموزشی، میتواند به عنوان یک نمونه ساده برای مطالعه سیستمهای انتقال توان مکانیکی مورد استفاده قرار گیرد.
در سیستمهای صنعتی، سازوکارهای مشابه در تجهیزات بالابر، جرثقیلها، وینچها، تجهیزات جابهجایی مواد و برخی سامانههای مکانیکی مورد استفاده قرار میگیرند. در چنین کاربردهایی، شناخت میزان نیروی وارد بر طناب، سرعت حرکت بار و رفتار سیستم هنگام شتابگیری و توقف اهمیت زیادی دارد.
شبیهسازی پیش از ساخت نمونه واقعی میتواند امکان بررسی سناریوهای مختلف را فراهم کند. برای مثال میتوان جرم بار، سرعت حرکت، شتاب منبع، پارامترهای قرقره یا آرایش طناب را تغییر داد و تأثیر آنها بر نیروهای داخلی سیستم را بررسی کرد.
جمعبندی
در این شبیهسازی، یک سیستم Compound Pulley از نوع Block and Tackle با استفاده از بلوکهای Belt Pulley و Rope در محیط Simscape Driveline مدلسازی شده است. سیستم از دو بلوک سهقرقرهای تشکیل شده و دارای مزیت مکانیکی ایدهآل برابر با ۶ است.
بار مورد استفاده در مدل دارای جرم ۱۰ تن متریک است و تحت تأثیر گرانش قرار دارد. یک Ideal Velocity Source نیز برای اعمال حرکت به انتهای آزاد طناب استفاده شده است. سیستم در ابتدا در حالت سکون و تعادل قرار دارد و با شروع شتابگیری، کشش طناب افزایش پیدا میکند. در مرحله کاهش سرعت نیز کشش کاهش مییابد.
نتایج حاصل از Scope و Simscape Logging امکان بررسی همزمان سرعتهای دورانی قرقرهها و کشش بخشهای مختلف طناب را فراهم میکنند. نتایج نشان میدهند که قرقرههای مختلف در امتداد مسیر انتقال با سرعتهای متفاوتی میچرخند و هر بخش از طناب در شرایط ایدهآل سهمی معادل یکششم نیروی بار را تحمل میکند.
این شبیهسازی نمونهای مناسب برای بررسی اصول مزیت مکانیکی، انتقال حرکت، تعادل نیروها و رفتار دینامیکی سیستمهای قرقرهای در محیط Matlab و Simscape Driveline است و میتواند مبنایی برای توسعه مدلهای پیچیدهتر شامل اصطکاک، اینرسی اجزا و سایر عوامل غیرایدهآل قرار گیرد.
سیستمهای قرقرهای از جمله سازوکارهای مکانیکی مهم برای جابهجایی بارهای سنگین هستند که با استفاده از آرایش مناسب قرقرهها میتوانند نیروی موردنیاز برای بلند کردن یک بار را به میزان قابل توجهی کاهش دهند. در این شبیهسازی، یک سیستم Block and Tackle یا مجموعه قرقره مرکب با استفاده از بلوکهای Belt Pulley و Rope در محیط Simscape Driveline مدلسازی شده است. هدف اصلی، بررسی رفتار مکانیکی سیستم، مزیت مکانیکی حاصل از آرایش قرقرهها و تغییرات کشش طناب در هنگام شتابگیری و کاهش سرعت بار است.
مدل مورد بررسی از یک آرایش سهبرابری تشکیل شده است که در آن دو مجموعه قرقره سهتایی یا Triple Block در کنار یکدیگر قرار گرفتهاند. این آرایش باعث ایجاد مزیت مکانیکی ایدهآل برابر با ۶ میشود؛ به این معنا که در حالت ایدهآل، نیروی لازم برای بلند کردن بار تقریباً یکششم نیروی وزن بار خواهد بود. البته در یک سیستم واقعی، عواملی مانند اصطکاک، جرم قرقرهها، تغییر شکل طناب و سایر تلفات مکانیکی باعث میشوند عملکرد واقعی با حالت ایدهآل تفاوت داشته باشد.
معرفی سیستم قرقره مرکب
قرقره مرکب یا Compound Pulley از ترکیب چند قرقره ثابت و متحرک تشکیل میشود. هدف از چنین آرایشی، افزایش مزیت مکانیکی و کاهش نیروی محرک موردنیاز برای جابهجایی بار است. در یک سیستم Block and Tackle، چند قرقره در قالب دو بلوک اصلی آرایش داده میشوند و طناب از مسیر مشخصی میان قرقرهها عبور میکند.
در مدل حاضر، دو بلوک سهقرقرهای مورد استفاده قرار گرفتهاند و آرایش سیستم به گونهای است که بار توسط شش بخش مؤثر طناب پشتیبانی میشود. بنابراین مزیت مکانیکی ایدهآل سیستم برابر ۶ خواهد بود. این موضوع یکی از مهمترین ویژگیهای این شبیهسازی است، زیرا ارتباط مستقیم میان تعداد شاخههای نگهدارنده طناب و نیروی لازم برای حرکت بار را میتوان در محیط شبیهسازی مشاهده کرد.
برای درک سادهتر عملکرد سیستم، فرض کنید بار دارای نیروی وزن مشخصی باشد. اگر شش بخش طناب به صورت ایدهآل بار را نگه دارند، سهم هر بخش از طناب در تحمل بار تقریباً برابر با یکششم نیروی وزن خواهد بود. در نتیجه، نیروی کششی موردنیاز در انتهای طناب نیز در شرایط استاتیکی ایدهآل تقریباً یکششم وزن بار است.
مدلسازی در Simscape Driveline
برای ساخت این سیستم از قابلیتهای کتابخانه Simscape Driveline استفاده شده است. این محیط امکان مدلسازی سیستمهای مکانیکی انتقال توان را با استفاده از اجزای فیزیکی فراهم میکند و برای تحلیل سیستمهایی مانند قرقره، تسمه، طناب، چرخدنده، شفت و سایر اجزای مکانیکی مناسب است.
در این شبیهسازی، بلوکهای Belt Pulley برای نمایش رفتار چرخشی قرقرهها و بلوکهای Rope برای مدلسازی بخشهای مختلف طناب مورد استفاده قرار گرفتهاند. اتصال این اجزا باعث میشود حرکت دورانی قرقرهها و حرکت خطی طناب به شکل فیزیکی و سازگار با قوانین مکانیک شبیهسازی شود.
یکی از مزایای استفاده از Simscape در چنین مسئلهای این است که نیازی نیست تمام روابط سینماتیکی و دینامیکی سیستم به صورت دستی استخراج و در قالب معادلات جداگانه پیادهسازی شوند. اجزای فیزیکی سیستم مستقیماً در مدل قرار میگیرند و نرمافزار روابط مربوط به نیرو، سرعت، گشتاور و حرکت را در زمان اجرای شبیهسازی حل میکند.
بار مکانیکی سیستم
در این مدل یک بار با جرم ۱۰ تن متریک در نظر گرفته شده است که تحت تأثیر نیروی گرانش قرار دارد. بنابراین نیروی وزن بار از رابطه عمومی زیر به دست میآید:
F = m × g
که در آن m جرم بار و g شتاب گرانش است. برای جرم ۱۰٬۰۰۰ کیلوگرم و شتاب گرانش تقریبی ۹٫۸۱ متر بر مجذور ثانیه، نیروی وزن بار حدود ۹۸٬۱۰۰ نیوتن خواهد بود.
از آنجا که سیستم قرقره دارای مزیت مکانیکی ایدهآل ۶ است، در شرایط تعادل و بدون در نظر گرفتن تلفات، نیروی کشش موردنیاز در طناب تقریباً برابر است با:
T ≈ F / 6
بنابراین کشش استاتیکی طناب در این حالت تقریباً ۱۶٬۳۵۰ نیوتن خواهد بود. این مقدار نشان میدهد که چگونه استفاده از قرقره مرکب میتواند نیروی موردنیاز برای بلند کردن یک بار بسیار سنگین را کاهش دهد.
منبع سرعت ایدهآل و شرایط اولیه
برای حرکت دادن سیستم از یک Ideal Velocity Source استفاده شده است. این منبع به انتهای آزاد طناب متصل شده و وظیفه ایجاد حرکت و اعمال شرایط سرعت موردنظر به سیستم را بر عهده دارد.
در لحظه شروع شبیهسازی، سیستم در حالت سکون قرار دارد. به عبارت دیگر، سرعت اولیه بار و اجزای متحرک سیستم صفر است. با این حال، منبع سرعت نیرویی ایجاد میکند که در ابتدای کار با نیروی ناشی از وزن بار در حالت تعادل قرار دارد. بنابراین در شرایط اولیه، بار بدون شتاب قابل توجه در وضعیت تعادل قرار گرفته و نیروهای موجود در سیستم یکدیگر را خنثی میکنند.
پس از شروع حرکت، منبع سرعت وارد مرحله شتابگیری میشود. در این مرحله برای ایجاد شتاب رو به بالا در بار، نیروی کشش طناب باید افزایش پیدا کند. زمانی که سیستم وارد مرحله کاهش سرعت میشود، نیاز به نیروی اضافی برای شتاب دادن بار کاهش مییابد و در نتیجه کشش طناب نیز کاهش پیدا میکند.
رابطه مزیت مکانیکی با تعداد شاخههای طناب
مهمترین مفهوم قابل بررسی در این شبیهسازی، مزیت مکانیکی سیستم است. در یک آرایش ایدهآل Block and Tackle، مزیت مکانیکی به تعداد بخشهای مؤثر طناب که بار متحرک را نگه میدارند وابسته است.
در این سیستم شش بخش طناب وظیفه پشتیبانی از بار را بر عهده دارند. بنابراین میتوان مزیت مکانیکی ایدهآل را برابر ۶ در نظر گرفت. این بدان معناست که برای بلند کردن بار با یک نیروی مشخص، مسیر حرکتی انتهای آزاد طناب نسبت به مسیر حرکت بار افزایش پیدا میکند.
genui{“learning_viz”:{“type_id”:”COMPOUND_PULLEY_MECHANICAL_ADVANTAGE”,”initial_values”:{“supportSegments”:6},”locale_override”:”fa-IR”}}
این نکته از نظر انرژی نیز اهمیت دارد. کاهش نیروی موردنیاز به معنای ایجاد انرژی از هیچ نیست؛ بلکه در مقابل کاهش نیرو، مقدار بیشتری از طناب باید کشیده شود تا بار به همان ارتفاع برسد. در یک سیستم ایدهآل، کار ورودی و کار خروجی با یکدیگر برابر هستند و مزیت مکانیکی تنها نحوه توزیع نیرو و جابهجایی را تغییر میدهد.
تغییرات کشش طناب در هنگام حرکت
یکی از نتایج مهم این شبیهسازی، تغییر کشش طناب در طول فرآیند حرکت است. اگر بار در حالت سکون باشد و منبع سرعت تنها نیروی لازم برای خنثی کردن وزن بار را اعمال کند، کشش طناب در مقدار تعادلی خود قرار خواهد داشت.
هنگامی که بار شروع به شتاب گرفتن میکند، نیروی بیشتری برای ایجاد شتاب موردنیاز است. بنابراین کشش طناب افزایش پیدا میکند. این افزایش کشش مستقیماً با دینامیک حرکت بار ارتباط دارد و نشان میدهد که سیستم تنها با نیروی استاتیکی وزن بار مواجه نیست، بلکه نیروی لازم برای ایجاد شتاب نیز باید تأمین شود.
در مرحله کاهش سرعت، شرایط برعکس میشود. با کاهش شتاب موردنیاز، کشش طناب نیز کاهش مییابد. در نتیجه نمودار کشش طناب در طول زمان میتواند اطلاعات مناسبی درباره مراحل شتابگیری، حرکت و کاهش سرعت سیستم ارائه کند.
بررسی سرعت چرخش قرقرهها
از دیگر نتایج مهم شبیهسازی میتوان به بررسی سرعت دورانی قرقرهها اشاره کرد. به دلیل آرایش خاص سیستم و ارتباط سینماتیکی میان قرقرهها، سرعت دورانی تمام قرقرهها الزاماً یکسان نیست.
نتایج ثبتشده از Simscape Logging نشان میدهد که قرقرههای متوالی در امتداد مسیر انتقال حرکت، با سرعتهای دورانی متفاوتی حرکت میکنند. این تفاوت سرعت نتیجه مستقیم نحوه عبور طناب از میان قرقرهها و رابطه میان حرکت خطی طناب و حرکت دورانی اجزای سیستم است.
بنابراین در تحلیل یک سیستم قرقره مرکب، تنها بررسی نیروی ورودی و وزن بار کافی نیست. سرعت دورانی قرقرهها نیز یکی از پارامترهای مهم است که میتواند برای بررسی رفتار سینماتیکی سیستم و اطمینان از صحت اتصالات مدل مورد استفاده قرار گیرد.
بررسی نتایج شبیهسازی در Scope
برای مشاهده رفتار سیستم در طول زمان میتوان از Scope استفاده کرد. نمودارهای Scope امکان مشاهده تغییرات کمیتهای مهمی مانند سرعت، نیرو و کشش را فراهم میکنند. بررسی این نمودارها کمک میکند مراحل مختلف حرکت سیستم از حالت سکون تا شتابگیری و سپس کاهش سرعت به شکل واضح قابل مشاهده باشد.
در بخش ابتدایی نمودار، سیستم در وضعیت اولیه قرار دارد و مقدار سرعت برابر صفر یا نزدیک به صفر است. با آغاز حرکت منبع سرعت، سرعت سیستم تغییر میکند. همزمان با افزایش شتاب، کشش طناب نیز افزایش پیدا میکند. در ادامه، با کاهش شتاب و ورود سیستم به مرحله کاهش سرعت، کشش طناب روند نزولی پیدا میکند.
این رفتار برای بررسی دینامیک سیستم اهمیت زیادی دارد، زیرا نشان میدهد که نیروی کششی طناب تنها تابع جرم بار نیست و به وضعیت حرکتی سیستم نیز وابسته است.
بررسی نتایج با Simscape Logging
یکی از قابلیتهای مهم Simscape، امکان ثبت و تحلیل متغیرهای فیزیکی سیستم از طریق Simscape Logging است. این قابلیت در شبیهسازی حاضر برای بررسی دقیقتر سرعت دورانی قرقرهها و کشش بخشهای مختلف طناب استفاده میشود.
با تحلیل دادههای ثبتشده میتوان مشاهده کرد که هر بخش از طناب تحت یک نیروی کششی قرار دارد که در حالت ایدهآل برابر با یکششم نیروی وارد بر بار است. این موضوع با مزیت مکانیکی ششبرابری سیستم مطابقت دارد.
همچنین با بررسی سرعت دورانی قرقرهها میتوان رابطه میان سرعت خطی طناب و سرعت چرخش اجزای مختلف را تحلیل کرد. چنین تحلیلی برای اعتبارسنجی مدل بسیار مفید است، زیرا هرگونه خطای قابل توجه در اتصال اجزا یا تنظیم پارامترهای مکانیکی میتواند در نتایج سرعت و کشش خود را نشان دهد.
تحلیل رفتار دینامیکی سیستم
اگرچه مزیت مکانیکی ششبرابری در شرایط ایدهآل یک ویژگی اصلی سیستم است، اما رفتار دینامیکی آن را نمیتوان تنها با یک رابطه استاتیکی توصیف کرد. هنگامی که بار شتاب میگیرد، نیروی موردنیاز از مجموع اثر وزن و نیروی لازم برای شتاب دادن جرم تشکیل میشود.
به صورت مفهومی، نیروی موردنیاز برای حرکت بار را میتوان به دو مؤلفه اصلی تقسیم کرد: مؤلفه مربوط به مقابله با گرانش و مؤلفه مربوط به ایجاد شتاب. در حالت سکون یا حرکت با شرایط تعادلی، مؤلفه دینامیکی میتواند بسیار کوچک باشد؛ اما هنگام شتابگیری بار، این مؤلفه افزایش پیدا میکند.
به همین دلیل، نمودار کشش طناب در یک سیستم واقعی متحرک الزاماً مقدار ثابتی ندارد. تغییر سرعت و شتاب منبع محرک باعث ایجاد تغییرات زمانی در نیروی کشش میشود. این موضوع یکی از دلایل اهمیت شبیهسازی دینامیکی در طراحی و تحلیل تجهیزات جابهجایی بارهای سنگین است.
اهمیت این شبیهسازی در مهندسی مکانیک
مدلسازی یک سیستم قرقره مرکب در Matlab و Simscape Driveline میتواند درک مناسبی از ارتباط میان نیرو، سرعت، شتاب و مزیت مکانیکی فراهم کند. چنین مدلی علاوه بر کاربرد آموزشی، میتواند به عنوان یک نمونه ساده برای مطالعه سیستمهای انتقال توان مکانیکی مورد استفاده قرار گیرد.
در سیستمهای صنعتی، سازوکارهای مشابه در تجهیزات بالابر، جرثقیلها، وینچها، تجهیزات جابهجایی مواد و برخی سامانههای مکانیکی مورد استفاده قرار میگیرند. در چنین کاربردهایی، شناخت میزان نیروی وارد بر طناب، سرعت حرکت بار و رفتار سیستم هنگام شتابگیری و توقف اهمیت زیادی دارد.
شبیهسازی پیش از ساخت نمونه واقعی میتواند امکان بررسی سناریوهای مختلف را فراهم کند. برای مثال میتوان جرم بار، سرعت حرکت، شتاب منبع، پارامترهای قرقره یا آرایش طناب را تغییر داد و تأثیر آنها بر نیروهای داخلی سیستم را بررسی کرد.
جمعبندی
در این شبیهسازی، یک سیستم Compound Pulley از نوع Block and Tackle با استفاده از بلوکهای Belt Pulley و Rope در محیط Simscape Driveline مدلسازی شده است. سیستم از دو بلوک سهقرقرهای تشکیل شده و دارای مزیت مکانیکی ایدهآل برابر با ۶ است.
بار مورد استفاده در مدل دارای جرم ۱۰ تن متریک است و تحت تأثیر گرانش قرار دارد. یک Ideal Velocity Source نیز برای اعمال حرکت به انتهای آزاد طناب استفاده شده است. سیستم در ابتدا در حالت سکون و تعادل قرار دارد و با شروع شتابگیری، کشش طناب افزایش پیدا میکند. در مرحله کاهش سرعت نیز کشش کاهش مییابد.
نتایج حاصل از Scope و Simscape Logging امکان بررسی همزمان سرعتهای دورانی قرقرهها و کشش بخشهای مختلف طناب را فراهم میکنند. نتایج نشان میدهند که قرقرههای مختلف در امتداد مسیر انتقال با سرعتهای متفاوتی میچرخند و هر بخش از طناب در شرایط ایدهآل سهمی معادل یکششم نیروی بار را تحمل میکند.
این شبیهسازی نمونهای مناسب برای بررسی اصول مزیت مکانیکی، انتقال حرکت، تعادل نیروها و رفتار دینامیکی سیستمهای قرقرهای در محیط Matlab و Simscape Driveline است و میتواند مبنایی برای توسعه مدلهای پیچیدهتر شامل اصطکاک، اینرسی اجزا و سایر عوامل غیرایدهآل قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


چرا در شبیهسازی Matlab کشش هر بخش طناب تقریباً یکششم نیروی بار است؟
زیرا در آرایش ایدهآل، شش بخش طناب بار را پشتیبانی میکنند و نیروی بار میان این بخشها توزیع میشود.
کاربرد Simscape Logging در شبیهسازی قرقره مرکب چیست؟
برای ثبت و تحلیل کمیتهایی مانند سرعت دورانی قرقرهها و کشش بخشهای مختلف طناب استفاده میشود.
در شبیهسازی Matlab سرعت دورانی قرقرهها چگونه به حرکت طناب وابسته است؟
سرعت دورانی هر قرقره به نسبت انتقال حرکتی سیستم و سرعت خطی طناب وابسته است؛ بنابراین سرعت قرقرهها لزوماً یکسان نیست.
چرا کشش طناب هنگام شتابگیری بار در شبیهسازی Matlab افزایش پیدا میکند؟
زیرا علاوه بر نیروی وزن، نیروی لازم برای ایجاد شتاب بار نیز باید تأمین شود و در نتیجه کشش طناب افزایش مییابد.
چگونه مزیت مکانیکی سیستم قرقره مرکب در Matlab تعیین میشود؟
با توجه به شش شاخه طناب نگهدارنده بار، مزیت مکانیکی ایدهآل سیستم برابر ۶ در نظر گرفته میشود.