
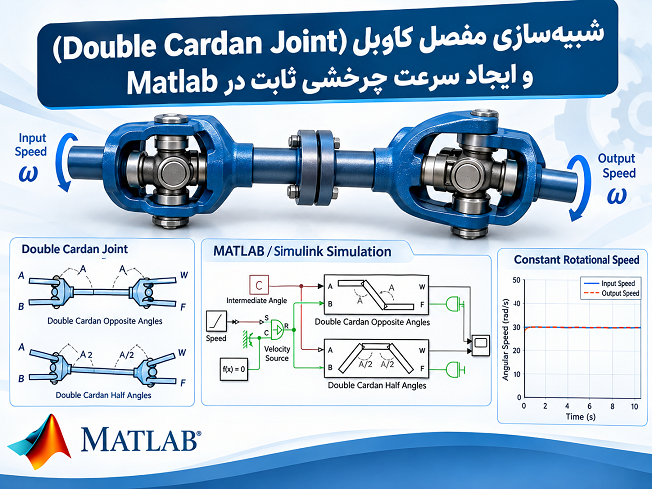
مفصل کاردان یا Universal Joint یکی از اجزای مهم در سامانههای انتقال حرکت دورانی است که برای انتقال گشتاور و حرکت بین دو محور که نسبت به یکدیگر دارای زاویه هستند استفاده میشود. این نوع اتصال در بسیاری از سامانههای مکانیکی و انتقال قدرت کاربرد دارد، اما یکی از ویژگیهای مهم مفصل کاردان تکی این است که در شرایطی که محورهای ورودی و خروجی نسبت به یکدیگر زاویه داشته باشند، سرعت زاویهای محور خروجی در طول یک دور ثابت باقی نمیماند و نسبت به محور ورودی دچار نوسان میشود.
یکی از روشهای متداول برای کاهش یا حذف این نوسان، استفاده از دو مفصل کاردان به صورت متوالی است. در این ساختار که با عنوان Double Cardan Joint شناخته میشود، میتوان با انتخاب صحیح زاویه مفصلها، سرعت دورانی محور خروجی را تقریباً یا در شرایط ایدهآل به صورت ثابت و برابر با سرعت محور ورودی ایجاد کرد. مثال ارائهشده در محیط Simscape از دو روش برای ایجاد سرعت چرخشی ثابت در خروجی با استفاده از مفصلهای یونیورسال استفاده میکند.
در این شبیهسازی، دو آرایش متفاوت از مفصل کاردان دوبل بررسی میشود. در روش اول، زاویه دو مفصل یونیورسال دقیقاً در جهت مخالف یکدیگر قرار گرفته است. در روش دوم، محور ورودی و محور خروجی نسبت به یکدیگر دارای یک زاویه مشخص هستند و زاویه هر یک از دو مفصل برابر با نصف زاویه بین محور ورودی و خروجی در نظر گرفته میشود. نتایج شبیهسازی نشان میدهد که در هر دو روش، با وجود تغییرات سرعت در محور میانی، سرعت محور خروجی میتواند با سرعت محور ورودییکسان باشد. 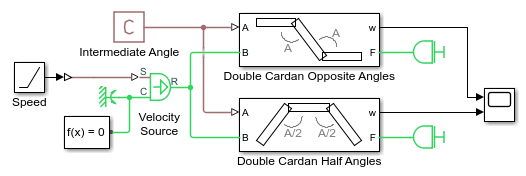
مفهوم مفصل کاردان دوبل
مفصل کاردان از یک مکانیزم صلیبیشکل برای انتقال حرکت دورانی بین دو محور استفاده میکند. این مکانیزم اجازه میدهد محور ورودی و محور خروجی نسبت به یکدیگر زاویه داشته باشند، در حالی که گشتاور و حرکت دورانی از یک محور به محور دیگر منتقل میشود. با وجود این مزیت، یک مفصل کاردان ساده زمانی که با زاویه کار میکند، سرعت زاویهای خروجی کاملاً ثابت نخواهد بود.
به عبارت دیگر، اگر محور ورودی با سرعت زاویهای ثابتی دوران کند، محور خروجی در طول یک دور شتاب و کاهش سرعت متناوب خواهد داشت. این تغییرات سرعت به زاویه بین محورهای ورودی و خروجی وابسته است. بنابراین، در سامانههایی که یکنواختی سرعت خروجی اهمیت زیادی دارد، استفاده از تنها یک مفصل کاردان ممکن است باعث ایجاد ارتعاش، نوسان گشتاور و رفتار نامطلوب دینامیکی شود.
استفاده از دو مفصل کاردان به صورت مناسب میتواند این تغییرات سرعت را جبران کند. در ساختار Double Cardan Joint، محور میانی بین دو مفصل قرار میگیرد. سرعت این محور میانی ثابت نیست و در طول دوران تغییر میکند، اما با انتخاب مناسب زاویه دو مفصل، تغییرات سرعت ایجادشده توسط مفصل اول توسط مفصل دوم جبران میشود. در نتیجه، محور خروجی میتواند سرعت دورانی مشابه محور ورودی داشته باشد.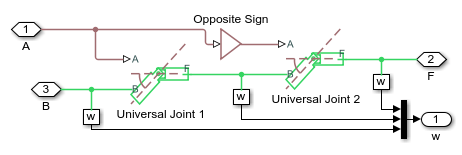
هدف شبیهسازی مفصل کاردان دوبل در Matlab
هدف اصلی این شبیهسازی، بررسی رفتار دینامیکی یک سیستم انتقال حرکت شامل دو مفصل یونیورسال و مقایسه سرعت محورهای مختلف در دو آرایش هندسی متفاوت است. مدل به گونهای طراحی شده است که بتوان اثر زاویه قرارگیری مفصلها بر سرعت شفت ورودی، شفت میانی و شفت خروجی را مشاهده کرد.
در این مثال دو روش اصلی برای ایجاد خروجی با سرعت چرخشی ثابت بررسی میشود. روش نخست بر اساس قرارگیری دو مفصل در زاویههای کاملاً مخالف یکدیگر است. روش دوم از تقسیم زاویه کلی بین محور ورودی و محور خروجی میان دو مفصل استفاده میکند. هر دو روش از نظر سینماتیکی میتوانند شرایطی ایجاد کنند که سرعت خروجی با سرعت ورودی هماهنگ باشد.
این مدل همچنین اهمیت Compliance یا انعطافپذیری مکانیکی در مفصلها را نشان میدهد. در یک سیستم واقعی، اجزای مکانیکی کاملاً صلب نیستند و مقداری انعطافپذیری در اتصالها وجود دارد. همین انعطافپذیری میتواند باعث ایجاد اختلاف بین سرعت خروجی و سرعت ورودی شود.
روش اول؛ مفصلهای کاردان با زاویه مخالف
در اولین روش، دو مفصل یونیورسال به گونهای قرار داده میشوند که زاویه آنها دقیقاً در جهت مخالف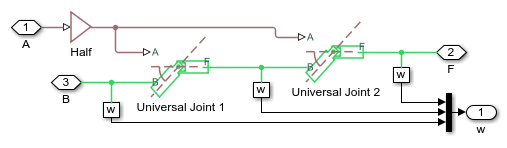 یکدیگر باشد. در این حالت، محور خروجی با محور ورودی موازی است، اما این دو محور نسبت به یکدیگر دارای یک فاصله یا Offset هستند.
این آرایش یکی از روشهای شناختهشده برای جبران تغییرات سرعت ناشی از مفصل کاردان است. مفصل اول باعث ایجاد تغییرات سرعت در محور میانی میشود. سپس مفصل دوم با هندسهای مخالف، این تغییرات را جبران میکند. بنابراین، اگر شرایط هندسی و مکانیکی مناسب باشند، سرعت محور خروجی با سرعت محور ورودی برابر خواهد شد.
نکته مهم این است که ثابت بودن سرعت محور خروجی به معنای ثابت بودن سرعت تمام محورهای سیستم نیست. در واقع، محور میانی همچنان تحت تأثیر عملکرد مفصل اول قرار دارد و سرعت آن در طول دوران تغییر میکند. بنابراین، در بررسی نتایج شبیهسازی باید بین رفتار محور ورودی، محور میانی و محور خروجی تفاوت قائل شد.
روش دوم؛ مفصلهای کاردان با زاویه نصف
در روش دوم، هندسه سیستم با حالت اول تفاوت دارد. در این آرایش، محور ورودی و محور خروجی نسبت به یکدیگر دارای یک زاویه مشخص هستند. برای ایجاد شرایط مناسب، زاویه هر یک از مفصلهای یونیورسال برابر با نصف زاویه کلی بین محور ورودی و محور خروجی در نظر گرفته میشود.
برای مثال، اگر زاویه کلی بین محور ورودی و محور خروجی برابر با یک مقدار مشخص باشد، این زاویه میان 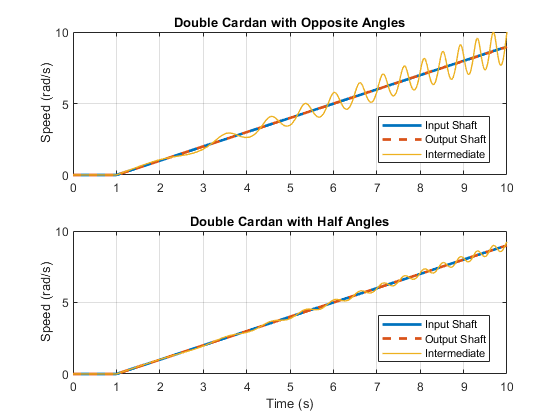 دو مفصل تقسیم میشود. در نتیجه، هر مفصل تنها نیمی از تغییر جهت مورد نیاز را ایجاد میکند. این آرایش نیز میتواند شرایطی را فراهم کند که سرعت زاویهای خروجی با سرعت زاویهای ورودی هماهنگ شود.
مزیت مهم این روش آن است که امکان انتقال حرکت بین دو محور غیرموازی را فراهم میکند. در بسیاری از سامانههای مکانیکی، محور ورودی و خروجی الزاماً در یک راستا یا حتی موازی با یکدیگر قرار ندارند. استفاده از Double Cardan Joint با تقسیم مناسب زاویه میتواند راهکاری برای انتقال حرکت در چنین شرایطی باشد.
مدل Double Cardan Joint در Simscape
مدل شبیهسازی از اجزای مکانیکی مربوط به انتقال حرکت دورانی تشکیل شده است. در این مدل، مفصلهای کاردان به صورت متوالی در مسیر انتقال حرکت قرار گرفتهاند و محور میانی بین دو مفصل نقش واسط مکانیکی را ایفا میکند.
ساختار مدل شامل دو زیرسیستم اصلی است که رفتار دو آرایش مورد بررسی را نمایش میدهند. زیرسیستم اول با عنوان Double Cardan Opposite Angles مربوط به روش زاویههای مخالف است. زیرسیستم دوم با عنوان Double Cardan Half Angles مربوط به حالتی است که زاویه بین دو محور به صورت مساوی میان دو مفصل تقسیم میشود.
استفاده از زیرسیستمهای مجزا باعث میشود رفتار دو روش به صورت مستقل بررسی شود. این ساختار همچنین امکان مقایسه مستقیم نتایج دو روش را فراهم میکند و به کاربر اجازه میدهد تأثیر هندسه اتصال را بر سرعت شفتها بهتر درک کند.
رفتار سرعت محور میانی
یکی از مهمترین نتایجی که از این شبیهسازی به دست میآید، رفتار متفاوت محور میانی نسبت به محورهای ورودی و خروجی است. در هر دو آرایش، سرعت محور میانی در طول دوران ثابت نیست و با تغییر موقعیت زاویهای شفت تغییر میکند.
این تغییر سرعت نتیجه مستقیم عملکرد مفصل یونیورسال است. زمانی که محورهای یک مفصل دارای زاویه باشند، نسبت سرعت زاویهای بین دو طرف مفصل در طول دوران تغییر میکند. بنابراین، حتی اگر محور ورودی با سرعت ثابت دوران کند، محور میانی پس از عبور از مفصل اول دارای سرعت متغیر خواهد بود.
این موضوع از دیدگاه دینامیکی اهمیت زیادی دارد، زیرا تغییرات سرعت محور میانی میتواند باعث ایجاد شتابهای زاویهای و در نتیجه نیروها و گشتاورهای داخلی شود. در طراحی یک سیستم مکانیکی واقعی، این اثر باید در کنار سایر پارامترهای سیستم مانند جرم، اینرسی، سختی و میرایی مورد توجه قرار گیرد.
بررسی سرعت محور خروجی
نتایج شبیهسازی نشان میدهد که در هر دو روش مورد بررسی، سرعت محور خروجی و محور ورودی با یکدیگر یکسان هستند. این نتیجه نشان میدهد که انتخاب صحیح هندسه دو مفصل میتواند تغییرات سرعت ایجادشده توسط مفصل اول را در مفصل دوم جبران کند.
به بیان دیگر، اگرچه محور میانی رفتار سرعتی متغیری دارد، این تغییرات الزاماً به محور خروجی منتقل نمیشوند. مفصل دوم به گونهای قرار گرفته است که اثر تغییرات ایجادشده توسط مفصل اول را خنثی کند. بنابراین، در شرایط ایدهآل، محور خروجی میتواند با سرعتی برابر با محور ورودی دوران کند.
این ویژگی یکی از دلایل مهم استفاده از مفصلهای کاردان دوبل در سامانههای انتقال قدرت است. در کاربردهایی که یکنواختی سرعت خروجی اهمیت دارد، طراحی مناسب دو مفصل میتواند نسبت به استفاده از یک مفصل منفرد عملکرد مطلوبتری ایجاد کند.
تأثیر Compliance بر عملکرد سیستم
یکی از نکات مهم این شبیهسازی، در نظر گرفتن انعطافپذیری یا Compliance در مفصلها است. در یک مدل کاملاً صلب، میتوان انتظار داشت روابط سینماتیکی بین محورهای ورودی و خروجی با دقت ایدهآل برقرار باشند. اما در یک مدل دینامیکی که اجزای مکانیکی دارای سختی محدود هستند، شرایط متفاوت خواهد بود.
انعطافپذیری مفصل میتواند باعث شود سرعت چرخشی خروجی با سرعت ورودی اختلاف پیدا کند. هرچه سیستم انعطافپذیرتر باشد، احتمال ایجاد تغییرات و نوسانات دینامیکی بیشتر میشود. از طرف دیگر، افزایش سختی مکانیکی میتواند باعث بهبود ردیابی حرکت خروجی نسبت به ورودی شود.
با این حال، افزایش سختی همیشه بدون پیامد نیست. مفصل سختتر میتواند گشتاورهای داخلی و ارتعاشات بیشتری ایجاد کند. بنابراین، در طراحی سیستم واقعی باید میان دقت انتقال حرکت و میزان تنشها و ارتعاشات داخلی تعادل مناسبی برقرار شود.
مقایسه سختی مفصل و دقت ردیابی
یکی از مفاهیم مهم در تحلیل این مدل، ارتباط میان سختی مکانیکی و دقت ردیابی سرعت است. اگر سختی اتصال افزایش پیدا کند، تغییر شکل نسبی اجزای اتصال کاهش مییابد و محور خروجی میتواند حرکت محور ورودی را دقیقتر دنبال کند.
اما سختی بیشتر به معنای انتقال مستقیمتر نیرو و گشتاور بین اجزای سیستم نیز هست. در نتیجه، هرگونه تغییر ناگهانی در سرعت یا شتاب میتواند گشتاورهای داخلی بزرگتری ایجاد کند. این موضوع به ویژه در سامانههایی که دارای اینرسی بالا یا تغییرات سریع سرعت هستند اهمیت دارد.
بنابراین، انتخاب پارامترهای مکانیکی در مدل Simscape تنها یک مسئله برای دستیابی به بیشترین دقت عددی نیست. پارامترها باید به گونهای انتخاب شوند که رفتار مدل به شرایط فیزیکی سیستم واقعی نزدیک باشد.
تحلیل نتایج شبیهسازی با Simscape Logging
برای بررسی نتایج، از قابلیت Simscape Logging استفاده میشود. این قابلیت امکان ثبت و مشاهده متغیرهای فیزیکی سیستم را فراهم میکند و برای تحلیل رفتار اجزای مکانیکی مدل بسیار کاربردی است.
در نتایج ثبتشده، سرعت شفتهای موجود در ساختار Double Cardan Joint قابل مشاهده است. نمودارها نشان میدهند که سرعت محور ورودی و محور خروجی با یکدیگر تطابق دارند، در حالی که سرعت محور میانی در طول دوران تغییر میکند.
این نتیجه از نظر فیزیکی کاملاً قابل توجیه است. مفصل اول باعث ایجاد تغییرات سرعت در شفت میانی میشود و مفصل دوم با آرایش مناسب خود، این تغییرات را جبران میکند. در نهایت، خروجی سیستم میتواند سرعتی برابر با ورودی داشته باشد.
اهمیت زاویه نصب مفصلها
زاویه نصب دو مفصل یکی از مهمترین پارامترهای طراحی Double Cardan Joint است. اگر زاویهها مطابق هندسه مورد نیاز تنظیم نشوند، جبران تغییرات سرعت به صورت کامل انجام نخواهد شد و ممکن است نوسانات سرعت در محور خروجی نیز مشاهده شود.
در روش اول، دو مفصل باید دارای زاویههایی دقیقاً مخالف باشند. در روش دوم نیز هر مفصل باید نصف زاویه کلی بین محور ورودی و خروجی را تشکیل دهد. بنابراین، موقعیت نسبی دو مفصل و همچنین زاویه محورهای انتقال قدرت باید در هنگام طراحی مکانیکی با دقت تعیین شود.
این مسئله نشان میدهد که عملکرد مناسب مفصل کاردان دوبل تنها به وجود دو مفصل وابسته نیست، بلکه نحوه قرارگیری و تنظیم هندسی آنها نیز نقش اساسی دارد.
کاربردهای مفصل کاردان دوبل
مفصلهای کاردان دوبل در سامانههایی کاربرد دارند که انتقال حرکت دورانی بین محورهای دارای Offset یا زاویه نسبی مورد نیاز است. در سامانههای انتقال قدرت مکانیکی، تجهیزات صنعتی، ماشینآلات و مجموعههای دارای محورهای غیرهمراستا، چنین ساختاری میتواند برای انتقال حرکت استفاده شود.
یکی از مزایای مهم این روش، قابلیت انتقال حرکت در شرایطی است که امکان قرار دادن دو محور در یک راستای مستقیم وجود ندارد. البته در کاربردهای واقعی، عواملی مانند میزان زاویه، سرعت دوران، گشتاور، سختی اتصال، ارتعاشات و عمر مکانیکی مفصل باید در طراحی مورد بررسی قرار گیرند.
جمعبندی شبیهسازی Double Cardan Joint
شبیهسازی مفصل کاردان دوبل در Matlab و Simscape نشان میدهد که میتوان با استفاده از دو مفصل یونیورسال و انتخاب صحیح هندسه آنها، یک خروجی با سرعت چرخشی برابر با سرعت ورودی ایجاد کرد. در روش اول، دو مفصل دارای زاویههای دقیقاً مخالف هستند و محور خروجی موازی با محور ورودی اما دارای Offset است. در روش دوم، محورهای ورودی و خروجی دارای یک زاویه مشخص هستند و زاویه هر مفصل برابر با نصف زاویه کلی میان این دو محور در نظر گرفته میشود.
یکی از نتایج مهم شبیهسازی این است که سرعت محور میانی در هر دو روش ثابت نیست و در طول دوران تغییر میکند. با این حال، تغییرات سرعت در محور میانی توسط مفصل دوم جبران میشود و سرعت محور خروجی با سرعت محور ورودی تطابق پیدا میکند.
همچنین مشخص شد که انعطافپذیری مکانیکی مفصلها میتواند بر میزان دقت انتقال حرکت تأثیر بگذارد. افزایش سختی میتواند ردیابی سرعت خروجی را بهبود دهد، اما در مقابل ممکن است باعث افزایش گشتاورهای داخلی و ارتعاشات شود. از این رو، برای مدلسازی دقیق یک سیستم واقعی در Simscape باید پارامترهای مکانیکی با توجه به مشخصات واقعی اجزای سیستم انتخاب شوند.
این شبیهسازی نمونه مناسبی برای مطالعه رفتار سینماتیکی و دینامیکی مفصلهای یونیورسال و بررسی روشهای ایجاد حرکت دورانی یکنواخت در سیستمهای انتقال قدرت است. استفاده از Simscape Logging نیز امکان مشاهده مستقیم سرعت شفتهای مختلف و مقایسه عملکرد محور ورودی، محور میانی و محور خروجی را فراهم میکند و درک بهتری از عملکرد Double Cardan Joint در شرایط مختلف به دست میدهد.
مفصل کاردان یا Universal Joint یکی از اجزای مهم در سامانههای انتقال حرکت دورانی است که برای انتقال گشتاور و حرکت بین دو محور که نسبت به یکدیگر دارای زاویه هستند استفاده میشود. این نوع اتصال در بسیاری از سامانههای مکانیکی و انتقال قدرت کاربرد دارد، اما یکی از ویژگیهای مهم مفصل کاردان تکی این است که در شرایطی که محورهای ورودی و خروجی نسبت به یکدیگر زاویه داشته باشند، سرعت زاویهای محور خروجی در طول یک دور ثابت باقی نمیماند و نسبت به محور ورودی دچار نوسان میشود.
یکی از روشهای متداول برای کاهش یا حذف این نوسان، استفاده از دو مفصل کاردان به صورت متوالی است. در این ساختار که با عنوان Double Cardan Joint شناخته میشود، میتوان با انتخاب صحیح زاویه مفصلها، سرعت دورانی محور خروجی را تقریباً یا در شرایط ایدهآل به صورت ثابت و برابر با سرعت محور ورودی ایجاد کرد. مثال ارائهشده در محیط Simscape از دو روش برای ایجاد سرعت چرخشی ثابت در خروجی با استفاده از مفصلهای یونیورسال استفاده میکند.
در این شبیهسازی، دو آرایش متفاوت از مفصل کاردان دوبل بررسی میشود. در روش اول، زاویه دو مفصل یونیورسال دقیقاً در جهت مخالف یکدیگر قرار گرفته است. در روش دوم، محور ورودی و محور خروجی نسبت به یکدیگر دارای یک زاویه مشخص هستند و زاویه هر یک از دو مفصل برابر با نصف زاویه بین محور ورودی و خروجی در نظر گرفته میشود. نتایج شبیهسازی نشان میدهد که در هر دو روش، با وجود تغییرات سرعت در محور میانی، سرعت محور خروجی میتواند با سرعت محور ورودی یکسان باشد.
مفهوم مفصل کاردان دوبل
مفصل کاردان از یک مکانیزم صلیبیشکل برای انتقال حرکت دورانی بین دو محور استفاده میکند. این مکانیزم اجازه میدهد محور ورودی و محور خروجی نسبت به یکدیگر زاویه داشته باشند، در حالی که گشتاور و حرکت دورانی از یک محور به محور دیگر منتقل میشود. با وجود این مزیت، یک مفصل کاردان ساده زمانی که با زاویه کار میکند، سرعت زاویهای خروجی کاملاً ثابت نخواهد بود.
به عبارت دیگر، اگر محور ورودی با سرعت زاویهای ثابتی دوران کند، محور خروجی در طول یک دور شتاب و کاهش سرعت متناوب خواهد داشت. این تغییرات سرعت به زاویه بین محورهای ورودی و خروجی وابسته است. بنابراین، در سامانههایی که یکنواختی سرعت خروجی اهمیت زیادی دارد، استفاده از تنها یک مفصل کاردان ممکن است باعث ایجاد ارتعاش، نوسان گشتاور و رفتار نامطلوب دینامیکی شود.
استفاده از دو مفصل کاردان به صورت مناسب میتواند این تغییرات سرعت را جبران کند. در ساختار Double Cardan Joint، محور میانی بین دو مفصل قرار میگیرد. سرعت این محور میانی ثابت نیست و در طول دوران تغییر میکند، اما با انتخاب مناسب زاویه دو مفصل، تغییرات سرعت ایجادشده توسط مفصل اول توسط مفصل دوم جبران میشود. در نتیجه، محور خروجی میتواند سرعت دورانی مشابه محور ورودی داشته باشد.
هدف شبیهسازی مفصل کاردان دوبل در Matlab
هدف اصلی این شبیهسازی، بررسی رفتار دینامیکی یک سیستم انتقال حرکت شامل دو مفصل یونیورسال و مقایسه سرعت محورهای مختلف در دو آرایش هندسی متفاوت است. مدل به گونهای طراحی شده است که بتوان اثر زاویه قرارگیری مفصلها بر سرعت شفت ورودی، شفت میانی و شفت خروجی را مشاهده کرد.
در این مثال دو روش اصلی برای ایجاد خروجی با سرعت چرخشی ثابت بررسی میشود. روش نخست بر اساس قرارگیری دو مفصل در زاویههای کاملاً مخالف یکدیگر است. روش دوم از تقسیم زاویه کلی بین محور ورودی و محور خروجی میان دو مفصل استفاده میکند. هر دو روش از نظر سینماتیکی میتوانند شرایطی ایجاد کنند که سرعت خروجی با سرعت ورودی هماهنگ باشد.
این مدل همچنین اهمیت Compliance یا انعطافپذیری مکانیکی در مفصلها را نشان میدهد. در یک سیستم واقعی، اجزای مکانیکی کاملاً صلب نیستند و مقداری انعطافپذیری در اتصالها وجود دارد. همین انعطافپذیری میتواند باعث ایجاد اختلاف بین سرعت خروجی و سرعت ورودی شود.
روش اول؛ مفصلهای کاردان با زاویه مخالف
در اولین روش، دو مفصل یونیورسال به گونهای قرار داده میشوند که زاویه آنها دقیقاً در جهت مخالف یکدیگر باشد. در این حالت، محور خروجی با محور ورودی موازی است، اما این دو محور نسبت به یکدیگر دارای یک فاصله یا Offset هستند.
این آرایش یکی از روشهای شناختهشده برای جبران تغییرات سرعت ناشی از مفصل کاردان است. مفصل اول باعث ایجاد تغییرات سرعت در محور میانی میشود. سپس مفصل دوم با هندسهای مخالف، این تغییرات را جبران میکند. بنابراین، اگر شرایط هندسی و مکانیکی مناسب باشند، سرعت محور خروجی با سرعت محور ورودی برابر خواهد شد.
نکته مهم این است که ثابت بودن سرعت محور خروجی به معنای ثابت بودن سرعت تمام محورهای سیستم نیست. در واقع، محور میانی همچنان تحت تأثیر عملکرد مفصل اول قرار دارد و سرعت آن در طول دوران تغییر میکند. بنابراین، در بررسی نتایج شبیهسازی باید بین رفتار محور ورودی، محور میانی و محور خروجی تفاوت قائل شد.
روش دوم؛ مفصلهای کاردان با زاویه نصف
در روش دوم، هندسه سیستم با حالت اول تفاوت دارد. در این آرایش، محور ورودی و محور خروجی نسبت به یکدیگر دارای یک زاویه مشخص هستند. برای ایجاد شرایط مناسب، زاویه هر یک از مفصلهای یونیورسال برابر با نصف زاویه کلی بین محور ورودی و محور خروجی در نظر گرفته میشود.
برای مثال، اگر زاویه کلی بین محور ورودی و محور خروجی برابر با یک مقدار مشخص باشد، این زاویه میان دو مفصل تقسیم میشود. در نتیجه، هر مفصل تنها نیمی از تغییر جهت مورد نیاز را ایجاد میکند. این آرایش نیز میتواند شرایطی را فراهم کند که سرعت زاویهای خروجی با سرعت زاویهای ورودی هماهنگ شود.
مزیت مهم این روش آن است که امکان انتقال حرکت بین دو محور غیرموازی را فراهم میکند. در بسیاری از سامانههای مکانیکی، محور ورودی و خروجی الزاماً در یک راستا یا حتی موازی با یکدیگر قرار ندارند. استفاده از Double Cardan Joint با تقسیم مناسب زاویه میتواند راهکاری برای انتقال حرکت در چنین شرایطی باشد.
مدل Double Cardan Joint در Simscape
مدل شبیهسازی از اجزای مکانیکی مربوط به انتقال حرکت دورانی تشکیل شده است. در این مدل، مفصلهای کاردان به صورت متوالی در مسیر انتقال حرکت قرار گرفتهاند و محور میانی بین دو مفصل نقش واسط مکانیکی را ایفا میکند.
ساختار مدل شامل دو زیرسیستم اصلی است که رفتار دو آرایش مورد بررسی را نمایش میدهند. زیرسیستم اول با عنوان Double Cardan Opposite Angles مربوط به روش زاویههای مخالف است. زیرسیستم دوم با عنوان Double Cardan Half Angles مربوط به حالتی است که زاویه بین دو محور به صورت مساوی میان دو مفصل تقسیم میشود.
استفاده از زیرسیستمهای مجزا باعث میشود رفتار دو روش به صورت مستقل بررسی شود. این ساختار همچنین امکان مقایسه مستقیم نتایج دو روش را فراهم میکند و به کاربر اجازه میدهد تأثیر هندسه اتصال را بر سرعت شفتها بهتر درک کند.
رفتار سرعت محور میانی
یکی از مهمترین نتایجی که از این شبیهسازی به دست میآید، رفتار متفاوت محور میانی نسبت به محورهای ورودی و خروجی است. در هر دو آرایش، سرعت محور میانی در طول دوران ثابت نیست و با تغییر موقعیت زاویهای شفت تغییر میکند.
این تغییر سرعت نتیجه مستقیم عملکرد مفصل یونیورسال است. زمانی که محورهای یک مفصل دارای زاویه باشند، نسبت سرعت زاویهای بین دو طرف مفصل در طول دوران تغییر میکند. بنابراین، حتی اگر محور ورودی با سرعت ثابت دوران کند، محور میانی پس از عبور از مفصل اول دارای سرعت متغیر خواهد بود.
این موضوع از دیدگاه دینامیکی اهمیت زیادی دارد، زیرا تغییرات سرعت محور میانی میتواند باعث ایجاد شتابهای زاویهای و در نتیجه نیروها و گشتاورهای داخلی شود. در طراحی یک سیستم مکانیکی واقعی، این اثر باید در کنار سایر پارامترهای سیستم مانند جرم، اینرسی، سختی و میرایی مورد توجه قرار گیرد.
بررسی سرعت محور خروجی
نتایج شبیهسازی نشان میدهد که در هر دو روش مورد بررسی، سرعت محور خروجی و محور ورودی با یکدیگر یکسان هستند. این نتیجه نشان میدهد که انتخاب صحیح هندسه دو مفصل میتواند تغییرات سرعت ایجادشده توسط مفصل اول را در مفصل دوم جبران کند.
به بیان دیگر، اگرچه محور میانی رفتار سرعتی متغیری دارد، این تغییرات الزاماً به محور خروجی منتقل نمیشوند. مفصل دوم به گونهای قرار گرفته است که اثر تغییرات ایجادشده توسط مفصل اول را خنثی کند. بنابراین، در شرایط ایدهآل، محور خروجی میتواند با سرعتی برابر با محور ورودی دوران کند.
این ویژگی یکی از دلایل مهم استفاده از مفصلهای کاردان دوبل در سامانههای انتقال قدرت است. در کاربردهایی که یکنواختی سرعت خروجی اهمیت دارد، طراحی مناسب دو مفصل میتواند نسبت به استفاده از یک مفصل منفرد عملکرد مطلوبتری ایجاد کند.
تأثیر Compliance بر عملکرد سیستم
یکی از نکات مهم این شبیهسازی، در نظر گرفتن انعطافپذیری یا Compliance در مفصلها است. در یک مدل کاملاً صلب، میتوان انتظار داشت روابط سینماتیکی بین محورهای ورودی و خروجی با دقت ایدهآل برقرار باشند. اما در یک مدل دینامیکی که اجزای مکانیکی دارای سختی محدود هستند، شرایط متفاوت خواهد بود.
انعطافپذیری مفصل میتواند باعث شود سرعت چرخشی خروجی با سرعت ورودی اختلاف پیدا کند. هرچه سیستم انعطافپذیرتر باشد، احتمال ایجاد تغییرات و نوسانات دینامیکی بیشتر میشود. از طرف دیگر، افزایش سختی مکانیکی میتواند باعث بهبود ردیابی حرکت خروجی نسبت به ورودی شود.
با این حال، افزایش سختی همیشه بدون پیامد نیست. مفصل سختتر میتواند گشتاورهای داخلی و ارتعاشات بیشتری ایجاد کند. بنابراین، در طراحی سیستم واقعی باید میان دقت انتقال حرکت و میزان تنشها و ارتعاشات داخلی تعادل مناسبی برقرار شود.
مقایسه سختی مفصل و دقت ردیابی
یکی از مفاهیم مهم در تحلیل این مدل، ارتباط میان سختی مکانیکی و دقت ردیابی سرعت است. اگر سختی اتصال افزایش پیدا کند، تغییر شکل نسبی اجزای اتصال کاهش مییابد و محور خروجی میتواند حرکت محور ورودی را دقیقتر دنبال کند.
اما سختی بیشتر به معنای انتقال مستقیمتر نیرو و گشتاور بین اجزای سیستم نیز هست. در نتیجه، هرگونه تغییر ناگهانی در سرعت یا شتاب میتواند گشتاورهای داخلی بزرگتری ایجاد کند. این موضوع به ویژه در سامانههایی که دارای اینرسی بالا یا تغییرات سریع سرعت هستند اهمیت دارد.
بنابراین، انتخاب پارامترهای مکانیکی در مدل Simscape تنها یک مسئله برای دستیابی به بیشترین دقت عددی نیست. پارامترها باید به گونهای انتخاب شوند که رفتار مدل به شرایط فیزیکی سیستم واقعی نزدیک باشد.
تحلیل نتایج شبیهسازی با Simscape Logging
برای بررسی نتایج، از قابلیت Simscape Logging استفاده میشود. این قابلیت امکان ثبت و مشاهده متغیرهای فیزیکی سیستم را فراهم میکند و برای تحلیل رفتار اجزای مکانیکی مدل بسیار کاربردی است.
در نتایج ثبتشده، سرعت شفتهای موجود در ساختار Double Cardan Joint قابل مشاهده است. نمودارها نشان میدهند که سرعت محور ورودی و محور خروجی با یکدیگر تطابق دارند، در حالی که سرعت محور میانی در طول دوران تغییر میکند.
این نتیجه از نظر فیزیکی کاملاً قابل توجیه است. مفصل اول باعث ایجاد تغییرات سرعت در شفت میانی میشود و مفصل دوم با آرایش مناسب خود، این تغییرات را جبران میکند. در نهایت، خروجی سیستم میتواند سرعتی برابر با ورودی داشته باشد.
اهمیت زاویه نصب مفصلها
زاویه نصب دو مفصل یکی از مهمترین پارامترهای طراحی Double Cardan Joint است. اگر زاویهها مطابق هندسه مورد نیاز تنظیم نشوند، جبران تغییرات سرعت به صورت کامل انجام نخواهد شد و ممکن است نوسانات سرعت در محور خروجی نیز مشاهده شود.
در روش اول، دو مفصل باید دارای زاویههایی دقیقاً مخالف باشند. در روش دوم نیز هر مفصل باید نصف زاویه کلی بین محور ورودی و خروجی را تشکیل دهد. بنابراین، موقعیت نسبی دو مفصل و همچنین زاویه محورهای انتقال قدرت باید در هنگام طراحی مکانیکی با دقت تعیین شود.
این مسئله نشان میدهد که عملکرد مناسب مفصل کاردان دوبل تنها به وجود دو مفصل وابسته نیست، بلکه نحوه قرارگیری و تنظیم هندسی آنها نیز نقش اساسی دارد.
کاربردهای مفصل کاردان دوبل
مفصلهای کاردان دوبل در سامانههایی کاربرد دارند که انتقال حرکت دورانی بین محورهای دارای Offset یا زاویه نسبی مورد نیاز است. در سامانههای انتقال قدرت مکانیکی، تجهیزات صنعتی، ماشینآلات و مجموعههای دارای محورهای غیرهمراستا، چنین ساختاری میتواند برای انتقال حرکت استفاده شود.
یکی از مزایای مهم این روش، قابلیت انتقال حرکت در شرایطی است که امکان قرار دادن دو محور در یک راستای مستقیم وجود ندارد. البته در کاربردهای واقعی، عواملی مانند میزان زاویه، سرعت دوران، گشتاور، سختی اتصال، ارتعاشات و عمر مکانیکی مفصل باید در طراحی مورد بررسی قرار گیرند.
جمعبندی شبیهسازی Double Cardan Joint
شبیهسازی مفصل کاردان دوبل در Matlab و Simscape نشان میدهد که میتوان با استفاده از دو مفصل یونیورسال و انتخاب صحیح هندسه آنها، یک خروجی با سرعت چرخشی برابر با سرعت ورودی ایجاد کرد. در روش اول، دو مفصل دارای زاویههای دقیقاً مخالف هستند و محور خروجی موازی با محور ورودی اما دارای Offset است. در روش دوم، محورهای ورودی و خروجی دارای یک زاویه مشخص هستند و زاویه هر مفصل برابر با نصف زاویه کلی میان این دو محور در نظر گرفته میشود.
یکی از نتایج مهم شبیهسازی این است که سرعت محور میانی در هر دو روش ثابت نیست و در طول دوران تغییر میکند. با این حال، تغییرات سرعت در محور میانی توسط مفصل دوم جبران میشود و سرعت محور خروجی با سرعت محور ورودی تطابق پیدا میکند.
همچنین مشخص شد که انعطافپذیری مکانیکی مفصلها میتواند بر میزان دقت انتقال حرکت تأثیر بگذارد. افزایش سختی میتواند ردیابی سرعت خروجی را بهبود دهد، اما در مقابل ممکن است باعث افزایش گشتاورهای داخلی و ارتعاشات شود. از این رو، برای مدلسازی دقیق یک سیستم واقعی در Simscape باید پارامترهای مکانیکی با توجه به مشخصات واقعی اجزای سیستم انتخاب شوند.
این شبیهسازی نمونه مناسبی برای مطالعه رفتار سینماتیکی و دینامیکی مفصلهای یونیورسال و بررسی روشهای ایجاد حرکت دورانی یکنواخت در سیستمهای انتقال قدرت است. استفاده از Simscape Logging نیز امکان مشاهده مستقیم سرعت شفتهای مختلف و مقایسه عملکرد محور ورودی، محور میانی و محور خروجی را فراهم میکند و درک بهتری از عملکرد Double Cardan Joint در شرایط مختلف به دست میدهد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


در مدل Simscape چگونه میتوان اثر سختی مفصل را بررسی کرد؟
با تغییر پارامتر سختی مکانیکی مفصل و مقایسه سرعت خروجی و گشتاورهای داخلی میتوان تأثیر Compliance را تحلیل کرد.
در شبیهسازی Double Cardan Joint چرا سرعت محور میانی ثابت نیست؟
به دلیل تغییر نسبت سرعت زاویهای در مفصل یونیورسال، سرعت محور میانی در طول دوران متغیر است؛ مفصل دوم این تغییرات را جبران میکند.