
در بسیاری از سامانههای مکانیکی و رباتیکی، کنترل دقیق موقعیت و زاویه یک بازو زمانی دشوارتر میشود که بار متصل به انتهای بازو ثابت نباشد یا مرکز جرم مجموعه نسبت به محور دوران در وضعیت متعادلی قرار نداشته باشد. در چنین شرایطی، کنترلکننده علاوه بر دنبالکردن فرمان موقعیت، باید با تغییرات اینرسی، اغتشاشهای مکانیکی و نویز موجود در اندازهگیری حسگرها نیز مقابله کند. شبیهسازی Manipulator with Unbalanced Load در محیط Matlab و Simscape نمونهای از چنین مسئلهای را بررسی میکند و عملکرد یک کنترلکننده تناسبی ساده را برای کنترل جهت یک عملگر انتهایی در یک بازوی نامتعادل نشان میدهد.
در این شبیهسازی، یک بازوی مکانیزم به وسیله یک منبع گشتاور ایدهآل به حرکت درمیآید و کنترل موقعیت آن با استفاده از یک کنترلکننده تناسبی انجام میشود. ویژگی مهم مدل این است که بار واردشده به انتهای بازو در طول عملکرد سیستم ثابت نیست. هنگامی که عملگر انتهایی بار را میگیرد، مقدار بار بهصورت ناگهانی افزایش پیدا میکند و در نتیجه مشخصات دینامیکی سیستم تغییر مییابد. علاوه بر این، در ساختار مکانیکی بازو از یک بار نامتعادل استفاده شده است که باعث میشود اینرسی شفت با زاویه دوران تغییر کند.
هدف از شبیهسازی بازوی نامتعادل
هدف اصلی این شبیهسازی بررسی رفتار یک سیستم کنترل موقعیت در شرایطی است که پارامترهای مکانیکی آن در طول زمان ثابت نیستند. در یک سیستم ایدهآل، ممکن است 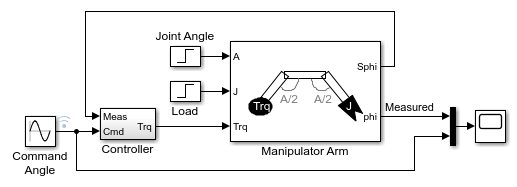 فرض شود که اینرسی بازو، جرم بار و وضعیت مفاصل همواره مشخص و ثابت هستند؛ اما در یک مکانیزم واقعی، تغییر وضعیت مفاصل، گرفتن یا رهاکردن بار و نامتعادل بودن مجموعه میتواند باعث تغییر رفتار دینامیکی شود.
در این مدل، کنترلکننده باید بتواند زاویه بازوی مکانیزم را مطابق سیگنال فرمان تنظیم کند. در مسیر حرکت بازو، دو نوع تغییر مهم به سیستم اعمال میشود. نخست، زاویههای موجود در مفصل دوبل کاردان تغییر میکنند و دوم، اینرسی بار متصل به انتهای بازو تغییر میکند. علاوه بر این دو عامل، خود شفت نیز دارای اینرسی متغیر با زاویه دوران است. بنابراین کنترلکننده با یک سیستم مکانیکی با پارامترهای متغیر مواجه است.
عامل دیگری که در این شبیهسازی اهمیت دارد، وجود نویز در سیگنالهای اندازهگیری است. برای هر یک از سه حسگر زاویه، نویز تصادفی به سیگنال اندازهگیری اضافه میشود تا شرایطی نزدیکتر به یک سیستم اندازهگیری واقعی ایجاد شود. در نتیجه میتوان بررسی کرد که کنترلکننده تا چه اندازه در برابر خطاهای ناشی از اندازهگیری مقاوم است.
ساختار کلی مدل
مدل شبیهسازی از چند بخش اصلی تشکیل شده است که در کنار یکدیگر رفتار مکانیکی، اندازهگیری زاویه و کنترل بازو را ایجاد میکنند. بخش مکانیکی شامل بازوی اصلی، درایو هارمونیک، دو مفصل یونیورسال و بار متصل به انتهای بازو است. دو مفصل یونیورسال بهصورت یک مجم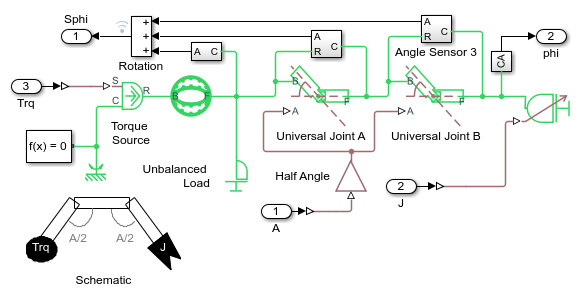 وعه دوبل کاردان عمل میکنند و امکان ایجاد تغییرات زاویهای در ساختار مکانیکی را فراهم میسازند.
حرکت بازو توسط یک منبع گشتاور ایدهآل ایجاد میشود. این منبع گشتاور تحت تأثیر سیگنال کنترلی قرار دارد و وظیفه آن اعمال گشتاور لازم برای حرکت بازو به سمت موقعیت موردنظر است. در این مدل، کنترلکننده از ساختار نسبتاً سادهای برخوردار است و از کنترل تناسبی برای تولید فرمان استفاده میکند. به این ترتیب، اختلاف میان زاویه مطلوب و زاویه اندازهگیریشده در تولید سیگنال کنترلی نقش اصلی را دارد.
با وجود سادگی کنترلکننده، شرایط مکانیکی مدل باعث میشود عملکرد آن به شکل مناسبی مورد بررسی قرار گیرد. وجود اینرسی متغیر، بار نامتعادل، تغییر زاویه مفصلها و نویز حسگرها مجموعهای از چالشها را ایجاد میکند که در یک سیستم مکانیکی ایدهآل وجود ندارند.
زیرسیستم بازوی مکانیزم
بازوی مکانیزم یکی از مهمترین بخشهای مدل است. این زیرسیستم از یک درایو هارمونیک، دو مفصل یونیورسال که یک اتصال دوبل کاردان را تشکیل میدهند و یک بار تشکیل شده است. درایو هارمونیک در سامانههای مکانیکی و رباتیکی برای انتقال حرکت و گشتاور با نسبت تبدیل بالا کاربرد دارد و میتواند بر رفتار دینامیکی بازو تأثیر بگذارد.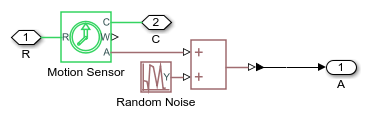
اتصال دوبل کاردان باعث میشود حرکت سیستم تنها به یک دوران ساده حول یک محور محدود نباشد. تغییر زاویههای موجود در این بخش میتواند رابطه میان حرکت ورودی و حرکت خروجی را تحت تأثیر قرار دهد. بنابراین کنترلکننده باید تغییرات ناشی از وضعیت این مفاصل را نیز تحمل کند.
یکی از ویژگیهای مهم این زیرسیستم، وجود بلوک Variable Inertia است. این بخش برای مدلسازی تغییر اینرسی بار به کار میرود. هنگامی که بار در انتهای بازو گرفته میشود، جرم مؤثر و در نتیجه اینرسی سیستم تغییر میکند. چنین تغییری میتواند باعث شود پاسخ گذرا، شتاب زاویهای و گشتاور موردنیاز برای حرکت بازو نسبت به حالت بدون بار متفاوت باشد.
اثر بار نامتعادل بر دینامیک بازو
بار نامتعادل یکی از ویژگیهای کلیدی این شبیهسازی است. اگر جرم یک جسم بهصورت متقارن نسبت به محور دوران توزیع نشده باشد، مقدار اینرسی مؤثر آن میتواند با تغییر زاویه دوران تغییر کند. در نتیجه، برای ایجاد یک حرکت زاویهای مشخص، گشتاور موردنیاز نیز در وضعیتهای مختلف یکسان نخواهد بود.
این مسئله در سامانههای رباتیکی اهمیت زیادی دارد. فرض کنید بازوی یک ربات در یک لحظه بدون بار حرکت کند و سپس جسمی را از روی یک سطح بردارد. با گرفتن جسم، جرم و مرکز جرم مجموعه تغییر میکند. اگر جسم نیز نسبت به محور دوران در م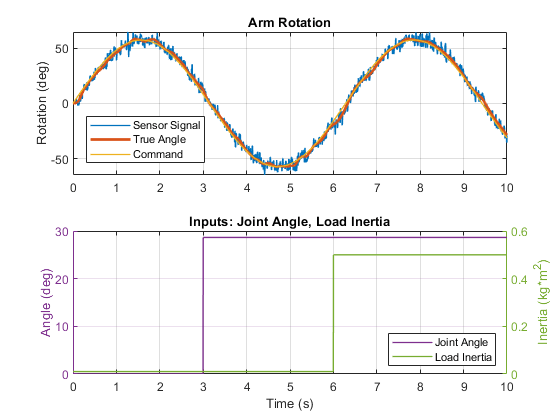 وقعیت نامتقارن قرار گرفته باشد، بازوی ربات با یک بار نامتعادل مواجه خواهد شد.
در شبیهسازی حاضر، این پدیده با استفاده از مدلی که اینرسی شفت را به زاویه دوران وابسته میکند، بازنمایی شده است. بنابراین کنترلکننده نمیتواند تنها بر اساس یک مدل با اینرسی ثابت عمل کند. این موضوع باعث میشود بررسی پاسخ سیستم در برابر تغییرات اینرسی اهمیت بیشتری پیدا کند.
تغییر ناگهانی بار در انتهای بازو
یکی از سناریوهای مهم مدل، افزایش ناگهانی بار در انتهای عملگر است. این وضعیت میتواند معادل حالتی باشد که عملگر انتهایی یک جسم را گرفته و جرم جدیدی به سیستم اضافه شده است. چنین رویدادی یک تغییر ناگهانی در شرایط کاری سیستم ایجاد میکند.
از دیدگاه کنترل، این تغییر را میتوان نوعی اغتشاش یا تغییر پارامتر سیستم در نظر گرفت. قبل از گرفتن بار، کنترلکننده با یک مقدار مشخص از اینرسی مواجه است؛ اما پس از گرفتن بار، دینامیک سیستم تغییر میکند. اگر کنترلکننده برای یک وضعیت خاص تنظیم شده باشد، این تغییر ممکن است باعث افزایش خطای موقعیت، تغییر زمان نشست یا افزایش نوسانات شود.
در این شبیهسازی، بررسی این وضعیت به ارزیابی توانایی کنترلکننده برای حفظ موقعیت بازو پس از تغییر شرایط مکانیکی کمک میکند. بنابراین خروجی سیستم تنها برای بررسی دنبالکردن فرمان اولیه اهمیت ندارد، بلکه رفتار بازو پس از اعمال تغییرات نیز باید مورد توجه قرار گیرد.
اندازهگیری زاویه بازو با سه حسگر
سیگنال مورد استفاده در مسیر کنترل از ترکیب اندازهگیری سه حسگر زاویه به دست میآید. هر حسگر، زاویه بخش مشخصی از بازو را اندازهگیری میکند و مجموع این اندازهگیریها در تولید سیگنال زاویه مورد استفاده کنترلکننده نقش دارد.
استفاده از چند حسگر در چنین ساختاری به این دلیل اهمیت دارد که حرکت کلی بازو از چند بخش مکانیکی تشکیل شده است. بنابراین زاویه نهایی تنها به یک بخش منفرد وابسته نیست و باید اثر حرکت قسمتهای مختلف در سیگنال کنترل لحاظ شود.
این ساختار همچنین امکان بررسی اثر خطاهای اندازهگیری را فراهم میکند. اگر اندازهگیری هر حسگر دارای نویز باشد، ترکیب سیگنالهای چند حسگر میتواند سیگنال نهایی مورد استفاده کنترلکننده را نیز تحت تأثیر قرار دهد.
افزودن نویز تصادفی به حسگرها
برای نزدیکتر کردن شبیهسازی به شرایط واقعی، به خروجی هر سه حسگر نویز تصادفی اضافه میشود. در سیستمهای واقعی، حسگرهای زاویه معمولاً اندازهگیری کاملاً ایدهآلی ارائه نمیکنند و عوامل مختلفی مانند نویز الکتریکی، محدودیت دقت، ارتعاش مکانیکی و خطای اندازهگیری میتوانند باعث ایجاد انحراف در سیگنال خروجی شوند.
در زیرسیستم مربوط به حسگر زاویه، نویز به سیگنال اندازهگیری اضافه میشود و سپس سیگنال حاصل برای کنترل سیستم مورد استفاده قرار میگیرد. این کار باعث میشود کنترلکننده بهجای دریافت یک مقدار زاویه کاملاً دقیق، با یک سیگنال اندازهگیریشده و دارای مؤلفه تصادفی مواجه باشد.
وجود نویز میتواند باعث ایجاد تغییرات کوچک در سیگنال فرمان شود. اگر کنترلکننده به تغییرات سریع خطا حساس باشد، این تغییرات ممکن است در گشتاور اعمالی نیز مشاهده شوند. بنابراین یکی از کاربردهای مهم این مدل، بررسی تأثیر کیفیت اندازهگیری بر عملکرد حلقه کنترل است.
کنترل تناسبی در مدل
برای کنترل حرکت بازو از یک کنترلکننده تناسبی استفاده شده است. در این روش، سیگنال کنترلی متناسب با اختلاف میان مقدار مطلوب و مقدار اندازهگیریشده تولید میشود. در نتیجه، هرچه خطای زاویهای بزرگتر باشد، گشتاور کنترلی بیشتری برای اصلاح وضعیت بازو ایجاد خواهد شد.
مزیت مهم کنترل تناسبی، ساختار ساده و قابلفهم آن است. با این حال، در سامانهای که پارامترهای مکانیکی آن تغییر میکنند، عملکرد کنترلکننده میتواند تحت تأثیر شرایط کاری قرار گیرد. تغییر اینرسی و اضافه شدن بار میتواند پاسخ سیستم را نسبت به حالت اولیه تغییر دهد.
به همین دلیل این مدل نمونه مناسبی برای بررسی این پرسش است که آیا یک کنترلکننده ساده میتواند در برابر مجموعهای از تغییرات مکانیکی و نویز اندازهگیری، موقعیت بازو را با دقت مناسبی دنبال کند یا خیر. در صورت نیاز به عملکرد دقیقتر، همین مدل میتواند نقطه شروعی برای بررسی کنترلکنندههای پیشرفتهتر نیز باشد.
اعمال اغتشاشهای مرحلهای
در نتایج شبیهسازی، سیستم در معرض دو تغییر مرحلهای قرار میگیرد. یکی از این تغییرات مربوط به زاویههای موجود در اتصال دوبل کاردان و دیگری مربوط به اینرسی بار در انتهای بازو است. تغییرات مرحلهای برای ارزیابی واکنش سیستم به تغییرات ناگهانی شرایط کاری اهمیت زیادی دارند.
هنگامی که یک پارامتر مکانیکی بهصورت ناگهانی تغییر میکند، کنترلکننده باید خطای ایجادشده را اصلاح کند و سیستم را دوباره به سمت فرمان مطلوب هدایت نماید. در نمودارهای حاصل از شبیهسازی میتوان بررسی کرد که بازو پس از هر تغییر چه میزان انحرافی از فرمان پیدا میکند و چه مدت زمانی برای بازگشت به وضعیت موردنظر نیاز دارد.
علاوه بر اغتشاشهای مرحلهای، اینرسی وابسته به زاویه و نویز حسگرها نیز همزمان در سیستم حضور دارند. بنابراین پاسخ مشاهدهشده حاصل اثر ترکیبی چند عامل است و صرفاً عملکرد کنترلکننده در یک سیستم ایدهآل را نشان نمیدهد.
بررسی نتایج شبیهسازی با Simscape Logging
نتایج مدل با استفاده از قابلیت Simscape Logging قابل بررسی هستند. نمودار حاصل، موقعیت بازوی چرخان را در مقایسه با سیگنال فرمان نشان میدهد. از طریق این نمودار میتوان بررسی کرد که بازو تا چه اندازه فرمان موقعیت را دنبال میکند و در هنگام اعمال اغتشاش چه تغییری در پاسخ آن ایجاد میشود.
در یک پاسخ مطلوب، موقعیت بازو باید پس از تغییرات ایجادشده دوباره به سمت مقدار فرمان حرکت کند. مقدار انحراف از فرمان و نحوه بازگشت سیستم به مسیر مطلوب، اطلاعات مهمی درباره عملکرد کنترلکننده ارائه میکند. همچنین نویز موجود در اندازهگیری میتواند به شکل نوسانات کوچک در سیگنال پاسخ مشاهده شود.
از آنجا که سیستم دارای اینرسی متغیر با زاویه است، شکل پاسخ در تمام نقاط کاری الزاماً یکسان نخواهد بود. این موضوع یکی از نکات مهم مدل است؛ زیرا نشان میدهد تحلیل یک سیستم مکانیکی واقعی باید اثر تغییر پارامترهای دینامیکی را نیز در نظر بگیرد.
اهمیت این شبیهسازی در مهندسی کنترل و رباتیک
مدل بازوی نامتعادل یک نمونه مناسب برای مطالعه همزمان سیستمهای مکانیکی و کنترلی است. در سامانههای رباتیکی، بازو معمولاً با بارهایی مواجه است که ممکن است در طول فرآیند کاری تغییر کنند. علاوه بر تغییر جرم، موقعیت جسم نسبت به محور دوران نیز میتواند تغییر کند و در نتیجه مشخصات اینرسی سیستم را تحت تأثیر قرار دهد.
از طرف دیگر، سیستم اندازهگیری نیز بخش جداییناپذیر یک حلقه کنترل است. حتی اگر مدل مکانیکی با دقت بالایی ساخته شده باشد، اندازهگیری نویزی میتواند کیفیت کنترل را کاهش دهد. به همین دلیل، وارد کردن نویز به حسگرها در شبیهسازی کمک میکند عملکرد کنترلکننده در شرایط غیرایدهآل بهتر بررسی شود.
این مدل همچنین نشان میدهد که استفاده از محیطهای شبیهسازی چندفیزیکی مانند Simscape امکان ترکیب مدل مکانیکی، سنسورها و سیستم کنترل را در یک محیط واحد فراهم میکند. در نتیجه میتوان قبل از اجرای آزمایشهای فیزیکی، رفتار سامانه را در شرایط مختلف بررسی و پارامترهای کنترلکننده را ارزیابی کرد.
جمعبندی
شبیهسازی Manipulator with Unbalanced Load نمونهای از کنترل یک بازوی مکانیکی با شرایط دینامیکی متغیر است. در این مدل، بازو به کمک یک منبع گشتاور و کنترل تناسبی حرکت میکند و ساختار مکانیکی آن شامل درایو هارمونیک، اتصال دوبل کاردان، بار انتهایی و اینرسی متغیر است.
مهمترین ویژگی این شبیهسازی، ترکیب چند عامل چالشبرانگیز در یک مدل واحد است. تغییر زاویه مفصلهای دوبل کاردان، تغییر ناگهانی اینرسی بار، نامتعادل بودن بار و وابستگی اینرسی شفت به زاویه دوران، همگی بر دینامیک سیستم اثر میگذارند. از سوی دیگر، نویز تصادفی نیز به هر سه حسگر زاویه اضافه شده است تا اثر خطاهای اندازهگیری بر عملکرد کنترلکننده بررسی شود.
نتایج بهدستآمده از Simscape Logging امکان مشاهده پاسخ موقعیت بازو نسبت به فرمان و بررسی رفتار سیستم در هنگام اعمال اغتشاشها را فراهم میکند. بنابراین این مدل را میتوان نمونهای کاربردی برای مطالعه مفاهیمی مانند کنترل موقعیت، بار نامتعادل، اینرسی متغیر، مدلسازی مفاصل مکانیکی، اثر نویز حسگر و ارزیابی عملکرد کنترلکننده در محیط Matlab و Simscape در نظر گرفت.
در بسیاری از سامانههای مکانیکی و رباتیکی، کنترل دقیق موقعیت و زاویه یک بازو زمانی دشوارتر میشود که بار متصل به انتهای بازو ثابت نباشد یا مرکز جرم مجموعه نسبت به محور دوران در وضعیت متعادلی قرار نداشته باشد. در چنین شرایطی، کنترلکننده علاوه بر دنبالکردن فرمان موقعیت، باید با تغییرات اینرسی، اغتشاشهای مکانیکی و نویز موجود در اندازهگیری حسگرها نیز مقابله کند. شبیهسازی Manipulator with Unbalanced Load در محیط Matlab و Simscape نمونهای از چنین مسئلهای را بررسی میکند و عملکرد یک کنترلکننده تناسبی ساده را برای کنترل جهت یک عملگر انتهایی در یک بازوی نامتعادل نشان میدهد.
در این شبیهسازی، یک بازوی مکانیزم به وسیله یک منبع گشتاور ایدهآل به حرکت درمیآید و کنترل موقعیت آن با استفاده از یک کنترلکننده تناسبی انجام میشود. ویژگی مهم مدل این است که بار واردشده به انتهای بازو در طول عملکرد سیستم ثابت نیست. هنگامی که عملگر انتهایی بار را میگیرد، مقدار بار بهصورت ناگهانی افزایش پیدا میکند و در نتیجه مشخصات دینامیکی سیستم تغییر مییابد. علاوه بر این، در ساختار مکانیکی بازو از یک بار نامتعادل استفاده شده است که باعث میشود اینرسی شفت با زاویه دوران تغییر کند.
هدف از شبیهسازی بازوی نامتعادل
هدف اصلی این شبیهسازی بررسی رفتار یک سیستم کنترل موقعیت در شرایطی است که پارامترهای مکانیکی آن در طول زمان ثابت نیستند. در یک سیستم ایدهآل، ممکن است فرض شود که اینرسی بازو، جرم بار و وضعیت مفاصل همواره مشخص و ثابت هستند؛ اما در یک مکانیزم واقعی، تغییر وضعیت مفاصل، گرفتن یا رهاکردن بار و نامتعادل بودن مجموعه میتواند باعث تغییر رفتار دینامیکی شود.
در این مدل، کنترلکننده باید بتواند زاویه بازوی مکانیزم را مطابق سیگنال فرمان تنظیم کند. در مسیر حرکت بازو، دو نوع تغییر مهم به سیستم اعمال میشود. نخست، زاویههای موجود در مفصل دوبل کاردان تغییر میکنند و دوم، اینرسی بار متصل به انتهای بازو تغییر میکند. علاوه بر این دو عامل، خود شفت نیز دارای اینرسی متغیر با زاویه دوران است. بنابراین کنترلکننده با یک سیستم مکانیکی با پارامترهای متغیر مواجه است.
عامل دیگری که در این شبیهسازی اهمیت دارد، وجود نویز در سیگنالهای اندازهگیری است. برای هر یک از سه حسگر زاویه، نویز تصادفی به سیگنال اندازهگیری اضافه میشود تا شرایطی نزدیکتر به یک سیستم اندازهگیری واقعی ایجاد شود. در نتیجه میتوان بررسی کرد که کنترلکننده تا چه اندازه در برابر خطاهای ناشی از اندازهگیری مقاوم است.
ساختار کلی مدل
مدل شبیهسازی از چند بخش اصلی تشکیل شده است که در کنار یکدیگر رفتار مکانیکی، اندازهگیری زاویه و کنترل بازو را ایجاد میکنند. بخش مکانیکی شامل بازوی اصلی، درایو هارمونیک، دو مفصل یونیورسال و بار متصل به انتهای بازو است. دو مفصل یونیورسال بهصورت یک مجموعه دوبل کاردان عمل میکنند و امکان ایجاد تغییرات زاویهای در ساختار مکانیکی را فراهم میسازند.
حرکت بازو توسط یک منبع گشتاور ایدهآل ایجاد میشود. این منبع گشتاور تحت تأثیر سیگنال کنترلی قرار دارد و وظیفه آن اعمال گشتاور لازم برای حرکت بازو به سمت موقعیت موردنظر است. در این مدل، کنترلکننده از ساختار نسبتاً سادهای برخوردار است و از کنترل تناسبی برای تولید فرمان استفاده میکند. به این ترتیب، اختلاف میان زاویه مطلوب و زاویه اندازهگیریشده در تولید سیگنال کنترلی نقش اصلی را دارد.
با وجود سادگی کنترلکننده، شرایط مکانیکی مدل باعث میشود عملکرد آن به شکل مناسبی مورد بررسی قرار گیرد. وجود اینرسی متغیر، بار نامتعادل، تغییر زاویه مفصلها و نویز حسگرها مجموعهای از چالشها را ایجاد میکند که در یک سیستم مکانیکی ایدهآل وجود ندارند.
زیرسیستم بازوی مکانیزم
بازوی مکانیزم یکی از مهمترین بخشهای مدل است. این زیرسیستم از یک درایو هارمونیک، دو مفصل یونیورسال که یک اتصال دوبل کاردان را تشکیل میدهند و یک بار تشکیل شده است. درایو هارمونیک در سامانههای مکانیکی و رباتیکی برای انتقال حرکت و گشتاور با نسبت تبدیل بالا کاربرد دارد و میتواند بر رفتار دینامیکی بازو تأثیر بگذارد.
اتصال دوبل کاردان باعث میشود حرکت سیستم تنها به یک دوران ساده حول یک محور محدود نباشد. تغییر زاویههای موجود در این بخش میتواند رابطه میان حرکت ورودی و حرکت خروجی را تحت تأثیر قرار دهد. بنابراین کنترلکننده باید تغییرات ناشی از وضعیت این مفاصل را نیز تحمل کند.
یکی از ویژگیهای مهم این زیرسیستم، وجود بلوک Variable Inertia است. این بخش برای مدلسازی تغییر اینرسی بار به کار میرود. هنگامی که بار در انتهای بازو گرفته میشود، جرم مؤثر و در نتیجه اینرسی سیستم تغییر میکند. چنین تغییری میتواند باعث شود پاسخ گذرا، شتاب زاویهای و گشتاور موردنیاز برای حرکت بازو نسبت به حالت بدون بار متفاوت باشد.
اثر بار نامتعادل بر دینامیک بازو
بار نامتعادل یکی از ویژگیهای کلیدی این شبیهسازی است. اگر جرم یک جسم بهصورت متقارن نسبت به محور دوران توزیع نشده باشد، مقدار اینرسی مؤثر آن میتواند با تغییر زاویه دوران تغییر کند. در نتیجه، برای ایجاد یک حرکت زاویهای مشخص، گشتاور موردنیاز نیز در وضعیتهای مختلف یکسان نخواهد بود.
این مسئله در سامانههای رباتیکی اهمیت زیادی دارد. فرض کنید بازوی یک ربات در یک لحظه بدون بار حرکت کند و سپس جسمی را از روی یک سطح بردارد. با گرفتن جسم، جرم و مرکز جرم مجموعه تغییر میکند. اگر جسم نیز نسبت به محور دوران در موقعیت نامتقارن قرار گرفته باشد، بازوی ربات با یک بار نامتعادل مواجه خواهد شد.
در شبیهسازی حاضر، این پدیده با استفاده از مدلی که اینرسی شفت را به زاویه دوران وابسته میکند، بازنمایی شده است. بنابراین کنترلکننده نمیتواند تنها بر اساس یک مدل با اینرسی ثابت عمل کند. این موضوع باعث میشود بررسی پاسخ سیستم در برابر تغییرات اینرسی اهمیت بیشتری پیدا کند.
تغییر ناگهانی بار در انتهای بازو
یکی از سناریوهای مهم مدل، افزایش ناگهانی بار در انتهای عملگر است. این وضعیت میتواند معادل حالتی باشد که عملگر انتهایی یک جسم را گرفته و جرم جدیدی به سیستم اضافه شده است. چنین رویدادی یک تغییر ناگهانی در شرایط کاری سیستم ایجاد میکند.
از دیدگاه کنترل، این تغییر را میتوان نوعی اغتشاش یا تغییر پارامتر سیستم در نظر گرفت. قبل از گرفتن بار، کنترلکننده با یک مقدار مشخص از اینرسی مواجه است؛ اما پس از گرفتن بار، دینامیک سیستم تغییر میکند. اگر کنترلکننده برای یک وضعیت خاص تنظیم شده باشد، این تغییر ممکن است باعث افزایش خطای موقعیت، تغییر زمان نشست یا افزایش نوسانات شود.
در این شبیهسازی، بررسی این وضعیت به ارزیابی توانایی کنترلکننده برای حفظ موقعیت بازو پس از تغییر شرایط مکانیکی کمک میکند. بنابراین خروجی سیستم تنها برای بررسی دنبالکردن فرمان اولیه اهمیت ندارد، بلکه رفتار بازو پس از اعمال تغییرات نیز باید مورد توجه قرار گیرد.
اندازهگیری زاویه بازو با سه حسگر
سیگنال مورد استفاده در مسیر کنترل از ترکیب اندازهگیری سه حسگر زاویه به دست میآید. هر حسگر، زاویه بخش مشخصی از بازو را اندازهگیری میکند و مجموع این اندازهگیریها در تولید سیگنال زاویه مورد استفاده کنترلکننده نقش دارد.
استفاده از چند حسگر در چنین ساختاری به این دلیل اهمیت دارد که حرکت کلی بازو از چند بخش مکانیکی تشکیل شده است. بنابراین زاویه نهایی تنها به یک بخش منفرد وابسته نیست و باید اثر حرکت قسمتهای مختلف در سیگنال کنترل لحاظ شود.
این ساختار همچنین امکان بررسی اثر خطاهای اندازهگیری را فراهم میکند. اگر اندازهگیری هر حسگر دارای نویز باشد، ترکیب سیگنالهای چند حسگر میتواند سیگنال نهایی مورد استفاده کنترلکننده را نیز تحت تأثیر قرار دهد.
افزودن نویز تصادفی به حسگرها
برای نزدیکتر کردن شبیهسازی به شرایط واقعی، به خروجی هر سه حسگر نویز تصادفی اضافه میشود. در سیستمهای واقعی، حسگرهای زاویه معمولاً اندازهگیری کاملاً ایدهآلی ارائه نمیکنند و عوامل مختلفی مانند نویز الکتریکی، محدودیت دقت، ارتعاش مکانیکی و خطای اندازهگیری میتوانند باعث ایجاد انحراف در سیگنال خروجی شوند.
در زیرسیستم مربوط به حسگر زاویه، نویز به سیگنال اندازهگیری اضافه میشود و سپس سیگنال حاصل برای کنترل سیستم مورد استفاده قرار میگیرد. این کار باعث میشود کنترلکننده بهجای دریافت یک مقدار زاویه کاملاً دقیق، با یک سیگنال اندازهگیریشده و دارای مؤلفه تصادفی مواجه باشد.
وجود نویز میتواند باعث ایجاد تغییرات کوچک در سیگنال فرمان شود. اگر کنترلکننده به تغییرات سریع خطا حساس باشد، این تغییرات ممکن است در گشتاور اعمالی نیز مشاهده شوند. بنابراین یکی از کاربردهای مهم این مدل، بررسی تأثیر کیفیت اندازهگیری بر عملکرد حلقه کنترل است.
کنترل تناسبی در مدل
برای کنترل حرکت بازو از یک کنترلکننده تناسبی استفاده شده است. در این روش، سیگنال کنترلی متناسب با اختلاف میان مقدار مطلوب و مقدار اندازهگیریشده تولید میشود. در نتیجه، هرچه خطای زاویهای بزرگتر باشد، گشتاور کنترلی بیشتری برای اصلاح وضعیت بازو ایجاد خواهد شد.
مزیت مهم کنترل تناسبی، ساختار ساده و قابلفهم آن است. با این حال، در سامانهای که پارامترهای مکانیکی آن تغییر میکنند، عملکرد کنترلکننده میتواند تحت تأثیر شرایط کاری قرار گیرد. تغییر اینرسی و اضافه شدن بار میتواند پاسخ سیستم را نسبت به حالت اولیه تغییر دهد.
به همین دلیل این مدل نمونه مناسبی برای بررسی این پرسش است که آیا یک کنترلکننده ساده میتواند در برابر مجموعهای از تغییرات مکانیکی و نویز اندازهگیری، موقعیت بازو را با دقت مناسبی دنبال کند یا خیر. در صورت نیاز به عملکرد دقیقتر، همین مدل میتواند نقطه شروعی برای بررسی کنترلکنندههای پیشرفتهتر نیز باشد.
اعمال اغتشاشهای مرحلهای
در نتایج شبیهسازی، سیستم در معرض دو تغییر مرحلهای قرار میگیرد. یکی از این تغییرات مربوط به زاویههای موجود در اتصال دوبل کاردان و دیگری مربوط به اینرسی بار در انتهای بازو است. تغییرات مرحلهای برای ارزیابی واکنش سیستم به تغییرات ناگهانی شرایط کاری اهمیت زیادی دارند.
هنگامی که یک پارامتر مکانیکی بهصورت ناگهانی تغییر میکند، کنترلکننده باید خطای ایجادشده را اصلاح کند و سیستم را دوباره به سمت فرمان مطلوب هدایت نماید. در نمودارهای حاصل از شبیهسازی میتوان بررسی کرد که بازو پس از هر تغییر چه میزان انحرافی از فرمان پیدا میکند و چه مدت زمانی برای بازگشت به وضعیت موردنظر نیاز دارد.
علاوه بر اغتشاشهای مرحلهای، اینرسی وابسته به زاویه و نویز حسگرها نیز همزمان در سیستم حضور دارند. بنابراین پاسخ مشاهدهشده حاصل اثر ترکیبی چند عامل است و صرفاً عملکرد کنترلکننده در یک سیستم ایدهآل را نشان نمیدهد.
بررسی نتایج شبیهسازی با Simscape Logging
نتایج مدل با استفاده از قابلیت Simscape Logging قابل بررسی هستند. نمودار حاصل، موقعیت بازوی چرخان را در مقایسه با سیگنال فرمان نشان میدهد. از طریق این نمودار میتوان بررسی کرد که بازو تا چه اندازه فرمان موقعیت را دنبال میکند و در هنگام اعمال اغتشاش چه تغییری در پاسخ آن ایجاد میشود.
در یک پاسخ مطلوب، موقعیت بازو باید پس از تغییرات ایجادشده دوباره به سمت مقدار فرمان حرکت کند. مقدار انحراف از فرمان و نحوه بازگشت سیستم به مسیر مطلوب، اطلاعات مهمی درباره عملکرد کنترلکننده ارائه میکند. همچنین نویز موجود در اندازهگیری میتواند به شکل نوسانات کوچک در سیگنال پاسخ مشاهده شود.
از آنجا که سیستم دارای اینرسی متغیر با زاویه است، شکل پاسخ در تمام نقاط کاری الزاماً یکسان نخواهد بود. این موضوع یکی از نکات مهم مدل است؛ زیرا نشان میدهد تحلیل یک سیستم مکانیکی واقعی باید اثر تغییر پارامترهای دینامیکی را نیز در نظر بگیرد.
اهمیت این شبیهسازی در مهندسی کنترل و رباتیک
مدل بازوی نامتعادل یک نمونه مناسب برای مطالعه همزمان سیستمهای مکانیکی و کنترلی است. در سامانههای رباتیکی، بازو معمولاً با بارهایی مواجه است که ممکن است در طول فرآیند کاری تغییر کنند. علاوه بر تغییر جرم، موقعیت جسم نسبت به محور دوران نیز میتواند تغییر کند و در نتیجه مشخصات اینرسی سیستم را تحت تأثیر قرار دهد.
از طرف دیگر، سیستم اندازهگیری نیز بخش جداییناپذیر یک حلقه کنترل است. حتی اگر مدل مکانیکی با دقت بالایی ساخته شده باشد، اندازهگیری نویزی میتواند کیفیت کنترل را کاهش دهد. به همین دلیل، وارد کردن نویز به حسگرها در شبیهسازی کمک میکند عملکرد کنترلکننده در شرایط غیرایدهآل بهتر بررسی شود.
این مدل همچنین نشان میدهد که استفاده از محیطهای شبیهسازی چندفیزیکی مانند Simscape امکان ترکیب مدل مکانیکی، سنسورها و سیستم کنترل را در یک محیط واحد فراهم میکند. در نتیجه میتوان قبل از اجرای آزمایشهای فیزیکی، رفتار سامانه را در شرایط مختلف بررسی و پارامترهای کنترلکننده را ارزیابی کرد.
جمعبندی
شبیهسازی Manipulator with Unbalanced Load نمونهای از کنترل یک بازوی مکانیکی با شرایط دینامیکی متغیر است. در این مدل، بازو به کمک یک منبع گشتاور و کنترل تناسبی حرکت میکند و ساختار مکانیکی آن شامل درایو هارمونیک، اتصال دوبل کاردان، بار انتهایی و اینرسی متغیر است.
مهمترین ویژگی این شبیهسازی، ترکیب چند عامل چالشبرانگیز در یک مدل واحد است. تغییر زاویه مفصلهای دوبل کاردان، تغییر ناگهانی اینرسی بار، نامتعادل بودن بار و وابستگی اینرسی شفت به زاویه دوران، همگی بر دینامیک سیستم اثر میگذارند. از سوی دیگر، نویز تصادفی نیز به هر سه حسگر زاویه اضافه شده است تا اثر خطاهای اندازهگیری بر عملکرد کنترلکننده بررسی شود.
نتایج بهدستآمده از Simscape Logging امکان مشاهده پاسخ موقعیت بازو نسبت به فرمان و بررسی رفتار سیستم در هنگام اعمال اغتشاشها را فراهم میکند. بنابراین این مدل را میتوان نمونهای کاربردی برای مطالعه مفاهیمی مانند کنترل موقعیت، بار نامتعادل، اینرسی متغیر، مدلسازی مفاصل مکانیکی، اثر نویز حسگر و ارزیابی عملکرد کنترلکننده در محیط Matlab و Simscape در نظر گرفت.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


چرا در این شبیهسازی از بلوک Variable Inertia استفاده شده است؟
برای مدلسازی تغییر اینرسی بازو و بار در اثر تغییر وضعیت زاویهای و شرایط بارگذاری استفاده میشود.