
مکانیزمهای پلهای یا Stepping Mechanisms در بسیاری از سامانههای مکانیکی برای حرکت دادن یک جرم در مسیر مشخص و متوقف کردن آن در موقعیتهای از پیش تعیینشده استفاده میشوند. یکی از روشهای ایجاد چنین رفتار مکانیکی، استفاده از Detent یا نقاط نگهدارنده مکانیکی است. در این ساختار، جرم میتواند روی یک مسیر خطی حرکت کند، اما در موقعیتهای مشخص نیروی مقاوم ایجادشده توسط Detent مانع ادامه حرکت میشود. زمانی که نیروی محرک از نیروی نگهدارنده بیشتر شود، جرم از آن نقطه عبور کرده و به سمت موقعیت بعدی حرکت میکند.
در این شبیهسازی در محیط Simscape، حرکت یک جرم روی یک لغزنده خطی بررسی میشود که به وسیله دو فنر در دو طرف خود معلق نگه داشته شده است. علاوه بر نیروی فنرها، اثر اصطکاک ویسکوز نیز در سیستم در نظر گرفته شده است. در طول مسیر حرکت جرم، سه نقطه نگهدارنده یا Translational Detent در موقعیتهای 50، 75 و 125 میلیمتر قرار گرفتهاند. این نقاط به ترتیب دارای نیروهای نگهدارنده بیشینه 20، 30 و 20 نیوتن هستند.
هدف از شبیهسازی مکانیزم پلهای
هدف اصلی این شبیهسازی، بررسی نحوه تعامل یک جرم متحرک با نقاط نگهدارنده خطی و مشاهده شرایطی است که تحت آن جرم میتواند از یک Detent عبور کند. این مسئله از نظر طراحی مکانیکی اهمیت زیادی دارد؛ زیرا در یک مکانیزم واقعی معمولاً لازم است جرم یا عضو متحرک در موقعیتهای مشخصی قرار گیرد و تا زمانی که 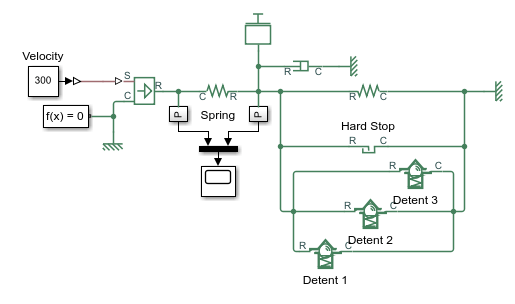 نیروی کافی به آن اعمال نشده است، در همان موقعیت باقی بماند.
برای مثال، چنین مکانیزمی میتواند در ساختارهای تنظیم موقعیت، کلیدهای مکانیکی، مکانیزمهای انتخاب وضعیت، تجهیزات صنعتی، عملگرهای خطی و برخی سامانههای مکانیکی چندحالته مورد استفاده قرار گیرد. ویژگی مهم این ساختار آن است که موقعیتهای خاصی روی مسیر حرکت تعریف میشوند و عبور از هر موقعیت به مقدار مشخصی نیرو نیاز دارد.
ساختار مکانیکی مدل
در مدل شبیهسازی، یک جرم در امتداد یک مسیر خطی حرکت میکند. این جرم بین دو فنر قرار دارد و فنرها نیروهای مکانیکی لازم برای حرکت و بازگشت جرم را ایجاد میکنند. وجود دو فنر باعث میشود رفتار دینامیکی سیستم تنها به نیروی خارجی وابسته نباشد و نیروهای بازگرداننده نیز در حرکت جرم نقش داشته باشند.
علاوه بر فنرها، در مدل اثر اصطکاک ویسکوز نیز لحاظ شده است. اصطکاک ویسکوز نیرویی مقاوم در برابر حرکت ایجاد میکند که مقدار آن به سرعت حرکت جرم وابسته است. بنابراین، هنگام تحلیل پاسخ سیستم باید هم نیروی فنرها و هم نیروی مقاوم ناشی از اصطکاک را در نظر گرفت.
در مسیر حرکت جرم سه Detent قرار داده شده است. موقعیت این نقاط به گونهای انتخاب شده است که جرم در س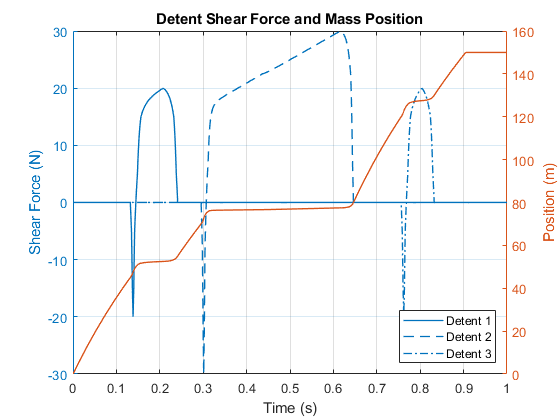 ه محل مشخص بتواند به صورت مکانیکی نگه داشته شود:
- Detent اول در موقعیت 50 میلیمتر با نیروی نگهدارنده بیشینه 20 نیوتن
- Detent دوم در موقعیت 75 میلیمتر با نیروی نگهدارنده بیشینه 30 نیوتن
- Detent سوم در موقعیت 125 میلیمتر با نیروی نگهدارنده بیشینه 20 نیوتن
در نتیجه، حرکت جرم روی مسیر به صورت کاملاً آزاد انجام نمیشود و هر یک از این نقاط میتواند به عنوان یک مانع مکانیکی در برابر ادامه حرکت عمل کند.
مفهوم Translational Detent
در محیط Simscape، عنصر Translational Detent برای مدلسازی نقاط نگهدارنده در حرکت انتقالی مورد استفاده قرار میگیرد. این عنصر را میتوان به صورت یک مکانیزم مکانیکی در نظر گرفت که در موقعیت مشخصی نیروی مقاوم ایجاد میکند و از عبور آزادانه عضو متحرک جلوگیری میکند.
رفتار Detent به گونهای است که زمانی که نیروی واردشده از طرف سیستم کمتر از نیروی نگهدارنده باشد، جرم نمیتواند به سادگی از موقعیت تعیینشده عبور کند. اما با افزایش نیروی اعمالی، نیروی فنر یا نیروی محرک میتواند به مقدار کافی افزایش پیدا کند تا نیروی نگهدارنده Detent را پشت سر بگذارد. در این حالت، عضو Detent به داخل محل خود رانده میشود و مسیر برای حرکت جرم باز میشود.
این رفتار از نظر فیزیکی شبیه مکانیزمهایی است که در تجهیزات مکانیکی برای ایجاد موقعیتهای ثابت استفاده میشوند. به عنوان مثال، یک عضو مکانیکی ممکن است در یک شیار یا سوراخ قرار گرفته باشد و برای خارج شدن از آن محل نیاز به اعمال نیروی مشخصی داشته باشد.
نحوه عبور جرم از نقاط نگهدارنده
نکته مهم در این شبیهسازی، رابطه بین نیروی فنر و نیروی نگهدارنده Detent است. فرض کنید جرم به یکی از نقاط نگهدارنده نزدیک شده است. در این شرایط، Detent نیرویی در برابر حرکت جرم اعمال میکند. اگر نیرویی که توسط فنر برای حرکت جرم ایجاد میشود کمتر از نیروی نگهدارنده باشد، جرم در همان موقعیت متوقف میشود.
برای عبور جرم از Detent، فنر باید به اندازه کافی تغییر شکل دهد تا نیروی تولیدشده توسط آن از نیروی نگهدارنده بیشتر شود. به عبارت دیگر، افزایش تغییر شکل فنر باعث افزایش نیروی آن شده و زمانی که این نیرو از نیروی Detent عبور کند، عضو نگهدارنده به سمت داخل محل خود حرکت میکند.
این فرآیند باعث ایجاد یک رفتار پلهای در حرکت سیستم میشود. جرم ابتدا به یک نقطه نگهدارنده میرسد، در آنجا متوقف میشود و سپس در صورت افزایش نیروی محرک، از آن عبور کرده و به سمت نقطه بعدی حرکت میکند.
بررسی نقاط 50 و 75 میلیمتر
اولین Detent در موقعیت 50 میلیمتر قرار دارد و نیروی نگهدارنده بیشینه آن 20 نیوتن است. بنابراین هنگامی که جرم به این موقعیت میرسد، برای عبور از آن باید نیروی لازم برای غلبه بر نیروی نگهدارنده ایجاد شود.
پس از عبور از نقطه اول، جرم به سمت موقعیت 75 میلیمتر حرکت میکند. Detent دوم دارای نیروی نگهدارنده 30 نیوتن است. در نتیجه، عبور از این نقطه نسبت به Detent اول به نیروی بیشتری نیاز دارد. این تفاوت باعث میشود بتوان اثر مقدار نیروی نگهدارنده را بر رفتار دینامیکی سیستم به شکل مناسبی بررسی کرد.
در واقع، تنظیم متفاوت نیروی Detentها یکی از ویژگیهای مهم این مدل است. با تغییر این پارامترها میتوان بررسی کرد که افزایش یا کاهش نیروی نگهدارنده چه تأثیری بر موقعیت توقف جرم و شرایط عبور آن از نقاط مشخص دارد.
بررسی نقطه نگهدارنده 125 میلیمتر
سومین Detent در موقعیت 125 میلیمتر قرار گرفته و نیروی نگهدارنده بیشینه آن 20 نیوتن است. بنابراین مقدار نیروی نگهدارنده آن با Detent اول برابر است، اما موقعیت آن روی مسیر متفاوت است.
وجود این نقطه در انتهای مسیر مورد بررسی باعث میشود سیستم بتواند رفتار جرم را در یک موقعیت دیگر نیز کنترل کند. در نتیجه، مدل دارای سه موقعیت مشخص برای نگهداری جرم است و امکان بررسی عبور متوالی جرم از چند مانع مکانیکی فراهم میشود.
نقش فنرها در رفتار سیستم
فنرها یکی از عناصر اصلی این شبیهسازی هستند. هنگامی که جرم نسبت به موقعیت تعادل جابهجا میشود، فنرها تغییر شکل داده و نیرویی متناسب با میزان تغییر شکل ایجاد میکنند. این نیرو میتواند در جهت حرکت جرم قرار داشته باشد یا در برابر آن عمل کند.
در هنگام نزدیک شدن جرم به یک Detent، میزان تغییر شکل فنر اهمیت زیادی پیدا میکند. اگر تغییر شکل فنر به اندازه کافی باشد، نیروی ایجادشده میتواند نیروی نگهدارنده را پشت سر بگذارد. بنابراین مقدار سختی فنر، شرایط اولیه سیستم و میزان جابهجایی جرم میتوانند بر توانایی سیستم برای عبور از Detent تأثیرگذار باشند.
تأثیر اصطکاک ویسکوز
در این مدل، حرکت جرم تنها تحت تأثیر فنر و Detent نیست و اصطکاک ویسکوز نیز در نظر گرفته شده است. اصطکاک ویسکوز با حرکت جرم مخالفت میکند و به سرعت آن وابسته است. به همین دلیل، سرعت جرم هنگام نزدیک شدن به نقاط نگهدارنده میتواند روی پاسخ دینامیکی سیستم اثرگذار باشد.
وجود اصطکاک باعث میشود انرژی مکانیکی سیستم به تدریج مستهلک شود. این مسئله در مدلسازی واقعی اهمیت دارد، زیرا یک سیستم مکانیکی واقعی معمولاً فاقد رفتار کاملاً ایدهآل است. در صورت حذف اصطکاک، ممکن است جرم نوسانات بیشتری داشته باشد یا حرکت آن نسبت به یک سیستم واقعی متفاوت باشد.
تحلیل نتایج شبیهسازی با Simscape Logging
یکی از بخشهای مهم این شبیهسازی، بررسی نتایج ثبتشده توسط Simscape Logging است. این قابلیت امکان مشاهده کمیتهای فیزیکی مختلف موجود در مدل را فراهم میکند و برای تحلیل رفتار عناصر مکانیکی بسیار کاربردی است.
در نمودار نتایج، نیروی برشی اعمالشده توسط هر یک از Detentها به جرم نمایش داده میشود. این نمودار کمک میکند تا مشخص شود هر نقطه نگهدارنده در چه زمانی فعال شده و چه نیرویی در برابر حرکت جرم ایجاد کرده است.
هنگامی که نیروی اعمالشده به جرم افزایش پیدا میکند، مقدار نیروی نگهدارنده Detent نیز در تحلیل سیستم اهمیت پیدا میکند. زمانی که نیروی اعمالی از نیروی برشی لازم برای عبور بیشتر شود، عضو Detent به داخل سوراخ یا محل نگهداری خود رانده میشود. پس از این مرحله، جرم میتواند حرکت خود را ادامه دهد.
مفهوم نیروی برشی Detent
نیروی برشی Detent را میتوان به عنوان نیرویی در نظر گرفت که در برابر عبور عضو متحرک از موقعیت نگهدارنده مقاومت میکند. این نیرو یک مقدار ثابت و مستقل از شرایط سیستم نیست و رفتار آن با وضعیت مکانیکی Detent و جرم تغییر میکند.
در نمودار خروجی، مشاهده تغییرات این نیرو اهمیت زیادی دارد. برای مثال، در زمان نزدیک شدن جرم به یک موقعیت نگهدارنده، افزایش نیروی مقاوم میتواند نشاندهنده درگیر شدن Detent باشد. سپس با افزایش نیروی محرک و عبور از مقدار بحرانی، نیروی نگهدارنده کاهش یافته و امکان حرکت جرم به سمت موقعیت بعدی فراهم میشود.
رسیدن جرم به Hard Stop
در ساختار مدل، پس از عبور از Detent، جرم میتواند به حرکت خود ادامه دهد تا زمانی که به Hard Stop برسد. Hard Stop یک محدودیت مکانیکی برای جلوگیری از ادامه حرکت جرم پس از رسیدن به محدوده مشخص است.
تفاوت مهم میان Detent و Hard Stop این است که Detent امکان عبور را پس از غلبه بر نیروی نگهدارنده فراهم میکند، در حالی که Hard Stop برای محدود کردن انتهای مسیر استفاده میشود. بنابراین در یک سیستم مکانیکی میتوان از Detent برای ایجاد موقعیتهای میانی و از Hard Stop برای تعیین محدوده نهایی حرکت استفاده کرد.
اهمیت این شبیهسازی در طراحی سیستمهای مکانیکی
شبیهسازی چنین مکانیزمی به مهندس اجازه میدهد پیش از ساخت نمونه فیزیکی، رفتار سیستم را در شرایط مختلف بررسی کند. تغییر سختی فنرها، مقدار اصطکاک، موقعیت Detentها و نیروی نگهدارنده آنها میتواند رفتار دینامیکی سیستم را تغییر دهد.
برای نمونه، اگر نیروی نگهدارنده یک Detent بیش از حد زیاد انتخاب شود، ممکن است نیروی موجود در سیستم برای عبور از آن کافی نباشد. در مقابل، اگر نیروی نگهدارنده بسیار کم باشد، جرم ممکن است بدون مقاومت کافی از موقعیت تعیینشده عبور کند. بنابراین انتخاب مناسب پارامترها در طراحی یک مکانیزم پلهای اهمیت زیادی دارد.
جمعبندی شبیهسازی
این شبیهسازی در Simscape یک مکانیزم انتقالی شامل جرم متحرک، دو فنر، اصطکاک ویسکوز و سه نقطه نگهدارنده را بررسی میکند. جرم در طول مسیر خود با Detentهایی در موقعیتهای 50، 75 و 125 میلیمتر مواجه میشود. نیروی نگهدارنده این نقاط به ترتیب 20، 30 و 20 نیوتن در نظر گرفته شده است.
اصل اساسی عملکرد سیستم این است که جرم برای عبور از هر Detent باید نیروی کافی ایجاد کند تا بر نیروی نگهدارنده آن غلبه شود. این نیرو میتواند از طریق تغییر شکل فنرها ایجاد شود. پس از عبور نیروی اعمالی از مقدار نیروی نگهدارنده، عضو Detent به داخل محل خود رانده شده و جرم میتواند حرکت خود را ادامه دهد.
نتایج ثبتشده توسط Simscape Logging نیز امکان بررسی نیروی اعمالشده توسط هر Detent به جرم را فراهم میکند. تحلیل این نیروها میتواند اطلاعات ارزشمندی درباره زمان درگیر شدن نقاط نگهدارنده، شرایط عبور جرم و نحوه تعامل اجزای مکانیکی در اختیار قرار دهد.
در مجموع، این مدل نمونهای مناسب برای بررسی رفتار مکانیزمهای موقعیتدهی و پلهای در محیط Matlab و Simscape است و نشان میدهد چگونه میتوان نیروهای مکانیکی، فنر، اصطکاک، نقاط نگهدارنده و محدودیتهای حرکتی را در یک مدل دینامیکی واحد ترکیب و رفتار آنها را پیش از پیادهسازی فیزیکی بررسی کرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت



تفاوت Detent و Hard Stop در شبیهسازی متلب چیست؟
Detent در موقعیتهای مشخص جرم را نگه میدارد، اما با غلبه بر نیروی آن امکان عبور وجود دارد؛ Hard Stop محدوده نهایی حرکت جرم را محدود میکند.
اصطکاک ویسکوز چه اثری بر حرکت جرم در شبیهسازی متلب دارد؟
اصطکاک ویسکوز نیرویی مخالف حرکت ایجاد میکند که به سرعت جرم وابسته است و باعث کاهش انرژی و تعدیل حرکت سیستم میشود.
Simscape Logging در این شبیهسازی چه کمیتی را بررسی میکند؟
نیروی برشی اعمالشده توسط هر Detent به جرم را ثبت میکند و امکان تحلیل زمان درگیری و عبور جرم از نقاط نگهدارنده را فراهم میسازد.
چرا در شبیهسازی متلب از دو فنر برای جرم متحرک استفاده شده است؟
دو فنر برای ایجاد نیروهای بازگرداننده و مدلسازی رفتار مکانیکی جرم در دو سمت مسیر حرکت استفاده شدهاند.
نیروی نگهدارنده Detent در این شبیهسازی چه نقشی دارد؟
این نیرو مانع عبور جرم از موقعیت مشخص میشود و جرم زمانی عبور میکند که نیروی محرک از نیروی نگهدارنده بیشتر شود.