سیستم تعلیق یکی از مهمترین بخشهای هر وسیله نقلیه است و نقش مستقیمی در کنترل حرکت بدنه، کاهش ارتعاشات، افزایش آسایش سرنشینان و حفظ تماس مناسب چرخ با سطح مسیر دارد. عملکرد سیستم تعلیق به پارامترهایی مانند سختی فنر، ضریب میرایی، جرم بخش معلق و نوع تحریک ورودی وابسته است. به همین دلیل، مقایسه رفتار مدلهای مختلف فنر و کمکفنر میتواند اطلاعات ارزشمندی درباره عملکرد دینامیکی سیستم تعلیق فراهم کند.
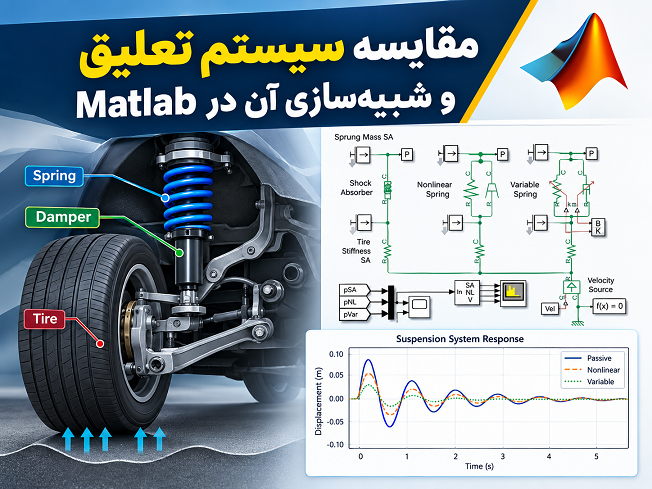
در این شبیهسازی در محیط Matlab و Simscape، سه مجموعه متفاوت از فنر و دمپر تحت تأثیر یک منبع سرعت نوسانی یکسان قرار میگیرند. هدف اصلی، بررسی و مقایسه پاسخ دینامیکی سه ساختار مختلف سیستم تعلیق است. در ساختار نخست از بلوک Shock Absorber با سختی و میرایی خطی استفاده میشود. در ساختار دوم، رفتار غیرخطی فنر و دمپر با استفاده از بلوکهای Nonlinear Translational Spring و Nonlinear Translational Damper مدلسازی میشود. ساختار سوم نیز از Variable Translational Spring و Variable Translational Damper استفاده میکند تا امکان تغییر پارامترهای سیستم در طول شبیهسازی فراهم شود.
هدف از شبیهسازی سیستم تعلیق
هدف اصلی این مدل، مقایسه عملکرد سه رویکرد متفاوت برای مدلسازی سیستم تعلیق است. در یک سیستم واقعی، رفتار فنر و کمکفنر لزوماً کاملاً خطی نیست و ممکن 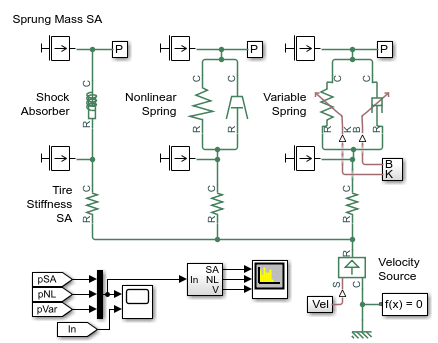 است مشخصه نیرو-جابجایی یا نیرو-سرعت آنها با تغییر شرایط کاری تغییر کند. همچنین در سیستمهای تعلیق پیشرفته، پارامترهای سیستم میتوانند بر اساس وضعیت خودرو، سرعت، شرایط جاده و پاسخ بدنه تنظیم شوند.
برای انجام یک مقایسه منصفانه، هر سه سیستم تعلیق در این شبیهسازی با یک ورودی مکانیکی یکسان تحریک میشوند. بنابراین تفاوت مشاهدهشده در پاسخ جرمهای معلق، بیشتر ناشی از تفاوت در ساختار مدلسازی و مشخصات فنر و دمپر است و نه تفاوت در تحریک ورودی.
ساختار کلی مدل
مدل شامل سه مجموعه فنر و دمپر است که به جرمهای معلق متصل شدهاند. یک منبع سرعت نوسانی، تحریک مکانیکی مشابهی را برای هر سه مجموعه ایجاد میکند. خروجی مهم مدل، موقعیت جرمهای معلق است که برای هر سه سیستم ثبت و با یکدیگر مقایسه میشود.
استفاده از یک ورودی مشترک باعث میشود اثر نوع سیستم تعلیق بر پاسخ دینامیکی بهتر مشخص شود. اگر هر سیستم با تحریک متفاوتی آزمایش شود، تشخیص اینکه تغییرات پاسخ ناشی از ساختار تعلیق است یا ناشی از ورودی، دشوارتر خواهد بود. در این مدل، شرایط تحریک یکسان به عنوان یک مبنای مقایسه در نظر گرفته شده است.
سیستم تعلیق اول؛ فنر و میرایی خطی
اولین ساختار از بلوک Shock Absorber استفاده میکند. در این مدل، مشخصات سختی و م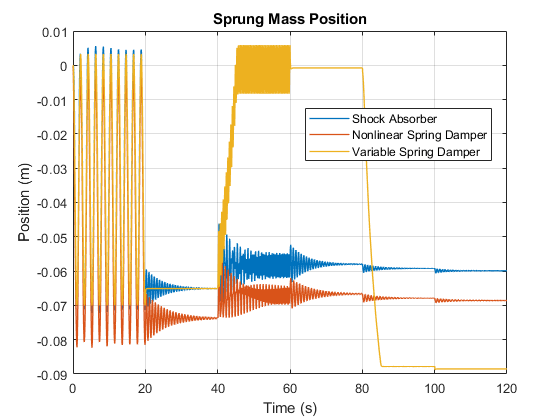 یرایی به صورت خطی تعریف شدهاند. به عبارت دیگر، فرض میشود نیروی ایجادشده توسط فنر با جابجایی و نیروی میرایی با سرعت نسبتی خطی دارند.
در این نمونه، گزینههای مربوط به اصطکاک و Hard Stop فعال نشدهاند. بنابراین مدل نخست یک سیستم نسبتاً ساده و خطی محسوب میشود که میتواند به عنوان مرجع مناسبی برای مقایسه با مدلهای پیچیدهتر مورد استفاده قرار گیرد.
مزیت چنین مدلی، سادگی تحلیل و تفسیر نتایج است. در بسیاری از مطالعات اولیه، ابتدا یک مدل خطی ساخته میشود و سپس با افزودن رفتارهای غیرخطی یا پارامترهای متغیر، مدل به شرایط واقعی نزدیکتر میشود. این روش به مهندس اجازه میدهد اثر هر ویژگی را به صورت جداگانه بررسی کند.
سیستم تعلیق دوم؛ مدلسازی غیرخطی
در ساختار دوم از دو بلوک Nonlinear Translational Spring و Nonlinear Translational Damper استفاده شده است. مشخصات این عناصر به وسیله چندجملهایهای متقارن تعریف میشوند. این روش امکان ایجاد رابطهای غیرخطی میان جابجایی و نیروی فنر یا میان سرعت و نیروی دمپر را فراهم میکند.
رفتار غیرخطی در سیستمهای مکانیکی اهمیت زیادی دارد، زیرا مشخصات واقعی بسیاری از فنرها و کمکفنرها را نمیتوان با یک مقدار ثابت برای سختی و میرایی توصیف کرد. برای مثال، ممکن است با افزایش میزان فشردگی، سختی مؤثر فنر افزایش پیدا کند. به همین ترتیب، مشخصه دمپر نیز 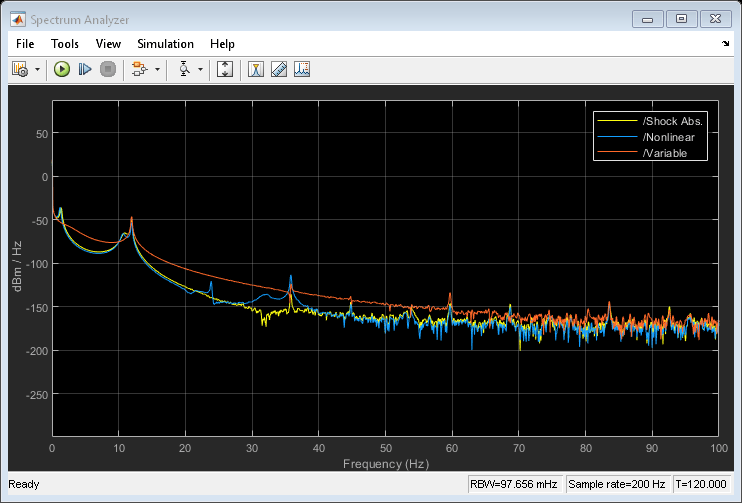 میتواند در محدودههای مختلف سرعت رفتار متفاوتی داشته باشد.
استفاده از توابع چندجملهای امکان ایجاد چنین رفتارهایی را در مدل Simscape فراهم میکند. در نتیجه میتوان بررسی کرد که یک سیستم تعلیق غیرخطی در مقایسه با مدل خطی، چه تغییری در دامنه و شکل نوسانات جرم معلق ایجاد میکند.
سیستم تعلیق سوم؛ پارامترهای متغیر
ساختار سوم از Variable Translational Spring و Variable Translational Damper تشکیل شده است. ویژگی مهم این مدل، قابلیت تغییر پارامترهای فنر و دمپر در طول اجرای شبیهسازی است.
در این نمونه، ثابت فنر با استفاده از کنترل حلقهباز در طول شبیهسازی تغییر داده میشود. همزمان ضریب میرایی نیز به گونهای تنظیم میشود که شرایط میرایی بحرانی برقرار شود. این ساختار یک گام مهم از مدل خطی ثابت به سمت سیستم تعلیق تطبیقی محسوب میشود.
در یک سیستم تعلیق با پارامترهای ثابت، سختی و میرایی پس از طراحی سیستم تعیین میشوند و در طول عملکرد سیستم تغییر نمیکنند. اما در ساختار متغیر، امکان تغییر این پارامترها بر اساس شرایط کاری وجود دارد. چنین قابلیتی میتواند برای طراحی سیستمهای تعلیق هوشمند و تطبیقی مورد استفاده قرار گیرد.
مفهوم میرایی بحرانی در سیستم تعلیق
یکی از مفاهیم مهم در تحلیل سیستمهای تعلیق، میرایی بحرانی است. در یک سیستم جرم-فنر-دمپر، مقدار میرایی مشخص میکند که سیستم پس از دریافت تحریک چگونه به حالت تعادل بازمیگردد. اگر میرایی بسیار کم باشد، نوسانات میتوانند برای مدت بیشتری ادامه پیدا کنند. در مقابل، میرایی بیش از حد میتواند پاسخ سیستم را کند کرده و نحوه بازگشت آن به تعادل را تغییر دهد.
در سیستم متغیر این شبیهسازی، ضریب میرایی متناسب با تغییر سختی تنظیم میشود تا شرایط میرایی بحرانی حفظ شود. از دیدگاه طراحی، این موضوع اهمیت زیادی دارد؛ زیرا تغییر سختی بدون در نظر گرفتن تغییر میرایی ممکن است ویژگی دینامیکی سیستم را به میزان قابل توجهی تغییر دهد.
به طور کلی، ارتباط میان جرم، سختی و میرایی تعیینکننده رفتار گذرای سیستم است. بنابراین هنگامی که سختی فنر در طول زمان تغییر میکند، تنظیم همزمان ضریب میرایی میتواند به کنترل بهتر پاسخ سیستم کمک کند.
نقش کنترل حلقهباز
در ساختار سوم، تغییر ثابت فنر با استفاده از کنترل حلقهباز انجام میشود. در کنترل حلقهباز، مقدار تغییر پارامتر بر اساس یک فرمان از پیش تعیینشده انجام میشود و پاسخ واقعی سیستم مستقیماً برای اصلاح فرمان استفاده نمیشود.
این روش برای بررسی اولیه عملکرد سیستم متغیر مناسب است. مهندس میتواند ابتدا مشخص کند که تغییر برنامهریزیشده سختی و میرایی چه اثری بر پاسخ جرم معلق دارد. پس از شناخت این رفتار، میتوان ساختار کنترل پیشرفتهتری را به مدل اضافه کرد.
امکان توسعه مدل به سیستم تعلیق تطبیقی
یکی از نکات مهم این شبیهسازی، امکان اضافه کردن کنترل حلقهبسته به ساختار سوم است. در یک سیستم تعلیق تطبیقی واقعی، پارامترهای سیستم میتوانند بر اساس اندازهگیری وضعیت خودرو تغییر کنند.
برای نمونه، حسگرها میتوانند جابجایی بدنه، سرعت حرکت، شتاب جرم معلق یا پارامترهای مرتبط با حرکت چرخ را اندازهگیری کنند. کنترلکننده سپس بر اساس این اطلاعات، فرمان مناسب را برای تغییر سختی مؤثر فنر یا ضریب میرایی ارسال میکند.
بنابراین ساختار ارائهشده در این مثال را میتوان نقطه شروعی برای توسعه مدلهای پیشرفتهتر دانست. در صورت اضافه کردن کنترل حلقهبسته، امکان شبیهسازی یک سیستم تعلیق تطبیقی فراهم میشود که در آن پارامترهای مکانیکی بر اساس شرایط لحظهای سیستم تنظیم میشوند.
مقایسه پاسخ موقعیت جرمهای معلق
یکی از نتایج اصلی شبیهسازی، نمودار موقعیت جرمهای معلق در سه مدل مختلف است. از آنجا که هر سه سیستم تحت یک آزمایش یکسان قرار گرفتهاند، این نمودار امکان مقایسه مستقیم پاسخ آنها را فراهم میکند.
در مدل خطی، پاسخ سیستم بر اساس ثابت بودن سختی و ضریب میرایی تعیین میشود. در مدل غیرخطی، ویژگیهای نیرو-جابجایی و نیرو-سرعت باعث میشوند شکل پاسخ نسبت به مدل خطی متفاوت باشد. در مدل سوم نیز تغییر پارامترهای سیستم در طول شبیهسازی باعث ایجاد رفتار دینامیکی متغیر میشود.
تحلیل نمودار موقعیت میتواند برای بررسی دامنه نوسانات، سرعت کاهش نوسانات و تغییرات پاسخ در طول زمان مورد استفاده قرار گیرد. هرچه دامنه نوسان جرم معلق بهتر کنترل شود، سیستم میتواند در برابر تحریک ورودی عملکرد متفاوتی از خود نشان دهد. البته ارزیابی دقیق عملکرد باید بر اساس معیارهای مشخص طراحی و کاربرد مورد نظر انجام شود.
استفاده از Simscape Logging
برای استخراج و بررسی نتایج، این شبیهسازی از قابلیت Simscape Logging استفاده میکند. ثبت دادههای شبیهسازی امکان دسترسی به متغیرهای مختلف سیستم فیزیکی را فراهم میکند و به کاربر اجازه میدهد رفتار اجزای مدل را پس از اجرای شبیهسازی بررسی کند.
در مدلهای Simscape، استفاده از دادههای ثبتشده اهمیت زیادی دارد، زیرا تنها مشاهده خروجی نهایی ممکن است اطلاعات کافی درباره رفتار داخلی سیستم ارائه نکند. با بررسی متغیرهای مناسب میتوان ارتباط میان ورودی، جابجایی، سرعت و پاسخ دینامیکی سیستم را بهتر تحلیل کرد.
تحلیل چگالی طیفی توان یا Power Spectral Density
علاوه بر تحلیل پاسخ در حوزه زمان، در این شبیهسازی از Power Spectral Density یا PSD نیز برای بررسی پاسخ سیستم استفاده میشود. چگالی طیفی توان ابزاری برای تحلیل توزیع انرژی یک سیگنال در فرکانسهای مختلف است و در مطالعه ارتعاشات مکانیکی کاربرد گستردهای دارد.
در سیستمهای تعلیق، بررسی حوزه فرکانس اهمیت ویژهای دارد؛ زیرا بسیاری از پدیدههای ارتعاشی را میتوان با توجه به محتوای فرکانسی آنها بهتر شناسایی کرد. مقایسه PSD سه سیستم میتواند نشان دهد که هر ساختار تعلیق چگونه انرژی ارتعاشی را در محدودههای فرکانسی مختلف توزیع میکند.
این نوع تحلیل مکمل تحلیل زمانی است. نمودار موقعیت بیشتر بر تغییرات سیستم در طول زمان تمرکز دارد، در حالی که PSD اطلاعاتی درباره مؤلفههای فرکانسی پاسخ ارائه میکند. استفاده همزمان از هر دو روش، دید جامعتری از رفتار دینامیکی سیستم تعلیق فراهم میکند.
اهمیت مقایسه مدلهای خطی، غیرخطی و متغیر
مقایسه این سه ساختار نشان میدهد که مدلسازی سیستم تعلیق تنها به انتخاب یک فنر و دمپر محدود نمیشود. بسته به هدف طراحی، میتوان از یک مدل خطی ساده، یک مدل غیرخطی یا یک مدل با پارامترهای متغیر استفاده کرد.
مدل خطی برای تحلیلهای اولیه و مطالعاتی که در آنها سادگی اهمیت دارد، مناسب است. مدل غیرخطی امکان نمایش رفتارهای پیچیدهتر اجزای مکانیکی را فراهم میکند و مدل متغیر نیز زمینه را برای طراحی سیستمهای قابل تنظیم و تطبیقی فراهم میسازد.
در محیط Matlab و Simscape، این رویکردها را میتوان در یک محیط یکپارچه پیادهسازی و با استفاده از ورودی مشترک با یکدیگر مقایسه کرد. این قابلیت بهخصوص در مراحل طراحی و ارزیابی اولیه سیستمهای مکانیکی و خودرو اهمیت دارد.
جمعبندی شبیهسازی
این شبیهسازی یک نمونه مناسب برای بررسی تفاوت میان سه رویکرد مدلسازی سیستم تعلیق در Matlab و Simscape است. در ساختار نخست، یک کمکفنر با مشخصات خطی مورد استفاده قرار میگیرد. ساختار دوم با استفاده از فنر و دمپر غیرخطی، امکان نمایش رفتار پیچیدهتر اجزای تعلیق را فراهم میکند و ساختار سوم با استفاده از عناصر متغیر، امکان تغییر سختی و میرایی در طول اجرای شبیهسازی را نشان میدهد.
نکته مهم در ساختار سوم این است که تغییر سختی فنر با کنترل حلقهباز انجام شده و ضریب میرایی نیز برای دستیابی به میرایی بحرانی تنظیم میشود. این ساختار میتواند مبنایی برای توسعه یک سیستم تعلیق تطبیقی باشد؛ بهگونهای که در مرحله بعد، کنترل حلقهبسته به آن اضافه شده و پارامترهای سیستم بر اساس وضعیت واقعی خودرو یا تحریک ورودی تنظیم شوند.
همچنین استفاده از Simscape Logging، نمودار موقعیت جرمهای معلق و تحلیل Power Spectral Density امکان بررسی پاسخ سیستم را هم در حوزه زمان و هم در حوزه فرکانس فراهم میکند. در نتیجه، این مدل علاوه بر نمایش نحوه ساخت سیستمهای تعلیق مختلف، یک چارچوب مناسب برای مطالعه اثر خطی بودن، غیرخطی بودن و تغییرپذیری پارامترهای مکانیکی بر پاسخ دینامیکی سیستم فراهم میسازد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت