
چرخدندهها یکی از مهمترین اجزای سامانههای انتقال توان مکانیکی هستند و برای انتقال گشتاور و سرعت زاویهای بین شفتهای مختلف به کار میروند. در بسیاری از سامانههای مکانیکی، نسبت انتقال ثابت برای تمام شرایط کاری کافی نیست و لازم است نسبت سرعت و گشتاور در طول عملکرد سیستم تغییر کند. در چنین شرایطی استفاده از سامانههای انتقال با نسبت متغیر میتواند امکان کنترل بهتر سرعت، گشتاور و رفتار دینامیکی مجموعه را فراهم کند.
در این شبیهسازی، رفتار یک چرخدنده با نسبت تبدیل متغیر بررسی میشود که دو اینرسی یا شفت را به یکدیگر متصل میکند. نسبت دنده بین شفت دنبالکننده یا Follower (F) و شفت پایه یا Base (B) بهصورت تدریجی از نسبت 1:1 به 2:1 افزایش پیدا میکند. تغییر نسبت دنده باعث میشود رابطه میان سرعت زاویهای و گشتاور دو شفت نیز در طول زمان تغییر کند. این ویژگی، مدل را به نمونهای مناسب برای بررسی مفاهیم انتقال توان مکانیکی، اینرسی معادل و رفتار دینامیکی سامانههای انتقال با نسبت متغیر تبدیل میکند.
معرفی سامانه چرخدنده با نسبت متغیر
در یک چرخدنده معمولی، نسبت انتقال مشخص است و در شرایط ایدهآل، نسبت سرعت زاویهای دو شفت به مقدار ثابتی وابسته به هندسه چرخدندهها باقی میماند. اما در چرخدنده با نسبت متغیر، این نسبت میتواند در طول زمان تغییر کند. در مدل حاضر، نسبت تبدیل از مقدار اولیه 1:1 شروع شده و بهصورت پیوسته تا 2:1 افزایش مییابد.
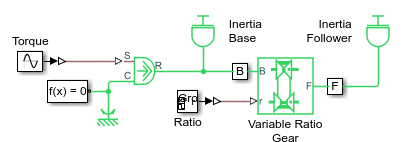 دو طرف سامانه شامل دو اینرسی هستند که میتوان آنها را نماینده شفت ورودی و شفت خروجی در نظر گرفت. بین این دو اینرسی یک عنصر انتقال مکانیکی قرار گرفته است که نسبت انتقال آن ثابت نیست. بنابراین با تغییر نسبت دنده، نحوه انتقال سرعت و گشتاور از یک شفت به شفت دیگر نیز تغییر میکند.
یکی از نکات مهم این شبیهسازی آن است که افزایش نسبت دنده باعث کاهش نسبت سرعت زاویهای شفت دنبالکننده به شفت پایه میشود. در مقابل، نسبت گشتاور شفت دنبالکننده به شفت پایه افزایش پیدا میکند. این رفتار با اصل بنیادی انتقال توان در سامانههای مکانیکی سازگار است؛ یعنی در یک سامانه ایدهآل، افزایش مزیت مکانیکی و گشتاور معمولاً با کاهش سرعت همراه خواهد بود.
نسبت سرعت و گشتاور در چرخدنده متغیر
برای درک بهتر رفتار مدل، باید ارتباط میان نسبت دنده، سرعت زاویهای و گشتاور بررسی شود. هنگامی که نسبت تبدیل از 1:1 به 2:1 تغییر میکند، نسبت سرعت زاویهای خروجی نسبت به ورودی کاهش مییابد. به عبارت دیگر، شفت دنبالکننده در مقایسه با شفت پایه با سرعت زاویهای کمتری حرکت خواهد کرد.
در مقابل، کاهش سرعت با افزایش قابلیت انتقال گشتاور همراه است. بنابراین با افزایش نسبت دنده، مقدار گشتاور قابل انتقال در سمت دنبالکننده نسبت به سمت پایه افزایش پیدا میکند. این ویژگی یکی از مفاهیم اساسی سامانههای انتقال قدرت است و در طراحی گیربک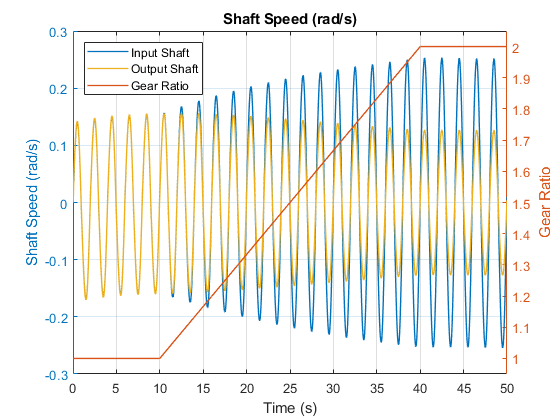 سها، سامانههای انتقال توان خودرو، ماشینآلات صنعتی و تجهیزات مکانیکی اهمیت زیادی دارد.
در یک حالت ساده و ایدهآل میتوان رابطه کلی میان سرعت و نسبت انتقال را به شکل مفهومی در نظر گرفت. هرچه نسبت انتقال افزایش پیدا کند، سرعت زاویهای سمت خروجی نسبت به سمت ورودی کاهش مییابد. در مقابل، گشتاور خروجی افزایش پیدا میکند. البته در مدلهای واقعی، تلفات، اصطکاک، انعطافپذیری اجزا و میرایی باعث میشوند رفتار واقعی با حالت ایدهآل تفاوت داشته باشد.
استفاده از بلوک Variable Ratio Transmission
برای پیادهسازی چرخدنده با نسبت متغیر در محیط Matlab و Simscape، از بلوک Variable Ratio Transmission استفاده شده است. این بلوک امکان تغییر نسبت انتقال مکانیکی را در طول اجرای شبیهسازی فراهم میکند و در عین حال ویژگی انعطافپذیری مکانیکی را نیز در مدل لحاظ میکند.
وجود کامپلاینس یا انعطافپذیری در این بلوک اهمیت زیادی دارد، زیرا اتصال مکانیکی در دنیای واقعی کاملاً صلب نیست. شفتها، چرخدندهها و سایر اجزای انتقال قدرت دارای مقداری سختی و میرایی هستند. در نتیجه، زمانی که گشتاور به سامانه اعمال میشود، ممکن است تغییر شکلهای کوچک مکانیکی و نوسانات دینامیکی ایجاد شوند.
پارامترهای مربوط به سختی و میرایی کامپلاینس باید با توجه به سطح گشتاورهایی که توسط چرخدنده متغیر منتقل میشوند انتخاب شوند. اگر سختی بیش از اندازه زیاد انتخاب شود، اتصال تقریباً صلب خواهد شد و ممکن است دینامیک سریع سامانه به وجود آید. از سوی دیگر، اگر میرایی بیش از اندازه کم باشد، انرژی ذخیرهشده در بخش انعطافپذیر میتواند موجب ایجاد نوسانات با فرکانس بالا شود.
اهمیت سختی و میرایی در شبیهسازی
یکی از نکات فنی مهم این مدل، تأثیر مستقیم پارامترهای سختی و میرایی بر پایداری و دقت شبیهسازی است. در یک سیستم مکانیکی واقعی، میرایی موجب کاهش تدریجی دامنه نوسانات میشود. اگر مقدار میرایی مدل بهصورت غیرواقعی پایین انتخاب شود، نوسانات ناشی از کامپلاینس میتوانند برای مدت طولانی باقی بمانند یا حتی رفتار عددی شبیهسازی را دشوار کنند.
نوسانات با فرکانس بالا معمولاً نیازمند استفاده از گام زمانی کوچکتر هستند. اگر گام زمانی شبیهسازی به اندازه کافی کوچک نباشد، حل عددی ممکن است نتواند دینامیک سریع سیستم را بهدرستی دنبال کند. در نتیجه، انتخاب نامناسب پارامترهای کامپلاینس میتواند باعث افزایش زمان اجرای شبیهسازی، کاهش دقت نتایج یا ایجاد مشکلات عددی شود.
بنابراین هنگام تنظیم مدل در Matlab باید بین سختی، میرایی، سطح گشتاور انتقالی و تنظیمات حلگر یک سازگاری منطقی وجود داشته باشد. این موضوع بهخصوص در مدلهایی که نسبت انتقال در طول زمان تغییر میکند اهمیت بیشتری پیدا میکند، زیرا مشخصات دینامیکی سامانه در طول اجرای شبیهسازی ثابت باقی نمیماند.
اعمال گشتاور نوسانی به شفت ورودی
برای بررسی رفتار دینامیکی سامانه، شفت ورودی با استفاده از یک منبع گشتاور نوسانی تحریک میشود. این نوع تحریک امکان مشاهده واکنش شفتها در برابر یک ورودی متغیر را فراهم میکند و شرایط مناسبتری برای بررسی اثر نسبت دنده ایجاد مینماید.
در صورتی که گشتاور ورودی ثابت باشد، بخش مهمی از رفتار سیستم را میتوان از طریق روابط استاتیکی تحلیل کرد؛ اما اعمال گشتاور نوسانی باعث میشود اثر اینرسی، کامپلاینس و میرایی نیز در نتایج قابل مشاهده باشد. بنابراین این شبیهسازی علاوه بر بررسی رابطه سرعت و گشتاور، برای مطالعه رفتار دینامیکی یک سامانه انتقال مکانیکی نیز کاربرد دارد.
در طول اجرای مدل، نسبت انتقال بهصورت تدریجی افزایش پیدا میکند. در نتیجه، سیستم در یک وضعیت ثابت باقی نمیماند و ویژگیهای دینامیکی آن با گذشت زمان تغییر میکنند. این موضوع باعث میشود تحلیل نتایج شبیهسازی نسبت به یک گیربکس با نسبت ثابت، اطلاعات بیشتری درباره عملکرد انتقال مکانیکی در شرایط متغیر ارائه دهد.
بررسی نتایج شبیهسازی در Simscape Logging
یکی از قابلیتهای مهم محیط Simscape، امکان ثبت متغیرهای فیزیکی مدل با استفاده از Simscape Logging است. در این شبیهسازی نیز سرعت شفت ورودی و خروجی ثبت شده و برای تحلیل رفتار سامانه مورد استفاده قرار میگیرد.
نتایج نشان میدهند که با افزایش نسبت دنده، اینرسی مؤثر مشاهدهشده از سمت ورودی کاهش پیدا میکند. این تغییر در اینرسی مؤثر باعث میشود پاسخ شفت ورودی نسبت به گشتاور نوسانی تغییر کند. در نتیجه، حداکثر سرعت شفت ورودی با افزایش نسبت دنده افزایش پیدا میکند.
این رفتار را میتوان با مفهوم انعکاس اینرسی از طریق نسبت انتقال توضیح داد. در یک سامانه انتقال مکانیکی، اینرسی بار از طریق نسبت دنده به سمت دیگر سیستم منتقل میشود و مقدار اینرسی معادل وابسته به نسبت انتقال خواهد بود. بنابراین تغییر نسبت دنده فقط سرعت و گشتاور را تغییر نمیدهد، بلکه میتواند مشخصات دینامیکی مشاهدهشده از یک سمت سامانه را نیز تغییر دهد.
تأثیر افزایش نسبت دنده بر اینرسی مؤثر
یکی از نتایج کلیدی این شبیهسازی، کاهش اینرسی مؤثر در سمت ورودی با افزایش نسبت انتقال است. این موضوع اهمیت زیادی در تحلیل دینامیکی سامانههای مکانیکی دارد. وقتی اینرسی مؤثر کاهش پیدا میکند، برای یک گشتاور مشخص، شتاب زاویهای بیشتری در اختیار سیستم قرار میگیرد. بنابراین در شرایط تحریک نوسانی، امکان افزایش دامنه سرعت شفت ورودی وجود خواهد داشت.
به همین دلیل، بررسی نسبت انتقال نباید فقط از منظر تبدیل سرعت و گشتاور انجام شود. در طراحی یک سیستم مکانیکی، نسبت دنده میتواند بر پاسخ گذرا، شتابگیری، نوسانات، بارهای دینامیکی و حتی شرایط مورد نیاز برای کنترلکننده تأثیر بگذارد.
این مسئله در سامانههایی که نسبت انتقال آنها در طول زمان تغییر میکند اهمیت بیشتری دارد، زیرا اینرسی مؤثر سیستم نیز ممکن است در طول فرآیند تغییر نسبت انتقال، تغییر کند. در نتیجه، پاسخ سیستم به یک ورودی مشخص در ابتدای شبیهسازی الزاماً با پاسخ آن در انتهای شبیهسازی یکسان نخواهد بود.
تحلیل سرعت شفتهای ورودی و خروجی
با مشاهده نمودار سرعت شفتها میتوان اثر مستقیم افزایش نسبت دنده را بررسی کرد. در ابتدای فرآیند، نسبت انتقال برابر 1:1 است و بنابراین سرعت دو سمت سامانه ارتباط نزدیکتری با یکدیگر دارند. با افزایش تدریجی نسبت انتقال، سرعت شفت دنبالکننده نسبت به شفت پایه کاهش مییابد.
در عین حال، تحریک نوسانی ورودی موجب میشود سرعت شفتها نیز دارای مؤلفه نوسانی باشد. تغییر نسبت انتقال باعث تغییر دامنه و ویژگی پاسخ سرعت در سمت ورودی میشود. طبق نتایج شبیهسازی، با افزایش نسبت انتقال، حداکثر سرعت شفت ورودی افزایش پیدا میکند که با کاهش اینرسی مؤثر قابل توضیح است.
بنابراین نمودارهای حاصل از Simscape Logging صرفاً برای مشاهده شکل موج سرعت نیستند، بلکه میتوانند برای بررسی اثر نسبت انتقال متغیر بر دینامیک سیستم مورد استفاده قرار گیرند. با تحلیل این نمودارها میتوان ارتباط میان ورودی گشتاور، نسبت دنده، سرعت شفت و اینرسی مؤثر را بهتر درک کرد.
اهمیت انتخاب گام زمانی در شبیهسازی
در مدلهای مکانیکی دارای کامپلاینس، انتخاب گام زمانی مناسب اهمیت زیادی دارد. وجود سختی و میرایی باعث ایجاد دینامیکهای سریع میشود و در صورت پایین بودن غیرواقعی میرایی، فرکانس نوسانات میتواند افزایش پیدا کند. در چنین شرایطی، استفاده از گام زمانی بزرگ ممکن است جزئیات پاسخ سیستم را بهدرستی ثبت نکند.
بنابراین اگر هنگام اجرای شبیهسازی مشاهده شود که سیستم دارای نوسانات سریع است، باید پارامترهای سختی و میرایی و همچنین تنظیمات حلگر بررسی شوند. هدف این نیست که صرفاً با کاهش گام زمانی، مشکل برطرف شود؛ بلکه ابتدا باید مشخص شود که آیا پارامترهای مکانیکی مدل از نظر فیزیکی واقعبینانه هستند یا خیر.
در یک مدل مهندسی مناسب، پارامترهای کامپلاینس باید بر اساس مشخصات واقعی سامانه یا فرضیات فیزیکی معتبر تعیین شوند. سپس حلگر و گام زمانی متناسب با سریعترین دینامیک موجود در مدل انتخاب میشوند. این رویکرد موجب میشود نتایج شبیهسازی هم از نظر عددی پایدارتر باشند و هم تفسیر فیزیکی بهتری داشته باشند.
کاربرد شبیهسازی در تحلیل سامانههای انتقال قدرت
مدل چرخدنده با نسبت متغیر میتواند برای درک بسیاری از مفاهیم مهم در مهندسی مکانیک و مهندسی سیستمهای دینامیکی مورد استفاده قرار گیرد. این شبیهسازی نشان میدهد که تغییر نسبت انتقال تنها یک تغییر ساده در سرعت خروجی نیست، بلکه میتواند بر گشتاور، اینرسی مؤثر و پاسخ دینامیکی کل سامانه تأثیر بگذارد.
از این ساختار میتوان برای مطالعه سامانههای انتقال توان، گیربکسهای دارای نسبت متغیر، سامانههای مکانیکی کنترلشونده و مدلهای دینامیکی چنداینرسی استفاده کرد. همچنین این مدل میتواند مبنایی برای توسعه شبیهسازیهای پیچیدهتر باشد که در آن علاوه بر نسبت انتقال، اصطکاک، لقی، بار متغیر، کنترلکننده و سایر عناصر واقعی نیز به سیستم اضافه میشوند.
جمعبندی شبیهسازی چرخدنده با نسبت متغیر
در این شبیهسازی در Matlab و Simscape، عملکرد یک چرخدنده با نسبت انتقال متغیر بررسی شد که دو اینرسی یا شفت را به یکدیگر متصل میکند. نسبت انتقال بین شفت دنبالکننده و شفت پایه بهصورت پیوسته از 1:1 به 2:1 افزایش مییابد. نتیجه این تغییر آن است که نسبت سرعت زاویهای شفت دنبالکننده نسبت به شفت پایه کاهش پیدا میکند، در حالی که نسبت گشتاور افزایش مییابد.
برای مدلسازی این رفتار از بلوک Variable Ratio Transmission استفاده شده است که کامپلاینس مکانیکی را نیز در ساختار انتقال در نظر میگیرد. انتخاب مناسب سختی و میرایی این بخش اهمیت زیادی دارد، زیرا میرایی بسیار پایین میتواند باعث ایجاد نوسانات با فرکانس بالا شود و در نتیجه نیاز به استفاده از گامهای زمانی کوچکتر را افزایش دهد.
نتایج ثبتشده توسط Simscape Logging نیز نشان میدهند که با افزایش نسبت انتقال، اینرسی مؤثر در سمت ورودی کاهش پیدا میکند و در اثر اعمال گشتاور نوسانی، حداکثر سرعت شفت ورودی افزایش مییابد. بنابراین این مدل نمونهای مناسب برای بررسی همزمان رابطه سرعت و گشتاور، انعکاس اینرسی و اثر پارامترهای کامپلاینس بر رفتار دینامیکی یک سامانه انتقال مکانیکی است.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت



چرا در این شبیهسازی از گشتاور نوسانی استفاده شده است؟
برای بررسی پاسخ دینامیکی شفتها و مشاهده اثر تغییر نسبت انتقال بر سرعت و نوسانات سیستم.
افزایش نسبت دنده چه اثری بر اینرسی مؤثر سمت ورودی دارد؟
با افزایش نسبت دنده، اینرسی مؤثر مشاهدهشده از سمت ورودی کاهش پیدا میکند.
چرا میرایی پایین میتواند باعث افزایش نوسانات در مدل Simscape شود؟
چون میرایی پایین انرژی نوسانی سیستم را دیرتر مستهلک میکند و نوسانات فرکانس بالا باقی میمانند.
نقش بلوک Variable Ratio Transmission در این شبیهسازی چیست؟
این بلوک نسبت انتقال متغیر بین دو شفت را مدل کرده و کامپلاینس مکانیکی را نیز در نظر میگیرد.
چرا با افزایش نسبت دنده از 1:1 به 2:1، سرعت شفت دنبالکننده کاهش پیدا میکند؟
چون افزایش نسبت انتقال باعث افزایش گشتاور و کاهش نسبت سرعت زاویهای خروجی به ورودی میشود.