
چرخدندههای اپیسیکلیک (Epicyclic Gears) یا چرخدندههای سیارهای، یکی از مهمترین ساختارهای انتقال قدرت در سیستمهای مکانیکی و صنعتی محسوب میشوند. این نوع مجموعههای دندهای به دلیل برخورداری از ساختار فشرده، قابلیت دستیابی به نسبتهای تبدیل سرعت بالا و امکان انتقال گشتاور قابلتوجه، در طیف گستردهای از تجهیزات صنعتی، گیربکسهای خودرو، سامانههای انتقال قدرت و ماشینآلات مکانیکی مورد استفاده قرار میگیرند. با وجود مزایای متعدد، تحلیل عملکرد و محاسبه بازدهی این مجموعهها به دلیل وجود چندین نقطه درگیری دندهای و پیچیدگی روابط حرکتی اجزای مختلف، نیازمند بررسی دقیق است.
یکی از پارامترهای اساسی در ارزیابی عملکرد گیربکسهای سیارهای، بازدهی انتقال توان است. این پارامتر نشان میدهد چه مقدار از توان مکانیکی ورودی پس از عبور از مجموعه چرخدندهها به خروجی منتقل میشود و چه مقدار از آن در اثر تلفات مکانیکی، اصطکاک و درگیری دندانهها از بین میرود. در مجموعههای اپیسیکلیک مرکب که از چندین مرحله انتقال قدرت تشکیل شدهاند، حتی اگر بازدهی هر مرحله بهتنهایی مناسب باشد، ترکیب مراحل مختلف میتواند باعث کاهش محسوس بازدهی کلی سیستم شود.
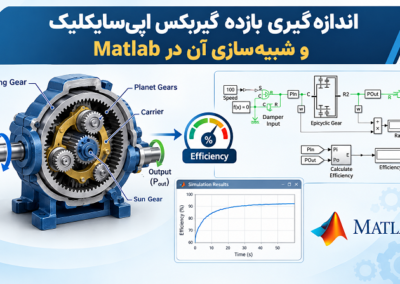
در این شبیهسازی، یک مجموعه انتقال قدرت اپیسیکلیک با نسبت تبدیل کلی 256 به 1 مورد بررسی قرار میگیرد. هدف اصلی، اندازهگیری و تأیید بازدهی انتقال توان این مجموعه با استفاده از بازدهیهای مشخصشده برای درگیریهای دندهای است. مدل مورد استفاده از دو عنصر حلقهای-سیارهای (Ring-Planet Elements) تشکیل شده است و نتایج آن با تحلیلهای ریاضی ارائهشده در پژوهش W. A. Tuplin در سال 1957 مقایسه میشود. نتیجه شبیهسازی نشان میدهد که بازدهی کلی مجموعه برابر با 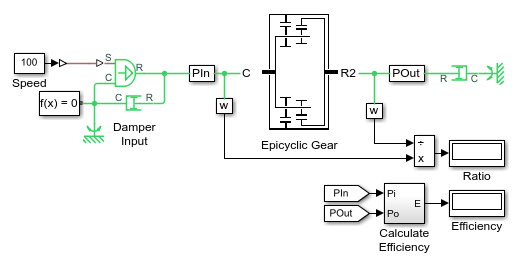 0.22 است؛ مقداری که با پیشبینی تحلیل تحلیلی منبع علمی مورد استفاده مطابقت دارد.
معرفی چرخدندههای اپیسیکلیک
چرخدنده اپیسیکلیک نوعی سیستم انتقال قدرت است که در آن حداقل یکی از چرخدندهها علاوه بر چرخش حول محور خود، به کمک یک عضو نگهدارنده یا حامل (Carrier) حول محور مرکزی مجموعه نیز حرکت میکند. همین ویژگی باعث میشود روابط سینماتیکی این سیستم با گیربکسهای معمولی که محور چرخدندههای آنها ثابت است، تفاوت داشته باشد.
یک مجموعه سیارهای ساده معمولاً از چهار جزء اصلی تشکیل میشود:
- چرخدنده خورشیدی (Sun Gear): چرخدندهای است که در مرکز مجموعه قرار دارد و معمولاً با چرخدندههای سیارهای درگیر میشود.
- چرخدندههای سیارهای (Planet Gears): این چرخدندهها در اطراف چرخدنده خورشیدی قرار گرفتهاند و ضمن چرخش حول محور خود، همراه با حامل حرکت مداری انجام میدهند.
- حامل سیارهای (Planet Carrier): عضوی مکانیکی است که محور چرخدندههای سیارهای را نگه می
 دارد و امکان حرکت مداری آنها را فراهم میکند.
- چرخدنده حلقهای (Ring Gear): چرخدندهای با دندانههای داخلی است که در قسمت بیرونی مجموعه قرار گرفته و با چرخدندههای سیارهای درگیر میشود.
ترکیب این اجزا امکان ایجاد نسبتهای تبدیل متنوع را فراهم میکند. با ثابت نگهداشتن یکی از اعضای مجموعه و استفاده از دو عضو دیگر بهعنوان ورودی و خروجی، میتوان رفتارهای حرکتی متفاوتی ایجاد کرد. برای مثال، در برخی شرایط، چرخدنده خورشیدی بهعنوان ورودی، حامل بهعنوان خروجی و چرخدنده حلقهای بهعنوان عضو ثابت عمل میکند. تغییر وضعیت هر یک از این اجزا میتواند نسبت تبدیل سرعت و جهت دوران خروجی را تغییر دهد.
یکی از ویژگیهای مهم مجموعههای اپیسیکلیک، امکان دستیابی به نسبتهای تبدیل بسیار بزرگ در فضایی نسبتاً کوچک است. این ویژگی بهخصوص در کاربردهایی که محدودیت ابعاد و وزن وجود دارد، اهمیت زیادی پیدا میکند. با این حال، دستیابی به نسبت تبدیلهای بالا معمولاً مستلزم استفاده از چند مرحله دندهای است که تحلیل بازدهی کلی را پیچیدهتر میکند.
اهمیت اندازهگیری بازدهی در گیربکسهای سیارهای
بازدهی یکی از شاخصهای اصلی ارزیابی عملکرد تجهیزات انتقال قدرت است. در یک گیربکس ایدهآل، تمام توان ورودی بدون هیچگونه اتلافی به خروجی منتقل میشود. اما در سیستمهای واقعی، اصطکاک بین سطوح در تماس، لغزش نسبی دندانهها، مقاومت یاتاقانها، تلفات ناشی از روانکاری و سایر عوامل مکانیکی باعث کاهش توان خروجی میشوند.
بازدهی انتقال توان معمولاً از نسبت توان مکانیکی خروجی به توان مکانیکی ورودی به دست میآید:
η = Pout / Pin
در این رابطه، η نشاندهنده بازدهی سیستم، Pout توان مکانیکی خروجی و Pin توان مکانیکی ورودی است. مقدار بازدهی معمولاً عددی بین صفر و یک خواهد بود. هرچه این مقدار به یک نزدیکتر باشد، تلفات انرژی در سیستم کمتر است.
توان مکانیکی دورانی نیز از حاصلضرب گشتاور در سرعت زاویهای محاسبه میشود:
P = T × ω
در این رابطه، T گشتاور و ω سرعت زاویهای بر حسب رادیان بر ثانیه است. بنابراین، برای اندازهگیری بازدهی یک گیربکس، لازم است گشتاور و سرعت زاویهای در سمت ورودی و خروجی مشخص باشند.
در گیربکسهای اپیسیکلیک، محاسبه بازدهی صرفاً با بررسی نسبت سرعت ورودی و خروجی امکانپذیر نیست؛ زیرا نسبت تبدیل سرعت بهتنهایی اطلاعاتی درباره تلفات انرژی ارائه نمیدهد. برای تعیین بازدهی واقعی، باید توان ورودی و خروجی در شرایط کاری مشخص محاسبه و با یکدیگر مقایسه شوند.
این موضوع در مجموعههایی با نسبت تبدیل بسیار بالا اهمیت بیشتری دارد. در چنین سیستمهایی، چندین مرحله درگیری دندهای وجود دارد و تلفات هر مرحله میتواند بر عملکرد نهایی مجموعه تأثیر بگذارد. به همین دلیل، تحلیل جداگانه بازدهی درگیریهای دندهای و بررسی اثر ترکیبی آنها ضروری است.
معرفی شبیهسازی اندازهگیری بازدهی مجموعه اپیسیکلیک
مدل مورد بررسی در این مثال، یک مجموعه انتقال قدرت اپیسیکلیک مرکب است که نسبت تبدیل کلی آن برابر با 256 به 1 در نظر گرفته شده است. چنین نسبت تبدیلی نشاندهنده قابلیت این ساختار در کاهش بسیار زیاد سرعت خروجی نسبت به سرعت ورودی است.
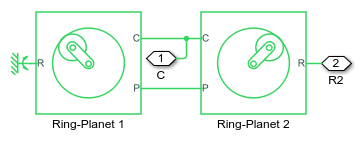
این مجموعه از دو عنصر حلقهای-سیارهای تشکیل شده است که بهصورت ترکیبی در یک ساختار انتقال قدرت به یکدیگر متصل شدهاند. استفاده از دو مرحله اپیسیکلیک امکان دستیابی به نسبت تبدیل کلی بسیار بالا را فراهم میکند، بدون آنکه نیاز باشد از یک جفت چرخدنده ساده با ابعاد یا نسبت دندانههای غیرعملی استفاده شود.
هدف اصلی مدل، بررسی میزان بازدهی انتقال توان در چنین ساختاری است. برای این منظور، بازدهی درگیریهای دندهای بهعنوان پارامترهای مشخص در نظر گرفته میشوند و عملکرد کلی مجموعه مورد ارزیابی قرار میگیرد.
یکی از نکات مهم این شبیهسازی، مقایسه نتیجه محاسباتی مدل با نتیجه تحلیل ریاضی ارائهشده در مرجع علمی است. به این ترتیب، مدل تنها برای نمایش حرکت چرخدندهها استفاده نمیشود، بلکه بهعنوان ابزاری برای اعتبارسنجی محاسبات بازدهی نیز به کار میرود.
ساختار کلی گیربکس و اجزای انتقال قدرت
در ساختار این گیربکس، دو عنصر حلقهای-سیارهای در کنار یکدیگر قرار گرفتهاند. هر عنصر شامل مجموعهای از چرخدندههاست که با یکدیگر درگیر شده و بخشی از نسبت تبدیل کلی سیستم را ایجاد میکنند. اتصال این دو مرحله بهصورت ترکیبی باعث میشود نسبت تبدیل نهایی حاصل عملکرد مشترک آنها باشد.
در یک سیستم اپیسیکلیک مرکب، نحوه اتصال اجزا اهمیت بسیار زیادی دارد. ممکن است خروجی مرحله اول به ورودی مرحله دوم متصل شود یا برخی از اعضای دو مرحله بهصورت مشترک حرکت کنند. در هر حالت، سرعت زاویهای و گشتاور اجزای مختلف به یکدیگر وابسته خواهند بود.
برای تحلیل دقیق چنین مجموعهای، باید وضعیت حرکتی اعضای اصلی شامل چرخدندههای حلقهای، چرخدندههای سیارهای و حاملها مشخص شود. همچنین لازم است ارتباط مکانیکی میان مراحل مختلف بهدرستی در مدل تعریف شود تا انتقال حرکت و گشتاور مطابق ساختار واقعی سیستم انجام گیرد.
تصویر ساختار کلی گیربکس در محیط شبیهسازی، نحوه قرارگیری عناصر انتقال قدرت و ارتباط میان اجزای مختلف را نشان میدهد. مشاهده این ساختار به درک بهتر نحوه ایجاد نسبت تبدیل بالا کمک میکند.
در این مدل، نسبت تبدیل کلی 256:1 است. این مقدار به این معناست که در شرایط تعریفشده، سرعت چرخشی ورودی و خروجی دارای اختلافی به نسبت 256 هستند. به بیان دیگر، سرعت خروجی به یک دویست و پنجاه و ششم سرعت ورودی میرسد؛ البته جهت دوران و علامت سرعتها به نحوه اتصال اجزای گیربکس و وضعیت حرکتی آنها بستگی دارد.
نقش بازدهی درگیری دندهها در عملکرد مجموعه
در هر مرحله از انتقال قدرت، دندانههای چرخدندهها تحت نیروهای تماسی قرار میگیرند. انتقال نیرو از طریق تماس دندانهها انجام میشود و در این فرایند، عواملی مانند اصطکاک، تغییر شکل الاستیک، لغزش نسبی و شرایط روانکاری باعث ایجاد تلفات میشوند.
بازدهی درگیری دندهای نشان میدهد چه سهمی از توان منتقلشده در یک مرحله، پس از عبور از محل تماس دندانهها در دسترس مرحله بعدی قرار میگیرد. در مدل مورد بررسی، بازدهیهای مربوط به درگیریهای دندهای بهعنوان ورودی تحلیل در نظر گرفته شدهاند.
اگر یک سیستم شامل چند مرحله انتقال قدرت متوالی باشد و هر مرحله دارای بازدهی مشخصی باشد، در یک مسیر انتقال توان ساده و بدون شاخههای موازی، بازدهی کل را میتوان از حاصلضرب بازدهی مراحل به دست آورد:
ηtotal = η1 × η2 × … × ηn
این رابطه برای سیستمهایی کاربرد دارد که توان بهصورت متوالی از یک مرحله به مرحله بعد منتقل میشود و تعریف بازدهی هر مرحله با مسیر انتقال توان سازگار است. با این حال، در مجموعههای اپیسیکلیک پیچیده، ممکن است چند مسیر انتقال توان بهطور همزمان فعال باشند و بعضی از اجزا نیز توان را جذب یا تحویل دهند. در چنین شرایطی، محاسبه بازدهی کل باید بر اساس تراز توان همه اجزای مجموعه انجام شود.
بنابراین، استفاده از یک رابطه ساده برای ضرب بازدهی تمام درگیریها همیشه کافی نیست. در گیربکسهای سیارهای مرکب، جهت انتقال توان، وضعیت حرکت اعضا و نقش هر چرخدنده در ایجاد گشتاور خروجی باید در محاسبات لحاظ شود.
اهمیت این موضوع در گیربکس مورد بررسی کاملاً مشخص است؛ زیرا نسبت تبدیل 256:1 نشان میدهد که سیستم از ساختاری با نسبت تبدیل بالا برخوردار است و تحلیل دقیق بازدهی آن به درک نحوه انتقال توان در هر دو عنصر اپیسیکلیک وابسته خواهد بود.
معرفی زیرسیستم چرخدنده اپیسیکلیک
یکی از بخشهای مهم مدل، زیرسیستم اختصاصی چرخدنده اپیسیکلیک (Epicyclic Gear Subsystem) است. این زیرسیستم وظیفه نمایش و مدلسازی رفتار مکانیکی مجموعه دندهای را بر عهده دارد و ارتباط میان اجزای مختلف گیربکس را بهصورت ساختاریافته پیادهسازی میکند.
استفاده از زیرسیستم در محیط مدلسازی باعث میشود ساختار گیربکس به بخشهای کوچکتر و قابلمدیریت تقسیم شود. این روش در مدلهای مکانیکی پیچیده اهمیت زیادی دارد؛ زیرا امکان بررسی مستقل هر قسمت، کاهش پیچیدگی نمودار اصلی و استفاده مجدد از اجزای مدل را فراهم میکند.
در زیرسیستم اپیسیکلیک، ارتباط مکانیکی میان چرخدندهها و اجزای متحرک باید بهگونهای تعریف شود که روابط سینماتیکی و دینامیکی مجموعه حفظ شوند. بهعنوان مثال، سرعت زاویهای چرخدندههای سیارهای تنها به سرعت دوران خود آنها وابسته نیست، بلکه حرکت حامل نیز بر رفتار آنها تأثیر میگذارد.
این ویژگی یکی از تفاوتهای اساسی مجموعههای سیارهای با گیربکسهای معمولی است. در یک جفت چرخدنده ساده با محورهای ثابت، روابط سرعت زاویهای عمدتاً بر اساس نسبت تعداد دندانهها تعیین میشوند؛ اما در مجموعه اپیسیکلیک باید حرکت حامل نیز در روابط محاسباتی وارد شود.
برای نمونه، در یک مجموعه سیارهای ساده با چرخدنده خورشیدی و حلقهای، رابطه ویلیس بهصورت زیر بیان میشود:
(ωs – ωc) / (ωr – ωc) = – Nr / Ns
در این رابطه، ωs سرعت زاویهای چرخدنده خورشیدی، ωr سرعت زاویهای چرخدنده حلقهای و ωc سرعت زاویهای حامل است. همچنین Ns و Nr بهترتیب تعداد دندانههای چرخدنده خورشیدی و حلقهای هستند.
این رابطه نشان میدهد که برای تحلیل حرکت مجموعه، سرعت حامل باید بهعنوان یک متغیر مستقل در نظر گرفته شود. چنین روابطی مبنای تحلیل سینماتیکی گیربکسهای سیارهای هستند و در پیادهسازی مدلهای محاسباتی و شبیهسازی نقش مهمی دارند.
بررسی نسبت تبدیل 256 به 1
نسبت تبدیل 256:1 یکی از مشخصههای اصلی سیستم مورد مطالعه است. این نسبت نشاندهنده کاهش قابلتوجه سرعت در خروجی نسبت به ورودی است. در بسیاری از کاربردهای صنعتی، دستیابی به چنین نسبت تبدیلی برای افزایش گشتاور خروجی و کاهش سرعت حرکت مورد نیاز است.
برای درک بهتر مفهوم نسبت تبدیل، فرض کنید سرعت ورودی گیربکس برابر با 256 دور بر دقیقه باشد. در صورتی که نسبت تبدیل سرعت برابر با 256 به 1 باشد و مجموعه در شرایط تعریفشده کار کند، سرعت خروجی از نظر مقدار برابر با یک دور بر دقیقه خواهد بود.
در حالت ایدهآل و با صرفنظر از تلفات، کاهش سرعت معمولاً با افزایش متناسب گشتاور همراه است. رابطه تقریبی گشتاور ورودی و خروجی در یک گیربکس ایدهآل به شکل زیر خواهد بود:
Tout = i × Tin
در این رابطه، i نسبت افزایش گشتاور یا نسبت تبدیل تعریفشده در مسیر انتقال قدرت است. برای نسبت تبدیل 256:1، در حالت ایدهآل گشتاور خروجی میتواند 256 برابر گشتاور ورودی باشد.
اما در یک گیربکس واقعی، بخشی از توان ورودی در اثر تلفات مکانیکی از بین میرود. بنابراین، گشتاور خروجی واقعی با مقدار ایدهآل متفاوت خواهد بود. اگر بازدهی کلی سیستم برابر با 0.22 باشد، رابطه توان خروجی و ورودی بهصورت زیر خواهد بود:
Pout = 0.22 × Pin
در نتیجه، تنها 22 درصد از توان ورودی به خروجی منتقل میشود. این مقدار نشاندهنده تلفات قابلتوجه در مسیر انتقال قدرت است و اهمیت تحلیل دقیق بازدهی در مجموعههای اپیسیکلیک چندمرحلهای را نشان میدهد.
مبنای علمی و مرجع تحلیل
ساختار و تحلیل این مثال بر اساس پژوهش منتشرشده توسط W. A. Tuplin با عنوان «Designing Compound Epicyclic Gear Trains for Maximum Speed at High Velocity Ratios» است. این پژوهش در تاریخ 4 آوریل 1957 در نشریه Machine Design منتشر شده است.
موضوع اصلی این پژوهش، طراحی مجموعههای چرخدنده اپیسیکلیک مرکب با هدف دستیابی به حداکثر سرعت در نسبتهای سرعت بالا است. طراحی چنین مجموعههایی مستلزم بررسی همزمان روابط حرکتی، نسبت دندانهها، نحوه اتصال مراحل مختلف و بازدهی انتقال توان است.
در سیستمهای مرکب اپیسیکلیک، انتخاب ساختار مناسب تنها به دستیابی به یک نسبت تبدیل مشخص محدود نمیشود. طراح باید عواملی مانند تعداد مراحل انتقال قدرت، سرعت نسبی اجزا، میزان بار واردشده به دندانهها و تلفات مکانیکی را نیز بررسی کند.
از این منظر، مدل حاضر نمونهای از کاربرد تحلیلهای علمی در مدلسازی مهندسی است. با استفاده از شبیهسازی میتوان ساختار پیشنهادی را در یک محیط محاسباتی پیادهسازی کرد و نتایج بهدستآمده را با مقادیر پیشبینیشده توسط روابط تحلیلی مقایسه کرد.
نتایج شبیهسازی و تأیید بازدهی انتقال توان
مهمترین نتیجه این مدل، تأیید بازدهی کلی 0.22 برای مجموعه اپیسیکلیک مورد بررسی است. این مقدار با نتیجهای که از تحلیل تحلیلی ارائهشده در پژوهش Tuplin به دست آمده، مطابقت دارد.
بازدهی 0.22 به این معناست که از هر 100 واحد توان مکانیکی واردشده به سیستم، حدود 22 واحد بهصورت توان مکانیکی مفید در خروجی در دسترس قرار میگیرد. در مقابل، حدود 78 واحد از توان ورودی در مجموع فرایند انتقال قدرت بهعنوان تلفات ظاهر میشود.
البته این تلفات را نباید صرفاً به یک عامل مشخص نسبت داد. در یک مجموعه اپیسیکلیک مرکب، تلفات میتواند حاصل عملکرد چندین درگیری دندهای و سایر اجزای مکانیکی باشد. سهم هر عامل به ساختار گیربکس، شرایط بارگذاری، بازدهی درگیریها و نحوه انتقال توان بستگی دارد.
تطابق نتیجه شبیهسازی با تحلیل ریاضی اهمیت زیادی دارد؛ زیرا نشان میدهد مدل ساختهشده توانسته است رفتار مورد انتظار سیستم را در زمینه انتقال توان و بازدهی بازتولید کند. این موضوع بهویژه در مدلسازی سیستمهای پیچیده اهمیت دارد؛ چراکه خطا در تعریف اتصالات مکانیکی، جهت انتقال توان یا پارامترهای اجزای دندهای میتواند باعث ایجاد نتایج غیرواقعی شود.
همچنین باید توجه داشت که بازدهی 0.22 مربوط به شرایط و پارامترهای تعریفشده در همین مثال است و نباید آن را بهعنوان بازدهی عمومی تمام گیربکسهای اپیسیکلیک در نظر گرفت. بازدهی واقعی یک گیربکس به طراحی هندسی، کیفیت ساخت، مواد مورد استفاده، روانکاری، سرعت دوران، میزان بار و شرایط بهرهبرداری وابسته است.
اهمیت اعتبارسنجی مدلهای مکانیکی
یکی از مراحل ضروری در توسعه مدلهای مهندسی، اعتبارسنجی نتایج شبیهسازی است. صرف ایجاد یک مدل مکانیکی و مشاهده حرکت صحیح اجزا به معنای صحت کامل مدل نیست. ممکن است اجزای سیستم از نظر سینماتیکی رفتار مناسبی داشته باشند، اما محاسبات مربوط به گشتاور، توان یا تلفات با واقعیت مطابقت نداشته باشد.
در این مثال، مقایسه بازدهی بهدستآمده از مدل با نتیجه تحلیل تحلیلی، یک روش اعتبارسنجی محسوب میشود. اگر مدل بتواند مقدار 0.22 را بازتولید کند، میتوان نتیجه گرفت که پیادهسازی آن از نظر محاسبه بازدهی کلی با تحلیل مرجع سازگار است.
برای اعتبارسنجی جامعتر، میتوان علاوه بر بازدهی، پارامترهای دیگری مانند سرعت زاویهای ورودی و خروجی، گشتاورهای انتقالیافته، توان هر مرحله و تلفات درگیریهای دندهای را نیز بررسی کرد. مقایسه این متغیرها با روابط نظری میتواند اطلاعات دقیقتری درباره صحت عملکرد مدل ارائه دهد.
در تحلیل سیستمهای انتقال قدرت، رعایت قرارداد علامت برای گشتاور و سرعت زاویهای نیز اهمیت زیادی دارد. توان مکانیکی دورانی از حاصلضرب این دو کمیت محاسبه میشود و در صورت استفاده از قرارداد علامت ناسازگار، ممکن است توان ورودی و خروجی بهاشتباه تفسیر شوند. بنابراین، برای محاسبه بازدهی باید ابتدا جهت انتقال توان و علامت متغیرهای مکانیکی بهدرستی مشخص شود.
کاربردهای صنعتی مجموعههای اپیسیکلیک با نسبت تبدیل بالا
مجموعههای اپیسیکلیک به دلیل قابلیت ایجاد نسبت تبدیل بالا در ابعاد نسبتاً کوچک، در بسیاری از تجهیزات صنعتی و مکانیکی کاربرد دارند. یکی از مهمترین کاربردهای آنها در گیربکسهای خودروهای اتوماتیک است. در این گیربکسها، ترکیب چند مجموعه سیارهای و استفاده از کلاچها و ترمزهای چندصفحهای امکان ایجاد نسبتهای مختلف دنده را فراهم میکند.
در ماشینآلات صنعتی نیز از گیربکسهای سیارهای برای انتقال گشتاورهای بالا استفاده میشود. تجهیزات بالابر، جرثقیلها، ماشینآلات معدنی، سامانههای محرکه صنعتی و برخی تجهیزات تولیدی از جمله کاربردهای این ساختار هستند.
در سیستمهای رباتیک و محرکهای دقیق نیز گیربکسهای سیارهای اهمیت زیادی دارند. در این کاربردها، کاهش سرعت موتور و افزایش گشتاور خروجی باید با حفظ ابعاد مناسب و قابلیت اطمینان مکانیکی انجام شود.
در برخی کاربردها، نسبت تبدیل بسیار بالا یک مزیت محسوب میشود، اما کاهش بازدهی میتواند محدودیت مهمی ایجاد کند. به همین دلیل، طراحان باید میان نسبت تبدیل مورد نیاز، ابعاد سیستم، گشتاور قابلانتقال و بازدهی مکانیکی تعادل برقرار کنند.
جمعبندی
در این شبیهسازی، عملکرد یک مجموعه انتقال قدرت اپیسیکلیک مرکب با نسبت تبدیل کلی 256:1 بررسی شده است. این مجموعه از دو عنصر حلقهای-سیارهای تشکیل شده و هدف اصلی آن ارزیابی بازدهی انتقال توان با استفاده از بازدهیهای مشخصشده برای درگیریهای دندهای است.
مدل مورد بررسی بر اساس پژوهش W. A. Tuplin در سال 1957 توسعه یافته و نتایج آن با تحلیل تحلیلی ارائهشده در این مرجع مقایسه شده است. مهمترین نتیجه بهدستآمده، تأیید بازدهی کلی 0.22 برای مجموعه انتقال قدرت است. به عبارت دیگر، تنها 22 درصد از توان ورودی بهعنوان توان مکانیکی خروجی در دسترس قرار میگیرد.
این مثال نشان میدهد که در طراحی گیربکسهای اپیسیکلیک مرکب، بررسی نسبت تبدیل بهتنهایی کافی نیست و بازدهی انتقال توان نیز باید بهعنوان یکی از معیارهای اصلی طراحی در نظر گرفته شود. همچنین استفاده از مدلسازی و شبیهسازی امکان بررسی رفتار مجموعههای پیچیده، تحلیل تلفات و مقایسه نتایج عددی با روابط تحلیلی را فراهم میکند.
در نهایت، این مدل میتواند نمونه مناسبی برای آشنایی با تحلیل بازدهی در سیستمهای انتقال قدرت سیارهای باشد و به دانشجویان و مهندسان مکانیک کمک کند تا ارتباط میان ساختار گیربکس، نسبت تبدیل، تلفات مکانیکی و بازدهی کلی را بهتر درک کنند.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

چرا نسبت تبدیل ۲۵۶:۱ بهتنهایی برای ارزیابی عملکرد گیربکس کافی نیست؟
چون نسبت تبدیل فقط اطلاعات سینماتیکی میدهد و درباره تلفات انرژی چیزی نمیگوید؛ برای ارزیابی واقعی باید توان ورودی و خروجی (P = T×ω) محاسبه و مقایسه شود.
چگونه صحت مدل شبیهسازیشده در متلب را اعتبارسنجی کردید؟
با مقایسه بازدهی بهدستآمده از مدل (۰.۲۲) با نتیجه تحلیل تحلیلی پژوهش Tuplin (۱۹۵۷)؛ تطابق این مقدار نشاندهنده صحت پیادهسازی است.
رابطه ویلیس در مدلسازی سینماتیکی مجموعه سیارهای چه نقشی دارد و چگونه در متلب پیاده میشود؟
رابطه (ωs − ωc)/(ωr − ωc) = −Nr/Ns مبنای تحلیل سینماتیکی است و نشان میدهد سرعت حامل باید بهعنوان متغیر مستقل در مدل وارد شود.
در متلب برای محاسبه بازدهی کلی گیربکس، آیا کافی است بازدهی مراحل را در هم ضرب کنیم؟
نه همیشه؛ این رابطه ساده فقط در مسیر انتقال توان متوالی و بدون شاخه موازی معتبر است. در گیربکس اپیسیکلیک مرکب باید تراز توان همه اجزا و جهت انتقال توان لحاظ شود.
چرا برای شبیهسازی این گیربکس اپیسیکلیک از زیرسیستم (Subsystem) استفاده شده است؟
برای تقسیم ساختار پیچیده به بخشهای کوچکتر و قابلمدیریت، کاهش پیچیدگی نمودار اصلی، امکان بررسی مستقل هر بخش و استفاده مجدد از اجزا.