
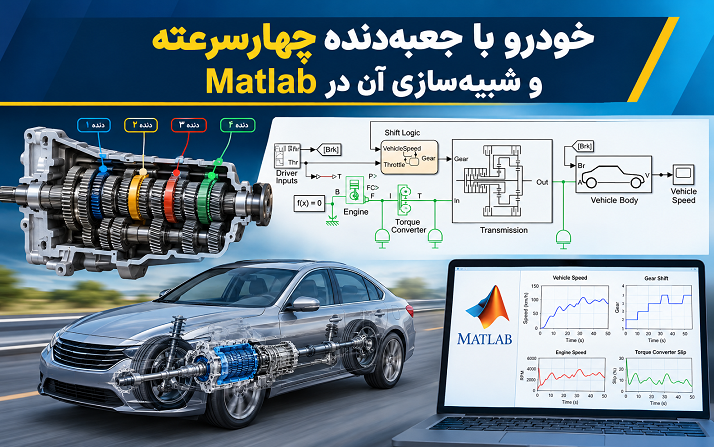
شبیهسازی سامانه انتقال قدرت خودرو یکی از روشهای مهم برای بررسی رفتار دینامیکی خودرو، تحلیل عملکرد جعبهدنده و ارزیابی نحوه انتقال گشتاور از موتور به چرخها است. در خودروهای مجهز به جعبهدنده چندسرعته، انتخاب دنده مناسب نقش مهمی در عملکرد موتور، شتابگیری خودرو، مصرف انرژی و تطبیق سرعت موتور با شرایط حرکتی دارد. به همین دلیل، مدلسازی دقیق موتور، مجموعه انتقال قدرت، جعبهدنده، کلاچها، تایرها و دینامیک طولی خودرو میتواند اطلاعات ارزشمندی درباره رفتار سیستم در شرایط مختلف رانندگی فراهم کند.
در محیط MATLAB و با استفاده از کتابخانه Simscape Driveline، امکان ساخت مدلهای فیزیکی از اجزای مکانیکی سیستم انتقال قدرت و بررسی عملکرد آنها در شرایط مختلف وجود دارد. این محیط به مهندسان اجازه میدهد تا رفتار اجزای متصل به یکدیگر را با در نظر گرفتن روابط فیزیکی، انتقال گشتاور، سرعت زاویهای، اینرسی و سایر پارامترهای مکانیکی تحلیل کنند. همچنین با استفاده از Simulink و Stateflow میتوان منطق کنترلی موردنیاز برای انتخاب دنده را طراحی کرد و عملکرد آن را در کنار مدل فیزیکی خودرو مورد ارزیابی قرار داد.
در این شبیهسازی، یک خودروی کامل مجهز به جعبهدنده چهارسرعته مدلسازی میشود. ساختار سیستم شامل موتور، مجموعه انتقال قدرت، جعبهدنده، تایرها و مدل دینامیکی حرکت طولی خودرو است. کنترلکننده جعبهدنده نیز با استفاده از یک ماشین حالت در Stateflow پیادهسازی شده است. این کنترلکننده با توجه به میزان فشردن پدال گاز و 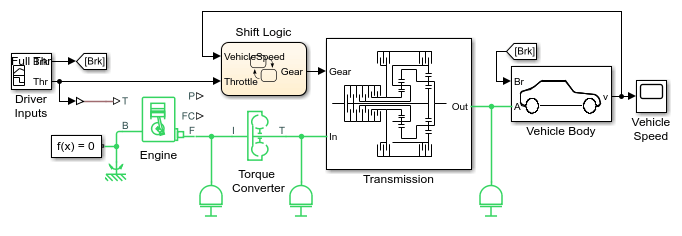 سرعت خودرو، دنده مناسب را انتخاب میکند. در ادامه، اجزای اصلی مدل، منطق تعویض دنده و روش تحلیل نتایج شبیهسازی بررسی میشوند.
معرفی ساختار کلی مدل خودرو
مدل خودرو با جعبهدنده چهارسرعته، یک سامانه یکپارچه از اجزای مکانیکی و بخشهای کنترلی است که برای بررسی رفتار خودرو در هنگام حرکت طراحی شده است. در این مدل، موتور به مجموعه انتقال قدرت متصل میشود و توان مکانیکی تولیدشده را از طریق جعبهدنده و سایر اجزای سیستم به چرخها انتقال میدهد. چرخها نیز با سطح جاده در تعامل هستند و نیروی کششی لازم برای حرکت خودرو را ایجاد میکنند.
از آنجا که سرعت خودرو و سرعت موتور همواره با یکدیگر متناسب نیستند، وجود جعبهدنده امکان تغییر نسبت انتقال را فراهم میکند. با انتخاب دنده مناسب، میتوان سرعت و گشتاور خروجی مجموعه انتقال قدرت را با شرایط حرکتی خودرو تطبیق داد. برای مثال، در هنگام شروع حرکت، استفاده از دنده سنگینتر از نظر ضریب انتقال، گشتاور بیشتری در اختیار چرخها قرار میدهد. در مقابل، هنگام حرکت با سرعت بالا، انتخاب دنده مناسب میتواند سرعت موتور را در محدوده مطلوب نگه دارد.
در مدل مورد بررسی، اجزای فیزیکی با استفاده از Simscape Driveline پیادهسازی شدهاند. این کتابخانه امکان مدلسازی اجزایی مانند شفتها، چرخدندهها، کلاچها و سایر عناصر انتقال قدرت را فراهم میکند. ارتباط میان این اجزا بر اساس روابط فیزیکی برقرار میشود و نتایج حاصل از شبیهسازی میتوانند برای بر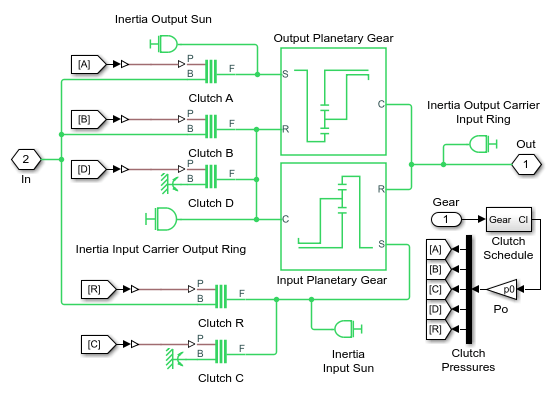 رسی سرعت چرخش شفتها، انتقال گشتاور و عملکرد سیستم استفاده شوند.
بخش کنترلی مدل نیز وظیفه مدیریت تعویض دنده را بر عهده دارد. این بخش با استفاده از Stateflow، شرایط مختلف عملکرد خودرو را بررسی کرده و متناسب با وضعیت حرکتی، فرمان لازم برای انتخاب دنده را صادر میکند. در نتیجه، مدل تنها یک مجموعه مکانیکی ثابت نیست، بلکه رفتار یک خودروی در حال حرکت را همراه با تصمیمگیری خودکار سیستم انتقال قدرت شبیهسازی میکند.
اجزای اصلی شبیهسازی
برای تحلیل صحیح عملکرد خودرو، لازم است نقش هر یک از زیرسیستمهای اصلی مدل مشخص باشد. هر زیرسیستم وظیفه مشخصی دارد، اما رفتار نهایی خودرو از تعامل میان تمام این اجزا به وجود میآید. اجزای اصلی این شبیهسازی عبارتاند از موتور، مجموعه انتقال قدرت، جعبهدنده چهارسرعته، زیرسیستم کلاچها، کنترلکننده تعویض دنده، تایرها و بدنه خودرو.
۱. موتور خودرو
موتور منبع تولید توان مکانیکی در سیستم انتقال قدرت است. خروجی موتور معمولاً با گشتاور و سرعت زاویهای مشخص 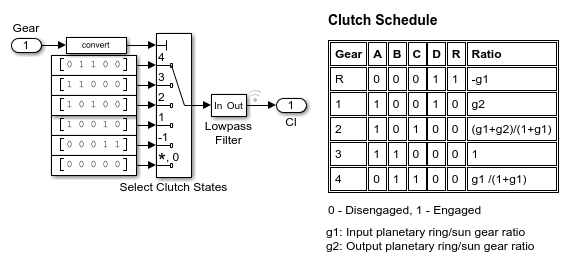 میشود. گشتاور تولیدشده به شرایط کاری موتور و فرمان ورودی آن وابسته است و در هنگام تغییر میزان فشردن پدال گاز، شرایط عملکرد موتور نیز تغییر میکند.
در شبیهسازی خودرو، مدل موتور باید بتواند رفتار مناسب منبع توان را در تعامل با جعبهدنده و بار واردشده از طرف چرخها بازنمایی کند. هنگامی که خودرو در حال شتابگیری است، موتور باید گشتاور موردنیاز برای غلبه بر اینرسی خودرو و مقاومتهای حرکتی را فراهم کند. همچنین در هنگام افزایش سرعت خودرو، سرعت چرخش موتور و بار مکانیکی واردشده به آن تحت تأثیر نسبت دنده انتخابشده قرار میگیرند.
تغییر دنده میتواند شرایط کاری موتور را بهصورت محسوس تغییر دهد. به همین دلیل، بررسی سرعت ورودی جعبهدنده و تغییرات آن در طول زمان، اطلاعات مهمی درباره نحوه تعامل موتور و سیستم انتقال قدرت ارائه میکند.
۲. مجموعه انتقال قدرت
مجموعه انتقال قدرت، توان تولیدشده توسط موتور را به چرخهای محرک منتقل میکند. این مجموعه شامل اجزایی است که امکان انتقال حرکت دورانی، تغییر نسبت سرعت و گشتاور و اتصال یا جداسازی بخشهای مختلف سیستم را فراهم میکنند.
در یک مدل فیزیکی، اجزای انتقال قدرت صرفاً بهصورت ضرایب ریاضی در نظر گرفته نمیشوند؛ بلکه میتوان خواص مکان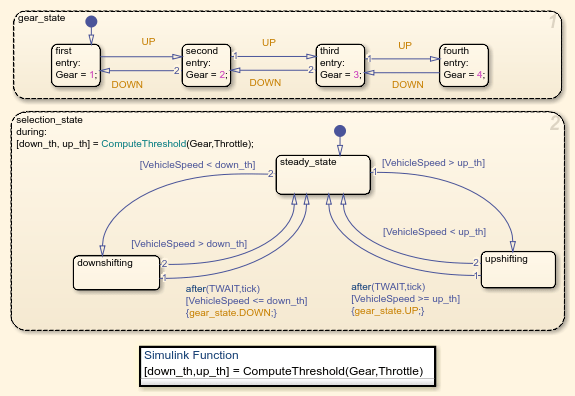 یکی آنها را نیز در ساختار مدل لحاظ کرد. برای مثال، اینرسی اجزای چرخان و رفتار کلاچها میتوانند بر پاسخ گذرای سیستم تأثیر بگذارند. هنگام تعویض دنده، تغییر وضعیت اتصالات مکانیکی ممکن است باعث تغییر سرعت شفتها و نوسانات کوتاهمدت در پاسخ سیستم شود.
مدلسازی مجموعه انتقال قدرت در Simscape Driveline این امکان را فراهم میکند که رفتار اجزای متصل به یکدیگر در شرایط مختلف کاری بررسی شود. این قابلیت برای مطالعه عملکرد خودرو هنگام شروع حرکت، شتابگیری و تغییر دنده اهمیت دارد.
۳. جعبهدنده چهارسرعته
جعبهدنده چهارسرعته یکی از مهمترین اجزای مدل است و وظیفه تغییر نسبت انتقال میان ورودی و خروجی سیستم را بر عهده دارد. این جعبهدنده دارای چهار نسبت دنده قابل انتخاب است که هرکدام شرایط متفاوتی برای انتقال سرعت و گشتاور ایجاد میکنند.
در حالت کلی، نسبت دنده را میتوان با مقایسه سرعت زاویهای شفت ورودی و خروجی تعریف کرد. برای یک نسبت انتقال ثابت و با صرفنظر از لغزش و تغییر شکل اجزا، سرعت خروجی تابعی از سرعت ورودی و نسبت دنده انتخابشده خواهد بود. در بسیاری از جعبهدندهها، دندههای پایینتر نسبت کاهش بیشتری ایجاد میکنند؛ بنابراین سرعت خروجی کمتر و گشتاور قابل انتقال به چرخها بیشتر خواهد بود. با انتخاب دندههای بالاتر، نسبت کاهش معمولاً کمتر میشود و خ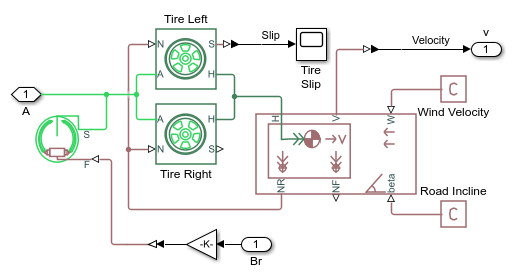 ودرو میتواند در سرعتهای بالاتر با سرعت چرخش مناسبتری برای موتور حرکت کند.
البته مقدار دقیق نسبت هر دنده به پارامترهای طراحی جعبهدنده وابسته است و نباید بدون بررسی تنظیمات مدل، اعداد مشخصی را برای نسبتهای انتقال فرض کرد. در تحلیل نتایج، لازم است نسبت واقعی هر دنده از پارامترهای مدل استخراج شود و سپس با سرعتهای شبیهسازیشده مقایسه گردد.
وجود چهار دنده به کنترلکننده اجازه میدهد که در محدودههای مختلف سرعت خودرو، نسبت انتقال مناسبی را انتخاب کند. این انتخاب باید با توجه به شرایط حرکتی انجام شود؛ زیرا انتخاب نامناسب دنده ممکن است به افزایش بیش از حد سرعت موتور، کاهش توان کششی در چرخها یا ایجاد تغییرات نامطلوب در رفتار خودرو منجر شود.
زیرسیستم کلاچها (Clutch Schedule Subsystem)
یکی از بخشهای مهم این مدل، زیرسیستم برنامهریزی وضعیت کلاچها است که با عنوان Clutch Schedule Subsystem شناخته میشود. وظیفه این بخش تعیین وضعیت کلاچهای مرتبط با جعبهدنده برای ایجاد نسبت انتقال موردنظر است. در یک جعبهدنده چندسرعته، تغییر دنده معمولاً با تغییر وضعیت مجموعهای از عناصر درگیرکننده انجام میشود. کلاچها میتوانند مسیر انتقال گشتاور را برقرار یا قطع کنند و در نتیجه، نسبت انتقال فعال در سیستم تغییر میکند.
در این مدل، وضعیت کلاچها در کنار نتایج سرعت شفتها قابل بررسی است. کلاچ ممکن است در حالت قفلشده 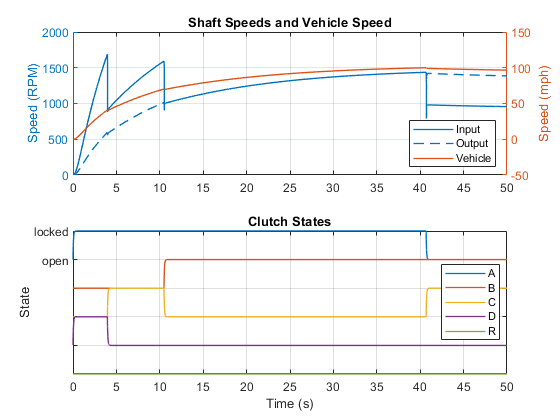 یا باز قرار داشته باشد. در حالت قفلشده، کلاچ اتصال مکانیکی موردنظر را برقرار میکند و در شرایط ایدهآل، لغزش نسبی میان بخشهای متصلشده از بین میرود. در حالت باز، اتصال انتقال گشتاور از مسیر مربوطه برقرار نیست یا به شکل موردنظر سیستم منتقل نمیشود.
برنامهریزی وضعیت کلاچها باید با منطق انتخاب دنده هماهنگ باشد. اگر کلاچها بهدرستی کنترل نشوند، ممکن است نسبت انتقال موردنظر ایجاد نشود یا اتصالهای مکانیکی نامناسبی در مدل شکل بگیرند. بنابراین، زیرسیستم زمانبندی کلاچها نقش واسطه میان فرمان انتخاب دنده و رفتار فیزیکی جعبهدنده را ایفا میکند.
برای تحلیل دقیق عملکرد این بخش، میتوان نمودار وضعیت کلاچها را در کنار نمودار سرعت شفتهای ورودی و خروجی بررسی کرد. اگر در یک بازه زمانی وضعیت کلاچها تغییر کند و همزمان نسبت سرعت ورودی به خروجی نیز تغییر یابد، میتوان ارتباط میان فرمان تعویض دنده و پاسخ مکانیکی سیستم را ارزیابی کرد.
منطق تعویض دنده (Shift Logic Subsystem)
زیرسیستم Shift Logic Subsystem مسئول تعیین دنده مناسب با توجه به شرایط حرکتی خودرو است. در این شبیهسازی، کنترلکننده جعبهدنده با استفاده از یک ماشین حالت در محیط Stateflow پیادهسازی شده است. ماشین حالت، شرایط مختلف سیستم را تعریف میکند و بر اساس ورودیها و قواعد تعیینشده، انتقال از یک حالت به حالت دیگر را انجام میدهد.
در این مدل، دو ورودی اصلی برای انتخاب دنده عبارتاند از میزان فشردن پدال گاز و سرعت خودرو. میزان فشردن پدال گاز اطلاعاتی درباره تقاضای راننده برای افزایش یا کاهش توان حرکتی ارائه میکند. سرعت خودرو نیز وضعیت فعلی حرکت را مشخص میسازد. کنترلکننده با در نظر گرفتن این دو متغیر، دنده مناسب را انتخاب میکند.
برای مثال، هنگامی که خودرو در سرعت پایین قرار دارد و راننده به گشتاور کششی بیشتری نیاز دارد، سیستم میتواند دنده پایینتری را انتخاب کند. با افزایش سرعت خودرو و تغییر شرایط درخواستشده از سوی راننده، کنترلکننده ممکن است به دنده بالاتر فرمان دهد. این فرایند در طول حرکت تکرار میشود تا نسبت انتقال با شرایط عملیاتی خودرو هماهنگ بماند.
البته آستانههای دقیق تعویض دنده، محدوده سرعتها و جزئیات تصمیمگیری به منطق پیادهسازیشده در مدل وابستهاند. بنابراین، برای تعیین زمان دقیق تعویض هر دنده باید نمودارهای شبیهسازی یا تنظیمات ماشین حالت بررسی شوند. صرف وجود چهار دنده به این معنا نیست که نقاط تعویض دنده از پیش و بدون توجه به پارامترهای مدل مشخص هستند.
استفاده از Stateflow به طراح اجازه میدهد منطق کنترل را به شکل حالتها، انتقالها و شرایط منطقی سازماندهی کند. این روش برای سیستمهایی مناسب است که رفتار آنها به وضعیت فعلی و شرایط تغییر حالت وابسته است. در یک کنترلکننده جعبهدنده، حالت فعلی میتواند معرف دنده انتخابشده باشد و انتقال میان حالتها نیز بر اساس سرعت خودرو، میزان فشردن پدال گاز و سایر شروط تعریفشده انجام شود.
یکی از نکات مهم در طراحی منطق تعویض دنده، جلوگیری از تغییرات مکرر و غیرضروری دنده در نزدیکی مرزهای تصمیمگیری است. در طراحی کنترلکنندههای واقعی، ممکن است از اختلاف آستانههای تعویض به دنده بالاتر و پایینتر یا روشهای دیگری برای کاهش تعویضهای پیاپی استفاده شود. با این حال، وجود چنین قابلیتی در مدل حاضر باید از منطق واقعی Stateflow بررسی شود و نمیتوان آن را بدون مشاهده تنظیمات قطعی دانست.
زیرسیستم بدنه خودرو (Vehicle Body Subsystem)
زیرسیستم Vehicle Body رفتار حرکتی بدنه خودرو را در راستای طولی مدلسازی میکند. این بخش ارتباط میان نیروی کششی تولیدشده در چرخها و حرکت خودرو را برقرار میسازد. در نتیجه، خروجی مدل تنها به سرعت چرخش اجزای انتقال قدرت محدود نمیشود، بلکه سرعت حرکت خودرو نیز قابل محاسبه و تحلیل خواهد بود.
حرکت طولی خودرو تحت تأثیر نیروهای محرک و مقاوم قرار دارد. نیروی کششی چرخها خودرو را به جلو میراند، در حالی که اینرسی خودرو و مقاومتهای حرکتی در برابر تغییر سرعت عمل میکنند. در یک مدل کاملتر، مقاومت غلتشی تایرها، نیروی پسا یا مقاومت آیرودینامیکی و شیب مسیر نیز میتوانند در معادلات حرکت وارد شوند؛ البته نوع و میزان اثرگذاری هر عامل به جزئیات پیکربندی مدل وابسته است.
بهصورت مفهومی، شتاب طولی خودرو از برآیند نیروهای واردشده بر بدنه و جرم مؤثر آن تأثیر میپذیرد. هنگامی که نیروی محرک از مجموع نیروهای مقاوم بیشتر باشد، سرعت خودرو افزایش مییابد. اگر نیروهای مقاوم با نیروی محرک برابر شوند، شتاب طولی در آن لحظه میتواند به صفر برسد و خودرو با سرعت تقریباً ثابت حرکت کند. در صورت بیشترشدن نیروهای مقاوم، سرعت خودرو کاهش خواهد یافت.
ارتباط میان جعبهدنده و بدنه خودرو در تحلیل تعویض دنده اهمیت ویژهای دارد. تغییر نسبت انتقال، گشتاور و سرعت چرخش خروجی سیستم را تحت تأثیر قرار میدهد و این تغییرات از طریق تایرها بر نیروی کششی و حرکت خودرو اثر میگذارند. بنابراین، برای ارزیابی کیفیت عملکرد جعبهدنده، بررسی سرعت خودرو در کنار سرعت شفتهای انتقال قدرت ضروری است.
نقش تایرها در مدلسازی حرکت خودرو
تایرها آخرین بخش از مسیر انتقال توان مکانیکی به سطح جاده هستند. چرخهای محرک از طریق تایرها نیروی طولی لازم برای حرکت خودرو را ایجاد میکنند. ارتباط میان سرعت دورانی چرخ و سرعت خطی خودرو به شعاع مؤثر تایر و شرایط تماس آن با جاده وابسته است.
در شرایط ایدهآل و بدون لغزش طولی، سرعت خطی محیط تایر با سرعت حرکت خودرو ارتباط مستقیم دارد. اگر شعاع مؤثر تایر را با \(r\) و سرعت زاویهای چرخ را با \(\omega\) نشان دهیم، رابطه تقریبی سرعت خطی بهصورت زیر خواهد بود:
\[v = r\omega\]
در این رابطه، \(v\) سرعت خطی بر حسب متر بر ثانیه، \(r\) شعاع مؤثر تایر بر حسب متر و \(\omega\) سرعت زاویهای چرخ بر حسب رادیان بر ثانیه است. این رابطه در شرایط بدون لغزش معتبر است؛ در شرایط واقعی، لغزش تایر میتواند باعث اختلاف میان سرعت محیطی چرخ و سرعت حرکت خودرو شود.
در شبیهسازی، مدل تایر به انتقال نیروی کششی میان سیستم انتقال قدرت و بدنه خودرو کمک میکند. اگر رفتار تایر و پارامترهای آن بهدرستی تنظیم شده باشند، میتوان رابطه میان گشتاور چرخ، نیروی کششی و شتاب خودرو را بهتر بررسی کرد. همچنین در توسعه مدل، تغییر شرایط اصطکاک سطح جاده میتواند برای مطالعه اثر لغزش چرخها بر عملکرد خودرو مفید باشد؛ هرچند اعمال چنین شرایطی به تنظیمات مشخص مدل نیاز دارد.
نحوه عملکرد خودرو در طول شبیهسازی
در ابتدای اجرای شبیهسازی، وضعیت اولیه خودرو، موتور و اجزای انتقال قدرت بر اساس تنظیمات مدل تعیین میشود. سپس موتور توان مکانیکی موردنیاز را فراهم میکند و سیستم انتقال قدرت این توان را از مسیر جعبهدنده به چرخها منتقل میسازد. همزمان، کنترلکننده وضعیت حرکتی خودرو را بررسی میکند و بر اساس سرعت خودرو و میزان فشردن پدال گاز، دنده مناسب را انتخاب میکند.
با تغییر فرمان دنده، زیرسیستم زمانبندی کلاچها وضعیت عناصر درگیرکننده را مطابق برنامه تعریفشده تنظیم میکند. در نتیجه، مسیر انتقال گشتاور و نسبت سرعت میان شفت ورودی و خروجی جعبهدنده تغییر میکند. این تغییرات بر سرعت چرخش اجزای انتقال قدرت و نیروی محرک واردشده به چرخها اثر میگذارند.
هنگامی که خودرو شتاب میگیرد، سرعت خطی بدنه افزایش مییابد و سرعت چرخش شفتهای جعبهدنده نیز با توجه به دنده انتخابشده تغییر میکند. با عبور سرعت خودرو از محدودههای تعیینشده در منطق کنترل، ممکن است فرمان تعویض دنده صادر شود. در این شرایط، وضعیت کلاچها تغییر میکند و نسبت انتقال جدید برقرار میشود.
این فرایند در طول زمان ادامه مییابد و امکان مشاهده رفتار پیوسته خودرو و پاسخ سیستم انتقال قدرت را فراهم میکند. بررسی همزمان سرعت ورودی جعبهدنده، سرعت خروجی آن، سرعت خودرو و وضعیت کلاچها کمک میکند تا ارتباط میان تصمیم کنترلی و رفتار فیزیکی سیستم بهصورت دقیقتری مشخص شود.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
یکی از قابلیتهای مهم این مثال، بررسی نتایج با استفاده از Simscape Logging است. این قابلیت امکان ثبت و تحلیل متغیرهای فیزیکی مدل را در طول اجرای شبیهسازی فراهم میکند. به کمک دادههای ثبتشده میتوان رفتار اجزای مکانیکی را بررسی کرد و تغییرات متغیرها را در بازههای زمانی مختلف با یکدیگر مقایسه نمود.
در این مدل، نمودار نتایج شامل سرعت شفت ورودی جعبهدنده، سرعت شفت خروجی و سرعت خودرو است. علاوه بر این، وضعیت کلاچها نیز بهصورت باز یا قفلشده نمایش داده میشود. ترکیب این اطلاعات امکان بررسی ارتباط میان تعویض دنده و پاسخ دینامیکی خودرو را فراهم میکند.
۱. تحلیل سرعت شفت ورودی جعبهدنده
سرعت شفت ورودی جعبهدنده نشان میدهد که توان مکانیکی موتور با چه سرعت دورانی به جعبهدنده وارد میشود. این متغیر تحت تأثیر سرعت موتور، بار مکانیکی و وضعیت انتقال قدرت قرار دارد. هنگام تغییر دنده، سرعت ورودی ممکن است رفتار گذرایی نشان دهد که شکل و میزان آن به پارامترهای مدل، شرایط کاری و نحوه اجرای تعویض دنده وابسته است.
با بررسی این نمودار میتوان مشخص کرد که آیا سرعت ورودی در محدوده مورد انتظار قرار دارد و هنگام تغییر دنده چه واکنشی نشان میدهد. همچنین مقایسه سرعت ورودی با سرعت خروجی، امکان ارزیابی نسبت انتقال واقعی جعبهدنده را فراهم میسازد.
۲. تحلیل سرعت شفت خروجی جعبهدنده
سرعت شفت خروجی جعبهدنده نشاندهنده رفتار دورانی بخش خروجی سیستم انتقال قدرت است. این سرعت با نسبت دنده فعال ارتباط دارد و از طریق اجزای پاییندست انتقال قدرت بر سرعت چرخها اثر میگذارد. با تغییر دنده، نسبت میان سرعت ورودی و خروجی تغییر میکند؛ ازاینرو، نمودار سرعت خروجی برای تشخیص عملکرد صحیح جعبهدنده اهمیت دارد.
در شرایطی که نسبت دنده ثابت باشد و لغزش یا تغییرات مؤثر دیگری وجود نداشته باشد، رابطه سرعت ورودی و خروجی با نسبت انتقال همان دنده سازگار خواهد بود. با این حال، هنگام تعویض دنده، تغییر وضعیت کلاچها و رفتار گذرای اجزای مکانیکی میتواند باعث شود پاسخ لحظهای سیستم با رابطه ایدهآل حالت پایدار تفاوت داشته باشد.
۳. تحلیل سرعت خودرو
سرعت خودرو یکی از مهمترین خروجیهای مدل است؛ زیرا نتیجه نهایی عملکرد موتور، جعبهدنده، تایرها و دینامیک طولی را نشان میدهد. با بررسی این متغیر میتوان نحوه شتابگیری خودرو و ارتباط آن با انتخاب دنده را ارزیابی کرد.
برای مثال، اگر خودرو در حال افزایش سرعت باشد، انتظار میرود سرعت خطی آن در طول زمان افزایش یابد؛ البته مقدار و روند افزایش سرعت به توان موتور، نسبت دنده، جرم خودرو، مقاومتهای حرکتی و شرایط مدل بستگی دارد. در هنگام تعویض دنده ممکن است شیب منحنی سرعت خودرو تغییر کند، زیرا شرایط انتقال گشتاور و نیروی کششی چرخها تغییر میکند. بااینحال، وجود یا شدت چنین تغییری باید از نمودار واقعی نتایج بررسی شود و نمیتوان برای تمام تعویضهای دنده یک الگوی ثابت در نظر گرفت.
۴. بررسی وضعیت کلاچها
نمودار وضعیت کلاچها اطلاعاتی درباره نحوه ایجاد و قطع اتصالات مکانیکی در جعبهدنده ارائه میکند. در این نمودار، حالت قفلشده نشان میدهد که کلاچ در وضعیت درگیری موردنظر قرار دارد و حالت باز بیانگر برقرارنبودن آن اتصال است.
با مقایسه نمودار وضعیت کلاچها و نمودار سرعت شفتها میتوان زمان تغییر وضعیت عناصر درگیرکننده را شناسایی کرد. اگر تغییر وضعیت کلاچها با تغییر نسبت سرعت ورودی و خروجی همراه باشد، این موضوع میتواند نشاندهنده ارتباط میان فرمان کنترلی و تغییر دنده باشد. این مقایسه همچنین به تشخیص رفتارهای غیرمنتظره کمک میکند؛ برای نمونه، اگر وضعیت کلاچها تغییر کند اما نسبت سرعت مورد انتظار ایجاد نشود، لازم است اتصالات مدل، پارامترهای جعبهدنده و منطق کنترل بررسی شوند.
روش تحلیل نسبت دنده از روی نتایج
یکی از روشهای مفید برای ارزیابی عملکرد جعبهدنده، محاسبه نسبت انتقال از روی سرعت شفت ورودی و خروجی است. اگر سرعت ورودی را با \(\omega_{\mathrm{in}}\) و سرعت خروجی را با \(\omega_{\mathrm{out}}\) نشان دهیم، میتوان نسبت سرعت را در شرایطی که سرعت خروجی صفر نیست، بهصورت زیر محاسبه کرد:
\[i = \frac{\omega_{\mathrm{in}}}{\omega_{\mathrm{out}}}\]
در این رابطه، \(i\) نسبت سرعت ورودی به خروجی است. برای یک جعبهدنده با نسبت انتقال ثابت، مقدار این نسبت در حالت پایدار باید با نسبت تعریفشده برای دنده فعال سازگار باشد؛ البته جهت چرخش شفتها، قرارداد علامتگذاری و ساختار مکانیکی مدل نیز باید در نظر گرفته شوند.
در زمان تعویض دنده یا هنگامی که سرعت خروجی بسیار کم است، استفاده مستقیم از این نسبت ممکن است نتیجهای ناپایدار یا گمراهکننده ایجاد کند. بنابراین، بهتر است نسبت دنده در بازههایی محاسبه شود که سیستم در وضعیت پایدار قرار دارد و سرعت خروجی از صفر فاصله کافی دارد. سپس میتوان مقدار محاسبهشده را با پارامترهای تعریفشده در مدل مقایسه کرد.
این روش علاوه بر ارزیابی نسبت دنده، برای بررسی عملکرد کنترلکننده نیز کاربرد دارد. با مشخصکردن بازههای زمانی مربوط به هر دنده و محاسبه نسبت سرعت در آن بازهها، میتوان بررسی کرد که آیا جعبهدنده پس از تعویض دنده به وضعیت انتقال مورد انتظار رسیده است یا خیر.
کاربردهای مهندسی شبیهسازی خودرو با جعبهدنده چهارسرعته
مدلسازی خودرو با جعبهدنده چهارسرعته میتواند در آموزش، طراحی و تحلیل سیستمهای انتقال قدرت مورد استفاده قرار گیرد. این شبیهسازی ارتباط میان بخشهای مکانیکی و منطق کنترل را بهصورت یکپارچه نشان میدهد و به مهندسان کمک میکند اثر تغییرات کنترلی را بر رفتار دینامیکی خودرو بررسی کنند.
از مهمترین کاربردهای این مدل میتوان به موارد زیر اشاره کرد:
- آموزش عملکرد جعبهدنده: بررسی ارتباط میان نسبت دنده، سرعت شفتها و رفتار خودرو در شرایط مختلف رانندگی.
- تحلیل منطق تعویض دنده: بررسی نحوه انتخاب دنده بر اساس سرعت خودرو و میزان فشردن پدال گاز.
- مطالعه عملکرد کلاچها: ارزیابی زمان تغییر وضعیت کلاچها و ارتباط آن با تغییر نسبت انتقال.
- تحلیل شتابگیری خودرو: بررسی تغییرات سرعت خودرو در واکنش به عملکرد موتور و انتخاب دنده.
- ارزیابی یکپارچگی مدل: بررسی تعامل میان موتور، جعبهدنده، تایرها و بدنه خودرو در یک محیط شبیهسازی واحد.
- توسعه سیستمهای کنترلی: فراهمکردن بستری برای اصلاح منطق تعویض دنده و مقایسه عملکرد راهبردهای کنترلی مختلف.
- تحلیل رفتار گذرا: بررسی تغییرات سرعت شفتها و وضعیت کلاچها هنگام انتقال از یک دنده به دنده دیگر.
همچنین میتوان از این مدل بهعنوان نقطه شروعی برای توسعه شبیهسازیهای پیچیدهتر استفاده کرد. برای نمونه، مهندس میتواند با تغییر پارامترهای مدل و اصلاح کنترلکننده، اثر تغییر نسبتهای دنده یا آستانههای تعویض را بررسی کند. البته هرگونه نتیجهگیری درباره مصرف سوخت، آلایندگی، دوام قطعات یا بهینهبودن راهبرد تعویض دنده، به مدلهای مناسب و شاخصهای ارزیابی مرتبط نیاز دارد. صرف مشاهده سرعت خودرو و وضعیت کلاچها برای اثبات این موارد کافی نیست.
مزایای استفاده از MATLAB، Simulink و Simscape Driveline
یکی از مزایای مهم استفاده از محیط MATLAB و ابزارهای مرتبط با آن، امکان ترکیب مدل فیزیکی سیستم با منطق کنترلی است. Simscape Driveline برای مدلسازی اجزای مکانیکی انتقال قدرت به کار میرود، Simulink امکان اتصال زیرسیستمها و مدیریت سیگنالها را فراهم میکند و Stateflow برای پیادهسازی منطق تصمیمگیری و ماشینهای حالت مورد استفاده قرار میگیرد.
این تفکیک وظایف باعث میشود ساختار مدل منظمتر باشد و بررسی عملکرد هر بخش سادهتر انجام شود. برای مثال، اگر رفتار تعویض دنده مطلوب نباشد، میتوان منطق Stateflow را بررسی کرد. اگر نسبت سرعت شفتها با مقادیر مورد انتظار مطابقت نداشته باشد، باید پارامترهای جعبهدنده و اتصالات مکانیکی بررسی شوند. همچنین اگر سرعت خودرو با نیروی کششی مورد انتظار سازگار نباشد، لازم است مدل تایر، بدنه و مقاومتهای حرکتی مورد ارزیابی قرار گیرد.
قابلیت ثبت دادههای فیزیکی با Simscape Logging نیز فرایند تحلیل را بهبود میدهد. بهجای محدودشدن به خروجی نهایی خودرو، میتوان متغیرهای داخلی سیستم را بررسی کرد و علت تغییرات مشاهدهشده را در اجزای مختلف دنبال نمود. این موضوع بهویژه در مدلهای چندبخشی که رفتار هر زیرسیستم بر سایر بخشها اثر میگذارد، اهمیت زیادی دارد.
جمعبندی
شبیهسازی خودرو با جعبهدنده چهارسرعته در MATLAB، نمونهای از مدلسازی یکپارچه سیستم انتقال قدرت و دینامیک طولی خودرو است. در این مدل، موتور توان مکانیکی تولید میکند، مجموعه انتقال قدرت آن را به چرخها انتقال میدهد، جعبهدنده نسبت انتقال را تغییر میدهد و تایرها نیروی لازم برای حرکت خودرو را ایجاد میکنند. زیرسیستم بدنه نیز رفتار طولی خودرو را بر اساس نیروهای واردشده بازنمایی میکند.
در بخش کنترلی، Stateflow با استفاده از منطق ماشین حالت و بر اساس سرعت خودرو و میزان فشردن پدال گاز، دنده مناسب را انتخاب میکند. سپس زیرسیستم زمانبندی کلاچها وضعیت عناصر درگیرکننده را مطابق فرمان سیستم تنظیم میکند. این تعامل میان بخش مکانیکی و بخش کنترلی، امکان بررسی رفتار خودرو در هنگام شتابگیری و تعویض دنده را فراهم میسازد.
نتایج ثبتشده با Simscape Logging شامل سرعت شفت ورودی و خروجی جعبهدنده، سرعت خودرو و وضعیت کلاچها است. تحلیل همزمان این متغیرها به مهندس اجازه میدهد عملکرد جعبهدنده را ارزیابی کند، تغییرات نسبت انتقال را تشخیص دهد و ارتباط میان فرمان تعویض دنده و پاسخ دینامیکی خودرو را بررسی نماید.
در مجموع، این شبیهسازی برای آموزش اصول سیستم انتقال قدرت، بررسی منطق تعویض دنده و تحلیل تعامل میان اجزای مکانیکی و کنترلکننده مناسب است. استفاده از MATLAB، Simulink، Simscape Driveline و Stateflow در کنار یکدیگر، محیطی منسجم برای توسعه و ارزیابی مدلهای خودرویی فراهم میکند و میتواند مبنایی برای مطالعات پیشرفتهتر در زمینه طراحی و کنترل سیستمهای انتقال قدرت باشد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

برای تحلیل نتایج، چه متغیرهایی با Simscape Logging ثبت میشود؟
سرعت شفت ورودی جعبهدنده، سرعت شفت خروجی، سرعت خودرو و وضعیت کلاچها (باز یا قفلشده) ثبت میشود تا ارتباط تعویض دنده با پاسخ دینامیکی خودرو بررسی شود.
نسبت دنده را از روی نتایج شبیهسازی چطور محاسبه کنیم؟
نسبت سرعت شفت ورودی به خروجی محاسبه میشود؛ البته بهتر است این کار در بازههای پایدار و وقتی سرعت خروجی از صفر فاصله دارد انجام شود.
نقش زیرسیستم Clutch Schedule Subsystem چیست؟
این زیرسیستم وضعیت کلاچهای جعبهدنده را برای ایجاد نسبت انتقال موردنظر تنظیم میکند و واسطه میان فرمان انتخاب دنده و رفتار مکانیکی جعبهدنده است.
منطق تعویض دنده در این مدل با چه ابزاری پیادهسازی شده و بر چه اساسی تصمیم میگیرد؟
با ماشین حالت در Stateflow پیادهسازی شده و بر اساس دو ورودی اصلی تصمیم میگیرد: میزان فشردن پدال گاز و سرعت خودرو.
چرا برای مدلسازی جعبهدنده از Simscape Driveline استفاده شده و نه معادلات ریاضی ساده؟
چون Simscape Driveline رفتار فیزیکی واقعی اجزا مثل اینرسی، انتقال گشتاور و سرعت زاویهای را در نظر میگیرد و پاسخ گذرا هنگام تعویض دنده دقیقتر شبیهسازی میشود.