
مقدمه
گیربکس یکی از مهمترین اجزای سیستم انتقال قدرت در خودروها و بسیاری از ماشینآلات صنعتی است. وظیفه اصلی این مجموعه، انتقال توان مکانیکی تولیدشده توسط موتور به محور خروجی و تنظیم نسبت سرعت و گشتاور متناسب با شرایط کاری است. موتورهای احتراق داخلی معمولاً در محدوده مشخصی از سرعت دورانی و گشتاور عملکرد مناسبی دارند؛ در حالی که سرعت موردنیاز چرخها یا سایر تجهیزات متصل به خروجی گیربکس، بسته به شرایط کاری تغییر میکند. به همین دلیل، استفاده از یک سیستم انتقال قدرت با نسبت تبدیل قابل تنظیم، امکان بهرهبرداری مؤثرتر از توان موتور را فراهم میکند.
گیربکسهای دستی چندسرعته از مجموعهای از چرخدندهها، محورهای انتقال قدرت، مکانیزمهای انتخاب دنده و همزمانسازها تشکیل شدهاند. با انتخاب هر دنده، مسیر انتقال توان در داخل گیربکس تغییر میکند و در نتیجه نسبت سرعت و گشتاور میان محور ورودی و خروجی نیز تغییر خواهد کرد. در چنین ساختاری، همزمانسازها نقش مهمی در برقراری اتصال مکانیکی میان چرخدنده انتخابشده و محور خروجی دارند.
در این شبیهسازی، یک گیربکس پنج سرعته مجهز به دنده عقب در محیط MATLAB و با استفاده از مجموعه ابزار Simscape Driveline بررسی میشود. ساختار مدل بهگونهای طراحی شده است که موتور، محور واسط، مجموعه چرخدندههای خروجی و همزمانسازهای دوطرفه در آن حضور دارند. این مدل امکان بررسی نحوه انتقال توان 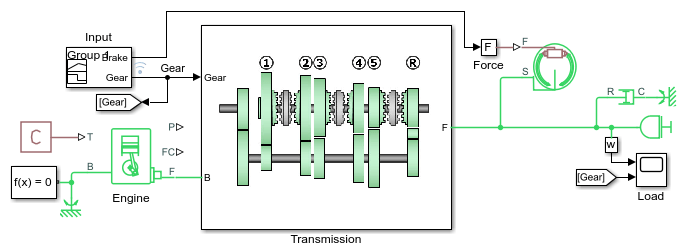 در دندههای مختلف، تغییر سرعت محور خروجی، عملکرد مکانیزم انتخاب دنده و تأثیر درگیری دنده عقب بر جهت چرخش محور خروجی را فراهم میکند.
معرفی ساختار کلی گیربکس پنج سرعته
مدل ارائهشده یک گیربکس پنج سرعته به همراه یک دنده عقب را نمایش میدهد. در این ساختار، موتور نیروی محرکه موردنیاز سیستم را تأمین میکند و باعث چرخش محور واسط یا Layshaft میشود. محور واسط بهعنوان یکی از اجزای اصلی مسیر انتقال توان، حرکت دورانی را به مجموعهای از چرخدندهها منتقل میکند که هرکدام برای ایجاد یک نسبت انتقال مشخص طراحی شدهاند.
در این گیربکس، شش مجموعه چرخدنده خروجی در نظر گرفته شده است. پنج مجموعه برای ایجاد دندههای جلو و یک مجموعه برای ایجاد دنده عقب مورد استفاده قرار میگیرند. هر مجموعه چرخدنده دارای نسبت تبدیل مشخصی است و با انتخاب آن، سرعت دورانی محور خروجی نسبت به محور ورودی تغییر میکند.
وجود چند مجموعه چرخدنده بهصورت همزمان در ساختار گیربکس به این معنا نیست که تمام آنها بهطور همزمان توان را به محور خروجی منتقل میکنند. در واقع، چرخدندهها میتوانند در وضعیت آمادهبهکار قرار داشته باشند، اما تنها مجموعهای که توسط مکانیزم انتخاب دنده و همزمانساز مربوطه به محور خروجی متصل شده است، مسیر فعال انتقال توان را تشکیل میدهد.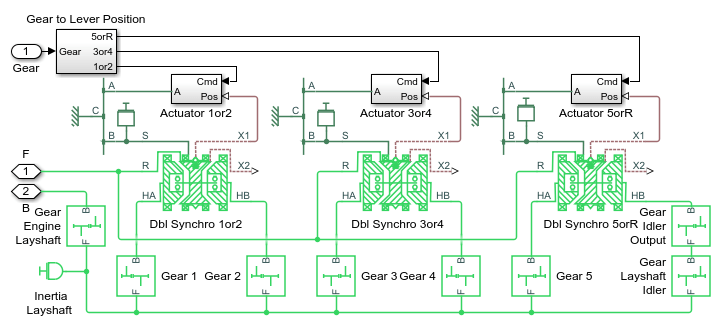
در این مدل، برای انتخاب دنده از اهرمهای انتخابگر استفاده میشود. این اهرمها به همزمانسازهای دوطرفه متصل هستند و با تغییر موقعیت آنها، ارتباط مکانیکی میان چرخدنده موردنظر و محور خروجی برقرار میشود. بنابراین، موقعیت اهرمهای انتخابگر نقش تعیینکنندهای در مشخصکردن دنده فعال و نسبت تبدیل گیربکس دارد.
بررسی اجزای اصلی مدل
۱. موتور و منبع تولید توان مکانیکی
موتور در این شبیهسازی بهعنوان منبع اولیه توان مکانیکی عمل میکند. خروجی موتور به محور ورودی مجموعه انتقال قدرت متصل است و انرژی مکانیکی تولیدشده را به بخشهای بعدی گیربکس انتقال میدهد. با چرخش موتور، محور واسط نیز به حرکت درمیآید و مجموعه چرخدندههای متصل به آن را به گردش وامیدارد.
یکی از پارامترهای مهم موتور در تحلیل عملکرد گیربکس، سرعت زاویهای آن است. سرعت زاویهای معمولاً با واحد رادیان بر ثانیه یا دور بر دقیقه بیان میشود. همچنین گشتاور تولیدی موتور مشخص میکند که چه میزان نیروی چرخشی برای به حرکت درآوردن بار در دسترس قرار دارد.
در تحلیل یک سیستم انتقال قدرت، سرعت موتور و سرعت محور خروجی باید بهصورت همزمان بررسی شوند. زیرا هدف اصلی گیربکس ایجاد ارتباط کنترلشده میان این دو سرعت است. با تغییر دنده، نسبت سرعت میان محور ورودی و خروجی تغییر میکند، در حالی که موتور میتواند در محدوده سرعت کاری خود به چرخش ادام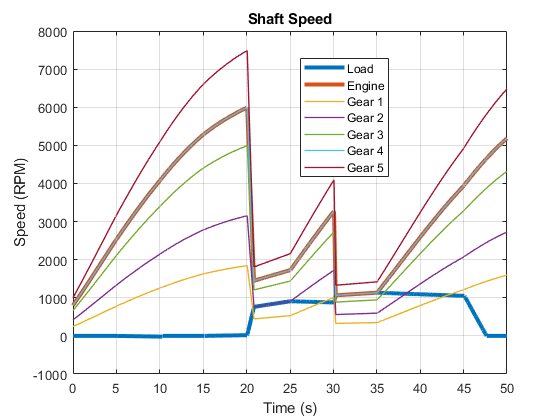 ه دهد.
۲. محور واسط یا Layshaft
محور واسط یکی از اجزای اصلی گیربکسهای چندسرعته است. این محور نیروی مکانیکی دریافتی از موتور را به چرخدندههای مختلف منتقل میکند. در ساختار این شبیهسازی، موتور محور واسط را به حرکت درمیآورد و شش مجموعه چرخدنده خروجی از طریق ارتباطات مکانیکی تعریفشده در مدل، امکان دریافت حرکت دورانی را خواهند داشت.
محور واسط را میتوان بهعنوان بخش توزیعکننده توان در گیربکس در نظر گرفت. چرخدندههای مختلف با سرعتهای مشخصی نسبت به این محور حرکت میکنند و هرکدام در صورت انتخابشدن میتوانند مسیر انتقال توان به محور خروجی را تکمیل کنند.
در یک گیربکس واقعی، طراحی هندسی چرخدندهها و تعداد دندانههای آنها تعیینکننده نسبت تبدیل هستند. برای مثال، اگر چرخدنده محرک دارای تعداد دندانه کمتری نسبت به چرخدنده متحرک باشد، در حالت معمول سرعت خروجی کاهش پیدا میکند و گشتاور قابل انتقال افزایش مییابد. برعکس، استفاده از چرخدندهای با تعداد دندانه بیشتر در سمت محرک میتواند باعث افزایش سرعت خروجی و کاهش گشتاور آن شود.
در مدلسازی نرمافزاری نیز این روابط مکانیکی از طریق بلوکهای مربوط به چرخدندهها تعریف میشوند. بنابراین، با تغیی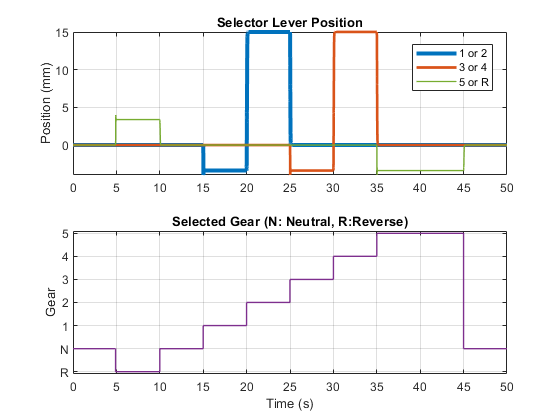 ر مشخصات چرخدندهها میتوان نسبتهای انتقال متفاوتی ایجاد کرد و تأثیر آنها را بر عملکرد کلی سیستم مورد بررسی قرار داد.
۳. مجموعه چرخدندههای خروجی
در این شبیهسازی شش مجموعه چرخدنده خروجی وجود دارد که هرکدام برای یک وضعیت مشخص از گیربکس در نظر گرفته شدهاند. پنج مجموعه وظیفه ایجاد نسبتهای انتقال دندههای جلو را بر عهده دارند و مجموعه ششم برای دنده عقب استفاده میشود.
هر مجموعه چرخدنده دارای نسبت تبدیل خاصی است. نسبت تبدیل مشخص میکند که در صورت اتصال آن مجموعه به محور خروجی، چه رابطهای میان سرعت دورانی محور واسط و سرعت دورانی محور خروجی برقرار خواهد شد.
در یک گیربکس پنج سرعته معمولی، دنده اول معمولاً دارای نسبت تبدیل بزرگتری است. این موضوع باعث میشود سرعت خروجی نسبت به سرعت ورودی کمتر باشد، اما گشتاور بیشتری در اختیار بار قرار گیرد. چنین شرایطی برای شروع حرکت خودرو، عبور از مسیرهای شیبدار و حرکت تحت بار سنگین مناسب است.
با انتخاب دندههای بالاتر، نسبت تبدیل کاهش پیدا میکند و سرعت محور خروجی نسبت به محور ورودی افزایش مییابد. در نتیجه، موتور میتواند در سرعت دورانی مشخصی کار کند، در حالی که سرعت حرکت خودرو یا تجهیز متصل به خروجی بیشتر میشود.
دندههای میانی معمولاً برای ایجاد تعادل میان سرعت و گشتاور مورد استفاده قرار میگیرند. در نهایت، دنده پنجم در بسیاری از گیربکسها بهعنوان دنده سرعت بالا طراحی میشود و امکان حرکت با سرعت بیشتر و دور موتور پایینتر را در شرایط مناسب فراهم میکند.
البته نسبتهای دقیق دندهها در این شبیهسازی باید از پارامترهای تعریفشده در مدل استخراج شوند و نمیتوان صرفاً بر اساس تعداد دندهها، مقادیر عددی مشخصی برای نسبت تبدیل در نظر گرفت.
همزمانسازهای دوطرفه و نقش آنها در انتخاب دنده
یکی از مهمترین بخشهای این شبیهسازی، همزمانسازهای دوطرفه یا Double-Sided Synchronizers هستند. این اجزا وظیفه ایجاد اتصال میان چرخدنده انتخابشده و محور خروجی را بر عهده دارند. استفاده از همزمانسازهای دوطرفه باعث میشود یک مکانیزم بتواند میان دو وضعیت انتخاب دنده جابهجا شود و هر بار یکی از دو سمت آن را به محور خروجی متصل کند.
در گیربکسهای دستی واقعی، همزمانسازها علاوه بر برقراری اتصال مکانیکی، وظیفه کاهش اختلاف سرعت میان اجزای در حال درگیری را نیز بر عهده دارند. زمانی که راننده دنده را تغییر میدهد، ممکن است سرعت چرخدنده موردنظر با سرعت محور مربوطه یکسان نباشد. همزمانساز با استفاده از سطوح اصطکاکی، اختلاف سرعت را کاهش میدهد تا اتصال دنده با ضربه و تنش کمتری انجام شود.
در مدل مورد بررسی، همزمانسازهای دوطرفه بهگونهای در ساختار گیربکس قرار گرفتهاند که موقعیت آنها تعیین میکند کدام چرخدنده به محور خروجی متصل شود. هر همزمانساز میتواند در موقعیتهای مختلف قرار بگیرد و بسته به جهت حرکت آن، یکی از دو دنده مرتبط با آن انتخاب شود.
بنابراین، برای تحلیل وضعیت گیربکس باید موقعیت تمام اهرمهای انتخابگر بررسی شود. این موقعیتها مشخص میکنند که کدام مجموعه چرخدنده در وضعیت درگیری قرار دارد و نسبت انتقال قدرت سیستم در هر لحظه چه مقداری خواهد بود.
مکانیزم حرکت اهرمهای انتخابگر
در این شبیهسازی، حرکت اهرمهای انتخابگر با استفاده از عملگرهای ایدهآل یا Ideal Actuators ایجاد میشود. این عملگرها وظیفه جابهجاکردن اهرمهای متصل به همزمانسازها را بر عهده دارند.
عملگر ایدهآل در مدلسازی بهعنوان یک عنصر کنترلی برای ایجاد حرکت مکانیکی مشخص استفاده میشود. با اعمال فرمان مناسب به این عملگر، موقعیت اهرم انتخابگر تغییر میکند و همزمانساز به وضعیت جدیدی منتقل میشود.
مزیت استفاده از عملگرهای ایدهآل در این نوع شبیهسازی، سادهسازی فرآیند انتخاب دنده است. در یک سیستم واقعی، مکانیزم انتخاب دنده میتواند شامل کابلها، اتصالات مکانیکی، اهرمها، فنرها و مجموعهای از قطعات متحرک باشد. اما برای بررسی رفتار اصلی گیربکس، لازم نیست تمام جزئیات این مکانیزم با بالاترین سطح پیچیدگی مدلسازی شوند.
با استفاده از عملگرهای ایدهآل میتوان تمرکز اصلی را بر روی ارتباط میان موقعیت همزمانسازها، نسبت انتقال قدرت و سرعت محور خروجی قرار داد.
بررسی عملکرد دندههای جلو
در وضعیت حرکت رو به جلو، یکی از پنج مجموعه چرخدنده مربوط به دندههای جلو انتخاب میشود. پس از ارسال فرمان مناسب به عملگر انتخابگر، همزمانساز مربوطه حرکت کرده و اتصال مکانیکی میان چرخدنده انتخابشده و محور خروجی برقرار میشود.
در این شرایط، توان تولیدشده توسط موتور از طریق محور واسط به مجموعه چرخدنده فعال منتقل میشود و سپس به محور خروجی میرسد. نسبت سرعت میان موتور و بار به نسبت تبدیل مجموعه چرخدنده انتخابشده وابسته است.
برای درک بهتر عملکرد گیربکس، میتوان فرض کرد که موتور با سرعت زاویهای مشخصی در حال چرخش است. اگر دنده اول انتخاب شود، محور خروجی با سرعت کمتری نسبت به موتور حرکت میکند. با افزایش دنده به دوم، سوم و چهارم، نسبت انتقال تغییر میکند و سرعت خروجی افزایش مییابد. در دنده پنجم نیز سیستم در وضعیت نسبت تبدیل بالاتر از نظر سرعتی قرار میگیرد.
نکته مهم این است که تغییر دنده صرفاً به معنای تغییر سرعت خروجی نیست، بلکه گشتاور منتقلشده به بار نیز تحت تأثیر قرار میگیرد. در حالت ایدهآل و با صرفنظر از تلفات، توان مکانیکی ورودی و خروجی برابر است:
P = T × ω
در این رابطه، P توان مکانیکی، T گشتاور و ω سرعت زاویهای است. با توجه به رابطه فوق، اگر سرعت خروجی کاهش پیدا کند، در شرایط توان ثابت، امکان افزایش گشتاور خروجی فراهم میشود. این ویژگی اساس عملکرد گیربکسهای چندسرعته محسوب میشود.
بررسی عملکرد دنده عقب
یکی از ویژگیهای مهم مدل ارائهشده، وجود دنده عقب است. دنده عقب در گیربکس وظیفه تغییر جهت چرخش محور خروجی را بر عهده دارد. به کمک این قابلیت، خودرو یا تجهیز مکانیکی میتواند در جهت مخالف حرکت معمولی خود جابهجا شود.
در سیستمهای انتقال قدرت متداول، تغییر جهت چرخش معمولاً با استفاده از یک مجموعه چرخدنده واسط انجام میشود. اضافهشدن یک چرخدنده واسط در مسیر انتقال قدرت میتواند جهت چرخش خروجی را نسبت به حالت معمول معکوس کند. در مدلهای مختلف گیربکس، این عملکرد ممکن است با ساختارهای متفاوتی پیادهسازی شود.
در این شبیهسازی، یکی از شش مجموعه چرخدنده برای ایجاد وضعیت دنده عقب در نظر گرفته شده است. با انتخاب این مجموعه، ارتباط مکانیکی موردنیاز برقرار میشود و جهت چرخش محور خروجی نسبت به وضعیت دندههای جلو تغییر میکند.
یکی از مهمترین نتایج قابل مشاهده در شبیهسازی، منفیشدن سرعت دورانی محور خروجی در زمان فعالشدن دنده عقب است. در واقع، علامت سرعت زاویهای نشاندهنده جهت حرکت دورانی محور است. اگر جهت مرجع برای چرخش محور مثبت در نظر گرفته شود، چرخش در جهت مخالف با مقدار منفی نمایش داده خواهد شد.
بنابراین، منفیبودن سرعت محور خروجی به معنای کاهش سرعت یا توقف سیستم نیست، بلکه نشاندهنده معکوسشدن جهت چرخش است. این موضوع از نظر تحلیل سیستمهای مکانیکی اهمیت زیادی دارد؛ زیرا در بسیاری از کاربردها، جهت حرکت بار به اندازه مقدار سرعت آن اهمیت دارد.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
یکی از قابلیتهای مهم محیط Simscape، امکان ثبت و تحلیل متغیرهای فیزیکی سیستم در طول اجرای شبیهسازی است. این قابلیت که با عنوان Simscape Logging شناخته میشود، امکان بررسی تغییرات سرعت، گشتاور، موقعیت و سایر کمیتهای مکانیکی را فراهم میکند.
در این مدل، نتایج شبیهسازی برای بررسی سرعت محور موتور، بار و چرخدندههای میانی مورد استفاده قرار میگیرند. همچنین موقعیت اهرمهای انتخابگر مربوط به همزمانسازهای دوطرفه ثبت میشود تا ارتباط میان فرمان انتخاب دنده و وضعیت واقعی انتقال قدرت قابل بررسی باشد.
۱. نمودار سرعت موتور، بار و چرخدندههای میانی
اولین نمودار مهم در نتایج شبیهسازی، تغییرات سرعت دورانی موتور، بار و چرخدندههای میانی را نشان میدهد. این نمودار یکی از مناسبترین ابزارها برای بررسی عملکرد گیربکس در هنگام تغییر دنده است.
در طول اجرای مدل، موتور محور واسط و مجموعه چرخدندههای خروجی را به حرکت درمیآورد. هرکدام از چرخدندهها با توجه به نسبت تبدیل خود، سرعت دورانی مشخصی خواهند داشت. با این حال، تنها چرخدندهای که توسط همزمانساز مربوطه به محور خروجی متصل شده است، سرعت خود را به بار منتقل میکند.
در نمودار سرعت، هنگام تغییر دنده مشاهده میشود که سرعت بار با سرعت چرخدندههای مختلف هماهنگ میشود. به عبارت دیگر، زمانی که دنده جدید انتخاب میشود، ارتباط مکانیکی قبلی تغییر کرده و چرخدنده جدید به محور خروجی متصل میشود. در نتیجه، سرعت بار مطابق با نسبت تبدیل دنده جدید تغییر میکند.
این رفتار نشان میدهد که مکانیزم انتخاب دنده بهدرستی مسیر انتقال قدرت را میان مجموعههای مختلف چرخدنده جابهجا میکند. همچنین امکان مقایسه سرعت محورهای مختلف با یکدیگر فراهم میشود.
یکی دیگر از نکات مهم این نمودار، رفتار سرعت خروجی در هنگام فعالشدن دنده عقب است. مطابق نتایج مدل، در این وضعیت سرعت محور خروجی مقدار منفی پیدا میکند. این نتیجه نشاندهنده معکوسشدن جهت چرخش محور خروجی است و عملکرد صحیح مجموعه چرخدنده دنده عقب را تأیید میکند.
از دیدگاه مهندسی، بررسی این نمودار میتواند اطلاعات مهمی درباره هماهنگی اجزای مختلف سیستم در اختیار قرار دهد. برای مثال، اگر در هنگام تغییر دنده، سرعت محور خروجی رفتار غیرمنتظرهای داشته باشد، میتوان ارتباط میان موقعیت همزمانسازها، نسبت چرخدندهها و شرایط انتقال توان را بررسی کرد.
۲. نمودار موقعیت اهرمهای انتخابگر
دومین نمودار مهم در این شبیهسازی، موقعیت اهرمهای انتخابگر مربوط به همزمانسازهای دوطرفه را نمایش میدهد. این نمودار نشان میدهد که هر اهرم در چه موقعیتی قرار دارد و چگونه در طول زمان برای انتخاب دندههای مختلف جابهجا میشود.
از آنجا که موقعیت اهرمهای انتخابگر تعیینکننده وضعیت درگیری چرخدندهها است، بررسی این نمودار برای درک عملکرد داخلی گیربکس ضروری خواهد بود.
هر همزمانساز دوطرفه میتواند در موقعیتهای مختلف قرار بگیرد. این موقعیتها تعیین میکنند که کدام سمت همزمانساز درگیر شده و چه مجموعه چرخدندهای به محور خروجی متصل خواهد شد. بنابراین، تغییر موقعیت اهرمها بهطور مستقیم با تغییر دنده ارتباط دارد.
با مقایسه نمودار موقعیت اهرمها و نمودار سرعت محورها میتوان ارتباط علت و معلولی میان انتخاب دنده و تغییر سرعت خروجی را بررسی کرد. برای مثال، هنگامی که یکی از اهرمها به موقعیت مربوط به دنده جدید منتقل میشود، پس از برقراری اتصال مکانیکی، سرعت بار با سرعت چرخدنده انتخابشده هماهنگ خواهد شد.
این موضوع نشان میدهد که برای تحلیل دقیق یک گیربکس، بررسی صرف سرعت محورهای ورودی و خروجی کافی نیست. بلکه باید وضعیت مکانیکی اجزای انتخاب دنده نیز مورد بررسی قرار گیرد.
ارتباط میان موقعیت همزمانسازها و نسبت تبدیل گیربکس
یکی از اهداف اصلی این شبیهسازی، نمایش رابطه مستقیم میان موقعیت اهرمهای انتخابگر و نسبت تبدیل گیربکس است. در یک سیستم انتقال قدرت چندسرعته، نسبت تبدیل ثابت نیست و با انتخاب هر دنده تغییر میکند.
بهطور کلی، نسبت سرعت در یک گیربکس را میتوان با رابطه زیر تعریف کرد:
i = ωin / ωout
در این رابطه، i نسبت تبدیل، ωin سرعت زاویهای محور ورودی و ωout سرعت زاویهای محور خروجی است. البته در تحلیل دنده عقب، با توجه به معکوسشدن جهت چرخش خروجی، علامت سرعت زاویهای نیز باید در نظر گرفته شود.
زمانی که یک دنده انتخاب میشود، همزمانساز مربوطه چرخدنده موردنظر را به محور خروجی متصل میکند. در نتیجه، نسبت تبدیل سیستم بر اساس مشخصات همان مجموعه چرخدنده تعیین خواهد شد.
بنابراین، در این مدل دو دسته متغیر اهمیت ویژهای دارند: متغیرهای مربوط به موقعیت مکانیکی اهرمهای انتخابگر و متغیرهای مربوط به سرعت دورانی محورهای مختلف. دسته اول وضعیت انتخاب دنده را مشخص میکند و دسته دوم نتیجه عملکرد سیستم را نشان میدهد.
بررسی همزمان این دو دسته اطلاعات، امکان ارزیابی عملکرد صحیح گیربکس را فراهم میکند. همچنین میتوان از این روش برای شناسایی خطاهای احتمالی در منطق انتخاب دنده یا ارتباط مکانیکی میان چرخدندهها استفاده کرد.
اهمیت شبیهسازی گیربکس در محیط MATLAB و Simscape Driveline
مدلسازی گیربکسهای چندسرعته در محیط MATLAB و Simscape Driveline این امکان را فراهم میکند که رفتار سیستم انتقال قدرت پیش از ساخت نمونه فیزیکی مورد بررسی قرار گیرد. در روشهای سنتی، بررسی عملکرد یک گیربکس نیازمند ساخت نمونه مکانیکی، نصب تجهیزات اندازهگیری و انجام آزمایشهای متعدد است. این فرآیند میتواند هزینهبر و زمانبر باشد.
در مقابل، شبیهسازی رایانهای امکان بررسی شرایط مختلف کاری را با تغییر پارامترهای مدل فراهم میکند. مهندس میتواند نسبت چرخدندهها، سرعت موتور، شرایط بار و زمانبندی تعویض دنده را تغییر دهد و تأثیر هرکدام را بر عملکرد سیستم مشاهده کند.
Simscape Driveline یکی از ابزارهای تخصصی MATLAB برای مدلسازی سیستمهای انتقال قدرت مکانیکی است. این مجموعه ابزار امکان استفاده از اجزایی مانند چرخدندهها، کلاچها، شفتها، دیفرانسیلها و سایر عناصر انتقال توان را فراهم میکند.
یکی از ویژگیهای مهم این محیط، مدلسازی فیزیکی اجزا و تعریف ارتباطات مکانیکی میان آنها است. برخلاف مدلسازی صرفاً ریاضی که در آن باید روابط حاکم بر سیستم بهصورت معادلات جداگانه تعریف شوند، در Simscape میتوان اجزای مکانیکی را با استفاده از بلوکهای آماده به یکدیگر متصل کرد.
در نتیجه، ساختار مدل به شکل شماتیک سیستم واقعی نزدیکتر خواهد بود و بررسی ارتباط میان اجزای مختلف سادهتر انجام میشود.
کاربردهای مهندسی این شبیهسازی
مدل گیربکس پنج سرعته ارائهشده میتواند در زمینههای مختلف مهندسی مکانیک، مهندسی خودرو و طراحی سیستمهای انتقال قدرت مورد استفاده قرار گیرد. یکی از کاربردهای اصلی آن، آموزش نحوه عملکرد گیربکسهای دستی و شناخت ارتباط میان چرخدندهها، محور واسط و همزمانسازها است.
دانشجویان مهندسی مکانیک میتوانند با بررسی این مدل، نحوه تغییر نسبت تبدیل در یک گیربکس چندسرعته را درک کنند. همچنین امکان مشاهده تغییر جهت چرخش محور خروجی در وضعیت دنده عقب، درک بهتری از نحوه عملکرد مجموعه چرخدندههای معکوسکننده جهت ایجاد میکند.
از دیگر کاربردهای این مدل میتوان به بررسی سیستمهای انتخاب دنده اشاره کرد. مهندسان میتوانند با تغییر فرمانهای اعمالشده به عملگرهای ایدهآل، ترتیب تعویض دندهها و موقعیت همزمانسازها را تغییر دهند و رفتار سیستم را در شرایط مختلف ارزیابی کنند.
همچنین این مدل میتواند نقطه شروع مناسبی برای توسعه شبیهسازیهای پیشرفتهتر باشد. برای مثال، میتوان یک سیستم کنترل خودکار تعویض دنده به آن اضافه کرد تا انتخاب دنده بر اساس سرعت خودرو، سرعت موتور یا میزان بار انجام شود.
در چنین شرایطی، مدل از یک گیربکس با فرمانهای از پیش تعیینشده به یک سیستم انتقال قدرت دارای کنترل هوشمند تبدیل خواهد شد. این موضوع میتواند در مطالعات مربوط به طراحی واحد کنترل گیربکس و بررسی عملکرد سیستمهای انتقال قدرت خودرو مورد استفاده قرار گیرد.
جمعبندی
در این شبیهسازی، ساختار و عملکرد یک گیربکس پنج سرعته مجهز به دنده عقب در محیط MATLAB و با استفاده از Simscape Driveline مورد بررسی قرار میگیرد. این سیستم از یک موتور، محور واسط، شش مجموعه چرخدنده خروجی، همزمانسازهای دوطرفه و عملگرهای ایدهآل برای جابهجایی اهرمهای انتخابگر تشکیل شده است.
موتور با به حرکت درآوردن محور واسط، انرژی مکانیکی را به مجموعه چرخدندهها منتقل میکند. با تغییر موقعیت اهرمهای انتخابگر، همزمانسازهای دوطرفه در وضعیت مناسب قرار میگیرند و چرخدنده موردنظر را به محور خروجی متصل میکنند. به این ترتیب، نسبت تبدیل گیربکس متناسب با دنده انتخابشده تغییر میکند.
نتایج ثبتشده با استفاده از Simscape Logging شامل نمودار سرعت موتور، بار و چرخدندههای میانی و همچنین نمودار موقعیت اهرمهای انتخابگر است. بررسی نمودارهای سرعت نشان میدهد که با تغییر دنده، سرعت بار با سرعت چرخدنده فعال هماهنگ میشود. همچنین در زمان انتخاب دنده عقب، سرعت محور خروجی منفی خواهد شد که نشاندهنده معکوسشدن جهت چرخش است.
نمودار موقعیت اهرمهای انتخابگر نیز نحوه تغییر وضعیت همزمانسازها و ارتباط آن با انتخاب دنده را نمایش میدهد. این موضوع اهمیت بررسی همزمان متغیرهای مکانیکی و سینماتیکی را در تحلیل سیستمهای انتقال قدرت نشان میدهد.
در مجموع، این مدل یک نمونه کاربردی برای شناخت ساختار گیربکسهای دستی چندسرعته، بررسی عملکرد همزمانسازهای دوطرفه، تحلیل نسبت تبدیل و مطالعه رفتار دنده عقب محسوب میشود. همچنین قابلیت توسعه آن در محیط MATLAB و Simscape Driveline، امکان استفاده از مدل را در پروژههای آموزشی، پژوهشی و طراحی سیستمهای پیشرفته انتقال قدرت فراهم میکند.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

چطور بفهمیم مکانیزم انتخاب دنده درست کار میکنه؟
با بررسی همزمان نمودار موقعیت اهرمهای انتخابگر و نمودار سرعت محورها در Simscape Logging؛ وقتی اهرم به موقعیت دنده جدید میره، سرعت بار باید با سرعت چرخدنده فعال هماهنگ بشه.
چرا از عملگر ایدهآل برای حرکت اهرمهای انتخابگر استفاده شده؟
برای سادهسازی مدل و تمرکز روی رفتار اصلی گیربکس؛ لازم نیست جزئیات مکانیکی کامل مکانیزم انتخاب دنده (کابل، فنر، اتصالات) مدلسازی بشه.
نسبت تبدیل گیربکس در این شبیهسازی چطور تعریف میشه؟
با رابطه i = ωin / ωout؛ یعنی نسبت سرعت زاویهای محور ورودی به خروجی. در دنده عقب باید علامت سرعت خروجی هم در نظر گرفته بشه.
چرا سرعت محور خروجی در دنده عقب منفی میشه؟ آیا یعنی سیستم کند شده؟
نه، منفیشدن فقط نشانه معکوسشدن جهت چرخش محوره. مقدار سرعت ممکنه کم یا زیاد باشه، ولی علامت منفی جهت مخالف نسبت به مرجع مثبت رو نشون میده.
چرا در این مدل از همزمانساز دوطرفه استفاده شده و مزیتش چیه؟
چون یک مکانیزم میتونه بین دو دنده جابهجا بشه و هر بار یکی از دو سمتش رو به محور خروجی وصل کنه؛ این باعث کاهش تعداد اجزا و سادهتر شدن ساختار انتخاب دنده میشه.