
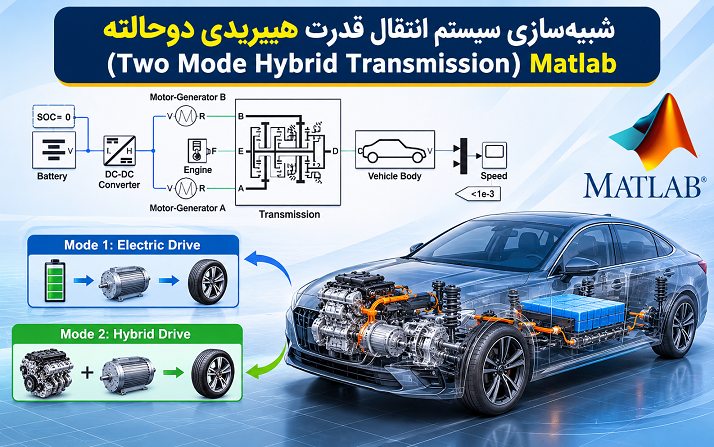
مقدمه
با توسعه فناوری خودروهای هیبریدی، استفاده از سیستمهای انتقال قدرت پیشرفته به یکی از راهکارهای مهم برای افزایش بازده انرژی، کاهش مصرف سوخت و بهبود عملکرد دینامیکی خودروها تبدیل شده است. یکی از ساختارهای کاربردی در این حوزه، سیستم انتقال قدرت هیبریدی دوحالته (Two Mode Hybrid Transmission) است. این سیستم با ترکیب مجموعهای از چرخدندههای سیارهای، کلاچها و ماشینهای الکتریکی، امکان بهرهبرداری از چندین نسبت انتقال ثابت و همچنین حالتهای تقسیم توان را فراهم میکند.
در سیستمهای انتقال قدرت متداول، تغییر نسبت دنده معمولاً بهصورت پلهای انجام میشود. این موضوع میتواند در برخی شرایط رانندگی، مانند شتابگیری شدید یا تغییر ناگهانی بار، موجب ایجاد تغییرات محسوس در سرعت موتور و گشتاور منتقلشده به چرخها شود. در مقابل، سیستمهای هیبریدی دوحالته با استفاده از موتورهای الکتریکی و مجموعه چرخدندههای سیارهای، قابلیت تغییر پیوسته نسبت انتقال مؤثر را در محدودههای کاری مشخص فراهم میکنند.
ساختار مورد بررسی در این شبیهسازی از سه مجموعه چرخدنده سیارهای و چهار کلاچ تشکیل شده است. ترکیب این اجزا امکان ایجاد چهار نسبت دنده ثابت و دو حالت تقسیم توان را فراهم میکند. حالتهای تقسیم توان برای جابهجایی بین نسبتهای انتقال ثابت و همچنین شرایط شتابگیری یا کاهش سرعت شدید مورد استفاده قرار میگیرند. از سوی 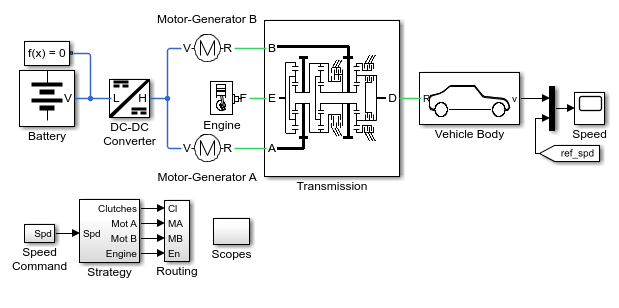 دیگر، نسبتهای دنده ثابت در شرایط حرکت یکنواخت و پیمایش با سرعت ثابت، میتوانند به افزایش بازده سیستم کمک کنند.
هدف از این شبیهسازی، بررسی ساختار عملکردی یک سیستم انتقال قدرت هیبریدی دوحالته، تحلیل نحوه تغییر وضعیت کلاچها، بررسی حالتهای مختلف انتقال توان و مشاهده تغییرات سرعت موتور احتراق داخلی، محورهای موتور-ژنراتور و سرعت خودرو در طول یک فرآیند شتابگیری است.
معرفی ساختار سیستم انتقال قدرت هیبریدی دوحالته
سیستم انتقال قدرت هیبریدی دوحالته از چند بخش مکانیکی و الکتریکی تشکیل شده است که بهصورت هماهنگ با یکدیگر کار میکنند. بخش مکانیکی این سیستم شامل سه مجموعه چرخدنده سیارهای و چهار کلاچ است. بخش الکتریکی نیز از ماشینهای الکتریکی تشکیل میشود که میتوانند در نقش موتور یا ژنراتور فعالیت کنند.
چرخدندههای سیارهای نقش مهمی در توزیع توان و ایجاد نسبتهای انتقال مختلف دارند. هر مجموعه چرخدنده سیارهای معمولاً از سه عضو اصلی تشکیل شده است:
- چرخدنده خورشیدی (Sun Gear): چرخدنده مرکزی مجموعه که در بخش داخلی مکانیزم قرار دارد.
- چرخدندههای سیارهای (Planet Gears): چرخدندههایی که پیرامون چرخدنده خورشیدی قرار گرفته و با آن درگیر هستند.
- چرخدنده رینگی (Ring Gear): چرخدندهای با دندانههای داخلی که مجموعه چرخدندههای سیارهای را احاطه میکند.
عضو چهارم مکانیزم، حامل سیارهای (Planet Carrier) است که محور چرخدندههای سیارهای را نگه میدارد. با اتصال اعضای مختلف مجموعههای سیارهای به محورهای ورودی، خروجی، موتورهای الکتریکی و کلاچها، میتوان مسیرهای متفاوتی برای انتقال توان ایجاد کرد.
در این سیستم، چهار کلاچ وظیفه تغییر اتصالات مکانیکی بین اجزای مختلف را بر عهده دارند. وضعیت درگیری یا آزاد بودن این کلاچها تعیین میکند که سیستم در کدام حالت انتقال قدرت فعالیت کند. با تغییر ترکیب کلاچهای درگیر، درجه آزادی مکانیزم تغییر کرده و در نتیجه نسبت انتقال و نحوه توزیع توان میان اجزای مختلف سیستم نیز تغییر میکند.
یکی از ویژگیهای مهم این ساختار، امکان فعالیت در دو حالت تقسیم توان متفاوت است. این دو حالت عبارتاند از حالت تقسیم توان ورودی (Input-Split) و حالت تقسیم توان مرکب (Compound-Split). علاوه بر این، سیستم میتواند در چهار نسبت انتقال ثابت نیز فعالیت کند.
حالتهای عملکرد سیستم انتقال قدرت هیبریدی
سیستم انتقال قدرت هیبریدی دوحالته از شش وضعیت عملکردی اصلی بهره میبرد. چهار وضعیت مربوط به نسبتهای انتقال ثابت و دو وضعیت دیگر مربوط به حالتهای تقسیم توان هستند. انتخاب هر وضعیت به شرایط کاری خودرو، سرعت موردنیاز، میزان گشتاور درخواستی و استراتژی کنترلی سیستم بستگی دا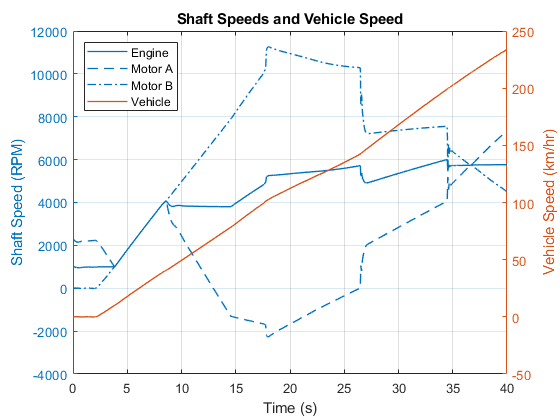 رد.
۱. حالت تقسیم توان ورودی (Input-Split Regime)
در حالت تقسیم توان ورودی، تنها کلاچ شماره یک (Clutch 1) درگیر میشود. در این وضعیت، توان ورودی سیستم میان مسیرهای مختلف مکانیکی و الکتریکی توزیع میشود. مجموعه چرخدندههای سیارهای به همراه ماشینهای الکتریکی امکان تنظیم نسبت انتقال مؤثر را فراهم میکنند.
در این حالت، بخشی از توان مکانیکی موتور احتراق داخلی میتواند از مسیر مکانیکی به خروجی منتقل شود و بخش دیگری از توان از طریق مسیر الکتریکی و با استفاده از ژنراتور و موتور الکتریکی مدیریت شود. این قابلیت باعث میشود سرعت موتور احتراق داخلی و سرعت خودرو الزاماً رابطهای ثابت و مستقیم نداشته باشند.
در واقع، با کنترل سرعت ماشینهای الکتریکی میتوان شرایط حرکتی مجموعه چرخدندههای سیارهای را تغییر داد. این موضوع امکان تنظیم سرعت خروجی و نسبت انتقال مؤثر را بدون نیاز به تعویض متوالی دندههای مکانیکی فراهم میکند.
حالت تقسیم توان ورودی بهخصوص در شرایطی مفید است که خودرو به انعطافپذیری بیشتری در تنظیم سرعت موتور احتراق داخلی نیاز دارد. به کمک این ساختار، موتور احتراق داخلی میتواند در محدودههای مناسبتری از سرعت و بار فعالیت کند.
۲. حالت تقسیم توان مرکب (Compound-Split Regime)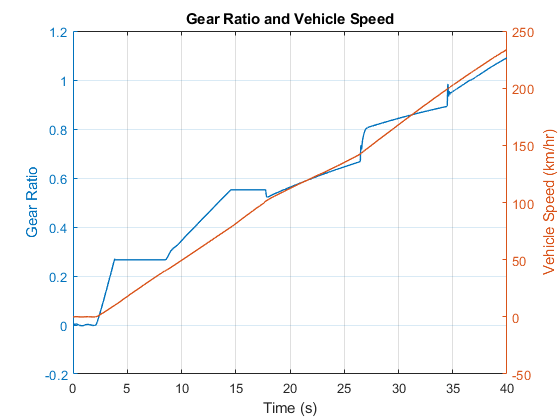
دومین حالت تقسیم توان، حالت تقسیم توان مرکب است. در این وضعیت، تنها کلاچ شماره دو (Clutch 2) درگیر میشود. تفاوت اصلی این حالت با وضعیت تقسیم توان ورودی در نحوه توزیع توان و ارتباط مکانیکی میان اعضای مجموعه چرخدندههای سیارهای است.
در حالت تقسیم توان مرکب، جریان توان میتواند هم در بخش ورودی و هم در بخش خروجی سیستم تحت تأثیر مسیرهای مکانیکی و الکتریکی قرار بگیرد. به همین دلیل، این وضعیت امکان ایجاد محدوده متفاوتی از نسبتهای انتقال و شرایط کاری را فراهم میکند.
وجود دو حالت تقسیم توان باعث میشود سیستم هیبریدی بتواند در محدوده وسیعتری از سرعت خودرو عملکرد مناسبی داشته باشد. هنگامی که خودرو از یک محدوده سرعت به محدوده دیگر منتقل میشود، کنترلکننده میتواند با تغییر وضعیت کلاچها، حالت تقسیم توان مناسب را انتخاب کند.
این قابلیت بهویژه در شتابگیریهای شدید، کاهش سرعت و شرایطی که نیاز به تغییر قابلتوجه در نسبت انتقال وجود دارد، اهمیت پیدا میکند. در چنین شرایطی، انعطافپذیری مسیرهای انتقال توان میتواند به بهبود پاسخ دینامیکی خودرو کمک کند.
۳. حالتهای نسبت انتقال ثابت (Fixed Gear Ratios)
علاوه بر دو حالت تقسیم توان، سیستم مورد بررسی دارای چهار نسبت انتقال ثابت است. این نسبتها با درگیر کردن همزمان دو کلاچ از چهار کلاچ موجود ایجاد میشوند.
هنگامی که دو کلاچ بهصورت همزمان درگیر میشوند، یکی از درجات آزادی مکانیزم حذف میشود. در نتیجه، ارتباط سینماتیکی میان اعضای مجموعه چرخدندههای سیارهای محدودتر شده و یک نسبت انتقال ثابت ایجاد میشود.
در این وضعیت، برخلاف حالتهای تقسیم توان، نسبت سرعت ورودی به سرعت خروجی در محدوده عملکرد دنده ثابت باقی میماند. این ویژگی باعث میشود انتقال توان در شرایط رانندگی پایدار، مانند حرکت با سرعت ثابت در بزرگراه، با ساختاری مشخص و قابل پیشبینی انجام شود.
استفاده از نسبتهای انتقال ثابت میتواند در برخی شرایط موجب کاهش نیاز به تبدیل توان مکانیکی به الکتریکی و سپس تبدیل مجدد آن به توان مکانیکی شود. از آنجا که تبدیل انرژی در ژنراتور، مبدلهای الکترونیکی، موتور الکتریکی و باتری با تلفات همراه است، کاهش عبور توان از مسیرهای غیرضروری الکتریکی میتواند به افزایش بازده کلی سیستم کمک کند.
بنابراین، ترکیب نسبتهای ثابت با حالتهای تقسیم توان، یکی از مهمترین ویژگیهای سیستم انتقال قدرت هیبریدی دوحالته محسوب میشود. این ساختار تلاش میکند مزایای انتقال قدرت مکانیکی و انعطافپذیری سیستمهای الکتریکی را در یک مجموعه واحد ترکیب کند.
نقش کلاچها در تغییر حالت انتقال قدرت
چهار کلاچ موجود در سیستم وظیفه ایجاد و تغییر اتصالات مکانیکی میان اجزای مختلف انتقال قدرت را بر عهده دارند. عملکرد صحیح این کلاچها برای انتخاب حالت مناسب انتقال توان ضروری است.
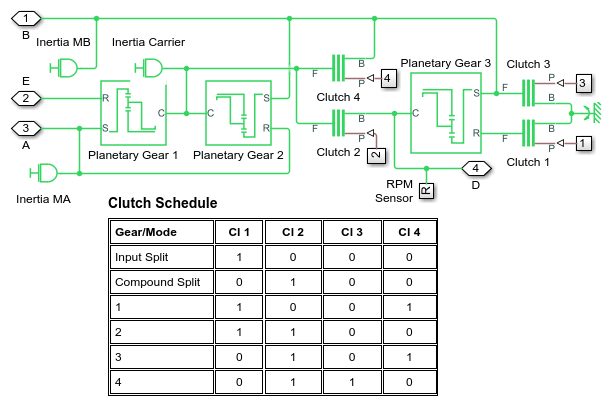
در دو حالت تقسیم توان، تنها یکی از کلاچهای شماره یک یا دو درگیر میشود. در مقابل، برای ایجاد نسبتهای انتقال ثابت، دو کلاچ بهصورت همزمان درگیر میشوند. درگیری همزمان کلاچها باعث کاهش درجات آزادی مجموعه چرخدندههای سیارهای شده و نسبت انتقال مشخصی را ایجاد میکند.
از دیدگاه مکانیکی، درجه آزادی بیانگر تعداد متغیرهای مستقل موردنیاز برای تعیین وضعیت حرکتی یک مکانیزم است. مجموعه چرخدندههای سیارهای به دلیل ارتباط سینماتیکی میان چرخدنده خورشیدی، رینگی و حامل سیارهای، دارای روابط مشخصی میان سرعت اعضای خود هستند. با اضافه شدن کلاچها و ایجاد اتصالات جدید، تعداد متغیرهای مستقل کاهش مییابد.
به همین دلیل، کنترل وضعیت کلاچها مستقیماً بر رفتار سینماتیکی و دینامیکی سیستم تأثیر میگذارد. انتخاب نامناسب وضعیت کلاچها میتواند موجب ایجاد تنشهای مکانیکی، تغییرات ناخواسته گشتاور یا اختلال در فرآیند انتقال قدرت شود. در یک سیستم واقعی، علاوه بر فرمان درگیری کلاچها، باید زمانبندی مناسب برای کاهش اختلاف سرعت اجزای درگیر و کنترل گشتاور نیز در نظر گرفته شود.
معرفی مدل شبیهسازی در Matlab و Simscape
در این مثال، ساختار یک سیستم انتقال قدرت هیبریدی دوحالته در محیط Matlab و Simscape مدلسازی شده است. مدل بهگونهای طراحی شده که اجزای مکانیکی و الکتریکی سیستم در کنار یکدیگر قرار گرفته و عملکرد آنها در شرایط مختلف رانندگی قابل بررسی باشد.
مدل اصلی شامل مجموعه انتقال قدرت، موتور احتراق داخلی، ماشینهای الکتریکی و بخشهای کنترلی است. ارتباط میان این اجزا بهگونهای تعریف شده که امکان تغییر حالتهای انتقال قدرت در طول اجرای شبیهسازی وجود داشته باشد.
یکی از بخشهای مهم مدل، زیرسیستم انتقال قدرت (Transmission Subsystem) است. این زیرسیستم شامل سه مجموعه چرخدنده سیارهای و چهار کلاچ است. اتصالات مکانیکی میان اجزای مختلف در این بخش تعریف شده و وضعیت کلاچها تعیینکننده حالت عملکرد سیستم خواهد بود.
در محیط Simscape، رفتار مکانیکی اجزا با استفاده از مدلهای فیزیکی توصیف میشود. بنابراین، سرعت زاویهای، گشتاور، توان و ارتباطات مکانیکی میان اجزا بر اساس معادلات حاکم بر سیستم محاسبه میشوند. این روش امکان بررسی رفتار واقعیتر سیستم انتقال قدرت را در مقایسه با مدلسازی صرفاً مبتنی بر روابط ورودی و خروجی فراهم میکند.
از طرف دیگر، استفاده از Simscape Logging امکان ثبت و بررسی متغیرهای مختلف مدل را فراهم میسازد. به کمک این قابلیت میتوان سرعت شفتها، وضعیت اجزای مکانیکی و نسبت انتقال را در طول زمان استخراج و تحلیل کرد.
زیرسیستم انتقال قدرت (Transmission Subsystem)
زیرسیستم انتقال قدرت، بخش مرکزی مدل محسوب میشود. در این قسمت سه مجموعه چرخدنده سیارهای به همراه چهار کلاچ در یک ساختار مکانیکی به یکدیگر متصل شدهاند. طراحی این مجموعه بهگونهای است که با تغییر وضعیت کلاچها، چهار نسبت انتقال ثابت و دو حالت تقسیم توان قابل دستیابی باشند.
در مدلسازی این بخش، هر مجموعه چرخدنده سیارهای دارای ارتباط سینماتیکی مشخصی میان اعضای خود است. برای یک مجموعه چرخدنده سیارهای ساده، رابطه سرعت اعضا را میتوان به شکل زیر بیان کرد:
(Ns + Nr)ωc = Nsωs + Nrωr
در این رابطه، Ns تعداد دندانههای چرخدنده خورشیدی، Nr تعداد دندانههای چرخدنده رینگی، ωs سرعت زاویهای چرخدنده خورشیدی، ωr سرعت زاویهای چرخدنده رینگی و ωc سرعت زاویهای حامل سیارهای است.
این رابطه نشان میدهد که سرعت هر یک از اعضای مجموعه به سرعت دو عضو دیگر وابسته است. بنابراین، با کنترل یا محدود کردن حرکت یک یا چند عضو، میتوان نسبت انتقال متفاوتی ایجاد کرد. در سیستم هیبریدی دوحالته، اتصال سه مجموعه سیارهای و استفاده از چهار کلاچ باعث ایجاد ساختاری پیچیدهتر میشود که امکان انتخاب چندین مسیر انتقال توان را فراهم میکند.
نکته مهم این است که نسبت انتقال نهایی سیستم تنها به یک مجموعه چرخدنده وابسته نیست، بلکه از ترکیب روابط سینماتیکی سه مجموعه سیارهای و وضعیت کلاچها به دست میآید. به همین دلیل، تحلیل عملکرد این زیرسیستم از طریق شبیهسازی میتواند اطلاعات ارزشمندی درباره رفتار کل سیستم ارائه دهد.
استراتژی کنترل تغییر حالتها (Strategy Subsystem)
یکی دیگر از بخشهای مهم این مدل، زیرسیستم استراتژی (Strategy Subsystem) است. این بخش مجموعهای از قوانین کنترلی را در اختیار دارد که زمان تغییر حالت انتقال قدرت را در طول یک فرآیند شتابگیری پایدار تعیین میکنند.
در واقع، سیستم کنترل باید تشخیص دهد که در هر لحظه کدام یک از حالتهای انتقال قدرت برای شرایط کاری خودرو مناسبتر است. این تصمیمگیری میتواند بر اساس سرعت خودرو، سرعت موتور احتراق داخلی، شرایط شتابگیری و وضعیت فعلی انتقال قدرت انجام شود.
در شبیهسازی مورد بررسی، زیرسیستم Strategy مجموعهای از قوانین از پیش تعریفشده را اجرا میکند. این قوانین تعیین میکنند که سیستم چه زمانی از یک حالت انتقال قدرت به حالت دیگر تغییر وضعیت دهد. به این ترتیب، خودرو میتواند در طول فرآیند شتابگیری از حالتهای تقسیم توان و نسبتهای انتقال ثابت استفاده کند.
برای مثال، ممکن است سیستم در سرعتهای پایین از حالت تقسیم توان ورودی استفاده کند و پس از رسیدن به محدوده مشخصی از سرعت، به یکی از نسبتهای انتقال ثابت تغییر وضعیت دهد. با افزایش بیشتر سرعت خودرو، امکان انتخاب حالت تقسیم توان مرکب یا نسبت انتقال ثابت دیگری وجود خواهد داشت.
البته ترتیب دقیق تغییر حالتها و محدوده سرعت مربوط به هر وضعیت به پارامترهای مدل و قوانین تعریفشده در زیرسیستم Strategy وابسته است. بنابراین، نمیتوان بدون بررسی تنظیمات داخلی مدل، آستانههای دقیق تغییر دنده یا ترتیب قطعی انتخاب حالتها را مشخص کرد.
باید توجه داشت که استراتژی کنترل ارائهشده در این مثال، یک استراتژی ساده برای تغییر حالتهای انتقال قدرت در یک پروفایل شتابگیری پایدار است. برای پیادهسازی یک سیستم کنترل کامل در خودروی واقعی، لازم است مدیریت توان الکتریکی نیز در نظر گرفته شود.
این مدیریت باید متناسب با سرعت خودرو، درخواست راننده برای شتابگیری یا کاهش سرعت و وضعیت شارژ باتری انجام شود. به عبارت دیگر، کنترلکننده کامل باید علاوه بر انتخاب حالت مکانیکی انتقال قدرت، میزان توان موردنیاز موتورهای الکتریکی و نحوه تأمین انرژی آنها را نیز تعیین کند.
مدیریت توان الکتریکی در سیستم هیبریدی دوحالته
در یک سیستم انتقال قدرت هیبریدی، ماشینهای الکتریکی نقش مهمی در کنترل جریان توان دارند. این ماشینها بسته به شرایط کاری میتوانند در نقش موتور یا ژنراتور فعالیت کنند.
هنگامی که یک ماشین الکتریکی در حالت موتوری قرار دارد، انرژی الکتریکی را دریافت کرده و به انرژی مکانیکی تبدیل میکند. در مقابل، در حالت ژنراتوری، انرژی مکانیکی دریافتشده از محور را به انرژی الکتریکی تبدیل میکند.
این قابلیت دوطرفه باعث میشود سیستم هیبریدی بتواند جریان توان را متناسب با شرایط کاری مدیریت کند. برای مثال، هنگام نیاز به شتابگیری، موتور الکتریکی میتواند با تولید گشتاور اضافی به حرکت خودرو کمک کند. در زمان کاهش سرعت نیز، در صورت فراهم بودن شرایط کنترلی و الکتریکی، ماشین الکتریکی میتواند در نقش ژنراتور عمل کرده و بخشی از انرژی جنبشی خودرو را بازیابی کند.
با این حال، مدیریت توان الکتریکی تنها به کنترل وضعیت موتوری و ژنراتوری محدود نمیشود. وضعیت شارژ باتری، محدودیت جریان، ولتاژ باس DC، بازده ماشینهای الکتریکی و ظرفیت سیستم ذخیره انرژی نیز باید در نظر گرفته شوند.
به همین دلیل، در یک سیستم واقعی، استراتژی مدیریت انرژی باید بهگونهای طراحی شود که علاوه بر پاسخگویی به درخواست راننده، از باتری و ماشینهای الکتریکی نیز در محدوده مجاز کاری استفاده کند. همانطور که در توضیحات مدل اشاره شده است، استراتژی کنترلی این مثال صرفاً زمان تغییر حالتهای انتقال قدرت را تعیین میکند و برای یک سیستم کامل خودرو باید کنترل توان الکتریکی نیز به آن اضافه شود.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
یکی از مهمترین بخشهای این مثال، تحلیل نتایج شبیهسازی است. پس از اجرای مدل، اطلاعات مربوط به سرعت موتور احتراق داخلی، سرعت محورهای موتور-ژنراتور و سرعت خودرو در طول زمان ثبت میشوند.
این اطلاعات امکان بررسی عملکرد سیستم در حالتهای مختلف انتقال قدرت را فراهم میکنند. با توجه به اینکه سیستم در طول فرآیند شتابگیری میان نسبتهای ثابت و حالتهای تقسیم توان جابهجا میشود، تغییرات سرعت اجزای مختلف میتواند نشاندهنده نحوه عملکرد مکانیزم انتقال قدرت باشد.
۱. بررسی سرعت موتور احتراق داخلی
سرعت موتور احتراق داخلی یکی از متغیرهای مهم در ارزیابی عملکرد سیستم هیبریدی است. در یک سیستم انتقال قدرت معمولی، تغییر سرعت خودرو معمولاً با تغییر مستقیم سرعت موتور ارتباط دارد. اما در سیستم هیبریدی دوحالته، به دلیل وجود ماشینهای الکتریکی و مجموعه چرخدندههای سیارهای، این ارتباط انعطافپذیرتر است.
در حالتهای تقسیم توان، امکان تغییر سرعت موتور احتراق داخلی مستقل از تغییرات لحظهای سرعت خودرو فراهم میشود. این ویژگی به سیستم کنترل اجازه میدهد موتور را در محدوده مناسبتری از سرعت و بار نگه دارد.
هنگامی که سیستم به یکی از نسبتهای انتقال ثابت وارد میشود، ارتباط سرعت میان اعضای مکانیکی محدودتر خواهد شد. در این شرایط، تغییرات سرعت موتور و خروجی بیشتر تابع نسبت انتقال انتخابشده است.
بنابراین، بررسی نمودار سرعت موتور احتراق داخلی میتواند مشخص کند که سیستم تا چه اندازه قادر است سرعت موتور را در محدوده موردنظر مدیریت کند و تغییر حالتهای انتقال قدرت چه تأثیری بر رفتار آن دارد.
۲. بررسی سرعت محورهای موتور-ژنراتور
در نمودار نتایج شبیهسازی، سرعت محورهای مربوط به ماشینهای الکتریکی نیز نمایش داده میشود. این متغیرها از اهمیت زیادی برخوردار هستند؛ زیرا ماشینهای الکتریکی در حالتهای تقسیم توان نقش مهمی در تنظیم رفتار مجموعه چرخدندههای سیارهای ایفا میکنند.
در حالت تقسیم توان ورودی، سرعت ماشینهای الکتریکی با توجه به روابط سینماتیکی مجموعه چرخدندهها و شرایط کاری سیستم تغییر میکند. در حالت تقسیم توان مرکب نیز به دلیل تغییر مسیرهای انتقال توان، رفتار سرعتی این محورها متفاوت خواهد بود.
با ورود سیستم به حالتهای نسبت انتقال ثابت، محدودیتهای مکانیکی جدیدی در مجموعه ایجاد میشود. این تغییر ممکن است در نمودار سرعت محورهای موتور-ژنراتور به شکل تغییر شیب یا تغییر روند سرعت مشاهده شود.
تحلیل این نمودارها به مهندس طراح کمک میکند محدوده سرعت کاری ماشینهای الکتریکی را بررسی کرده و از قرار گرفتن آنها در شرایط نامناسب جلوگیری کند. در طراحی واقعی، محدودیت حداکثر سرعت، گشتاور و توان ماشینهای الکتریکی باید در فرآیند انتخاب حالت انتقال قدرت لحاظ شود.
۳. بررسی سرعت خودرو
سرعت خودرو یکی از متغیرهای اصلی در پروفایل رانندگی این شبیهسازی است. در این مثال، خودرو ابتدا شتاب میگیرد، سپس سرعت بالاتری را حفظ میکند و در نهایت به سرعت اولیه بازمیگردد.
این پروفایل حرکتی امکان بررسی رفتار سیستم انتقال قدرت را در شرایط مختلف فراهم میکند. در مرحله شتابگیری، سیستم باید توان موردنیاز برای افزایش سرعت خودرو را تأمین کند. در مرحله حرکت با سرعت بالاتر، هدف حفظ شرایط پایدار و انتقال توان موردنیاز برای غلبه بر مقاومتهای حرکتی است. در مرحله کاهش سرعت نیز، سیستم باید شرایط کاهش انرژی جنبشی خودرو را مدیریت کند.
تغییر حالتهای انتقال قدرت در طول این فرآیند موجب تغییر روابط سرعت میان موتور احتراق داخلی، ماشینهای الکتریکی و محور خروجی میشود. به همین دلیل، نمودار سرعت خودرو در کنار نمودار سرعت سایر اجزا اطلاعات مناسبی برای ارزیابی هماهنگی بخشهای مکانیکی و الکتریکی سیستم فراهم میکند.
بررسی نمودار نسبت انتقال سیستم هیبریدی دوحالته
یکی دیگر از خروجیهای مهم این شبیهسازی، نمودار نسبت انتقال سیستم انتقال قدرت هیبریدی دوحالته است. این نمودار نشان میدهد که نسبت انتقال مؤثر در طول زمان چگونه تغییر میکند.
در حالتهای انتقال ثابت، نسبت انتقال مقدار مشخصی دارد و با توجه به وضعیت کلاچهای درگیر تعیین میشود. در مقابل، در حالتهای تقسیم توان، نسبت انتقال میتواند در یک محدوده تغییر کند.
وجود دو موتور الکتریکی و مجموعه چرخدندههای سیارهای باعث میشود این سیستم رفتاری مشابه یک جعبهدنده با نسبت انتقال پیوسته داشته باشد. به بیان دقیقتر، ترکیب کنترل سرعت ماشینهای الکتریکی و روابط سینماتیکی چرخدندههای سیارهای امکان تغییر پیوسته نسبت انتقال مؤثر را در محدودههای کاری حالتهای تقسیم توان فراهم میکند.
این ویژگی یکی از مهمترین تفاوتهای سیستم انتقال قدرت هیبریدی دوحالته با جعبهدندههای مکانیکی متداول است. در یک جعبهدنده معمولی، راننده یا سیستم کنترل باید میان نسبتهای مشخص و از پیش تعیینشده جابهجا شود. اما در سیستم هیبریدی دوحالته، علاوه بر نسبتهای ثابت، امکان تنظیم نسبت انتقال در حالتهای تقسیم توان نیز وجود دارد.
از دیدگاه عملکردی، این قابلیت به سیستم اجازه میدهد در شرایط مختلف رانندگی، نسبت انتقال مناسبتری را انتخاب کند. برای مثال، هنگام شتابگیری میتوان از انعطافپذیری حالتهای تقسیم توان استفاده کرد، در حالی که هنگام حرکت یکنواخت، نسبتهای ثابت میتوانند مسیر انتقال توان مناسبتری فراهم کنند.
البته پیوسته بودن نسبت انتقال مؤثر به معنی تغییر نامحدود آن نیست. محدوده قابلدستیابی به مشخصات چرخدندههای سیارهای، محدودیت سرعت ماشینهای الکتریکی، وضعیت کلاچها و شرایط کاری سیستم وابسته است.
اهمیت استفاده از دو حالت تقسیم توان
یکی از دلایل اصلی استفاده از ساختار دوحالته، افزایش محدوده عملکرد مناسب سیستم هیبریدی است. در یک سیستم تقسیم توان تکحالته، محدودهای از سرعت و نسبت انتقال وجود دارد که در آن عملکرد سیستم مطلوب است. با افزایش سرعت خودرو یا تغییر شرایط بار، ممکن است ماشینهای الکتریکی با محدودیتهای سرعت یا توان مواجه شوند.
افزودن حالت تقسیم توان دوم، امکان تغییر ساختار انتقال قدرت و ایجاد محدوده عملکردی متفاوت را فراهم میکند. به این ترتیب، سیستم میتواند در سرعتهای مختلف از ترکیب مناسبتری از مسیرهای مکانیکی و الکتریکی استفاده کند.
از طرف دیگر، وجود چهار نسبت انتقال ثابت باعث میشود سیستم در شرایط رانندگی پایدار نیز از قابلیت انتقال مستقیمتر توان بهرهمند شود. این موضوع میتواند نیاز به گردش توان در مسیر الکتریکی را کاهش دهد و به بهبود بازده کمک کند.
بنابراین، سیستم انتقال قدرت هیبریدی دوحالته را میتوان ترکیبی از دو رویکرد دانست: استفاده از نسبتهای ثابت برای شرایط مناسب پیمایش و استفاده از حالتهای تقسیم توان برای افزایش انعطافپذیری در شرایط متغیر رانندگی.
کاربردهای مهندسی و اهمیت شبیهسازی
مدلسازی سیستمهای انتقال قدرت هیبریدی پیش از ساخت نمونه فیزیکی، از اهمیت زیادی برخوردار است. این سیستمها از تعداد زیادی اجزای مکانیکی و الکتریکی تشکیل شدهاند و رفتار هر بخش بر عملکرد سایر اجزا تأثیر میگذارد. به همین دلیل، آزمایش مستقیم تمام ترکیبهای کاری در یک نمونه واقعی میتواند هزینهبر و زمانبر باشد.
استفاده از Matlab و Simscape امکان بررسی رفتار سیستم را در محیطی مجازی فراهم میکند. مهندسان میتوانند با تغییر پارامترهای مکانیکی، وضعیت کلاچها و قوانین کنترلی، تأثیر این تغییرات را بر عملکرد انتقال قدرت بررسی کنند.
از جمله کاربردهای مهم این شبیهسازی میتوان به موارد زیر اشاره کرد:
- بررسی روابط سینماتیکی میان سه مجموعه چرخدنده سیارهای.
- تحلیل تأثیر وضعیت کلاچها بر نسبت انتقال سیستم.
- مقایسه عملکرد حالت تقسیم توان ورودی و تقسیم توان مرکب.
- بررسی چهار نسبت انتقال ثابت و شرایط ایجاد آنها.
- تحلیل تغییرات سرعت موتور احتراق داخلی در حالتهای مختلف انتقال قدرت.
- بررسی محدوده سرعت کاری محورهای موتور-ژنراتور.
- ارزیابی عملکرد سیستم در یک پروفایل شتابگیری و کاهش سرعت.
- بررسی نحوه تغییر نسبت انتقال مؤثر در طول زمان.
- طراحی و ارزیابی قوانین کنترلی برای تغییر حالتهای انتقال قدرت.
- بررسی تأثیر تغییر پارامترهای مکانیکی و کنترلی بر رفتار دینامیکی خودرو.
همچنین میتوان از این مدل بهعنوان نقطه شروعی برای توسعه استراتژیهای پیشرفته مدیریت انرژی استفاده کرد. برای مثال، میتوان الگوریتمهایی طراحی کرد که علاوه بر سرعت خودرو، میزان شارژ باتری، درخواست گشتاور راننده و بازده ماشینهای الکتریکی را نیز در تصمیمگیری دخالت دهند.
جمعبندی
در این شبیهسازی، ساختار یک سیستم انتقال قدرت هیبریدی دوحالته با استفاده از سه مجموعه چرخدنده سیارهای و چهار کلاچ مورد بررسی قرار میگیرد. این ساختار امکان ایجاد چهار نسبت انتقال ثابت و دو حالت تقسیم توان را فراهم میکند. حالت تقسیم توان ورودی با درگیر بودن کلاچ شماره یک و حالت تقسیم توان مرکب با درگیر بودن کلاچ شماره دو فعال میشوند. همچنین با درگیر کردن همزمان دو کلاچ، یکی از درجات آزادی سیستم حذف شده و نسبت انتقال ثابت ایجاد میشود.
در این مدل، زیرسیستم Strategy وظیفه تعیین زمان تغییر حالتهای انتقال قدرت را در طول یک پروفایل شتابگیری پایدار بر عهده دارد. این استراتژی به سیستم اجازه میدهد در شرایط مختلف حرکتی میان حالتهای تقسیم توان و نسبتهای انتقال ثابت جابهجا شود.
نتایج حاصل از Simscape Logging نیز امکان بررسی سرعت موتور احتراق داخلی، سرعت محورهای موتور-ژنراتور، سرعت خودرو و نسبت انتقال سیستم را فراهم میکنند. تحلیل این متغیرها نشان میدهد که ترکیب چرخدندههای سیارهای و ماشینهای الکتریکی چگونه میتواند رفتار یک سیستم انتقال قدرت با نسبت انتقال مؤثر متغیر را ایجاد کند.
یکی از مهمترین ویژگیهای این ساختار، ترکیب مزایای نسبتهای انتقال ثابت و حالتهای تقسیم توان است. نسبتهای ثابت برای شرایط پیمایش پایدار مناسب هستند، در حالی که حالتهای تقسیم توان انعطافپذیری بیشتری در شتابگیری، کاهش سرعت و تغییر شرایط کاری خودرو فراهم میکنند.
در نهایت، این مثال را میتوان یک نمونه کاربردی برای آموزش و تحلیل سیستمهای انتقال قدرت هیبریدی پیشرفته در محیط Matlab و Simscape دانست. با توسعه بخش کنترل و اضافه کردن الگوریتم مدیریت توان الکتریکی، میتوان از چنین مدلی برای بررسی دقیقتر عملکرد خودروهای هیبریدی، بهینهسازی مصرف انرژی و ارزیابی راهبردهای مختلف کنترل انتقال قدرت استفاده کرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت


آیا استراتژی کنترلی این مدل برای پیادهسازی روی خودروی واقعی کافی است؟
خیر؛ این استراتژی فقط زمان تغییر حالتهای انتقال قدرت را در یک پروفایل شتابگیری پایدار تعیین میکند و برای سیستم کامل باید مدیریت توان الکتریکی شامل وضعیت شارژ باتری، محدودیت جریان و بازده ماشینهای الکتریکی نیز اضافه شود.
برای ثبت و تحلیل متغیرهایی مثل سرعت موتور و محورهای موتور-ژنراتور در متلب از چه قابلیتی استفاده شده است؟
از Simscape Logging؛ به کمک این قابلیت میتوان سرعت شفتها، وضعیت اجزای مکانیکی و نسبت انتقال را در طول زمان استخراج و تحلیل کرد.
نسبتهای انتقال ثابت در این سیستم چگونه ایجاد میشوند؟
با درگیر کردن همزمان دو کلاچ از چهار کلاچ موجود؛ این کار یکی از درجات آزادی مکانیزم را حذف میکند و ارتباط سینماتیکی محدودتر شده و یک نسبت انتقال ثابت به وجود میآید.
در این شبیهسازی، حالت تقسیم توان ورودی و مرکب چه تفاوتی در وضعیت کلاچها دارند؟
در حالت تقسیم توان ورودی فقط کلاچ شماره ۱ درگیر میشود و در حالت تقسیم توان مرکب فقط کلاچ شماره ۲؛ تفاوت اصلیشان نیز در نحوه توزیع توان و ارتباط مکانیکی میان اعضای چرخدندههای سیارهای است.
چرا در مدلسازی این سیستم انتقال قدرت از Simscape استفاده شده و مزیتش نسبت به مدلسازی صرفاً ریاضی چیست؟
Simscape رفتار مکانیکی اجزا را با مدلهای فیزیکی توصیف میکند، بنابراین سرعت زاویهای، گشتاور و توان بر اساس معادلات حاکم محاسبه میشوند و رفتار واقعیتر سیستم نسبت به مدلسازی صرفاً ورودی-خروجی به دست میآید.