
مقدمه
سیستم ترمز یکی از مهمترین زیرسیستمهای ایمنی در خودروها و وسایل نقلیه محسوب میشود. عملکرد صحیح این سیستم به هماهنگی دقیق میان اجزای مکانیکی، هیدرولیکی و کنترلی وابسته است. در خودروهای مجهز به سیستم ترمز هیدرولیکی، سیلندر اصلی ترمز (Master Cylinder) وظیفه تبدیل نیروی مکانیکی واردشده از سوی راننده به فشار هیدرولیکی را بر عهده دارد. این فشار از طریق روغن ترمز به چرخها منتقل شده و موجب فعال شدن مکانیزمهای ترمز دیسکی یا کاسهای میشود.
یکی از انواع مهم سیلندرهای اصلی ترمز، سیلندر اصلی تاندوم (Tandem Primary Cylinder) است. این نوع سیلندر با استفاده از دو پیستون مستقل که در یک مجموعه مشترک قرار گرفتهاند، امکان ایجاد فشار در دو مدار هیدرولیکی مجزا را فراهم میکند. استفاده از دو مدار مستقل با هدف افزایش ایمنی سیستم ترمز انجام میشود؛ زیرا در صورت بروز نشتی یا خرابی در یکی از مدارها، مدار دیگر میتواند بخشی از قابلیت ترمزگیری خودرو را حفظ کند.
در این شبیهسازی، نحوه مدلسازی، پارامتردهی و آزمایش یک سیلندر اصلی ترمز تاندوم با استفاده از اطلاعات موجود در دیتاشیت سازنده بررسی میشود. هدف اصلی، ایجاد یک مدل دینامیکی است که بتواند رابطه میان نیروی واردشده به میله فشاردهنده (Push Rod Force) و فشار تولیدشده در دو مدار ترمز را بازتولید کند.
یکی از ویژگیهای مهم این روش، استفاده از الگوریتمهای بهینهسازی برای تخمین پارامترهایی است که در دیتاشیت سازنده ارائه نشدهاند. پس از تخمین پارامترها، مدل در محیط MATLAB و Simscape شبیهسازی شده و منحنی نیروی ورودی برحسب فشار خروجی با منحنی ارائهشده توسط سازنده مقایسه میشود. این مقایسه امکان ارزیابی دقت مدل و بررسی رفتار عملکردی سیلندر اصلی ترمز را فراهم میکند.
معرفی سیلندر اصلی ترمز تاندوم
سیلندر اصلی تاندوم از دو پیستون تشکیل شده است که درون یک محفظه استوانهای قرار دارند. هر پیستون در عملکرد یکی از مدارهای هیدرولیکی نقش دارد. هنگامی که راننده پدال ترمز را فشار میدهد، نیروی مکانیکی از طریق مکانیزم اهرمی یا تقویتکننده ترمز (Brake Booster) به میله فشاردهنده منتقل میشود. این نیرو باعث حرکت پیستون اولیه شده و در نتیجه فشار سیال در مدار اول افزایش مییابد.
افزایش فشار در مدار اول علاوه بر ایجاد نیروی ترمزی، بر پیستون دوم نیز اثر میگذارد. در نتیجه، پیستون دوم حرکت کرده و فشار موردنیاز مدار دوم را ایجاد میکند. بنابراین، رفتار دو پیستون از نظر مکانیکی و هیدرولیکی به یکدیگر وابسته است.
در طراحی این مجموعه، پارامترهایی مانند قطر پیستونها، میزان جابهجایی هر پیستون، سختی فنرها، نیروی اولیه فنرها، اصطکاک و مشخصات هیدرولیکی مدارها بر عملکرد نهایی تأثیر میگذارند. به همین دلیل، برای دستیابی به یک مدل دقیق باید هم رفتار مکانیکی پیستونها و هم رفتار سیال در مدارهای ترمز در نظر گرفته شود.
 از دیدگاه مهندسی، شناخت رفتار سیلندر اصلی تاندوم پیشنیاز مناسبی برای انتخاب و طراحی سایر اجزای سیستم ترمز است. برای مثال، فشار تولیدشده توسط سیلندر اصلی باید با محدوده عملکرد کالیپرهای ترمز، سیلندرهای چرخ، شیلنگها و سایر اجزای هیدرولیکی سازگار باشد.
ساختار مدل و مدار آزمایش سیلندر اصلی تاندوم
برای بررسی عملکرد سیلندر اصلی تاندوم، یک مدل آزمایشگاهی مجازی یا Test Harness در محیط Simscape ایجاد میشود. این مدل بهگونهای طراحی شده است که بتواند شرایط عملکردی سیلندر اصلی را در یک سیستم ترمز هیدرولیکی بازسازی کند.
در مدل آزمایش، برای ایجاد بار هیدرولیکی در مدارهای اول و دوم، از انبارههای فنردار (Spring-Loaded Accumulators) استفاده میشود. این انبارهها نقش بار معادل ترمزهای دیسکی یا کاسهای را ایفا میکنند. در واقع، بهجای مدلسازی کامل مجموعه مکانیکی ترمز در چرخها، از یک بار هیدرولیکی کنترلشده استفاده میشود تا رفتار فشار و حجم در مدارها قابل بررسی باشد.
استفاده از انبارههای فنردار این امکان را فراهم میکند که با حرکت پیستونها، حجم سیال تغییر کند و فشار متناسب با مشخصات مکانیکی بار افزایش یابد. در نتیجه، میتوان رفتار هیدرولیکی مدارها را بدون نیاز به مدلسازی کامل اجزای ترمز چرخها ارزیابی کرد.
ورودی اصلی مدل، نیروی واردشده به میله فشاردهنده سیلندر اصلی است. این نیرو میتواند از مکانیزم اهرمی پدال ترمز یا تقویتکننده ترمز تأمین شود. خروجی مدل نیز شامل فشار تولیدشده در مدار ترمز اول و فشار تولیدشده در مدار ترمز دوم است.
بهصورت خلاصه، ساختار عملکردی مدل شامل سه بخش اصلی است:
- بخش ورودی مکانیکی: شامل نیروی اعمالشده به میله فشاردهنده سیلندر اصلی.
- بخش مکانیکی سیلندر: شامل دو پیستون، جرمهای معادل، فنرها، میرایی و نیروهای تماسی.
- بخش هیدرولیکی: شامل دو مدار مستقل ترمز، حجمهای سیال، فشارها، مجاری ارتباطی و انبارههای فنردار.
این تفکیک ساختاری باعث میشود بتوان رفتار هر بخش را بهصورت مستقل بررسی کرد و در نهایت، اثر متقابل زیرسیستمهای مکانیکی و هیدرولیکی را در مدل نهایی مشاهده نمود.
اطلاعات دیتاشیت سازنده و پارامترهای اولیه مدل
یکی از مراحل مهم در مدلسازی سیستمهای مهندسی، استخراج پارامترهای اولیه از اطلاعات فنی سازنده است. در این پروژه، دیتاشیت سیلندر اصلی ترمز تاندوم بهعنوان مرجع اصلی برای تعیین ابعاد هندسی، میزان جابهجایی پیستونها و محدوده فشار کاری استفاده میشود.
اطلاعات ارائهشده در دیتاشیت شامل پارامترهای زیر است:
- dp: قطر پیستون مدار اول و دوم. این پارامتر سطح مؤثر پیستون را مشخص میکند و در محاسبه نیروی هیدرولیکی حاصل از فشار نقش مستقیم دارد.
- stroke1: کورس حرکتی پیستون مدار اول. این مقدار نشاندهنده حداکثر جابهجایی مشخصشده برای پیستون اول در شرایط کاری موردنظر است.
- stroke2: کورس حرکتی پیستون مدار دوم که محدوده حرکت پیستون دوم را تعیین میکند.
- totalStroke: کورس کلی مجموعه سیلندر اصلی که برای تعیین محدوده جابهجایی نهایی سیستم استفاده میشود.
- disp1: حجم جابهجایی سیال در مدار اول.
- disp2: حجم جابهجایی سیال در مدار دوم.
- totalDisp: حجم جابهجایی خالص مجموعه که از عملکرد کلی سیلندر اصلی حاصل میشود.
- maxPress: حداکثر فشار قابل دستیابی یا فشار بیشینه مشخصشده در دیتاشیت.
قطر پیستون یکی از مهمترین اطلاعات هندسی موردنیاز برای مدلسازی است. با داشتن قطر پیستون، سطح مقطع مؤثر آن از رابطه زیر محاسبه میشود:
\[A=\frac{\pi d_p^2}{4}\]
در این رابطه، \(A\) سطح مقطع پیستون و \(d_p\) قطر آن است. سطح مقطع پیستون مشخص میکند که فشار هیدرولیکی با چه نیرویی به مجموعه مکانیکی وارد میشود. همچنین، با دانستن سطح مقطع و جابهجایی پیستون میتوان حجم جابهجاشده سیال را محاسبه کرد:
\[V=A x\]
که در آن \(x\) میزان جابهجایی پیستون است. این رابطه در تعیین حجم موردنیاز مدارهای هیدرولیکی و تنظیم مشخصات انبارههای فنردار اهمیت دارد.
بنابراین، اطلاعات دیتاشیت نهتنها برای تعیین ابعاد هندسی سیلندر، بلکه برای تنظیم شرایط مرزی مدل، تعیین ظرفیت مدارهای هیدرولیکی و ارزیابی نتایج شبیهسازی نیز استفاده میشوند.
مشخصه توسعه فشار در سیلندر اصلی تاندوم
یکی از مهمترین اطلاعات ارائهشده توسط سازنده، نمودار مشخصه عملکرد سیلندر اصلی است. این نمودار معمولاً رابطه میان نیروی واردشده به میله فشاردهنده و فشار ایجادشده در مدارهای ترمز را نمایش میدهد.
منحنی نیروی میله فشاردهنده برحسب فشار ترمز (Push Rod Force-Brake Pressure Curve) اطلاعات ارزشمندی درباره رفتار سیلندر در شرایط مختلف کاری ارائه میکند. با استفاده از این نمودار میتوان مشخص کرد که برای دستیابی به یک فشار مشخص در مدار ترمز، چه مقدار نیروی مکانیکی باید به سیلندر وارد شود.
این مشخصه معمولاً رفتاری کاملاً خطی ندارد؛ زیرا در ابتدای حرکت پیستونها، پیشبار فنرها، موقعیت اولیه پیستونها، شرایط تماس مکانیکی و وضعیت مجاری جبرانکننده میتوانند بر رابطه نیرو و فشار تأثیر بگذارند. با افزایش نیروی ورودی و حرکت پیستونها، شرایط تعادل مکانیکی تغییر میکند و فشار هیدرولیکی در مدارها افزایش مییابد.
از آنجا که دو مدار هیدرولیکی بهوسیله دو پیستون مرتبط با یکدیگر عمل میکنند، منحنی فشار مدار اول و دوم نیز باید بهصورت همزمان مورد بررسی قرار گیرد. در نمودار ارائهشده توسط سازنده، نقاط مشخصی برای تحلیل عملکرد در نظر گرفته میشوند که در فرآیند تخمین پارامترها اهمیت دارند.
هدف از شبیهسازی، بازتولید همین رفتار است. به این ترتیب، مدل باید بتواند با دریافت نیروی ورودی مشخص، فشارهای متناظر با اطلاعات دیتاشیت را در دو مدار تولید کند.
معادلات حرکت مکانیکی سیستم
برای مدلسازی دینامیکی سیلندر اصلی تاندوم، باید معادلات حرکت دو پیستون استخراج شوند. در این مدل، هر پیستون بهصورت یک جرم متمرکز در نظر گرفته شده است که تحت تأثیر نیروهای مکانیکی و هیدرولیکی قرار دارد.
جرم اول با \(m_1\) و جرم دوم با \(m_2\) نمایش داده میشود. موقعیت این دو جرم بهترتیب با \(x_1\) و \(x_2\) مشخص شده است. مبدأ مختصات برای هر دو پیستون در سمت چپ و در محل توقف مکانیکی اولیه در نظر گرفته میشود.
در این ساختار، فنر اول میان دو پیستون قرار دارد و فنر دوم به حرکت پیستون دوم وابسته است. همچنین، ضرایب میرایی \(c_1\) و \(c_2\) برای نمایش اثرات میرایی مکانیکی استفاده میشوند.
از آنجا که پیستونها در ابتدای حرکت ممکن است با توقفگاه مکانیکی سمت چپ در تماس باشند، معادلات سیستم در دو وضعیت متفاوت نوشته میشوند:
- زمانی که پیستون در موقعیت اولیه قرار دارد و با توقفگاه مکانیکی تماس دارد.
- زمانی که پیستون از موقعیت اولیه خارج شده و حرکت آزاد خود را آغاز کرده است.
معادله حرکت پیستون اول در حالت تماس با توقفگاه
هنگامی که موقعیت پیستون اول برابر صفر باشد، معادله حرکت آن به شکل زیر نوشته میشود:
\[m_1\frac{d^2x_1}{dt^2}+c_1\left(\frac{dx_1}{dt}-\frac{dx_2}{dt}\right)+k_1(x_1-x_2)=F_p-p_1A-Pre_{LL}+R_1\]
در این رابطه، \(F_p\) نیروی اعمالشده به میله فشاردهنده و \(p_1A\) نیروی هیدرولیکی مخالف حرکت پیستون اول است. همچنین، \(Pre_{LL}\) پیشبار فنر سمت چپ و \(R_1\) نیروی واکنش ناشی از تماس مکانیکی پیستون با توقفگاه محسوب میشود.
وجود نیروی واکنش \(R_1\) برای نمایش محدودیت مکانیکی حرکت پیستون ضروری است. در شرایط تماس، توقفگاه مانع حرکت پیستون در جهت مجازنشده میشود و نیروی واکنش متناسب با شرایط تعادل سیستم شکل میگیرد.
معادله حرکت پیستون دوم در حالت تماس با توقفگاه
معادله حرکت جرم دوم در شرایطی که پیستون دوم در موقعیت اولیه خود قرار دارد، به صورت زیر است:
\[m_2\frac{d^2x_2}{dt^2}+c_1\left(\frac{dx_2}{dt}-\frac{dx_1}{dt}\right)+c_2\frac{dx_2}{dt}+k_1(x_2-x_1)+k_2x_2\]
\[=p_1A-p_2A+Pre_{LL}-Pre_{LR}+R_2\]
در این معادله، نیروی ناشی از فشار مدار اول با علامت مثبت و نیروی فشار مدار دوم با علامت منفی وارد شدهاند. همچنین، اثر فنرهای اول و دوم و پیشبارهای آنها در معادله لحاظ شده است.
\(R_2\) نیز نیروی واکنش توقفگاه مکانیکی برای پیستون دوم است. این نیرو تنها در شرایط تماس پیستون با موقعیت انتهایی اولیه وارد معادله میشود.
معادلات حرکت در حالت حرکت آزاد پیستونها
پس از خروج پیستون اول از موقعیت اولیه، نیروی واکنش توقفگاه حذف میشود. در نتیجه، معادله حرکت آن به شکل زیر خواهد بود:
\[m_1\frac{d^2x_1}{dt^2}+c_1\left(\frac{dx_1}{dt}-\frac{dx_2}{dt}\right)+k_1(x_1-x_2)=F_p-p_1A-Pre_{LL}\]
به همین ترتیب، معادله حرکت پیستون دوم در شرایط حرکت آزاد به صورت زیر بیان میشود:
\[m_2\frac{d^2x_2}{dt^2}+c_1\left(\frac{dx_2}{dt}-\frac{dx_1}{dt}\right)+c_2\frac{dx_2}{dt}+k_1(x_2-x_1)+k_2x_2\]
\[=p_1A-p_2A+Pre_{LL}-Pre_{LR}\]
در این دو معادله، شتاب، سرعت و موقعیت پیستونها بهطور همزمان بر پاسخ دینامیکی سیستم تأثیر میگذارند. بنابراین، مدل کامل صرفاً یک رابطه استاتیکی میان نیرو و فشار نیست، بلکه رفتار گذرای مکانیکی سیلندر را نیز در نظر میگیرد.
تعریف پارامترهای معادلات حرکت
برای درک بهتر روابط دینامیکی، لازم است پارامترهای موجود در معادلات بهصورت دقیق تعریف شوند:
- \(x_1\) و \(x_2\): موقعیت پیستونهای اول و دوم نسبت به توقفگاه مکانیکی سمت چپ.
- \(m_1\) و \(m_2\): جرم معادل پیستون اول و دوم.
- \(c_1\) و \(c_2\): ضرایب میرایی مکانیکی پیستونها.
- \(k_1\): ضریب سختی فنر اول که میان دو پیستون قرار دارد.
- \(k_2\): ضریب سختی فنر دوم که در ارتباط با حرکت پیستون دوم است.
- \(F_p\): نیروی واردشده به میله فشاردهنده سیلندر اصلی.
- \(p_1\) و \(p_2\): فشار هیدرولیکی مدارهای اول و دوم.
- \(A\): سطح مقطع مؤثر پیستونها.
- \(R_1\) و \(R_2\): نیروهای واکنش مکانیکی در موقعیت توقفگاه سمت چپ.
- \(Pre_{LL}\): پیشبار فنر سمت چپ.
- \(Pre_{LR}\): پیشبار فنر سمت راست.
از نظر فیزیکی، ضرایب سختی فنرها میزان مقاومت آنها در برابر تغییر شکل را مشخص میکنند. هرچه مقدار سختی بیشتر باشد، برای ایجاد جابهجایی یکسان به نیروی بیشتری نیاز خواهد بود. از سوی دیگر، ضرایب میرایی نشاندهنده میزان مقاومت سیستم در برابر حرکت نسبی و سرعت پیستونها هستند.
در این مدل، فشار سیال نیز بهعنوان یک نیروی مکانیکی معادل در معادلات وارد میشود. نیروی حاصل از فشار از رابطه \(F=pA\) محاسبه میشود. بنابراین، تغییر فشار در مدارهای هیدرولیکی مستقیماً بر حرکت پیستونها اثر میگذارد و حرکت پیستونها نیز به نوبه خود موجب تغییر حجم سیال و فشار مدارها میشود.
تبدیل معادلات دینامیکی به معادلات حالت ماندگار
برای تخمین پارامترهای ناشناخته، استفاده مستقیم از معادلات دینامیکی ممکن است فرآیند بهینهسازی را پیچیده کند. ازاینرو، در این روش معادلات حرکت به روابط حالت ماندگار تبدیل میشوند.
در شرایط ماندگار، شتاب و سرعت پیستونها صفر در نظر گرفته میشوند. بنابراین، عبارتهای مربوط به جرم و میرایی از معادلات حذف خواهند شد. با این فرض، روابط مکانیکی سادهتر شده و امکان محاسبه پارامترهای ناشناخته با استفاده از دادههای نمودار سازنده فراهم میشود.
برای پیستون اول در حالت تماس با توقفگاه داریم:
\[k_1(x_1-x_2)=F_p-p_1A-Pre_{LL}+R_1\]
برای پیستون دوم در همین وضعیت:
\[k_1(x_2-x_1)+k_2x_2=p_1A-p_2A+Pre_{LL}-Pre_{LR}+R_2\]
در شرایطی که پیستون اول از توقفگاه جدا شده باشد، رابطه تعادل آن به شکل زیر تغییر میکند:
\[k_1(x_1-x_2)=F_p-p_1A-Pre_{LL}\]
همچنین، برای پیستون دوم در وضعیت حرکت آزاد خواهیم داشت:
\[k_1(x_2-x_1)+k_2x_2=p_1A-p_2A+Pre_{LL}-Pre_{LR}\]
حذف عبارتهای دینامیکی باعث میشود معادلات تنها به موقعیت پیستونها، نیروهای ورودی، فشار مدارها، سختی فنرها و پیشبارهای اولیه وابسته باشند. این ویژگی برای تخمین پارامترهای استاتیکی سیستم بسیار مفید است.
البته باید توجه داشت که استفاده از معادلات ماندگار به معنای حذف اثرات دینامیکی از مدل نهایی نیست. این سادهسازی صرفاً برای تخمین پارامترهای ناشناخته انجام میشود و در شبیهسازی نهایی، معادلات کامل دینامیکی برای بررسی پاسخ گذرا مورد استفاده قرار میگیرند.
روش تخمین پارامترهای ناشناخته با استفاده از بهینهسازی
تمام پارامترهای موردنیاز برای مدلسازی سیلندر اصلی تاندوم در دیتاشیت سازنده ارائه نشدهاند. برای مثال، مشخصات دقیق فنرها و پیشبار آنها ممکن است در اطلاعات فنی منتشرشده وجود نداشته باشد. بااینحال، این پارامترها تأثیر قابلتوجهی بر رابطه میان نیروی ورودی و فشار خروجی دارند.
برای حل این مسئله، از روش تخمین پارامتر مبتنی بر بهینهسازی استفاده میشود. در این روش، اطلاعات موجود در نمودار عملکرد سازنده بهعنوان داده مرجع در نظر گرفته شده و پارامترهای ناشناخته بهگونهای تعیین میشوند که معادلات مدل با نقاط مرجع سازگاری داشته باشند.
از جمله پارامترهایی که در این فرآیند اهمیت دارند میتوان به موارد زیر اشاره کرد:
- سختی فنر اول، \(k_1\).
- سختی فنر دوم، \(k_2\).
- پیشبار فنر سمت چپ، \(Pre_{LL}\).
- پیشبار فنر سمت راست، \(Pre_{LR}\).
- نیروی واکنش توقفگاه اول، \(R_1\).
- نیروی واکنش توقفگاه دوم، \(R_2\).
- موقعیت پیستون اول در نقطه دوم نمودار، \(x_{12}\).
- موقعیت پیستون دوم در نقطه دوم نمودار، \(x_{22}\).
مهمترین ویژگی این فرآیند آن است که موقعیت پیستونها در نقطه دوم نمودار بهعنوان متغیرهای قابل تخمین در نظر گرفته میشوند. زیرا این موقعیتها در دیتاشیت بهصورت مستقیم مشخص نشدهاند و باید با استفاده از اطلاعات موجود و حل مسئله بهینهسازی تعیین شوند.
تعریف نقاط مرجع در نمودار سازنده
برای اجرای فرآیند تخمین پارامترها، سه نقطه مشخص از نمودار نیروی میله فشاردهنده برحسب فشار ترمز انتخاب میشوند. این نقاط با شمارههای ۱، ۲ و ۳ مشخص شدهاند.
نیروهای متناظر با این نقاط بهترتیب با نمادهای زیر نمایش داده میشوند:
\[F_{p1},\quad F_{p2},\quad F_{p3}\]
همچنین، فشار متناظر با هر نقطه در دو مدار ترمز بهصورت زیر در نظر گرفته میشود:
\[P_{1*}=P_{2*}\]
در این رابطه، علامت ستاره میتواند نشاندهنده یکی از سه نقطه مرجع باشد؛ یعنی فشار مدار اول و دوم در هر یک از نقاط انتخابشده برابر فرض میشود.
برای نقطه اول، موقعیت پیستونها بهصورت زیر تعریف شده است:
\[x_{11}\quad \text{و}\quad x_{21}=0\]
این وضعیت نشاندهنده موقعیت اولیه پیستونها در سمت چپ سیلندر است. در این شرایط، پیستون دوم در موقعیت صفر قرار دارد و پیستون اول نیز با موقعیت متناظر نقطه اول مشخص میشود.
در نقطه سوم، موقعیت پیستونها با استفاده از اطلاعات دیتاشیت تعیین میشود:
\[x_{13}=TotalStroke\]
\[x_{23}=Stroke2\]
بنابراین، نقطه سوم به محدوده نهایی حرکت مشخصشده توسط سازنده مرتبط است.
اما موقعیت پیستونها در نقطه دوم بهصورت مستقیم در دیتاشیت مشخص نشده است. این دو پارامتر با نمادهای زیر تعریف میشوند:
\[x_{12},\quad x_{22}\]
مقادیر این متغیرها باید در فرآیند بهینهسازی تکرار شوند تا بهترین تطابق میان رفتار مدل و اطلاعات نمودار سازنده به دست آید.
انتخاب سه نقطه مرجع باعث میشود مدل در شرایط اولیه، یک وضعیت میانی و محدوده انتهایی عملکرد ارزیابی شود. این موضوع برای شناسایی رفتار غیرخطی سیلندر و تخمین دقیقتر پارامترهای فنرها اهمیت دارد.
محدودیتهای فیزیکی در فرآیند تخمین پارامترها
هر مسئله بهینهسازی مهندسی باید علاوه بر کاهش خطا، محدودیتهای فیزیکی سیستم را نیز رعایت کند. در این پروژه، پارامترهای تخمینزدهشده باید دارای مقادیر سازگار با ساختار مکانیکی سیلندر اصلی باشند.
شرایط موردنیاز برای پذیرش نتایج تخمین عبارتاند از:
- نیروی واکنش اول باید نامنفی باشد:
\[R_1\geq 0\]
- نیروی واکنش دوم نیز باید نامنفی باشد:
\[R_2\geq 0\]
- پیشبار فنر سمت راست باید از پیشبار فنر سمت چپ بیشتر باشد:
\[Pre_{LR}>Pre_{LL}\]
- سختی فنر اول باید مثبت باشد:
\[k_1>0\]
- سختی فنر دوم نیز باید مثبت باشد:
\[k_2>0\]
شرط نامنفی بودن نیروهای واکنش به این دلیل اهمیت دارد که توقفگاه مکانیکی تنها میتواند در جهت مشخصی نیروی فشاری یا واکنش مناسب ایجاد کند. مقدار منفی برای این نیروها میتواند نشاندهنده ناسازگاری جواب بهینهسازی با شرایط تماس مکانیکی باشد.
همچنین، مثبت بودن ضرایب سختی از نظر فیزیکی ضروری است؛ زیرا فنر باید در برابر تغییر شکل مقاومت کند. سختی منفی نشاندهنده یک رفتار غیرعادی است که با مدل فنر خطی متعارف سازگار نیست.
شرط مربوط به پیشبارها نیز برای حفظ ترتیب نیروهای اولیه فنرها در ساختار موردنظر مدل اعمال میشود. بنابراین، فرآیند بهینهسازی باید علاوه بر تطبیق با نمودار سازنده، تمام این محدودیتها را رعایت کند.
پارامترهای فرضشده در مدل
در فرآیند مدلسازی، برخی پارامترها نه در دیتاشیت سازنده ارائه شدهاند و نه اطلاعات کافی برای تخمین آنها از روی نمودار عملکرد وجود دارد. به همین دلیل، این پارامترها با مقادیر فرضی یا مهندسی در مدل تعریف میشوند.
پارامترهای فرضشده به دو گروه کلی مکانیکی و هیدرولیکی تقسیم میشوند.
پارامترهای مکانیکی فرضشده
- c1: ضریب میرایی پیستون اول. این پارامتر میزان مقاومت وابسته به سرعت در حرکت پیستون اول را نشان میدهد.
- c2: ضریب میرایی پیستون دوم که برای مدلسازی رفتار میرایی مکانیکی آن استفاده میشود.
- mass1: جرم پیستون اول.
- mass2: جرم پیستون دوم.
این پارامترها در پاسخ گذرای سیستم اهمیت دارند. برای مثال، جرم پیستونها بر شتاب آنها در برابر نیروی ورودی تأثیر میگذارد و ضرایب میرایی میتوانند میزان نوسان و سرعت رسیدن سیستم به وضعیت ماندگار را تغییر دهند.
پارامترهای هیدرولیکی فرضشده
- v2D: حجم مرده مدار اول ترمز.
- v2M: حداکثر حجم قابل استفاده در مدار اول ترمز.
- v4D: حجم مرده مدار دوم ترمز.
- v4M: حداکثر حجم قابل استفاده در مدار دوم ترمز.
- a1Ori: سطح مقطع مجرای جبرانکننده (Compensating Orifice).
- a2Ori: سطح مقطع مجرای مربوط به مدار ترمز.
حجم مرده یکی از پارامترهای مهم در مدلسازی مدارهای هیدرولیکی است. این حجم نشاندهنده مقدار سیالی است که در فضای داخلی مدار وجود دارد، حتی زمانی که پیستون هنوز جابهجایی مؤثری برای افزایش فشار ایجاد نکرده است.
حداکثر حجم نیز ظرفیت نهایی در نظر گرفتهشده برای مدار هیدرولیکی را مشخص میکند. این پارامتر در تعیین میزان جابهجایی سیال و عملکرد انبارههای فنردار اهمیت دارد.
مجرای جبرانکننده نیز نقش مهمی در عملکرد سیلندر اصلی ایفا میکند. این مجرا امکان ارتباط میان محفظه سیلندر و مخزن روغن ترمز را در شرایط مشخص فراهم میکند. سطح مقطع آن میتواند بر سرعت جبران سیال و رفتار فشار در مراحل اولیه عملکرد تأثیر بگذارد.
بنابراین، اگرچه پارامترهای فرضشده مستقیماً از دیتاشیت استخراج نمیشوند، انتخاب مناسب آنها برای دستیابی به یک پاسخ دینامیکی واقعگرایانه ضروری است.
مدلسازی مدار بار هیدرولیکی
یکی از بخشهای مهم در آزمایش سیلندر اصلی تاندوم، تعریف بار مناسب برای دو مدار ترمز است. در سیستم واقعی، این بار توسط اجزای ترمز چرخها ایجاد میشود. برای مثال، فشار هیدرولیکی موجب حرکت پیستون کالیپر و اعمال نیروی فشاری به لنتها میشود.
در مدل شبیهسازی، بهجای استفاده از مجموعه کامل ترمزهای دیسکی یا کاسهای، از انبارههای مبتنی بر فنر استفاده میشود. این انبارهها رفتار بار هیدرولیکی را با تغییر حجم سیال و ایجاد فشار متناظر شبیهسازی میکنند.
برای دستیابی به نتایج دقیق، تنظیم صحیح مشخصات انبارهها ضروری است. بهویژه، کورس موردنیاز برای هر یک از مدارهای ترمز باید با اطلاعات دیتاشیت سازنده سازگار باشد.
در این فرآیند، موقعیتهای تخمینزدهشده \(x_{12}\) و \(x_{22}\) اهمیت ویژهای دارند؛ زیرا این دو مقدار برای تعیین ظرفیت محفظههای سیال انبارهها در نقطه میانی عملکرد استفاده میشوند.
پارامترهای اصلی مربوط به انبارههای مدار بار عبارتاند از:
- vol1: ظرفیت محفظه سیال انباره مربوط به مدار ترمز اول.
- vol2: ظرفیت محفظه سیال انباره مربوط به مدار ترمز دوم.
- loadP1: فشار مدار اول در حالت رسیدن به ظرفیت کامل انباره.
- loadP2: فشار مدار دوم در حالت رسیدن به ظرفیت کامل انباره.
ظرفیت محفظه سیال تعیین میکند که انباره تا چه میزان میتواند تغییر حجم ناشی از حرکت پیستون را جذب کند. از سوی دیگر، فشار در ظرفیت کامل به مشخصات فنر و نحوه تنظیم بار بستگی دارد.
در یک مدل ساده از انباره فنردار، با حرکت پیستون انباره و فشرده شدن فنر، نیروی مقاوم افزایش پیدا میکند. این نیرو از طریق سطح مؤثر پیستون به فشار هیدرولیکی تبدیل میشود. در نتیجه، رابطه میان حجم جابهجاشده و فشار ایجادشده به مشخصات مکانیکی فنر و ابعاد محفظه وابسته خواهد بود.
تنظیم دقیق این پارامترها اهمیت زیادی دارد؛ زیرا اگر ظرفیت انبارهها با کورس واقعی پیستونهای سیلندر اصلی مطابقت نداشته باشد، فشارهای حاصل از شبیهسازی با مشخصات سازنده اختلاف خواهند داشت.
نقش Simscape در مدلسازی سیلندر اصلی ترمز
محیط Simscape در MATLAB امکان مدلسازی سیستمهای چندفیزیکی را فراهم میکند. در این محیط میتوان اجزای مکانیکی و هیدرولیکی را در یک ساختار مشترک به یکدیگر متصل کرد و رفتار متقابل آنها را بررسی نمود.
در مدل سیلندر اصلی تاندوم، بخش مکانیکی وظیفه نمایش حرکت پیستونها، نیروهای فنرها، جرمها، میرایی و محدودیتهای مکانیکی را بر عهده دارد. در مقابل، بخش هیدرولیکی فشار و جریان سیال، تغییر حجم محفظهها و ارتباط میان مدارهای ترمز را شبیهسازی میکند.
مزیت استفاده از Simscape این است که بهجای حل جداگانه معادلات مکانیکی و هیدرولیکی، میتوان ارتباط فیزیکی اجزا را در قالب یک شبکه چندفیزیکی تعریف کرد. به این ترتیب، نیروهای ناشی از فشار سیال به اجزای مکانیکی منتقل میشوند و حرکت پیستونها نیز شرایط هیدرولیکی مدار را تغییر میدهد.
این ارتباط دوطرفه برای شبیهسازی صحیح سیلندر اصلی ضروری است؛ زیرا فشار مدارها تنها تابعی از نیروی ورودی نیست، بلکه به حرکت پیستونها، حجم محفظهها، مشخصات سیال و بار متصل به مدار نیز وابسته است.
اجرای شبیهسازی و اعمال نیروی ورودی
پس از تعیین پارامترهای مدل و تنظیم مدارهای بار، میتوان شبیهسازی را اجرا کرد. در این مرحله، نیروی ورودی به میله فشاردهنده بهصورت یک سیگنال افزایشی در نظر گرفته میشود.
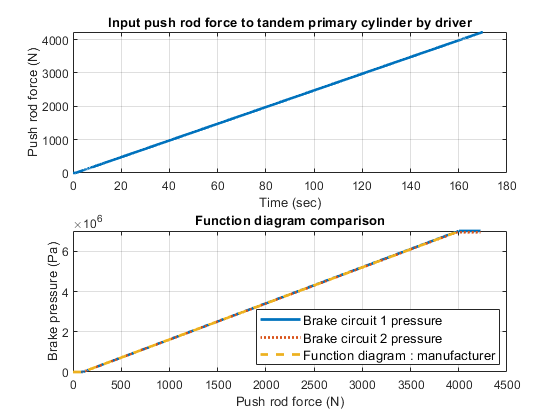
در مدل مورد بررسی، نیروی اعمالشده با نرخ ۲۵ نیوتن بر ثانیه افزایش پیدا میکند. بنابراین، ورودی مکانیکی بهصورت یک رمپ افزایشی تعریف میشود.
در صورت شروع از نیروی صفر، رابطه ساده ورودی را میتوان به شکل زیر نمایش داد:
\[F_p(t)=25t\]
در این رابطه، \(F_p\) برحسب نیوتن و زمان \(t\) برحسب ثانیه در نظر گرفته میشود. این ورودی تدریجی باعث میشود سیلندر اصلی تحت بار افزایشی قرار گیرد و تغییرات فشار در دو مدار بهصورت پیوسته ثبت شود.
انتخاب نرخ افزایش نیرو در این مدل اهمیت دارد؛ زیرا هدف، بررسی رابطه نیروی ورودی و فشار خروجی در شرایط نزدیک به حالت ماندگار است. افزایش تدریجی نیرو کمک میکند اثرات گذرای ناشی از اعمال ناگهانی بار کاهش پیدا کند و بتوان منحنی عملکرد سیلندر را با دقت بیشتری استخراج کرد.
در طول شبیهسازی، فشار مدار اول و دوم، جابهجایی پیستونها و نیروی واردشده به میله فشاردهنده قابل ثبت و بررسی هستند. با استفاده از اطلاعات ثبتشده در Simscape Logging میتوان نمودارهای موردنیاز را استخراج کرد.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
پس از پایان اجرای مدل، دادههای مربوط به رفتار سیستم در بخش Simscape Logging ذخیره میشوند. این قابلیت امکان بررسی متغیرهای داخلی مدل را فراهم میکند و به مهندس اجازه میدهد علاوه بر خروجیهای اصلی، رفتار اجزای داخلی سیستم را نیز تحلیل کند.
یکی از مهمترین نتایج موردنیاز، نمودار نیروی میله فشاردهنده برحسب فشار مدارهای ترمز است. این نمودار برای طرحهای مختلف سیلندر اصلی که توسط سازنده ارائه شدهاند، قابل تولید و مقایسه است.
در فرآیند تحلیل نتایج، ابتدا نیروی اعمالشده به سیلندر اصلی بهعنوان متغیر ورودی در نظر گرفته میشود. سپس فشار مدار اول و دوم در هر لحظه از شبیهسازی استخراج شده و نسبت به نیروی ورودی رسم میشوند.
به این ترتیب، دو منحنی عملکردی به دست میآید:
- منحنی فشار مدار اول برحسب نیروی میله فشاردهنده.
- منحنی فشار مدار دوم برحسب نیروی میله فشاردهنده.
در صورتی که پارامترهای مدل بهدرستی تخمین زده شده باشند، منحنیهای حاصل باید با مشخصه عملکرد ارائهشده در دیتاشیت سازنده تطابق مناسبی داشته باشند.
مقایسه منحنیها باید در چند ناحیه مختلف انجام شود. در ناحیه ابتدایی، رفتار سیستم تحت تأثیر پیشبار فنرها و شرایط اولیه پیستونها قرار دارد. در ناحیه میانی، حرکت پیستونها و تغییر شکل فنرها نقش بیشتری در تعیین فشار خروجی ایفا میکنند. در محدوده انتهایی نیز کورس پیستونها و ظرفیت مدارهای هیدرولیکی اهمیت پیدا میکند.
اگر اختلاف قابلتوجهی میان منحنی شبیهسازی و منحنی دیتاشیت مشاهده شود، لازم است پارامترهای تخمینزدهشده و فرضشده مجدداً بررسی شوند. برای مثال، انتخاب نامناسب سختی فنرها میتواند شیب منحنی نیرو-فشار را تغییر دهد. همچنین، تنظیم نادرست حجم مرده یا ظرفیت انبارهها میتواند باعث ایجاد اختلاف در فشارهای خروجی شود.
اهمیت تطبیق نتایج شبیهسازی با دیتاشیت سازنده
تطبیق نتایج مدل با اطلاعات سازنده یکی از مراحل اساسی اعتبارسنجی مدلهای مهندسی است. در این پروژه، دیتاشیت بهعنوان مرجع تجربی یا مشخصه عملکردی مورد انتظار در نظر گرفته میشود و نتایج شبیهسازی با آن مقایسه میشوند.
این مقایسه چند هدف مهم را دنبال میکند:
- بررسی صحت مدل مکانیکی دو پیستون.
- ارزیابی دقت پارامترهای تخمینزدهشده فنرها.
- بررسی سازگاری فشارهای تولیدشده در دو مدار ترمز.
- ارزیابی مناسب بودن ظرفیت انبارههای فنردار.
- تشخیص اختلاف میان رفتار واقعی و مدلسازیشده سیلندر اصلی.
- بررسی امکان استفاده از مدل برای طراحی و انتخاب سایر اجزای سیستم ترمز.
نکته مهم این است که تطبیق یک یا دو نقطه از نمودار بهتنهایی برای تأیید کامل مدل کافی نیست. ممکن است یک مجموعه پارامتر در نقاط مرجع عملکرد مناسبی داشته باشد، اما در محدودههای دیگر پاسخ متفاوتی ایجاد کند. به همین دلیل، بررسی رفتار مدل در کل محدوده کاری و همچنین تحلیل پاسخ گذرا اهمیت دارد.
همچنین باید توجه داشت که برخی پارامترهای مدل بهصورت فرضی انتخاب شدهاند. بنابراین، تطابق مناسب منحنی نیرو-فشار لزوماً به معنای شناسایی دقیق تمام ویژگیهای داخلی سیلندر نیست. برای اعتبارسنجی کاملتر، استفاده از دادههای آزمایشگاهی، اندازهگیری جابهجایی پیستونها و بررسی پاسخ سیستم در شرایط دینامیکی مختلف میتواند مفید باشد.
کاربردهای مهندسی شبیهسازی سیلندر اصلی تاندوم
مدلسازی سیلندر اصلی ترمز تاندوم کاربردهای متعددی در طراحی، توسعه و ارزیابی سیستمهای ترمز خودرو دارد. یکی از مهمترین کاربردها، بررسی عملکرد سیلندر پیش از ساخت نمونه فیزیکی است. با استفاده از شبیهسازی میتوان رفتار سیلندر را در شرایط مختلف بررسی کرد و مشکلات احتمالی را در مراحل اولیه طراحی شناسایی نمود.
از دیگر کاربردهای این مدل میتوان به انتخاب مناسب اجزای سیستم ترمز اشاره کرد. فشار خروجی سیلندر اصلی یکی از عوامل تعیینکننده در عملکرد کالیپرها و سایر اجزای ترمز است. بنابراین، شناخت دقیق رابطه نیروی پدال و فشار هیدرولیکی به مهندسان کمک میکند تا اجزای متناسب با نیازهای عملکردی خودرو را انتخاب کنند.
همچنین، این مدل میتواند برای بررسی اثر تغییر مشخصات فنرها بر رفتار سیلندر مورد استفاده قرار گیرد. با تغییر پارامترهایی مانند \(k_1\)، \(k_2\)، \(Pre_{LL}\) و \(Pre_{LR}\)، میتوان تأثیر آنها بر نیروی موردنیاز برای تولید فشار مشخص را ارزیابی کرد.
از منظر طراحی سیستمهای ایمنی، بررسی رفتار دو مدار مستقل نیز اهمیت زیادی دارد. در یک سیستم ترمز تاندوم، حفظ عملکرد مدار سالم در صورت بروز اختلال در مدار دیگر یکی از اهداف اصلی طراحی است. مدلسازی دقیق میتواند زمینه بررسی سناریوهای مختلف خرابی و ارزیابی رفتار سیستم در شرایط غیرعادی را فراهم کند؛ البته برای چنین ارزیابیهایی باید مدل خرابی و نشتی نیز بهصورت صریح به مدل پایه اضافه شود.
علاوه بر این، استفاده از مدلهای چندفیزیکی در MATLAB و Simscape امکان توسعه مدلهای پیچیدهتر خودرو را فراهم میکند. برای مثال، مدل سیلندر اصلی میتواند در آینده با مدل پدال ترمز، تقویتکننده خلأ یا الکتریکی ترمز، لولههای هیدرولیکی، کالیپرها و سیستمهای کنترل پایداری ترکیب شود.
جمعبندی
در این شبیهسازی، روش مدلسازی، پارامتردهی و آزمایش سیلندر اصلی ترمز تاندوم با استفاده از اطلاعات دیتاشیت سازنده بررسی شد. این مجموعه شامل دو پیستون مکانیکی و دو مدار هیدرولیکی است که عملکرد آنها بهصورت متقابل به یکدیگر وابسته است.
در ابتدا، اطلاعات هندسی و عملکردی موجود در دیتاشیت، شامل قطر پیستونها، کورس حرکتی، حجم جابهجایی و حداکثر فشار، برای تعریف پارامترهای اولیه مدل مورد استفاده قرار گرفتند. سپس معادلات حرکت دو پیستون با در نظر گرفتن جرم، میرایی، سختی فنرها، پیشبار و نیروهای هیدرولیکی استخراج شدند.
برای تخمین پارامترهایی که در دیتاشیت ارائه نشده بودند، معادلات دینامیکی به روابط حالت ماندگار تبدیل شدند. در ادامه، با استفاده از سه نقطه مرجع در نمودار نیروی میله فشاردهنده برحسب فشار ترمز، پارامترهای ناشناخته از طریق بهینهسازی تخمین زده شدند. در این فرآیند، محدودیتهای فیزیکی مانند مثبت بودن سختی فنرها، نامنفی بودن نیروهای واکنش و بزرگتر بودن پیشبار فنر سمت راست از پیشبار فنر سمت چپ رعایت شدند.
همچنین، برای آزمایش مدل از انبارههای فنردار بهعنوان بار معادل مدارهای ترمز استفاده شد. ظرفیت محفظههای سیال و فشار متناظر با ظرفیت کامل انبارهها بهگونهای تنظیم میشوند که شرایط کاری مدارهای هیدرولیکی با اطلاعات سازنده سازگار باشد.
در نهایت، نیروی ورودی با نرخ ۲۵ نیوتن بر ثانیه افزایش داده شده و فشار دو مدار با استفاده از قابلیت Simscape Logging ثبت میشود. نمودارهای حاصل از شبیهسازی با منحنی عملکرد ارائهشده در دیتاشیت سازنده مقایسه میشوند تا میزان تطابق مدل با مشخصات مورد انتظار ارزیابی شود.
این روش نشان میدهد که حتی در شرایطی که تمام اطلاعات طراحی یک قطعه در اختیار مهندس قرار ندارد، میتوان با ترکیب معادلات فیزیکی، دادههای سازنده و الگوریتمهای بهینهسازی، یک مدل مهندسی قابل استفاده ایجاد کرد. چنین مدلی میتواند بهعنوان نقطه شروع مناسبی برای تحلیل و طراحی سایر اجزای سیستم ترمز هیدرولیکی خودرو مورد استفاده قرار گیرد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

چه محدودیتهای فیزیکی در فرآیند بهینهسازی تخمین پارامترها اعمال میشود؟
≥0)، مثبت بودن سختی فنرها (
چرا از سه نقطه مرجع در نمودار نیرو-فشار سازنده برای تخمین پارامترها استفاده میشود؟
برای ارزیابی مدل در سه ناحیه عملکردی (شرایط اولیه، وضعیت میانی و محدوده انتهایی کورس)؛ این کار به شناسایی رفتار غیرخطی سیلندر و تخمین دقیقتر پارامترهای فنرها کمک میکند.
نقش انبارههای فنردار در مدار آزمایش Simscape چیست؟
این انبارهها بهجای مدلسازی کامل ترمز چرخها، بار هیدرولیکی معادل ایجاد میکنند؛ با حرکت پیستون، حجم سیال تغییر کرده و فشار متناظر با مشخصات فنر انباره تولید میشود.
چرا قبل از تخمین پارامترها، معادلات دینامیکی به معادلات حالت ماندگار تبدیل میشوند؟
چون در حالت ماندگار شتاب و سرعت صفر میشوند و عبارتهای جرم و میرایی حذف میگردند؛ این سادهسازی فرآیند بهینهسازی برای تخمین پارامترهای ناشناخته را سادهتر میکند.
چرا در این شبیهسازی از دو پیستون مستقل در سیلندر اصلی تاندوم استفاده شده است؟
برای ایجاد فشار در دو مدار هیدرولیکی مجزا و افزایش ایمنی؛ اگر یکی از مدارها دچار نشتی یا خرابی شود، مدار دیگر بخشی از قابلیت ترمزگیری را حفظ میکند.