
در سیستمهای هیدرولیکی، کنترل حرکت بارهایی که تحت تأثیر نیروهای خارجی قرار دارند، یکی از مهمترین چالشهای طراحی و بهرهبرداری محسوب میشود. در بسیاری از کاربردهای صنعتی، نیروی واردشده به سیلندر هیدرولیکی صرفاً ناشی از فشار روغن نیست، بلکه وزن بار یا نیروهای خارجی نیز میتوانند در جهت حرکت سیلندر عمل کنند. در چنین شرایطی، ممکن است بار تمایل داشته باشد که سیلندر را به حرکت درآورد؛ حتی زمانی که شیر کنترل جهت در وضعیت خنثی قرار دارد یا اپراتور فرمانی برای حرکت سیستم صادر نکرده است. این وضعیت میتواند باعث حرکت ناخواسته عملگر، افزایش سرعت سیلندر، از دست رفتن کنترل بار و حتی ایجاد خطرات مکانیکی و ایمنی شود.
یکی از تجهیزات مهم برای جلوگیری از بروز این مشکل، شیر تعادل یا Counterbalance Valve است. این شیر با ایجاد فشار کنترلی در مسیر خروج روغن از سیلندر، مانع حرکت ناخواسته بار میشود و امکان کنترل دقیق حرکت عملگر را فراهم میکند. شیر تعادل بهویژه در سیستمهایی که بار در جهت حرکت سیلندر به آن کمک میکند، اهمیت زیادی دارد. از جمله این کاربردها میتوان به بالابرهای هیدرولیکی، جرثقیلها، تجهیزات جابهجایی مواد، ماشینآلات راهسازی و سیستمهای نگهدارنده بار اشاره کرد.
در این شبیهسازی، یک عملگر هیدرولیکی دوطرفه مجهز به شیر تعادل در محیط Matlab و Simscape مورد بررسی قرار میگیرد. هدف اصلی، تحلیل عملکرد شیر 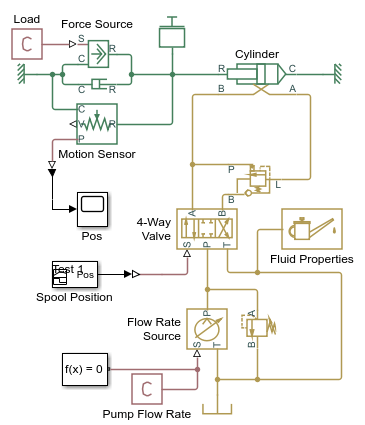 تعادل در کنترل حرکت یک سیلندر هیدرولیکی تحت تأثیر بار خارجی و بررسی رفتار سیستم در وضعیت خنثی شیر کنترل جهت است. همچنین نحوه محاسبه فشار تنظیم شیر، نسبت پایلوت و فشار موردنیاز برای شروع حرکت سیلندر بررسی میشود.
معرفی ساختار سیستم هیدرولیکی
سیستم مورد بررسی از یک سیلندر هیدرولیکی دوطرفه، یک شیر کنترل جهت چهارراهه با مرکز باز، یک واحد تأمین توان هیدرولیکی و یک شیر تعادل تشکیل شده است. هر یک از این اجزا وظیفه مشخصی در عملکرد کلی مدار بر عهده دارند و ارتباط صحیح میان آنها باعث میشود که حرکت سیلندر تحت شرایط مختلف بهصورت کنترلشده انجام شود.
سیلندر هیدرولیکی دوطرفه دارای دو محفظه اصلی است. محفظه سمت پیستون که معمولاً با عنوان محفظه بدون میله یا Blank Chamber شناخته میشود، سطح مؤثر بزرگتری دارد. در مقابل، محفظه سمت میله یا Rod Chamber به دلیل اشغال بخشی از سطح پیستون توسط میله، دارای سطح مؤثر کوچکتری است. اختلاف سطح مؤثر این دو محفظه باعث میشود که نیروی تولیدشده و سرعت حرکت سیلندر در دو جهت یکسان نباشد.
شیر کنترل جهت چهارراهه وظیفه هدایت جریان روغن به دو محفظه سیلندر را بر عهده دارد. این شیر از نوع Open-Center است؛ به این معنا که در وضعیت خنثی، مسیر عبور جریان از ورودی فشار به مخزن باز باقی میماند. چنین ساختاری در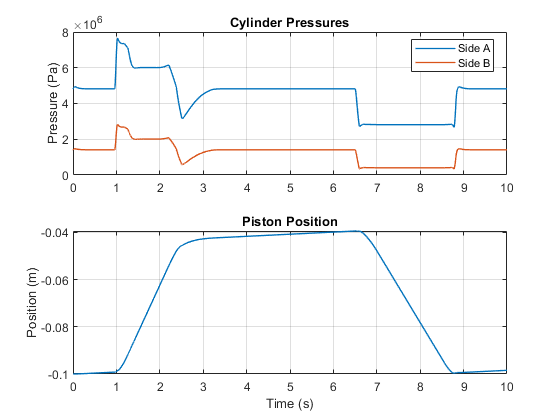 بسیاری از مدارهای هیدرولیکی برای کاهش فشار غیرضروری و فراهم کردن مسیر گردش روغن در حالت بدون فرمان استفاده میشود.
واحد تأمین توان هیدرولیکی نیز از یک منبع جریان و یک شیر اطمینان فشار تشکیل شده است. منبع جریان وظیفه تأمین دبی موردنیاز مدار را دارد و شیر اطمینان با محدود کردن فشار، از افزایش بیش از حد فشار سیستم جلوگیری میکند. در صورت رسیدن فشار مدار به مقدار تنظیمشده، شیر اطمینان مسیر تخلیه روغن به مخزن را فراهم میکند.
عنصر اصلی این شبیهسازی، شیر تعادل است که در مسیر خروج روغن از پورت A سیلندر قرار گرفته است. پورت پایلوت این شیر با حرف P مشخص میشود و به پورت B سیلندر متصل است. بنابراین، فشار موجود در محفظه B میتواند بر وضعیت بازشدن شیر تعادل تأثیر بگذارد. این ارتباط باعث میشود که تخلیه روغن از محفظه A تنها زمانی امکانپذیر باشد که فشار پایلوت به اندازه کافی افزایش پیدا کند.
بررسی بار خارجی و مفهوم بار محرک (Overrunning Load)
در این مدل، سیلندر هیدرولیکی تحت تأثیر یک نیروی خارجی به مقدار 10000 نیوتن قرار دارد. جهت این نیرو بهگونهای است که تمایل دارد میله سیلندر را به سمت بیرون حرکت دهد. به عبارت دیگر، نیروی خارجی با جهت امتداد سیلندر همجهت است و به حرکت آن کمک میکند.
این نوع بار در سیستمهای هیدرولیکی با عنوان Overrunning Load شناخته میشود. در شرایط معمولی، سیلندر با دری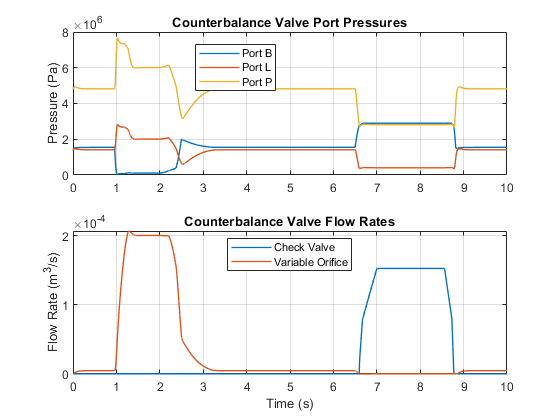 افت فشار روغن حرکت میکند و بار در برابر حرکت آن مقاومت نشان میدهد. اما در حالت بار محرک، نیروی خارجی خود به حرکت عملگر کمک میکند. بنابراین، اگر کنترل مناسبی برای خروج روغن از سیلندر وجود نداشته باشد، ممکن است سیلندر با سرعتی بیشتر از مقدار مورد انتظار حرکت کند.
برای درک بهتر موضوع، فرض کنید یک سیلندر هیدرولیکی در یک بالابر یا سازه مکانیکی وظیفه نگهداری بار را بر عهده دارد. اگر نیروی ناشی از بار بهگونهای باشد که سیلندر را به سمت بازشدن هدایت کند، قطع فرمان ورودی به شیر کنترل جهت لزوماً به معنای توقف کامل سیلندر نخواهد بود. فشار ناشی از بار میتواند روغن موجود در یکی از محفظهها را تخلیه کند و در نتیجه، حرکت ناخواستهای در سیستم ایجاد شود.
در چنین شرایطی، استفاده از شیر تعادل ضروری است. این شیر با ایجاد مقاومت کنترلشده در مسیر خروج روغن، فشار لازم را در محفظه مربوطه حفظ میکند و مانع از آن میشود که بار بدون کنترل باعث حرکت سیلندر شود.
نحوه عملکرد شیر تعادل در مدار
شیر تعادل در این شبیهسازی وظیفه کنترل جریان خروجی از پورت A سیلندر را بر عهده دارد. پورت P شیر به محفظه B سیلندر متصل شده است و فشار این محفظه بهعنوان فشار پایلوت برای باز کردن شیر مورد استفاده قرار میگیرد.
شیر تعادل را میتوان از نظر عملکرد به یک شیر فشارشکن کنترلشونده با پایلوت تشبیه کرد که در مسیر خروجی عملگر قرار گرفته است. در شرایطی که فشار پایلوت وجود ندارد یا مقدار آن کافی نیست، نیروی فنر داخلی شیر مانع بازشدن مسیر اصلی میشود. در نتیجه، روغن نمیتواند بهراحتی از محفظه سیلندر خارج شود و حرکت ناشی از بار خارجی متوقف خواهد شد.
هنگامی که اپراتور فرمان حرکت سیلندر را صادر میکند، شیر کنترل جهت مسیر جریان را تغییر میدهد. در این وضعیت، روغن تحت فشار وارد محفظه B میشود. افزایش فشار در این محفظه باعث افزایش فشار پایلوت شیر تعادل خواهد شد. با افزایش فشار پایلوت، نیروی بازکننده شیر بیشتر میشود و در نهایت، شیر میتواند بر نیروی فنر و فشار ناشی از بار غلبه کند.
پس از بازشدن شیر تعادل، روغن محفظه A میتواند از مسیر خروجی به سمت شیر کنترل جهت و سپس مخزن جریان پیدا کند. نکته مهم این است که شیر تعادل صرفاً یک مسیر آزاد برای تخلیه روغن ایجاد نمیکند، بلکه میزان بازشدن آن تحت تأثیر فشار پایلوت و فشار موجود در مسیر بار قرار دارد. به همین دلیل، سرعت حرکت سیلندر در شرایط وجود بار محرک بهتر کنترل میشود.
در وضعیت خنثی شیر کنترل جهت، فشار پایلوت به مقدار کافی برای بازکردن شیر تعادل نمیرسد. در نتیجه، مسیر تخلیه روغن از پورت A مسدود باقی میماند و شیر تعادل فشار لازم برای نگهداری بار را حفظ میکند. این عملکرد از حرکت ناخواسته میله سیلندر جلوگیری میکند.
محاسبه فشار تنظیم شیر تعادل
یکی از مراحل مهم طراحی مدارهای مجهز به شیر تعادل، تعیین فشار تنظیم مناسب برای این شیر است. فشار تنظیم باید بهاندازهای باشد که بتواند بار خارجی را در وضعیت توقف نگه دارد. در عین حال، انتخاب فشار بسیار بالا میتواند باعث افزایش فشار کاری مدار، اتلاف انرژی و دشوارتر شدن کنترل عملگر شود.
برای محاسبه فشار تنظیم شیر تعادل در این مدل، از رابطه زیر استفاده میشود:
Pset = 1.3 × F / Ar
در این رابطه:
- Pset: فشار تنظیم شیر تعادل بر حسب پاسکال
- F: نیروی خارجی واردشده به سیلندر بر حسب نیوتن
- Ar: سطح مؤثر محفظه سمت میله سیلندر بر حسب مترمربع
- 1.3: ضریب ایمنی در نظر گرفتهشده برای تنظیم شیر
در مدل شبیهسازی، مقدار نیروی خارجی برابر با 10000 نیوتن و سطح مؤثر محفظه سمت میله برابر با 5×10⁻⁵ مترمربع در نظر گرفته شده است. بنابراین، فشار تنظیم شیر از رابطه زیر به دست میآید:
Pset = 1.3 × 10000 / (5×10⁻³)
با انجام محاسبات، مقدار فشار تنظیم برابر خواهد بود با:
Pset = 2.6×10⁶ Pa
بنابراین، فشار تنظیم شیر تعادل برابر با 26 بار در نظر گرفته میشود. وجود ضریب ایمنی 1.3 باعث میشود که شیر بتواند علاوه بر نیروی اسمی بار، حاشیه مناسبی برای جلوگیری از حرکت ناخواسته سیلندر داشته باشد.
توجه داشته باشید که در متن محاسبات اولیه، مقدار سطح مؤثر محفظه سمت میله در رابطه عددی بهصورت 5×10⁻³ مترمربع درج شده است، در حالی که مقدار معرفیشده برای مدل 5×10⁻⁵ مترمربع است. نتیجه فشار 2.6×10⁶ پاسکال با مقدار 5×10⁻³ مترمربع سازگار نیست. برای رسیدن به نتیجه اعلامشده، باید مقدار سطح برابر با 5×10⁻³ مترمربع باشد. بنابراین، لازم است مقدار پارامتر سطح مؤثر در تنظیمات مدل با دادههای واقعی تطبیق داده شود تا از بروز خطای واحد یا ورود اشتباه پارامتر جلوگیری شود.
محاسبه فشار پایلوت موردنیاز برای شروع حرکت سیلندر
یکی از ویژگیهای مهم شیر تعادل، امکان کنترل بازشدن آن با استفاده از فشار پایلوت است. فشار پایلوت به شیر اجازه میدهد تا در زمان فرمان حرکت، بدون نیاز به افزایش بیش از حد فشار سیستم، مسیر خروج روغن را باز کند.
برای محاسبه فشار پایلوت موردنیاز جهت شروع حرکت سیلندر، رابطه زیر استفاده میشود:
P = (Ps – PL) / (kp + kc)
پارامترهای این رابطه عبارتاند از:
- P: فشار پایلوت موردنیاز برای شروع بازشدن شیر
- Ps: فشار تنظیم شیر تعادل
- PL: فشار ناشی از بار خارجی
- kp: نسبت پایلوت شیر تعادل
- kc: نسبت سطح مؤثر دو محفظه سیلندر
فشار ناشی از بار خارجی از تقسیم نیروی بار بر سطح مؤثر محفظه سمت میله به دست میآید:
PL = F / Ar
در مدل، نسبت پایلوت شیر تعادل برابر با 3 در نظر گرفته شده است. همچنین نسبت سطح محفظه بدون میله به سطح محفظه سمت میله برابر با 2 است. بنابراین:
kp = 3
kc = 2
با جایگذاری پارامترها در رابطه فشار پایلوت خواهیم داشت:
P = (26×105 – 100000/(5×10-3)) / (3+2)
با توجه به مقادیر درجشده در محاسبات مدل، فشار پایلوت موردنیاز برای شروع حرکت برابر با مقدار زیر خواهد بود:
P = 1.2×10⁵ Pa
بنابراین، هنگامی که فشار در پورت B به حدود 1.2 بار برسد، نیروی ناشی از فشار پایلوت میتواند شرایط لازم برای بازشدن شیر تعادل را فراهم کند و حرکت سیلندر آغاز شود.
در این بخش نیز باید به ناسازگاری عددی موجود در دادههای اولیه توجه کرد. اگر فشار تنظیم 2.6×10⁶ پاسکال و فشار بار 2×10⁶ پاسکال باشد، فشار پایلوت حاصل از رابطه فوق برابر با 1.2×10⁵ پاسکال خواهد شد. این نتیجه با سطح مؤثر 5×10⁻³ مترمربع و نیروی 10000 نیوتن سازگار است. در مقابل، اگر سطح مؤثر 5×10⁻⁵ مترمربع باشد، فشار بار و نتیجه محاسبه تغییر میکنند. بنابراین، برای بازتولید دقیق نتایج شبیهسازی باید مقادیر سطح مؤثر و پارامترهای فشار بهصورت یکپارچه بررسی شوند.
نقش نسبت پایلوت در عملکرد شیر تعادل
نسبت پایلوت یکی از پارامترهای تعیینکننده در عملکرد شیرهای تعادل است. این پارامتر نشان میدهد که فشار ورودی به بخش پایلوت با چه ضریبی بر نیروی بازکننده شیر تأثیر میگذارد. هرچه نسبت پایلوت بزرگتر باشد، فشار کمتری برای ایجاد نیروی بازکننده مشخص موردنیاز خواهد بود.
در این شبیهسازی، نسبت پایلوت برابر با 3 انتخاب شده است. این مقدار به معنای آن است که فشار پایلوت با ضریب مشخصی در ایجاد نیروی بازکننده شیر مؤثر خواهد بود. انتخاب نسبت پایلوت باید با توجه به نوع بار، پایداری موردنیاز، سرعت حرکت سیلندر و شرایط کاری سیستم انجام شود.
اگر نسبت پایلوت بیش از حد بزرگ انتخاب شود، شیر تعادل ممکن است با تغییرات کوچک فشار پایلوت بهسرعت باز شود. این موضوع میتواند حساسیت سیستم را افزایش دهد و در برخی شرایط باعث نوسان یا کاهش پایداری کنترل بار شود. از سوی دیگر، نسبت پایلوت بسیار کوچک ممکن است باعث شود برای بازکردن شیر به فشار بالاتری نیاز باشد و در نتیجه، فشار کاری و توان مصرفی سیستم افزایش پیدا کند.
بنابراین، مقدار نسبت پایلوت باید بهگونهای انتخاب شود که تعادل مناسبی میان کنترل بار، فشار موردنیاز برای حرکت و پایداری عملکرد سیستم برقرار شود.
نقش نسبت سطح دو محفظه سیلندر
پارامتر دیگری که در محاسبه فشار بازشدن شیر تعادل اهمیت دارد، نسبت سطح مؤثر دو محفظه سیلندر است. در یک سیلندر دوطرفه، سطح محفظه بدون میله بیشتر از سطح محفظه سمت میله است. این اختلاف سطح باعث میشود فشار یکسان در دو محفظه، نیروهای متفاوتی تولید کند.
در مدل حاضر، نسبت سطح مؤثر محفظه بدون میله به محفظه سمت میله برابر با 2 در نظر گرفته شده است. این نسبت در محاسبه نیروی واردشده به سیلندر و همچنین تعیین شرایط بازشدن شیر تعادل نقش دارد.
برای مثال، اگر فشار روغن در هر دو محفظه یکسان باشد، نیروی هیدرولیکی تولیدشده در محفظه دارای سطح بزرگتر بیشتر خواهد بود. این مسئله در تحلیل حرکت رفت و برگشت سیلندر اهمیت دارد؛ زیرا نیروی خروجی و سرعت حرکت در دو جهت ممکن است متفاوت باشد.
در طراحی مدارهای هیدرولیکی، توجه به نسبت سطح دو محفظه اهمیت زیادی دارد. نادیده گرفتن این موضوع میتواند باعث محاسبه نادرست فشار موردنیاز، انتخاب نامناسب شیر تعادل و پیشبینی اشتباه سرعت حرکت عملگر شود.
پیادهسازی مدل در محیط Matlab و Simscape
برای پیادهسازی این سیستم میتوان از کتابخانه Simscape Fluids در محیط Matlab استفاده کرد. این کتابخانه امکان مدلسازی اجزای مختلف سیستمهای هیدرولیکی، از جمله سیلندرها، شیرهای کنترل جهت، شیرهای فشارشکن، شیرهای یکطرفه و شیرهای تعادل را فراهم میکند.
در ابتدای طراحی، یک سیلندر هیدرولیکی دوطرفه به مدل اضافه میشود. این سیلندر دارای دو پورت هیدرولیکی A و B است که امکان ورود و خروج روغن از دو محفظه آن را فراهم میکنند. پارامترهای هندسی سیلندر، از جمله سطح مؤثر سمت پیستون و سمت میله، باید مطابق با مقادیر موردنظر تنظیم شوند.
در مرحله بعد، شیر کنترل جهت چهارراهه با مرکز باز به مدل اضافه میشود. این شیر وظیفه تغییر مسیر جریان روغن را بر اساس فرمان کنترلی بر عهده دارد. در وضعیت خنثی، مسیر مرکز باز امکان عبور جریان از منبع به مخزن را فراهم میکند.
واحد تأمین توان هیدرولیکی از یک منبع جریان و شیر اطمینان تشکیل میشود. منبع جریان دبی موردنیاز مدار را تأمین میکند و شیر اطمینان برای محدود کردن فشار سیستم مورد استفاده قرار میگیرد. خروجی واحد تأمین توان به ورودی فشار شیر کنترل جهت متصل میشود و مسیر برگشت نیز به مخزن هیدرولیکی متصل خواهد شد.
سپس شیر تعادل در مسیر خروجی پورت A سیلندر قرار میگیرد. این اتصال اهمیت زیادی دارد؛ زیرا هدف اصلی شیر تعادل، کنترل جریان خروجی از محفظهای است که تحت تأثیر بار خارجی قرار دارد. پورت پایلوت شیر تعادل نیز به پورت B سیلندر متصل میشود تا فشار موجود در این محفظه بتواند بازشدن شیر را کنترل کند.
پس از تکمیل اتصالات هیدرولیکی، نیروی خارجی 10000 نیوتنی به بخش مکانیکی سیلندر اعمال میشود. جهت اعمال نیرو باید بهگونهای باشد که در زمان امتداد میله، نیروی خارجی نیز به حرکت آن کمک کند. این شرایط برای بررسی عملکرد شیر تعادل در مواجهه با بار محرک ضروری است.
در نهایت، بلوکهای کنترلی و اندازهگیری به مدل اضافه میشوند تا فرمان شیر کنترل جهت، فشار محفظهها، موقعیت پیستون و دبی عبوری از شیر تعادل قابل بررسی باشند. استفاده از قابلیت Simscape Logging نیز امکان ثبت متغیرهای داخلی سیستم و تحلیل دقیق رفتار مدار را فراهم میکند.
تنظیمات شبیهسازی و چرخه زمانی عملکرد سیستم
مدل در یک بازه زمانی 10 ثانیهای شبیهسازی میشود. در طول این بازه، سیلندر ابتدا حرکت رفت یا امتداد را انجام میدهد و سپس به موقعیت اولیه خود بازمیگردد. میزان جابهجایی میله سیلندر در مرحله امتداد تقریباً برابر با 0.06 متر است.
در بخش ابتدایی چرخه، شیر کنترل جهت فرمان امتداد سیلندر را دریافت میکند. در نتیجه، روغن تحت فشار وارد محفظه B میشود. با افزایش فشار در این محفظه، فشار پایلوت شیر تعادل نیز افزایش پیدا میکند. هنگامی که فشار پایلوت به مقدار موردنیاز برسد، شیر تعادل باز میشود و امکان خروج روغن از محفظه A فراهم خواهد شد.
در این شرایط، نیروی هیدرولیکی و نیروی خارجی بهصورت همزمان بر حرکت سیلندر تأثیر میگذارند. از آنجا که بار خارجی در جهت امتداد عملگر قرار دارد، کنترل جریان خروجی اهمیت زیادی پیدا میکند. شیر تعادل با تنظیم میزان بازشدگی مسیر خروجی، مانع از حرکت کنترلنشده سیلندر میشود.
در ادامه چرخه، فرمان شیر کنترل جهت تغییر میکند و سیلندر به سمت موقعیت اولیه بازمیگردد. در این مرحله، شرایط جریان در شیر تعادل تغییر میکند و مسیر یکطرفه داخلی شیر میتواند برای عبور جریان در جهت مخالف مورد استفاده قرار گیرد.
در پایان چرخه، سیلندر تقریباً به موقعیت اولیه خود بازمیگردد. این رفتار نشان میدهد که شیر تعادل علاوه بر نگهداری بار در حالت توقف، امکان حرکت کنترلشده عملگر را نیز در شرایط کاری مختلف فراهم میکند.
تحلیل فشار و موقعیت پیستون در نتایج شبیهسازی
یکی از مهمترین خروجیهای این مدل، نمودار فشار دو محفظه سیلندر و موقعیت پیستون است. بررسی همزمان این نمودارها امکان تحلیل ارتباط میان فشار هیدرولیکی و حرکت مکانیکی عملگر را فراهم میکند.
در ابتدای حرکت، فشار محفظه B افزایش پیدا میکند. این افزایش فشار علاوه بر تولید نیروی لازم برای حرکت سیلندر، نقش مهمی در ایجاد فشار پایلوت شیر تعادل دارد. هنگامی که فشار به مقدار موردنیاز برسد، شیر تعادل شروع به بازشدن میکند و جریان خروجی از محفظه A برقرار میشود.
در همین زمان، موقعیت پیستون شروع به تغییر میکند. حرکت میله سیلندر به سمت بیرون ادامه پیدا میکند تا جابهجایی موردنظر، یعنی حدود 0.06 متر، حاصل شود. در این مرحله، تغییرات فشار محفظهها تحت تأثیر نیروی خارجی، سطح مؤثر پیستون و میزان بازشدگی شیر تعادل قرار دارد.
هنگامی که شیر کنترل جهت در وضعیت خنثی قرار میگیرد، فشار پایلوت کاهش مییابد و شیر تعادل به سمت بستهشدن حرکت میکند. در نتیجه، مسیر خروج روغن از محفظه A محدود میشود. این وضعیت باعث میشود فشار لازم برای متعادل کردن نیروی خارجی در محفظه سیلندر حفظ شود.
یکی از نکات مهم در تحلیل این نمودارها، بررسی رفتار موقعیت پیستون در زمان قرارگیری شیر کنترل جهت در وضعیت خنثی است. اگر سیستم بهدرستی طراحی شده باشد، پس از توقف فرمان، موقعیت پیستون باید تقریباً ثابت باقی بماند. هرگونه تغییر محسوس در موقعیت پیستون میتواند نشانه نشتی داخلی، تنظیم نامناسب فشار شیر تعادل یا وجود اشکال در اتصالات مدار باشد.
تحلیل فشار و دبی در پورتهای شیر تعادل
برای بررسی دقیق عملکرد شیر تعادل، علاوه بر فشار محفظههای سیلندر، باید فشار و دبی عبوری از پورتهای مختلف این شیر نیز مورد تحلیل قرار گیرد. این متغیرها نشان میدهند که شیر در هر مرحله از چرخه زمانی چه وضعیتی دارد و کدام مسیر داخلی آن فعال است.
در بخش نخست چرخه، هنگامی که سیلندر در حال امتداد است، فشار موجود در پورتهای P و L شیر تعادل افزایش پیدا میکند. این فشارها باعث ایجاد نیروی بازکننده در مجموعه داخلی شیر میشوند. زمانی که نیروی حاصل از فشارها بتواند بر نیروی فنر غلبه کند، مسیر شیر باز خواهد شد.
در این وضعیت، جریان روغن از مسیر شیر متغیر یا Variable Orifice عبور میکند. وجود این مسیر متغیر اهمیت زیادی دارد؛ زیرا شیر تعادل با تغییر سطح عبور جریان، امکان کنترل دبی خروجی از سیلندر را فراهم میکند.
در واقع، اگر مسیر خروج روغن کاملاً باز باشد، نیروی بار خارجی میتواند باعث افزایش ناگهانی سرعت حرکت سیلندر شود. اما شیر تعادل با ایجاد محدودیت کنترلشده در مسیر خروجی، فشار برگشتی لازم را حفظ میکند و از شتابگیری ناخواسته عملگر جلوگیری میکند.
در بخش دوم چرخه، شرایط عملکرد شیر تغییر میکند و جریان از مسیر شیر یکطرفه داخلی یا Check Valve عبور میکند. این شیر یکطرفه امکان عبور روغن در جهت مشخص را فراهم میکند و باعث میشود در هنگام حرکت برگشت سیلندر، جریان بتواند با مقاومت کمتری از مسیر مناسب عبور کند.
بنابراین، نمودارهای دبی شیر تعادل دو رفتار متفاوت را نشان میدهند. در مرحله نخست، جریان از مسیر شیر متغیر عبور میکند که تحت تأثیر فشار پایلوت و فشار بار کنترل میشود. در مرحله دوم، جریان از مسیر یکطرفه داخلی عبور میکند. این تفاوت در مسیر جریان، یکی از ویژگیهای مهم ساختار شیرهای تعادل است.
اهمیت حفظ فشار در محفظه سیلندر هنگام توقف
یکی از اهداف اصلی استفاده از شیر تعادل در این مدار، جلوگیری از حرکت ناخواسته سیلندر هنگام قرارگیری شیر کنترل جهت در وضعیت خنثی است. در سیستمهای دارای بار محرک، قطع فرمان کنترلی بهتنهایی برای توقف مطمئن عملگر کافی نیست؛ زیرا نیروی خارجی همچنان به سیلندر وارد میشود.
اگر شیر تعادل در مدار وجود نداشته باشد، ممکن است روغن تحت تأثیر بار خارجی از محفظه سیلندر خارج شود. این موضوع میتواند باعث حرکت تدریجی یا ناگهانی پیستون شود. چنین اتفاقی در تجهیزات بالابر، ماشینآلات صنعتی و سیستمهای نگهداری بار میتواند پیامدهای خطرناکی داشته باشد.
شیر تعادل با ایجاد فشار برگشتی مناسب، مانع از تخلیه آزادانه روغن میشود. در نتیجه، نیروی هیدرولیکی لازم برای متعادل کردن بار خارجی در محفظه سیلندر حفظ خواهد شد.
نکته مهم این است که شیر تعادل باید بهدرستی تنظیم شود. اگر فشار تنظیم آن کمتر از مقدار موردنیاز باشد، امکان حرکت ناخواسته بار وجود خواهد داشت. اگر این فشار بیش از حد بالا انتخاب شود، بازشدن شیر به فشار پایلوت بیشتری نیاز خواهد داشت و ممکن است عملکرد سیستم با افزایش فشار و مصرف انرژی همراه شود.
به همین دلیل، محاسبه فشار تنظیم شیر و انتخاب نسبت پایلوت مناسب از مهمترین مراحل طراحی این نوع مدارها محسوب میشود.
مزایای استفاده از شیر تعادل در سیستمهای هیدرولیکی
استفاده از شیر تعادل در سیستمهای هیدرولیکی مزایای متعددی دارد که مهمترین آنها عبارتاند از:
- جلوگیری از حرکت ناخواسته بار: شیر تعادل با کنترل مسیر خروج روغن، مانع از حرکت خودبهخودی سیلندر تحت تأثیر نیروی خارجی میشود.
- کنترل بار محرک: در شرایطی که بار به حرکت سیلندر کمک میکند، شیر تعادل از افزایش کنترلنشده سرعت جلوگیری میکند.
- افزایش ایمنی سیستم: حفظ فشار در محفظه سیلندر باعث کاهش احتمال سقوط یا جابهجایی ناخواسته بار میشود.
- بهبود کنترل حرکت: امکان تنظیم فشار و دبی خروجی باعث میشود حرکت سیلندر نرمتر و قابلکنترلتر باشد.
- نگهداری بار در وضعیت توقف: هنگامی که شیر کنترل جهت در وضعیت خنثی قرار میگیرد، شیر تعادل میتواند فشار لازم برای نگهداری بار را حفظ کند.
- امکان حرکت در دو جهت: وجود مسیر یکطرفه داخلی باعث میشود جریان برگشت نیز بدون نیاز به عبور از مسیر کنترل متغیر اصلی امکانپذیر باشد.
نکات مهم در طراحی و تحلیل مدارهای مجهز به شیر تعادل
در طراحی مدارهای هیدرولیکی مجهز به شیر تعادل، تنها انتخاب فشار تنظیم کافی نیست. عوامل دیگری نیز باید بررسی شوند تا عملکرد سیستم در شرایط مختلف قابل اطمینان باشد.
نخستین عامل، ظرفیت دبی شیر تعادل است. شیر باید بتواند حداکثر دبی موردنیاز سیلندر را بدون ایجاد افت فشار غیرمجاز عبور دهد. انتخاب شیر با ظرفیت دبی نامناسب میتواند باعث افزایش فشار، تولید حرارت و کاهش سرعت حرکت عملگر شود.
عامل دوم، نسبت پایلوت است. همانطور که پیشتر توضیح داده شد، نسبت پایلوت بر فشار موردنیاز برای بازشدن شیر تأثیر مستقیم دارد. انتخاب نامناسب این پارامتر میتواند باعث ناپایداری حرکت یا افزایش فشار موردنیاز برای عملکرد سیستم شود.
عامل سوم، محل نصب شیر تعادل است. برای کنترل مناسب بار، شیر باید در مسیر مناسب خروج روغن از محفظهای قرار بگیرد که تحت تأثیر بار محرک است. همچنین اتصال صحیح پورت پایلوت به محفظه مناسب سیلندر اهمیت زیادی دارد.
عامل چهارم، بررسی نشتی داخلی و رفتار شیر در حالت توقف است. در کاربردهایی که نگهداری طولانیمدت بار اهمیت دارد، نباید صرفاً به عملکرد شیر تعادل بهعنوان یک عنصر هیدرولیکی اکتفا کرد. در بسیاری از کاربردهای ایمنیحساس، استفاده از شیرهای نگهدارنده بار مناسب و رعایت الزامات ایمنی مکانیکی نیز ضروری است.
همچنین باید توجه داشت که شیر تعادل جایگزین شیر اطمینان نیست. شیر اطمینان برای محدود کردن فشار بیش از حد سیستم استفاده میشود، در حالی که شیر تعادل وظیفه کنترل بار و جریان خروجی از عملگر را بر عهده دارد. هر دو تجهیز نقش متفاوتی در ایمنی و عملکرد مدار دارند.
جمعبندی نتایج شبیهسازی
در این شبیهسازی، عملکرد یک سیلندر هیدرولیکی دوطرفه مجهز به شیر تعادل در محیط Matlab و Simscape بررسی شد. سیستم از یک شیر کنترل جهت چهارراهه با مرکز باز، واحد تأمین توان شامل منبع جریان و شیر اطمینان، سیلندر هیدرولیکی و شیر تعادل تشکیل شده است.
بار خارجی 10000 نیوتنی بهگونهای به سیلندر اعمال میشود که در جهت امتداد میله عمل کند. این وضعیت یک نمونه از بار محرک یا Overrunning Load است که در آن نیروی خارجی به حرکت سیلندر کمک میکند. در چنین شرایطی، کنترل جریان خروجی از محفظه سیلندر اهمیت زیادی دارد.
شیر تعادل در مسیر خروج روغن از پورت A قرار گرفته و پورت پایلوت آن به پورت B متصل شده است. این ساختار باعث میشود که بازشدن شیر به فشار موجود در محفظه B وابسته باشد. در نتیجه، زمانی که فشار پایلوت کافی وجود نداشته باشد، شیر تعادل بسته باقی میماند و از حرکت ناخواسته سیلندر جلوگیری میکند.
با استفاده از ضریب ایمنی 1.3 و پارامترهای اعلامشده برای مدل، فشار تنظیم شیر تعادل برابر با 26 بار محاسبه شده است. همچنین با در نظر گرفتن نسبت پایلوت 3 و نسبت سطح دو محفظه برابر با 2، فشار پایلوت لازم برای شروع حرکت در محاسبات ارائهشده حدود 1.2 بار به دست میآید. البته برای بازتولید دقیق این نتایج، لازم است ناسازگاری موجود میان مقدار سطح مؤثر درجشده در توضیحات و مقادیر استفادهشده در روابط عددی برطرف شود.
نتایج شبیهسازی نشان میدهند که سیستم در یک چرخه زمانی 10 ثانیهای، ابتدا میله سیلندر را حدود 0.06 متر امتداد میدهد و سپس آن را به موقعیت اولیه بازمیگرداند. در مرحله نخست، جریان از مسیر شیر متغیر شیر تعادل عبور میکند و در مرحله دوم، مسیر شیر یکطرفه داخلی فعال میشود.
مهمترین نتیجه این شبیهسازی، عملکرد صحیح شیر تعادل در حفظ فشار محفظه سیلندر هنگام قرارگیری شیر کنترل جهت در وضعیت خنثی است. این شیر با ایجاد فشار برگشتی مناسب، از تخلیه کنترلنشده روغن جلوگیری میکند و امکان نگهداری بار خارجی را فراهم میسازد. به همین دلیل، شیرهای تعادل یکی از اجزای مهم در طراحی سیستمهای هیدرولیکی دارای بار محرک به شمار میروند و استفاده صحیح از آنها میتواند ایمنی، پایداری و قابلیت کنترل تجهیزات هیدرولیکی را به میزان قابل توجهی افزایش دهد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

در چرخه شبیهسازی، جریان روغن در مرحله رفت و برگشت از چه مسیرهایی داخل شیر تعادل عبور میکند؟
در مرحله امتداد، جریان از مسیر شیر متغیر (Variable Orifice) عبور میکند که تحت کنترل فشار پایلوت است؛ در مرحله برگشت، مسیر شیر یکطرفه داخلی (Check Valve) فعال میشود و جریان با مقاومت کمتری عبور میکند.
چرا در این مدل از بار محرک (Overrunning Load) استفاده شده و اهمیت آن چیست؟
چون نیروی خارجی ۱۰۰۰۰ نیوتنی همجهت با امتداد میله است و به حرکت سیلندر کمک میکند. این شرایط بحرانیترین حالت برای کنترل است؛ زیرا بدون شیر تعادل، سیلندر ممکن است با سرعت کنترلنشده حرکت کند.
نقش فشار پایلوت در باز شدن شیر تعادل چیست و چرا پورت پایلوت به پورت B سیلندر وصل شده است؟
فشار پایلوت نیروی بازکننده شیر را تأمین میکند تا بر نیروی فنر و فشار بار غلبه کند. اتصال به پورت B باعث میشود فقط هنگام فرمان حرکت و افزایش فشار محفظه B، شیر تعادل باز شود و در حالت خنثی بسته بماند.
فشار تنظیم شیر تعادل چگونه محاسبه شد و چرا ضریب ۱.۳ در نظر گرفته شده است؟
از رابطه Pset = 1.3 × F / Ar استفاده شد که با F=10000 N و Ar=5×10⁻³ m² مقدار ۲۶ بار به دست آمد. ضریب ۱.۳ حاشیه ایمنی برای جلوگیری از حرکت ناخواسته بار فراهم میکند.
چرا در این شبیهسازی از شیر کنترل جهت با مرکز باز (Open-Center) استفاده شده است؟
چون در وضعیت خنثی مسیر جریان از فشار به مخزن باز میماند و فشار غیرضروری سیستم کاهش مییابد؛ همچنین گردش روغن در حالت بدون فرمان ممکن میشود.