
چرخدندهها یکی از مهمترین و پرکاربردترین اجزای مکانیکی در سیستمهای انتقال قدرت هستند که وظیفه اصلی آنها انتقال حرکت دورانی و گشتاور از یک محور به محور دیگر است. این قطعات در طیف گستردهای از تجهیزات صنعتی، ماشینآلات، خودروها، رباتها، سیستمهای محرکه و دستگاههای مکانیکی مورد استفاده قرار میگیرند. استفاده از چرخدندهها این امکان را فراهم میکند که سرعت چرخش، گشتاور خروجی و جهت حرکت در یک سیستم مکانیکی متناسب با نیازهای طراحی تغییر کند. به همین دلیل، شناخت رفتار دینامیکی چرخدندهها و بررسی تأثیر نسبت انتقال بر سرعت و گشتاور، اهمیت زیادی در طراحی و تحلیل سیستمهای مکانیکی دارد.
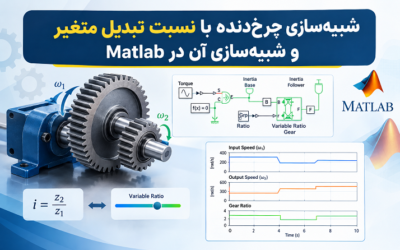
در این شبیهسازی، یک سیستم انتقال قدرت ساده مبتنی بر چرخدنده در محیط MATLAB و کتابخانه Simscape Driveline مدلسازی شده است. هدف اصلی این مدل، بررسی عملکرد یک چرخدنده ساده است که دو اینرسی دورانی یا دو محور مکانیکی را به یکدیگر متصل میکند. در این سیستم، نسبت انتقال چرخدنده بین محور محرک و محور متحرک برابر با ۲ به ۱ در نظر گرفته شده است. بر اساس این نسبت انتقال، سرعت زاویهای محور خروجی نصف سرعت زاویهای محور ورودی خواهد بود. در مقابل، گشتاور منتقلشده به محور خروجی دو برابر گشتاور اعمالشده به محور ورودی است.
این مثال علاوه بر بررسی روابط سینماتیکی و دینامیکی چرخدنده، نحوه استفاده از قابلیت ثبت دادههای Simscape را نیز نشان میدهد. با استفاده از این قابلیت میتوان اطلاعات مربوط به سرعت زاویهای، گشتاور و سایر متغیرهای داخلی اجزای مدل را بدون نیاز به افزودن سنسورهای جداگانه دریافت و تحلیل کرد.
 معرفی ساختار چرخدنده ساده در Simscape Driveline
چرخدنده ساده یکی از ابتداییترین اجزای موجود در سیستمهای انتقال قدرت مکانیکی است. این قطعه معمولاً برای اتصال دو محور دورانی و انتقال توان بین آنها استفاده میشود. در یک سیستم چرخدندهای، نسبت تعداد دندانههای چرخدندهها یا نسبت شعاع گام آنها، سرعت نسبی محورهای متصل را تعیین میکند.
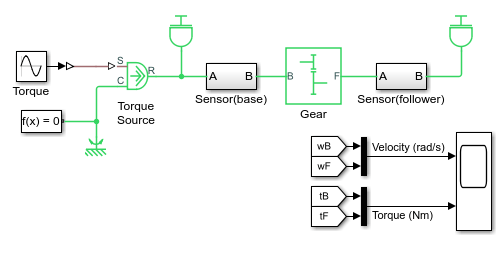
در مدل ارائهشده، یک بلوک چرخدنده ساده از کتابخانه Simscape Driveline برای اتصال دو اینرسی دورانی استفاده شده است. این دو اینرسی نماینده محورهای مکانیکی ورودی و خروجی هستند. بلوک چرخدنده وظیفه برقراری ارتباط مکانیکی بین این دو محور را بر عهده دارد و حرکت دورانی را مطابق نسبت انتقال تعریفشده به محور دیگر منتقل میکند.
در این مدل، دو درگاه اصلی چرخدنده با حروف B و F مشخص شدهاند:
- درگاه B (Base): این درگاه به محور پایه یا محور ورودی چرخدنده اشاره دارد و یکی از طرفین اتصال مکانیکی محسوب میشود.
- درگاه F (Follower): این درگاه به محور پیرو یا محور خروجی اشاره دارد که حرکت آن تحت تأثیر حرکت محور پایه و نسبت انتقال چرخدنده قرار میگیرد.
این نامگذاری در ساختار بلوکهای Simscape برای مشخص کردن سمتهای مختلف یک جزء مکانیکی استفا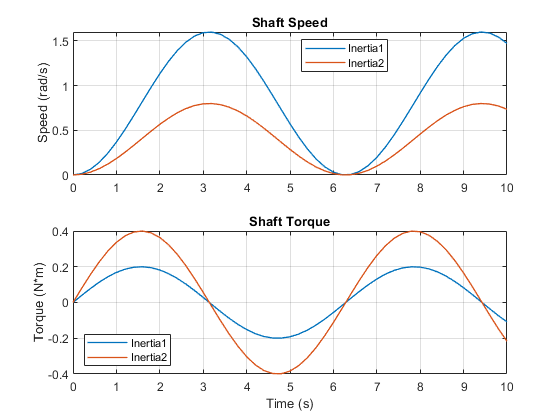 ده میشود. بنابراین، هنگام بررسی نتایج شبیهسازی باید به محل اتصال هر محور و جهت تعریفشده برای متغیرهای حرکتی توجه کرد.
در این مثال، نسبت انتقال بین درگاه F و درگاه B برابر با ۲ به ۱ است. این مقدار نشان میدهد که سرعت زاویهای محور پیرو نصف سرعت زاویهای محور پایه خواهد بود. در مقابل، گشتاور در محور پیرو دو برابر گشتاور محور پایه در نظر گرفته میشود. این رفتار مطابق اصول اساسی انتقال توان در یک سیستم چرخدندهای ایدهآل است.
بررسی مفهوم نسبت انتقال در چرخدندهها
نسبت انتقال یکی از مهمترین پارامترهای طراحی و تحلیل سیستمهای چرخدندهای است. این پارامتر مشخص میکند که سرعت چرخش محور خروجی در مقایسه با محور ورودی چه مقدار تغییر خواهد کرد. نسبت انتقال معمولاً بر اساس تعداد دندانههای چرخدندهها، قطر گام یا سرعت زاویهای دو محور تعریف میشود.
برای یک مجموعه چرخدنده ساده، اگر سرعت زاویهای محور ورودی را با ωB و سرعت زاویهای محور خروجی را با ωF نمایش دهیم، رابطه سرعت در مدل مورد بررسی به شکل زیر خواهد بود:
ωF = ωB / 2
این رابطه نشان میدهد که اگر محور پایه با سرعت مشخصی دوران کند، محور پیرو با نصف آن سرعت به حرکت درمیآید. برای مثال، اگر سرعت زاویهای محور ورودی برابر با ۲۰۰ دور بر دقیقه باشد، سرعت زاویهای محور خروجی در شرایط ایدهآل برابر با ۱۰۰ دور بر دقیقه خواهد بود.
برای درک بهتر این موضوع، میتوان نسبت انتقال را در قالب یک مثال عددی بررسی کرد. فرض کنید یک موتور الکتریکی به محور B متصل شده و سرعت آن برابر با ۱۵۰۰ دور بر دقیقه باشد. چرخدنده با نسبت انتقال ۲ به ۱، این حرکت را به محور F منتقل میکند. در نتیجه، سرعت محور خروجی برابر با ۷۵۰ دور بر دقیقه خواهد بود.
کاهش سرعت در محور خروجی معمولاً با افزایش گشتاور همراه است. این ویژگی یکی از مهمترین دلایل استفاده از چرخدندهها در ماشینآلات صنعتی است. بسیاری از موتورها در سرعتهای بالا کار میکنند، اما برای به حرکت درآوردن بارهای سنگین به گشتاور بیشتری نیاز دارند. استفاده از مجموعههای چرخدندهای امکان کاهش سرعت و افزایش گشتاور را فراهم میکند.
رابطه گشتاور و سرعت در سیستم چرخدندهای
یکی از اصول اساسی در تحلیل سیستمهای انتقال قدرت، رابطه میان توان، سرعت زاویهای و گشتاور است. توان مکانیکی دورانی از حاصلضرب گشتاور در سرعت زاویهای به دست میآید. بنابراین، هنگامی که یک چرخدنده سرعت محور خروجی را کاهش میدهد، در شرایط ایدهآل باید گشتاور خروجی را افزایش دهد تا توان مکانیکی منتقلشده ثابت باقی بماند.
رابطه توان مکانیکی دورانی به صورت زیر تعریف میشود:
P = T × ω
در این رابطه، P نشاندهنده توان مکانیکی، T بیانگر گشتاور و ω نشاندهنده سرعت زاویهای است.
با توجه به نسبت انتقال ۲ به ۱ در مدل حاضر، سرعت محور F نصف سرعت محور B است. بنابراین، برای حفظ تعادل توان مکانیکی در حالت ایدهآل، گشتاور محور F باید دو برابر گشتاور محور B باشد:
TF = 2 × TB
برای مثال، اگر گشتاور اعمالشده به محور پایه برابر با ۱۰ نیوتنمتر باشد، گشتاور قابل انتقال به محور پیرو در حالت ایدهآل برابر با ۲۰ نیوتنمتر خواهد بود.
این موضوع را میتوان با بررسی توان در دو سمت چرخدنده نیز اثبات کرد. اگر سرعت زاویهای محور B برابر با ۱۰۰ رادیان بر ثانیه و گشتاور آن برابر با ۱۰ نیوتنمتر باشد، توان ورودی برابر با ۱۰۰۰ وات خواهد بود. در سمت خروجی، سرعت زاویهای به ۵۰ رادیان بر ثانیه کاهش پیدا میکند و گشتاور به ۲۰ نیوتنمتر افزایش مییابد. در نتیجه، توان خروجی نیز برابر با ۱۰۰۰ وات خواهد بود.
البته این روابط مربوط به مدل ایدهآل هستند. در سیستمهای واقعی، اصطکاک بین دندانهها، تلفات ناشی از روانکاری، تغییر شکل اجزای مکانیکی و سایر عوامل میتوانند باعث کاهش توان خروجی شوند. بنابراین، در طراحی صنعتی باید بازده مکانیکی مجموعه چرخدنده نیز در نظر گرفته شود.
نقش اینرسی دورانی در مدلسازی سیستم
در مدلسازی سیستمهای مکانیکی، اینرسی دورانی یکی از پارامترهای مهمی است که رفتار دینامیکی محورهای متحرک را تعیین میکند. اینرسی دورانی نشان میدهد که یک جسم تا چه اندازه در برابر تغییر سرعت زاویهای خود مقاومت میکند. هرچه ممان اینرسی یک جسم بیشتر باشد، برای ایجاد شتاب زاویهای مشخص به گشتاور بیشتری نیاز خواهد داشت.
در شبیهسازی حاضر، دو اینرسی دورانی بهعنوان نماینده محورهای مکانیکی در دو طرف چرخدنده استفاده شدهاند. این اجزا امکان بررسی انتقال حرکت و تأثیر نسبت چرخدنده بر رفتار دینامیکی سیستم را فراهم میکنند.
رابطه اصلی حرکت دورانی از قانون دوم نیوتن برای حرکت زاویهای به دست میآید:
T = J × α
در این رابطه، T گشتاور خالص اعمالشده، J ممان اینرسی دورانی و α شتاب زاویهای است.
بر اساس این رابطه، اگر گشتاور اعمالشده به یک محور افزایش پیدا کند، شتاب زاویهای آن نیز افزایش خواهد یافت؛ البته این موضوع به مقدار ممان اینرسی وابسته است. همچنین، اگر ممان اینرسی افزایش پیدا کند، برای ایجاد همان شتاب زاویهای به گشتاور بیشتری نیاز خواهد بود.
در یک سیستم چرخدندهای، اینرسی محور خروجی از طریق نسبت انتقال به سمت ورودی منعکس میشود. به همین دلیل، چرخدندهها علاوه بر تغییر سرعت و گشتاور، بر اینرسی معادل مشاهدهشده از سمت موتور نیز تأثیر میگذارند. این موضوع در طراحی سیستمهای محرکه، انتخاب موتور و تحلیل زمان راهاندازی اهمیت زیادی دارد.
مدلسازی چرخدنده در محیط MATLAB و Simscape
برای پیادهسازی این سیستم میتوان از محیط Simulink و کتابخانه Simscape Driveline استفاده کرد. Simscape یک محیط مدلسازی فیزیکی در MATLAB است که امکان شبیهسازی سیستمهای مکانیکی، الکتریکی، حرارتی، هیدرولیکی و سایر حوزههای مهندسی را فراهم میکند.
برخلاف مدلسازی صرفاً ریاضی که در آن باید معادلات سیستم بهصورت دستی استخراج و در قالب بلوکهای محاسباتی پیادهسازی شوند، در Simscape میتوان اجزای فیزیکی را با استفاده از بلوکهای آماده به یکدیگر متصل کرد. ارتباط میان این بلوکها بر اساس پورتهای فیزیکی انجام میشود و نرمافزار معادلات حاکم بر سیستم را برای اجرای شبیهسازی تشکیل میدهد.
در این مثال، بلوک Simple Gear مهمترین جزء مدل محسوب میشود. این بلوک نسبت انتقال بین دو محور را تعریف میکند و رفتار سینماتیکی و دینامیکی اتصال چرخدندهای را شبیهسازی میکند.
برای ساخت چنین مدلی، مراحل کلی زیر قابل استفاده هستند:
- ابتدا یک مدل جدید در محیط Simulink ایجاد میشود.
- از کتابخانه Simscape Driveline، بلوک Simple Gear به محیط مدلسازی اضافه میشود.
- دو بلوک مربوط به اینرسی دورانی برای نمایش محورهای مکانیکی ورودی و خروجی در نظر گرفته میشوند.
- اینرسیهای دورانی به درگاههای مکانیکی چرخدنده متصل میشوند.
- نسبت انتقال چرخدنده مطابق مشخصات مثال برابر با ۲ به ۱ تنظیم میشود.
- شرایط اولیه و ورودیهای موردنیاز برای حرکت سیستم تعریف میشوند.
- در نهایت، مدل اجرا شده و متغیرهای سرعت زاویهای و گشتاور دو محور مورد بررسی قرار میگیرند.
یکی از مزایای این روش آن است که میتوان بدون نیاز به استخراج دستی تمام معادلات مکانیکی، رفتار یک سیستم انتقال قدرت را بررسی کرد. همچنین با تغییر پارامترهایی مانند نسبت انتقال و ممان اینرسی، امکان ارزیابی عملکرد سیستم در شرایط مختلف فراهم میشود.
استفاده از قابلیت Simscape Data Logging
یکی از بخشهای مهم این شبیهسازی، استفاده از قابلیت ثبت دادههای Simscape یا Simscape Data Logging است. در بسیاری از مدلهای فیزیکی، برای اندازهگیری سرعت، گشتاور، موقعیت و سایر متغیرها از بلوکهای سنسور استفاده میشود. این سنسورها به مدل اضافه شده و خروجی آنها برای نمایش یا پردازش به بخشهای دیگر Simulink ارسال میشود.
با وجود کاربرد گسترده سنسورها، در بعضی از مدلها اضافه کردن تعداد زیادی سنسور باعث پیچیدهتر شدن ساختار شماتیک میشود. بهخصوص زمانی که هدف بررسی متغیرهای داخلی چندین بلوک فیزیکی باشد، استفاده از سنسورهای متعدد میتواند مدیریت مدل را دشوار کند.
قابلیت Simscape Data Logging یک روش جایگزین برای این کار فراهم میکند. با فعالسازی این قابلیت، نرمافزار اطلاعات مربوط به متغیرهای فیزیکی مدل را هنگام اجرای شبیهسازی ثبت میکند. سپس این اطلاعات در قالب یک ساختار داده در فضای کاری MATLAB ذخیره میشوند.
در مدل حاضر، قابلیت ثبت داده فعال شده و نتایج شبیهسازی در متغیر زیر ذخیره میشوند:
simlog_sdl_gearاین متغیر شامل اطلاعات ثبتشده از اجزای مختلف مدل است. با استفاده از ساختار سلسلهمراتبی آن میتوان به دادههای مربوط به یک بلوک مشخص و حتی یک پورت خاص دسترسی پیدا کرد.
برای مثال، اگر هدف رسم نمودار سرعت زاویهای در درگاه B بلوک Gear باشد، میتوان دستور زیر را در Command Window نرمافزار MATLAB اجرا کرد:
plot(simlog_sdl_gear.Gear.B.w)این دستور به اطلاعات ثبتشده مربوط به درگاه B دسترسی پیدا میکند و متغیر سرعت زاویهای آن را بهصورت نمودار نمایش میدهد.
در این دستور، بخشهای مختلف ساختار به ترتیب بیانگر موارد زیر هستند:
- simlog_sdl_gear: متغیر اصلی حاوی دادههای ثبتشده از مدل است.
- Gear: به بلوک چرخدنده موردنظر اشاره دارد.
- B: درگاه پایه یا Base را مشخص میکند.
- w: متغیر مربوط به سرعت زاویهای است.
این روش امکان بررسی مستقیم متغیرهای فیزیکی را فراهم میکند و در بسیاری از موارد میتواند جایگزین مناسبی برای اضافه کردن سنسورهای جداگانه باشد.
البته باید توجه داشت که ساختار دقیق دادههای ثبتشده به نام بلوکها، پورتها و تنظیمات مدل وابسته است. بنابراین، برای دسترسی به سایر متغیرها باید ساختار داده مربوط به همان مدل بررسی شود.
بررسی نتایج شبیهسازی و نمودارهای سرعت و گشتاور
پس از اجرای مدل، نتایج ثبتشده در Simscape Data Logging امکان بررسی رفتار دو محور متصل به چرخدنده را فراهم میکنند. مهمترین خروجیهای مورد توجه در این شبیهسازی، سرعت زاویهای و گشتاور اعمالشده به دو محور هستند.
نمودارهای نتایج شبیهسازی نشان میدهند که سرعت و گشتاور دو محور مطابق نسبت انتقال تعریفشده در بلوک چرخدنده با یکدیگر ارتباط دارند. از آنجا که نسبت انتقال در این مثال برابر با ۲ به ۱ است، سرعت محور پیرو نصف سرعت محور پایه خواهد بود.
برای بررسی دقیقتر، میتوان رفتار دو محور را در دو بخش جداگانه تحلیل کرد.
۱. بررسی سرعت زاویهای محورهای ورودی و خروجی
سرعت زاویهای یکی از مهمترین متغیرهای قابل اندازهگیری در سیستمهای انتقال قدرت است. در این مدل، سرعت زاویهای محور B بهعنوان متغیر مرجع در نظر گرفته میشود و سرعت محور F بر اساس نسبت انتقال چرخدنده تعیین خواهد شد.
اگر سرعت محور پایه افزایش پیدا کند، سرعت محور پیرو نیز افزایش خواهد یافت؛ اما مقدار آن همواره مطابق نسبت تعریفشده کمتر از سرعت محور پایه است. برای مثال، در شرایطی که محور B با سرعت ۱۰۰۰ دور بر دقیقه دوران کند، محور F با سرعت ۵۰۰ دور بر دقیقه حرکت خواهد کرد.
این ارتباط در نمودارهای شبیهسازی بهصورت اختلاف مشخص بین دو منحنی سرعت قابل مشاهده است. اگر سیستم در ابتدا از حالت سکون شروع به حرکت کند، شکل تغییرات سرعت به شرایط اولیه، ممان اینرسیها و نحوه اعمال گشتاور یا سرعت ورودی وابسته خواهد بود. با این حال، نسبت سرعت دو محور پس از برقراری شرایط حرکتی باید با نسبت انتقال تعریفشده سازگار باشد.
در نتیجه، نمودار سرعت میتواند بهعنوان ابزاری برای بررسی صحت تنظیمات بلوک چرخدنده مورد استفاده قرار گیرد.
۲. بررسی گشتاور محورهای ورودی و خروجی
در کنار سرعت زاویهای، گشتاور نیز یکی از خروجیهای اصلی این مدل است. همانطور که بیان شد، کاهش سرعت در محور خروجی با افزایش گشتاور همراه خواهد بود. بنابراین، گشتاور محور F در این سیستم دو برابر گشتاور محور B است.
برای نمونه، اگر گشتاور محور پایه برابر با ۵ نیوتنمتر باشد، مقدار گشتاور محور پیرو در شرایط ایدهآل برابر با ۱۰ نیوتنمتر خواهد بود.
این ویژگی در نمودارهای گشتاور شبیهسازی قابل بررسی است. منحنیهای مربوط به دو محور نشان میدهند که مقدار گشتاور منتقلشده با نسبت انتقال سیستم ارتباط دارد. در تحلیل این نمودارها باید به قرارداد علامت گشتاور و جهت مثبت تعریفشده برای پورتهای مکانیکی نیز توجه کرد. به همین دلیل، ممکن است علامت گشتاورها در دو سمت چرخدنده متفاوت باشد، در حالی که نسبت اندازه آنها مطابق رابطه انتقال برقرار است.
بنابراین، برای مقایسه صحیح نتایج، بهتر است علاوه بر علامت، مقدار مطلق گشتاورها نیز مورد بررسی قرار گیرد.
اهمیت تحلیل همزمان سرعت و گشتاور
بررسی جداگانه سرعت و گشتاور میتواند اطلاعات مفیدی درباره عملکرد چرخدنده ارائه دهد؛ اما تحلیل همزمان این دو پارامتر تصویر کاملتری از انتقال توان در سیستم ایجاد میکند.
از آنجا که توان مکانیکی دورانی از حاصلضرب گشتاور و سرعت زاویهای به دست میآید، میتوان با استفاده از دادههای ثبتشده در Simscape، توان ورودی و خروجی چرخدنده را نیز محاسبه کرد.
برای این منظور، باید گشتاور و سرعت زاویهای متناظر با هر محور در اختیار باشند. سپس توان هر طرف از رابطه زیر محاسبه میشود:
P = Tω
در یک چرخدنده ایدهآل، توان منتقلشده در دو سمت سیستم برابر است. بنابراین، کاهش سرعت به نصف و افزایش گشتاور به دو برابر منجر به حفظ مقدار توان میشود.
این موضوع یک معیار مهم برای اعتبارسنجی مدل است. اگر در شرایط ایدهآل، نسبت سرعت و گشتاور با روابط مورد انتظار سازگار نباشند، لازم است تنظیمات بلوک چرخدنده، اتصالات مکانیکی و نحوه تفسیر دادههای ثبتشده بررسی شوند.
کاربردهای مهندسی چرخدنده ساده
چرخدندههای ساده در بسیاری از سیستمهای مکانیکی مورد استفاده قرار میگیرند. مهمترین دلیل استفاده از این اجزا، امکان کنترل سرعت و گشتاور در سیستمهای انتقال قدرت است. در بسیاری از کاربردها، سرعت تولیدشده توسط موتور با سرعت موردنیاز بخش مکانیکی دستگاه مطابقت ندارد. چرخدندهها این امکان را فراهم میکنند که سرعت و گشتاور متناسب با شرایط کاری تنظیم شوند.
برخی از کاربردهای مهم این سیستم عبارتاند از:
- سیستمهای انتقال قدرت خودرو: در جعبهدنده خودرو، مجموعهای از چرخدندهها برای تغییر نسبت انتقال و تنظیم سرعت و گشتاور مورد استفاده قرار میگیرند.
- ماشینآلات صنعتی: بسیاری از تجهیزات صنعتی برای حرکت دادن بارهای سنگین به سیستمهای کاهنده سرعت و افزاینده گشتاور نیاز دارند.
- رباتهای صنعتی: در مفاصل رباتها، گیربکسها برای کنترل دقیق سرعت و افزایش گشتاور موتورهای الکتریکی استفاده میشوند.
- سیستمهای بالابر: در جرثقیلها، آسانسورها و تجهیزات جابهجایی بار، چرخدندهها نقش مهمی در انتقال قدرت و کنترل حرکت دارند.
- تجهیزات تولیدی: دستگاههای تراشکاری، فرزکاری و سایر ماشینآلات تولیدی برای تنظیم سرعت محورهای کاری از مجموعههای چرخدندهای استفاده میکنند.
- سیستمهای محرکه الکتریکی: در بسیاری از محرکههای الکتریکی، گیربکس بین موتور و بار مکانیکی قرار میگیرد تا مشخصات حرکتی موتور با نیاز بار تطبیق داده شود.
شبیهسازی این سیستمها پیش از ساخت نمونه واقعی، امکان بررسی نسبت انتقال، سرعت خروجی، گشتاور موردنیاز و رفتار دینامیکی مجموعه را فراهم میکند. در نتیجه، میتوان بسیاری از مشکلات احتمالی طراحی را در مرحله مدلسازی شناسایی کرد.
مزایای استفاده از Simscape Data Logging در تحلیل سیستمهای مکانیکی
استفاده از قابلیت ثبت دادههای Simscape در این مثال تنها به رسم نمودار سرعت زاویهای محدود نمیشود. این قابلیت میتواند در مدلهای پیچیدهتر نیز برای تحلیل رفتار اجزای مختلف سیستم مورد استفاده قرار گیرد.
یکی از مهمترین مزایای این روش، کاهش نیاز به افزودن سنسورهای متعدد به مدل است. در مدلهایی که تعداد زیادی جزء مکانیکی دارند، اضافه کردن سنسور برای هر متغیر میتواند ساختار شماتیک را شلوغ و مدیریت آن را دشوار کند. Data Logging امکان دسترسی به اطلاعات ثبتشده را از طریق ساختار داده فراهم میکند.
از دیگر مزایای این قابلیت میتوان به موارد زیر اشاره کرد:
- امکان ثبت اطلاعات متغیرهای فیزیکی هنگام اجرای شبیهسازی.
- دسترسی مستقیم به دادههای مربوط به بلوکها و پورتهای مختلف.
- رسم نمودارهای سرعت، گشتاور و سایر متغیرهای مکانیکی در MATLAB.
- امکان مقایسه رفتار اجزای مختلف یک سیستم مکانیکی.
- کاهش پیچیدگی ظاهری مدل با محدود کردن تعداد سنسورهای موردنیاز.
- فراهم کردن امکان پردازش دادهها و انجام محاسبات تکمیلی پس از پایان شبیهسازی.
برای آشنایی بیشتر با نحوه فعالسازی، تنظیم و استفاده از قابلیت ثبت دادهها، میتوان به بخش Data Logging Example در راهنمای کاربر Simscape مراجعه کرد. این بخش اطلاعات تکمیلی درباره ساختار دادههای ثبتشده و روش دسترسی به متغیرهای فیزیکی مدل ارائه میدهد.
جمعبندی شبیهسازی چرخدنده ساده در MATLAB
در این شبیهسازی، عملکرد یک چرخدنده ساده با استفاده از کتابخانه Simscape Driveline بررسی شد. این مدل شامل دو اینرسی دورانی است که از طریق یک بلوک Simple Gear به یکدیگر متصل شدهاند. نسبت انتقال بین درگاههای B و F برابر با ۲ به ۱ تنظیم شده است؛ بنابراین سرعت زاویهای محور پیرو نصف سرعت محور پایه خواهد بود و گشتاور آن در شرایط ایدهآل دو برابر گشتاور محور پایه است.
نتایج شبیهسازی امکان بررسی رابطه میان سرعت و گشتاور دو محور را فراهم میکنند. با تحلیل نمودارهای خروجی میتوان مشاهده کرد که چرخدنده چگونه سرعت دورانی را تغییر میدهد و در مقابل، گشتاور بیشتری در محور خروجی ایجاد میکند. این رفتار با اصل بقای توان مکانیکی در یک سیستم انتقال قدرت ایدهآل مطابقت دارد.
یکی دیگر از بخشهای مهم این مثال، استفاده از قابلیت Simscape Data Logging است. در این روش، اطلاعات مربوط به متغیرهای فیزیکی مدل در متغیر simlog_sdl_gear ذخیره میشوند و میتوان با استفاده از دستورات MATLAB به دادههای مربوط به هر بلوک و پورت دسترسی پیدا کرد. برای مثال، دستور plot(simlog_sdl_gear.Gear.B.w) امکان رسم نمودار سرعت زاویهای درگاه B بلوک چرخدنده را فراهم میکند.
بهطور کلی، این شبیهسازی نمونهای مناسب برای آشنایی با اصول اولیه مدلسازی سیستمهای انتقال قدرت در Simscape Driveline است. همچنین، روش استفاده از ثبت دادههای فیزیکی را نشان میدهد که در تحلیل مدلهای مکانیکی پیچیدهتر نیز کاربرد فراوانی دارد. با توسعه این مدل و افزودن اجزایی مانند موتور الکتریکی، بار مکانیکی، سنسورهای اندازهگیری و مجموعههای چندمرحلهای چرخدنده، میتوان سیستمهای انتقال قدرت پیشرفتهتری را در محیط MATLAB طراحی و تحلیل کرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

هارمونیکهای اصلی جریان AC و ولتاژ DC در مبدل ۶ پالسه کداماند و فیلترها چه نقشی دارند؟
هارمونیکهای جریان AC از خانواده 6n±1 (پنجم، هفتم، یازدهم، سیزدهم و…) و هارمونیکهای ولتاژ DC از خانواده 6n هستند. فیلترهای تنظیمشده پنجم و هفتم همراه بانک خازنی و فیلتر بالاگذر، توان راکتیو موردنیاز مبدل را تأمین و این هارمونیکها را بهطور قابلتوجهی کاهش میدهند.
چرا در زمان خطا، سیستم حفاظتی زاویه آتش را به حدود ۱۶۵ درجه افزایش میدهد؟
با این کار یکسواز وارد حالت معکوس (اینورتری) میشود و انرژی ذخیرهشده در خط DC به شبکه AC بازگردانده میشود؛ این امر به کاهش سریع جریان خطا و پاک شدن آن کمک میکند.
نقش زاویه آتش α در کنترل جریان DC چیست و چرا با افزایش مرجع جریان از ۳۰ به ۱۵ درجه کاهش مییابد؟
α پارامتر اصلی کنترل یکسواز تریستوری است و تغییر آن ولتاژ متوسط خروجی و در نتیجه جریان DC را تغییر میدهد. کاهش α به ۱۵ درجه شرایط انتقال توان بیشتر را فراهم میکند تا جریان به مرجع جدید (۲ کیلوآمپر) برسد.
چرا راکتور هموارساز ۰٫۵ هانری در خروجی یکسواز قرار گرفته است؟
خروجی یکسواز ۶ پالسه دارای ریپل است؛ اندوکتانس سری جریان DC را یکنواختتر میکند، تغییرات سریع جریان را کاهش میدهد و در عملکرد کنترل جریان و رفتار خطا هم اثرگذار است.
چرا در این شبیهسازی از مدل خط با پارامترهای توزیعشده استفاده شده و مدل متمرکز کافی نیست؟
چون طول خط ۳۰۰ کیلومتر است و در خطوط طولانی اثرات توزیع پارامترهای الکتریکی قابل صرفنظر نیست؛ مدل متمرکز رفتار واقعی خط را در چنین فاصلهای درست بازتاب نمیدهد.