
مقدمه
سیستمهای هیدرولیکی یکی از مهمترین فناوریهای مورد استفاده در صنایع مختلف از جمله ماشینآلات سنگین، تجهیزات راهسازی، سامانههای صنعتی، صنایع خودروسازی، تجهیزات هوافضا و سیستمهای کنترل حرکت هستند. این سیستمها به دلیل توانایی تولید نیروهای زیاد، چگالی توان بالا، قابلیت کنترل دقیق حرکت و امکان انتقال انرژی در شرایط کاری دشوار، جایگاه ویژهای در طراحی ماشینآلات و تجهیزات صنعتی دارند. در بسیاری از کاربردها، استفاده از عملگرهای هیدرولیکی برای کنترل موقعیت، سرعت و نیروی واردشده به بار مکانیکی ضروری است.
یکی از چالشهای مهم در طراحی چنین سیستمهایی، بررسی رفتار دینامیکی عملگر هیدرولیکی در شرایط کاری مختلف و اطمینان از عملکرد صحیح آن در حلقه کنترل است. این موضوع بهویژه زمانی اهمیت پیدا میکند که قرار باشد مدل طراحیشده در یک سیستم کنترل واقعی یا محیط شبیهسازی بلادرنگ مورد استفاده قرار گیرد. در این شرایط، مدل باید علاوه بر دقت مناسب، از نظر محاسباتی نیز بهاندازه کافی سریع باشد تا بتواند رفتار سیستم را در زمان واقعی محاسبه کند.
در این شبیهسازی، یک عملگر هیدرولیکی حلقهبسته در محیط MATLAB و Simulink با استفاده از کتابخانه Simscape مدلسازی میشود. سیستم مورد بررسی شامل یک شیر کنترل جهتدار تناسبی چهارراهه، یک سیلندر هیدرولیکی دوطرفه، یک پمپ جابهجایی متغیر با قابلیت جبران فشار، یک موتور محرک با سرعت ثابت و مجموعهای 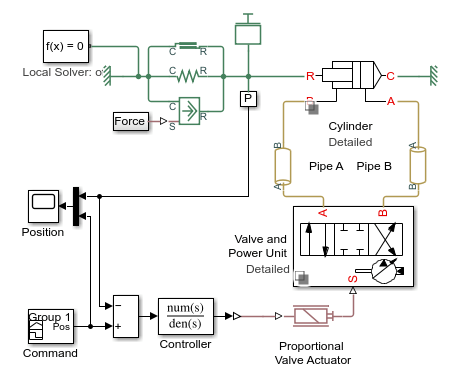 از خطوط انتقال هیدرولیکی است.
یکی از ویژگیهای مهم این مدل، امکان استفاده از دو سطح مختلف از جزئیات مدلسازی است. در حالت اول، اجزای سیستم با مدلهای دقیقتر و با در نظر گرفتن پدیدههای فیزیکی مختلف شبیهسازی میشوند. در حالت دوم، نسخههای انتزاعی یا سادهشده اجزا مورد استفاده قرار میگیرند که با حذف برخی پدیدههای پیچیده، سرعت محاسبات را افزایش میدهند. همچنین امکان اجرای مدل با حلگر گام ثابت فراهم شده است تا بتوان از آن در شبیهسازی سختافزار در حلقه یا Hardware-in-the-Loop استفاده کرد.
معرفی ساختار کلی سیستم هیدرولیکی
سیستم مورد بررسی از چند زیرسیستم اصلی تشکیل شده است که در کنار یکدیگر وظیفه تأمین انرژی هیدرولیکی، کنترل جریان سیال و تبدیل انرژی هیدرولیکی به حرکت مکانیکی را بر عهده دارند.
در بخش تولید توان، یک پمپ هیدرولیکی با جابهجایی متغیر قرار دارد که توسط یک موتور با سرعت دورانی ثابت به حرکت درمیآید. این پمپ از قابلیت جبران فشار برخوردار است و میتواند مقدار جابهجایی خود را متناسب با شرایط فشار و نیاز سیستم تغییر دهد. خروجی پمپ به شیر کنترل جهتدار متصل شده است.
شیر کنترل جهتدار تناسبی چهارراهه، جریان روغن را به سمت یکی از دو محفظه سیلندر هدایت میکند. با تغییر فرمان ورودی شیر، مسیر جریان سیال تغییر میکند و در نتیجه، حرکت پیستون سیلندر در جهت مورد نظر کنترل میشود. از آنجا که شیر از نوع تناسبی است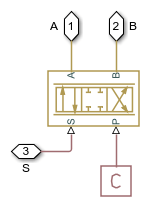 ، موقعیت قرقره یا اسپول آن میتواند بهصورت پیوسته تغییر کند. این ویژگی امکان کنترل تدریجی دبی عبوری و در نتیجه کنترل دقیقتر سرعت و حرکت سیلندر را فراهم میکند.
سیلندر مورد استفاده از نوع دوطرفه یا Double-Acting Hydraulic Cylinder است. در این نوع سیلندر، فشار سیال میتواند در هر دو سمت پیستون اعمال شود. بنابراین، حرکت رفت و برگشت پیستون با استفاده از فشار هیدرولیکی کنترل میشود و برخلاف سیلندرهای یکطرفه، برای بازگشت به موقعیت اولیه نیازی به نیروی فنر خارجی بهعنوان مکانیزم اصلی برگشت وجود ندارد.
در خروجی مکانیکی سیلندر، یک بار شامل جرم، اصطکاک لزج، اصطکاک کولنی، نیروی ثابت و فنر قرار گرفته است. این بار شرایط واقعیتری برای بررسی رفتار دینامیکی عملگر ایجاد میکند؛ زیرا حرکت سیلندر تنها تحت تأثیر فشار هیدرولیکی نیست و نیروهای مقاوم مکانیکی نیز بر آن اثر میگذارند.
در نهایت، خطوط لوله بین پمپ، شیر، سیلندر و مخزن نیز در مدل لحاظ شدهاند. این خطوط با استفاده از بلوکهای Hydraulic Pipeline شبیهسازی میشوند تا اثرات مربوط به انتقال سیال در مسیرهای مختلف سیستم در تحلیل دینامیکی مورد توجه قرار گیرد.
مدلسازی شیر کنترل جهتدار تناسبی چهارراهه
یکی از مهمترین اجزای این سیستم، شیر کنترل جهتدار تناسبی چهارراهه است. این شیر وظیفه تنظیم مسیر جریان روغن و کنترل می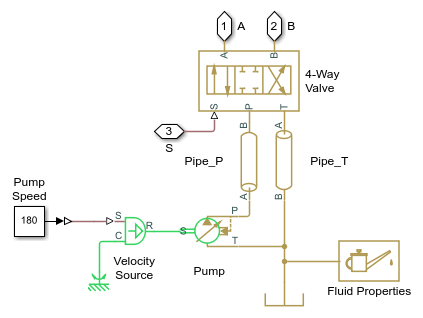 زان دبی ورودی و خروجی از محفظههای سیلندر را بر عهده دارد.
شیرهای چهارراهه معمولاً دارای چهار مسیر اصلی هستند که با نمادهای P، T، A و B مشخص میشوند. مسیر P برای دریافت روغن پرفشار از پمپ، مسیر T برای بازگشت روغن به مخزن و مسیرهای A و B برای اتصال به دو محفظه سیلندر استفاده میشوند.
عملکرد شیر به موقعیت اسپول آن وابسته است. هنگامی که اسپول در یک جهت جابهجا میشود، مسیر فشار به محفظه A و مسیر برگشت محفظه B به مخزن باز میشود. در این شرایط، فشار واردشده به سمت A باعث حرکت پیستون در یک جهت خواهد شد.
با تغییر جهت فرمان کنترلی و جابهجایی اسپول به سمت مخالف، مسیرهای جریان نیز تغییر میکنند. در این حالت، روغن پرفشار به محفظه B هدایت شده و روغن موجود در محفظه A به مخزن بازمیگردد. در نتیجه، جهت حرکت پیستون معکوس میشود.
در شیر تناسبی، میزان بازشدگی مجاری عبور روغن به مقدار جابهجایی اسپول وابسته است. بنابراین، با تغییر تدریجی فرمان ورودی میتوان دبی عبوری از شیر را کنترل کرد. این ویژگی برای کاربردهایی که به تنظیم دقیق موقعیت و سرعت نیاز دارند، اهمیت زیادی دارد.
از دیدگاه مدلسازی، دبی عبوری از مجاری شیر به اختلاف فشار دو طرف مجرا و سطح مؤثر بازشدگی آن وابسته است. در یک مدل سادهشده، رابطه دبی را میتوان بهصورت زیر بیان کرد: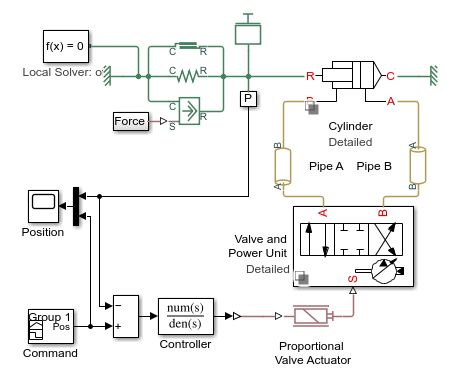
Q = Cd A(xv) √(2|Δp|/ρ) sign(Δp)
در این رابطه، Q دبی عبوری از مجرا، Cd ضریب تخلیه، A سطح مؤثر عبور جریان، xv موقعیت اسپول، Δp اختلاف فشار دو طرف مجرا و ρ چگالی سیال است.
این رابطه نشان میدهد که دبی عبوری از شیر علاوه بر اختلاف فشار، به موقعیت اسپول نیز وابسته است. بنابراین، تغییر فرمان ورودی شیر میتواند مستقیماً بر سرعت حرکت سیلندر اثر بگذارد.
در مدل دقیقتر، رفتار دینامیکی شیر و تغییرات فشار در مجاری آن نیز با جزئیات بیشتری در نظر گرفته میشود. در مقابل، نسخه انتزاعی شیر میتواند از روابط سادهتری برای محاسبه جریان استفاده کند تا زمان اجرای شبیهسازی کاهش یابد.
مدلسازی سیلندر هیدرولیکی دوطرفه
سیلندر هیدرولیکی دوطرفه یکی از اجزای اصلی تبدیل انرژی در این سیستم است. وظیفه این قطعه تبدیل انرژی فشاری سیال به حرکت خطی و تولید نیروی مکانیکی است.
این سیلندر از یک پیستون و میله پیستون تشکیل شده است که در داخل محفظه استوانهای حرکت میکنند. دو سمت پیستون بهصورت مستقل به مدار هیدرولیکی متصل هستند و امکان اعمال فشار به هر دو طرف آن وجود دارد.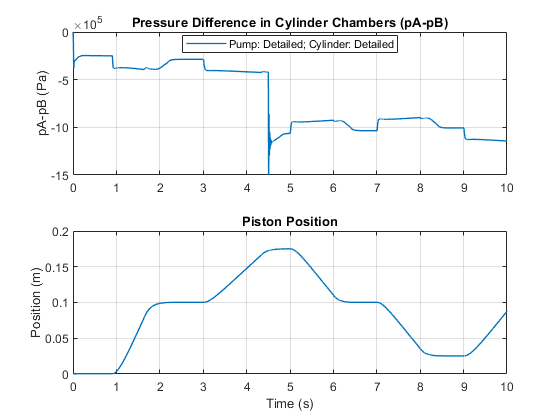
نیروی هیدرولیکی تولیدشده در سیلندر به اختلاف فشار دو محفظه و سطح مؤثر هر سمت پیستون وابسته است. برای یک سیلندر معمولی، نیروی خالص هیدرولیکی را میتوان بهصورت زیر نوشت:
Fhyd = pAAA – pBAB
در این رابطه، pA و pB فشار دو محفظه سیلندر و AA و AB سطوح مؤثر پیستون در دو سمت آن هستند.
از آنجا که در سمت میله پیستون، بخشی از سطح مقطع توسط میله اشغال میشود، مساحت مؤثر دو طرف سیلندر معمولاً یکسان نیست. به همین دلیل، حتی در شرایط فشار یکسان، نیروی تولیدشده در حرکت رفت و برگشت میتواند متفاوت باشد.
علاوه بر نیروی هیدرولیکی، نیروهای ناشی از بار خارجی، اصطکاک و فنر نیز بر حرکت پیستون تأثیر میگذارند. بنابراین، برای تحلیل دقیق رفتار سیلندر باید معادلات مکانیکی و هیدرولیکی بهصورت همزمان حل شوند.
در مدلسازی سیلندر، یکی از موضوعات مهم تراکمپذیری روغن است. برخلاف تصور سادهای که گاهی در تحلیل سیستمهای هیدرولیکی مورد استفاده قرار میگیرد، روغن هیدرولیک کاملاً تراکمناپذیر نیست. تغییر فشار میتواند باعث تغییر حجم مؤثر سیال شود و این پدیده بر سختی هیدرولیکی و پاسخ دینامیکی سیلندر تأثیر میگذارد.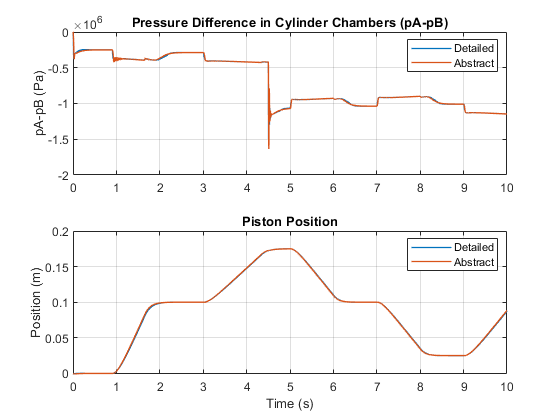
در مدل دقیق، اثر تراکمپذیری سیال و تغییرات فشار در محفظهها در محاسبات لحاظ میشود. اما در نسخه انتزاعی سیلندر، برخی از این اثرات نادیده گرفته میشوند تا پیچیدگی محاسباتی کاهش یابد.
مدلسازی بار مکانیکی متصل به سیلندر
یکی از ویژگیهای مهم این شبیهسازی، در نظر گرفتن یک بار مکانیکی نسبتاً کامل در خروجی سیلندر است. این بار تنها شامل یک جرم ساده نیست، بلکه چندین مؤلفه مقاوم مکانیکی دارد که هرکدام میتوانند بر رفتار سیستم اثر بگذارند.
بار مکانیکی مورد استفاده شامل موارد زیر است:
- جرم: جرم متصل به پیستون در برابر تغییر سرعت مقاومت میکند و باعث ایجاد نیروی اینرسی میشود.
- اصطکاک لزج: این نوع اصطکاک متناسب با سرعت حرکت است و معمولاً در سیستمهای مکانیکی به دلیل وجود روانکار، مقاومت سیال و اصطکاک وابسته به سرعت ایجاد میشود.
- اصطکاک کولنی: این اصطکاک در برابر جهت حرکت جسم مقاومت میکند و در مدلهای ساده معمولاً با مقدار تقری
 باً ثابتی در هنگام حرکت در نظر گرفته میشود.
- نیروی ثابت: یک نیروی خارجی با مقدار ثابت است که میتواند نماینده وزن، نیروی فرآیندی یا بار خارجی واردشده به سیستم باشد.
- فنر: فنر متصل به بار باعث ایجاد نیروی بازگرداننده میشود که با جابهجایی تغییر میکند.
برای بررسی حرکت بار، میتوان از قانون دوم نیوتن استفاده کرد. معادله عمومی حرکت بهصورت زیر قابل بیان است:
mẍ = Fhyd – Fviscous – FCoulomb – Fconstant – Fspring
در این رابطه، m جرم بار و ẍ شتاب خطی آن است.
نیروی اصطکاک لزج را میتوان بهصورت زیر مدل کرد:
Fviscous = Bv
که در آن B ضریب اصطکاک لزج و v سرعت حرکت پیستون است.
نیروی فنر نیز با استفاده از قانون هوک محاسبه میشود:
Fspring = Kx
در این رابطه، K سختی فنر و x جابهجایی نسبت به موقعیت مرجع است.
اصطکاک کولنی معمولاً با توجه به جهت سرعت حرکت در نظر گرفته میشود. در سادهترین حالت، میتوان آن را بهصورت زیر نمایش داد:
FCoulomb = Fc sign(v)
در این رابطه، Fc مقدار اصطکاک کولنی است. البته در نزدیکی سرعت صفر، استفاده مستقیم از تابع علامت ممکن است باعث ایجاد مشکلات عددی شود. به همین دلیل، در برخی مدلهای پیشرفته از روشهای هموارسازی یا مدلهای اصطکاکی دقیقتر استفاده میشود.
ترکیب این نیروها باعث میشود رفتار مکانیکی سیستم به شرایط کاری وابسته باشد. برای مثال، هنگام افزایش جابهجایی پیستون، نیروی فنر افزایش پیدا میکند. همچنین با افزایش سرعت، مقدار نیروی اصطکاک لزج بیشتر میشود. بنابراین، پاسخ سیلندر در طول حرکت الزاماً یکنواخت نخواهد بود.
پمپ جابهجایی متغیر با جبران فشار
تأمین انرژی هیدرولیکی در این سیستم بر عهده یک پمپ جابهجایی متغیر با قابلیت جبران فشار است. این پمپ توسط یک موتور با سرعت دورانی ثابت به حرکت درمیآید.
در پمپهای جابهجایی ثابت، حجم سیال جابهجاشده در هر دور تقریباً ثابت است و در صورت ثابت بودن سرعت موتور، دبی خروجی نیز تقریباً ثابت خواهد بود. اما در پمپهای جابهجایی متغیر، امکان تغییر حجم جابهجایی در هر دور وجود دارد. در نتیجه، پمپ میتواند دبی خروجی را متناسب با نیاز مدار تنظیم کند.
بهصورت تقریبی، دبی تئوری پمپ از رابطه زیر به دست میآید:
Qp = Dpω
در این رابطه، Dp جابهجایی حجمی پمپ در هر رادیان و ω سرعت زاویهای محور پمپ است. در شرایط واقعی، راندمان حجمی نیز بر دبی خروجی تأثیر میگذارد.
ویژگی جبران فشار باعث میشود پمپ بتواند فشار خروجی را در محدوده تنظیمشده کنترل کند. هنگامی که نیاز سیستم به دبی یا فشار کاهش پیدا میکند، مکانیزم کنترل پمپ میتواند جابهجایی آن را کاهش دهد. این موضوع از تولید غیرضروری جریان و اتلاف انرژی جلوگیری میکند.
در مقابل، هنگامی که عملگر به دبی بیشتری نیاز دارد، پمپ میتواند جابهجایی خود را افزایش دهد تا نیاز مدار تأمین شود؛ البته این عملکرد به محدودیتهای ظرفیت پمپ و تنظیمات جبرانکننده فشار وابسته است.
استفاده از چنین پمپی در مدار هیدرولیکی اهمیت زیادی دارد؛ زیرا در عمل، تقاضای جریان سیال توسط شیر و سیلندر دائماً تغییر میکند. بنابراین، یک منبع تغذیه با قابلیت تنظیم دبی میتواند عملکرد مناسبتری نسبت به یک پمپ با جابهجایی ثابت داشته باشد.
مدلسازی خطوط لوله هیدرولیکی
در بسیاری از مدلهای ساده، پمپ، شیر و سیلندر بدون در نظر گرفتن خطوط انتقال به یکدیگر متصل میشوند. این روش برای تحلیلهای ابتدایی مناسب است، اما در سیستمهای واقعی، خطوط انتقال میتوانند تأثیر قابل توجهی بر پاسخ دینامیکی داشته باشند.
در این شبیهسازی، خطوط انتقال بین پمپ، شیر، سیلندر و مخزن با استفاده از بلوکهای Hydraulic Pipeline مدلسازی شدهاند.
وجود خطوط لوله باعث میشود اثرات مربوط به انتقال سیال در طول مسیر در مدل لحاظ شود. از جمله این اثرات میتوان به موارد زیر اشاره کرد:
- افت فشار ناشی از مقاومت جریان در خطوط انتقال
- تغییرات فشار در طول لولهها
- تأخیر در انتقال تغییرات فشار و جریان
- تأثیر حجم سیال موجود در خطوط بر رفتار دینامیکی مدار
- تأثیر خواص سیال و مشخصات هندسی لوله بر پاسخ سیستم
در خطوط هیدرولیکی واقعی، تغییر ناگهانی جریان یا بستهشدن سریع یک مسیر میتواند باعث ایجاد نوسانات فشار شود. همچنین طول و قطر لوله، جنس دیواره و ویژگیهای سیال بر نحوه انتقال انرژی اثر میگذارند.
در نظر گرفتن خطوط لوله در مدل Simscape باعث میشود رفتار سیستم به شرایط واقعی نزدیکتر شود. البته افزودن این اجزا میتواند تعداد معادلات و پیچیدگی محاسباتی مدل را افزایش دهد. به همین دلیل، در کاربردهای بلادرنگ باید میان دقت مدلسازی و سرعت اجرای شبیهسازی تعادل مناسبی برقرار شود.
استفاده از مدلهای انتزاعی برای افزایش سرعت شبیهسازی
یکی از مهمترین قابلیتهای این مدل، پشتیبانی از نسخههای انتزاعی یا Abstract Variants برای سیلندر هیدرولیکی، شیر کنترل و مجموعه پمپ است.
در مدلسازی فیزیکی، معمولاً تلاش میشود تمام پدیدههای مؤثر بر رفتار سیستم تا حد امکان با جزئیات مناسب در نظر گرفته شوند. این روش دقت بالایی ایجاد میکند، اما ممکن است به حل معادلات پیچیدهتر و صرف زمان محاسباتی بیشتری نیاز داشته باشد.
برای مثال، تراکمپذیری سیال، تغییرات فشار در محفظهها، رفتار دینامیکی اجزای داخلی شیر و برخی ویژگیهای واقعی پمپ میتوانند باعث افزایش پیچیدگی مدل شوند.
در مقابل، مدل انتزاعی از روابط سادهتر استفاده میکند و برخی پدیدههایی را که برای هدف اصلی شبیهسازی ضروری نیستند، نادیده میگیرد.
این سادهسازی میتواند مزایای متعددی داشته باشد:
- کاهش تعداد معادلات پیچیده سیستم
- افزایش سرعت اجرای شبیهسازی
- کاهش بار محاسباتی پردازنده
- امکان استفاده از مدل در سیستمهای بلادرنگ
- بهبود قابلیت اجرای مدل با حلگر گام ثابت
- سهولت استفاده از مدل در مراحل طراحی و آزمایش کنترلکننده
البته استفاده از مدل انتزاعی به معنی حذف کامل تمام جزئیات فیزیکی سیستم نیست. هدف اصلی، حفظ رفتارهای مهم و مؤثر بر خروجی مورد بررسی و حذف پیچیدگیهایی است که در کاربرد مورد نظر اهمیت کمتری دارند.
برای مثال، اگر هدف اصلی بررسی موقعیت پیستون و پاسخ کلی عملگر به فرمان کنترلی باشد، ممکن است یک مدل انتزاعی بتواند پاسخ مورد نیاز را با دقت کافی تولید کند. اما اگر هدف بررسی نوسانات فشار سریع، پدیدههای گذرا در خطوط لوله یا رفتار دقیق شیر در فرکانسهای بالا باشد، استفاده از مدل دقیقتر اهمیت بیشتری خواهد داشت.
مقایسه مدل دقیق و مدل انتزاعی
در این شبیهسازی امکان انتخاب دو نسخه متفاوت از مدل وجود دارد. نسخه اول شامل مدل دقیقتر اجزای هیدرولیکی است و نسخه دوم از مدلهای انتزاعی استفاده میکند.
در نسخه دقیق، جزئیات فیزیکی بیشتری در رفتار اجزای سیستم لحاظ میشوند. این موضوع بهویژه در تحلیل تغییرات فشار، رفتار سیال و پاسخ دینامیکی اجزا اهمیت دارد.
در نسخه انتزاعی، برخی از این پدیدهها با استفاده از روابط سادهتر تقریب زده میشوند. در نتیجه، سیستم با تعداد محاسبات کمتری شبیهسازی میشود.
نتایج شبیهسازی ارائهشده برای این دو حالت نشان میدهند که رفتار مدل انتزاعی و مدل دقیق بسیار به یکدیگر نزدیک است. به بیان دیگر، در شرایط بررسیشده، سادهسازی اجزای سیستم باعث کاهش قابل توجه دقت خروجیهای اصلی نشده است.
این موضوع نشان میدهد که میتوان در بسیاری از کاربردهای مهندسی، بهویژه در طراحی کنترلکننده و شبیهسازی بلادرنگ، از مدلهای سادهشده استفاده کرد؛ بدون آنکه الزاماً دقت پاسخ سیستم به میزان قابل توجهی کاهش پیدا کند.
البته باید توجه داشت که شباهت نتایج در یک مجموعه شرایط کاری، تضمینکننده یکسان بودن رفتار دو مدل در تمام شرایط نیست. برای اطمینان از اعتبار مدل انتزاعی، بهتر است پاسخ آن در محدودههای مختلف فشار، سرعت، بار مکانیکی و فرمان ورودی با مدل دقیق مقایسه شود.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
برای تحلیل رفتار سیستم، میتوان از قابلیت Simscape Logging استفاده کرد. این قابلیت امکان ثبت متغیرهای فیزیکی مختلف در طول اجرای شبیهسازی را فراهم میکند.
در این مدل، یکی از خروجیهای مهم، اختلاف فشار بین دو محفظه A و B سیلندر است. این اختلاف فشار نقش مستقیمی در تولید نیروی هیدرولیکی و حرکت پیستون دارد.
خروجی مهم دیگر، موقعیت پیستون است که نشاندهنده حرکت خطی عملگر در طول زمان است.
با بررسی همزمان این دو متغیر میتوان ارتباط بین وضعیت هیدرولیکی و پاسخ مکانیکی سیستم را تحلیل کرد.
اختلاف فشار بین محفظههای سیلندر
اختلاف فشار بین دو محفظه سیلندر یکی از مهمترین پارامترهای تعیینکننده نیروی خروجی عملگر است. هنگامی که شیر کنترل جهتدار مسیر جریان را تغییر میدهد، فشار دو محفظه نیز متناسب با وضعیت جدید مدار تغییر میکند.
افزایش فشار در یک سمت پیستون و کاهش نسبی فشار در سمت دیگر باعث ایجاد نیروی خالص هیدرولیکی میشود. این نیرو در نهایت بر جرم متصل به سیلندر اثر میگذارد و باعث ایجاد شتاب و حرکت خطی میشود.
در تحلیل نمودار اختلاف فشار باید به این نکته توجه داشت که تغییرات فشار الزاماً بهصورت آنی و بدون نوسان اتفاق نمیافتند. حجم سیال موجود در محفظهها، تراکمپذیری روغن، مشخصات خطوط انتقال و رفتار شیر میتوانند بر سرعت تغییر فشار تأثیر بگذارند.
همچنین تغییر بار مکانیکی ممکن است باعث تغییر فشار مورد نیاز برای حرکت پیستون شود. برای مثال، با افزایش نیروی فنر یا نیروی مقاوم خارجی، اختلاف فشار بیشتری برای حفظ حرکت سیلندر مورد نیاز خواهد بود.
موقعیت پیستون
موقعیت پیستون نشان میدهد که عملگر تا چه اندازه به فرمان کنترلی پاسخ داده است. این خروجی برای ارزیابی عملکرد کلی سیستم و بررسی قابلیت کنترل موقعیت اهمیت زیادی دارد.
در ابتدای حرکت، نیروی هیدرولیکی باید بر نیروهای مقاوم مکانیکی غلبه کند. این نیروها شامل اصطکاک اولیه، بار ثابت و نیروی فنر هستند. پس از شروع حرکت، اصطکاک لزج نیز متناسب با سرعت وارد معادلات مکانیکی میشود.
با تغییر جهت فرمان شیر، مسیر جریان تغییر کرده و نیروی هیدرولیکی در جهت مخالف ایجاد میشود. در نتیجه، پیستون میتواند حرکت خود را معکوس کند.
مقایسه نمودار موقعیت پیستون با اختلاف فشار دو محفظه کمک میکند تا مشخص شود تغییرات فشار چگونه به حرکت مکانیکی تبدیل میشوند. همچنین میتوان از این اطلاعات برای بررسی زمان پاسخ، میزان نوسان و پایداری عملکرد عملگر استفاده کرد.
شبیهسازی با حلگر گام متغیر
یکی از روشهای متداول حل معادلات دینامیکی در MATLAB و Simulink، استفاده از حلگرهای گام متغیر است. در این روش، اندازه گام زمانی با توجه به شرایط سیستم و میزان تغییرات متغیرها تنظیم میشود.
هنگامی که سیستم رفتار آرام و تغییرات محدودی دارد، حلگر میتواند از گامهای زمانی بزرگتر استفاده کند. در مقابل، هنگام وقوع تغییرات سریع یا رفتارهای گذرا، اندازه گام کاهش پیدا میکند تا دقت محاسبات حفظ شود.
این روش برای بسیاری از مسائل شبیهسازی مناسب است؛ زیرا حلگر میتواند بهصورت خودکار میان سرعت محاسبات و دقت عددی تعادل برقرار کند.
در مدل مورد بررسی، امکان اجرای شبیهسازی با حلگر گام متغیر و در شرایطی که Simscape Local Solver غیرفعال است، فراهم شده است.
در این حالت، معادلات سیستم با استفاده از روش حل عددی متناسب با تنظیمات مدل محاسبه میشوند. مزیت اصلی این روش، انعطافپذیری در انتخاب اندازه گام زمانی است.
با این حال، حلگرهای گام متغیر معمولاً برای اجرای مستقیم در بسیاری از سامانههای بلادرنگ مناسب نیستند؛ زیرا زمان مورد نیاز برای محاسبه هر گام میتواند تغییر کند. در یک سیستم بلادرنگ، لازم است محاسبات هر گام زمانی در یک بازه زمانی مشخص و قابل پیشبینی انجام شوند.
شبیهسازی با حلگر گام ثابت
در مقابل روش گام متغیر، حلگر گام ثابت از یک اندازه گام زمانی مشخص برای اجرای محاسبات استفاده میکند. در این روش، زمان شبیهسازی به بازههای زمانی مساوی تقسیم میشود و مدل در هر گام زمانی بهروزرسانی خواهد شد.
استفاده از حلگر گام ثابت برای کاربردهایی که به زمانبندی قطعی و قابل پیشبینی نیاز دارند، اهمیت زیادی دارد. یکی از مهمترین این کاربردها، شبیهسازی سختافزار در حلقه یا Hardware-in-the-Loop است.
در شبیهسازی HIL، یک مدل نرمافزاری از سیستم فیزیکی با سختافزار واقعی کنترلکننده ارتباط برقرار میکند. برای مثال، در یک سامانه کنترل هیدرولیکی، کنترلکننده واقعی میتواند فرمان لازم را به مدل شبیهسازیشده شیر ارسال کند و سپس اطلاعات مربوط به وضعیت سیلندر را از مدل دریافت کند.
در چنین شرایطی، مدل باید در زمان واقعی اجرا شود. اگر زمان اجرای محاسبات از محدوده تعیینشده بیشتر شود، هماهنگی زمانی بین مدل و کنترلکننده مختل خواهد شد.
حلگر گام ثابت به دلیل استفاده از بازههای زمانی مشخص، امکان طراحی چنین ساختاری را فراهم میکند. البته ثابت بودن اندازه گام بهتنهایی تضمینکننده اجرای بلادرنگ نیست و باید زمان اجرای محاسبات، منابع سختافزاری و پیچیدگی مدل نیز بررسی شوند.
در این شبیهسازی، امکان استفاده از حلگر گام ثابت با فعال بودن Simscape Local Solver فراهم شده است. این قابلیت به حل عددی زیرسیستم فیزیکی Simscape با گام زمانی محلی و مشخص کمک میکند.
مقایسه نتایج حلگر گام ثابت و گام متغیر
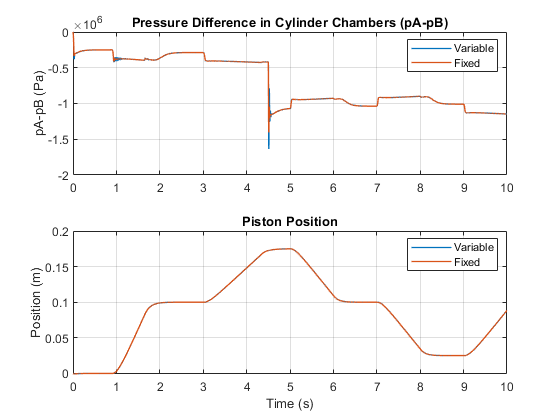
یکی از اهداف اصلی این مدل، بررسی امکان استفاده از حلگر گام ثابت بدون کاهش قابل توجه دقت پاسخ سیستم است.
برای دستیابی به این هدف، رفتار سیستم در دو وضعیت مختلف بررسی میشود:
- حالت اول: شبیهسازی با حلگر گام متغیر و غیرفعال بودن Simscape Local Solver
- حالت دوم: شبیهسازی با حلگر گام ثابت و فعال بودن Simscape Local Solver
نتایج ارائهشده نشان میدهند که پاسخ این دو حالت بسیار مشابه است. این موضوع از نظر طراحی سامانههای بلادرنگ اهمیت زیادی دارد؛ زیرا نشان میدهد میتوان با انتخاب تنظیمات مناسب حلگر، از ساختار گام ثابت استفاده کرد و در عین حال دقت مناسبی در خروجیهای اصلی مدل حفظ کرد.
برای ارزیابی دقیقتر این موضوع، میتوان نمودار موقعیت پیستون و اختلاف فشار دو محفظه را در دو حالت روی یکدیگر قرار داد. میزان تطابق منحنیها نشان میدهد که انتخاب حلگر تا چه اندازه بر رفتار خروجی سیستم تأثیر گذاشته است.
همچنین بهتر است علاوه بر بررسی نمودارها، اختلاف عددی خروجیها نیز محاسبه شود. برای مثال، میتوان خطای میانگین مربعات یا RMSE را برای موقعیت پیستون در دو روش محاسبه کرد:
RMSE = √[(1/N) Σ (xfixed – xvariable)²]
در این رابطه، xfixed خروجی موقعیت در شبیهسازی گام ثابت، xvariable خروجی متناظر در شبیهسازی گام متغیر و N تعداد نمونههای مقایسهشده است.
با استفاده از چنین معیاری میتوان میزان اختلاف دو روش را بهصورت کمی ارزیابی کرد.
اهمیت این مدل در شبیهسازی Hardware-in-the-Loop
یکی از کاربردهای اصلی این ساختار، استفاده از آن در فرآیند طراحی و آزمایش کنترلکنندههای واقعی است. در بسیاری از پروژههای صنعتی، پیش از نصب کنترلکننده روی ماشینآلات واقعی، لازم است عملکرد آن در برابر شرایط مختلف بررسی شود.
آزمایش مستقیم کنترلکننده روی یک سیستم هیدرولیکی واقعی ممکن است هزینهبر و خطرناک باشد. همچنین ایجاد برخی شرایط کاری غیرعادی، مانند بارگذاری بیش از حد، تغییرات سریع فرمان یا شرایط مرزی خاص، در محیط واقعی همیشه امکانپذیر نیست.
در این شرایط، شبیهسازی سختافزار در حلقه میتواند راهکار مناسبی باشد.
در ساختار HIL، مدل هیدرولیکی بهصورت نرمافزاری اجرا میشود و کنترلکننده واقعی با آن تبادل اطلاعات دارد. کنترلکننده فرمان لازم را به سیستم ارسال میکند و مدل نیز پاسخ مورد انتظار سیستم هیدرولیکی را محاسبه کرده و به کنترلکننده بازمیگرداند.
برای مثال، میتوان یک کنترلکننده موقعیت را به مدل متصل کرد. کنترلکننده تلاش میکند موقعیت پیستون را به مقدار مرجع برساند و مدل هیدرولیکی نیز با توجه به فرمان شیر، فشار پمپ، مشخصات سیلندر و بار مکانیکی، موقعیت جدید پیستون را محاسبه میکند.
با این روش، عملکرد الگوریتم کنترل بدون نیاز به استفاده از یک سامانه هیدرولیکی واقعی قابل بررسی خواهد بود.
از مهمترین کاربردهای این مدل میتوان به موارد زیر اشاره کرد:
- آزمایش کنترلکنندههای موقعیت سیلندر هیدرولیکی
- بررسی عملکرد کنترلکنندههای سرعت و نیرو
- ارزیابی رفتار شیرهای کنترل تناسبی
- آزمایش الگوریتمهای کنترل در شرایط بارگذاری مختلف
- بررسی پاسخ سیستم در برابر تغییرات فرمان ورودی
- ارزیابی پایداری حلقه کنترل
- توسعه و آزمایش نرمافزارهای کنترلی پیش از پیادهسازی صنعتی
مراحل کلی پیادهسازی و بررسی مدل در MATLAB و Simulink
برای کار با این شبیهسازی، ابتدا باید مدل مربوط به عملگر هیدرولیکی در محیط MATLAB و Simulink باز شود. پس از باز کردن مدل، ساختار کلی سیستم شامل پمپ، شیر کنترل، سیلندر، خطوط انتقال و بار مکانیکی قابل مشاهده خواهد بود.
در مرحله نخست، بهتر است ارتباط اجزای اصلی بررسی شود تا مسیر انتقال توان هیدرولیکی و ارتباط بخش هیدرولیکی با بخش مکانیکی بهدرستی مشخص شود.
در مرحله بعد، میتوان تنظیمات مربوط به نسخههای مختلف اجزا را بررسی کرد. این مدل از نسخههای انتزاعی سیلندر، شیر و مجموعه پمپ پشتیبانی میکند. بنابراین، کاربر میتواند با توجه به هدف شبیهسازی، نسخه دقیق یا سادهشده اجزا را انتخاب کند.
پس از انتخاب نوع مدل، باید تنظیمات حلگر نیز بررسی شوند. اگر هدف تحلیل دقیق رفتار فیزیکی سیستم باشد، میتوان از حلگر گام متغیر استفاده کرد. اما اگر هدف بررسی قابلیت اجرای بلادرنگ یا آمادهسازی مدل برای HIL باشد، لازم است تنظیمات مربوط به حلگر گام ثابت و Simscape Local Solver بررسی شوند.
پس از تنظیم پارامترها، مدل اجرا میشود و اطلاعات مربوط به فشار دو محفظه سیلندر و موقعیت پیستون با استفاده از Simscape Logging ثبت خواهند شد.
در نهایت، میتوان نتایج حاصل از نسخه دقیق و انتزاعی را با یکدیگر مقایسه کرد. همچنین با اجرای مدل در دو حالت گام ثابت و گام متغیر، میزان تطابق خروجیها بررسی میشود.
این فرآیند امکان ارزیابی همزمان دقت فیزیکی مدل و کارایی محاسباتی آن را فراهم میکند.
مزایای استفاده از Simscape در مدلسازی عملگرهای هیدرولیکی
Simscape یکی از ابزارهای قدرتمند MATLAB برای مدلسازی سیستمهای فیزیکی چنددامنهای است. این محیط امکان ایجاد ارتباط مستقیم بین زیرسیستمهای مکانیکی، هیدرولیکی، الکتریکی و سایر حوزههای مهندسی را فراهم میکند.
یکی از مزایای مهم Simscape، استفاده از اتصالات فیزیکی است. در این روش، اجزا بر اساس پورتهای فیزیکی به یکدیگر متصل میشوند و لازم نیست تمام روابط بین اجزا بهصورت دستی در قالب معادلات ریاضی نوشته شوند.
برای مثال، در این شبیهسازی میتوان پمپ، شیر، سیلندر و خطوط لوله را با استفاده از بلوکهای آماده کتابخانه هیدرولیک به یکدیگر متصل کرد. سپس محیط Simscape معادلات مربوط به سیستم را با توجه به ساختار اتصال اجزا تشکیل میدهد.
همچنین امکان ثبت و بررسی متغیرهای فیزیکی، تغییر پارامترها و استفاده از مدلهای مختلف برای یک زیرسیستم، فرآیند توسعه و ارزیابی سیستمهای هیدرولیکی را سادهتر میکند.
ترکیب Simscape با Simulink نیز این امکان را فراهم میکند که مدل فیزیکی سیستم در کنار الگوریتمهای کنترلی مورد بررسی قرار گیرد. به همین دلیل، این محیط برای طراحی و آزمایش سیستمهای کنترل هیدرولیکی بسیار کاربردی است.
جمعبندی
در این شبیهسازی، یک عملگر هیدرولیکی حلقهبسته شامل شیر کنترل جهتدار تناسبی چهارراهه، سیلندر دوطرفه، پمپ جابهجایی متغیر با جبران فشار و مجموعهای از خطوط انتقال هیدرولیکی در محیط MATLAB و Simulink مدلسازی شده است.
بار مکانیکی متصل به سیلندر نیز شامل جرم، اصطکاک لزج، اصطکاک کولنی، نیروی ثابت و فنر است. در نتیجه، مدل میتواند رفتار یک عملگر هیدرولیکی را در شرایطی واقعگرایانهتر از یک سیستم ساده شامل سیلندر و بار ثابت بررسی کند.
یکی از ویژگیهای اصلی این مدل، پشتیبانی از نسخههای دقیق و انتزاعی برای برخی اجزای اصلی سیستم است. نسخههای انتزاعی با سادهسازی معادلات و حذف برخی پدیدههای فیزیکی، امکان افزایش سرعت محاسبات را فراهم میکنند. نتایج مقایسهای نشان میدهند که در شرایط بررسیشده، خروجی مدل انتزاعی به رفتار مدل دقیق بسیار نزدیک است.
همچنین امکان اجرای مدل با دو روش حل عددی گام متغیر و گام ثابت فراهم شده است. مقایسه نتایج این دو روش نشان میدهد که با تنظیم مناسب حلگر و استفاده از Simscape Local Solver میتوان به پاسخهایی بسیار مشابه دست پیدا کرد.
این قابلیت از نظر توسعه سیستمهای Hardware-in-the-Loop اهمیت زیادی دارد؛ زیرا در این کاربردها، علاوه بر دقت مدل، زمان اجرای محاسبات و قابلیت پیشبینی آن نیز اهمیت اساسی دارد.
در مجموع، این شبیهسازی نمونهای مناسب برای بررسی رفتار دینامیکی عملگرهای هیدرولیکی، مطالعه اثر بار مکانیکی بر پاسخ سیلندر، تحلیل عملکرد شیرهای تناسبی و بررسی روشهای مختلف اجرای مدلهای فیزیکی در MATLAB و Simulink است. همچنین ساختار آن میتواند بهعنوان نقطه شروعی برای توسعه مدلهای پیچیدهتر در حوزه کنترل حرکت هیدرولیکی و طراحی سامانههای صنعتی مبتنی بر شبیهسازی بلادرنگ مورد استفاده قرار گیرد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

چرا با وجود نزدیک بودن نتایج مدل دقیق و انتزاعی، نمیتوان گفت همیشه یکسان هستند؟
چون شباهت نتایج فقط در شرایط کاری بررسیشده معتبر است؛ برای اطمینان باید مدل انتزاعی در محدودههای مختلف فشار، سرعت، بار و فرمان ورودی با مدل دقیق مقایسه شود.
نقش Simscape Local Solver در اجرای مدل با گام ثابت چیست؟
این قابلیت معادلات زیرسیستم فیزیکی Simscape را با یک حلگر محلی و گام زمانی مشخص حل میکند و امکان اجرای پایدار مدل با گام ثابت را فراهم میسازد.
چرا برای شبیهسازی Hardware-in-the-Loop از حلگر گام ثابت استفاده میکنیم؟
چون در HIL زمان اجرای هر گام باید قطعی و قابل پیشبینی باشد؛ حلگر گام ثابت بازههای زمانی مساوی ایجاد میکند و هماهنگی زمانی بین مدل و کنترلکننده واقعی حفظ میشود.
مدل انتزاعی (Abstract) چه تفاوتی با مدل دقیق دارد و چرا سرعت شبیهسازی را بالا میبرد؟
مدل انتزاعی برخی پدیدههای فیزیکی مثل تراکمپذیری سیال و دینامیک داخلی شیر را با روابط سادهتر تقریب میزند؛ در نتیجه تعداد معادلات و بار محاسباتی کاهش یافته و اجرای بلادرنگ ممکنتر میشود.
چرا در این مدل از شیر تناسبی چهارراهه استفاده شده و مزیت آن نسبت به شیر جهتدار ساده چیست؟
چون شیر تناسبی اجازه میدهد موقعیت اسپول بهصورت پیوسته تغییر کند؛ در نتیجه دبی عبوری و سرعت سیلندر بهطور تدریجی و دقیق کنترل میشود، نه فقط باز/بسته.