
سیستمهای هیدرولیکی به دلیل توانایی تولید نیروهای زیاد، دقت مناسب در کنترل حرکت و قابلیت انتقال انرژی در شرایط کاری مختلف، در بسیاری از تجهیزات صنعتی، ماشینآلات سنگین، سامانههای جابهجایی و تجهیزات اتوماسیون مورد استفاده قرار میگیرند. یکی از مهمترین اجزای این سیستمها، عملگرهای هیدرولیکی هستند که انرژی سیال تحت فشار را به حرکت مکانیکی تبدیل میکنند. برای دستیابی به عملکرد دقیق و قابلکنترل، معمولاً از مدارهای کنترلی حلقهبسته استفاده میشود. در این ساختار، موقعیت واقعی عملگر اندازهگیری شده و با مقدار مرجع مقایسه میشود تا سیستم بتواند اختلاف میان وضعیت مطلوب و وضعیت واقعی را اصلاح کند.
در این شبیهسازی، یک عملگر هیدرولیکی حلقهبسته با استفاده از شیر کنترل دوطرفه (2-Way Valve) در محیط Matlab و کتابخانه Simscape مدلسازی شده است. ساختار سیستم شامل یک سیلندر هیدرولیکی دوطرفه، شیر دوطرفه، محدودکننده جریان ثابت، جرم مکانیکی، فنر، دمپر و بلوکهای کنترلی است. هدف اصلی این مدل، بررسی عملکرد یک مدار هیدرولیکی حلقهبسته و تحلیل نحوه کنترل موقعیت پیستون با استفاده از تغییر وضعیت شیر و تنظیم جریان عبوری از آن است.
در این مدل، فرمان کنترلی به شیر هیدرولیکی اعمال میشود و شیر با تغییر میزان بازشدگی خود، جریان سیال ورودی و خروجی سیلندر را تنظیم میکند. در نتیجه، نیروی تولیدشده توسط سیلندر تغییر میکند و پیستون میتواند به موقعیت موردنظر حرکت کند. همچنین با استفاده از اجزای مکانیکی متصل به سیلندر، تأثیر بار، سختی فنر و میرایی بر پاسخ دینامیکی سیستم قابل بررسی است.
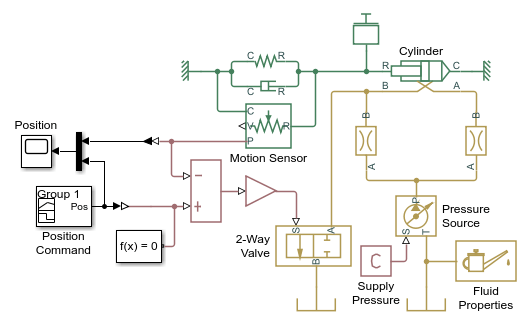 معرفی ساختار عملگر هیدرولیکی حلقهبسته
عملگر هیدرولیکی مورد استفاده در این شبیهسازی از یک سیلندر دوطرفه تشکیل شده است. در سیلندرهای دوطرفه، فشار هیدرولیکی میتواند به هر یک از دو محفظه سیلندر اعمال شود. به این ترتیب، حرکت پیستون در هر دو جهت رفت و برگشت امکانپذیر خواهد بود. برخلاف سیلندرهای یکطرفه که معمولاً برای بازگشت به موقعیت اولیه به نیروی خارجی یا فنر نیاز دارند، در سیلندرهای دوطرفه نیروی هیدرولیکی برای حرکت در هر دو جهت در دسترس است.
در یک سیلندر دوطرفه، دو محفظه اصلی وجود دارد که معمولاً با نامهای محفظه سمت پیستون (Cap End) و محفظه سمت میله (Rod End) شناخته میشوند. سطح مؤثر هر دو محفظه یکسان نیست؛ زیرا در سمت میله، بخشی از سطح مقطع پیستون توسط میله اشغال شده است. بنابراین، حتی اگر فشار دو محفظه برابر باشد، نیروهای ایجادشده در دو جهت لزوماً یکسان نخواهند بود.
نیروی هیدرولیکی تولیدشده توسط سیلندر را میتوان با استفاده از اختلاف فشار دو محفظه و سطح مؤثر آنها محاسبه کرد. رابطه کلی نیروی سیلندر بهصورت زیر قابل بیان است:
Fhyd = P1A1 – P2A2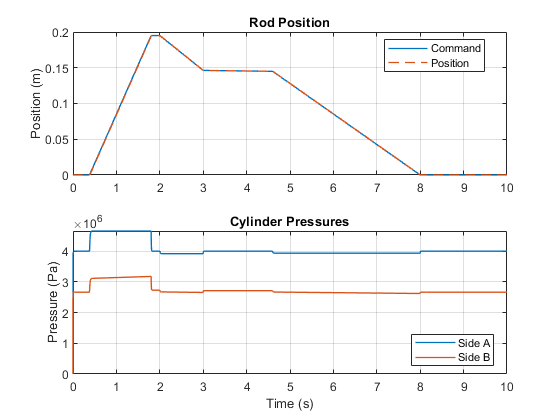
در این رابطه، Fhyd نیروی خالص هیدرولیکی، P1 و P2 فشار سیال در دو محفظه و A1 و A2 سطوح مؤثر پیستون در دو سمت هستند. علامت نیرو به جهت انتخابشده برای حرکت پیستون وابسته است.
با تغییر فشار در هر یک از محفظهها، نیروی خالص واردشده به پیستون تغییر میکند. این نیرو علاوه بر غلبه بر بار مکانیکی، باید اثر نیروهای فنر، دمپر و سایر مقاومتهای موجود در سیستم را نیز جبران کند. به همین دلیل، رفتار واقعی عملگر تنها به فشار هیدرولیکی وابسته نیست و مشخصات مکانیکی بار نیز نقش مهمی در پاسخ سیستم دارند.
شیر کنترل دوطرفه (2-Way Valve)
یکی از اجزای اصلی این مدل، شیر هیدرولیکی دوطرفه است. این شیر دارای دو مسیر اصلی برای عبور سیال بوده و میزان بازشدگی آن تعیینکننده مقدار جریان عبوری از شیر است. در این ساختار، شیر بهعنوان عنصر کنترلی عمل میکند و با دریافت فرمان از بخش کنترل، شرایط جریان سیال را تغییر میدهد.
شیرهای دوطرفه در مقایسه با شیرهای جهتدهنده چندراهه، ساختار سادهتری دارند و برای کنترل یا تنظیم جریان در یک مسیر مشخص مورد استفاده قرار میگیرند. در مدار حاضر، تغییر بازشدگی شیر باعث تغییر دبی عبوری از مسیر هیدرولیکی میشود. این تغییر دبی بر فشار محفظههای سیلندر تأثیر میگذارد و در نهایت نیروی محرک پیستون را تنظیم میکند.
از نظر فیزیکی، عبور سیال از یک شیر دارای سطح مقطع محدود، با افت فشار همراه است. در بسیاری از مدلهای متداول شیر هیدرولیکی، دبی عبوری را میتوان با یک رابطه تقریبی مشابه رابطه زیر توصیف کرد:
Q = CdAv √(2ΔP/ρ)
در این رابطه، Q دبی حجمی سیال، Cd ضریب تخلیه شیر، Av سطح مقطع مؤثر بازشدگی، ΔP اختلاف فشار دو طرف شیر و ρ چگالی سیال است. این رابطه نشان میدهد که دبی عبوری از شیر به میزان بازشدگی و اختلاف فشار دو طرف آن وابستگی دارد.
بنابراین، حتی اگر فرمان کنترلی ثابت باشد، تغییر فشارهای سیستم میتواند باعث تغییر جریان عبوری از شیر شود. این ویژگی در تحلیل مدارهای هیدرولیکی اهمیت زیادی دارد؛ زیرا رفتار شیر و سیلندر بهصورت کاملاً مستقل از یکدیگر نیست و تغییر وضعیت هر یک از اجزا میتواند بر عملکرد سایر بخشها تأثیر بگذارد.
در این شبیهسازی، شیر در ابتدای اجرای مدل به اندازه 0.42 میلیمتر باز شده است. این بازشدگی اولیه با هدف ایجاد شرایط مناسب در لحظه شروع شبیهسازی انتخاب شده تا نیروی واردشده به سیلندر در ابتدای تحلیل به مقدار نزدیک به صفر برسد. این موضوع اهمیت زیادی دارد؛ زیرا اگر سیستم با یک اختلاف فشار یا نیروی اولیه نامناسب شروع به کار کند، ممکن است پیستون پیش از اعمال فرمان اصلی حرکت کند یا پاسخ اولیه سیستم تحت تأثیر شرایط گذرای ناخواسته قرار بگیرد.
اهمیت بازشدگی اولیه شیر در شرایط شروع شبیهسازی
یکی از نکات مهم در مدلسازی سیستمهای هیدرولیکی، تعیین شرایط اولیه مناسب برای اجزای مختلف است. شرایط اولیه میتوانند شامل فشار اولیه محفظهها، موقعیت پیستون، سرعت اولیه حرکت، وضعیت بازشدگی شیر و شرایط مکانیکی بار باشند.
در مدل حاضر، بازشدگی اولیه شیر برابر با 0.42 میلیمتر در نظر گرفته شده است. این مقدار بهگونهای انتخاب شده که نیروی واردشده به سیلندر در شروع شبیهسازی تقریباً صفر باشد. در واقع، هدف از این تنظیم، ایجاد یک وضعیت اولیه متعادلتر برای عملگر است تا پاسخ دینامیکی ناشی از فرمان کنترلی بهصورت دقیقتری قابل مشاهده باشد.
اگر شیر در ابتدای شبیهسازی کاملاً بسته باشد، ممکن است شرایط فشار در دو سمت سیلندر به شکلی باشد که نیروی اولیه قابلتوجهی به پیستون وارد شود. از طرف دیگر، بازشدگی بیش از اندازه نیز میتواند باعث عبور جریان نامناسب و تغییر شرایط اولیه مدار شود. بنابراین، تعیین مقدار مناسب بازشدگی اولیه باید با توجه به مشخصات شیر، فشارهای سیستم و وضعیت مکانیکی سیلندر انجام شود.
البته مقدار 0.42 میلیمتر یک مقدار مشخص برای همین مدل است و نباید آن را بهعنوان یک مقدار عمومی برای تمام عملگرهای هیدرولیکی در نظر گرفت. در کاربردهای واقعی، این مقدار به مشخصات هندسی شیر، محدوده کاری، فشار تغذیه و پارامترهای مدار بستگی دارد.
نقش محدودکننده جریان ثابت در مدار هیدرولیکی
در کنار شیر دوطرفه، یک روزنه ثابت (Fixed Orifice) نیز در مدار قرار گرفته است. روزنه ثابت قطعهای ساده برای محدود کردن جریان سیال است که سطح مقطع عبور سیال در آن تغییر نمیکند. این قطعه برخلاف شیر کنترل، فرمان کنترلی دریافت نمیکند و مشخصات عبور جریان آن در طول شبیهسازی ثابت باقی میماند.
عبور سیال از روزنه ثابت باعث ایجاد افت فشار میشود. مقدار این افت فشار به دبی عبوری، سطح مقطع روزنه و خواص فیزیکی سیال وابسته است. بهطور کلی، هرچه سطح مقطع روزنه کوچکتر باشد، مقاومت بیشتری در برابر عبور جریان ایجاد خواهد شد.
وجود روزنه ثابت در مدار میتواند بر توزیع فشار و دبی تأثیر بگذارد و در نتیجه رفتار دینامیکی عملگر را تغییر دهد. از آنجا که شیر کنترل و روزنه ثابت هر دو بر جریان سیال تأثیرگذار هستند، عملکرد ترکیبی آنها در تعیین سرعت حرکت پیستون و تغییرات فشار اهمیت دارد.
برای مثال، اگر محدودکننده جریان باعث کاهش دبی قابلدسترس در مسیر شود، ممکن است سرعت حرکت سیلندر کاهش پیدا کند. همچنین تغییرات فشار در دو طرف روزنه میتواند بر اختلاف فشار ایجادشده در سیلندر اثر بگذارد. به همین دلیل، در تحلیل عملکرد مدار باید هر دو عنصر محدودکننده جریان در نظر گرفته شوند.
مدلسازی بار مکانیکی متصل به سیلندر
سیلندر هیدرولیکی در این شبیهسازی به یک مجموعه مکانیکی شامل جرم، فنر و دمپر متصل شده است. این اجزا برای نمایش رفتار واقعی بار و بررسی اثر پارامترهای مکانیکی بر پاسخ سیستم استفاده میشوند.
در بسیاری از کاربردهای صنعتی، سیلندر مستقیماً به یک بار متحرک متصل است. این بار ممکن است شامل قطعات مکانیکی، تجهیزات جابهجایی، بازوهای متحرک یا بخشهایی از یک ماشین صنعتی باشد. بنابراین، بررسی عملکرد سیلندر بدون در نظر گرفتن مشخصات بار، تصویر کاملی از رفتار سیستم ارائه نمیدهد.
جرم مکانیکی (Mass)
جرم متصل به پیستون نشاندهنده اینرسی بار مکانیکی است. اینرسی خاصیتی است که باعث مقاومت جسم در برابر تغییر سرعت میشود. هرچه جرم بار بیشتر باشد، نیروی بیشتری برای ایجاد شتاب مشخص در آن موردنیاز خواهد بود.
رفتار دینامیکی جرم را میتوان با قانون دوم نیوتن توصیف کرد:
F = ma
در این رابطه، F نیروی خالص واردشده به جسم، m جرم و a شتاب خطی آن است. در نتیجه، افزایش جرم متصل به سیلندر میتواند باعث کاهش شتاب اولیه پیستون و افزایش زمان موردنیاز برای رسیدن به موقعیت مطلوب شود.
فنر (Spring)
فنر یکی دیگر از اجزای مکانیکی مدل است که نیروی بازگرداننده ایجاد میکند. این نیرو به میزان جابهجایی فنر از وضعیت تعادل وابسته است. در مدل خطی فنر، نیروی ایجادشده مطابق قانون هوک بیان میشود:
Fspring = -kx
در این رابطه، k ضریب سختی فنر و x تغییر مکان نسبت به وضعیت مرجع است. علامت منفی نشان میدهد که نیروی فنر در خلاف جهت تغییر مکان عمل میکند.
وجود فنر باعث میشود نیروی مقاوم مکانیکی با تغییر موقعیت پیستون تغییر کند. بنابراین، سیلندر برای حرکت در مسیر مشخص باید علاوه بر نیروهای ناشی از جرم و میرایی، بر نیروی فنر نیز غلبه کند.
افزایش سختی فنر معمولاً باعث افزایش نیروی مقاوم در برابر جابهجایی میشود. در نتیجه، فشار موردنیاز سیلندر برای رسیدن به یک موقعیت مشخص میتواند افزایش پیدا کند. همچنین مشخصات فنر بر رفتار نوسانی و شرایط تعادل مکانیکی سیستم تأثیر میگذارند.
دمپر (Damper)
دمپر یا میراگر برای مدلسازی مقاومت وابسته به سرعت مورد استفاده قرار میگیرد. در یک مدل میرایی خطی، نیروی دمپر متناسب با سرعت حرکت است و در خلاف جهت آن عمل میکند:
Fdamper = -cv
در این رابطه، c ضریب میرایی و v سرعت حرکت پیستون یا بار مکانیکی است.
وجود دمپر باعث کاهش نوسانات مکانیکی و محدود شدن حرکتهای گذرای بار میشود. اگر میرایی سیستم بسیار کم باشد، ممکن است پیستون پس از اعمال فرمان کنترلی دچار نوسانات قابلتوجه شود. در مقابل، افزایش بیش از اندازه میرایی میتواند پاسخ سیستم را کندتر کند.
بنابراین، انتخاب ضریب میرایی مناسب برای دستیابی به تعادل میان سرعت پاسخ و کاهش نوسانات اهمیت دارد. در سیستمهای صنعتی، این موضوع بهخصوص در کاربردهایی که نیازمند توقف دقیق در یک موقعیت مشخص هستند، اهمیت زیادی دارد.
سیستم کنترل حلقهبسته و نحوه عملکرد آن
ویژگی اصلی این شبیهسازی، استفاده از ساختار کنترلی حلقهبسته است. در سیستم حلقهبسته، مقدار خروجی واقعی اندازهگیری شده و با مقدار مطلوب یا مرجع مقایسه میشود. اختلاف میان این دو مقدار، خطای سیستم را تشکیل میدهد و کنترلکننده با استفاده از این خطا، فرمان مناسب را برای اصلاح عملکرد سیستم تولید میکند.
در این مدل، خروجی موردنظر موقعیت پیستون سیلندر هیدرولیکی است. کنترلکننده تلاش میکند موقعیت واقعی پیستون را با موقعیت فرمان دادهشده هماهنگ کند. برای انجام این کار، سیگنال کنترلی به شیر دوطرفه اعمال میشود و میزان بازشدگی شیر را تحت تأثیر قرار میدهد.
بهصورت کلی، خطای موقعیت از رابطه زیر به دست میآید:
e(t) = xref(t) – x(t)
در این رابطه، e(t) خطای موقعیت، xref(t) موقعیت مرجع و x(t) موقعیت واقعی پیستون در زمان t است.
اگر موقعیت واقعی پیستون با مقدار مرجع برابر باشد، خطای موقعیت به صفر نزدیک میشود. اما اگر میان این دو مقدار اختلاف وجود داشته باشد، کنترلکننده باید فرمان جدیدی تولید کند تا وضعیت عملگر اصلاح شود.
برای مثال، اگر پیستون در موقعیتی پایینتر از مقدار مرجع قرار داشته باشد، کنترلکننده باید فرمانی ایجاد کند که جریان هیدرولیکی و نیروی محرک در جهت حرکت موردنظر افزایش پیدا کند. با حرکت پیستون به سمت موقعیت مطلوب، مقدار خطا کاهش مییابد و فرمان کنترلی نیز متناسب با عملکرد کنترلکننده تغییر میکند.
مزیت اصلی این روش نسبت به کنترل حلقهباز آن است که سیستم میتواند اثر تغییرات بار و اغتشاشات را تا حدودی جبران کند. در سیستم حلقهباز، فرمان کنترلی بدون بررسی مداوم خروجی اعمال میشود؛ اما در ساختار حلقهبسته، خروجی واقعی در تصمیمگیری کنترلی نقش مستقیم دارد.
بلوک PS Gain و نحوه اعمال فرمان به شیر
در ساختار کنترلی این مدل از بلوک PS Gain استفاده شده است. این بلوک برای اعمال بهره به سیگنال فیزیکی (Physical Signal) مورد استفاده قرار میگیرد. در مدل حاضر، بلوک مذکور نقش یک اهرم کنترلی را ایفا میکند که از طریق آن سیگنال فرمان به شیر اعمال میشود.
به بیان ساده، سیگنال خروجی کنترلکننده میتواند از طریق این بلوک مقیاسبندی شود تا متناسب با محدوده کاری شیر باشد. در واقع، خروجی کنترلکننده لزوماً نباید مستقیماً با محدوده جابهجایی یا بازشدگی شیر برابر باشد. به همین دلیل، استفاده از یک بهره مناسب برای تبدیل مقیاس سیگنال کنترلی اهمیت دارد.
رابطه عمومی بلوک بهره را میتوان به شکل زیر نوشت:
uout = K uin
در این رابطه، uin سیگنال ورودی، uout سیگنال خروجی و K ضریب بهره است.
اگر بهره انتخابشده بیش از اندازه کوچک باشد، تغییرات سیگنال کنترلی ممکن است برای ایجاد بازشدگی کافی در شیر مناسب نباشد. در مقابل، بهره بسیار بزرگ میتواند باعث تغییرات شدید در فرمان شیر شود و احتمال ایجاد پاسخهای گذرای نامطلوب را افزایش دهد.
بنابراین، مقدار بهره باید با توجه به محدوده سیگنال کنترلکننده و مشخصات شیر انتخاب شود. این موضوع بهخصوص در سیستمهایی که نیازمند کنترل دقیق موقعیت هستند، اهمیت زیادی دارد.
نحوه عملکرد کلی مدار هیدرولیکی
برای درک بهتر عملکرد مدل، میتوان فرایند کار سیستم را به چند مرحله تقسیم کرد. در ابتدا، مدل با شرایط اولیه مشخص اجرا میشود. شیر دوطرفه از همان لحظه شروع دارای بازشدگی اولیه 0.42 میلیمتر است تا نیروی واردشده به سیلندر در ابتدای تحلیل نزدیک به صفر باشد.
پس از شروع شبیهسازی، سیگنال مرجع موقعیت به بخش کنترل اعمال میشود. این سیگنال نشاندهنده موقعیت مطلوب پیستون است. در ادامه، موقعیت واقعی پیستون اندازهگیری شده و با موقعیت مرجع مقایسه میشود.
در صورتی که اختلافی میان موقعیت واقعی و موقعیت مرجع وجود داشته باشد، کنترلکننده بر اساس مقدار خطا، فرمان اصلاحی تولید میکند. این فرمان پس از عبور از بلوک PS Gain به شیر دوطرفه اعمال میشود.
با تغییر فرمان، میزان بازشدگی شیر تغییر میکند. در نتیجه، شرایط عبور جریان در مسیر هیدرولیکی تغییر کرده و فشارهای دو محفظه سیلندر تحت تأثیر قرار میگیرند. اختلاف فشار ایجادشده در محفظهها، نیروی خالص هیدرولیکی را به وجود میآورد و پیستون شروع به حرکت میکند.
حرکت پیستون باعث تغییر طول فنر و سرعت حرکت دمپر میشود. همچنین جرم متصل به سیلندر در برابر تغییر سرعت مقاومت نشان میدهد. بنابراین، پاسخ نهایی سیستم حاصل تعامل میان بخش هیدرولیکی، مکانیکی و کنترلی است.
با ادامه حرکت پیستون، موقعیت واقعی به مقدار مرجع نزدیکتر میشود. این تغییر به بخش کنترل بازخورد داده میشود و کنترلکننده متناسب با کاهش خطا، فرمان شیر را اصلاح میکند. این فرایند تا زمانی ادامه پیدا میکند که موقعیت پیستون به مقدار مطلوب نزدیک شود و شرایط پایدار مناسبی ایجاد گردد.
ساختار مدل در محیط Matlab و Simscape
برای پیادهسازی این سیستم، از محیط Simulink و کتابخانه Simscape استفاده میشود. Simscape امکان مدلسازی سیستمهای فیزیکی را با استفاده از بلوکهایی فراهم میکند که رفتار واقعی اجزای مکانیکی، هیدرولیکی، الکتریکی و سایر حوزههای مهندسی را شبیهسازی میکنند.
در این روش، بهجای نوشتن تمام معادلات حاکم بر سیستم بهصورت دستی، میتوان اجزای فیزیکی را از کتابخانه انتخاب کرد و با اتصال پورتهای آنها، ساختار موردنظر را ایجاد نمود. هر بلوک دارای پارامترهای مشخصی است که رفتار فیزیکی آن را تعیین میکنند.
در مدل حاضر، اجزای اصلی شامل موارد زیر هستند:
- شیر دوطرفه (2-Way Valve): برای کنترل جریان عبوری در مدار هیدرولیکی بر اساس فرمان کنترلی.
- سیلندر دوطرفه (Double-Acting Hydraulic Cylinder): برای تبدیل انرژی هیدرولیکی به حرکت خطی مکانیکی.
- روزنه ثابت (Fixed Orifice): برای محدود کردن جریان و ایجاد افت فشار در مسیر سیال.
- جرم (Mass): برای نمایش اینرسی بار متصل به پیستون.
- فنر (Spring): برای ایجاد نیروی بازگرداننده وابسته به میزان جابهجایی.
- دمپر (Damper): برای مدلسازی میرایی و مقاومت وابسته به سرعت.
- بلوک PS Gain: برای تنظیم مقیاس سیگنال فیزیکی و اعمال فرمان به شیر.
- بلوکهای کنترلی و اندازهگیری: برای مقایسه موقعیت واقعی با موقعیت مرجع و بررسی عملکرد مدار.
ترکیب این اجزا یک مدل چندفیزیکی ایجاد میکند که در آن رفتار سیال، نیروهای مکانیکی و سیگنالهای کنترلی بهصورت همزمان محاسبه میشوند. چنین ساختاری امکان بررسی اثر متقابل اجزای مختلف را فراهم میکند و برای تحلیل عملکرد عملگرهای صنعتی بسیار مفید است.
بررسی نتایج شبیهسازی در Simscape Logging
یکی از قابلیتهای مهم Simscape، امکان ثبت و بررسی متغیرهای داخلی مدل با استفاده از Simscape Logging است. این قابلیت به مهندس اجازه میدهد علاوه بر مشاهده خروجیهای اصلی، رفتار متغیرهای فیزیکی مختلف را نیز در طول زمان بررسی کند.
در این شبیهسازی، نتایج ثبتشده شامل موقعیت فرمان دادهشده به پیستون، موقعیت اندازهگیریشده پیستون و فشارهای موجود در محفظههای سیلندر هستند. بررسی همزمان این متغیرها کمک میکند تا ارتباط میان عملکرد بخش کنترل و رفتار فیزیکی مدار هیدرولیکی بهتر درک شود.
مقایسه موقعیت فرمان و موقعیت واقعی پیستون
یکی از مهمترین نمودارهای خروجی، نمودار مقایسه موقعیت فرماندادهشده و موقعیت واقعی پیستون است. در این نمودار، موقعیت مرجع نشان میدهد که سیستم باید پیستون را در چه وضعیتی قرار دهد و موقعیت اندازهگیریشده بیانگر پاسخ واقعی عملگر است.
در یک سیستم کنترل موقعیت مناسب، انتظار میرود موقعیت واقعی با گذشت زمان به موقعیت مرجع نزدیک شود. میزان اختلاف این دو منحنی نشاندهنده دقت عملکرد سیستم کنترل است. هرچه فاصله میان منحنی موقعیت واقعی و مقدار فرمان کمتر باشد، خطای تعقیب موقعیت کاهش پیدا میکند.
البته در سیستمهای هیدرولیکی، موقعیت واقعی ممکن است بلافاصله با موقعیت فرمان برابر نشود. وجود اینرسی جرم، تراکمپذیری سیال، مقاومت مسیرهای عبور جریان، افت فشار شیر و محدودیتهای مکانیکی باعث میشوند پاسخ سیستم دارای رفتار گذرا باشد.
در نتیجه، هنگام بررسی نمودار موقعیت باید به چند ویژگی مهم توجه کرد:
- زمان پاسخ: مدتزمانی که پیستون برای نزدیک شدن به موقعیت مرجع نیاز دارد.
- خطای ماندگار: اختلاف میان موقعیت واقعی و مقدار مرجع پس از گذشت زمان کافی.
- فراجهش (Overshoot): میزان عبور موقعیت واقعی از مقدار مطلوب در هنگام رسیدن به آن.
- نوسانات: تغییرات رفت و برگشتی موقعیت پیستون در اطراف مقدار مرجع.
- زمان نشست: مدتزمان لازم برای قرار گرفتن خروجی در محدوده قابلقبول اطراف مقدار مرجع و باقی ماندن در آن.
این شاخصها معیارهای مهمی برای ارزیابی کیفیت عملکرد سیستم کنترل هستند. برای مثال، اگر موقعیت واقعی دارای فراجهش زیادی باشد، ممکن است لازم باشد پارامترهای کنترلکننده اصلاح شوند. همچنین اگر زمان پاسخ بیش از اندازه طولانی باشد، بررسی بهره بلوک PS Gain، مشخصات شیر و پارامترهای مکانیکی میتواند به بهبود عملکرد کمک کند.
بررسی فشارهای دو محفظه سیلندر
در کنار موقعیت پیستون، فشارهای هیدرولیکی دو محفظه سیلندر نیز در نتایج شبیهسازی ثبت شدهاند. بررسی این فشارها اهمیت زیادی دارد؛ زیرا نیروی محرک سیلندر مستقیماً به فشار و سطح مؤثر هر محفظه وابسته است.
هنگامی که شیر دوطرفه تغییر وضعیت میدهد، جریان سیال در مدار تغییر میکند. این تغییر جریان بر فشار محفظههای سیلندر تأثیر میگذارد و اختلاف فشار لازم برای حرکت پیستون را ایجاد میکند.
در طول حرکت، فشارها ممکن است به دلیل تغییر سرعت پیستون، تغییر بار مکانیکی و تغییر میزان بازشدگی شیر دچار نوسان شوند. برای مثال، هنگامی که پیستون شروع به حرکت میکند، دبی موردنیاز سیلندر تغییر میکند و این موضوع میتواند باعث تغییر فشار در محفظهها شود.
همچنین هنگام نزدیک شدن پیستون به موقعیت مطلوب، کنترلکننده ممکن است فرمان شیر را کاهش دهد. در این وضعیت، جریان عبوری تغییر کرده و فشارها نیز متناسب با شرایط جدید مدار تنظیم میشوند.
تحلیل نمودار فشار به مهندس کمک میکند تا مشخص کند آیا نیروی هیدرولیکی تولیدشده برای غلبه بر بار کافی است یا خیر. علاوه بر این، بررسی تغییرات فشار میتواند برای شناسایی نوسانات شدید، رفتار گذرا و احتمال ایجاد شرایط کاری نامناسب مفید باشد.
ارتباط میان فشار هیدرولیکی و موقعیت پیستون
یکی از مهمترین موضوعاتی که از نتایج این شبیهسازی قابل بررسی است، ارتباط میان فشار محفظههای سیلندر و حرکت مکانیکی پیستون است. این دو کمیت به یکدیگر وابسته هستند و نمیتوان آنها را بهصورت کاملاً مستقل تحلیل کرد.
افزایش اختلاف فشار دو محفظه، در شرایط یکسان، باعث افزایش نیروی خالص واردشده به پیستون میشود. این نیرو ابتدا باید بر نیروهای مقاوم مکانیکی غلبه کند و سپس شتاب لازم را برای حرکت بار فراهم نماید.
از طرف دیگر، حرکت پیستون باعث تغییر حجم محفظههای سیلندر میشود. با تغییر حجم، شرایط فشار و جریان سیال نیز تغییر میکنند. بنابراین، یک رابطه متقابل میان رفتار هیدرولیکی و حرکت مکانیکی وجود دارد.
برای درک این ارتباط، میتوان معادله کلی حرکت بار را به شکل زیر در نظر گرفت:
mẍ = Fhyd – kx – cẋ – Fload
در این رابطه، m جرم متحرک، ẍ شتاب، Fhyd نیروی هیدرولیکی، k ضریب سختی فنر، x جابهجایی، c ضریب میرایی، ẋ سرعت و Fload نیروی خارجی بار است.
این معادله یک نمایش سادهشده از رفتار مکانیکی سیستم است. در مدل واقعی Simscape، روابط فیزیکی اجزا با توجه به ساختار انتخابشده و ویژگیهای آنها محاسبه میشوند. با این حال، معادله فوق نشان میدهد که حرکت پیستون نتیجه برآیند نیروهای هیدرولیکی و مکانیکی است.
پارامترهای مؤثر بر عملکرد سیستم
عملکرد نهایی عملگر هیدرولیکی به مجموعهای از پارامترهای فیزیکی و کنترلی وابسته است. تغییر هر یک از این پارامترها میتواند باعث تغییر زمان پاسخ، دقت موقعیت و میزان نوسانات سیستم شود.
یکی از مهمترین پارامترها، میزان بازشدگی شیر دوطرفه است. افزایش بازشدگی میتواند ظرفیت عبور جریان را افزایش دهد و در شرایط مناسب باعث حرکت سریعتر پیستون شود. با این حال، افزایش بیش از اندازه فرمان شیر ممکن است پاسخ گذرای شدیدتری ایجاد کند.
پارامتر مهم دیگر، مشخصات روزنه ثابت است. کوچکتر شدن سطح مقطع روزنه باعث افزایش مقاومت هیدرولیکی مسیر و محدود شدن جریان میشود. در نتیجه، ممکن است سرعت حرکت سیلندر کاهش پیدا کند و پاسخ سیستم کندتر شود.
جرم متصل به سیلندر نیز تأثیر مستقیمی بر رفتار دینامیکی دارد. با افزایش جرم، اینرسی سیستم بیشتر میشود و برای ایجاد شتاب مشخص به نیروی بیشتری نیاز خواهد بود. در نتیجه، پاسخ سیستم ممکن است کندتر شود.
سختی فنر و ضریب میرایی نیز از دیگر پارامترهای مهم هستند. افزایش سختی فنر باعث افزایش نیروی مقاوم در برابر جابهجایی میشود. از طرف دیگر، افزایش ضریب میرایی میتواند نوسانات حرکت را کاهش دهد، اما در صورت انتخاب مقدار نامناسب، ممکن است سرعت پاسخ را نیز محدود کند.
در بخش کنترل، بهره بلوک PS Gain و تنظیمات کنترلکننده اهمیت زیادی دارند. این پارامترها تعیین میکنند که سیستم با چه شدتی به خطای موقعیت واکنش نشان دهد. تنظیم نامناسب آنها میتواند باعث کندی پاسخ، فراجهش یا نوسانات ناخواسته شود.
پیشنهادهایی برای تحلیل تکمیلی و توسعه مدل
مدل حاضر میتواند بهعنوان نقطه شروعی برای بررسی دقیقتر عملکرد عملگرهای هیدرولیکی مورد استفاده قرار گیرد. با تغییر پارامترها و بررسی نتایج، امکان شناخت بهتر رفتار مدار و تأثیر اجزای مختلف بر عملکرد سیستم فراهم میشود.
یکی از روشهای مناسب برای تحلیل تکمیلی، تغییر جرم متصل به سیلندر و بررسی اثر آن بر زمان پاسخ است. در این آزمایش میتوان چند مقدار مختلف برای جرم در نظر گرفت و نمودار موقعیت پیستون را در هر حالت با یکدیگر مقایسه کرد. این کار نشان میدهد که افزایش اینرسی بار چه تأثیری بر سرعت رسیدن به موقعیت مطلوب دارد.
روش دیگر، تغییر ضریب سختی فنر است. با افزایش یا کاهش سختی، نیروی مقاوم مکانیکی تغییر میکند و فشار موردنیاز برای حرکت پیستون نیز تحت تأثیر قرار میگیرد. بررسی همزمان نمودار موقعیت و فشارها میتواند درک مناسبی از ارتباط میان بار مکانیکی و عملکرد مدار هیدرولیکی ایجاد کند.
همچنین میتوان ضریب میرایی را تغییر داد و میزان نوسانات سیستم را بررسی کرد. در این حالت، مقایسه زمان نشست و فراجهش برای مقادیر مختلف میرایی اهمیت دارد.
در بخش هیدرولیکی نیز تغییر مقدار بازشدگی اولیه شیر، سطح مقطع روزنه ثابت و مشخصات جریان شیر میتواند اطلاعات ارزشمندی درباره عملکرد سیستم ارائه دهد. البته هنگام تغییر بازشدگی اولیه باید توجه داشت که شرایط اولیه فشار و نیروی سیلندر نیز ممکن است تغییر کنند.
از دیگر توسعههای ممکن، استفاده از کنترلکنندههای مختلف مانند کنترلکننده تناسبی، تناسبی-انتگرالی و تناسبی-انتگرالی-مشتقی است. با مقایسه پاسخ این کنترلکنندهها میتوان مشخص کرد که کدام ساختار برای دستیابی به دقت و سرعت موردنظر مناسبتر است.
در صورت نیاز به تحلیل پیشرفتهتر، میتوان اثر تغییر فشار منبع تغذیه، تغییر خواص فیزیکی سیال، تراکمپذیری سیال و شرایط بارگذاری متغیر را نیز بررسی کرد. چنین تحلیلهایی به مدل نزدیکتر به شرایط واقعی تجهیزات صنعتی منجر میشوند.
جمعبندی
در این شبیهسازی، یک عملگر هیدرولیکی حلقهبسته با استفاده از شیر دوطرفه و سیلندر هیدرولیکی دوطرفه در محیط Matlab و کتابخانه Simscape بررسی شد. ساختار مدل شامل شیر کنترل دوطرفه، روزنه ثابت، سیلندر، جرم، فنر، دمپر و بلوکهای کنترلی است که در کنار یکدیگر رفتار یک سامانه الکتروهیدرولیکی با خروجی مکانیکی را نمایش میدهند.
در این سیستم، کنترل موقعیت پیستون بر اساس مقایسه موقعیت واقعی با مقدار مرجع انجام میشود. کنترلکننده با استفاده از خطای موقعیت، فرمان لازم را تولید میکند و این فرمان پس از عبور از بلوک PS Gain به شیر دوطرفه اعمال میشود. تغییر بازشدگی شیر باعث تغییر جریان سیال و فشار محفظههای سیلندر شده و در نهایت نیروی موردنیاز برای حرکت پیستون را فراهم میکند.
یکی از ویژگیهای مهم مدل، تنظیم بازشدگی اولیه شیر به میزان 0.42 میلیمتر است. این مقدار برای ایجاد شرایط اولیه مناسب و نزدیک کردن نیروی سیلندر به صفر در ابتدای شبیهسازی در نظر گرفته شده است. همچنین استفاده از جرم، فنر و دمپر امکان بررسی تأثیر اینرسی، سختی و میرایی بار مکانیکی را بر عملکرد عملگر فراهم میکند.
نتایج شبیهسازی با استفاده از Simscape Logging قابل بررسی هستند. مهمترین خروجیهای مدل شامل مقایسه موقعیت فرمان و موقعیت واقعی پیستون و همچنین فشارهای دو محفظه سیلندر است. تحلیل این نمودارها اطلاعات مناسبی درباره دقت کنترل موقعیت، رفتار گذرا، تغییرات فشار و نحوه تعامل بخش هیدرولیکی و مکانیکی سیستم ارائه میدهد.
در مجموع، این مدل نمونهای کاربردی برای مطالعه اصول کنترل حلقهبسته در عملگرهای هیدرولیکی است و میتواند برای آموزش، تحلیل دینامیکی و بررسی اثر پارامترهای مختلف بر عملکرد سیستم مورد استفاده قرار گیرد. همچنین ساختار آن قابلیت توسعه به مدلهای پیچیدهتر صنعتی را دارد و میتوان از آن بهعنوان پایهای برای طراحی و ارزیابی سیستمهای کنترل موقعیت هیدرولیکی استفاده کرد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

برای بررسی اثر جرم بار بر پاسخ سیستم، چه پارامتری را تغییر دهیم و چه انتظاری از نتیجه داریم؟
کافی است جرم متصل به سیلندر را در چند مقدار مختلف تنظیم کرده و نمودار موقعیت پیستون را مقایسه کنیم. با افزایش جرم، اینرسی بیشتر میشود، شتاب اولیه کاهش مییابد و زمان رسیدن به موقعیت مطلوب طولانیتر میشود.
رابطه دبی عبوری از شیر دوطرفه به چه پارامترهایی وابسته است و چرا؟
طبق رابطه Q = Cd·Av·√(2ΔP/ρ)، دبی به ضریب تخلیه، سطح مؤثر بازشدگی شیر، اختلاف فشار دو طرف شیر و چگالی سیال وابسته است. بنابراین حتی با فرمان ثابت، تغییر فشار سیستم میتواند دبی و رفتار شیر را تغییر دهد.
نقش بلوک PS Gain در مدار کنترلی چیست و اگر بهره آن نامناسب انتخاب شود چه اتفاقی میافتد؟
این بلوک سیگنال کنترلی را مقیاسبندی میکند تا با محدوده کاری شیر تناسب داشته باشد (uout = K·uin). بهره خیلی کوچک باعث بازشدگی ناکافی شیر میشود و بهره خیلی بزرگ باعث تغییرات شدید فرمان و پاسخهای گذرای نامطلوب میگردد.
چرا بازشدگی اولیه شیر ۰.۴۲ میلیمتر انتخاب شده و این مقدار عمومی است؟
این مقدار برای ایجاد شرایط اولیه متعادل و نزدیک کردن نیروی وارد بر سیلندر به صفر در شروع شبیهسازی انتخاب شده است. این عدد مخصوص همین مدل است و به مشخصات شیر، فشار تغذیه و پارامترهای مدار بستگی دارد؛ بنابراین مقدار عمومی نیست.
چرا در این شبیهسازی از سیلندر دوطرفه استفاده شده و تفاوت آن با سیلندر یکطرفه چیست؟
چون در سیلندر دوطرفه فشار هیدرولیکی به هر دو محفظه اعمال میشود و حرکت پیستون در هر دو جهت رفت و برگشت امکانپذیر است؛ در حالی که سیلندر یکطرفه برای بازگشت به موقعیت اولیه به نیروی خارجی یا فنر نیاز دارد.