
مقدمه
سیستمهای هیدرولیکی یکی از مهمترین فناوریهای مورد استفاده در صنایع مختلف هستند که به دلیل توانایی تولید نیروهای زیاد، کنترل مناسب حرکت و برخورداری از ساختار نسبتاً ساده، کاربرد گستردهای در ماشینآلات صنعتی، تجهیزات سنگین، سیستمهای نگهدارنده قطعات، ماشینآلات راهسازی و خطوط تولید دارند. یکی از اصلیترین اجزای این سیستمها، سیلندر هیدرولیکی است که انرژی هیدرولیکی سیال تحت فشار را به حرکت مکانیکی خطی تبدیل میکند.
سیلندرهای هیدرولیکی معمولاً برای انجام عملیات رفت و برگشت، جابهجایی بار، اعمال نیرو، فشردن قطعات و نگهداری اجسام مورد استفاده قرار میگیرند. در بسیاری از کاربردهای صنعتی، سیلندر بهتنهایی وظیفه ایجاد حرکت را بر عهده ندارد، بلکه به یک سازه مکانیکی متصل میشود که ممکن است دارای انعطافپذیری، میرایی و رفتار دینامیکی خاصی باشد. در چنین شرایطی، فرض صلب بودن کامل محل نصب سیلندر نمیتواند رفتار واقعی سیستم را بهدرستی توصیف کند.
در این شبیهسازی، یک سیلندر هیدرولیکی دوطرفه با یک پایه انعطافپذیر مورد بررسی قرار میگیرد. انعطافپذیری سازه نگهدارنده سیلندر با استفاده از یک فنر و دمپر مدلسازی شده است که میان بدنه سیلندر و مرجع مکانیکی قرار میگیرند. این ساختار امکان بررسی اثر تغییر شکل و ارتعاشات سازه نگهدارنده بر عملکرد سیلندر را فراهم میکند.
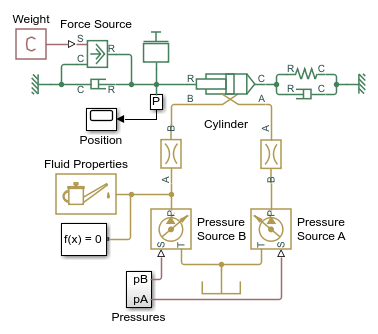 سیلندر با تغییر فشار در درگاههای هیدرولیکی A و B، حرکت رفت و برگشت انجام میدهد. همچنین بار مکانیکی متصل به پیستون شامل اینرسی، اصطکاک ویسکوز و یک نیروی مقاوم ثابت به مقدار 400 نیوتن است. ترکیب این اجزا یک مدل دینامیکی مناسب برای بررسی رفتار همزمان بخش هیدرولیکی و مکانیکی سیستم ایجاد میکند.
معرفی سیلندر هیدرولیکی دوطرفه
سیلندر هیدرولیکی دوطرفه (Double-Acting Hydraulic Cylinder) یکی از پرکاربردترین انواع عملگرهای هیدرولیکی است. در این نوع سیلندر، فشار سیال میتواند به هر دو سمت پیستون اعمال شود و در نتیجه، هم حرکت پیشروی و هم حرکت بازگشت توسط نیروی هیدرولیکی انجام میشود.
ساختار اصلی این سیلندر از اجزایی مانند بدنه، پیستون، میله پیستون، محفظههای هیدرولیکی و اتصالات ورودی و خروجی تشکیل شده است. دو محفظه اصلی سیلندر از طریق درگاههای A و B به مدار هیدرولیک متصل میشوند.
با اعمال فشار به یکی از محفظهها و فراهم کردن مسیر تخلیه برای محفظه دیگر، اختلاف فشار در دو طرف پیستون ایجاد میشود. این اختلاف فشار نیرویی را به پیستون وارد میکند و باعث حرکت خطی آن خواهد شد.
در یک سیلندر دوطرفه، نیروی هیدرولیکی حاصل از فشار سیال به سطح مؤثر پیست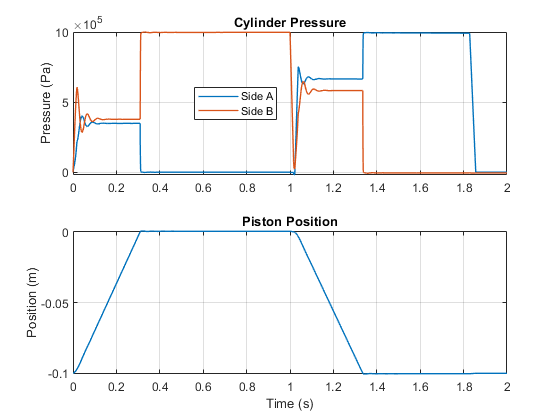 ون وابسته است. رابطه کلی نیروی تولیدشده توسط فشار را میتوان به شکل زیر بیان کرد:
\[
F_h=P\times A
\]
در این رابطه:
- Fh: نیروی تولیدشده توسط فشار هیدرولیکی بر حسب نیوتن
- P: فشار سیال هیدرولیک بر حسب پاسکال
- A: سطح مؤثر پیستون بر حسب مترمربع
از آنجا که در سمت میله پیستون بخشی از سطح مقطع توسط میله اشغال میشود، سطح مؤثر دو طرف پیستون یکسان نیست. بنابراین، حتی اگر فشار یکسانی در دو محفظه وجود داشته باشد، نیروی تولیدشده در دو جهت میتواند متفاوت باشد.
سطح مؤثر سمت بدون میله از رابطه زیر محاسبه میشود:
\[
A_1=\frac{\pi D^2}{4}
\]
سطح مؤثر سمت میله نیز برابر است با:
\[
A_2=\frac{\pi(D^2-d^2)}{4}
\]
در این روابط، D قطر داخلی سیلندر و d قطر میله پیستون است.
بنابراین، نیروی خالص هیدرولیکی در حالت کلی به فشار هر دو محفظه وابسته خواهد بود:
\[
F_h=P_A A_1-P_B A_2
\]
که در آن PA و PB بهترتیب فشار محفظههای متصل به درگاههای A و B هستند. جهت مثبت نیرو بهصورت قراردادی در نظر گرفته میشود و با تغییر جهت حرکت سیلندر، علامت نیروی خالص نیز میتواند تغییر کند.
ساختار مدل سیلندر با پایه انعطافپذیر
ویژگی اصلی این شبیهسازی، در نظر گرفتن انعطافپذیری محل نصب سیلندر است. در بسیاری از مدلهای ساده، بدنه سیلندر مستقیماً به یک مرجع مکانیکی ثابت متصل میشود. این فرض به معنای صلب بودن کامل پایه و حذف هرگونه جابهجایی یا تغییر شکل در محل نصب است.
اما در سیستمهای واقعی، سازه نگهدارنده سیلندر ممکن است تحت تأثیر نیروهای واردشده دچار تغییر شکل شود. این تغییر شکل میتواند بهصورت جابهجایی محدود، ارتعاش یا نوسان مکانیکی ظاهر شود.
برای بررسی این رفتار، در مدل حاضر از دو عنصر مکانیکی استفاده شده است:
- فنر (Spring): برای نمایش سختی مکانیکی پایه و مقاومت آن در برابر تغییر شکل.
- دمپر (Damper): برای نمایش میرایی مکانیکی و کاهش نوسانات ناشی از حرکت سیلندر.
این دو عنصر میان بدنه سیلندر و مرجع مکانیکی قرار گرفتهاند. در نتیجه، بدنه سیلندر برخلاف مدلهای دارای پایه صلب، امکان حرکت محدود نسبت به مرجع را خواهد داشت.
مدلسازی فنر در پایه سیلندر
فنر یکی از اجزای اصلی مدل مکانیکی پایه انعطافپذیر است. وظیفه فنر ایجاد نیروی بازگرداننده در برابر تغییر مکان بدنه سیلندر است.
در مدل خطی فنر، نیروی ایجادشده متناسب با تغییر طول آن خواهد بود. این رفتار با قانون هوک توصیف میشود:
\[
F_s=-kx
\]
در این رابطه:
- Fs: نیروی بازگرداننده فنر
- k: ضریب سختی فنر بر حسب نیوتن بر متر
- x: تغییر مکان فنر نسبت به وضعیت تعادل
علامت منفی نشان میدهد که نیروی فنر همواره در جهت مخالف تغییر مکان اعمال میشود.
هرچه مقدار ضریب سختی فنر بیشتر باشد، پایه در برابر تغییر شکل مقاومت بیشتری نشان میدهد. در مقابل، کاهش سختی فنر باعث افزایش انعطافپذیری سازه و امکان جابهجایی بیشتر بدنه سیلندر خواهد شد.
این موضوع از نظر طراحی مکانیکی اهمیت زیادی دارد؛ زیرا سختی پایه میتواند بر دقت موقعیتیابی، میزان ارتعاش و نحوه انتقال نیرو به سازه اطراف تأثیر بگذارد.
مدلسازی دمپر و اثر میرایی مکانیکی
در کنار فنر، از یک دمپر برای مدلسازی رفتار میرایی پایه استفاده شده است. دمپر وظیفه دارد انرژی مکانیکی ناشی از حرکت نسبی اجزا را مستهلک کند و از ادامه یافتن نوسانات جلوگیری نماید.
در مدل دمپر ویسکوز خطی، نیروی مقاوم متناسب با سرعت نسبی دو سر دمپر است:
\[
F_d=-c\dot{x}
\]
در این رابطه:
- Fd: نیروی مقاوم دمپر بر حسب نیوتن
- c: ضریب میرایی ویسکوز بر حسب نیوتنثانیه بر متر
- ẋ: سرعت نسبی دو سر دمپر بر حسب متر بر ثانیه
دمپر برخلاف فنر، مستقیماً به مقدار جابهجایی وابسته نیست، بلکه سرعت حرکت نسبی را در نظر میگیرد. بنابراین، زمانی که بدنه سیلندر نسبت به مرجع مکانیکی حرکت میکند، دمپر نیرویی در جهت مخالف این حرکت ایجاد خواهد کرد.
وجود دمپر در این سیستم باعث میشود که پس از اعمال نیرو و ایجاد جابهجایی، نوسانات مکانیکی پایه بهتدریج کاهش پیدا کنند.
اگر تنها از فنر استفاده شود، امکان ایجاد نوسانات قابل توجه در اطراف موقعیت تعادل وجود دارد. اضافه کردن دمپر میتواند این نوسانات را کنترل کرده و رفتار سیستم را به وضعیت پایدار نزدیکتر کند.
مدلسازی بار مکانیکی متصل به پیستون
در این شبیهسازی، بار مکانیکی متصل به سیلندر از سه بخش اصلی تشکیل شده است:
- اینرسی یا جرم معادل بار
- اصطکاک ویسکوز
- نیروی مقاوم ثابت به مقدار 400 نیوتن
در نظر گرفتن این اجزا باعث میشود رفتار سیلندر به شرایط واقعیتری نزدیک شود؛ زیرا در کاربردهای صنعتی، حرکت پیستون معمولاً تحت تأثیر جرم قطعات متحرک، اصطکاک و نیروهای خارجی قرار دارد.
1. اینرسی بار
اینرسی نشاندهنده مقاومت یک جسم در برابر تغییر سرعت است. هرچه جرم بار متصل به پیستون بیشتر باشد، نیروی بیشتری برای ایجاد شتاب مشخص مورد نیاز خواهد بود.
رابطه نیروی اینرسی بر اساس قانون دوم نیوتن به شکل زیر نوشته میشود:
\[
F_i=m\ddot{x}
\]
در این رابطه، m جرم معادل بار و x موقعیت پیستون است.
وجود اینرسی باعث میشود پاسخ سیستم به تغییر فشار آنی نباشد. حتی اگر فشار هیدرولیکی بهسرعت تغییر کند، جرم متحرک برای رسیدن به سرعت جدید به زمان نیاز خواهد داشت.
2. اصطکاک ویسکوز
اصطکاک ویسکوز یکی دیگر از اجزای بار مکانیکی است که در برابر حرکت پیستون مقاومت میکند. در این مدل، مقدار نیروی اصطکاک متناسب با سرعت حرکت در نظر گرفته میشود:
\[
F_v=-b\dot{x}
\]
در این رابطه، b ضریب اصطکاک ویسکوز و x سرعت پیستون است.
با افزایش سرعت حرکت پیستون، مقدار نیروی مقاوم ناشی از اصطکاک ویسکوز نیز افزایش پیدا میکند. این نیرو در جهت مخالف حرکت عمل میکند و بر شتاب و سرعت نهایی سیلندر تأثیر میگذارد.
3. نیروی مقاوم ثابت 400 نیوتن
یکی از پارامترهای مشخص این شبیهسازی، وجود یک بار مقاوم ثابت به مقدار 400 نیوتن است.
این نیرو در برابر حرکت سیلندر عمل میکند و میتواند نماینده نیروی مورد نیاز برای فشردن، نگهداری یا جابهجایی یک قطعه در یک سازوکار صنعتی باشد.
برخلاف اصطکاک ویسکوز که با سرعت تغییر میکند، مقدار این بار ثابت در نظر گرفته شده است. بنابراین، در محدوده عملکرد تعریفشده، نیروی مقاوم خارجی مستقل از سرعت حرکت خواهد بود.
در نتیجه، سیلندر برای شروع و ادامه حرکت باید نیروی هیدرولیکی کافی برای غلبه بر این بار و سایر نیروهای مقاوم تولید کند.
معادلات دینامیکی سیستم
برای تحلیل رفتار سیستم، میتوان مجموعه نیروهای واردشده به بخش متحرک سیلندر را در قالب معادله حرکت بیان کرد.
اگر جرم متصل به پیستون را m، سرعت آن را v و شتاب آن را a در نظر بگیریم، معادله کلی حرکت بهصورت زیر قابل بیان است:
\[
m\ddot{x}=F_h-F_v-F_L
\]
در این رابطه، Fh نیروی هیدرولیکی، Fv نیروی اصطکاک ویسکوز و FL نیروی بار مقاوم خارجی است.
با جایگذاری رابطه اصطکاک ویسکوز و در نظر گرفتن نیروی مقاوم ثابت، میتوان نوشت:
\[
m\ddot{x}=F_h-b\dot{x}-400
\]
این رابطه برای جهتی نوشته شده است که نیروی بار 400 نیوتنی در خلاف جهت مثبت حرکت عمل میکند. هنگام تغییر جهت حرکت، جهت نیروی مقاوم باید متناسب با تعریف فیزیکی بار و قرارداد علامت مدل در نظر گرفته شود.
از سوی دیگر، بدنه سیلندر نیز به دلیل اتصال انعطافپذیر خود دارای رفتار دینامیکی است. اگر جرم معادل بدنه و اجزای متصل به آن را Mc در نظر بگیریم، معادله حرکت آن را میتوان به شکل زیر نوشت:
\[
M_c\ddot{x}_c=F_c-kx_c-c\dot{x}_c
\]
در این رابطه، xc جابهجایی بدنه سیلندر نسبت به مرجع مکانیکی، k سختی فنر و c ضریب میرایی دمپر است. Fc نیروی واردشده به بدنه سیلندر از طرف مجموعه مکانیکی و هیدرولیکی خواهد بود.
این معادله نشان میدهد که بدنه سیلندر نیز مانند یک سیستم جرم، فنر و دمپر رفتار میکند. بنابراین، جابهجایی پیستون و جابهجایی بدنه سیلندر میتوانند بر یکدیگر تأثیر بگذارند.
نکته مهم آن است که در یک مدل دقیق، تغییر مکان نسبی پیستون نسبت به بدنه سیلندر و نیروهای واکنشی وارد بر بدنه باید بهصورت سازگار در نظر گرفته شوند. این ویژگی از مزیتهای مدلسازی چندفیزیکی در محیط Simscape است.
نحوه عملکرد سیستم هیدرولیکی
عملکرد این سیستم بر اساس تغییر فشار در دو درگاه A و B انجام میشود. با تغییر شرایط فشار در این دو درگاه، نیروی خالص واردشده به پیستون تغییر میکند و سیلندر میتواند حرکت رفت و برگشت انجام دهد.
مرحله اول: حرکت رفت سیلندر
در مرحله نخست، شرایط فشار در درگاههای A و B به شکلی تنظیم میشود که نیروی هیدرولیکی خالص در جهت پیشروی پیستون ایجاد شود.
با افزایش فشار در محفظه محرک، نیروی واردشده به سطح مؤثر پیستون افزایش پیدا میکند. هنگامی که این نیرو بر مجموع نیروهای مقاوم غلبه کند، پیستون شروع به حرکت خواهد کرد.
در ابتدای حرکت، نیروی هیدرولیکی باید علاوه بر بار ثابت 400 نیوتنی، بر اثرات اینرسی و اصطکاک نیز غلبه کند. پس از آغاز حرکت، شتاب پیستون تحت تأثیر اختلاف نیروهای واردشده تعیین میشود.
همزمان با حرکت پیستون، نیروهای واکنشی به بدنه سیلندر منتقل میشوند. از آنجا که بدنه بهصورت صلب به مرجع متصل نشده است، فنر و دمپر واکنش مکانیکی سازه را کنترل میکنند.
مرحله دوم: تغییر شرایط فشار
پس از انجام حرکت رفت، شرایط فشار در درگاههای A و B تغییر میکند. این تغییر باعث معکوس شدن نیروی خالص هیدرولیکی واردشده به پیستون میشود.
در نتیجه، پیستون برای حرکت در جهت مخالف آماده خواهد شد.
تغییر فشار در محفظهها یکی از مهمترین عوامل تعیینکننده عملکرد سیلندر دوطرفه است. سرعت و میزان شتاب پیستون به اختلاف فشار، سطح مؤثر پیستون، جرم بار و نیروهای مقاوم وابسته است.
مرحله سوم: حرکت برگشت سیلندر
در مرحله برگشت، فشار هیدرولیکی در محفظه مقابل افزایش پیدا میکند و پیستون در جهت مخالف حرکت قبلی جابهجا میشود.
در این حالت نیز بار مکانیکی 400 نیوتنی و اصطکاک ویسکوز بر حرکت سیلندر تأثیر میگذارند.
همزمان، فنر و دمپر پایه انعطافپذیر در برابر حرکت نسبی بدنه سیلندر واکنش نشان میدهند. این رفتار میتواند باعث ایجاد نوسانات مکانیکی در بدنه شود که میزان و مدت آن به پارامترهای فنر، دمپر و جرم معادل بستگی دارد.
پیادهسازی شبیهسازی در محیط Matlab و Simulink
برای پیادهسازی این سیستم میتوان از محیط Simulink و کتابخانه Simscape استفاده کرد. Simscape امکان مدلسازی سیستمهای فیزیکی را بر اساس اتصالات واقعی میان اجزا فراهم میکند.
برخلاف مدلسازی صرفاً ریاضی که در آن تمام معادلات باید بهصورت دستی در بلوکهای محاسباتی پیادهسازی شوند، در Simscape میتوان اجزای هیدرولیکی و مکانیکی را با استفاده از بلوکهای فیزیکی به یکدیگر متصل کرد.
در این مدل، بخشهای اصلی شامل سیلندر هیدرولیکی دوطرفه، بار مکانیکی، پایه انعطافپذیر و منابع فشار هیدرولیکی هستند.
1. ایجاد بخش هیدرولیکی
در ابتدا باید بلوک مربوط به سیلندر هیدرولیکی دوطرفه در مدل قرار گیرد. این بلوک دارای دو درگاه هیدرولیکی A و B است که امکان اتصال مدار فشار و برگشت را فراهم میکنند.
با استفاده از منابع فشار مناسب، میتوان شرایط فشار مورد نیاز برای حرکت رفت و برگشت سیلندر را ایجاد کرد.
برای کنترل دقیقتر عملکرد، لازم است تغییرات فشار در دو محفظه در طول زمان مشخص باشند. این تغییرات میتوانند به شکل سیگنالهای ورودی تعریف شوند تا رفتار سیلندر در شرایط مختلف بررسی شود.
2. ایجاد بخش مکانیکی بار
در بخش مکانیکی، باید جرم معادل بار به خروجی مکانیکی سیلندر متصل شود. این جرم رفتار اینرسی سیستم را مشخص میکند.
سپس یک عنصر اصطکاک ویسکوز برای مدلسازی مقاومت وابسته به سرعت در نظر گرفته میشود. همچنین نیروی خارجی ثابت 400 نیوتنی بهعنوان بار مقاوم به مجموعه اضافه خواهد شد.
این ترکیب امکان بررسی عملکرد سیلندر تحت بار مکانیکی را فراهم میکند.
3. مدلسازی پایه انعطافپذیر
برای ایجاد پایه انعطافپذیر، یک فنر و یک دمپر میان بدنه سیلندر و مرجع مکانیکی قرار داده میشوند.
در این بخش، انتخاب مقادیر مناسب برای سختی فنر و ضریب میرایی اهمیت زیادی دارد. اگر سختی بیش از اندازه زیاد انتخاب شود، رفتار پایه به یک اتصال تقریباً صلب نزدیک خواهد شد.
در مقابل، سختی بسیار کم میتواند باعث جابهجایی زیاد بدنه سیلندر شود. چنین وضعیتی ممکن است در کاربردهای صنعتی موجب کاهش دقت عملکرد یا افزایش تنشهای مکانیکی در اتصالات شود.
ضریب میرایی نیز باید متناسب با رفتار مورد انتظار سازه انتخاب شود. میرایی کم میتواند باعث باقی ماندن نوسانات برای مدت طولانی شود، درحالیکه میرایی بیشتر معمولاً دامنه نوسانات را کاهش میدهد.
4. تنظیم پارامترهای شبیهسازی
پس از اتصال اجزای مختلف، باید پارامترهای مدل مشخص شوند. این پارامترها شامل ویژگیهای هندسی سیلندر، مشخصات مکانیکی بار، سختی فنر، ضریب میرایی و مقدار نیروی مقاوم هستند.
مقدار نیروی مقاوم خارجی در این مثال برابر 400 نیوتن است. سایر پارامترها باید بر اساس اطلاعات مدل یا مقادیر طراحی مورد نظر تعیین شوند.
همچنین باید شرایط اولیه سیستم مشخص شوند. موقعیت اولیه پیستون، سرعت اولیه و وضعیت اولیه فشار در محفظهها میتوانند بر پاسخ گذرای سیستم تأثیر بگذارند.
پس از تکمیل تنظیمات، شبیهسازی اجرا میشود و متغیرهای مورد نظر از طریق ابزار Simscape Logging ثبت خواهند شد.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
یکی از بخشهای مهم این شبیهسازی، تحلیل نتایج بهدستآمده از Simscape Logging است. این ابزار امکان ثبت و بررسی متغیرهای فیزیکی سیستم را در طول زمان فراهم میکند.
در این مثال، دو گروه اصلی از متغیرها مورد توجه قرار گرفتهاند:
- فشار موجود در محفظههای هیدرولیکی سیلندر
- موقعیت پیستون در طول زمان
با بررسی همزمان این دو متغیر میتوان ارتباط میان تغییرات فشار و حرکت مکانیکی سیلندر را تحلیل کرد.
1. تحلیل فشار در محفظههای سیلندر
نمودار فشار نشان میدهد که فشار در محفظههای متصل به درگاههای A و B در طول زمان چگونه تغییر میکند.
با تغییر شرایط کاری مدار هیدرولیک، فشار دو محفظه نیز تغییر خواهد کرد. اختلاف فشار ایجادشده در دو طرف پیستون، نیروی محرک سیلندر را تعیین میکند.
در زمان شروع حرکت، افزایش فشار در محفظه محرک موجب افزایش نیروی هیدرولیکی میشود. اگر این نیرو برای غلبه بر بار مقاوم کافی باشد، حرکت پیستون آغاز خواهد شد.
هنگام تغییر جهت حرکت نیز شرایط فشار تغییر میکند و نیروی خالص هیدرولیکی در جهت مخالف اعمال میشود.
نکته مهم در تحلیل این نمودار آن است که فشار بهتنهایی تعیینکننده جهت حرکت نیست؛ بلکه باید فشار هر دو محفظه و سطح مؤثر مربوط به آنها بهصورت همزمان بررسی شوند.
2. تحلیل موقعیت پیستون
نمودار موقعیت پیستون یکی از مهمترین خروجیهای این شبیهسازی است. این نمودار نشان میدهد که پیستون در چه زمانی حرکت رفت را آغاز میکند، چه مقدار جابهجایی دارد و در چه شرایطی جهت حرکت آن تغییر میکند.
با بررسی نمودار موقعیت میتوان مراحل مختلف عملکرد سیلندر را تشخیص داد.
در مرحله پیشروی، موقعیت پیستون در جهت مثبت افزایش پیدا میکند. پس از تغییر شرایط فشار، جهت حرکت معکوس شده و موقعیت پیستون در جهت مخالف تغییر میکند.
شیب نمودار موقعیت نسبت به زمان، سرعت پیستون را مشخص میکند:
\[
v(t)=\frac{dx(t)}{dt}
\]
همچنین با مشتقگیری مجدد از موقعیت نسبت به زمان، شتاب پیستون به دست میآید:
\[
a(t)=\frac{d^2x(t)}{dt^2}
\]
بنابراین، حتی اگر نمودار سرعت و شتاب مستقیماً در خروجیهای ثبتشده نمایش داده نشده باشند، میتوان با استفاده از دادههای موقعیت، رفتار حرکتی سیلندر را از این دو منظر نیز بررسی کرد.
3. ارتباط تغییرات فشار و موقعیت پیستون
تحلیل همزمان نمودار فشار و موقعیت امکان بررسی رابطه علت و معلولی میان عملکرد هیدرولیکی و حرکت مکانیکی را فراهم میکند.
بهعنوان مثال، افزایش فشار در یک محفظه میتواند باعث افزایش نیروی محرک شود. با این حال، شروع حرکت پیستون به مقدار نیروی مقاوم نیز وابسته است.
اگر اختلاف فشار برای غلبه بر بار 400 نیوتنی و سایر نیروهای مقاوم کافی نباشد، ممکن است با وجود افزایش فشار، حرکت قابل توجهی در پیستون مشاهده نشود.
پس از آغاز حرکت، اینرسی و اصطکاک ویسکوز بر سرعت و شتاب تأثیر میگذارند. به همین دلیل، تغییرات موقعیت پیستون ممکن است با تغییرات فشار همزمان و کاملاً متناسب نباشند.
همچنین انعطافپذیری پایه باعث میشود بخشی از رفتار دینامیکی سیستم به حرکت بدنه سیلندر وابسته باشد. در نتیجه، برای تحلیل کاملتر عملکرد مجموعه باید جابهجایی بدنه و تغییر شکل پایه نیز بررسی شوند.
اهمیت در نظر گرفتن پایه انعطافپذیر در طراحی سیستمهای هیدرولیکی
در نظر گرفتن انعطافپذیری محل نصب سیلندر میتواند در طراحی و تحلیل بسیاری از تجهیزات صنعتی اهمیت داشته باشد.
در مدلهای ساده، معمولاً بدنه سیلندر بهصورت ثابت در نظر گرفته میشود. این فرض در برخی کاربردها مناسب است، اما در سیستمهایی که سازه نگهدارنده دارای انعطافپذیری قابل توجهی است، ممکن است نتایج دقیقی ارائه نکند.
برای مثال، در دستگاههای پرس، تجهیزات گیرهبندی، ماشینآلات تولیدی و سازوکارهای نگهدارنده قطعات، نیروهای ناشی از عملکرد سیلندر به بدنه و اتصالات منتقل میشوند.
اگر سازه دارای انعطافپذیری باشد، این نیروها میتوانند موجب تغییر شکل و ارتعاش شوند. در نتیجه، موقعیت واقعی سیلندر و قطعه تحت تأثیر این رفتار قرار میگیرد.
مدلسازی فنر و دمپر کمک میکند اثر این عوامل در مرحله طراحی بررسی شود و بتوان پیش از ساخت نمونه فیزیکی، رفتار احتمالی سیستم را ارزیابی کرد.
تأثیر پارامترهای فنر و دمپر بر عملکرد سیستم
یکی از قابلیتهای مهم این مدل، امکان بررسی تأثیر پارامترهای مکانیکی بر پاسخ دینامیکی سیستم است.
برای این منظور میتوان چندین بار شبیهسازی را با مقادیر مختلف سختی فنر و ضریب میرایی انجام داد.
تأثیر افزایش سختی فنر
با افزایش سختی فنر، مقاومت پایه در برابر تغییر شکل بیشتر میشود. در نتیجه، جابهجایی بدنه سیلندر نسبت به مرجع کاهش پیدا میکند.
در صورتی که سختی فنر بهاندازه کافی زیاد باشد، رفتار پایه به حالت اتصال صلب نزدیک خواهد شد.
با این حال، افزایش سختی میتواند فرکانس طبیعی مجموعه مکانیکی را نیز تغییر دهد. بنابراین، انتخاب سختی مناسب تنها بر اساس کاهش جابهجایی انجام نمیشود و باید رفتار ارتعاشی سیستم نیز بررسی شود.
تأثیر کاهش سختی فنر
کاهش سختی فنر موجب افزایش انعطافپذیری پایه میشود. در این وضعیت، نیروی واکنشی مشخص میتواند جابهجایی بیشتری در بدنه سیلندر ایجاد کند.
این مسئله ممکن است در برخی کاربردها باعث کاهش دقت موقعیتیابی و افزایش حرکت نسبی اجزای مکانیکی شود.
تأثیر افزایش ضریب میرایی
افزایش ضریب میرایی موجب تقویت نیروی مقاوم وابسته به سرعت میشود. در نتیجه، انرژی ارتعاشی سریعتر مستهلک شده و نوسانات بدنه سیلندر کاهش پیدا میکنند.
البته افزایش بیش از اندازه میرایی نیز میتواند بر پاسخ گذرای سیستم تأثیر بگذارد و حرکت مجموعه را کندتر کند.
تأثیر کاهش ضریب میرایی
اگر ضریب میرایی بسیار کم باشد، نوسانات مکانیکی ناشی از تغییر فشار و نیروهای واکنشی ممکن است برای مدت بیشتری ادامه پیدا کنند.
در چنین شرایطی، زمان رسیدن سازه به وضعیت پایدار افزایش پیدا میکند و ممکن است دقت عملکرد سیستم تحت تأثیر قرار گیرد.
کاربردهای صنعتی مدل سیلندر هیدرولیکی با پایه انعطافپذیر
این نوع مدلسازی میتواند در تحلیل و طراحی سیستمهای مختلفی مورد استفاده قرار گیرد. برخی از کاربردهای مهم آن عبارتاند از:
- سیستمهای گیرهبندی هیدرولیکی: در دستگاههایی که از سیلندر برای نگهداری و تثبیت قطعات استفاده میکنند، انعطافپذیری پایه میتواند بر دقت موقعیت و نیروی اعمالشده تأثیر بگذارد.
- دستگاههای پرس صنعتی: نیروهای زیاد تولیدشده توسط سیلندر میتوانند باعث تغییر شکل سازه نگهدارنده شوند. مدلسازی این رفتار در طراحی سازه اهمیت دارد.
- ماشینآلات تولیدی: در خطوط تولید خودکار، حرکت دقیق عملگرهای هیدرولیکی اهمیت زیادی دارد و بررسی رفتار دینامیکی پایه میتواند به بهبود عملکرد کمک کند.
- تجهیزات جابهجایی مواد: در سیستمهایی که سیلندر برای حرکت دادن بارهای سنگین استفاده میشود، بررسی اینرسی و انعطافپذیری اتصالات ضروری است.
- سیستمهای آزمایشگاهی هیدرولیکی: از این مدل میتوان برای بررسی اثر تغییر پارامترهای مکانیکی بر پاسخ عملگرهای هیدرولیکی استفاده کرد.
جمعبندی
در این شبیهسازی، عملکرد یک سیلندر هیدرولیکی دوطرفه با پایه انعطافپذیر در محیط Matlab و Simscape بررسی میشود. هدف اصلی مدل، تحلیل رفتار یک عملگر هیدرولیکی در شرایطی است که بدنه آن بهصورت کاملاً صلب به مرجع مکانیکی متصل نیست و امکان حرکت محدود و تغییر شکل در محل نصب وجود دارد.
برای مدلسازی این ویژگی، از یک فنر و دمپر میان بدنه سیلندر و مرجع مکانیکی استفاده شده است. فنر رفتار الاستیک و سختی پایه را نمایش میدهد و دمپر وظیفه مدلسازی میرایی و استهلاک انرژی ارتعاشی را بر عهده دارد.
سیلندر مورد استفاده از نوع دوطرفه است و با تغییر فشار در درگاههای A و B، حرکت رفت و برگشت انجام میدهد. بار مکانیکی متصل به آن نیز شامل اینرسی، اصطکاک ویسکوز و یک نیروی مقاوم ثابت 400 نیوتنی است.
در بخش نتایج، با استفاده از Simscape Logging تغییرات فشار محفظههای سیلندر و موقعیت پیستون بررسی میشوند. این نمودارها امکان تحلیل عملکرد هیدرولیکی و ارتباط آن با حرکت مکانیکی را فراهم میکنند.
یکی از مهمترین ویژگیهای این مدل، در نظر گرفتن همزمان رفتار هیدرولیکی و انعطافپذیری مکانیکی محل نصب سیلندر است. چنین رویکردی میتواند برای بررسی ارتعاشات، تغییر شکل پایه، دقت عملکرد و پاسخ گذرای سیستمهای هیدرولیکی در کاربردهای صنعتی مفید باشد.
در نهایت، استفاده از Simscape امکان ایجاد یک مدل چندفیزیکی را فراهم میکند که در آن فشار سیال، نیروی تولیدشده، حرکت پیستون و رفتار مکانیکی سازه نگهدارنده بهصورت یکپارچه مورد بررسی قرار میگیرند. این قابلیت، محیط Matlab را به ابزاری مناسب برای تحلیل و طراحی سیستمهای هیدرولیکی پیچیده تبدیل میکند.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

با Simscape Logging چه متغیرهایی بررسی میشود و چرا تحلیل همزمان آنها مهم است؟
فشار محفظههای A و B و موقعیت پیستون ثبت میشود؛ تحلیل همزمان آنها رابطه علت و معلولی بین تغییر فشار و حرکت مکانیکی را نشان میدهد.
چرا از Simscape به جای مدلسازی صرفاً ریاضی در Simulink استفاده شده؟
Simscape اجزای هیدرولیکی و مکانیکی را با اتصالات فیزیکی به هم متصل میکند و نیازی به پیادهسازی دستی همه معادلات نیست؛ رفتار چندفیزیکی یکپارچه مدل میشود.
نقش نیروی مقاوم ثابت ۴۰۰ نیوتنی در معادله حرکت چیست؟
باری است که سیلندر باید برای شروع و ادامه حرکت بر آن غلبه کند و در معادله به صورت
چرا سطح مؤثر دو طرف پیستون یکسان نیست و این موضوع چه اثری دارد؟
)/4 کوچکتر از
چرا در این مدل بدنه سیلندر صلب فرض نشده و از فنر و دمپر استفاده شده؟
چون در سیستم واقعی سازه نگهدارنده انعطافپذیر است؛ فنر سختی و دمپر میرایی پایه را مدل میکند و امکان بررسی جابهجایی و ارتعاش بدنه فراهم میشود.