
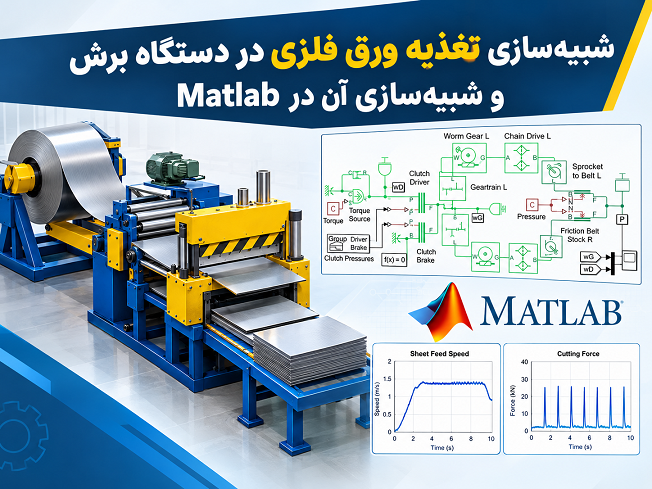
مکانیزم تغذیه ورق فلزی یکی از بخشهای مهم در ماشینآلات برش و شکلدهی ورق به شمار میرود. عملکرد صحیح این مکانیزم تأثیر مستقیمی بر دقت جابهجایی ورق، موقعیت آن در لحظه برش و در نهایت کیفیت محصول نهایی دارد. در سامانههای صنعتی، انتقال ورق معمولاً باید بهصورت کنترلشده، تکرارشونده و هماهنگ با سیکل کاری دستگاه انجام شود. ازاینرو، بررسی رفتار دینامیکی اجزای مکانیکی، انتقال گشتاور و نحوه تعامل غلتکها با ورق اهمیت زیادی دارد.
در این شبیهسازی، یک مکانیزم تغذیه ورق فلزی برای دستگاه برش مدلسازی شده است. سامانه از دو غلتک شیاردار تشکیل شده که توسط یک موتور گشتاور به حرکت درمیآیند. انتقال توان موتور به هر یک از غلتکها از طریق یک زنجیره انتقال مکانیکی شامل چرخدنده ساده، چرخدنده حلزونی و محرک زنجیری انجام میشود. چرخزنجیر انتهایی هر مسیر انتقال نیز مستقیماً به غلتک شیاردار مربوط به همان مسیر متصل است.
نکته مهم در این مدل، شبیهسازی همزمان رفتار بخش محرک، انتقال قدرت و تماس مکانیکی بین غلتکها و ورق است. برای مدلسازی اصطکاک و نیروی تماس میان غلتک و ورق فلزی از بلوکهای Loaded Contact Translational Friction استفاده شده است. این موضوع باعث میشود حرکت ورق تنها بهصورت یک جابهجایی ایدهآل تعریف نشود، بلکه اثر تماس و اصطکاک در فرآیند تغذیه نیز در رفتار دینامیکی سیستم وارد شود.
ساختار کلی مکانیزم تغذیه ورق فلزی
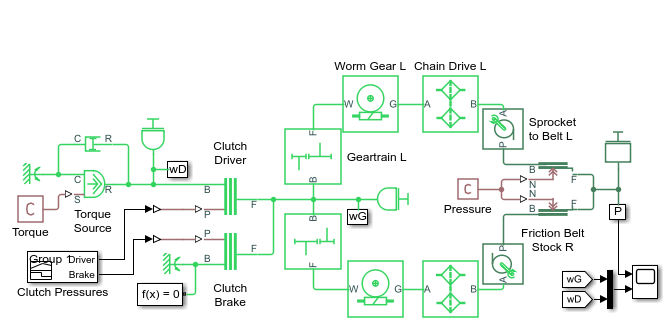 مکانیزم مورد بررسی از چند زیرسامانه اصلی تشکیل شده است که در کنار یکدیگر فرآیند تغذیه ورق را ایجاد میکنند. در بخش نخست، یک موتور گشتاور وظیفه تأمین توان مکانیکی موردنیاز را بر عهده دارد. گشتاور تولیدشده توسط موتور از طریق سامانه انتقال قدرت به دو مسیر مجزا هدایت میشود. هر مسیر انتقال شامل چند جزء مکانیکی است که نسبت تبدیل و ویژگیهای دینامیکی متفاوتی دارند.
در هر مسیر، ابتدا یک مجموعه چرخدنده ساده یا Spur Gear Train قرار گرفته است. این مجموعه برای انتقال حرکت دورانی و ایجاد نسبت تبدیل موردنیاز به کار میرود. پس از آن، توان مکانیکی از طریق یک چرخدنده حلزونی منتقل میشود. وجود چرخدنده حلزونی میتواند امکان دستیابی به نسبت تبدیل بالا و ویژگیهای مناسب برای انتقال گشتاور به غلتک را فراهم کند.
در ادامه مسیر انتقال، یک محرک زنجیری یا Chain Drive قرار دارد. چرخزنجیر این مجموعه به غلتک شیاردار متصل است و در نتیجه حرکت دورانی حاصل از موتور در نهایت به غلتک منتقل میشود. از آنجا که دو مسیر انتقال به دو غلتک مجزا متصل هستند، هماهنگی مکانیکی میان این مسیرها برای حرکت مناسب ورق اهمیت زیادی دارد.
نقش غلتکهای شیاردار در تغذیه ورق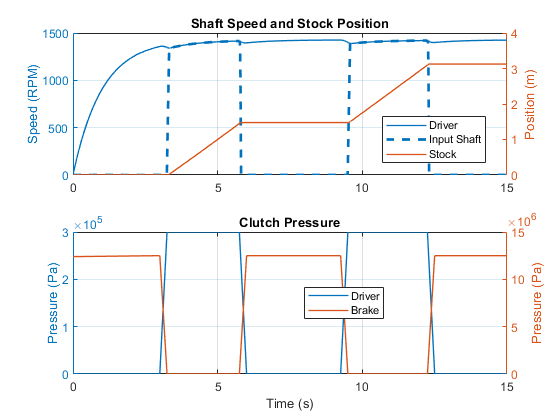
غلتکهای شیاردار وظیفه اصلی انتقال ورق فلزی را بر عهده دارند. هنگامی که غلتکها تحت تأثیر گشتاور محرک شروع به چرخش میکنند، نیروی اصطکاکی ایجادشده در محل تماس باعث حرکت ورق در راستای مسیر تغذیه میشود. بنابراین، عملکرد این قسمت به پارامترهایی مانند سرعت چرخش غلتک، نیروی تماس، ضریب اصطکاک و ویژگیهای مکانیکی ورق وابسته است.
در یک مدل ایدهآل میتوان سرعت ورق را مستقیماً از سرعت غلتک محاسبه کرد، اما چنین رویکردی بسیاری از رفتارهای واقعی سیستم را نادیده میگیرد. در مکانیزم واقعی، تماس میان دو سطح همراه با اصطکاک است و مقدار نیروی منتقلشده نیز میتواند تحت تأثیر بارگذاری قرار گیرد. به همین دلیل در این شبیهسازی، تماس میان غلتک و ورق با استفاده از مدل اصطکاکی مناسب در محیط Simscape مدلسازی شده است.
استفاده از بلوک Loaded Contact Translational Friction امکان در نظر گرفتن رفتار اصطکاکی در تماس غلتک و ورق را فراهم میکند. این رویکرد برای بررسی رفتار مکانیکی سامانههایی که انتقال حرکت آنها به تماس مستقیم میان اجزا وابسته است، اهمیت زیادی دارد.
مسیر انتقال توان مکانیکی
یکی از بخشهای مهم این شبیهسازی، مدلسازی زنجیره انتقال قدرت است. موتور گشتاور در ورودی سیستم قرار دارد و توان مکانیکی را به مجموعه انتقالات میرساند. هر مسیر انتقال شامل سه جزء اصلی یعنی مجموعه چرخدنده ساده، چرخدنده حلزونی و محرک زنجیری است.
چرخدنده ساده میتواند برای تغییر سرعت و گشتاور مورد استفاده قرار گیرد. پس از آن، چرخدنده حلزونی امکان ایجاد نسبت تبدیل قابلتوجهی را فراهم میکند. در مرحله پایانی نیز محرک زنجیری حرکت را به غلتک مربوطه انتقال میدهد. بنابراین، سرعت و گشتاور نهایی غلتکها نتیجه رفتار تجمعی تمام این اجزای مکانیکی است.
مدلسازی این زنجیره انتقال در محیط Simscape اهمیت ویژهای دارد؛ زیرا به جای آنکه حرکت غلتک بهصورت یک ورودی از پیش تعیینشده در نظر گرفته شود، رفتار آن از تعامل میان موتور، انتقالدهندهها، کلاچها، بار مکانیکی و تماس با ورق به دست میآید.
موتور گشتاور و واحد محرک
درایور این مکانیزم از یک واحد توان مبتنی بر موتور گشتاور و دو کلاچ اصطکاکی دیسکی تشکیل شده است. موتور گشتاور منبع اصلی انرژی مکانیکی سیستم است، اما اتصال مستقیم و دائمی آن به مسیر انتقال در تمام زمانها برای عملکرد موردنظر مناسب نیست. به همین دلیل از کلاچهای اصطکاکی برای مدیریت انتقال توان استفاده میشود.
یکی از کلاچها بهعنوان کلاچ محرک یا Driver Clutch عمل میکند. این کلاچ بهصورت دورهای فلایویل را به مجموعه انتقال قدرت متصل میکند. در زمان بستهشدن کلاچ محرک، انرژی مکانیکی ذخیرهشده و گشتاور موجود در مسیر انتقال باعث حرکت غلتکها و در نتیجه پیشروی ورق میشود.
در مقابل، کلاچ ترمز یا Brake Clutch در بازههایی که تغذیه ورق متوقف است فعال میشود. وظیفه این کلاچ ثابت نگهداشتن غلتکها در موقعیتهای میانی است. این ویژگی باعث میشود در فاصله بین دو مرحله تغذیه، غلتکها آزادانه به حرکت خود ادامه ندهند و موقعیت ورق حفظ شود.
عملکرد فلایویل در سامانه تغذیه
فلایویل در چنین سامانهای میتواند نقش مهمی در مدیریت انرژی مکانیکی داشته باشد. انرژی ذخیرهشده در فلایویل در زمان اتصال آن به سیستم انتقال آزاد شده و به حرکت غلتکها کمک میکند. به این ترتیب، انتقال انرژی به ورق میتواند در دورههای مشخص و هماهنگ با سیکل کاری دستگاه انجام شود.
استفاده از فلایویل همچنین باعث میشود رفتار سیستم صرفاً به گشتاور لحظهای موتور وابسته نباشد. در هنگام اتصال کلاچ، شرایط دینامیکی فلایویل و اجزای انتقال قدرت بر سرعت و شتاب مجموعه اثر میگذارند. از این رو، شبیهسازی دینامیکی این بخش میتواند اطلاعات ارزشمندی درباره پاسخ مکانیکی سیستم در زمان درگیرشدن کلاچ ارائه کند.
نقش کلاچ محرک در پیشروی ورق
در این مدل، حرکت ورق به وضعیت کلاچ محرک وابسته است. زمانی که کلاچ محرک بسته میشود، اتصال مکانیکی موردنیاز برای انتقال انرژی به مسیرهای انتقال ایجاد شده و غلتکها شروع به پیشروی ورق میکنند. بنابراین در نمودارهای خروجی، وضعیت بستهبودن کلاچ محرک باید با بازههای حرکت ورق هماهنگ باشد.
این رفتار یک ویژگی مهم در مکانیزمهای تغذیه متناوب است. در بسیاری از تجهیزات صنعتی، ورق نباید بهصورت پیوسته حرکت کند، بلکه باید در فواصل زمانی مشخص جابهجا شده و سپس برای انجام عملیات برش یا شکلدهی متوقف شود. مدل حاضر چنین رفتاری را از طریق کنترل دورهای کلاچها بازنمایی میکند.
نقش کلاچ ترمز در توقف ورق
در فاصلههایی که کلاچ محرک عمل نمیکند، کلاچ ترمز وارد مدار میشود. وظیفه اصلی آن جلوگیری از حرکت ناخواسته غلتکها و ثابت نگهداشتن موقعیت مکانیکی آنهاست. در نتیجه، ورق نیز در موقعیت موردنظر باقی میماند.
این موضوع از نظر دقت تغذیه اهمیت زیادی دارد. اگر غلتکها در زمان توقف آزاد باشند، امکان جابهجایی ناخواسته ورق وجود دارد. چنین جابهجاییای میتواند محل برش را تغییر دهد و باعث ایجاد خطا در فرآیند تولید شود. بنابراین، استفاده از کلاچ ترمز در مدل، رفتار توقف مکانیکی را به شکل واقعگرایانهتری نمایش میدهد.
مدلسازی تماس و اصطکاک بین غلتک و ورق
تماس میان غلتک و ورق یکی از مهمترین بخشهای فیزیکی مدل است. انتقال نیروی محرک از غلتک به ورق تنها زمانی امکانپذیر است که شرایط تماس و اصطکاک اجازه انتقال نیرو را فراهم کنند. در این شبیهسازی، این تعامل با بلوکهای Loaded Contact Translational Friction مدل شده است.
این بلوکها امکان در نظر گرفتن نیروی اصطکاک در یک تماس مکانیکی را فراهم میکنند. بنابراین تغییر وضعیت غلتکها میتواند به نیروی انتقالی واردشده به ورق منجر شود. چنین مدلی نسبت به تعریف ساده یک رابطه مستقیم بین سرعت غلتک و سرعت ورق، دید دقیقتری از رفتار مکانیکی سامانه ارائه میدهد.
در تحلیل عملکرد این بخش، عواملی مانند بار اعمالشده، شرایط تماس و اصطکاک باید مورد توجه قرار گیرند. هرگونه تغییر در این پارامترها میتواند میزان نیروی قابل انتقال از غلتک به ورق و در نتیجه رفتار تغذیه را تغییر دهد.
بررسی نتایج شبیهسازی با Simscape Logging
یکی از خروجیهای مهم مدل، نمودار سرعت شفتهای مکانیزم تغذیه و موقعیت ورق است. این اطلاعات امکان بررسی همزمان رفتار بخش دوار سیستم و حرکت خطی ورق را فراهم میکند. با استفاده از دادههای ثبتشده توسط Simscape Logging میتوان رابطه زمانی میان وضعیت کلاچها، سرعت غلتکها و موقعیت ورق را تحلیل کرد.
بر اساس رفتار شبیهسازی، هنگامی که کلاچ محرک بسته میشود، ورق شروع به پیشروی میکند. این موضوع نشان میدهد که اتصال فلایویل به مسیر انتقال باعث انتقال انرژی مکانیکی به غلتکها و در نهایت حرکت ورق شده است. در مقابل، هنگام بستهشدن کلاچ ترمز، حرکت ورق متوقف میشود و موقعیت آن در بازه موردنظر ثابت باقی میماند.
بنابراین نمودار موقعیت ورق دارای بخشهایی با افزایش موقعیت و بخشهایی با وضعیت تقریباً ثابت خواهد بود. بخشهای افزایشی متناظر با دورههای تغذیه هستند و قسمتهای ثابت نشاندهنده زمان توقف ورق برای انجام مرحله بعدی فرآیند است.
ارتباط سرعت شفت و موقعیت ورق
تحلیل همزمان سرعت شفت و موقعیت ورق یکی از روشهای مناسب برای ارزیابی عملکرد مکانیزم است. زمانی که مسیر انتقال قدرت فعال میشود، سرعت شفتهای مرتبط با غلتکها تغییر میکند و این تغییر در نهایت به جابهجایی ورق منجر میشود. با پایان دوره تغذیه و فعالشدن ترمز، سرعت مکانیکی کاهش یافته و موقعیت ورق ثابت میشود.
این ارتباط برای بررسی هماهنگی اجزای مکانیکی اهمیت دارد. اگر بین عملکرد کلاچ، سرعت شفتها و جابهجایی ورق ناهماهنگی ایجاد شود، میتوان با بررسی سیگنالهای ثبتشده محل بروز مشکل را در زنجیره انتقال پیدا کرد. به همین دلیل Simscape Logging ابزار مناسبی برای بررسی رفتار داخلی مدلهای مکانیکی پیچیده محسوب میشود.
اهمیت شبیهسازی مکانیزم پیش از ساخت صنعتی
یکی از مزایای اصلی استفاده از MATLAB و Simscape در طراحی چنین سامانهای، امکان ارزیابی رفتار مکانیکی پیش از ساخت نمونه فیزیکی است. در یک سیستم واقعی، تغییر نسبت چرخدندهها، مشخصات موتور، پارامترهای کلاچ یا ویژگیهای تماس میتواند مستلزم تغییرات پرهزینه در سختافزار باشد. در مقابل، در محیط شبیهسازی میتوان پارامترهای مختلف را تغییر داد و اثر آنها را بر عملکرد سیستم بررسی کرد.
برای نمونه، میتوان تأثیر تغییر نسبت انتقال قدرت بر سرعت غلتکها را بررسی کرد یا رفتار سیستم را در شرایط مختلف اصطکاکی مورد ارزیابی قرار داد. همچنین امکان مطالعه نحوه پاسخ سیستم هنگام درگیرشدن و آزادشدن کلاچها وجود دارد. چنین تحلیلهایی میتوانند پیش از پیادهسازی فیزیکی، شناخت مناسبی از رفتار دینامیکی مکانیزم ایجاد کنند.
تحلیل دینامیکی سیستم انتقال
از دیدگاه دینامیکی، مکانیزم تغذیه ورق یک سیستم چندجزئی است که در آن اینرسی اجزای دوار، نسبتهای انتقال، اصطکاک، گشتاور موتور و وضعیت کلاچها بهصورت همزمان بر رفتار سیستم تأثیر میگذارند. بنابراین تغییر یک پارامتر میتواند پاسخ بخشهای دیگر را نیز تغییر دهد.
بهعنوان مثال، تغییر مشخصات یکی از مسیرهای انتقال میتواند سرعت یا گشتاور غلتک مربوطه را تحت تأثیر قرار دهد. از طرف دیگر، تغییر شرایط تماس میتواند مقدار نیروی منتقلشده به ورق را تغییر دهد. این وابستگی متقابل نشان میدهد که مدلسازی کل سامانه بهصورت یکپارچه نسبت به بررسی جداگانه اجزا اطلاعات کاملتری ارائه میدهد.
کاربرد شبیهسازی در تحلیل و طراحی تجهیزات صنعتی
مدل Sheet Metal Feeder نمونهای مناسب برای مطالعه سیستمهای مکانیکی دارای انتقال قدرت، کلاچ، ترمز و تماس اصطکاکی است. ساختار این مدل تنها به دستگاه تغذیه ورق محدود نمیشود و اصول مشابه آن را میتوان در بسیاری از تجهیزات صنعتی دارای حرکت متناوب مشاهده کرد.
در سامانههایی که یک ماده یا قطعه باید در فواصل زمانی مشخص جابهجا و متوقف شود، ترکیب موتور، فلایویل، کلاچ و ترمز میتواند برای ایجاد سیکل کاری مناسب مورد استفاده قرار گیرد. همچنین مدلسازی تماس اصطکاکی در مواردی که انتقال حرکت از طریق تماس مکانیکی انجام میشود، اهمیت زیادی دارد.
از این منظر، شبیهسازی حاضر میتواند برای دانشجویان و مهندسانی که با طراحی ماشین، دینامیک سیستمهای مکانیکی و مدلسازی در Simscape کار میکنند، نمونهای کاربردی باشد. بررسی ساختار مدل به درک بهتر ارتباط میان اجزای مکانیکی و رفتار خروجی سیستم کمک میکند.
جمعبندی
در این شبیهسازی، مکانیزم تغذیه ورق فلزی یک دستگاه برش با استفاده از اجزای مکانیکی و مدلهای تماس در محیط MATLAB و Simscape بررسی شده است. سامانه شامل دو غلتک شیاردار است که از طریق دو مسیر انتقال مکانیکی به یک موتور گشتاور متصل هستند. هر مسیر انتقال از مجموعه چرخدنده ساده، چرخدنده حلزونی و محرک زنجیری تشکیل شده و در نهایت حرکت را به غلتک مربوطه منتقل میکند.
واحد محرک نیز از موتور گشتاور، فلایویل و دو کلاچ اصطکاکی دیسکی تشکیل شده است. کلاچ محرک در دورههای مشخص فلایویل را به مسیر انتقال متصل کرده و موجب پیشروی ورق میشود، در حالی که کلاچ ترمز در دورههای توقف برای ثابت نگهداشتن غلتکها و ورق مورد استفاده قرار میگیرد. تعامل میان غلتک و ورق نیز با استفاده از بلوکهای Loaded Contact Translational Friction مدلسازی شده است.
نتایج حاصل از Simscape Logging نشان میدهد که وضعیت کلاچها ارتباط مستقیمی با حرکت ورق دارد؛ بهطوریکه در زمان بستهبودن کلاچ محرک، ورق پیشروی میکند و در زمان فعالشدن کلاچ ترمز، ورق در موقعیت خود باقی میماند. این رفتار، عملکرد دورهای یک مکانیزم تغذیه صنعتی را بهصورت دینامیکی نمایش میدهد و امکان بررسی ارتباط میان سرعت شفتها، انتقال گشتاور، وضعیت کلاچها و موقعیت ورق را فراهم میکند.
در مجموع، این مدل نمونهای م
ناسب برای مطالعه شبیهسازی سیستمهای انتقال قدرت مکانیکی، کلاچهای اصطکاکی، محرکهای زنجیری، چرخدندهها و تماس اصطکاکی در مMATLAB و Simscape است و میتواند برای تحلیل رفتار دینامیکی تجهیزات تغذیه و انتقال مواد در کاربردهای صنعتی مورد استفاده قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


در شبیهسازی Sheet Metal Feeder نقش بلوک Loaded Contact Translational Friction چیست؟
این بلوک برای مدلسازی نیروی اصطکاک و تعامل مکانیکی بین غلتکهای شیاردار و ورق فلزی استفاده میشود.