
وینچ یکی از سامانههای مهم در تجهیزات صنعتی برای جابهجایی، کشیدن و بلند کردن بار است و معمولاً از یک موتور، مجموعه انتقال قدرت، کابل یا طناب و مکانیزم ترمز تشکیل میشود. عملکرد صحیح ترمز در چنین سامانهای اهمیت زیادی دارد، زیرا در شرایط مختلف لازم است حرکت بار متوقف شده و موقعیت آن بدون حرکت ناخواسته حفظ شود. در این شبیهسازی، عملکرد یک وینچ مجهز به موتور DC و ترمز دوکفشی در محیط Matlab و Simscape بررسی میشود.
مدل مورد بررسی یک وینچ را نشان میدهد که توسط یک موتور جریان مستقیم DC به حرکت درمیآید. موتور به یک منبع تغذیه 24 ولتی متصل شده و سرعت محور خروجی آن با استفاده از یک مجموعه چرخدنده با نسبت کاهش 10:1 کاهش پیدا میکند. بار کشیدهشده نیز بهصورت یک جرم دارای اصطکاک لغزشی مدل شده است. در ادامه شبیهسازی، در زمان شش ثانیه نیروی لازم برای فعالکردن ترمز دوکفشی داخلی اعمال میشود. با فعال شدن ترمز، حرکت وینچ متوقف شده و در نتیجه جرم متصل به آن نیز از حرکت بازمیایستد.
معرفی ساختار شبیهسازی وینچ
در یک سامانه وینچ، انرژی الکتریکی ابتدا به موتور اعمال میشود و موتور این انرژی را به حرکت مکانیکی تبدیل میکند. حرکت ایجادشده در محور موتور معمولاً دارای سرعت نسبتاً زیاد و گشتاور مشخصی است. از آنجا که بسیاری از کاربردهای وینچ به سرعت پایینتر و گشتاور بالاتر نیاز دارند، استفاده از گیربکس یا مکانیزم کاهش سرعت 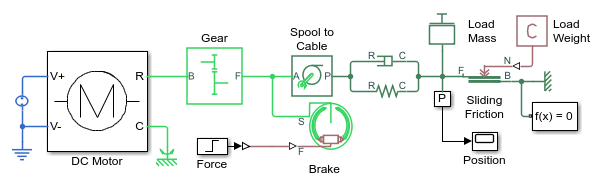 ضروری است.
در این مدل، یک نسبت کاهش 10:1 برای مجموعه انتقال قدرت در نظر گرفته شده است. بنابراین سرعت محور خروجی نسبت به محور موتور کاهش مییابد، در حالی که گشتاور در سمت خروجی افزایش پیدا میکند. این موضوع یکی از ویژگیهای مهم سامانههای انتقال قدرت در وینچها محسوب میشود و امکان کشیدن بارهای مکانیکی را با استفاده از یک موتور DC فراهم میکند.
بار مکانیکی نیز در مدل بهصورت یک جرم در حال حرکت روی سطح دارای اصطکاک در نظر گرفته شده است. در نتیجه، موتور برای حرکت دادن بار باید علاوه بر اینرسی جرم، نیروی مقاوم ناشی از اصطکاک لغزشی را نیز تأمین کند. چنین مدلی اگرچه نسبت به یک سیستم مکانیکی واقعی سادهتر است، اما برای بررسی رفتار دینامیکی وینچ و اثر ترمز بسیار مناسب است.
موتور DC در شبیهسازی وینچ
موتور مورد استفاده در این شبیهسازی از نوع موتور جریان مستقیم است و به یک منبع ولتاژ 24 ولتی متصل میشود. موتور DC در این سامانه نقش محرک اصلی را بر عهده دارد و انرژی الکتریکی منبع را به انرژی مکانیکی تبدیل میکند. خروجی مکانیکی موتور به مجموعه انتقال قدرت متصل است و در نهایت حرکت ایجادشده به وینچ و بار منتقل میشود.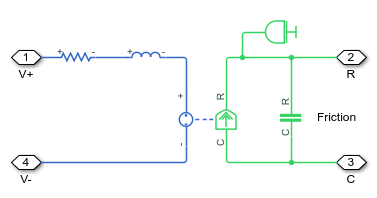
یکی از نکات مهم در تحلیل موتور DC، ارتباط میان سرعت، گشتاور و جریان آرمیچر است. زمانی که بار مکانیکی افزایش پیدا میکند، موتور برای حفظ حرکت به گشتاور بیشتری نیاز خواهد داشت. افزایش گشتاور موتور نیز معمولاً با افزایش جریان الکتریکی همراه است. بنابراین شرایط بارگذاری مکانیکی میتواند بهصورت مستقیم روی جریان مصرفی موتور و توان دریافتشده از منبع تأثیر بگذارد.
در ساختار مدل، بخش مربوط به موتور DC بهصورت یک زیرسیستم در نظر گرفته شده است. این روش باعث میشود ساختار داخلی موتور از بخش اصلی وینچ تفکیک شود و مدل از نظر سازماندهی و خوانایی وضعیت مناسبتری داشته باشد. در یک پروژه مهندسی بزرگتر نیز میتوان چنین زیرسیستمهایی را برای موتور، گیربکس، ترمز و بار بهصورت جداگانه تعریف کرد.
زیرسیستم موتور DC
زیرسیستم موتور DC یکی از بخشهای اصلی این شبیهسازی است. هدف از ایجاد این زیرسیستم، مدلسازی رفتار الکتریکی و مکانیکی موتور و انتقال حرکت آن به بخش مکانیکی وینچ است. ورودی الکتریکی موتور از منبع 24 ولتی تأمین میشود و خروجی مکانیکی آن به سیستم کاهش سرعت متصل است.
در تحلیل یک موتور DC، دو بخش اصلی قابل بررسی است. بخش اول مربوط به مدار الکتریکی موت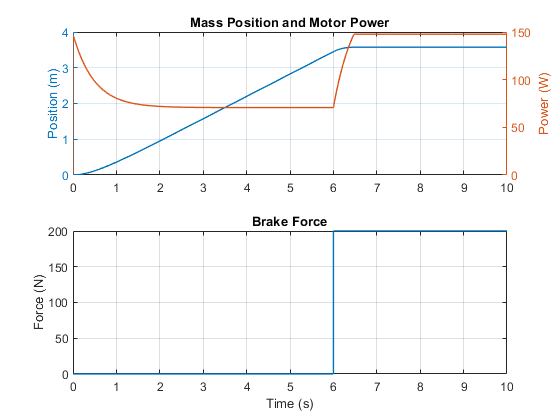 ور و جریان عبوری از سیمپیچهاست و بخش دوم رفتار مکانیکی شامل سرعت زاویهای، گشتاور و اثر بار را دربرمیگیرد. تعامل این دو بخش باعث میشود تغییرات بار مکانیکی روی کمیتهای الکتریکی نیز اثر بگذارد.
برای مثال، هنگامی که وینچ بدون ترمز در حال کشیدن بار است، موتور باید گشتاور مورد نیاز برای غلبه بر اینرسی و اصطکاک را تولید کند. در این شرایط جریان موتور متناسب با نیاز گشتاوری سیستم تعیین میشود. اما با فعالشدن ترمز و متوقفشدن محور، وضعیت دینامیکی موتور بهطور محسوسی تغییر خواهد کرد.
نقش گیربکس با نسبت کاهش 10:1
پس از موتور، حرکت مکانیکی وارد مجموعه کاهش سرعت میشود. نسبت کاهش این مجموعه برابر 10:1 است. این بدان معناست که سرعت محور خروجی نسبت به سرعت محور ورودی کاهش پیدا میکند. در مقابل، ظرفیت تولید گشتاور در محور خروجی افزایش مییابد؛ البته مقدار دقیق گشتاور واقعی به بازده و مشخصات اجزای مکانیکی نیز وابسته خواهد بود.
استفاده از چنین نسبت کاهشی برای وینچ منطقی است، زیرا کاربردهای کشیدن بار معمولاً به سرعت خطی بسیار زیاد نیاز ندارند و در عوض گشتاور خروجی مناسب اهمیت بیشتری دارد. در شبیهسازی نیز این نسبت کاهش باعث میشود ارتباط میان سرعت موتور و سرعت حرکت بار به شکل واقعبینانهتری نمایش داده شود.
از دیدگاه تحلیل سیستم، گیربکس همچنین بر نحوه انتقال اثر ترمز به موتور تأثیر میگذارد. زمانی که ترمز در سمت مکانیکی وینچ فعال میشود، توقف محور خروجی باعث ایجاد تغییر در شرایط مکانیکی منتقلشده به سمت موتور خواهد شد. بنابراین نسبت تبدیل مکانیکی یکی از پارامترهای مهم هنگام بررسی رفتار گذرای این سیستم است.
مدلسازی بار و اصطکاک لغزشی
بار متصل به وینچ در این شبیهسازی بهصورت یک جرم مدل شده است که روی یک سطح دارای اصطکاک حرکت میکند. این روش امکان بررسی حرکت خطی بار و تأثیر نیروهای مقاوم را فراهم میکند. هنگام حرکت، وینچ باید نیروی لازم برای غلبه بر اصطکاک لغزشی و همچنین شتاب دادن به جرم را تأمین کند.
در ابتدای شبیهسازی، موتور باعث حرکت وینچ شده و بار در امتداد سطح جابهجا میشود. موقعیت بار یکی از مهمترین خروجیهای این مدل است، زیرا نشان میدهد عملکرد موتور و سیستم انتقال قدرت چگونه به حرکت واقعی بار تبدیل میشود.
اصطکاک نیز نقش مهمی در این تحلیل دارد. اگر اصطکاک وجود نداشته باشد، رفتار جرم پس از اعمال نیرو با یک سیستم ایدهآل متفاوت خواهد بود. در یک مدل واقعیتر، اصطکاک میان چرخها، کابل، قرقرهها، گیربکس و سطح حرکت میتواند به شکلهای مختلفی مدل شود. در این مثال، استفاده از اصطکاک لغزشی یک مدل ساده و قابلفهم برای نمایش نیروی مقاوم بار ایجاد میکند.
عملکرد ترمز دوکفشی
یکی از بخشهای مهم شبیهسازی، ترمز داخلی دوکفشی است. ترمز دوکفشی از مکانیزمی استفاده میکند که با اعمال نیروی مکانیکی، اجزای ترمز را درگیر کرده و حرکت بخش چرخان را محدود یا متوقف میکند. در مدل حاضر، نیروی لازم برای فعالسازی ترمز در زمان مشخصی از شبیهسازی اعمال میشود.
طبق تنظیمات این مثال، در زمان شش ثانیه نیروی اعمالی به ترمز افزایش پیدا میکند و ترمز وارد عمل میشود. نتیجه مستقیم این رویداد، کاهش حرکت وینچ و سپس توقف بار است. بنابراین زمان شش ثانیه یک نقطه مهم در بررسی نمودارهای خروجی محسوب میشود و میتوان رفتار سیستم را به دو بازه قبل و بعد از فعالشدن ترمز تقسیم کرد.
پیش از فعالشدن ترمز، موتور قادر است حرکت بار را ادامه دهد. پس از اعمال ترمز، سیستم مکانیکی به سمت وضعیت توقف حرکت میکند. این تغییر ناگهانی در شرایط مکانیکی باعث میشود متغیرهای مختلف سیستم نیز تغییر کنند و همین موضوع یکی از دلایل اهمیت شبیهسازی دینامیکی چنین سامانههایی است.
بررسی نتایج شبیهسازی با Simscape Logging
برای بررسی عملکرد مدل میتوان از قابلیت Simscape Logging استفاده کرد. این قابلیت امکان ثبت و تحلیل متغیرهای فیزیکی موجود در شبکه Simscape را فراهم میکند و به کاربر اجازه میدهد رفتار کمیتهای مکانیکی و الکتریکی سیستم را پس از اجرای شبیهسازی بررسی کند.
یکی از نتایج اصلی این مدل، نمودار موقعیت جرم است. در ابتدای فرآیند، جرم تحت تأثیر حرکت وینچ روی سطح جابهجا میشود و موقعیت آن با گذشت زمان تغییر میکند. اما هنگامی که ترمز در زمان شش ثانیه فعال میشود، حرکت جرم متوقف شده و نمودار موقعیت نیز به سمت یک مقدار ثابت میل میکند.
این رفتار از نظر فیزیکی کاملاً قابل تفسیر است. تا قبل از فعالشدن ترمز، نیروی تولیدشده توسط موتور از طریق گیربکس و مکانیزم وینچ به بار منتقل میشود. در نتیجه بار حرکت میکند. پس از درگیرشدن ترمز، حرکت چرخشی وینچ متوقف میشود و چون حرکت بار به عملکرد وینچ وابسته است، موقعیت جرم نیز دیگر افزایش قابلتوجهی نخواهد داشت.
افزایش توان مصرفی موتور پس از توقف
یکی از نکات مهم این شبیهسازی، تأثیر توقف مکانیکی وینچ بر توان مصرفی موتور است. هنگامی که ترمز فعال میشود، موتور عملاً در شرایط توقف یا Stall قرار میگیرد. در چنین شرایطی سرعت موتور بسیار کاهش یافته یا به صفر میرسد، اما موتور همچنان به منبع ولتاژ متصل است.
در موتور DC، شرایط Stall با حالت عادی حرکت تفاوت اساسی دارد. زمانی که موتور در حال چرخش است، نیروی محرکه ضدالکتریکی ایجاد میشود و این نیروی ضدالکتریکی در محدود کردن جریان نقش دارد. با کاهش سرعت موتور، نیروی محرکه ضدالکتریکی نیز کاهش پیدا میکند. در نتیجه، اگر ولتاژ منبع همچنان برقرار باشد، جریان موتور میتواند افزایش پیدا کند.
به همین دلیل، در نتایج شبیهسازی مشاهده میشود که پس از اعمال ترمز و متوقفشدن موتور، مقدار توان دریافتشده از منبع افزایش پیدا میکند. این پدیده در طراحی سیستمهای واقعی اهمیت زیادی دارد، زیرا نگهداشتن موتور در وضعیت Stall برای مدت طولانی میتواند باعث افزایش جریان و در نتیجه افزایش تلفات و گرمای تولیدشده در موتور شود.
اهمیت تحلیل همزمان بخش الکتریکی و مکانیکی
یکی از مزیتهای اصلی استفاده از Matlab و Simscape در این شبیهسازی، امکان بررسی همزمان تعامل میان بخشهای الکتریکی و مکانیکی است. در یک سیستم واقعی، موتور الکتریکی و مکانیزم مکانیکی مستقل از یکدیگر عمل نمیکنند. تغییر وضعیت مکانیکی مستقیماً روی رفتار الکتریکی موتور تأثیر میگذارد و برعکس، تغییرات ولتاژ و جریان نیز عملکرد مکانیکی را تحت تأثیر قرار میدهد.
در این مدل، ابتدا انرژی الکتریکی منبع 24 ولتی به موتور داده میشود. موتور انرژی الکتریکی را به حرکت مکانیکی تبدیل میکند. سپس گیربکس سرعت را کاهش داده و گشتاور مناسب برای حرکت وینچ فراهم میکند. در نهایت حرکت به جرم منتقل شده و موقعیت آن تغییر میکند. هنگامی که ترمز فعال میشود، این زنجیره انتقال انرژی دچار تغییر میشود و توقف مکانیکی باعث تغییر وضعیت الکتریکی موتور نیز خواهد شد.
بنابراین شبیهسازی حاضر نمونهای مناسب برای مطالعه سیستمهای چندفیزیکی است؛ زیرا برای تحلیل آن تنها بررسی مدار الکتریکی موتور کافی نیست و باید رفتار مکانیکی و اثر ترمز و بار نیز در نظر گرفته شود.
تحلیل زمانی عملکرد سیستم
برای درک بهتر نتایج میتوان شبیهسازی را به دو مرحله اصلی تقسیم کرد. مرحله اول از شروع شبیهسازی تا زمان شش ثانیه است. در این بازه موتور فعال بوده و وینچ بار را حرکت میدهد. موقعیت جرم در این مدت تغییر میکند و انرژی الکتریکی از منبع به موتور منتقل میشود.
مرحله دوم از زمان شش ثانیه آغاز میشود؛ یعنی زمانی که نیروی لازم برای فعالشدن ترمز اعمال میشود. در این لحظه شرایط مکانیکی سیستم تغییر میکند. وینچ متوقف شده و در نتیجه جرم نیز از حرکت بازمیایستد. همزمان، موتور وارد شرایط نزدیک به Stall میشود و مصرف توان آن از منبع افزایش پیدا میکند.
این تغییر وضعیت را میتوان در نمودارهای ثبتشده توسط Simscape Logging مشاهده کرد. بررسی دقیق لحظه فعالشدن ترمز میتواند برای تحلیل پاسخ گذرای سیستم، سرعت توقف، تغییر جریان موتور و رفتار موقعیت بار مفید باشد.
کاربرد شبیهسازی در طراحی سامانههای وینچ
مدلسازی چنین سامانهای در Matlab تنها برای مشاهده حرکت یک جرم کاربرد ندارد. این روش میتواند در مراحل اولیه طراحی سیستمهای واقعی نیز مفید باشد. مهندس میتواند با تغییر پارامترهایی مانند ولتاژ موتور، مشخصات موتور، نسبت گیربکس، جرم بار، اصطکاک و نیروی ترمز، تأثیر هر پارامتر را بر عملکرد کل سیستم بررسی کند.
برای مثال، افزایش جرم بار میتواند نیاز گشتاوری موتور را افزایش دهد. تغییر نسبت گیربکس میتواند سرعت حرکت و گشتاور خروجی را تغییر دهد. تغییر مشخصات ترمز نیز میتواند زمان توقف سیستم و رفتار گذرای آن را تحت تأثیر قرار دهد. همچنین میتوان شرایط مختلف فعالشدن ترمز را بررسی کرد تا مشخص شود سیستم در چه شرایطی جریان بیشتری از منبع دریافت میکند.
این قابلیت بهخصوص در طراحی اولیه تجهیزات صنعتی اهمیت دارد، زیرا قبل از ساخت نمونه فیزیکی میتوان بسیاری از رفتارهای سیستم را بهصورت نرمافزاری بررسی کرد. در نتیجه، Matlab و Simscape میتوانند بهعنوان ابزارهایی برای تحلیل، طراحی و ارزیابی سامانههای الکترومکانیکی مورد استفاده قرار گیرند.
جمعبندی شبیهسازی وینچ با ترمز
در این شبیهسازی، یک وینچ مجهز به موتور DC و ترمز دوکفشی در محیط Matlab و Simscape بررسی میشود. موتور از یک منبع 24 ولتی تغذیه شده و حرکت آن از طریق یک مجموعه کاهش سرعت با نسبت 10:1 به وینچ منتقل میشود. بار نیز بهصورت یک جرم دارای اصطکاک لغزشی مدل شده است.
تا پیش از زمان شش ثانیه، موتور باعث حرکت وینچ و جابهجایی بار میشود. در زمان شش ثانیه، نیروی لازم برای فعالشدن ترمز داخلی دوکفشی اعمال شده و حرکت وینچ متوقف میشود. در نتیجه، جرم نیز از حرکت بازمیایستد و موقعیت آن تقریباً ثابت میشود.
یکی از نتایج مهم مدل این است که توقف مکانیکی وینچ باعث قرارگرفتن موتور در شرایط Stall میشود. در این حالت، به دلیل کاهش سرعت و کاهش نیروی محرکه ضدالکتریکی، جریان و توان دریافتی موتور از منبع میتواند افزایش پیدا کند. بنابراین این شبیهسازی علاوه بر نمایش عملکرد مکانیکی ترمز، ارتباط مستقیم میان توقف مکانیکی و تغییر رفتار الکتریکی موتور را نیز نشان میدهد.
بررسی چنین مدلی در Matlab میتواند دید مناسبی نسبت به طراحی و تحلیل سامانههای وینچ، موتورهای DC، گیربکسها، بارهای مکانیکی و مکانیزمهای ترمز ایجاد کند. همچنین استفاده از Simscape Logging امکان تحلیل دقیقتر کمیتهای مختلف سیستم و بررسی رفتار آنها پیش و پس از فعالشدن ترمز را فراهم میکند.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


در شبیهسازی، عملکرد Simscape Logging برای تحلیل توقف بار چگونه استفاده میشود؟
با ثبت متغیرهای فیزیکی، تغییر موقعیت جرم و توقف آن پس از فعالشدن ترمز قابل بررسی است.
چرا پس از فعالشدن ترمز، موتور DC در شبیهسازی وارد حالت Stall میشود؟
چون ترمز حرکت مکانیکی را متوقف میکند و با کاهش سرعت موتور، نیروی محرکه ضدالکتریکی کم شده و جریان موتور افزایش مییابد.
نسبت کاهش 10:1 در شبیهسازی وینچ چه تأثیری بر رفتار سیستم دارد؟
سرعت محور خروجی را کاهش داده و در مقابل، گشتاور قابل انتقال به وینچ را افزایش میدهد.