
سیستمهای قرقره مرکب یکی از سازوکارهای مهم در مهندسی مکانیک هستند که برای جابهجایی بارهای سنگین با استفاده از نیروی کمتر به کار میروند. این سیستمها با ترکیب چند قرقره ثابت و متحرک و استفاده از طناب، امکان ایجاد مزیت مکانیکی را فراهم میکنند. از کاربردهای مهم این سازوکار میتوان به جرثقیلها، بالابرهای صنعتی، تجهیزات باربرداری، ماشینآلات ساختمانی و سامانههای انتقال بار اشاره کرد. بررسی رفتار دینامیکی این سیستمها اهمیت زیادی دارد؛ زیرا نیروی موردنیاز برای بلند کردن بار، سرعت حرکت طناب، سرعت چرخش قرقرهها و کشش ایجادشده در بخشهای مختلف طناب، همگی به ساختار مکانیکی سیستم و نحوه حرکت آن وابسته هستند.
در این شبیهسازی، یک سیستم قرقره مرکب با استفاده از بلوکهای Belt Pulley و Rope در کتابخانه Simscape Driveline نرمافزار Matlab مدلسازی میشود. آرایش مکانیکی سیستم بهصورت یک مجموعه سهبرابری یا Threefold Purchase با استفاده از دو بلوک سهقرقرهای طراحی شده است. این پیکربندی دارای مزیت مکانیکی ایدئال برابر با ۶ است؛ بنابراین، در شرایط ایدئال، نیروی لازم برای نگه داشتن یا بلند کردن بار به یکششم وزن آن کاهش مییابد. در مدل مورد بررسی، باری با جرم ۱۰ تن متریک تحت تأثیر نیروی گرانش قرار دارد و با استفاده از یک منبع سرعت ایدئال که انتهای طناب را میکشد، به سمت بالا حرکت میکند.
۱. معرفی سیستم قرقره مرکب
قرقره مرکب از ترکیب چند قرقره تشکیل میشود که به کمک طناب یا کابل به یکدیگر متصل هستند. هدف اصلی استفاده از این ساختار، کاهش نیروی ورودی موردنیاز برای 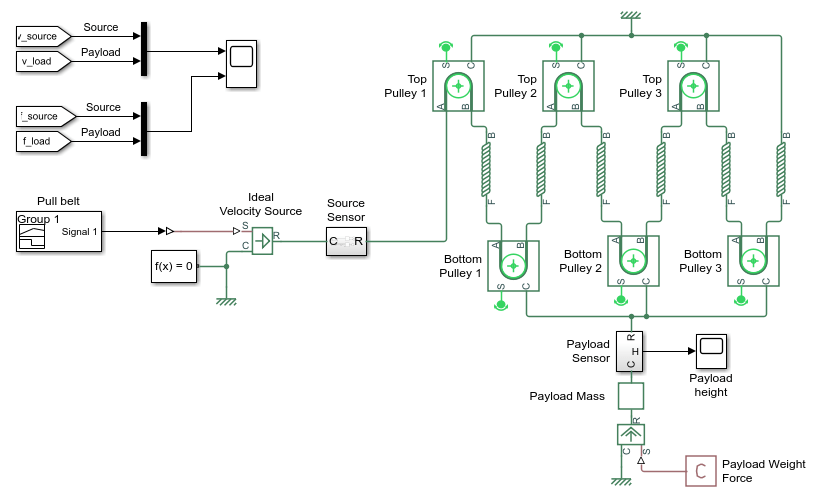 جابهجایی بار است. در یک قرقره ساده، ممکن است تنها جهت اعمال نیرو تغییر کند؛ اما در یک سیستم قرقره مرکب، علاوه بر تغییر جهت نیرو، میتوان مقدار نیروی لازم برای بلند کردن بار را نیز کاهش داد.
در سیستمهای باربرداری، وزن بار معمولاً بهوسیله چند بخش از طناب تحمل میشود. اگر کشش طناب در تمام بخشهای مؤثر تقریباً یکسان باشد و تعداد بخشهای نگهدارنده بار برابر با شش باشد، هر بخش بهطور ایدئال یکششم وزن بار را تحمل خواهد کرد. در نتیجه، نیروی موردنیاز برای بلند کردن بار کاهش مییابد. این ویژگی را مزیت مکانیکی سیستم مینامند.
مزیت مکانیکی نشان میدهد که سیستم تا چه اندازه میتواند نیروی ورودی موردنیاز برای جابهجایی یک بار را کاهش دهد. البته کاهش نیرو به معنای کاهش انرژی موردنیاز برای بلند کردن بار به همان نسبت نیست. در یک سیستم ایدئال، کاهش نیروی ورودی با افزایش طول طناب کشیدهشده جبران میشود. به عبارت دیگر، برای بالا بردن بار به اندازه مشخص، باید طول بیشتری از طناب کشیده شود.
۲. ساختار مکانیکی مدل شبیهسازی
مدل مورد بررسی از یک سیستم قرقره مرکب تشکیل شده است که در آن دو مجموعه سهقرقرهای به کمک طناب به یکدیگر متصل میشوند. این آرایش با عنوان Threefold 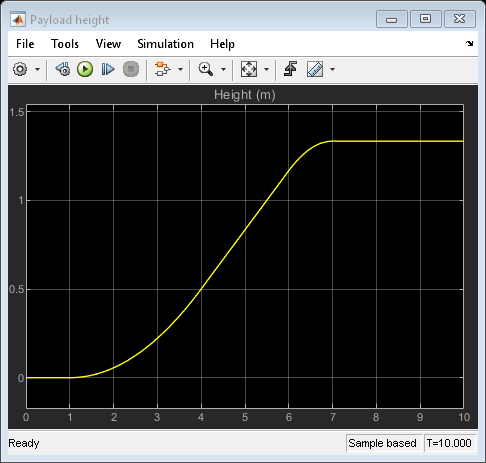 Purchase شناخته میشود و در پیکربندی ارائهشده، مزیت مکانیکی ایدئال آن برابر با ۶ است. انتخاب این ساختار امکان بررسی همزمان حرکت بار، چرخش قرقرهها و تغییرات کشش طناب را فراهم میکند.
اجزای اصلی مدل عبارتاند از:
- قرقرهها: برای هدایت طناب و ایجاد ارتباط مکانیکی میان بخشهای مختلف سیستم استفاده میشوند. حرکت طناب باعث چرخش قرقرهها میشود.
- طناب: نیروی کششی را در طول سیستم انتقال میدهد و بخشهای مختلف آن در نگهداری بار مشارکت میکنند.
- بار با جرم ۱۰ تن متریک: بار اصلی سیستم است که تحت تأثیر نیروی گرانش قرار دارد و باید به سمت بالا حرکت کند.
- منبع سرعت ایدئال (Ideal Velocity Source): حرکت انتهای طناب را کنترل میکند و با اعمال سرعت تعیینشده، شرایط بالا بردن و پایین آمدن سرعت حرکت بار را ایجاد میکند.
- اتصالات مکانیکی و تکیهگاهها: ارتباط میان اجزای مدل را برقرار میکنند و شرایط حرکتی و چرخشی قرقرهها را مشخص میسازند.
در محیط Simscape Driveline، این اجزا بهصورت بلوکهای فیزیکی به یکدیگر متصل میشوند. در این روش، روابط مکانیکی اجزا از طریق اتصالات فیزیکی برقرار میشوند و رف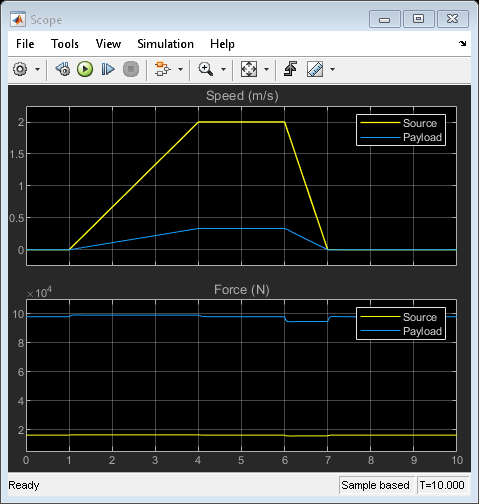 تار سیستم بر اساس قوانین حاکم بر حرکت و انتقال نیرو محاسبه میشود. در نتیجه، مدل تنها یک نمایش هندسی از قرقرهها نیست، بلکه رفتار دینامیکی آنها را نیز بازسازی میکند.
۳. نقش بلوک Belt Pulley در Matlab
بلوک Belt Pulley در کتابخانه Simscape Driveline برای مدلسازی ارتباط مکانیکی میان اجزایی استفاده میشود که به کمک تسمه یا سازوکار انتقال انعطافپذیر مشابه به یکدیگر مرتبط هستند. این بلوک امکان تعریف رفتار چرخشی و انتقال حرکت میان اجزای متصل را فراهم میکند. بسته به ساختار مدل و پارامترهای انتخابشده، میتوان از آن برای بازنمایی رفتارهای مکانیکی مرتبط با انتقال حرکت استفاده کرد.
در شبیهسازی قرقره مرکب، این بلوک در کنار بلوک Rope به ایجاد ساختار مکانیکی موردنیاز کمک میکند. ارتباط میان حرکت خطی طناب و حرکت چرخشی قرقرهها اهمیت زیادی دارد؛ زیرا سرعت خطی طناب، شعاع مؤثر قرقره و سرعت زاویهای آن به یکدیگر وابسته هستند.
برای یک قرقره با شعاع مؤثر ثابت و بدون لغزش طناب روی سطح آن، رابطه سرعت خطی طناب و سرعت زاویهای قرقره بهصورت زیر بیان میشود:
\[v=r\omega\]
در این رابطه، \(v\) سرعت خطی طناب، \(r\) شعاع مؤثر قرقره و \(\omega\) سرعت زاویهای قرقره بر حسب رادیا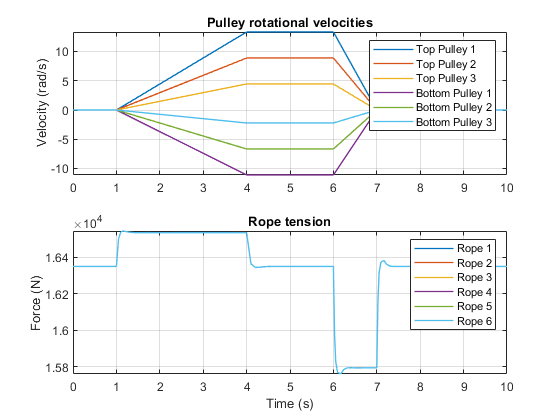 ن بر ثانیه است. این رابطه نشان میدهد که برای یک شعاع مشخص، افزایش سرعت طناب باعث افزایش متناسب سرعت چرخش قرقره میشود. در یک سیستم چندقرقرهای، به دلیل تفاوت در نحوه اتصال اجزا و قیود حرکتی، سرعت چرخشی قرقرههای مختلف ممکن است با یکدیگر متفاوت باشد.
۴. نقش بلوک Rope در مدلسازی طناب
طناب یکی از اجزای اصلی سیستم قرقره مرکب است؛ زیرا نیروی کششی را از منبع محرک به مجموعه قرقرهها و بار انتقال میدهد. بلوک Rope در کتابخانه Simscape Driveline برای مدلسازی رفتار طناب در چنین ساختارهایی به کار میرود.
در تحلیل یک سیستم قرقره، باید به این نکته توجه کرد که طناب در حالت ایدئال نیروی کششی را منتقل میکند و برای تحمل بار به نیروی فشاری متکی نیست. همچنین، در مدلهای ساده ایدئال معمولاً فرض میشود که جرم طناب ناچیز است و کشسانی آن در مقایسه با سایر اجزا قابل صرفنظر کردن است. با این حال، رفتار دقیق مدل به قابلیتهای بلوک، تنظیمات انتخابشده و فرضیات فیزیکی آن بستگی دارد.
در این شبیهسازی، بخشهای مختلف طناب بار را نگه میدارند. به دلیل مزیت مکانیکی برابر با ۶، کشش هر بخش نگهدارنده در حالت ایدئال برابر با یکششم نیروی وزن بار خواهد بود. این ویژگی امکان بررسی توزیع نیرو در سیستم را فراهم میکند و نشان میدهد که چگونه یک آرایش چندقرقرهای میتواند نیروی ورودی موردنیاز را کاهش دهد.
۵. محاسبه وزن بار و مزیت مکانیکی
جرم بار مورد استفاده در این مدل برابر با ۱۰ تن متریک است. از آنجا که هر تن متریک برابر با ۱۰۰۰ کیلوگرم است، جرم بار بر حسب واحد استاندارد دستگاه بینالمللی برابر خواهد بود با:
\[m=10\,000\ \text{kg}\]
وزن بار از حاصلضرب جرم در شتاب گرانش به دست میآید:
\[W=mg\]
با در نظر گرفتن شتاب گرانش تقریبی برابر با \(9.81\ \text{m/s}^2\)، وزن بار به صورت زیر محاسبه میشود:
\[W=10\,000\times9.81=98\,100\ \text{N}\]
بنابراین، نیروی وزن بار تقریباً برابر با ۹۸٫۱ کیلونیوتن است. این نیرو در جهت پایین وارد میشود و منبع محرک باید نیروی کششی کافی برای نگه داشتن بار و سپس بالا بردن آن فراهم کند.
مزیت مکانیکی ایدئال سیستم برابر با ۶ است. در یک سیستم ایدئال، نیروی کششی موردنیاز برای تعادل بار از رابطه زیر به دست میآید:
\[F_{\text{in}}=\frac{W}{MA}\]
در این رابطه، \(F_{\text{in}}\) نیروی کشش ورودی و \(MA\) مزیت مکانیکی سیستم است. با جایگذاری مقادیر موجود خواهیم داشت:
\[F_{\text{in}}=\frac{98\,100}{6}=16\,350\ \text{N}\]
در نتیجه، نیروی کششی ایدئال موردنیاز برای نگه داشتن بار تقریباً برابر با ۱۶٫۳۵ کیلونیوتن است. این مقدار در مقایسه با وزن کل بار بسیار کمتر است؛ زیرا بار بهوسیله چند بخش از طناب نگه داشته میشود.
این محاسبه بر اساس شرایط ایدئال انجام شده است. اگر در مدل، اصطکاک، اینرسی چرخشی، تلفات مکانیکی یا سایر اثرهای غیرایدهآل در نظر گرفته شوند، نیروی ورودی واقعی میتواند با مقدار محاسبهشده تفاوت داشته باشد. بنابراین، مقدار ۱۶٫۳۵ کیلونیوتن یک مقدار مرجع برای تحلیل اولیه و بررسی تعادل سیستم است.
۶. اصل کار سیستم در آغاز شبیهسازی
در ابتدای شبیهسازی، تمام اجزای سیستم در حالت سکون قرار دارند. سرعت منبع سرعت ایدئال در ابتدا صفر است و بار نیز حرکتی ندارد. با وجود این، به دلیل وجود نیروی گرانش، سیستم تحت تأثیر وزن بار قرار دارد و برای جلوگیری از حرکت رو به پایین باید نیروی کششی مناسبی در طناب ایجاد شود.
در شرایط اولیه، منبع سرعت ایدئال نیرویی ایجاد میکند که با بار واردشده به سیستم در تعادل قرار دارد. به این ترتیب، نیروهای مؤثر بر بار یکدیگر را خنثی میکنند و شتاب اولیه آن صفر باقی میماند. در شرایط ایدئال، کشش هر یک از شش بخش نگهدارنده طناب برابر با یکششم وزن بار خواهد بود.
باید توجه داشت که منبع سرعت ایدئال، برخلاف یک منبع نیروی ایدئال، سرعت حرکت را بهعنوان متغیر کنترلشده تعیین میکند. نیروی موردنیاز برای ایجاد این حرکت بر اساس بار، شرایط مکانیکی و قیود سیستم محاسبه میشود. ازاینرو، نیروی تولیدشده توسط منبع ممکن است در طول شبیهسازی تغییر کند؛ حتی اگر مشخصات بار ثابت باقی بمانند.
۷. بررسی مرحله شتابگیری بار
پس از آغاز حرکت، سرعت منبع افزایش مییابد و انتهای طناب را در جهت موردنظر میکشد. در نتیجه، سیستم قرقره مرکب شروع به حرکت میکند و بار به سمت بالا شتاب میگیرد. در این مرحله، نیروی کششی طناب باید علاوه بر متعادل کردن وزن بار، اثر نیروی لازم برای ایجاد شتاب رو به بالا را نیز تأمین کند.
برای تحلیل ساده حرکت بار در جهت عمودی، اگر جهت بالا را مثبت در نظر بگیریم، قانون دوم نیوتن به صورت زیر نوشته میشود:
\[F_{\text{up}}-mg=ma\]
در این رابطه، \(F_{\text{up}}\) مجموع نیروهای رو به بالا وارد بر بار و \(a\) شتاب عمودی آن است. در یک سیستم ایدئال با شش بخش نگهدارنده طناب، اگر کشش هر بخش برابر با \(T\) باشد، مجموع نیروهای رو به بالای ناشی از طناب برابر با \(6T\) خواهد بود. بنابراین:
\[6T-mg=ma\]
با مرتبسازی رابطه بالا خواهیم داشت:
\[T=\frac{m(g+a)}{6}\]
این رابطه نشان میدهد که در هنگام شتابگیری بار به سمت بالا، کشش طناب از مقدار تعادلی آن بیشتر میشود. اگر شتاب بار صفر باشد، کشش به مقدار ایدئال تعادل بازمیگردد؛ اما هنگامی که شتاب مثبت است، نیروی بیشتری برای حرکت دادن بار موردنیاز خواهد بود.
در مدل واقعی شبیهسازی، نیروی موردنیاز منبع سرعت ممکن است تحت تأثیر رفتار چرخشی قرقرهها، اینرسی اجزای مکانیکی و نحوه مدلسازی طناب نیز قرار گیرد. بنابراین، رابطه فوق یک تحلیل پایه برای تفسیر نتایج است و جایگزین حل کامل معادلات مدل Simscape نمیشود.
۸. بررسی مرحله کاهش سرعت
پس از آنکه بار به سرعت موردنظر رسید، منبع سرعت میتواند سرعت حرکت طناب را کاهش دهد. در این مرحله، شتاب بار در جهت مخالف حرکت آن قرار میگیرد و مقدار شتاب با علامت منفی نسبت به جهت بالارفتن در نظر گرفته میشود.
با فرض آنکه بار همچنان به سمت بالا حرکت میکند اما سرعت آن در حال کاهش است، شتاب عمودی آن منفی خواهد بود. در نتیجه، برای کاهش سرعت بار، نیروی خالص رو به بالا باید کمتر از نیروی لازم برای شتابگیری مثبت باشد. در مدل ایدئال، کشش هر بخش نگهدارنده طناب از رابطه زیر به دست میآید:
\[T=\frac{m(g+a)}{6}\]
در این حالت، \(a\) منفی است و در نتیجه کشش طناب نسبت به مقدار لازم برای بالا بردن شتابدار بار کاهش پیدا میکند. این رفتار با توضیحات نتایج شبیهسازی مطابقت دارد؛ زیرا هنگام شتابگیری، کشش طناب افزایش مییابد و در زمان کاهش سرعت، کشش آن کمتر میشود.
البته کاهش سرعت به معنی حذف کامل نیروی کششی نیست. تا زمانی که بار تحت تأثیر گرانش قرار دارد و طناب آن را نگه میدارد، کشش طناب باید شرایط حرکتی و تعادل دینامیکی سیستم را تأمین کند. مقدار دقیق این کشش به شتاب لحظهای، نحوه اعمال حرکت و فرضیات مدل وابسته است.
۹. بررسی نتایج شبیهسازی در Scope
در مدل ارائهشده، ابزار Scope برای نمایش سیگنالهای منتخب در طول زمان استفاده میشود. با استفاده از این ابزار میتوان تغییرات سرعت و سایر کمیتهای موردنیاز را مشاهده کرد و رفتار سیستم را در مرحله شروع حرکت، شتابگیری، حرکت با سرعت مشخص و کاهش سرعت تحلیل کرد.
نمودارهای Scope به مهندس امکان میدهند تا ارتباط میان فرمان سرعت ورودی و پاسخ مکانیکی سیستم را بررسی کند. برای مثال، اگر سرعت منبع بهتدریج افزایش یابد، سیستم نیز باید متناسب با قیود هندسی قرقرهها به حرکت درآید. در این شرایط، تغییرات کشش طناب با تغییر شتاب بار ارتباط دارد.
از مهمترین مواردی که میتوان در نتایج Scope بررسی کرد، میتوان به موارد زیر اشاره کرد:
- شروع حرکت سیستم از حالت سکون.
- تغییر سرعت بار در زمان شتابگیری.
- تغییرات کشش طناب همزمان با افزایش سرعت.
- رفتار سیستم هنگام کاهش سرعت منبع محرک.
- نحوه بازگشت نیروها به شرایط نزدیک به تعادل در صورت کاهش شتاب.
تحلیل نمودارها باید بر اساس سیگنالهای واقعی ثبتشده در مدل انجام شود. از آنجا که مقادیر عددی و مقیاس دقیق نمودارها در توضیحات متنی مثال ارائه نشدهاند، نمیتوان مقدار دقیق سرعت نهایی، زمان شتابگیری یا بیشینه کشش طناب را صرفاً از توضیحات استخراج کرد. با این حال، روند کلی تغییرات نیرو و سرعت از اصول دینامیک سیستم قابل پیشبینی است.
۱۰. تحلیل نتایج Simscape Logging
یکی از قابلیتهای مهم Simscape، ثبت متغیرهای فیزیکی در طول اجرای شبیهسازی است. این قابلیت که با عنوان Simscape Logging شناخته میشود، امکان بررسی جزئیات رفتار داخلی سیستم را فراهم میکند. در مثال قرقره مرکب، نتایج ثبتشده شامل سرعتهای چرخشی قرقرهها و کشش بخشهای مختلف طناب است.
بر اساس نتایج این شبیهسازی، قرقرههایی که در امتداد مسیر انتقال حرکت قرار دارند، سرعتهای چرخشی متفاوتی خواهند داشت. قرقرههای متوالی در آرایش مکانیکی مورد بررسی با سرعتهای کمتری نسبت به حرکت بخشهای سریعتر سیستم میچرخند. این رفتار از روابط هندسی میان طناب، قرقرهها و نحوه اتصال اجزای سیستم ناشی میشود.
همچنین، نمودارهای کشش نشان میدهند که در شرایط ایدئال، هر بخش نگهدارنده طناب نیرویی معادل یکششم نیروی وزن بار را تحمل میکند. این نتیجه با مزیت مکانیکی ۶ سیستم سازگار است. با این حال، در صورت وجود اثرهای غیرایدهآل یا شتابهای متفاوت، لازم است تغییرات کشش لحظهای نیز در تحلیل لحاظ شوند.
در طول حرکت، هنگامی که بار شتاب میگیرد، کشش طناب افزایش پیدا میکند. با کاهش شتاب و نزدیک شدن سیستم به شرایط حرکت یکنواخت، کشش به مقدار تعادلی نزدیک میشود. هنگام کاهش سرعت نیز کشش طناب متناسب با شتاب لحظهای تغییر میکند. این تغییرات نشان میدهند که نیروی واردشده به طناب فقط به وزن بار وابسته نیست، بلکه رفتار دینامیکی کل سیستم نیز بر آن اثر میگذارد.
۱۱. رابطه سرعت طناب و سرعت بار
یکی از ویژگیهای اساسی سیستمهای قرقره مرکب، ارتباط میان طول طناب کشیدهشده و جابهجایی بار است. در یک سیستم ایدئال با مزیت مکانیکی ۶، اگر شش بخش طناب بهطور مؤثر از بار متحرک پشتیبانی کنند، جابهجایی بار با طول طناب کشیدهشده رابطهای معکوس از نظر ضریب دارد.
در حالت ایدئال میتوان نوشت:
\[x_{\text{rope}}=6x_{\text{load}}\]
در این رابطه، \(x_{\text{rope}}\) طول طناب کشیدهشده و \(x_{\text{load}}\) جابهجایی عمودی بار است. با مشتقگیری نسبت به زمان، رابطه سرعتها به دست میآید:
\[v_{\text{rope}}=6v_{\text{load}}\]
بنابراین، برای بالا بردن بار به اندازه یک متر، در شرایط ایدئال باید شش متر طناب کشیده شود. به همین ترتیب، سرعت خطی طناب شش برابر سرعت حرکت بار خواهد بود. این رابطه، مبادله میان نیرو و سرعت را در سیستم قرقره مرکب نشان میدهد.
این ضریب به آرایش هندسی و تعداد بخشهای مؤثر طناب وابسته است. در مدلسازی دقیق، باید قیود هندسی تعریفشده در مدل بررسی شوند تا جهت حرکت و نسبت سرعتها بهدرستی تفسیر شود.
۱۲. اهمیت شبیهسازی قرقره مرکب در مهندسی
شبیهسازی سیستمهای قرقره مرکب در Matlab و Simscape Driveline به مهندسان کمک میکند تا پیش از ساخت نمونه فیزیکی، عملکرد مکانیکی سامانه را بررسی کنند. طراحی تجهیزات باربرداری نیازمند شناخت دقیق نیروها، سرعتها، شتابها و محدودیتهای مکانیکی است. استفاده از مدلسازی رایانهای میتواند روند تحلیل اولیه را سادهتر کند و امکان ارزیابی شرایط مختلف کاری را فراهم سازد.
از جمله کاربردهای این نوع شبیهسازی میتوان به موارد زیر اشاره کرد:
- طراحی بالابرهای صنعتی: بررسی نیروی لازم برای جابهجایی بارهای سنگین و ارزیابی رفتار سیستم در شروع و پایان حرکت.
- تحلیل جرثقیلها و تجهیزات باربرداری: مطالعه توزیع کشش در بخشهای مختلف طناب و بررسی شرایط بارگذاری.
- بررسی سامانههای انتقال حرکت: تحلیل ارتباط میان سرعت خطی طناب و سرعت زاویهای قرقرهها.
- آموزش مهندسی مکانیک: نمایش کاربرد قوانین نیوتن، مزیت مکانیکی و ارتباط میان نیرو و سرعت در یک مدل فیزیکی.
- ارزیابی شرایط گذرا: بررسی رفتار سیستم هنگام شتابگیری و کاهش سرعت، بهجای محدود شدن به تحلیل استاتیکی.
یکی از مزیتهای اصلی شبیهسازی، امکان تغییر پارامترهای مدل و مقایسه پاسخهای سیستم در شرایط مختلف است. برای نمونه، میتوان جرم بار، فرمان سرعت، شتاب ورودی یا ساختار قرقرهها را تغییر داد و اثر آنها را بر نیروی کششی و سرعت چرخشی اجزا بررسی کرد. چنین تحلیلهایی در انتخاب ساختار مناسب برای کاربردهای صنعتی مفید هستند.
۱۳. نکات مهم در تفسیر نتایج
در بررسی نتایج مدل باید میان تحلیل استاتیکی و تحلیل دینامیکی تفاوت قائل شد. در تحلیل استاتیکی، سیستم در حالت تعادل قرار دارد و شتاب بار صفر است؛ بنابراین، نیروی کششی ورودی در یک سیستم ایدئال با مزیت مکانیکی ۶ برابر با یکششم وزن بار خواهد بود. اما در تحلیل دینامیکی، شتاب بار و رفتار چرخشی قرقرهها بر نیروهای موردنیاز اثر میگذارند.
نکته دیگر آن است که مزیت مکانیکی ایدئال را نباید بدون بررسی فرضیات مدل بهعنوان نسبت دقیق نیروهای واقعی در همه شرایط در نظر گرفت. وجود اصطکاک در محور قرقرهها، مقاومت در برابر حرکت طناب، جرم اجزا، اینرسی دورانی و تغییر شکل طناب میتواند رفتار سیستم را از حالت ایدئال دور کند. برای ارزیابی دقیقتر، باید مشخصات بلوکها و پارامترهای فعال در مدل بررسی شوند.
همچنین، منبع سرعت ایدئال یک ابزار مناسب برای تحمیل حرکت مشخص و مطالعه پاسخ نیروهای سیستم است، اما لزوماً نماینده کامل یک موتور یا محرک واقعی نیست. در یک سامانه صنعتی، محدودیت گشتاور، توان موتور، کنترلکننده سرعت و عملکرد ترمز میتوانند بر پاسخ سیستم تأثیر بگذارند. بنابراین، در مراحل پیشرفته طراحی میتوان مدل را با یک محرک واقعیتر و اجزای کنترلی تکمیل کرد.
۱۴. جمعبندی
در این شبیهسازی، یک سیستم قرقره مرکب با استفاده از بلوکهای Belt Pulley و Rope در کتابخانه Simscape Driveline مدلسازی شده است. این سیستم از دو مجموعه سهقرقرهای تشکیل میشود و با داشتن مزیت مکانیکی ایدئال برابر با ۶، امکان بالا بردن باری به جرم ۱۰ تن متریک را با نیرویی بهمراتب کمتر از وزن کل بار فراهم میکند.
در ابتدای شبیهسازی، سیستم در حالت سکون قرار دارد و منبع سرعت ایدئال نیروی لازم برای برقراری تعادل با بار را تأمین میکند. با افزایش سرعت منبع، بار شتاب میگیرد و کشش طناب افزایش مییابد. سپس، هنگام کاهش سرعت، کشش طناب نیز کاهش پیدا میکند. نتایج Simscape Logging امکان بررسی سرعتهای چرخشی قرقرهها و کشش بخشهای مختلف طناب را فراهم میکنند و نشان میدهند که در شرایط ایدئال، هر بخش نگهدارنده طناب یکششم نیروی وزن بار را تحمل میکند.
این مثال نشان میدهد که چگونه میتوان از Matlab و Simscape Driveline برای تحلیل رفتار دینامیکی یک سازوکار مکانیکی استفاده کرد. ترکیب روابط نظری مکانیک با نتایج شبیهسازی، درک دقیقتری از مزیت مکانیکی، توزیع نیرو، ارتباط سرعتها و رفتار گذرای سیستم فراهم میسازد. چنین رویکردی میتواند در آموزش مهندسی، طراحی تجهیزات باربرداری و ارزیابی اولیه سامانههای انتقال حرکت مورد استفاده قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

آیا نتایج این شبیهسازی برای طراحی واقعی بالابر قابل استفاده است؟
بهعنوان تحلیل اولیه بله، اما باید اصطکاک، اینرسی دورانی، جرم اجزا و محدودیتهای موتور واقعی نیز در نظر گرفته شوند تا نتایج به شرایط صنعتی نزدیکتر شود.
رابطه بین سرعت طناب و سرعت بار در این سیستم چگونه است؟
برقرار است؛ یعنی سرعت طناب شش برابر سرعت بار است. این همان مبادله نیرو و سرعت در قرقره مرکب است.
چرا هنگام شتابگیری بار، کشش طناب بیشتر از حالت تعادل میشود؟
، وقتی بار شتاب مثبت دارد، علاوه بر وزن، نیروی لازم برای شتابگیری هم به طناب وارد میشود و کشش افزایش مییابد.
مزیت مکانیکی ۶ در این سیستم دقیقاً به چه معناست؟
یعنی در شرایط ایدئال، نیروی لازم برای بلند کردن بار یکششم وزن آن است. برای بار ۱۰ تنی با وزن حدود ۹۸.۱ کیلونیوتن، نیروی ورودی ایدئال حدود ۱۶.۳۵ کیلونیوتن خواهد بود.
چرا در این شبیهسازی از بلوک Belt Pulley استفاده شده و نه بلوکهای سادهتر قرقره؟
چون بلوک Belt Pulley در Simscape Driveline رفتار چرخشی و انتقال حرکت بین اجزا را با جزئیات بیشتری مدل میکند و امکان تعریف پارامترهای واقعیتر مثل شعاع مؤثر و بدون لغزش را فراهم میسازد.