
دیفرانسیل یکی از اجزای مهم در سامانه انتقال قدرت خودرو است که وظیفه اصلی آن انتقال گشتاور به چرخهای محرک و فراهم کردن امکان چرخش چرخها با سرعتهای متفاوت را بر عهده دارد. این اختلاف سرعت بهخصوص هنگام عبور خودرو از پیچ اهمیت زیادی پیدا میکند، زیرا چرخ داخلی و خارجی مسیرهای متفاوتی را طی میکنند. در یک دیفرانسیل معمولی یا Open Differential، توزیع گشتاور میان دو چرخ به گونهای انجام میشود که در شرایطی مانند کاهش شدید اصطکاک یک چرخ، امکان کاهش توان قابل استفاده در چرخ دیگر نیز وجود دارد. به همین دلیل، در بسیاری از سامانههای انتقال قدرت پیشرفته از دیفرانسیل لغزش محدود یا Limited Slip Differential استفاده میشود.
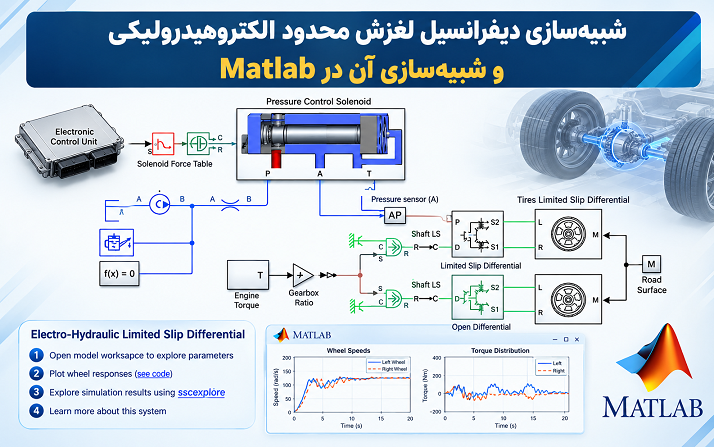
در این شبیهسازی، یک سامانه دیفرانسیل لغزش محدود الکتروهیدرولیکی در محیط Matlab و با استفاده از مجموعه ابزارهای Simscape، Simscape Driveline، Simscape Fluids و Simulink مدلسازی شده است. هدف اصلی این مدل، بررسی نحوه عملکرد سامانه کنترل لغزش محدود و مشاهده پاسخ سرعت و گشتاور چرخهای سمت چپ و راست است. ویژگی مهم این ساختار، استفاده همزمان از کنترل الکترونیکی و عملگر هیدرولیکی برای ایجاد نیروی لازم جهت محدود کردن اختلاف سرعت چرخها است.
معرفی سامانه دیفرانسیل لغزش محدود الکتروهیدرولیکی
در یک دیفرانسیل باز، هنگامی که یکی از چرخها روی سطحی با ضریب اصطکاک پایین قرار میگیرد، ممکن است سرعت آن چرخ به شکل قابل توجهی افزایش پیدا کند. در چنین شرایطی، انتقال مؤثر گشتاور به چرخ دارای چسبندگی بیشتر میتواند محدود شود. دیفرانسیل لغزش محدود برای کاهش این مشکل طراحی شده است. این سامانه با ایجاد مقاومت کنترلشده در برابر اختلاف سرعت دو خروجی، اجازه نمیدهد اختلاف سرعت میان چرخها بیش از مقدار مورد نظر افزایش پیدا کند.
در ساختار الکتروهیدرولیکی این شبیهسازی، تصمیمگیری برای اعمال کنترل توسط یک واحد کنترل الکترونیکی انجام میشود. این واحد اختلاف لغزش یا سرعت نسبی میان چرخ راست و چپ را بررسی میکند و بر اساس مقدار آن، فرمان مناسبی برای شیر سلونوئیدی کنترل فشار ارسال میکند. شیر کنترل فشار نیز با تنظیم فشار هیدرولیکی، مکانیزم عملگر دیفرانسیل لغزش محدود را فعال میکند.
بنابراین میتوان عملکرد کلی سامانه را به صورت یک زنجیره کنترلی در نظر گرفت: ابتدا وضعیت حرکتی چرخها اندازهگیری میشود، سپس اختلاف سرعت یا لغزش میان آنها در واحد کنترل الکترونیکی پردازش میشود، پس از آن فرمان الکتریکی به شیر کنترل فشار ارسال شده و در نهایت فشار هیدرولیکی ایجادشده باعث اعمال مکانیزم محدودکننده لغزش میشود.
ابزارهای مورد استفاده در شبیهسازی
برای ایجاد مدل کامل این سامانه از چند محیط تخصصی Matlab استفاده شده است. بخش مکانیکی سامانه توسط Simscape Driveline مدلسازی میشود. این محیط برای ایجاد مدلهای مرتبط با انتقال قدرت، چرخدندهها، شفتها، دیفرانسیلها، کلاچها و اجزای مکانیکی خودرو کاربرد دارد.
برای مدلسازی بخش هیدرولیکی نیز از Simscape Fluids استفاده شده است. این ابزار امکان مدلسازی اجزایی مانند شیرها، عملگرهای هیدرولیکی، منابع فشار و سایر اجزای سیستمهای سیالاتی را فراهم میکند. در این نمونه، بخش هیدرولیکی نقش مهمی در انتقال فرمان کنترلی به مکانیزم محدودکننده لغزش دارد.
همچنین Simulink برای پیادهسازی منطق کنترلی و ارتباط میان بخشهای مختلف مدل مورد استفاده قرار میگیرد. در کنار آن، Simscape امکان اتصال و شبیهسازی همزمان دامنههای فیزیکی مختلف را فراهم میکند. ترکیب این ابزارها باعث میشود رفتار الکتریکی، کنترلی، هیدرولیکی و مکانیکی سامانه در یک مدل یکپارچه بررسی شود.
ساختار کلی مدل دیفرانسیل لغزش محدود
مدل اصلی دارای یک ساختار تست یا Test Harness است که شرایط لازم را برای ارزیابی رفتار سامانه فراهم میکند. در این مدل، دو چرخ چپ و راست به عنوان خروجیهای اصلی سامانه در نظر گرفته شدهاند و رفتار سرعت و گشتاور آنها در طول شبیهسازی بررسی میشود.
واحد کنترل الکترونیکی بر اساس لغزش نسبی میان چرخها تصمیم میگیرد که چه مقدار فشار باید توسط شیر سلونوئیدی کنترل شود. هنگامی که اختلاف سرعت چرخها از محدوده مورد نظر خارج میشود، سیستم کنترل میتواند فرمان افزایش فشار را صادر کند. افزایش فشار باعث فعال شدن مکانیزم محدودکننده لغزش شده و در نتیجه اختلاف سرعت میان دو چرخ کنترل میشود.
این ساختار یک نمونه مناسب برای بررسی سیستمهای کنترل چندفیزیکی است؛ زیرا در آن یک سیگنال کنترلی الکتریکی در نهایت موجب تغییر یک متغیر هیدرولیکی شده و این متغیر نیز رفتار مکانیکی سامانه انتقال قدرت را تحت تأثیر قرار میدهد.
مدلسازی شیر سلونوئیدی کنترل فشار
یکی از بخشهای مهم مدل، زیرسامانه Pressure Control Solenoid است. وظیفه این بخش تبدیل فرمان کنترلی به فشار هیدرولیکی مورد نیاز برای فعالسازی مکانیزم دیفرانسیل لغزش محدود است.
سلونوئید در این ساختار نقش رابط میان سیستم کنترل الکترونیکی و سیستم هیدرولیکی را ایفا میکند. با تغییر فرمان اعمالشده به سلونوئید، وضعیت شیر و در نتیجه فشار هیدرولیکی خروجی تغییر میکند. این فشار به عملگر مربوط به مکانیزم محدودکننده لغزش منتقل میشود.
مدلسازی این بخش در محیط Simscape Fluids این امکان را فراهم میکند که رفتار واقعیتر شیر، فشار و جریان سیال در فرآیند شبیهسازی مورد بررسی قرار گیرد. در یک تحلیل دقیقتر میتوان پارامترهایی مانند مشخصه شیر، فشار کاری، پاسخ دینامیکی، جریان هیدرولیکی و ارتباط بین فرمان الکتریکی و فشار خروجی را بررسی کرد.
واحد کنترل الکترونیکی یا ECU
بخش دیگر مدل، زیرسامانه Electronic Control Unit است. این قسمت منطق تصمیمگیری سامانه را پیادهسازی میکند. ورودی اصلی ECU شامل اطلاعات مرتبط با حرکت چرخهای سمت چپ و راست است. با مقایسه این اطلاعات، مقدار لغزش نسبی مشخص شده و بر اساس آن فرمان مناسب برای شیر کنترل فشار تولید میشود.
یکی از مهمترین پارامترهای قابل توجه در چنین سامانهای، اختلاف سرعت دو چرخ است. اگر سرعت دو چرخ اختلاف زیادی داشته باشد، ECU میتواند این وضعیت را به عنوان شرایطی که نیاز به فعال شدن کنترل لغزش دارد شناسایی کند. در مقابل، هنگامی که اختلاف سرعت در محدوده مجاز قرار دارد، میزان مداخله سیستم کاهش پیدا میکند.
این ساختار کنترلی باعث میشود دیفرانسیل لغزش محدود تنها در زمان مورد نیاز وارد عمل شود. در نتیجه، سیستم میتواند میان عملکرد آزاد دیفرانسیل و محدود کردن لغزش تعادل برقرار کند.
مدلسازی دیفرانسیل لغزش محدود
زیرسامانه Limited Slip Differential بخش مکانیکی اصلی این شبیهسازی را تشکیل میدهد. در این قسمت رفتار دیفرانسیل و نحوه انتقال گشتاور به دو خروجی مدل میشود. اعمال نیروی محدودکننده توسط مکانیزم الکتروهیدرولیکی باعث میشود اختلاف سرعت میان خروجیهای دیفرانسیل کنترل شود.
از دیدگاه شبیهسازی، این قسمت اهمیت زیادی دارد؛ زیرا باید تعامل میان گشتاور ورودی، سرعت چرخها، شرایط تماس چرخ با سطح و نیروی محدودکننده را در نظر گرفت. Simscape Driveline برای چنین مدلهایی مناسب است، زیرا روابط فیزیکی مربوط به اجزای انتقال قدرت را میتوان به صورت مستقیم در مدل فیزیکی پیادهسازی کرد.
در این شبیهسازی، خروجیهای سمت چپ و راست دیفرانسیل به مدلهای مربوط به تایرها متصل میشوند. بنابراین تغییر شرایط هر چرخ میتواند بر رفتار کلی سیستم تأثیر بگذارد.
زیرسامانه تایرهای دیفرانسیل لغزش محدود
برای بررسی عملکرد سامانه، بخش جداگانهای با عنوان Tires Limited Slip Differential در مدل وجود دارد. این بخش رفتار تایرها را در شرایط استفاده از دیفرانسیل لغزش محدود نمایش میدهد.
مدلسازی تایرها اهمیت زیادی دارد، زیرا انتقال گشتاور از سامانه انتقال قدرت به سطح جاده از طریق تایر انجام میشود. در نتیجه، تغییر شرایط تماس تایر با سطح میتواند باعث ایجاد اختلاف سرعت میان چرخها شود. این اختلاف سرعت به سیستم کنترل بازخورد داده شده و کنترل الکتروهیدرولیکی را فعال میکند.
استفاده از مدل تایر در شبیهسازی باعث میشود بررسی عملکرد دیفرانسیل تنها به رفتار داخلی مکانیزم محدود نشود، بلکه اثر شرایط خروجی و وضعیت حرکتی چرخها نیز در نتایج قابل مشاهده باشد.
مقایسه با دیفرانسیل باز
در مدل، یک زیرسامانه جداگانه با عنوان Tires Open Differential نیز وجود دارد که شرایط مرتبط با دیفرانسیل باز را نمایش میدهد. این بخش امکان بررسی رفتار چرخها در ساختار بدون محدودکننده لغزش را فراهم میکند.
مقایسه این دو حالت از نظر آموزشی و مهندسی اهمیت زیادی دارد. در دیفرانسیل باز، هنگامی که شرایط اصطکاکی دو چرخ متفاوت شود، اختلاف سرعت چرخها میتواند افزایش پیدا کند. در ساختار Limited Slip Differential، سیستم با اعمال نیروی محدودکننده تلاش میکند این اختلاف را کنترل کند.
در نتیجه، میتوان از این مدل برای بررسی تأثیر فعال شدن مکانیزم لغزش محدود بر سرعت و گشتاور دو چرخ استفاده کرد. چنین مقایسهای بهخصوص برای مطالعه سامانههای انتقال قدرت خودرو و طراحی کنترلکنندههای الکتروهیدرولیکی مفید است.
بررسی نتایج شبیهسازی
یکی از خروجیهای اصلی مدل، نمودارهای مربوط به سرعت و گشتاور چرخهای چپ و راست است. این اطلاعات با استفاده از قابلیت Simscape Logging استخراج میشوند. Simscape Logging امکان ثبت متغیرهای فیزیکی مختلف در طول اجرای شبیهسازی را فراهم میکند و به مهندس اجازه میدهد رفتار داخلی مدل را پس از اجرای آن بررسی کند.
با تحلیل نمودار سرعت چرخها میتوان مشخص کرد که در چه زمانهایی اختلاف سرعت میان چرخ چپ و راست ایجاد شده است. افزایش این اختلاف میتواند باعث فعال شدن کنترل الکتروهیدرولیکی شود. پس از اعمال کنترل، انتظار میرود رفتار سرعت چرخها تحت تأثیر مکانیزم محدودکننده قرار گیرد.
نمودار گشتاور نیز اطلاعات مهمی درباره نحوه توزیع توان میان دو خروجی ارائه میدهد. بررسی همزمان سرعت و گشتاور کمک میکند اثر عملکرد دیفرانسیل لغزش محدود بر انتقال قدرت بهتر درک شود.
اهمیت Simscape Logging در تحلیل مدل
در مدلهای چندفیزیکی، تنها مشاهده خروجی نهایی همیشه برای تحلیل عملکرد سیستم کافی نیست. ممکن است یک تغییر در سرعت چرخها نتیجه عملکرد یک بخش هیدرولیکی یا تغییر فرمان کنترلی باشد. بنابراین ثبت متغیرهای داخلی سیستم اهمیت زیادی دارد.
Simscape Logging این امکان را ایجاد میکند که متغیرهای فیزیکی مدل پس از اجرای شبیهسازی بررسی شوند. با استفاده از این قابلیت میتوان ارتباط میان فرمان ECU، فشار هیدرولیکی، عملکرد مکانیزم دیفرانسیل و سرعت و گشتاور چرخها را تحلیل کرد.
برای مثال، میتوان بررسی کرد که پس از افزایش اختلاف سرعت چرخها، فرمان ECU چه تغییری داشته است، شیر سلونوئیدی چگونه واکنش نشان داده و فشار هیدرولیکی با چه روندی تغییر کرده است. سپس میتوان اثر این تغییرات را در رفتار سرعت و گشتاور خروجی مشاهده کرد.
اهمیت این شبیهسازی در مهندسی خودرو
سامانههای انتقال قدرت خودرو از نمونههای مهم سیستمهای چندفیزیکی هستند. در یک سامانه واقعی، رفتار مکانیکی، هیدرولیکی، الکتریکی و کنترلی به صورت همزمان بر عملکرد نهایی تأثیر میگذارند. به همین دلیل، استفاده از یک محیط شبیهسازی چندفیزیکی میتواند فرآیند طراحی و ارزیابی را سادهتر کند.
مدل دیفرانسیل لغزش محدود الکتروهیدرولیکی میتواند برای مطالعه مفاهیمی مانند کنترل لغزش، توزیع گشتاور، اختلاف سرعت چرخها، عملکرد شیرهای هیدرولیکی و ارتباط ECU با عملگرهای مکانیکی مورد استفاده قرار گیرد. همچنین میتوان پارامترهای مدل را تغییر داد و اثر آنها را بر پاسخ دینامیکی سیستم بررسی کرد.
از دیدگاه آموزشی نیز این شبیهسازی نمونه مناسبی برای آشنایی با ارتباط میان Simulink و Simscape است. کاربر میتواند ابتدا ساختار کلی سیستم را بررسی کند، سپس زیرسامانههای هیدرولیکی، کنترلی و مکانیکی را به صورت جداگانه مطالعه کرده و در نهایت رفتار کل سامانه را تحلیل کند.
جمعبندی شبیهسازی
شبیهسازی دیفرانسیل لغزش محدود الکتروهیدرولیکی در Matlab نمونهای از یک سیستم چندفیزیکی است که در آن چند حوزه مهندسی به یکدیگر متصل شدهاند. در این ساختار، Simscape Driveline برای مدلسازی سامانه انتقال قدرت، Simscape Fluids برای بخش هیدرولیکی، Simulink برای منطق کنترل و Simscape برای ارتباط میان اجزای فیزیکی مورد استفاده قرار گرفتهاند.
واحد کنترل الکترونیکی با بررسی لغزش نسبی میان چرخهای چپ و راست، فرمان لازم را برای شیر سلونوئیدی کنترل فشار تولید میکند. شیر نیز با تغییر فشار هیدرولیکی، عملگر مربوط به دیفرانسیل لغزش محدود را فعال میکند. در نهایت، این فرآیند بر سرعت و گشتاور دو چرخ اثر میگذارد و پاسخ سیستم از طریق نتایج شبیهسازی و Simscape Logging قابل بررسی است.
وجود مدل جداگانه برای تایرهای دیفرانسیل لغزش محدود و تایرهای دیفرانسیل باز نیز امکان مطالعه تفاوت رفتار این دو ساختار را فراهم میکند. از این نظر، این شبیهسازی نهتنها برای بررسی عملکرد یک دیفرانسیل لغزش محدود، بلکه برای مطالعه یک سامانه کنترلشده الکتروهیدرولیکی و تحلیل ارتباط میان کنترل الکترونیکی، فشار هیدرولیکی و انتقال گشتاور مکانیکی نیز کاربرد دارد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت



تفاوت مدل تایر دیفرانسیل باز و دیفرانسیل لغزش محدود در شبیهسازی چیست؟
در مدل لغزش محدود، اختلاف سرعت چرخها با اعمال کنترل هیدرولیکی محدود میشود، اما در دیفرانسیل باز چنین مکانیزم کنترلی وجود ندارد.
چرا در شبیهسازی دیفرانسیل لغزش محدود از Simscape Driveline استفاده شده است؟
برای مدلسازی بخش مکانیکی انتقال قدرت و بررسی رفتار دیفرانسیل، گشتاور و سرعت چرخها استفاده میشود.
چگونه میتوان عملکرد دیفرانسیل لغزش محدود را در Matlab ارزیابی کرد؟
با بررسی نمودارهای سرعت و گشتاور چرخهای چپ و راست و تحلیل دادههای ثبتشده توسط Simscape Logging.
نقش Simscape Fluids در شبیهسازی دیفرانسیل لغزش محدود چیست؟
برای مدلسازی شیر سلونوئیدی، فشار هیدرولیکی و عملکرد عملگر کنترلکننده دیفرانسیل استفاده میشود.
در شبیهسازی دیفرانسیل لغزش محدود، ECU بر چه اساسی فرمان شیر سلونوئیدی را تعیین میکند؟
ECU بر اساس اختلاف سرعت یا لغزش نسبی بین چرخهای چپ و راست، فرمان مناسب برای کنترل فشار هیدرولیکی را تولید میکند.