
مقدمهای بر شبیهسازی خودرو در محیط Matlab
مدلسازی و شبیهسازی سامانههای خودرو یکی از روشهای مهم برای بررسی رفتار دینامیکی وسایل نقلیه، تحلیل عملکرد اجزای انتقال قدرت و ارزیابی پاسخ خودرو در شرایط مختلف کاری است. با استفاده از نرمافزار Matlab و محیط شبیهسازی Simulink، میتوان مدلهای ریاضی و محاسباتی متنوعی از سامانههای خودرو ایجاد کرد و بدون نیاز به ساخت نمونه فیزیکی، عملکرد آنها را مورد بررسی قرار داد. در این میان، دو محیط Simulink و Simscape Driveline از ابزارهای کاربردی برای مدلسازی خودرو محسوب میشوند که هرکدام رویکرد متفاوتی برای توصیف رفتار سیستم دارند.
در شبیهسازی ارائهشده، دو مدل سادهشده و معادل از یک خودرو در محیطهای Simscape Driveline و Simulink ساخته شدهاند. هدف اصلی این مدل، مقایسه نتایج حاصل از دو روش مدلسازی و نشاندادن این موضوع است که در صورت معادلبودن ساختار ریاضی و پارامترهای مدلها، میتوان به نتایج شبیهسازی یکسان دست یافت. علاوه بر این، مدلسازی فیزیکی در Simscape Driveline این امکان را فراهم میکند که در مراحل بعدی، جزئیات بیشتری از سامانه انتقال قدرت و رفتار تایرها به مدل افزوده شود.
یکی از ویژگیهای مهم این شبیهسازی، امکان مقایسه مستقیم دو روش مدلسازی است. در مدل Simulink، روابط ریاضی و معادلات حاکم بر رفتار خودرو بهصورت 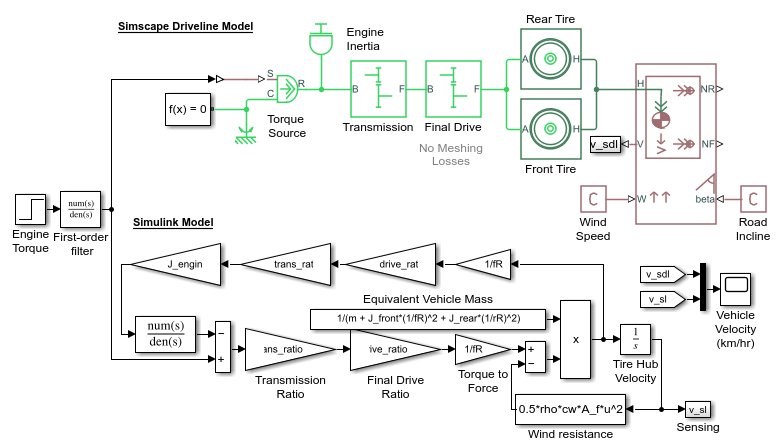 بلوکهای محاسباتی پیادهسازی میشوند؛ در مقابل، Simscape Driveline امکان نمایش اجزای مکانیکی و ارتباط فیزیکی میان آنها را فراهم میکند. این تفاوت در شیوه مدلسازی، بهویژه هنگام توسعه مدلهای پیچیدهتر خودرو، اهمیت زیادی دارد.
آشنایی با محیط Simulink در مدلسازی خودرو
Simulink یکی از محیطهای اصلی نرمافزار Matlab برای مدلسازی، شبیهسازی و تحلیل سیستمهای دینامیکی است. در این محیط، مدل موردنظر از طریق اتصال بلوکهای مختلف ساخته میشود. هر بلوک میتواند یک عملیات ریاضی، تابع انتقال، معادله دیفرانسیل، محدودکننده، انتگرالگیر یا رابطهای میان ورودی و خروجی را نمایش دهد.
در مدلسازی یک خودرو، میتوان از Simulink برای پیادهسازی روابط حاکم بر حرکت طولی، سرعت خودرو، گشتاور تولیدشده توسط موتور، نسبت انتقال دنده و نیروهای مقاوم استفاده کرد. بهعنوان مثال، اگر هدف بررسی تغییرات سرعت خودرو در اثر اعمال گشتاور به چرخها باشد، میتوان معادلات دینامیکی حرکت را به شکل بلوکهای محاسباتی ایجاد کرد و با اتصال آنها، زنجیره محاسباتی موردنیاز را به وجود آورد.
برای توصیف سادهشده حرکت طولی خودرو، میتوان از رابطه کلی زیر استفاده کرد:
m dv/dt = Ftractive – Fresistance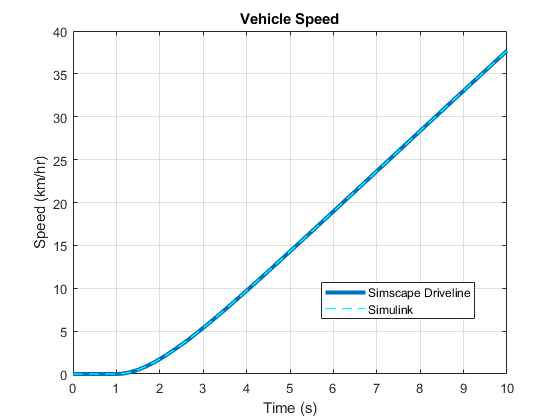
در این رابطه، m جرم معادل خودرو، v سرعت طولی، Ftractive نیروی کششی تولیدشده در محل تماس تایر با سطح جاده و Fresistance مجموع نیروهای مقاوم در برابر حرکت است. این نیروهای مقاوم، بسته به سطح جزئیات مدل، میتوانند شامل مقاومت غلتشی، مقاومت آیرودینامیکی و مؤلفه نیروی گرانش در مسیرهای شیبدار باشند.
در یک مدل ساده، ممکن است تنها بخشی از این نیروها در نظر گرفته شوند. در چنین شرایطی، مدل از نظر محاسباتی سبکتر خواهد بود و امکان بررسی سریع رفتار کلی خودرو فراهم میشود. بااینحال، اگر هدف تحلیل دقیقتر رفتار خودرو باشد، باید اثرات فیزیکی بیشتری به روابط محاسباتی اضافه شوند.
مزیت مهم Simulink، شفافیت در نمایش روابط ریاضی و کنترل مستقیم ساختار محاسباتی است. کاربر میتواند معادلات را بهصورت بلوکهای مستقل تعریف کند، پارامترها را تغییر دهد و تأثیر آنها را بر خروجی سیستم بررسی کند. این ویژگی برای آموزش مبانی دینامیک خودرو و تحلیل اولیه سامانههای کنترل بسیار مفید است.
آشنایی با Simscape Driveline و کاربرد آن در خودرو
Simscape Driveline مجموعهای از ابزارهای تخصصی برای مدلسازی سامانههای انتقال قدرت و اجزای مکانیکی مرتبط با وسایل نقلیه است. این محیط بر پایه مدلسازی فیزیکی عمل میکند و به کاربر اجازه میدهد اجزایی مانند چرخدندهها، شفتها، کلاچها، دیفرانسیلها، چرخها و سایر عناصر مکانیکی را در قالب یک سامانه به یکدیگر متصل کند.
در مدلسازی فیزیکی، بهجای آنکه تمام روابط میان اجزا بهصورت بلوکهای ریاضی مستقل نوشته شوند، رفتار هر جزء بر اساس ویژگیهای فیزیکی و روابط حاکم بر آن توصیف میشود. سپس نرمافزار با توجه به نحوه اتصال اجزا، معادلات کلی سیستم را تشکیل میدهد و برای محاسبه پاسخ دینامیکی آنها از حلگرهای عددی استفاده میکند.
برای مثال، در یک مدل انتقال قدرت خودرو، میتوان گشتاور موتور را به ورودی گیربکس اعمال کرد، خروجی گیربکس را به دیفرانسیل متصل نمود و در نهایت رفتار چرخها را بررسی کرد. هر جزء میتواند ویژگیهای مشخصی مانند اینرسی، نسبت انتقال، اصطکاک یا تلفات مکانیکی داشته باشد. این ساختار امکان توسعه تدریجی مدل را فراهم میکند.
یکی از ویژگیهای مهم Simscape Driveline، قابلیت افزودن جزئیات فیزیکی به مدل بدون نیاز به بازنویسی کامل ساختار محاسباتی است. برای نمونه، در مراحل اولیه میتوان یک چرخدنده ایدهآل را در نظر گرفت و سپس با فعالکردن گزینههای مربوط در تنظیمات بلوک، اثر تلفات درگیری چرخدندهها را نیز وارد شبیهسازی کرد. به همین ترتیب، مدل تایرها را میتوان از یک نمایش ساده به یک مدل دقیقتر و متناسب با هدف مطالعه ارتقا داد.
این قابلیت در پروژههای مهندسی خودرو اهمیت زیادی دارد؛ زیرا مدلهای اولیه معمولاً با هدف بررسی رفتار کلی سیستم ساخته میشوند، اما در مراحل بعدی طراحی و اعتبارسنجی، نیاز به بررسی اثرات فیزیکی دقیقتر افزایش مییابد.
ساختار کلی مدل خودرو در شبیهسازی
مدل مورد بررسی شامل دو نمایش سادهشده و معادل از یک خودرو است. یک مدل در Simscape Driveline و مدل دیگر در Simulink پیادهسازی شده است. هر دو مدل برای توصیف رفتار یک سیستم یکسان طراحی شدهاند و روابط موردنیاز آنها بهگونهای انتخاب شدهاند که پاسخ دینامیکی معادل تولید کنند.
در چنین ساختاری، اجزای اصلی مدل باید از نظر عملکرد و پارامترهای مؤثر بر حرکت خودرو با یکدیگر هماهنگ باشند. این پارامترها ممکن است شامل جرم معادل خودرو، اینرسی اجزای دوار، نسبت انتقال، گشتاور ورودی و نیروهای مقاوم باشند. هرگونه اختلاف در این مقادیر میتواند باعث تفاوت میان پاسخهای محاسبهشده در دو محیط شود.
در مدل Simulink، روابط حاکم بر اجزای خودرو بهصورت مستقیم در بلوکهای محاسباتی نمایش داده میشوند. برای مثال، میتوان رابطه میان گشتاور ورودی، نسبت دنده، شعاع مؤثر چرخ و نیروی کششی را در قالب مجموعهای از روابط ریاضی پیادهسازی کرد. سپس نیروی حاصل از این محاسبات در معادله حرکت خودرو قرار میگیرد تا سرعت و سایر متغیرهای موردنیاز محاسبه شوند.
در مقابل، در Simscape Driveline میتوان اجزای مکانیکی را با بلوکهای فیزیکی متناظر نمایش داد. در این روش، اتصالات میان اجزا اهمیت اساسی دارند و رفتار کلی سیستم از تعامل فیزیکی اجزای متصل به یکدیگر حاصل میشود. نرمافزار معادلات لازم را بر اساس این اتصالات و ویژگیهای تعریفشده برای هر جزء تشکیل میدهد.
نکته مهم این است که یکسانبودن نام اجزا یا شباهت ظاهری نمودارهای بلوکی بهتنهایی برای معادلبودن دو مدل کافی نیست. برای مقایسه معتبر، باید روابط دینامیکی، شرایط اولیه، پارامترهای فیزیکی، سیگنالهای ورودی و فرضیات سادهسازی در دو مدل با یکدیگر سازگار باشند.
اهمیت معادلبودن دو مدل در Simulink و Simscape Driveline
یکی از اهداف اصلی این شبیهسازی، نشاندادن اهمیت معادلبودن مدلهای محاسباتی است. زمانی که دو مدل یک سیستم فیزیکی را با فرضیات و پارامترهای یکسان توصیف میکنند، انتظار میرود خروجیهای متناظر آنها با یکدیگر مطابقت داشته باشند.
در مدل ارائهشده، نتایج شبیهسازی Simscape Driveline و Simulink یکسان گزارش شدهاند. این موضوع نشان میدهد که برای ساخت یک مدل سادهشده از خودرو، میتوان از دو روش متفاوت استفاده کرد و در صورت رعایت شرایط معادلبودن، به پاسخهای یکسان رسید.
این نتیجه از نظر مهندسی اهمیت زیادی دارد. برای مثال، ممکن است یک مهندس در مرحله نخست طراحی، از Simulink برای بررسی روابط ریاضی و توسعه یک الگوریتم کنترلی استفاده کند. سپس همان سیستم را در Simscape Driveline بهصورت فیزیکی پیادهسازی کند تا اثر اجزای مکانیکی و جزئیات انتقال قدرت را با دقت بیشتری بررسی نماید.
اگر مدل پایه در هر دو محیط نتایج یکسانی ارائه دهد، میتوان با اطمینان بیشتری از صحت پیادهسازی روابط استفاده کرد. البته تطابق خروجیها بهتنهایی صحت کامل مدل را در برابر رفتار واقعی خودرو اثبات نمیکند؛ بلکه نشان میدهد دو مدل، تحت فرضیات و شرایط تعریفشده، رفتار محاسباتی معادل دارند. برای اعتبارسنجی در برابر یک خودروی واقعی، به دادههای آزمایشگاهی یا اندازهگیریهای معتبر نیز نیاز است.
در مقایسه خروجیها، باید متغیرهای متناظر مانند سرعت خودرو، سرعت زاویهای چرخها، گشتاور انتقالیافته یا نیروی کششی در شرایط زمانی یکسان بررسی شوند. همچنین لازم است واحد اندازهگیری، مقیاس زمانی، شرایط اولیه و نحوه نمونهبرداری از دادهها با یکدیگر سازگار باشند.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
در این مثال، نتایج حاصل از دو مدل با استفاده از قابلیت ثبت دادههای Simscape بررسی میشوند. Simscape Logging امکان ثبت و مشاهده متغیرهای فیزیکی مربوط به مدل را در طول اجرای شبیهسازی فراهم میکند. این دادهها میتوانند برای تحلیل رفتار اجزای مکانیکی و مقایسه پاسخ سیستم در شرایط مختلف مورد استفاده قرار گیرند.
پس از اجرای شبیهسازی، نمودارهای خروجی دو مدل با یکدیگر مقایسه میشوند. بر اساس توضیحات مثال، پاسخهای حاصل از Simscape Driveline و Simulink یکسان هستند؛ زیرا مدلها بهگونهای ساخته شدهاند که رفتار معادل یک خودرو را توصیف کنند.
مطابقت نمودارها را میتوان از چند جنبه بررسی کرد. نخست، مقدار اولیه متغیرها باید با شرایط اولیه تعریفشده در مدل سازگار باشد. دوم، روند تغییرات خروجیها در طول زمان باید یکسان باشد. سوم، مقادیر نهایی و نقاط مهم نمودار، مانند بیشینه سرعت یا تغییرات گشتاور، باید در دو مدل مطابقت داشته باشند.
برای تحلیل دقیقتر، میتوان دادههای ثبتشده را به محیط رسم نمودار منتقل کرد و خروجیهای متناظر را روی یک نمودار مشترک نمایش داد. اگر دو پاسخ کاملاً بر یکدیگر منطبق باشند، خطوط مربوط به آنها ممکن است بهصورت یک منحنی واحد دیده شوند. در چنین شرایطی، بررسی اختلاف عددی میان دادهها میتواند از تشخیص صرفاً بصری دقیقتر باشد.
برای این منظور، میتوان اختلاف دو خروجی را در هر لحظه زمانی محاسبه کرد. اگر خروجیهای دو مدل را با yDS(t) و ySL(t) نمایش دهیم، اختلاف آنها بهصورت زیر تعریف میشود:
e(t) = yDS(t) – ySL(t)
در این رابطه، yDS خروجی مدل Simscape Driveline و ySL خروجی مدل Simulink است. برای مدلهای معادل، انتظار میرود این اختلاف در محدوده دقت عددی شبیهسازی نزدیک به صفر باشد. اختلافهای کوچک ممکن است به دلیل تنظیمات حلگر، خطای گردکردن اعداد یا نحوه نمونهبرداری از خروجیها ایجاد شوند.
در صورتی که اختلاف قابلتوجهی مشاهده شود، لازم است پارامترهای مدل، شرایط اولیه، نحوه تعریف ورودیها و ساختار روابط بررسی شوند. همچنین باید اطمینان حاصل کرد که دو خروجی مورد مقایسه واقعاً بیانگر یک متغیر فیزیکی با واحد و تعریف یکسان هستند.
افزودن تلفات درگیری چرخدندهها به مدل خودرو
یکی از قابلیتهای مهم مدل Simscape Driveline، امکان درنظرگرفتن تلفات مکانیکی در اجزای انتقال قدرت است. در یک مدل ایدهآل، معمولاً فرض میشود که توان ورودی چرخدنده بدون تلفات به خروجی منتقل میشود. این فرض برای تحلیل اولیه مناسب است، اما در سامانههای واقعی، بخشی از توان به دلیل اصطکاک و سایر پدیدههای مکانیکی از دست میرود.
درگیری چرخدندهها میتواند تحت تأثیر عواملی مانند اصطکاک در ناحیه تماس، شرایط روانکاری، بار منتقلشده و ویژگیهای هندسی دندانهها قرار گیرد. در یک مدل دقیقتر، درنظرگرفتن تلفات انتقال قدرت باعث میشود رابطه میان گشتاور و سرعت ورودی و خروجی با شرایط واقعی سازگارتر شود.
در Simscape Driveline میتوان با استفاده از تنظیمات بلوکهای مربوط، برخی از این اثرات را فعال کرد. در نتیجه، مدل بدون نیاز به بازنویسی کامل روابط ریاضی توسعه مییابد. این ویژگی در مقایسه با یک مدل کاملاً سفارشی در Simulink میتواند روند افزودن جزئیات فیزیکی را سادهتر کند؛ هرچند پیادهسازی چنین اثراتی در Simulink نیز امکانپذیر است و به ساختار مدل بستگی دارد.
با فعالشدن تلفات چرخدندهها، ممکن است سرعت خودرو، گشتاور خروجی و توان قابلاستفاده در چرخها نسبت به مدل ایدهآل تغییر کنند. میزان تغییر به پارامترهای سیستم، شرایط کاری و نوع مدل تلفات وابسته است. بنابراین، پس از اعمال این تغییرات، نباید انتظار داشت که خروجی مدل توسعهیافته همچنان با مدل سادهشده و ایدهآل کاملاً یکسان باقی بماند.
برای بررسی اثر این پدیده، میتوان ابتدا مدل پایه را اجرا و نتایج آن را ذخیره کرد. سپس تلفات مکانیکی را فعال نمود و شبیهسازی را با همان شرایط اولیه و ورودیها تکرار کرد. مقایسه دو مجموعه نتایج، امکان ارزیابی تأثیر تلفات بر عملکرد خودرو را فراهم میکند.
توسعه مدل با استفاده از مدلسازی دقیقتر تایر
تایر یکی از اجزای مهم در تحلیل دینامیکی خودرو است؛ زیرا نیروی کششی و ترمزی از طریق تماس تایر با سطح جاده منتقل میشود. در مدلهای ساده، ممکن است ارتباط میان سرعت چرخ و سرعت طولی خودرو بهصورت ایدهآل در نظر گرفته شود. این فرض باعث کاهش پیچیدگی محاسبات میشود، اما تمام رفتارهای واقعی تایر را نشان نمیدهد.
در شرایط واقعی، نیروی قابلانتقال میان تایر و جاده به عواملی مانند ضریب اصطکاک سطح، نیروی عمودی وارد بر تایر، وضعیت لغزش، شرایط جاده و ویژگیهای خود تایر بستگی دارد. در هنگام شتابگیری یا ترمزگیری شدید، سرعت محیطی چرخ ممکن است با سرعت طولی خودرو تفاوت داشته باشد. این اختلاف میتواند بهعنوان بخشی از رفتار لغزشی تایر بررسی شود.
با استفاده از قابلیتهای Simscape Driveline و مدلهای مناسب تایر، میتوان مدل خودرو را از یک سامانه سادهشده به مدلی دقیقتر توسعه داد. در چنین شرایطی، بررسی پدیدههایی مانند لغزش چرخ، محدودیت نیروی کششی و تغییرات نیروی تماس با جاده امکانپذیر میشود؛ البته سطح جزئیات نهایی به نوع بلوک و مدل تایر انتخابشده بستگی دارد.
این توسعه برای بررسی عملکرد سامانههای کنترل کشش، ترمز ضدقفل، کنترل پایداری و پاسخ خودرو در سطوح مختلف جاده مفید است. برای مثال، اگر ضریب اصطکاک سطح جاده کاهش یابد، نیروی کششی قابلانتقال به چرخها نیز ممکن است محدود شود. مدل سادهای که لغزش و محدودیت اصطکاک را در نظر نمیگیرد، قادر به بازنمایی کامل این رفتار نخواهد بود.
در نتیجه، یکی از مزایای مهم مدلسازی فیزیکی در Simscape Driveline، امکان افزودن تدریجی جزئیات تایر و بررسی اثر آنها بر رفتار کلی خودرو است. بااینحال، افزایش سطح جزئیات باید متناسب با هدف شبیهسازی انتخاب شود؛ زیرا مدل پیچیدهتر معمولاً به پارامترهای بیشتر و تنظیمات محاسباتی دقیقتری نیاز دارد.
اهمیت جلوگیری از حلقههای جبری در مدلسازی
در توضیحات این مثال، به قابلیت توسعه مدل Simscape Driveline بدون ایجاد حلقههای جبری اشاره شده است. حلقه جبری یا Algebraic Loop زمانی شکل میگیرد که در یک مسیر محاسباتی بسته، وابستگی مستقیم و همزمان میان سیگنالها وجود داشته باشد و محاسبه یک سیگنال به مقداری وابسته باشد که خود برای تعیینشدن به همان سیگنال نیاز دارد.
در برخی مدلهای Simulink، اتصال بلوکهای بدون تأخیر یا عناصر محاسباتی مستقیم میتواند چنین وابستگیهایی ایجاد کند. وجود حلقه جبری لزوماً به معنای نادرستبودن مدل نیست؛ بااینحال، حل آن ممکن است به محاسبات تکراری نیاز داشته باشد و در بعضی شرایط، همگرایی حلگر یا پایداری محاسباتی را دشوار کند.
مدلسازی فیزیکی در Simscape Driveline ساختار متفاوتی برای بیان روابط اجزا ارائه میدهد. اتصالات فیزیکی و معادلات تشکیلشده توسط شبکه Simscape میتوانند امکان افزودن برخی از اثرات مکانیکی را بدون ایجاد حلقههای جبری سیگنالی متداول در مدلهای بلوکی فراهم کنند. بااینحال، این موضوع به معنای تضمین حذف تمام مسائل جبری یا محاسباتی در هر مدل Simscape نیست؛ ساختار شبکه، قیود فیزیکی و تنظیمات حلگر همچنان اهمیت دارند.
در زمان توسعه مدل، بهتر است پیامهای تشخیصی نرمافزار بررسی شوند و در صورت بروز مشکلات محاسباتی، مسیرهای وابستگی سیگنالها، شرایط اولیه و ساختار اتصالات فیزیکی مورد ارزیابی قرار گیرند. این رویکرد به افزایش پایداری شبیهسازی و کاهش مشکلات هنگام افزودن اجزای جدید کمک میکند.
مقایسه کاربردی Simulink و Simscape Driveline
اگرچه هر دو محیط برای مدلسازی سیستمهای دینامیکی مناسب هستند، انتخاب میان آنها به هدف پروژه، میزان جزئیات موردنیاز و روش موردنظر برای توسعه مدل بستگی دارد. Simulink برای پیادهسازی مستقیم معادلات ریاضی، الگوریتمهای کنترلی و ساختارهای محاسباتی انعطافپذیر است. در مقابل، Simscape Driveline برای نمایش فیزیکی اجزای انتقال قدرت و بررسی ارتباط میان آنها ابزارهای تخصصی ارائه میکند.
| معیار مقایسه | Simulink | Simscape Driveline |
|---|---|---|
| روش مدلسازی | بر پایه بلوکهای محاسباتی و روابط ریاضی | بر پایه اجزای فیزیکی و اتصالات مکانیکی |
| پیادهسازی معادلات | کنترل مستقیم بر ساختار معادلات | تشکیل معادلات بر اساس اجزای فیزیکی و اتصالات |
| مدلسازی انتقال قدرت | نیازمند پیادهسازی روابط مناسب یا استفاده از بلوکهای مرتبط | دارای اجزای تخصصی برای سامانههای انتقال قدرت |
| افزودن اثرات فیزیکی | وابسته به ساختار و روابط پیادهسازیشده | امکان استفاده از تنظیمات فیزیکی اجزای مدل |
| کاربرد آموزشی | مناسب برای آموزش معادلات و تحلیل ریاضی | مناسب برای آموزش ساختار فیزیکی و تعامل اجزا |
| توسعه مدل خودرو | مناسب برای توسعه مدلهای محاسباتی و کنترلی | مناسب برای توسعه تدریجی مدلهای فیزیکی انتقال قدرت |
این مقایسه نشان میدهد که هیچیک از دو محیط را نمیتوان در تمام شرایط برتر دانست. برای مثال، اگر هدف بررسی یک الگوریتم کنترل سرعت خودرو باشد، Simulink میتواند گزینه مناسبی برای طراحی اولیه و ارزیابی الگوریتم باشد. اگر هدف بررسی اثر نسبت دنده، اینرسی اجزای دوار یا تلفات مکانیکی باشد، Simscape Driveline امکانات مناسبی برای نمایش مستقیم اجزای فیزیکی فراهم میکند.
همچنین میتوان این دو محیط را در یک پروژه ترکیب کرد. در چنین ساختاری، بخش فیزیکی خودرو در Simscape Driveline مدلسازی میشود و الگوریتم کنترل در Simulink قرار میگیرد. این روش برای توسعه سامانههای کنترل خودرو، بررسی پاسخ دینامیکی و ارزیابی تعامل میان کنترلکننده و سیستم مکانیکی کاربرد دارد.
مراحل پیشنهادی برای اجرای شبیهسازی در Matlab
برای بررسی مدل خودرو در Simscape Driveline و Simulink، بهتر است فرایند شبیهسازی بهصورت مرحلهای انجام شود. در ابتدا باید مدل نمونه در محیط Matlab باز شود و ساختار کلی دو زیرمدل مورد بررسی قرار گیرد. هدف از این مرحله، شناسایی اجزای اصلی، مسیر انتقال توان، سیگنالهای ورودی و خروجیهای موردنظر است.
در مرحله بعد، پارامترهای اصلی دو مدل باید بررسی شوند. مقادیر مربوط به جرم معادل، اینرسی، نسبت انتقال، ورودیهای گشتاور و نیروهای مقاوم باید با فرضیات مشترک سازگار باشند. اگر هر دو مدل از شرایط اولیه متفاوت استفاده کنند، حتی در صورت یکسانبودن معادلات، ممکن است خروجیهای متفاوتی به دست آید.
پس از بررسی پارامترها، شبیهسازی هر دو مدل اجرا میشود. مدت زمان اجرا، ورودیهای اعمالشده و شرایط اولیه باید یکسان یا از نظر فیزیکی معادل باشند. سپس با استفاده از نمودارهای خروجی و قابلیت Simscape Logging، پاسخهای متناظر بررسی و مقایسه میشوند.
در صورت مشاهده تطابق نتایج، میتوان مدل پایه را بهعنوان نقطه شروعی برای توسعههای بعدی در نظر گرفت. در این مرحله، افزودن تلفات چرخدندهها یا استفاده از مدل دقیقتر تایر میتواند بهصورت جداگانه انجام شود. بهتر است هر بار تنها یک تغییر اصلی اعمال شود تا اثر آن بر رفتار خودرو بهدرستی قابل تشخیص باشد.
در پایان هر مرحله، نتایج مدل توسعهیافته با نتایج مدل پایه مقایسه میشوند. این مقایسه کمک میکند اثر تغییرات فیزیکی بر متغیرهایی مانند سرعت، گشتاور و نیروی کششی مشخص شود. لازم است توجه شود که پس از فعالکردن اثرات جدید، تفاوت با مدل پایه میتواند نتیجه طبیعی افزایش سطح جزئیات باشد و لزوماً نشانه خطا نیست.
نکات مهم در تحلیل و اعتبارسنجی نتایج
برای دستیابی به نتایج قابلاعتماد، لازم است چند نکته در اجرای شبیهسازی رعایت شود. نخست، همه پارامترهای دو مدل باید بهدقت بررسی شوند. حتی اختلاف کوچک در یک نسبت انتقال یا مقدار اینرسی میتواند به تغییرات قابلتوجهی در خروجی منجر شود؛ بهویژه زمانی که اثر آن در طول زمان انباشته میشود.
دوم، تنظیمات حلگر باید متناسب با ویژگیهای مدل انتخاب شوند. در مدلهای ساده، تنظیمات پیشفرض ممکن است پاسخ مناسبی ارائه کنند؛ اما با افزودن اجزای مکانیکی بیشتر، اصطکاک یا روابط غیرخطی، ممکن است لازم باشد تنظیمات عددی و گام زمانی شبیهسازی بازبینی شوند.
سوم، متغیرهای مقایسهشده باید تعریف فیزیکی یکسانی داشته باشند. برای مثال، سرعت زاویهای چرخ با سرعت طولی خودرو یکسان نیست و برای مقایسه آنها باید رابطه میان شعاع مؤثر چرخ و سرعت خطی در نظر گرفته شود. همچنین، مقایسه گشتاور ورودی گیربکس با گشتاور خروجی چرخ بدون توجه به نسبت انتقال و تلفات مکانیکی میتواند به نتیجهگیری نادرست منجر شود.
چهارم، باید میان تطابق دو مدل و اعتبار مدل نسبت به سیستم واقعی تفاوت قائل شد. ممکن است دو مدل از نظر ریاضی کاملاً معادل باشند، اما به دلیل سادهسازیهای مشترک، رفتار واقعی خودرو را با دقت کافی نمایش ندهند. برای افزایش اعتبار، میتوان پارامترهای مدل را با اطلاعات فنی معتبر یا دادههای آزمایشگاهی مقایسه کرد.
کاربردهای مهندسی شبیهسازی خودرو در Matlab
مدلسازی خودرو در Simulink و Simscape Driveline میتواند در حوزههای مختلف مهندسی مکانیک، خودرو و کنترل مورد استفاده قرار گیرد. یکی از کاربردهای اصلی آن، بررسی رفتار دینامیکی خودرو تحت ورودیهای مختلف است. با تغییر گشتاور موتور یا پارامترهای انتقال قدرت، میتوان پاسخ سیستم را در شرایط کاری متفاوت ارزیابی کرد.
کاربرد دیگر این مدل، آموزش و مقایسه روشهای مدلسازی است. دانشجویان میتوانند یک سیستم را ابتدا با استفاده از معادلات ریاضی در Simulink پیادهسازی کنند و سپس نسخه فیزیکی آن را در Simscape Driveline بسازند. مقایسه نتایج به درک بهتر ارتباط میان معادلات دینامیکی و اجزای واقعی سیستم کمک میکند.
این مدل همچنین میتواند نقطه شروعی برای توسعه شبیهسازیهای پیشرفتهتر باشد. با افزودن اجزای دقیقتر انتقال قدرت، مدل تایر، مقاومت آیرودینامیکی و سایر نیروهای مؤثر، میتوان رفتار خودرو را در سناریوهای پیچیدهتر بررسی کرد. در صورت ترکیب مدل خودرو با کنترلکنندههای طراحیشده در Simulink، امکان مطالعه عملکرد سامانههای کنترل سرعت، کنترل کشش و مدیریت انتقال قدرت نیز فراهم میشود.
البته میزان دقت نتایج به فرضیات مدل، کیفیت پارامترها، نوع اجزای انتخابشده و تنظیمات حلگر وابسته است. بنابراین، توسعه مدل باید با توجه به هدف مهندسی و سطح دقت موردنیاز انجام شود. برای تحلیل مقدماتی، مدل سادهشده ممکن است کافی باشد؛ اما برای مطالعاتی که به رفتار دقیق تایر یا تلفات انتقال قدرت وابسته هستند، استفاده از مدلهای فیزیکی پیشرفتهتر ضروری خواهد بود.
جمعبندی
شبیهسازی خودرو در محیطهای Simulink و Simscape Driveline در Matlab روشی مناسب برای بررسی و مقایسه دو رویکرد متفاوت در مدلسازی سیستمهای دینامیکی است. در مدل مورد بررسی، دو نمایش سادهشده و معادل از خودرو ساخته شدهاند و نتایج شبیهسازی آنها یکسان گزارش شده است. این تطابق نشان میدهد که با رعایت معادلبودن روابط، پارامترها و شرایط اولیه، میتوان در دو محیط متفاوت به پاسخهای یکسان دست یافت.
Simulink امکان پیادهسازی مستقیم روابط ریاضی و ساختارهای محاسباتی را فراهم میکند، درحالیکه Simscape Driveline برای مدلسازی فیزیکی اجزای انتقال قدرت و بررسی ارتباط مکانیکی میان آنها مناسب است. یکی از مزیتهای مهم Simscape Driveline، امکان توسعه مدل با افزودن اثراتی مانند تلفات درگیری چرخدندهها و مدلسازی دقیقتر تایرها است؛ تغییراتی که میتوانند سطح واقعگرایی مدل را افزایش دهند.
در نهایت، انتخاب روش مدلسازی باید بر اساس هدف شبیهسازی انجام شود. برای تحلیل معادلات و طراحی الگوریتمهای کنترلی، Simulink ابزار مناسبی است و برای نمایش فیزیکی سامانه انتقال قدرت، Simscape Driveline قابلیتهای تخصصی ارائه میدهد. استفاده ترکیبی از این دو محیط نیز میتواند راهکاری مؤثر برای توسعه مدلهای خودرو باشد؛ مدلی که در مراحل اولیه ساده و قابلتحلیل است و در ادامه میتواند با افزودن جزئیات فیزیکی، برای مطالعات مهندسی دقیقتر مورد استفاده قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

اگر بخواهم هم مدل فیزیکی خودرو و هم کنترلکننده را داشته باشم، چه راهکاری پیشنهاد میکنید؟
مدل فیزیکی را در Simscape Driveline و الگوریتم کنترل را در Simulink بسازید و دو محیط را ترکیب کنید.
برای مقایسه دقیق دو مدل، چه معیاری بهتر از مقایسه بصری نمودارها داریم؟
محاسبه اختلاف عددی دو خروجی در هر لحظه، یعنی e(t) = yDS(t) − ySL(t) و بررسی نزدیکبودن آن به صفر.
حلقه جبری در مدلسازی خودرو چیست و چرا مهم است؟
وابستگی همزمان و بسته سیگنالهاست که حلگر را به محاسبات تکراری وادار میکند و میتواند پایداری شبیهسازی را کاهش دهد.
برای بررسی تلفات درگیری چرخدندهها، کدام محیط مناسبتر است؟
Simscape Driveline؛ چون با تنظیمات بلوک چرخدنده میتوان تلفات مکانیکی را بدون بازنویسی کامل معادلات فعال کرد.
چرا نتایج شبیهسازی در Simulink و Simscape Driveline یکسان درآمده؟
چون هر دو مدل روابط دینامیکی، پارامترها، شرایط اولیه و ورودیهای یکسانی دارند و صرفاً روش پیادهسازی متفاوت است.