
سیستمهای انتقال قدرت هیبریدی یکی از فناوریهای مهم در توسعه خودروهای کممصرف و کاهش آلایندگی وسایل نقلیه محسوب میشوند. در این سیستمها، بهجای استفاده انحصاری از موتور احتراق داخلی یا موتور الکتریکی، از ترکیب هوشمندانه این دو منبع تولید توان استفاده میشود. هدف اصلی از طراحی سامانههای هیبریدی، افزایش بازده انرژی، کاهش مصرف سوخت، بهبود عملکرد خودرو در شرایط مختلف رانندگی و استفاده مؤثرتر از انرژی الکتریکی ذخیرهشده در باتری است. یکی از ساختارهای پیشرفته در این حوزه، سیستم انتقال قدرت هیبریدی تقسیم توان یا Power-Split Hybrid Transmission است.
در معماری تقسیم توان، مجموعهای از چرخدندههای سیارهای در کنار موتور الکتریکی و ژنراتور به کار گرفته میشوند تا امکان توزیع و مدیریت توان میان موتور احتراق داخلی، سامانه الکتریکی و چرخهای خودرو فراهم شود. ویژگی مهم این ساختار آن است که مجموعه چرخدنده سیارهای همراه با موتور و ژنراتور میتواند رفتاری مشابه یک جعبهدنده با نسبت انتقال متغیر داشته باشد. به این ترتیب، بدون نیاز به استفاده از تعداد زیادی چرخدنده با نسبتهای ثابت، امکان تنظیم شرایط عملکردی سیستم انتقال قدرت متناسب با سرعت خودرو و نیاز گشتاوری آن فراهم میشود.
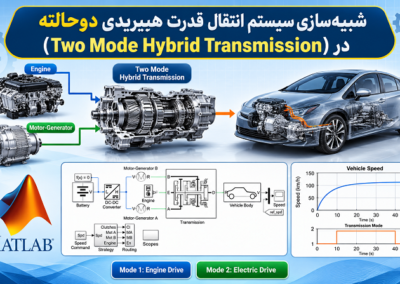
در شبیهسازی ارائهشده در محیط MATLAB و Simscape، معماری پایه یک سیستم انتقال قدرت هیبریدی تقسیم توان بررسی میشود. در این مدل، خودرو ابتدا شتاب میگیرد، سپس در سرعت بالاتر حرکت خود را ادامه میدهد و در نهایت سرعت آن کاهش پیدا میکند تا به مقدار اولیه بازگردد. نکته مهم در این آزمایش آن است که انرژی 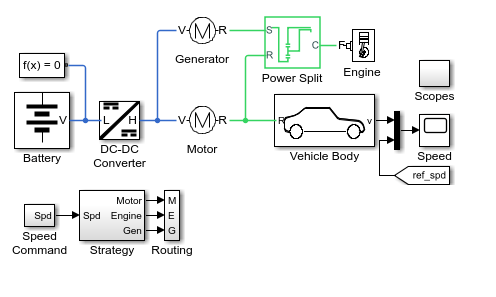 الکتریکی ذخیرهشده در باتری برای انجام مانور شتابگیری و کاهش سرعت مورد استفاده قرار میگیرد و موتور احتراق داخلی صرفاً توان موردنیاز برای حفظ سرعت اولیه خودرو را تأمین میکند. این سناریو امکان بررسی نحوه تبادل توان میان اجزای مختلف سیستم و ارزیابی نقش باتری، موتور الکتریکی و ژنراتور را فراهم میسازد.
معرفی سیستم انتقال قدرت هیبریدی تقسیم توان
سیستم انتقال قدرت Power-Split Hybrid یکی از ساختارهای متداول در خودروهای هیبریدی است که در آن توان تولیدشده توسط موتور احتراق داخلی میتواند از مسیرهای مختلف به سامانه انتقال قدرت و چرخهای خودرو منتقل شود. در این معماری، یک مجموعه چرخدنده سیارهای نقش اصلی را در تقسیم توان ایفا میکند. این مجموعه معمولاً از سه عضو اصلی شامل چرخدنده خورشیدی، چرخدنده سیارهای و چرخدنده رینگی تشکیل شده است. هر یک از این اجزا میتوانند به یکی از منابع یا مصرفکنندههای توان متصل شوند.
در کنار مجموعه چرخدنده سیارهای، دو ماشین الکتریکی نیز در ساختار سیستم حضور دارند. ماشین الکتریکی اول میتواند در نقش ژنراتور عمل کند و انرژی مکانیکی دریافتی از مجموعه انتقال قدرت را به انرژی الکتریکی تبدیل نماید. ماشین الکتریکی دوم نیز معمولاً بهعنوان موتور محرک مورد استفاده قرار میگیرد و با دریافت انرژی الکتریکی از باتری یا شبکه الکتریکی داخلی خودرو، گشتاور موردنیاز برای حرکت خودرو را تولید میکند.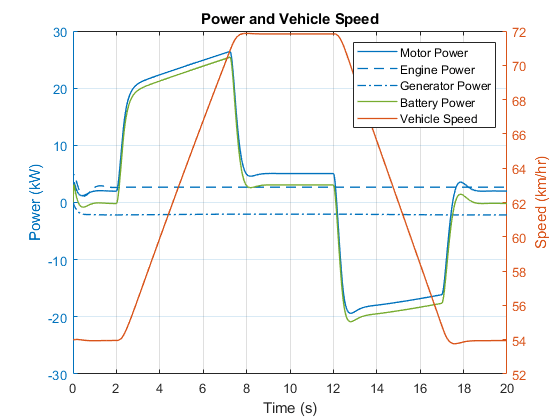
نکته اساسی در این معماری، ارتباط مکانیکی میان موتور احتراق داخلی، ژنراتور، موتور الکتریکی و مجموعه چرخدنده سیارهای است. به دلیل وجود این ارتباط، سرعت چرخش اجزای مختلف به یکدیگر وابسته خواهد بود. تغییر سرعت یکی از اعضای مجموعه سیارهای میتواند بر سرعت سایر اعضا تأثیر بگذارد. همچنین با کنترل سرعت و گشتاور ماشینهای الکتریکی، شرایط عملکردی مجموعه بهگونهای تنظیم میشود که نسبت انتقال مؤثر سیستم تغییر کند.
در نتیجه، برخلاف جعبهدندههای معمولی که نسبت انتقال آنها بهوسیله انتخاب چرخدندههای مختلف تغییر میکند، در سیستم تقسیم توان میتوان با تنظیم شرایط عملکردی موتور و ژنراتور، نسبت انتقال مؤثر را بهصورت پیوسته تغییر داد. این ویژگی باعث میشود موتور احتراق داخلی بتواند در محدودههای مناسبتری از سرعت و بار فعالیت کند و انرژی تولیدشده در آن با انعطاف بیشتری میان بخش مکانیکی و الکتریکی سیستم توزیع شود.
نقش مجموعه چرخدنده سیارهای در تقسیم توان
مجموعه چرخدنده سیارهای مهمترین بخش مکانیکی در ساختار Power-Split Hybrid Transmission محسوب میشود. این مجموعه به دلیل داشتن سه عضو اصلی و امکان اتصال هر یک از آنها به بخشهای متفاوت سیستم، قابلیت توزیع توان میان چند مسیر را فراهم میکند. در یک ساختار متداول، یکی از اعضای مجموعه به موتور احتراق داخلی، عضو دیگر به ژنراتور و عضو سوم به مسیر انتقال توان به چرخها متصل میشود.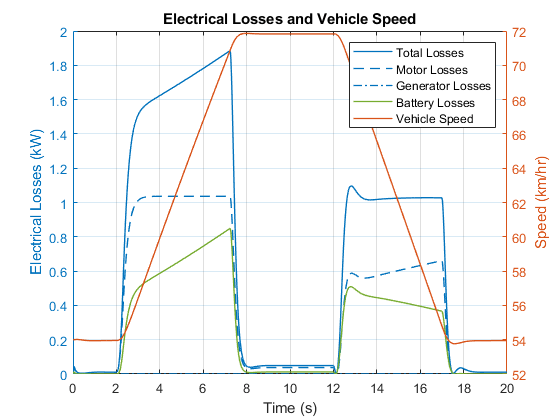
برای درک بهتر عملکرد این مجموعه، باید به رابطه سینماتیکی میان سرعت اعضای آن توجه کرد. در یک مجموعه چرخدنده سیارهای ساده، رابطه سرعت زاویهای چرخدنده خورشیدی، رینگی و حامل سیارهها به مشخصات هندسی چرخدندهها وابسته است. این رابطه را میتوان بهصورت زیر بیان کرد:
\[
(N_s+N_r)\omega_c=N_s\omega_s+N_r\omega_r
\]
در این رابطه، \(N_s\) تعداد دندانههای چرخدنده خورشیدی، \(N_r\) تعداد دندانههای چرخدنده رینگی، \(\omega_s\) سرعت زاویهای چرخدنده خورشیدی، \(\omega_r\) سرعت زاویهای چرخدنده رینگی و \(\omega_c\) سرعت زاویهای حامل چرخدندههای سیارهای است.
این معادله نشان میدهد که سرعت هر یک از اعضای مجموعه به سرعت دو عضو دیگر وابسته است. بنابراین، اگر سرعت موتور احتراق داخلی از طریق یکی از اعضای مجموعه تعیین شود، میتوان با کنترل سرعت ژنراتور، سرعت عضو خروجی را نیز تحت تأثیر قرار داد. همین ویژگی اساس عملکرد متغیر نسبت انتقال در سیستمهای هیبریدی تقسیم توان را تشکیل میدهد.
البته رابطه فوق صرفاً یک رابطه سینماتیکی است و برای تحلیل کامل سیستم باید روابط گشتاور و توان نیز در نظر گرفته شوند. در یک مدل واقعی، علاوه بر روابط هندسی چرخدندهها، اصطکاک، تلفات درگیری دندانهها، اینرسی اجزا و شرایط بارگذاری نیز بر رفتار دینامیکی مجموعه تأثیر میگذارند.
وظایف موتور احتراق داخلی در سیستم هیبریدی تقسیم توان
موتور احتراق داخلی یکی از منابع اصلی تولید انرژی در این ساختار محسوب میشود. وظیفه آن تبدیل انرژی شیمیایی سوخت به انرژی مکانیکی و تأمین توان موردنیاز سیستم انتقال قدرت است. با این حال، نحوه استفاده از توان موتور در سیستم تقسیم توان با خودروهای متداول تفاوت دارد.
در خودروهای معمولی، موتور احتراق داخلی باید بهطور مستقیم یا از طریق جعبهدنده مکانیکی، توان موردنیاز چرخها را در شرایط مختلف رانندگی تأمین کند. در مقابل، در سیستم Power-Split Hybrid بخشی از توان موتور میتواند بهصورت مکانیکی به مسیر خروجی منتقل شود و بخش دیگری از طریق ژنراتور به انرژی الکتریکی تبدیل گردد. این انرژی الکتریکی میتواند برای تغذیه موتور الکتریکی یا مدیریت انرژی شبکه الکتریکی خودرو مورد استفاده قرار گیرد.
در سناریوی مورد بررسی، موتور احتراق داخلی وظیفه تأمین توان موردنیاز برای حفظ سرعت اولیه خودرو را بر عهده دارد. هنگامی که خودرو برای رسیدن به سرعت بالاتر شتاب میگیرد، توان اضافی موردنیاز از باتری تأمین میشود. بنابراین، در این مرحله موتور احتراق داخلی مجبور نیست برای تأمین تمام توان شتابگیری، بار خود را افزایش دهد.
این روش مدیریت توان بهخصوص در شرایطی اهمیت دارد که موتور احتراق داخلی بتواند در یک نقطه کاری نسبتاً پایدار و متناسب با نیاز حرکتی خودرو فعالیت کند. در چنین شرایطی، استفاده از انرژی ذخیرهشده در باتری میتواند انعطافپذیری سیستم را افزایش دهد و امکان تأمین توان لحظهای موردنیاز را بدون افزایش فوری توان موتور احتراق داخلی فراهم سازد.
نقش ژنراتور در مدیریت انرژی الکتریکی
ژنراتور یکی از اجزای اصلی سیستم تقسیم توان است که وظیفه تبدیل انرژی مکانیکی به انرژی الکتریکی را بر عهده دارد. در ساختار مورد بررسی، ژنراتور به مجموعه چرخدنده سیارهای متصل است و میتواند توان مکانیکی دریافتی از موتور احتراق داخلی را به توان الکتریکی تبدیل کند.
بر اساس نتایج شبیهسازی، ژنراتور در طول فرآیند شتابگیری و کاهش سرعت خودرو، توان الکتریکی تقریباً ثابتی را به شبکه جریان مستقیم یا DC خودرو منتقل میکند. این توان از انرژی مکانیکی تولیدشده توسط موتور احتراق داخلی تأمین میشود. به بیان دیگر، در این آزمایش، موتور احتراق داخلی علاوه بر تأمین توان موردنیاز برای حفظ سرعت اولیه، انرژی مکانیکی لازم برای تولید توان الکتریکی در ژنراتور را نیز فراهم میکند.
ثابت بودن جریان توان ژنراتور در این سناریو نشان میدهد که مدیریت توان بهگونهای تنظیم شده است که سهم ژنراتور در تأمین انرژی شبکه الکتریکی تقریباً پایدار باقی بماند. در نتیجه، تغییرات اصلی توان موردنیاز برای شتابگیری خودرو از طریق باتری و موتور الکتریکی مدیریت میشود.
البته ژنراتور نیز مانند سایر ماشینهای الکتریکی دارای تلفات است. بخشی از توان مکانیکی ورودی آن به دلیل مقاومت الکتریکی سیمپیچها، تلفات مغناطیسی و سایر پدیدههای فیزیکی به گرما تبدیل میشود. بنابراین، توان الکتریکی خروجی ژنراتور همواره کمتر از توان مکانیکی ورودی آن خواهد بود.
عملکرد موتور الکتریکی در شتابگیری خودرو
موتور الکتریکی وظیفه تبدیل انرژی الکتریکی به انرژی مکانیکی را بر عهده دارد. در سیستم هیبریدی تقسیم توان، این ماشین میتواند در شرایط مختلف رانندگی گشتاور موردنیاز برای حرکت خودرو را تأمین کند. یکی از مهمترین کاربردهای آن، کمک به شتابگیری خودرو در زمان افزایش سرعت است.
در آزمایش انجامشده، خودرو از سرعت اولیه خود به یک سرعت بالاتر میرسد. برای انجام این فرآیند، به گشتاور و توان بیشتری در محور محرک نیاز است. در این شرایط، موتور الکتریکی انرژی موردنیاز خود را از باتری دریافت میکند و با تولید گشتاور اضافی، نیروی محرکه لازم برای افزایش سرعت خودرو را فراهم میسازد.
مزیت این روش آن است که برای انجام مانور شتابگیری، نیازی به افزایش متناسب توان تولیدی موتور احتراق داخلی وجود ندارد. در واقع، انرژی الکتریکی ذخیرهشده در باتری بهعنوان یک منبع کمکی در دسترس قرار میگیرد و میتواند در بازه زمانی کوتاه، توان موردنیاز برای افزایش سرعت را تأمین کند.
از دیدگاه دینامیک خودرو، افزایش سرعت به معنای افزایش انرژی جنبشی وسیله نقلیه است. انرژی جنبشی خودرو از رابطه زیر محاسبه میشود:
\[
E_k=\frac{1}{2}mv^2
\]
در این رابطه، \(m\) جرم خودرو و \(v\) سرعت خطی آن است. همانطور که از رابطه مشخص است، انرژی جنبشی با مربع سرعت متناسب است. بنابراین، افزایش سرعت خودرو به انرژی قابلتوجهی نیاز دارد و این انرژی باید از منابع تولید توان سیستم انتقال قدرت تأمین شود.
در مدل مورد بررسی، باتری انرژی الکتریکی موردنیاز موتور را تأمین میکند و موتور الکتریکی این انرژی را به گشتاور مکانیکی تبدیل مینماید. بخشی از انرژی نیز به دلیل تلفات الکتریکی و مکانیکی در فرآیند تبدیل انرژی از بین میرود.
عملکرد باتری و شبکه الکتریکی جریان مستقیم
باتری یکی از مهمترین اجزای سیستم هیبریدی است و نقش ذخیرهسازی انرژی الکتریکی را بر عهده دارد. در خودروهای هیبریدی، باتری انرژی موردنیاز موتور الکتریکی را در زمانهایی که به توان اضافی نیاز است تأمین میکند. همچنین در زمان کاهش سرعت، میتواند انرژی بازیابیشده از طریق ترمز احیاکننده را دریافت و ذخیره نماید.
در شبیهسازی سیستم Power-Split Hybrid، شبکه الکتریکی DC ارتباط میان باتری، ژنراتور و موتور الکتریکی را برقرار میکند. ژنراتور توان الکتریکی تولیدشده را به این شبکه منتقل میکند و موتور الکتریکی نیز میتواند انرژی موردنیاز خود را از شبکه دریافت نماید.
در مرحله شتابگیری، موتور الکتریکی از انرژی ذخیرهشده در باتری استفاده میکند. بنابراین، میزان انرژی ذخیرهشده در باتری کاهش مییابد. در مرحله کاهش سرعت، شرایط عملکردی موتور الکتریکی تغییر میکند و این ماشین بهجای مصرف انرژی الکتریکی، در نقش ژنراتور عمل میکند. در این حالت، انرژی مکانیکی دریافتی از چرخهای خودرو به انرژی الکتریکی تبدیل شده و به باتری بازگردانده میشود.
باتری نیز مانند موتور و ژنراتور دارای تلفات است. مقاومت داخلی سلولها، واکنشهای الکتروشیمیایی و شرایط شارژ و دشارژ میتوانند موجب اتلاف بخشی از انرژی شوند. در نتیجه، انرژی الکتریکی بازیابیشده در فرآیند ترمز احیاکننده لزوماً برابر با انرژی الکتریکی مصرفشده در مرحله شتابگیری نخواهد بود.
بررسی عملکرد ترمز احیاکننده در سیستم تقسیم توان
یکی از ویژگیهای مهم خودروهای هیبریدی، امکان بازیابی بخشی از انرژی جنبشی خودرو هنگام کاهش سرعت است. در خودروهای متداول، هنگام ترمزگیری، بخش قابلتوجهی از انرژی جنبشی از طریق اصطکاک در مجموعه ترمز به انرژی گرمایی تبدیل میشود و معمولاً امکان بازیابی مستقیم آن وجود ندارد.
در مقابل، در سیستم ترمز احیاکننده یا Regenerative Braking، موتور الکتریکی میتواند در نقش ژنراتور عمل کند. هنگامی که راننده یا سیستم کنترل درخواست کاهش سرعت میکند، گشتاور تولیدی ماشین الکتریکی در خلاف جهت حرکت قرار میگیرد. این گشتاور موجب ایجاد نیروی مقاوم در مسیر انتقال قدرت شده و سرعت خودرو را کاهش میدهد.
در این فرآیند، انرژی مکانیکی حاصل از حرکت خودرو به انرژی الکتریکی تبدیل میشود. سپس توان الکتریکی تولیدشده از طریق شبکه DC به باتری منتقل میگردد. به این ترتیب، بخشی از انرژیای که در زمان شتابگیری از باتری مصرف شده بود، دوباره بازیابی میشود.
در نتایج شبیهسازی حاضر، موتور الکتریکی پس از پایان مرحله شتابگیری و هنگام کاهش سرعت خودرو، وارد وضعیت تولید انرژی میشود. این ماشین با استفاده از انرژی مکانیکی دریافتی از سیستم انتقال قدرت، انرژی الکتریکی تولید میکند و آن را به باتری بازمیگرداند.
البته مقدار انرژی قابلبازیابی به عواملی مانند سرعت خودرو، جرم وسیله نقلیه، ظرفیت پذیرش شارژ باتری، بازده موتور الکتریکی و محدودیتهای سیستم کنترل وابسته است. همچنین در سرعتهای پایین ممکن است توان ترمز احیاکننده کاهش پیدا کند و برای توقف کامل خودرو به ترمز اصطکاکی نیاز باشد.
معرفی مدل شبیهسازی Power-Split Hybrid Transmission در Simscape
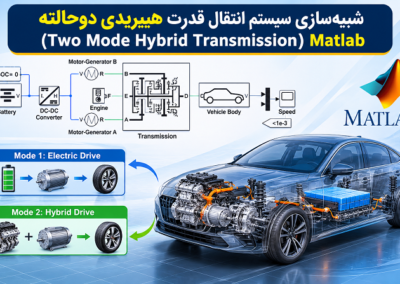
مدل ارائهشده در محیط MATLAB و Simscape، یک نمونه سیستمسطحی از انتقال قدرت هیبریدی تقسیم توان است. هدف از توسعه این مدل، بررسی رفتار کلی سامانه و تحلیل نحوه تبادل توان میان اجزای اصلی آن است. در این مدل، مجموعه چرخدنده سیارهای به همراه موتور و ژنراتور، ساختار اصلی انتقال و مدیریت توان را تشکیل میدهند.
در این شبیهسازی، اجزای مکانیکی و الکتریکی سیستم در قالب یک مدل یکپارچه در کنار یکدیگر قرار گرفتهاند. به این ترتیب، امکان بررسی تأثیر متقابل بخشهای مختلف بر عملکرد کلی خودرو فراهم میشود.
از جمله بخشهای اصلی مدل میتوان به موارد زیر اشاره کرد:
- موتور احتراق داخلی بهعنوان منبع تولید توان مکانیکی.
- مجموعه چرخدنده سیارهای برای تقسیم توان و ایجاد نسبت انتقال متغیر.
- ژنراتور برای تبدیل توان مکانیکی به توان الکتریکی.
- موتور الکتریکی برای تولید گشتاور محرک و کمک به شتابگیری خودرو.
- باتری برای ذخیره و تأمین انرژی الکتریکی موردنیاز سیستم.
- شبکه الکتریکی DC برای انتقال توان میان منابع و مصرفکنندههای الکتریکی.
- اجزای مکانیکی مرتبط با انتقال توان به چرخهای خودرو.
یکی از ویژگیهای مهم این مدل، در نظر گرفتن تلفات اجزای اصلی است. تلفات موتور الکتریکی، ژنراتور، باتری و مجموعه چرخدنده سیارهای در مدل لحاظ شدهاند. بنابراین، نتایج حاصل صرفاً بر اساس یک سیستم ایدئال و بدون اتلاف محاسبه نمیشوند و امکان بررسی واقعبینانهتری از بازده انرژی فراهم میشود.
از آنجا که این مدل در سطح سیستم طراحی شده است، تمرکز اصلی آن بر رفتار کلی مجموعه انتقال قدرت و مدیریت انرژی قرار دارد. به همین دلیل، میتوان از آن برای شناخت روابط عملکردی میان اجزا، بررسی روند تغییرات توان و ارزیابی راهبردهای مختلف مدیریت توان استفاده کرد.
سناریوی اجرای شبیهسازی و مراحل حرکت خودرو
در آزمایش تعریفشده برای این مدل، خودرو یک چرخه حرکتی شامل سه مرحله اصلی را طی میکند. این مراحل عبارتاند از شتابگیری، حرکت با سرعت بالاتر و کاهش سرعت تا رسیدن به مقدار اولیه. چنین سناریویی امکان بررسی همزمان عملکرد موتور الکتریکی در حالت محرک و حالت بازیابی انرژی را فراهم میسازد.
مرحله اول: حرکت با سرعت اولیه
در ابتدای شبیهسازی، خودرو با سرعت اولیه مشخصی حرکت میکند. در این شرایط، موتور احتراق داخلی توان موردنیاز برای حفظ سرعت اولیه را تأمین میکند. ژنراتور نیز توان الکتریکی موردنیاز شبکه DC را با استفاده از انرژی مکانیکی دریافتی از موتور احتراق داخلی فراهم میسازد.
در این مرحله، شرایط عملکردی سیستم بهگونهای تنظیم شده است که موتور احتراق داخلی تنها توان موردنیاز برای حفظ وضعیت حرکتی اولیه را تحویل دهد. بنابراین، سیستم از انرژی الکتریکی ذخیرهشده در باتری برای تأمین توان اضافی استفاده نمیکند.
مرحله دوم: شتابگیری تا سرعت بالاتر
در مرحله دوم، خودرو باید سرعت خود را افزایش دهد. این افزایش سرعت به توان مکانیکی بیشتری در محور محرک نیاز دارد. در راهبرد مدیریت توان تعریفشده برای مدل، انرژی موردنیاز این مانور از باتری تأمین میشود.
باتری انرژی الکتریکی را به موتور الکتریکی منتقل میکند و موتور با تولید گشتاور، به افزایش سرعت خودرو کمک مینماید. در این وضعیت، موتور احتراق داخلی همچنان فقط توان موردنیاز برای حفظ سرعت اولیه را تأمین میکند و وظیفه تولید توان اضافی شتابگیری بر عهده انرژی ذخیرهشده در باتری است.
این مرحله برای بررسی توانایی سیستم در استفاده از انرژی الکتریکی ذخیرهشده اهمیت زیادی دارد. همچنین میتوان با مشاهده تغییرات توان موتور، جریان باتری و تلفات الکتریکی، نحوه عملکرد اجزای مختلف را ارزیابی کرد.
مرحله سوم: کاهش سرعت و بازیابی انرژی
پس از رسیدن خودرو به سرعت بالاتر و طی کردن مرحله حرکت با سرعت بیشتر، فرآیند کاهش سرعت آغاز میشود. در این شرایط، موتور الکتریکی از حالت مصرفکننده انرژی خارج شده و بهصورت ژنراتوری عمل میکند.
انرژی مکانیکی دریافتشده از سیستم انتقال قدرت به انرژی الکتریکی تبدیل میشود و این انرژی به باتری بازمیگردد. در نتیجه، بخشی از انرژی مصرفشده در مرحله شتابگیری بازیابی خواهد شد.
در پایان این مرحله، سرعت خودرو به مقدار اولیه بازمیگردد. بنابراین، چرخه حرکتی تعریفشده در مدل تکمیل میشود و میتوان عملکرد کلی راهبرد مدیریت توان را از نظر تأمین انرژی، بازیابی انرژی و تلفات بررسی کرد.
تحلیل نتایج شبیهسازی و نمودار جریان توان
یکی از مهمترین خروجیهای مدل، نمودار جریان توان میان موتور احتراق داخلی، موتور الکتریکی و ژنراتور است. این نمودار با استفاده از قابلیت Simscape Logging استخراج میشود و امکان مشاهده تغییرات توان اجزای مختلف را در طول فرآیند شتابگیری و کاهش سرعت فراهم میکند.
بر اساس نتایج ارائهشده، ژنراتور در طول مانور حرکتی، توان الکتریکی تقریباً ثابتی را به شبکه DC منتقل میکند. این توان از موتور احتراق داخلی دریافت شده و پس از تبدیل انرژی مکانیکی به الکتریکی در اختیار شبکه قرار میگیرد.
در مقابل، موتور الکتریکی رفتار متفاوتی دارد. هنگام شتابگیری خودرو، موتور الکتریکی توان موردنیاز خود را از باتری دریافت میکند و بهعنوان یک منبع تولید گشتاور مکانیکی عمل مینماید. در این وضعیت، توان الکتریکی مصرفی موتور افزایش پیدا میکند و انرژی ذخیرهشده در باتری کاهش مییابد.
هنگامی که خودرو وارد مرحله کاهش سرعت میشود، جهت تبادل انرژی تغییر میکند. موتور الکتریکی در وضعیت ژنراتوری قرار میگیرد و انرژی مکانیکی حاصل از حرکت خودرو را به انرژی الکتریکی تبدیل میکند. این انرژی به شبکه DC و سپس باتری منتقل میشود.
بنابراین، نمودار جریان توان سه رفتار اصلی را نشان میدهد:
- تأمین توان مکانیکی پایدار توسط موتور احتراق داخلی برای حفظ سرعت اولیه.
- تولید توان الکتریکی توسط ژنراتور و انتقال آن به شبکه DC.
- مصرف انرژی باتری برای شتابگیری و بازیابی بخشی از آن هنگام کاهش سرعت.
تحلیل این نمودار برای ارزیابی عملکرد راهبرد مدیریت توان اهمیت زیادی دارد. با بررسی تغییرات توان میتوان مشخص کرد که در هر لحظه کدام منبع انرژی در حال تأمین توان است، انرژی در چه مسیری انتقال پیدا میکند و چه زمانی موتور الکتریکی از حالت محرک به حالت ژنراتوری تغییر وضعیت میدهد.
بررسی تلفات الکتریکی موتور، ژنراتور و باتری
در سیستمهای هیبریدی، صرفاً بررسی توان ورودی و خروجی اجزا برای ارزیابی عملکرد کافی نیست. بخشی از انرژی در فرآیند تبدیل و انتقال تلف میشود و همین موضوع میتواند بازده کلی سیستم را تحت تأثیر قرار دهد. به همین دلیل، در مدل Power-Split Hybrid Transmission تلفات موتور الکتریکی، ژنراتور و باتری نیز محاسبه و بررسی شدهاند.
نمودار دوم نتایج شبیهسازی، تغییرات تلفات الکتریکی این سه بخش را در طول مراحل شتابگیری و کاهش سرعت نمایش میدهد. بر اساس نتایج ارائهشده، بیشترین سهم تلفات مربوط به موتور الکتریکی و باتری است.
تلفات موتور الکتریکی
موتور الکتریکی هنگام تبدیل انرژی الکتریکی به انرژی مکانیکی، با چند نوع تلفات مواجه میشود. یکی از مهمترین این موارد، تلفات مسی سیمپیچها است که به دلیل عبور جریان الکتریکی از مقاومت سیمپیچها ایجاد میشود. این تلفات معمولاً با مجذور جریان و مقاومت الکتریکی ارتباط دارد:
\[
P_{cu}=I^2R
\]
در این رابطه، \(P_{cu}\) تلفات مسی، \(I\) جریان عبوری از سیمپیچ و \(R\) مقاومت الکتریکی آن است.
علاوه بر تلفات مسی، تلفات آهنی ناشی از پدیدههای هیسترزیس و جریانهای گردابی نیز در هسته مغناطیسی موتور ایجاد میشوند. تلفات مکانیکی ناشی از اصطکاک و تهویه نیز میتوانند بر بازده نهایی ماشین تأثیر بگذارند.
در مرحله شتابگیری، موتور الکتریکی برای تولید گشتاور بیشتر به جریان الکتریکی بالاتری نیاز دارد. افزایش جریان میتواند موجب افزایش تلفات مسی شود. به همین دلیل، در نتایج شبیهسازی سهم تلفات موتور در این مرحله اهمیت ویژهای دارد.
تلفات ژنراتور
ژنراتور هنگام تبدیل توان مکانیکی به توان الکتریکی، بخشی از انرژی ورودی را بهصورت تلفات از دست میدهد. تلفات سیمپیچها، تلفات هسته مغناطیسی و تلفات مکانیکی از مهمترین عوامل کاهش بازده ژنراتور هستند.
از آنجا که در این شبیهسازی ژنراتور توان الکتریکی تقریباً ثابتی را به شبکه DC منتقل میکند، بررسی تلفات آن امکان ارزیابی بازده تبدیل انرژی را فراهم میسازد. مقایسه توان مکانیکی ورودی ژنراتور با توان الکتریکی خروجی آن میتواند اطلاعات مناسبی درباره عملکرد این بخش ارائه دهد.
تلفات باتری
باتری نیز در فرآیند شارژ و دشارژ دارای تلفات است. این تلفات به مقاومت داخلی، جریان عبوری، دما، وضعیت شارژ و ویژگیهای الکتروشیمیایی سلولها وابسته هستند.
در سادهترین مدل مقاومتی، بخشی از تلفات داخلی باتری را میتوان با رابطه زیر بیان کرد:
\[
P_{loss,battery}=I_b^2R_{int}
\]
در این رابطه، \(I_b\) جریان باتری و \(R_{int}\) مقاومت داخلی معادل آن است.
در مرحله شتابگیری، باتری جریان موردنیاز موتور الکتریکی را تأمین میکند و در نتیجه تلفات داخلی آن افزایش پیدا میکند. هنگام ترمز احیاکننده نیز جریان الکتریکی به باتری بازمیگردد. در این حالت، به دلیل عبور جریان شارژ از مقاومت داخلی، بخشی از انرژی بازیابیشده به گرما تبدیل میشود.
مطابق نتایج شبیهسازی، تلفات موتور الکتریکی و باتری از سایر بخشهای الکتریکی بیشتر است. این موضوع نشان میدهد که بهینهسازی مشخصات موتور و باتری میتواند نقش مهمی در افزایش بازده کلی سیستم انتقال قدرت هیبریدی داشته باشد.
تلفات مجموعه چرخدنده سیارهای و تأثیر آن بر بازده سیستم
اگرچه در نمودار تلفات الکتریکی، تمرکز اصلی بر موتور، ژنراتور و باتری قرار دارد، مجموعه چرخدنده سیارهای نیز در فرآیند انتقال توان دارای تلفات است. این تلفات به دلیل اصطکاک میان سطوح درگیر، شرایط روانکاری، نیروهای تماس دندانهها و سایر عوامل مکانیکی ایجاد میشوند.
در یک مجموعه چرخدنده ایدئال، توان ورودی و خروجی با یکدیگر برابر هستند. اما در سیستم واقعی، بخشی از توان مکانیکی ورودی به دلیل اصطکاک و سایر پدیدهها تلف میشود. بنابراین، توان خروجی کمتر از توان ورودی خواهد بود.
در مدل شبیهسازی، تلفات مجموعه چرخدنده سیارهای نیز لحاظ شده است تا رفتار سیستم به شرایط واقعی نزدیکتر باشد. این موضوع بهویژه در تحلیل بازده کلی انتقال قدرت اهمیت دارد؛ زیرا انرژی مکانیکی موتور احتراق داخلی پیش از رسیدن به چرخها ممکن است از چندین مرحله تبدیل و انتقال عبور کند.
برای ارزیابی کلی عملکرد سیستم، باید مجموع تلفات بخش مکانیکی و الکتریکی در نظر گرفته شود. در واقع، بازده نهایی تنها به بازده موتور الکتریکی یا ژنراتور وابسته نیست، بلکه عملکرد هماهنگ تمام اجزای سیستم در تعیین آن نقش دارد.
راهبرد مدیریت توان در سیستم Power-Split Hybrid
مدیریت توان یکی از مهمترین بخشهای طراحی خودروهای هیبریدی است. هدف از این راهبرد، تعیین سهم هر منبع انرژی در تأمین توان موردنیاز خودرو و کنترل نحوه تبادل انرژی میان موتور احتراق داخلی، موتور الکتریکی، ژنراتور و باتری است.
در سیستم تقسیم توان، مدیریت توان باید بهگونهای انجام شود که ضمن تأمین نیازهای حرکتی خودرو، بازده انرژی افزایش پیدا کند و محدودیتهای اجزای الکتریکی و مکانیکی نیز رعایت شوند.
در شبیهسازی حاضر، راهبرد مدیریت توان نسبتاً سادهای مورد استفاده قرار گرفته است. موتور احتراق داخلی فقط توان موردنیاز برای حفظ سرعت اولیه را تولید میکند و انرژی الکتریکی ذخیرهشده در باتری برای انجام مانور شتابگیری و کاهش سرعت مورد استفاده قرار میگیرد. ژنراتور نیز توان الکتریکی تقریباً ثابتی را به شبکه DC تحویل میدهد.
این راهبرد امکان بررسی مستقل عملکرد باتری و موتور الکتریکی را در فرآیند افزایش و کاهش سرعت فراهم میکند. همچنین میتوان با مشاهده نتایج، میزان انرژی مصرفشده در شتابگیری و انرژی بازیابیشده هنگام کاهش سرعت را با یکدیگر مقایسه کرد.
در سیستمهای پیشرفتهتر، راهبرد مدیریت توان میتواند بر اساس عواملی مانند سرعت خودرو، گشتاور درخواستی راننده، وضعیت شارژ باتری، بازده موتور احتراق داخلی، بازده ماشینهای الکتریکی و شرایط جاده تغییر کند. استفاده از الگوریتمهای بهینهسازی، کنترل پیشبینانه و روشهای مبتنی بر قواعد نیز از جمله رویکردهای قابل بررسی در این حوزه هستند.
مقایسه سیستم هیبریدی تقسیم توان با ساختارهای موازی و سری
یکی از کاربردهای مهم این مدل، امکان مقایسه آن با دو ساختار دیگر انتقال قدرت هیبریدی، یعنی سیستم هیبریدی موازی و سیستم هیبریدی سری است. در مجموعه مثالهای Simscape، مدلهای مرتبط با این دو معماری با نامهای sdl_hybrid_parallel و sdl_hybrid_series معرفی شدهاند.
سیستم هیبریدی موازی (Parallel Hybrid)
در سیستم هیبریدی موازی، موتور احتراق داخلی و موتور الکتریکی میتوانند بهصورت همزمان یا مستقل در تأمین گشتاور موردنیاز چرخها مشارکت داشته باشند. در این معماری، توان مکانیکی موتور احتراق داخلی از طریق مسیر مکانیکی به چرخها منتقل میشود و موتور الکتریکی نیز میتواند گشتاور اضافی تولید کند.
مزیت اصلی این ساختار، امکان استفاده مستقیم از توان مکانیکی موتور احتراق داخلی است. همچنین موتور الکتریکی میتواند هنگام شتابگیری به موتور احتراق داخلی کمک کند و در زمان کاهش سرعت، انرژی جنبشی خودرو را بازیابی نماید.
سیستم هیبریدی سری (Series Hybrid)
در معماری هیبریدی سری، موتور احتراق داخلی معمولاً بهصورت مکانیکی مستقیماً به چرخها متصل نیست. وظیفه اصلی آن تأمین توان مکانیکی ژنراتور است. ژنراتور این توان را به انرژی الکتریکی تبدیل میکند و انرژی تولیدشده برای تغذیه موتور الکتریکی یا شارژ باتری مورد استفاده قرار میگیرد.
در این ساختار، موتور الکتریکی وظیفه اصلی تولید گشتاور محرک برای حرکت خودرو را بر عهده دارد. بنابراین، مسیر انتقال توان مکانیکی موتور احتراق داخلی به چرخها از طریق تبدیل الکتریکی انجام میشود.
سیستم هیبریدی تقسیم توان (Power-Split Hybrid)
در سیستم تقسیم توان، ویژگیهایی از معماری موازی و سری با یکدیگر ترکیب میشوند. مجموعه چرخدنده سیارهای امکان انتقال توان مکانیکی و تقسیم آن میان مسیرهای مختلف را فراهم میکند. در کنار آن، موتور و ژنراتور الکتریکی امکان مدیریت سرعت و توان سیستم را ایجاد میکنند.
تفاوت اصلی این ساختار با سیستم سری آن است که امکان انتقال بخشی از توان موتور احتراق داخلی بهصورت مکانیکی وجود دارد. همچنین در مقایسه با ساختار موازی، امکان کنترل انعطافپذیرتر نسبت انتقال از طریق ماشینهای الکتریکی و مجموعه سیارهای فراهم میشود.
مقایسه این سه مدل در Simscape میتواند دید مناسبی درباره تفاوت مسیرهای انتقال انرژی، میزان تبدیل توان، تلفات و نحوه عملکرد منابع مختلف در خودروهای هیبریدی ایجاد کند.
کاربردهای مهندسی و آموزشی شبیهسازی
مدل Power-Split Hybrid Transmission علاوه بر نمایش عملکرد یک سیستم انتقال قدرت هیبریدی، کاربردهای متعددی در مطالعات مهندسی خودرو و طراحی سامانههای مدیریت انرژی دارد. از آنجا که مدل شامل اجزای مکانیکی و الکتریکی مختلف است، میتوان از آن برای بررسی رفتار چندفیزیکی یک سامانه واقعی استفاده کرد.
مهمترین کاربردهای این شبیهسازی عبارتاند از:
- بررسی ساختار سیستمهای هیبریدی: شناخت ارتباط میان موتور احتراق داخلی، موتور الکتریکی، ژنراتور، باتری و مجموعه چرخدنده سیارهای.
- تحلیل جریان توان: بررسی مسیر انتقال انرژی میان منابع و مصرفکنندههای مختلف در شرایط گوناگون رانندگی.
- ارزیابی عملکرد باتری: مطالعه رفتار باتری هنگام تأمین انرژی موتور الکتریکی و دریافت انرژی حاصل از ترمز احیاکننده.
- تحلیل تلفات انرژی: بررسی تلفات موتور، ژنراتور، باتری و مجموعه چرخدنده سیارهای و تعیین سهم هر بخش در کاهش بازده.
- طراحی راهبرد مدیریت توان: بررسی نحوه توزیع توان میان منابع انرژی و ارزیابی عملکرد راهبردهای مختلف کنترلی.
- مقایسه معماریهای هیبریدی: مقایسه عملکرد ساختارهای سری، موازی و تقسیم توان در شرایط حرکتی یکسان.
- آموزش سیستمهای انتقال قدرت: استفاده از مدل برای درک ارتباط میان سیستمهای مکانیکی، ماشینهای الکتریکی و سامانه ذخیرهسازی انرژی.
یکی از مزایای مهم این مدل آن است که میتوان از آن بهعنوان نقطه شروع برای توسعه مدلهای پیچیدهتر استفاده کرد. برای مثال، با تغییر راهبرد مدیریت توان، اضافه کردن محدودیتهای باتری یا اصلاح مشخصات موتور الکتریکی میتوان رفتار سیستم را در شرایط جدید بررسی نمود.
جمعبندی
سیستم انتقال قدرت هیبریدی تقسیم توان یکی از معماریهای پیشرفته در حوزه خودروهای هیبریدی است که با استفاده از مجموعه چرخدنده سیارهای، موتور الکتریکی و ژنراتور، امکان مدیریت انعطافپذیر انرژی را فراهم میکند. در این ساختار، مجموعه چرخدنده سیارهای همراه با ماشینهای الکتریکی رفتاری مشابه یک سیستم انتقال قدرت با نسبت متغیر دارد و میتواند توان تولیدشده توسط موتور احتراق داخلی را میان مسیرهای مختلف مکانیکی و الکتریکی توزیع کند.
در شبیهسازی انجامشده در محیط MATLAB و Simscape، خودرو ابتدا شتاب میگیرد، سپس با سرعت بالاتر حرکت میکند و در نهایت به سرعت اولیه بازمیگردد. در این فرآیند، موتور احتراق داخلی فقط توان موردنیاز برای حفظ سرعت اولیه را تأمین میکند و انرژی لازم برای افزایش سرعت از باتری دریافت میشود. موتور الکتریکی در زمان شتابگیری بهعنوان محرک عمل میکند و هنگام کاهش سرعت، با ورود به وضعیت ژنراتوری، بخشی از انرژی جنبشی خودرو را به انرژی الکتریکی تبدیل کرده و به باتری بازمیگرداند.
نتایج حاصل از Simscape Logging نشان میدهند که ژنراتور در طول مانور حرکتی، توان الکتریکی تقریباً ثابتی را به شبکه DC منتقل میکند. در مقابل، موتور الکتریکی هنگام شتابگیری انرژی مصرف میکند و در زمان کاهش سرعت بخشی از انرژی را بازیابی مینماید. همچنین بررسی نمودار تلفات نشان میدهد که موتور الکتریکی و باتری سهم بیشتری از تلفات الکتریکی را به خود اختصاص میدهند.
در مجموع، این مدل یک ابزار مناسب برای شناخت عملکرد سیستمهای هیبریدی تقسیم توان، بررسی جریان انرژی، تحلیل تلفات و طراحی راهبردهای مدیریت توان محسوب میشود. همچنین امکان مقایسه مستقیم آن با مدلهای هیبریدی سری و موازی، ارزش آموزشی و مهندسی آن را افزایش میدهد و زمینه مناسبی برای مطالعات پیشرفتهتر در حوزه طراحی و بهینهسازی خودروهای هیبریدی فراهم میسازد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت


تفاوت اصلی ساختار تقسیم توان با هیبرید سری و موازی در چیست؟
در تقسیم توان بخشی از توان موتور احتراقی بهصورت مکانیکی به چرخها میرود (مثل موازی) و همزمان مسیر الکتریکی و نسبت متغیر وجود دارد (مثل سری)؛ یعنی ترکیبی از مزایای هر دو.
چرا با وجود ترمز احیاکننده، انرژی بازیابیشده با انرژی مصرفشده در شتابگیری برابر نیست؟
به دلیل تلفات مقاومت داخلی باتری، تلفات مسی و آهنی ماشینهای الکتریکی و تلفات چرخدنده سیارهای؛ بخشی از انرژی به گرما تبدیل میشود.
هنگام کاهش سرعت، موتور الکتریکی چه نقشی پیدا میکند و انرژی به کجا میرود؟
موتور الکتریکی وارد حالت ژنراتوری میشود، انرژی مکانیکی چرخها را به الکتریکی تبدیل میکند و از طریق شبکه DC به باتری بازمیگرداند (ترمز احیاکننده).
چرا در این شبیهسازی گفته میشود موتور احتراقی فقط توان حفظ سرعت اولیه را تأمین میکند؟
چون راهبرد مدیریت توان طوری تنظیم شده که توان اضافی شتابگیری از باتری و موتور الکتریکی تأمین شود و موتور احتراقی در نقطه کاری پایدار بماند.
در مدل Power-Split، نقش اصلی مجموعه چرخدنده سیارهای چیست و رابطه سینماتیکی آن چگونه است؟
این مجموعه توان را میان موتور احتراقی، ژنراتور و مسیر چرخها تقسیم میکند و نسبت انتقال متغیر پیوسته ایجاد میکند. رابطه آن: