
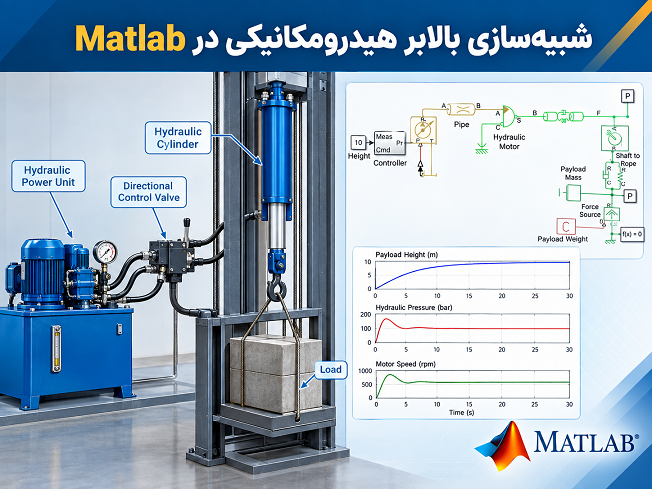
بالابرهای هیدرومکانیکی یکی از سامانههای مهم در کاربردهای صنعتی هستند که برای جابهجایی و بلند کردن بارهای مختلف مورد استفاده قرار میگیرند. عملکرد این سامانهها معمولاً به تعامل میان بخشهای هیدرولیکی، مکانیکی و کنترلی وابسته است و به همین دلیل، بررسی رفتار آنها تنها با تحلیل یک بخش از سیستم نمیتواند تصویر کاملی از عملکرد واقعی ارائه دهد. محیطهای شبیهسازی مهندسی مانند Simscape امکان مدلسازی همزمان این بخشها را فراهم میکنند و به مهندس اجازه میدهند رفتار دینامیکی سامانه را پیش از پیادهسازی عملی بررسی کند.
در این شبیهسازی، یک بالابر هیدرومکانیکی برای بلند کردن یک بار مدلسازی شده است. ساختار سیستم به گونهای طراحی شده که یک موتور هیدرولیکی ایدهآل وظیفه ایجاد حرکت مکانیکی را بر عهده دارد و فشار اعمالشده به موتور توسط یک کنترلکننده تعیین میشود. کنترلکننده نیز با استفاده از اطلاعات سرعت زاویهای شفت انعطافپذیر موتور، ارتفاع فعلی بار را تخمین میزند. در بخش مکانیکی، طناب بالابر به صورت ترکیبی از یک فنر و دمپر در نظر گرفته شده و بار نیز به صورت یک جرم دارای نیروی گرانشی مدل میشود.
معرفی ساختار بالابر هیدرومکانیکی
یک بالابر هیدرومکانیکی را میتوان مجموعهای از زیرسیستمهای بههمپیوسته دانست که انرژی را از بخش هیدرولیکی دریافت کرده و آن را به حرکت مکانیکی تبدیل 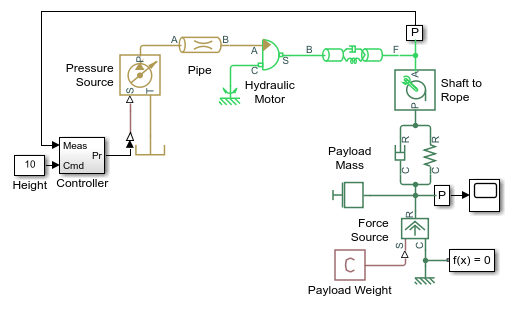 میکنند. در مدل مورد بررسی، موتور هیدرولیکی ایدهآل نقش محرک اصلی را ایفا میکند. این موتور بر اساس فشار فرمان دادهشده از سوی کنترلکننده، گشتاور و حرکت لازم را برای چرخاندن شفت بالابر ایجاد میکند.
نکته مهم در این ساختار، وجود ارتباط مستقیم میان حرکت دورانی موتور و حرکت خطی بار است. با چرخش شفت بالابر، طناب جابهجا میشود و در نتیجه ارتفاع بار تغییر میکند. بنابراین، اندازهگیری سرعت زاویهای موتور میتواند اطلاعات ارزشمندی درباره وضعیت حرکتی بار در اختیار کنترلکننده قرار دهد. این موضوع نمونهای از تبدیل اطلاعات حرکتی در یک سیستم چندفیزیکی است؛ یعنی یک کمیت مکانیکی دورانی برای تخمین یک کمیت مکانیکی خطی مورد استفاده قرار میگیرد.
مدلسازی موتور هیدرولیکی
در این شبیهسازی، موتور هیدرولیکی به صورت یک موتور ایدهآل در نظر گرفته شده است. منظور از ایدهآل بودن این است که رفتار موتور با روابط اصلی تبدیل انرژی هیدرولیکی به مکانیکی توصیف میشود و برخی جزئیات پیچیده مربوط به تلفات، اصطکاکهای غیرخطی یا ویژگیهای ساختاری موتور واقعی در مدل سادهسازی شدهاند.
ورودی مهم این بخش، فشار فرمان دادهشده از سوی کنترلکننده است. با تغییر فشار، شرایط کاری موتور تغییر میکند و این تغییر در نهایت بر سرعت زاویهای و گشتاور شفت اثر میگذارد. در یک سامانه واقعی، رابطه میان فشار، دبی، سرعت، گشتاور و بازده موتور به مشخصات فنی موتور هیدرولیکی وابسته است؛ اما استفاده از مدل ایدهآل در این شبیهسازی باعث میشود تمرکز اصلی روی رفتار کلی سیستم کنترل و تعامل میان اجزای هیدرومکانیکی قرار گیرد.
نقش کنترلکننده در عملکرد بالابر
کنترلکننده یکی از اجزای اصلی این مدل است. هدف آن فراهم کردن فشار مناسب برای موتور هیدرولیکی و در نتیجه کنترل حرکت بالابر است. برای این منظور، کنترلکننده باید اطلاعاتی درباره وضعیت بار داشته باشد. در مدل حاضر، ارتفاع بار به صورت مستقیم اندازهگیری نمیشود، بلکه کنترلکننده با استفاده از سرعت زاویهای موتور و شفت انعطافپذیر، ارتفاع فعلی بار را تخمین میزند.
این روش اهمیت زیادی در طراحی سامانههای کنترلی دارد؛ زیرا در سیستمهای واقعی همیشه امکان نصب حسگر مستقیم برای اندازهگیری تمام متغیرهای مورد نیاز وجود ندارد. گاهی میتوان با استفاده از متغیرهای قابل اندازهگیری و یک مدل مناسب از سیستم، کمیت مورد نظر را تخمین زد. در اینجا نیز سرعت زاویهای شفت اطلاعاتی درباره میزان حرکت ایجادشده در مکانیزم بالابر فراهم میکند.
کنترلکننده با دریافت این اطلاعات میتواند شرایط عملکرد سیستم را ارزیابی کند و فشار مورد نیاز موتور را تعیین نماید. در نتیجه، یک حلقه ارتباطی میان وضعیت مکانیکی بالابر و ورودی هیدرولیکی آن ایجاد میشود. چنین ساختاری در بسیاری از سیستمهای صنعتی که کنترل موقعیت یا ارتفاع اهمیت دارد، کاربرد دارد.
مدلسازی شفت انعطافپذیر
یکی از ویژگیهای قابل توجه این شبیهسازی، استفاده از شفت انعطافپذیر است. در یک مدل کاملاً ایدهآل، ممکن است شفت به صورت یک اتصال صلب در نظر گرفته شود؛ اما در سامانههای واقعی اجزای مکانیکی معمولاً مقداری انعطافپذیری دارند. این انعطافپذیری میتواند باعث ایجاد تغییرات گذرا، نوسان و اختلاف حرکتی میان بخشهای مختلف سیستم شود.
در مدلسازی سامانههای بالابر، در نظر گرفتن انعطافپذیری اجزای انتقال حرکت میتواند دید دقیقتری نسبت به رفتار دینامیکی سیستم ایجاد کند. هنگامی که موتور گشتاور ایجاد میکند، این گشتاور از طریق شفت و مکانیزم بالابر به طناب و بار منتقل میشود. انعطافپذیری شفت میتواند باعث شود پاسخ بار دقیقاً همزمان با پاسخ موتور نباشد.
این موضوع بهخصوص در زمان شروع حرکت یا تغییر شرایط کاری اهمیت بیشتری پیدا میکند. در چنین شرایطی، انرژی ذخیرهشده در عناصر انعطافپذیر میتواند باعث ایجاد نوسان در سیستم شود. بنابراین، مدلسازی انعطافپذیری برای بررسی رفتار گذرای بالابر اهمیت دارد.
مدلسازی طناب با فنر و دمپر
طناب مورد استفاده در بالابر در این مدل به وسیله یک سیستم شامل فنر و دمپر نمایش داده میشود. این روش یکی از مدلهای رایج برای نمایش رفتار مکانیکی عناصر انعطافپذیر است. فنر قابلیت ذخیره انرژی ناشی از تغییر شکل را نشان میدهد و دمپر وظیفه نمایش اثر میرایی و کاهش نوسانات را بر عهده دارد.
وجود فنر در مدل باعث میشود طناب در برابر کشیده شدن رفتار الاستیک داشته باشد. هنگامی که بار حرکت میکند یا نیروی کششی تغییر مییابد، طول مؤثر طناب میتواند تغییر کند و انرژی مکانیکی در آن ذخیره شود. از طرف دیگر، دمپر باعث میشود بخشی از انرژی نوسانی سیستم مستهلک شود. به همین دلیل، مدل فنر و دمپر میتواند رفتار واقعی طناب را نسبت به یک اتصال کاملاً صلب بهتر نمایش دهد.
این مدلسازی از نظر تحلیل دینامیکی اهمیت زیادی دارد. اگر طناب بدون انعطافپذیری و میرایی مدل شود، ممکن است پاسخ شبیهسازی بیش از اندازه ایدهآل باشد و برخی نوسانات موجود در سیستم واقعی مشاهده نشوند. در مقابل، اضافه کردن فنر و دمپر امکان بررسی دقیقتر پاسخ گذرای بار و گشتاور شفت را فراهم میکند.
مدلسازی بار و نیروی گرانشی
بار در این شبیهسازی به صورت یک جرم مکانیکی مدل شده است. مهمترین نیروی خارجی وارد بر این جرم، نیروی گرانشی است که در جهت پایین وارد میشود. بنابراین برای بلند کردن بار، موتور باید گشتاور و نیروی کافی برای غلبه بر اثر وزن آن ایجاد کند.
وزن بار مستقیماً به جرم آن و شتاب گرانش وابسته است. در نتیجه، افزایش جرم بار باعث افزایش نیروی مورد نیاز برای بلند کردن آن میشود. این موضوع در رفتار گشتاور شفت نیز منعکس خواهد شد؛ زیرا موتور و مکانیزم انتقال باید گشتاور بیشتری برای ایجاد حرکت صعودی بار فراهم کنند.
در یک مدل چندفیزیکی، در نظر گرفتن نیروی گرانشی اهمیت زیادی دارد، زیرا حرکت بار صرفاً نتیجه فرمان کنترلی نیست. سیستم باید همزمان اثر جرم، گرانش، انعطافپذیری طناب و رفتار موتور هیدرولیکی را در نظر بگیرد. این تعامل میان عوامل مختلف، دلیل اصلی استفاده از محیطهایی مانند Simscape برای مدلسازی چنین سامانههایی است.
ارتباط میان حرکت دورانی و ارتفاع بار
یکی از بخشهای مهم این شبیهسازی، ارتباط میان سرعت زاویهای موتور و ارتفاع بار است. با چرخش شفت بالابر، طناب در جهت مشخصی حرکت میکند و در نتیجه موقعیت عمودی بار تغییر مییابد. بنابراین، سرعت زاویهای شفت را میتوان به عنوان یکی از متغیرهای اصلی برای تخمین حرکت بار در نظر گرفت.
اگر سرعت زاویهای شفت در طول زمان مشخص باشد، میتوان از اطلاعات مربوط به حرکت دورانی برای محاسبه یا تخمین جابهجایی مکانیکی استفاده کرد. البته در یک سیستم واقعی عواملی مانند لغزش، تغییر شکل طناب، نسبت انتقال و شرایط مکانیکی قرقره نیز میتوانند بر رابطه میان حرکت دورانی و ارتفاع واقعی بار اثر بگذارند. مدل شبیهسازی امکان بررسی این روابط را در یک محیط کنترلشده فراهم میکند.
بررسی نتایج شبیهسازی با Simscape Logging
برای بررسی عملکرد مدل، نتایج شبیهسازی با استفاده از قابلیت Simscape Logging ثبت و تحلیل میشوند. این قابلیت امکان مشاهده و بررسی متغیرهای مهم موجود در سیستم چندفیزیکی را فراهم میکند و به کاربر اجازه میدهد رفتار اجزای مدل را در طول زمان ارزیابی کند.
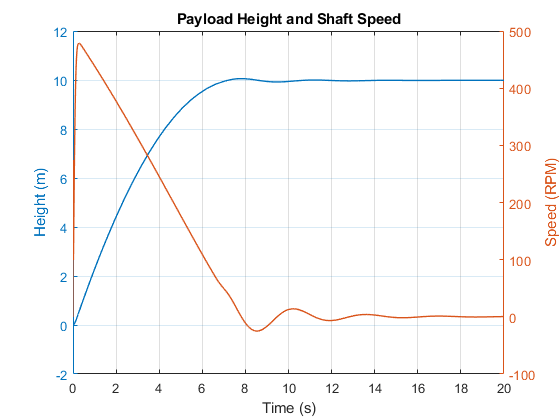
یکی از نتایج اصلی، نمودار ارتفاع بار است. این نمودار نشان میدهد که موقعیت بار در طول فرآیند بلند شدن چگونه تغییر میکند. با تحلیل این منحنی میتوان نحوه شروع حرکت، سرعت افزایش ارتفاع و رفتار گذرای سیستم را بررسی کرد. در صورتی که پاسخ ارتفاع دارای نوسان باشد، این نوسانات میتوانند با ویژگیهای مکانیکی طناب، شفت انعطافپذیر و تنظیمات کنترلکننده ارتباط داشته باشند.
پارامتر مهم دیگر، گشتاور وارد بر شفت بالابر است. گشتاور شفت نشان میدهد موتور برای حرکت دادن مکانیزم بالابر چه میزان تلاش مکانیکی انجام میدهد. مقایسه گشتاور شفت با ارتفاع بار میتواند اطلاعات مناسبی درباره رفتار سیستم در مراحل مختلف حرکت فراهم کند.
تحلیل همزمان ارتفاع بار و گشتاور شفت
بررسی ارتفاع بار به تنهایی برای ارزیابی کامل عملکرد بالابر کافی نیست. ممکن است بار با موفقیت به ارتفاع مورد نظر برسد، اما در طول این فرآیند گشتاورهای قابل توجهی به شفت وارد شده باشند. بنابراین، تحلیل همزمان ارتفاع و گشتاور میتواند تصویر دقیقتری از عملکرد سیستم ارائه دهد.
در زمان آغاز حرکت، سیستم باید بر وزن بار و شرایط اولیه مکانیکی غلبه کند. به همین دلیل، رفتار گشتاور در این مرحله میتواند با شرایط پایدار متفاوت باشد. پس از شروع حرکت نیز انعطافپذیری شفت و طناب ممکن است باعث ایجاد تغییرات گذرا در گشتاور شود. مشاهده این تغییرات در نتایج Simscape Logging به مهندس اجازه میدهد رفتار دینامیکی سیستم را بهتر ارزیابی کند.
از سوی دیگر، تغییر ارتفاع بار نیز اطلاعاتی درباره عملکرد حلقه کنترل فراهم میکند. اگر کنترلکننده بتواند فشار موتور را متناسب با وضعیت سیستم تنظیم کند، حرکت بار میتواند مطابق شرایط مورد انتظار انجام شود. در چنین شرایطی، تحلیل نمودارهای خروجی به بررسی ارتباط میان فرمان کنترلی و پاسخ مکانیکی کمک میکند.
اهمیت این شبیهسازی در طراحی سیستمهای صنعتی
مدلسازی یک بالابر هیدرومکانیکی پیش از ساخت یا اصلاح نمونه واقعی میتواند مزایای متعددی داشته باشد. نخست اینکه رفتار سیستم را میتوان بدون نیاز به ساخت نمونه فیزیکی بررسی کرد. همچنین تغییر پارامترهایی مانند جرم بار، ویژگیهای فنر و دمپر، شرایط موتور و تنظیمات کنترلکننده در محیط شبیهسازی بسیار سادهتر از آزمایش عملی است.
از طرف دیگر، شبیهسازی امکان بررسی شرایط گذرا را فراهم میکند. برای مثال، مهندس میتواند نحوه پاسخ سیستم هنگام شروع حرکت یا تغییر فرمان را مشاهده کند. این قابلیت برای طراحی کنترلکننده و ارزیابی پایداری سیستم اهمیت زیادی دارد.
مدلهای چندفیزیکی همچنین به درک بهتر تعامل میان حوزههای مختلف کمک میکنند. در این نمونه، سیستم هیدرولیکی، موتور، شفت، طناب، جرم، گرانش و کنترلکننده همگی در یک مدل واحد با یکدیگر در ارتباط هستند. چنین ساختاری بهویژه برای آموزش و تحلیل سامانههای صنعتی پیچیده مفید است.
جمعبندی شبیهسازی بالابر هیدرومکانیکی
شبیهسازی بالابر هیدرومکانیکی نمونهای مناسب برای بررسی تعامل میان سیستمهای هیدرولیکی، مکانیکی و کنترلی در محیط Matlab و Simscape است. در این مدل، یک موتور هیدرولیکی ایدهآل با استفاده از فشار فرمان دادهشده توسط کنترلکننده، حرکت لازم را برای بلند کردن بار ایجاد میکند. کنترلکننده نیز با استفاده از سرعت زاویهای شفت انعطافپذیر، ارتفاع بار را تخمین میزند و بر اساس وضعیت سیستم، عملکرد محرک را مدیریت میکند.
طناب به صورت ترکیبی از فنر و دمپر مدل شده است تا انعطافپذیری و میرایی آن در پاسخ دینامیکی سیستم لحاظ شود. همچنین بار به صورت یک جرم دارای نیروی گرانشی در نظر گرفته شده است. این ساختار باعث میشود مدل نسبت به یک سیستم مکانیکی کاملاً صلب، رفتار واقعیتر و قابلتحلیلتری داشته باشد.
نتایج ثبتشده با Simscape Logging نیز امکان بررسی دو کمیت مهم، یعنی ارتفاع بار و گشتاور شفت بالابر را فراهم میکنند. تحلیل این دو متغیر میتواند اطلاعات ارزشمندی درباره عملکرد مکانیکی، پاسخ گذرا، اثر انعطافپذیری اجزا و عملکرد حلقه کنترل ارائه دهد. به همین دلیل، این شبیهسازی میتواند نمونهای کاربردی برای آشنایی با مدلسازی سیستمهای هیدرومکانیکی و تحلیل رفتار دینامیکی بالابرها در Matlab و Simscape باشد.
بالابرهای هیدرومکانیکی یکی از سامانههای مهم در کاربردهای صنعتی هستند که برای جابهجایی و بلند کردن بارهای مختلف مورد استفاده قرار میگیرند. عملکرد این سامانهها معمولاً به تعامل میان بخشهای هیدرولیکی، مکانیکی و کنترلی وابسته است و به همین دلیل، بررسی رفتار آنها تنها با تحلیل یک بخش از سیستم نمیتواند تصویر کاملی از عملکرد واقعی ارائه دهد. محیطهای شبیهسازی مهندسی مانند Simscape امکان مدلسازی همزمان این بخشها را فراهم میکنند و به مهندس اجازه میدهند رفتار دینامیکی سامانه را پیش از پیادهسازی عملی بررسی کند.
در این شبیهسازی، یک بالابر هیدرومکانیکی برای بلند کردن یک بار مدلسازی شده است. ساختار سیستم به گونهای طراحی شده که یک موتور هیدرولیکی ایدهآل وظیفه ایجاد حرکت مکانیکی را بر عهده دارد و فشار اعمالشده به موتور توسط یک کنترلکننده تعیین میشود. کنترلکننده نیز با استفاده از اطلاعات سرعت زاویهای شفت انعطافپذیر موتور، ارتفاع فعلی بار را تخمین میزند. در بخش مکانیکی، طناب بالابر به صورت ترکیبی از یک فنر و دمپر در نظر گرفته شده و بار نیز به صورت یک جرم دارای نیروی گرانشی مدل میشود.
معرفی ساختار بالابر هیدرومکانیکی
یک بالابر هیدرومکانیکی را میتوان مجموعهای از زیرسیستمهای بههمپیوسته دانست که انرژی را از بخش هیدرولیکی دریافت کرده و آن را به حرکت مکانیکی تبدیل میکنند. در مدل مورد بررسی، موتور هیدرولیکی ایدهآل نقش محرک اصلی را ایفا میکند. این موتور بر اساس فشار فرمان دادهشده از سوی کنترلکننده، گشتاور و حرکت لازم را برای چرخاندن شفت بالابر ایجاد میکند.
نکته مهم در این ساختار، وجود ارتباط مستقیم میان حرکت دورانی موتور و حرکت خطی بار است. با چرخش شفت بالابر، طناب جابهجا میشود و در نتیجه ارتفاع بار تغییر میکند. بنابراین، اندازهگیری سرعت زاویهای موتور میتواند اطلاعات ارزشمندی درباره وضعیت حرکتی بار در اختیار کنترلکننده قرار دهد. این موضوع نمونهای از تبدیل اطلاعات حرکتی در یک سیستم چندفیزیکی است؛ یعنی یک کمیت مکانیکی دورانی برای تخمین یک کمیت مکانیکی خطی مورد استفاده قرار میگیرد.
مدلسازی موتور هیدرولیکی
در این شبیهسازی، موتور هیدرولیکی به صورت یک موتور ایدهآل در نظر گرفته شده است. منظور از ایدهآل بودن این است که رفتار موتور با روابط اصلی تبدیل انرژی هیدرولیکی به مکانیکی توصیف میشود و برخی جزئیات پیچیده مربوط به تلفات، اصطکاکهای غیرخطی یا ویژگیهای ساختاری موتور واقعی در مدل سادهسازی شدهاند.
ورودی مهم این بخش، فشار فرمان دادهشده از سوی کنترلکننده است. با تغییر فشار، شرایط کاری موتور تغییر میکند و این تغییر در نهایت بر سرعت زاویهای و گشتاور شفت اثر میگذارد. در یک سامانه واقعی، رابطه میان فشار، دبی، سرعت، گشتاور و بازده موتور به مشخصات فنی موتور هیدرولیکی وابسته است؛ اما استفاده از مدل ایدهآل در این شبیهسازی باعث میشود تمرکز اصلی روی رفتار کلی سیستم کنترل و تعامل میان اجزای هیدرومکانیکی قرار گیرد.
نقش کنترلکننده در عملکرد بالابر
کنترلکننده یکی از اجزای اصلی این مدل است. هدف آن فراهم کردن فشار مناسب برای موتور هیدرولیکی و در نتیجه کنترل حرکت بالابر است. برای این منظور، کنترلکننده باید اطلاعاتی درباره وضعیت بار داشته باشد. در مدل حاضر، ارتفاع بار به صورت مستقیم اندازهگیری نمیشود، بلکه کنترلکننده با استفاده از سرعت زاویهای موتور و شفت انعطافپذیر، ارتفاع فعلی بار را تخمین میزند.
این روش اهمیت زیادی در طراحی سامانههای کنترلی دارد؛ زیرا در سیستمهای واقعی همیشه امکان نصب حسگر مستقیم برای اندازهگیری تمام متغیرهای مورد نیاز وجود ندارد. گاهی میتوان با استفاده از متغیرهای قابل اندازهگیری و یک مدل مناسب از سیستم، کمیت مورد نظر را تخمین زد. در اینجا نیز سرعت زاویهای شفت اطلاعاتی درباره میزان حرکت ایجادشده در مکانیزم بالابر فراهم میکند.
کنترلکننده با دریافت این اطلاعات میتواند شرایط عملکرد سیستم را ارزیابی کند و فشار مورد نیاز موتور را تعیین نماید. در نتیجه، یک حلقه ارتباطی میان وضعیت مکانیکی بالابر و ورودی هیدرولیکی آن ایجاد میشود. چنین ساختاری در بسیاری از سیستمهای صنعتی که کنترل موقعیت یا ارتفاع اهمیت دارد، کاربرد دارد.
مدلسازی شفت انعطافپذیر
یکی از ویژگیهای قابل توجه این شبیهسازی، استفاده از شفت انعطافپذیر است. در یک مدل کاملاً ایدهآل، ممکن است شفت به صورت یک اتصال صلب در نظر گرفته شود؛ اما در سامانههای واقعی اجزای مکانیکی معمولاً مقداری انعطافپذیری دارند. این انعطافپذیری میتواند باعث ایجاد تغییرات گذرا، نوسان و اختلاف حرکتی میان بخشهای مختلف سیستم شود.
در مدلسازی سامانههای بالابر، در نظر گرفتن انعطافپذیری اجزای انتقال حرکت میتواند دید دقیقتری نسبت به رفتار دینامیکی سیستم ایجاد کند. هنگامی که موتور گشتاور ایجاد میکند، این گشتاور از طریق شفت و مکانیزم بالابر به طناب و بار منتقل میشود. انعطافپذیری شفت میتواند باعث شود پاسخ بار دقیقاً همزمان با پاسخ موتور نباشد.
این موضوع بهخصوص در زمان شروع حرکت یا تغییر شرایط کاری اهمیت بیشتری پیدا میکند. در چنین شرایطی، انرژی ذخیرهشده در عناصر انعطافپذیر میتواند باعث ایجاد نوسان در سیستم شود. بنابراین، مدلسازی انعطافپذیری برای بررسی رفتار گذرای بالابر اهمیت دارد.
مدلسازی طناب با فنر و دمپر
طناب مورد استفاده در بالابر در این مدل به وسیله یک سیستم شامل فنر و دمپر نمایش داده میشود. این روش یکی از مدلهای رایج برای نمایش رفتار مکانیکی عناصر انعطافپذیر است. فنر قابلیت ذخیره انرژی ناشی از تغییر شکل را نشان میدهد و دمپر وظیفه نمایش اثر میرایی و کاهش نوسانات را بر عهده دارد.
وجود فنر در مدل باعث میشود طناب در برابر کشیده شدن رفتار الاستیک داشته باشد. هنگامی که بار حرکت میکند یا نیروی کششی تغییر مییابد، طول مؤثر طناب میتواند تغییر کند و انرژی مکانیکی در آن ذخیره شود. از طرف دیگر، دمپر باعث میشود بخشی از انرژی نوسانی سیستم مستهلک شود. به همین دلیل، مدل فنر و دمپر میتواند رفتار واقعی طناب را نسبت به یک اتصال کاملاً صلب بهتر نمایش دهد.
این مدلسازی از نظر تحلیل دینامیکی اهمیت زیادی دارد. اگر طناب بدون انعطافپذیری و میرایی مدل شود، ممکن است پاسخ شبیهسازی بیش از اندازه ایدهآل باشد و برخی نوسانات موجود در سیستم واقعی مشاهده نشوند. در مقابل، اضافه کردن فنر و دمپر امکان بررسی دقیقتر پاسخ گذرای بار و گشتاور شفت را فراهم میکند.
مدلسازی بار و نیروی گرانشی
بار در این شبیهسازی به صورت یک جرم مکانیکی مدل شده است. مهمترین نیروی خارجی وارد بر این جرم، نیروی گرانشی است که در جهت پایین وارد میشود. بنابراین برای بلند کردن بار، موتور باید گشتاور و نیروی کافی برای غلبه بر اثر وزن آن ایجاد کند.
وزن بار مستقیماً به جرم آن و شتاب گرانش وابسته است. در نتیجه، افزایش جرم بار باعث افزایش نیروی مورد نیاز برای بلند کردن آن میشود. این موضوع در رفتار گشتاور شفت نیز منعکس خواهد شد؛ زیرا موتور و مکانیزم انتقال باید گشتاور بیشتری برای ایجاد حرکت صعودی بار فراهم کنند.
در یک مدل چندفیزیکی، در نظر گرفتن نیروی گرانشی اهمیت زیادی دارد، زیرا حرکت بار صرفاً نتیجه فرمان کنترلی نیست. سیستم باید همزمان اثر جرم، گرانش، انعطافپذیری طناب و رفتار موتور هیدرولیکی را در نظر بگیرد. این تعامل میان عوامل مختلف، دلیل اصلی استفاده از محیطهایی مانند Simscape برای مدلسازی چنین سامانههایی است.
ارتباط میان حرکت دورانی و ارتفاع بار
یکی از بخشهای مهم این شبیهسازی، ارتباط میان سرعت زاویهای موتور و ارتفاع بار است. با چرخش شفت بالابر، طناب در جهت مشخصی حرکت میکند و در نتیجه موقعیت عمودی بار تغییر مییابد. بنابراین، سرعت زاویهای شفت را میتوان به عنوان یکی از متغیرهای اصلی برای تخمین حرکت بار در نظر گرفت.
اگر سرعت زاویهای شفت در طول زمان مشخص باشد، میتوان از اطلاعات مربوط به حرکت دورانی برای محاسبه یا تخمین جابهجایی مکانیکی استفاده کرد. البته در یک سیستم واقعی عواملی مانند لغزش، تغییر شکل طناب، نسبت انتقال و شرایط مکانیکی قرقره نیز میتوانند بر رابطه میان حرکت دورانی و ارتفاع واقعی بار اثر بگذارند. مدل شبیهسازی امکان بررسی این روابط را در یک محیط کنترلشده فراهم میکند.
بررسی نتایج شبیهسازی با Simscape Logging
برای بررسی عملکرد مدل، نتایج شبیهسازی با استفاده از قابلیت Simscape Logging ثبت و تحلیل میشوند. این قابلیت امکان مشاهده و بررسی متغیرهای مهم موجود در سیستم چندفیزیکی را فراهم میکند و به کاربر اجازه میدهد رفتار اجزای مدل را در طول زمان ارزیابی کند.
یکی از نتایج اصلی، نمودار ارتفاع بار است. این نمودار نشان میدهد که موقعیت بار در طول فرآیند بلند شدن چگونه تغییر میکند. با تحلیل این منحنی میتوان نحوه شروع حرکت، سرعت افزایش ارتفاع و رفتار گذرای سیستم را بررسی کرد. در صورتی که پاسخ ارتفاع دارای نوسان باشد، این نوسانات میتوانند با ویژگیهای مکانیکی طناب، شفت انعطافپذیر و تنظیمات کنترلکننده ارتباط داشته باشند.
پارامتر مهم دیگر، گشتاور وارد بر شفت بالابر است. گشتاور شفت نشان میدهد موتور برای حرکت دادن مکانیزم بالابر چه میزان تلاش مکانیکی انجام میدهد. مقایسه گشتاور شفت با ارتفاع بار میتواند اطلاعات مناسبی درباره رفتار سیستم در مراحل مختلف حرکت فراهم کند.
تحلیل همزمان ارتفاع بار و گشتاور شفت
بررسی ارتفاع بار به تنهایی برای ارزیابی کامل عملکرد بالابر کافی نیست. ممکن است بار با موفقیت به ارتفاع مورد نظر برسد، اما در طول این فرآیند گشتاورهای قابل توجهی به شفت وارد شده باشند. بنابراین، تحلیل همزمان ارتفاع و گشتاور میتواند تصویر دقیقتری از عملکرد سیستم ارائه دهد.
در زمان آغاز حرکت، سیستم باید بر وزن بار و شرایط اولیه مکانیکی غلبه کند. به همین دلیل، رفتار گشتاور در این مرحله میتواند با شرایط پایدار متفاوت باشد. پس از شروع حرکت نیز انعطافپذیری شفت و طناب ممکن است باعث ایجاد تغییرات گذرا در گشتاور شود. مشاهده این تغییرات در نتایج Simscape Logging به مهندس اجازه میدهد رفتار دینامیکی سیستم را بهتر ارزیابی کند.
از سوی دیگر، تغییر ارتفاع بار نیز اطلاعاتی درباره عملکرد حلقه کنترل فراهم میکند. اگر کنترلکننده بتواند فشار موتور را متناسب با وضعیت سیستم تنظیم کند، حرکت بار میتواند مطابق شرایط مورد انتظار انجام شود. در چنین شرایطی، تحلیل نمودارهای خروجی به بررسی ارتباط میان فرمان کنترلی و پاسخ مکانیکی کمک میکند.
اهمیت این شبیهسازی در طراحی سیستمهای صنعتی
مدلسازی یک بالابر هیدرومکانیکی پیش از ساخت یا اصلاح نمونه واقعی میتواند مزایای متعددی داشته باشد. نخست اینکه رفتار سیستم را میتوان بدون نیاز به ساخت نمونه فیزیکی بررسی کرد. همچنین تغییر پارامترهایی مانند جرم بار، ویژگیهای فنر و دمپر، شرایط موتور و تنظیمات کنترلکننده در محیط شبیهسازی بسیار سادهتر از آزمایش عملی است.
از طرف دیگر، شبیهسازی امکان بررسی شرایط گذرا را فراهم میکند. برای مثال، مهندس میتواند نحوه پاسخ سیستم هنگام شروع حرکت یا تغییر فرمان را مشاهده کند. این قابلیت برای طراحی کنترلکننده و ارزیابی پایداری سیستم اهمیت زیادی دارد.
مدلهای چندفیزیکی همچنین به درک بهتر تعامل میان حوزههای مختلف کمک میکنند. در این نمونه، سیستم هیدرولیکی، موتور، شفت، طناب، جرم، گرانش و کنترلکننده همگی در یک مدل واحد با یکدیگر در ارتباط هستند. چنین ساختاری بهویژه برای آموزش و تحلیل سامانههای صنعتی پیچیده مفید است.
جمعبندی شبیهسازی بالابر هیدرومکانیکی
شبیهسازی بالابر هیدرومکانیکی نمونهای مناسب برای بررسی تعامل میان سیستمهای هیدرولیکی، مکانیکی و کنترلی در محیط Matlab و Simscape است. در این مدل، یک موتور هیدرولیکی ایدهآل با استفاده از فشار فرمان دادهشده توسط کنترلکننده، حرکت لازم را برای بلند کردن بار ایجاد میکند. کنترلکننده نیز با استفاده از سرعت زاویهای شفت انعطافپذیر، ارتفاع بار را تخمین میزند و بر اساس وضعیت سیستم، عملکرد محرک را مدیریت میکند.
طناب به صورت ترکیبی از فنر و دمپر مدل شده است تا انعطافپذیری و میرایی آن در پاسخ دینامیکی سیستم لحاظ شود. همچنین بار به صورت یک جرم دارای نیروی گرانشی در نظر گرفته شده است. این ساختار باعث میشود مدل نسبت به یک سیستم مکانیکی کاملاً صلب، رفتار واقعیتر و قابلتحلیلتری داشته باشد.
نتایج ثبتشده با Simscape Logging نیز امکان بررسی دو کمیت مهم، یعنی ارتفاع بار و گشتاور شفت بالابر را فراهم میکنند. تحلیل این دو متغیر میتواند اطلاعات ارزشمندی درباره عملکرد مکانیکی، پاسخ گذرا، اثر انعطافپذیری اجزا و عملکرد حلقه کنترل ارائه دهد. به همین دلیل، این شبیهسازی میتواند نمونهای کاربردی برای آشنایی با مدلسازی سیستمهای هیدرومکانیکی و تحلیل رفتار دینامیکی بالابرها در Matlab و Simscape باشد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


نقش Simscape Logging در تحلیل این شبیهسازی چیست؟
امکان ثبت و بررسی متغیرهای دینامیکی مانند ارتفاع بار و گشتاور شفت را در طول زمان فراهم میکند.
کنترلکننده چگونه ارتفاع بار را در مدل تخمین میزند؟
با استفاده از سرعت زاویهای شفت انعطافپذیر، حرکت دورانی را به جابهجایی خطی و ارتفاع بار مرتبط میکند.
در این شبیهسازی چرا طناب به صورت فنر و دمپر مدل شده است؟
برای نمایش انعطافپذیری و میرایی طناب و بررسی نوسانات دینامیکی بار استفاده میشود.