
چرخدندههای سیارهای یکی از مهمترین ساختارهای انتقال توان در سامانههای مکانیکی هستند که به دلیل فشردگی، قابلیت دستیابی به نسبتهای انتقال متنوع و امکان تقسیم بار میان چند چرخدنده سیارهای، در بسیاری از سامانههای صنعتی و خودرویی مورد استفاده قرار میگیرند. طراحی و تحلیل این نوع مکانیزمها معمولاً به دلیل وجود چند مسیر انتقال حرکت، دوران همزمان حامل و درگیری چند چرخدنده، نسبت به مجموعههای ساده چرخدنده پیچیدگی بیشتری دارد. در محیط Simscape Driveline میتوان چنین سامانههایی را بهصورت فیزیکی مدلسازی کرد و رفتار سرعتی و سینماتیکی آنها را مورد بررسی قرار داد.
شبیهسازی حاضر با عنوان Custom Planetary Gear نشان میدهد که چگونه میتوان یک مجموعه چرخدنده سیارهای سفارشی را با استفاده از اجزای موجود در کتابخانه Planetary Subcomponents در Simscape Driveline ایجاد کرد. نکته مهم این شبیهسازی آن است که بهجای استفاده از یک بلوک آماده برای کل مجموعه، اجزای بنیادی چرخدنده سیارهای در کنار یکدیگر قرار گرفته و با ایجاد اتصالات مناسب، یک ساختار پیچیدهتر تشکیل میشود.
مدل مورد بررسی بر اساس مثال 10.7 از مرجع K. J. Waldron و G. L. Kinzel با عنوان Kinematics, Dynamics, and Design of Machinery در سال 1999 طراحی شده است. این ساختار شامل یک قطار چرخدنده سیارهای کوپلشده است که از ترکیب قطارهای سیارهای ساده و مرکب تشکیل شده و در آن یک حامل مشترک و چرخدندههای مخروطی نیز مورد استفاده قرار گرفتهاند.
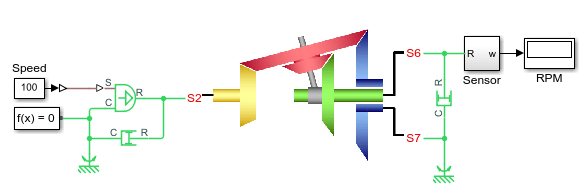 آشنایی با ساختار چرخدنده سیارهای سفارشی
در یک مجموعه چرخدنده سیارهای معمولی، اجزای اصلی شامل چرخدنده خورشیدی، چرخدندههای سیارهای، حامل و در برخی ساختارها چرخدنده حلقهای هستند. حرکت نسبی این اجزا به یک رابطه سینماتیکی وابسته است که تعیین میکند با مشخص بودن سرعت دو عضو، سرعت عضو سوم چگونه محاسبه شود.
در مدل حاضر، مسئله تنها یک مجموعه سیارهای ساده نیست. یک قطار سیارهای ساده و یک قطار سیارهای مرکب در کنار یکدیگر قرار گرفتهاند و از طریق یک حامل مشترک و چرخدندههای مخروطی به یک سامانه کوپلشده تبدیل شدهاند. بنابراین، سرعت خروجی تنها به نسبت یک جفت چرخدنده وابسته نیست، بلکه نتیجه برهمکنش چند بخش از مکانیزم است.
یکی از اهداف اصلی این شبیهسازی، نشان دادن روش ساخت چنین ساختارهایی از اجزای پایه Simscape Driveline است. این موضوع برای زمانی اهمیت دارد که ساختار مکانیکی مورد نظر دقیقاً با یکی از بلوکهای آماده کتابخانه مطابقت نداشته باشد. در چنین شرایطی میتوان اجزای بنیادی را انتخاب کرده و با ایجاد اتصالات مناسب، مدل سفارشی مورد نیاز را ایجاد کرد.
قطار سیارهای ساده و نسبت بنیادی آن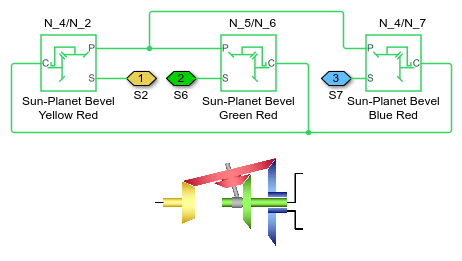
در بخش مربوط به قطار سیارهای ساده، نسبت بنیادی مجموعه بهصورت زیر تعریف میشود:
-N4/N2 × N7/N4 = -N7/N2
در این رابطه، N نشاندهنده تعداد دندانههای چرخدنده مربوطه است. با سادهسازی رابطه مشاهده میشود که تعداد دندانههای چرخدنده شماره 4 در صورت و مخرج حذف شده و نسبت بنیادی نهایی به شکل -N7/N2 به دست میآید.
این نسبت، ارتباط سینماتیکی بین شفتهای S2 و S7 را مشخص میکند. علامت منفی نیز بیانگر جهت نسبی دوران در ساختار مربوطه است. در سیستمهای چرخدندهای، علامت نسبت انتقال تنها یک مقدار ریاضی نیست، بلکه اطلاعات مهمی درباره جهت چرخش اجزای متصل به یکدیگر ارائه میدهد.
استفاده از تعداد دندانهها برای تعیین نسبت بنیادی یکی از اصول اصلی تحلیل قطارهای چرخدنده است. در شبیهسازیهای Simscape Driveline نیز این پارامترها بهصورت مستقیم یا غیرمستقیم در تعیین رفتار مکانیکی سیستم نقش دارند و تغییر آنها میتواند سرعت، گشتاور و جهت دوران اجزای مختلف را تحت تأثیر قرار دهد.
قطار سیارهای مرکب
بخش دیگر مکانیزم مربوط به یک قطار سیارهای مرکب است. در این قسمت نسبت بنیادی بهصورت زیر بیان میشود:
-N4/N2 × N6/N5
این قطار سیارهای، شفت S2 را به شفت S6 مرتبط میکند. تفاوت اصلی ساختار مرکب با قطار ساده در این است که در قطار مرکب، مجموعه سیارهای میتواند شامل چرخدندههایی با هندسه و تعداد دندانه متفاوت باشد که بهصورت مکانیکی به یکدیگر متصل شدهاند.
در این شبیهسازی، ترکیب قطار ساده و مرکب موجب میشود یک سیستم چندمرحلهای ایجاد شود که رفتار آن را نمیتوان تنها با بررسی یک جفت چرخدنده توضیح داد. سرعت نهایی شفت خروجی حاصل برهمکنش روابط سینماتیکی چند زیرسامانه است.
استفاده از چرخدندههای مخروطی در مدل
یکی از ویژگیهای قابل توجه این ساختار، استفاده از Bevel Gear یا چرخدنده مخروطی است. چرخدندههای مخروطی برای انتقال حرکت و توان میان محورهایی که نسبت به یکدیگر زاویه دارند مورد استفاده قرار میگیرند. به همین دلیل، جهتگیری مکانیکی و پارامتر Assembly Orientation در مدل اهمیت ویژهای پیدا میکند.
در ساختار مورد بررسی، سه نقطه درگیری چرخدندههای مخروطی توسط اجزای Sun-Planet Bevel Gear نمایش داده میشوند. این اجزا وظیفه دارند ارتباط مکانیکی میان بخشهای مختلف مجموعه سیارهای را برقرار کنند.
استفاده از این اجزای پایه باعث میشود کاربر بتواند مکانیزم پیچیدهتری را از ترکیب بلوکهای ساده ایجاد کند. این روش برای مدلسازی مکانیزمهایی که ساختار استاندارد و از پیش تعریفشدهای ندارند، اهمیت زیادی دارد.
مدلسازی چرخدنده سیارهای مرکب با اتصال پورتهای P
یکی از نکات مهم در ساخت زیرسیستم چرخدنده سیارهای مخروطی، نحوه مدلسازی چرخدنده مرکب است. در مدل حاضر، چرخدنده قرمزرنگ یک چرخدنده سیارهای مرکب محسوب میشود که دارای دو مجموعه دندانه مخروطی است.
برای مدلسازی این قطعه، تمام پورتهای P به یکدیگر متصل شدهاند. این اتصال در واقع یک ارتباط مکانیکی مشترک میان بخشهای مختلف سیارهای ایجاد میکند و باعث میشود اجزای مربوط به چرخدنده مرکب بهعنوان یک مجموعه مکانیکی مشترک رفتار کنند.
این روش نشان میدهد که در Simscape Driveline میتوان با اتصال مناسب پورتهای مکانیکی، اجزایی را که از نظر فیزیکی باید حرکت مشترکی داشته باشند، به یکدیگر مرتبط کرد. چنین روشی برای ساخت مدلهای سفارشی اهمیت زیادی دارد، زیرا امکان عبور از محدودیتهای ساختار بلوکهای آماده را فراهم میکند.
مدلسازی حامل مشترک
در یک مکانیزم سیارهای، حامل یا Carrier وظیفه نگهداری و انتقال حرکت چرخدندههای سیارهای را بر عهده دارد. سرعت حامل میتواند نسبت به سایر اعضای مجموعه متفاوت باشد و همین موضوع یکی از عوامل اصلی پیچیدگی تحلیل قطارهای سیارهای است.
در این شبیهسازی، یک حامل مشترک برای مجموعه چرخدنده سیارهای در نظر گرفته شده است. برای ایجاد این حامل مشترک، تمام پورتهای C به یکدیگر متصل میشوند. این اتصال باعث میشود بخشهای مختلف مکانیزم دارای یک حرکت حامل مشترک باشند.
این نکته از نظر مدلسازی فیزیکی بسیار مهم است؛ زیرا اگر ارتباط صحیحی بین حاملهای زیرمجموعه ایجاد نشود، مدل نمیتواند رفتار واقعی مکانیزم را بازسازی کند. بنابراین، طراحی صحیح اتصالات مکانیکی در Simscape به اندازه انتخاب خود بلوکها اهمیت دارد.
اهمیت جهتگیری بلوکها در Simscape Driveline
یکی دیگر از نکات مهم این شبیهسازی، تنظیم جهت قرارگیری بلوکها مطابق با پارامتر Assembly Orientation است. در یک سیستم مکانیکی واقعی، موقعیت نسبی چرخدندهها و جهت قرارگیری آنها میتواند بر نحوه انتقال حرکت تأثیر بگذارد. بنابراین، نمایش گرافیکی بلوک در محیط Simscape صرفاً یک موضوع ظاهری نیست و باید با ساختار فیزیکی مکانیزم هماهنگ باشد.
در مدل حاضر، برای نمونه در درگیری چرخدنده آبی و قرمز، چرخدنده خورشیدی در سمت راست چرخدنده سیارهای قرار گرفته است. در مقابل، در درگیری چرخدنده زرد و قرمز، چرخدنده خورشیدی در سمت چپ چرخدنده سیارهای قرار دارد.
این تفاوت در جهتگیری باید هنگام ساخت زیرسیستم در نظر گرفته شود. عدم توجه به جهت مونتاژ میتواند باعث شود رابطه حرکتی مدل با ساختار مکانیکی واقعی مطابقت نداشته باشد. در نتیجه، بررسی Assembly Orientation یکی از مراحل مهم هنگام ساخت قطعات سفارشی در Simscape Driveline است.
ورودی و خروجی مدل
برای بررسی عملکرد مجموعه، شفت ورودی با سرعت 100 rpm دوران داده میشود. پس از اعمال این سرعت به ورودی، مدل سرعت شفت خروجی را محاسبه میکند. نتیجه شبیهسازی نشان میدهد که سرعت شفت خروجی برابر با حدود 1.4456 rpm است.
این مقدار با مقدار ارائهشده در مرجع مورد استفاده برای این مثال مطابقت دارد و نشان میدهد که ساختار سفارشی ایجادشده میتواند رفتار سینماتیکی مکانیزم مورد نظر را بازتولید کند.
اختلاف بسیار زیاد میان سرعت ورودی و خروجی نیز بیانگر وجود یک نسبت انتقال قابل توجه در مجموعه است. در چنین سیستمهایی، مجموعه چرخدندهها میتواند سرعت بالا در ورودی را به سرعت بسیار پایینتر در خروجی تبدیل کند و در مقابل، امکان افزایش گشتاور را فراهم سازد. البته مقدار واقعی گشتاور خروجی به شرایط بارگذاری، تلفات، اینرسی و سایر پارامترهای مدل نیز وابسته خواهد بود.
نقش Simscape Driveline در شبیهسازی مکانیزم
Simscape Driveline یکی از ابزارهای تخصصی محیط Matlab و Simulink برای مدلسازی سیستمهای انتقال قدرت مکانیکی است. این محیط امکان ترکیب چرخدندهها، شفتها، کلاچها، ترمزها، دیفرانسیلها، مکانیزمهای سیارهای و سایر اجزای مکانیکی را فراهم میکند.
یکی از مزیتهای اصلی استفاده از Simscape Driveline این است که مدل بر اساس روابط فیزیکی اجزا ساخته میشود. بنابراین، کاربر میتواند بهجای نوشتن روابط ریاضی پیچیده بهصورت دستی، اجزای فیزیکی را به یکدیگر متصل کرده و شرایط کاری سیستم را مشخص کند.
در شبیهسازی چرخدنده سیارهای سفارشی نیز همین رویکرد استفاده شده است. اجزای سادهتر از کتابخانه Planetary Subcomponents انتخاب شدهاند و سپس با اتصال پورتهای مربوطه یک ساختار پیچیدهتر ساخته شده است.
اهمیت ساخت زیرسیستمهای سفارشی
در پروژههای مهندسی واقعی همیشه نمیتوان از یک بلوک آماده برای نمایش دقیق مکانیزم استفاده کرد. ممکن است نسبت انتقال خاصی مورد نیاز باشد، چیدمان چرخدندهها با نمونههای استاندارد تفاوت داشته باشد یا مکانیزم شامل چند مجموعه کوپلشده باشد.
در چنین شرایطی، ساخت یک زیرسیستم سفارشی میتواند انعطافپذیری مدل را افزایش دهد. کاربر میتواند اجزای بنیادی را انتخاب کرده و با توجه به ساختار فیزیکی سیستم، اتصالات مورد نیاز را ایجاد کند. شبیهسازی Custom Planetary Gear نمونهای از همین رویکرد است.
مزیت دیگر این روش، امکان بررسی مستقل هر بخش از مکانیزم است. بهعنوان مثال، میتوان ابتدا رفتار قطار سیارهای ساده را بررسی کرد، سپس قطار مرکب را اضافه نمود و در نهایت ارتباط میان آنها را برقرار کرد. این روش مرحلهای میتواند خطاهای مدلسازی را سادهتر شناسایی کند.
بررسی سینماتیک مجموعه
از دیدگاه سینماتیکی، عملکرد این مکانیزم به روابط سرعت زاویهای میان شفتها، چرخدندهها و حامل وابسته است. تعداد دندانهها، جهت درگیری چرخدندهها و سرعت حامل از جمله متغیرهایی هستند که رفتار نهایی سیستم را تعیین میکنند.
در یک مجموعه سیارهای معمولی، اگر یکی از اعضا بهعنوان ورودی تعریف شود و عضو دیگری ثابت یا دارای سرعت مشخص باشد، سرعت عضو سوم از رابطه سینماتیکی مجموعه به دست میآید. در یک مجموعه کوپلشده مانند مدل حاضر، چند رابطه سینماتیکی بهصورت همزمان در سیستم برقرار هستند.
بنابراین، مقدار 1.4456 rpm برای خروجی حاصل از حل مجموعه روابط فیزیکی و سینماتیکی مدل است و صرفاً نتیجه یک نسبت ساده میان دو چرخدنده نیست. این موضوع یکی از دلایل اهمیت استفاده از شبیهسازی برای تحلیل مکانیزمهای پیچیده انتقال قدرت است.
کاربردهای مهندسی مدلهای چرخدنده سیارهای
چرخدندههای سیارهای در طیف گستردهای از تجهیزات صنعتی کاربرد دارند. گیربکسهای اتوماتیک خودرو، سیستمهای انتقال قدرت صنعتی، تجهیزات رباتیک، ماشینآلات تولیدی و برخی سامانههای دقیق مکانیکی از جمله حوزههایی هستند که از ساختارهای سیارهای استفاده میکنند.
در بسیاری از این کاربردها، محدودیت فضا، نیاز به نسبت انتقال بالا و ضرورت انتقال توان قابل توجه باعث میشود ساختارهای سیارهای مورد توجه قرار گیرند. به همین دلیل، توانایی ایجاد مدلهای سفارشی در محیطی مانند Simscape Driveline میتواند برای مهندسان مکانیک، برق، مکاترونیک و کنترل مفید باشد.
همچنین میتوان از چنین مدلهایی برای بررسی اثر تغییر تعداد دندانهها، تغییر سرعت ورودی، تغییر اینرسی اجزا و شرایط بارگذاری استفاده کرد. در یک پروژه گستردهتر، همین مدل میتواند به سیستمهای کنترلی در Simulink نیز متصل شود تا عملکرد یک سامانه انتقال قدرت تحت شرایط کاری مختلف بررسی شود.
مراحل کلی ایجاد یک چرخدنده سیارهای سفارشی
برای ساخت مدلی مشابه این شبیهسازی، ابتدا باید ساختار مکانیکی واقعی و روابط سینماتیکی آن مشخص شود. سپس اجزای پایه مورد نیاز از کتابخانه Planetary Subcomponents انتخاب میشوند. پس از آن، پورتهای مربوط به چرخدندههای سیارهای و حاملها مطابق با ساختار فیزیکی مکانیزم به یکدیگر متصل میشوند.
در مرحله بعد باید جهت مونتاژ اجزا بررسی شود. این مرحله برای چرخدندههای مخروطی اهمیت ویژهای دارد، زیرا موقعیت نسبی چرخدندهها باید با ساختار واقعی مطابقت داشته باشد. پس از تکمیل اتصالات، ورودی سرعت مشخصی به مدل اعمال شده و سرعت خروجی مورد بررسی قرار میگیرد.
در نهایت، نتیجه شبیهسازی باید با روابط تحلیلی یا دادههای مرجع مقایسه شود. در مدل حاضر، اعمال سرعت ورودی 100 rpm و مشاهده سرعت خروجی 1.4456 rpm یک معیار مشخص برای اعتبارسنجی ساختار ایجادشده فراهم میکند.
جمعبندی عملکرد شبیهسازی
شبیهسازی Custom Planetary Gear نمونهای مناسب برای آشنایی با روش ساخت یک مکانیزم چرخدنده سیارهای سفارشی در Simscape Driveline است. در این مدل، یک قطار سیارهای ساده و یک قطار سیارهای مرکب بهصورت کوپلشده مورد استفاده قرار گرفتهاند و ارتباط میان آنها با کمک حامل مشترک و چرخدندههای مخروطی برقرار شده است.
قطار ساده، شفتهای S2 و S7 را با نسبت بنیادی -N7/N2 مرتبط میکند، در حالی که قطار مرکب رابطهای میان S2 و S6 ایجاد میکند. چرخدنده مرکب قرمز با اتصال پورتهای P و حامل مشترک با اتصال پورتهای C مدلسازی شده است. همچنین جهتگیری بلوکها بر اساس Assembly Orientation تنظیم شده تا هندسه و نحوه مونتاژ مکانیزم بهدرستی نمایش داده شود.
در نهایت، با اعمال سرعت 100 rpm به شفت ورودی، سرعت شفت خروجی برابر با 1.4456 rpm به دست میآید؛ مقداری که با مقدار ارائهشده در مرجع این مثال مطابقت دارد. این نتیجه نشان میدهد که میتوان با استفاده از اجزای پایه Simscape Driveline، مکانیزمهای پیچیدهای را بدون محدود شدن به ساختار بلوکهای آماده ایجاد و تحلیل کرد.
اهمیت اصلی این شبیهسازی تنها در بررسی یک چرخدنده خاص نیست، بلکه در آموزش روش تفکر و مدلسازی برای ساخت سیستمهای مکانیکی سفارشی است. با شناخت پورتهای مکانیکی، روابط سینماتیکی، تعداد دندانهها، جهت درگیری و نحوه اتصال حاملها، میتوان مدلهای پیشرفتهتری را در محیط Matlab و Simscape Driveline ایجاد کرد و عملکرد آنها را پیش از ساخت نمونه فیزیکی مورد ارزیابی قرار داد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


پارامتر Assembly Orientation چه اهمیتی در شبیهسازی چرخدنده مخروطی دارد؟
این پارامتر جهت مونتاژ و موقعیت نسبی چرخدندهها را مشخص کرده و برای تطابق مدل با مکانیزم واقعی ضروری است.
پارامتر Assembly Orientation چه اهمیتی در شبیهسازی چرخدنده مخروطی دارد؟
این پارامتر جهت مونتاژ و موقعیت نسبی چرخدندهها را مشخص کرده و برای تطابق مدل با مکانیزم واقعی ضروری است.
سرعت خروجی 1.4456 rpm در شبیهسازی چرخدنده سیارهای چگونه به دست میآید؟
این مقدار از روابط سینماتیکی قطارهای سیارهای و نسبت تعداد دندانههای چرخدندهها در مدل به دست میآید.
چرا در شبیهسازی چرخدنده سیارهای تمام پورتهای C به یکدیگر متصل شدهاند؟
اتصال پورتهای C باعث ایجاد یک حامل مشترک برای مجموعههای سیارهای میشود.
در شبیهسازی چرخدنده سیارهای سفارشی، اتصال پورتهای P چه کاربردی دارد؟
پورتهای P برای ایجاد حرکت مشترک بین اجزای چرخدنده سیارهای مرکب به یکدیگر متصل میشوند.