
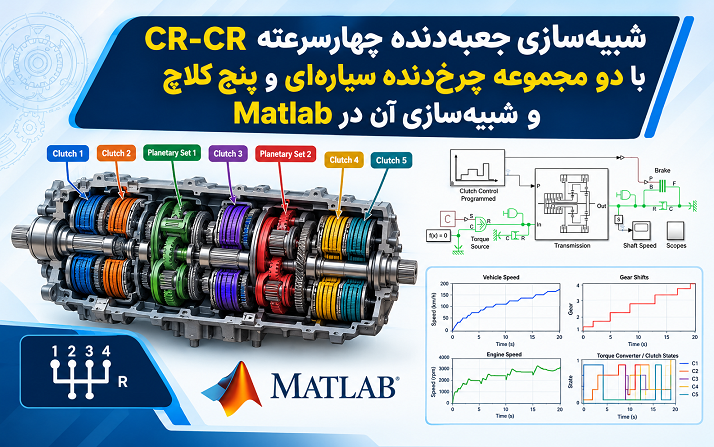
جعبهدندههای خودکار یکی از مهمترین سامانههای مکانیکی در خودروها هستند که وظیفه انتقال توان موتور به چرخها را با نسبتهای مختلف بر عهده دارند. انتخاب نسبت دنده مناسب باعث میشود موتور در محدوده مناسب سرعت و گشتاور کار کند و در نتیجه، علاوه بر بهبود عملکرد خودرو، مصرف انرژی و تنشهای مکانیکی نیز کنترل شود. بررسی رفتار چنین سامانهای در شرایط واقعی به دلیل وجود اجزای متعدد مکانیکی، کلاچها، چرخدندهها و تغییرات سریع سرعت، میتواند پیچیده باشد. به همین دلیل استفاده از محیطهای شبیهسازی مهندسی مانند MATLAB و Simscape Driveline امکان تحلیل دقیقتر ساختار و عملکرد جعبهدنده را فراهم میکند.
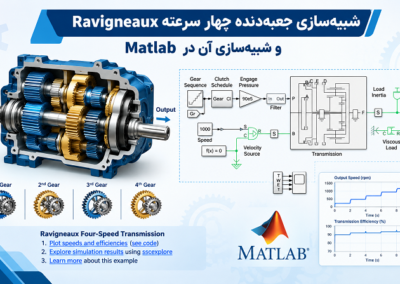
در این شبیهسازی، یک جعبهدنده چهارسرعته CR-CR بررسی میشود که از دو مجموعه چرخدنده سیارهای و پنج کلاچ تشکیل شده است. ساختار مدل به گونهای طراحی شده است که بتوان چهار نسبت دنده جلو را به صورت متوالی فعال کرد و سپس سیستم را به وضعیت خلاص منتقل نمود. در ادامه، یک کلاچ ترمز برای اعمال ترمز روی شفت خروجی جعبهدنده مورد استفاده قرار میگیرد. این ساختار امکان مشاهده تأثیر وضعیت کلاچها بر نسبت انتقال و سرعت شفتهای ورودی و خروجی را فراهم میکند.
معرفی جعبهدنده چهارسرعته CR-CR
ساختار CR-CR یکی از آرایشهای مورد استفاده برای پیادهسازی انتقال قدرت چندسرعته با استفاده از مجموعههای چرخدنده سیارهای است. در یک سیستم سیارهای، اجزایی مانند خورشیدی، سیارهها، حامل سیارهها و رینگی میتوانند با ترکیبهای مختلف به عنوان عضو ورودی، خروجی یا عضو ثابت عمل کنند. تغییر وضعیت اتصال این اجزا، 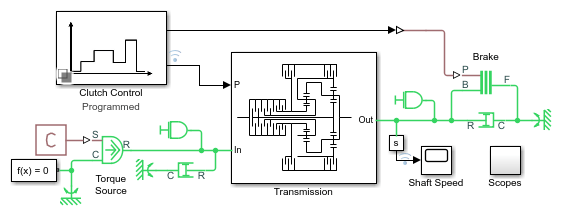 نسبت انتقال متفاوتی ایجاد میکند.
در مدل حاضر، دو مجموعه چرخدنده سیارهای در کنار مجموعهای از کلاچها قرار گرفتهاند. پنج کلاچ وظیفه کنترل وضعیت مکانیکی سامانه را بر عهده دارند. هر یک از این کلاچها با قفل یا آزاد شدن، مسیر انتقال گشتاور را تغییر میدهد و در نتیجه نسبت دنده متناظر ایجاد میشود.
مزیت استفاده از این ساختار در یک شبیهسازی رایانهای این است که میتوان بدون ساخت یک جعبهدنده فیزیکی، رفتار آن را در شرایط مختلف بررسی کرد. سرعت ورودی، سرعت خروجی، وضعیت کلاچها و تغییرات ناشی از تعویض دنده را میتوان در طول زمان مشاهده و تحلیل کرد.
ساختار کلی مدل در Simscape Driveline
مدل شبیهسازی از چند بخش اصلی تشکیل شده است که در کنار یکدیگر رفتار جعبهدنده را ایجاد میکنند. بخش مکانیکی شامل مجموعههای چرخدنده سیارهای و کلاچها است و بخش کنترلی وظیفه تعیین وضعیت کلاچها را بر عهده دارد. این دو بخش از طریق رابطهای مناسب Simscape به یکدیگر متصل میشوند.
در سمت ورودی، شفت ورودی جعبهدنده به منبع مکانیکی متصل است. این شفت میتواند نماینده خروجی موتور باشد. توان مکانیکی از طریق مجموعه چرخدندههای سیارهای و کلاچهای مختلف به سمت شفت خروجی منتقل میشود. با تغییر وضعیت کلاچها، نسبت سرعت و گشتاور بین ورودی و خروجی تغییر میکند.
یکی از نکات مهم در این مدل، توجه به ماهیت فیزیکی اتصالات است. برخلاف مدلهایی که صرفاً با معادلات ریاضی و بلو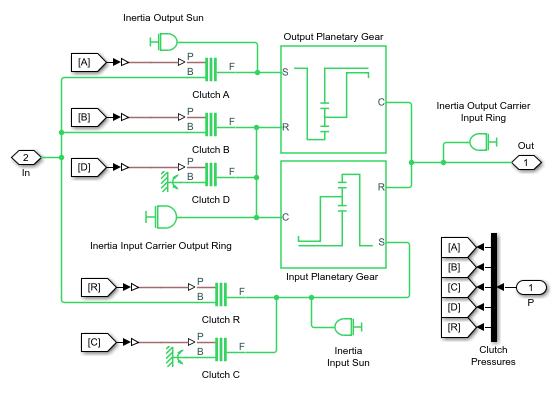 کهای سیگنال ساخته میشوند، Simscape Driveline امکان مدلسازی مستقیم روابط مکانیکی بین اجزا را فراهم میکند. بنابراین سرعت زاویهای، گشتاور، اینرسی، اصطکاک و قفلشدن اجزای مکانیکی در قالب یک شبکه فیزیکی شبیهسازی میشوند.
نقش دو مجموعه چرخدنده سیارهای
مجموعه چرخدنده سیارهای یکی از عناصر کلیدی در طراحی جعبهدندههای خودکار است. این مجموعه معمولاً از یک چرخدنده خورشیدی، چند چرخدنده سیارهای، حامل سیارهها و چرخدنده رینگی تشکیل میشود. ویژگی مهم این آرایش آن است که با ثابت کردن یا اتصال اجزای مختلف، چندین نسبت انتقال متفاوت ایجاد میشود.
در جعبهدنده CR-CR مورد بررسی، دو مجموعه سیارهای در تعامل با پنج کلاچ قرار گرفتهاند. بنابراین تغییر وضعیت کلاچها صرفاً یک فرمان ساده برای تغییر سرعت نیست، بلکه باعث تغییر قیود مکانیکی حاکم بر سیستم میشود. در هر وضعیت، بخشی از اجزای مجموعه سیارهای میتواند آزاد، متصل یا ثابت باشد.
این ویژگی باعث میشود جعبهدنده بتواند چند نسبت انتقال متفاوت را بدون نیاز به استفاده از تعداد زیادی چرخدنده ساده ایجاد کند. از دیدگاه مهندسی، چنین ساختاری نمونه مناسبی برای مطالعه ارتباط میان سینماتیک چرخدندههای سیارهای و کنترل کلاچها است.
نقش پنج کلاچ در شبیهسازی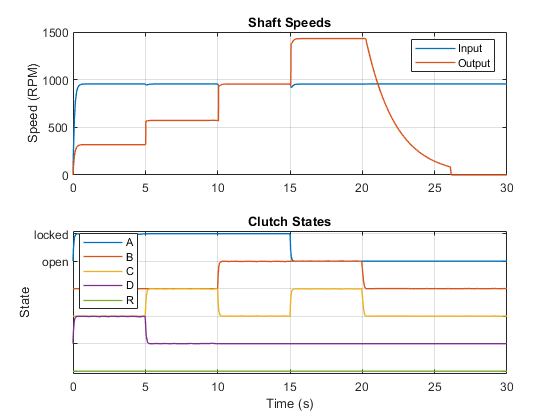
کلاچها در این مدل وظیفه اصلی کنترل مسیر انتقال توان را بر عهده دارند. وضعیت هر کلاچ میتواند در حالت باز یا قفل قرار داشته باشد. زمانی که کلاچ باز است، دو بخش مکانیکی مربوطه امکان حرکت نسبی بیشتری دارند؛ در حالی که در وضعیت قفل، حرکت نسبی میان اجزای متصلشده محدود یا حذف میشود.
ترکیب وضعیت پنج کلاچ، وضعیت عملیاتی جعبهدنده را تعیین میکند. بنابراین برای دستیابی به هر یک از چهار نسبت دنده جلو، باید مجموعه مشخصی از کلاچها در وضعیت مناسب قرار گیرند. در طول شبیهسازی نیز با تغییر وضعیت این کلاچها، نسبت انتقال سیستم تغییر میکند.
از دیدگاه کنترل، این موضوع اهمیت زیادی دارد؛ زیرا در یک جعبهدنده واقعی، فرمان تعویض دنده باید به گونهای اعمال شود که از درگیر شدن نامناسب کلاچها جلوگیری شود. اگر چند کلاچ ناسازگار به صورت همزمان قفل شوند، ممکن است قیود مکانیکی نامعتبر ایجاد شود و تنش زیادی به سیستم وارد شود. شبیهسازی امکان بررسی این وضعیتها را بدون ایجاد آسیب مکانیکی فراهم میکند.
توالی عملکرد جعبهدنده
در این نمونه، توالی آزمایش به گونهای تعریف شده است که جعبهدنده چهار نسبت دنده جلو را به صورت مرحلهای تجربه کند. سیستم ابتدا در یکی از نسبتهای اولیه قرار میگیرد و سپس با تغییر وضعیت کلاچها، نسبتهای بعدی فعال میشوند.
این توالی امکان مشاهده تغییرات سرعت شفت خروجی در هنگام عبور از دندههای مختلف را فراهم میکند. با افزایش نسبت دنده، رابطه میان سرعت شفت ورودی و خروجی تغییر میکند و در نتیجه سرعت خروجی متناسب با نسبت انتقال مربوطه تغییر خواهد کرد.
پس از عبور از چهار نسبت دنده جلو، سیستم به وضعیت Neutral یا خلاص منتقل میشود. در این حالت مسیر انتقال توان به شکل متفاوتی نسبت به دندههای فعال خواهد بود و شفت خروجی دیگر مانند حالت دنده درگیر، تابع مستقیم نسبت انتقال یکی از مراحل جلو نیست.
در مرحله بعد، یک کلاچ ترمز به شفت خروجی اعمال میشود. این بخش از آزمایش برای بررسی رفتار مکانیکی شفت خروجی هنگام اعمال ترمز اهمیت دارد و نشان میدهد چگونه میتوان از یک کلاچ ترمز برای محدود کردن حرکت یک عضو مکانیکی در ساختار انتقال قدرت استفاده کرد.
انتخاب دستی دنده در مدل
یکی از قابلیتهای مهم این شبیهسازی، امکان انتخاب دستی دنده است. برای این منظور، زیرسامانه Clutch Control میتواند به گونهای پیکربندی شود که از Manual Variant استفاده کند. این تغییر از طریق گزینههای موجود در مدل و پیوندهای مربوط به Variant انجام میشود.
در حالت کنترل دستی، زیرسامانه Manual Control از بلوکهایی استفاده میکند که در کتابخانه Dashboard قرار دارند. این بلوکها یک رابط تعاملی برای کاربر ایجاد میکنند و اجازه میدهند وضعیت دنده یا ترمز با کلیک کردن روی کنترلهای موجود تغییر کند.
این قابلیت برای اهداف آموزشی و تحلیلی بسیار مفید است، زیرا کاربر میتواند اثر مستقیم تغییر وضعیت دنده را روی سرعت ورودی و خروجی مشاهده کند. در واقع، به جای اجرای صرفاً یک توالی از پیش تعیینشده، امکان کنترل تعاملی سیستم فراهم میشود.
کنترل کلاچ و منطق تعویض دنده
در یک جعبهدنده خودکار، تعویض دنده تنها به تغییر یک متغیر عددی محدود نمیشود. هر نسبت دنده حاصل یک وضعیت فیزیکی مشخص در سیستم مکانیکی است. بنابراین کنترلر باید بداند که برای فعال کردن هر دنده، کدام کلاچها باید قفل و کدام کلاچها باید آزاد باشند.
در شبیهسازی CR-CR نیز زیرسامانه کنترل کلاچ همین وظیفه را انجام میدهد. ورودی مربوط به دنده انتخابشده به منطق کنترل داده میشود و این منطق وضعیت مناسب کلاچها را تعیین میکند. خروجی کنترلر سپس به بخش مکانیکی انتقال داده میشود.
از منظر طراحی سیستمهای کنترل، این ساختار را میتوان نمونهای از یک کنترل گسسته برای یک سیستم مکانیکی چندحالته در نظر گرفت. هر دنده یک حالت مشخص از سیستم است و انتقال میان حالتها باید مطابق منطق صحیح انجام شود.
بررسی سرعت شفت ورودی و خروجی
یکی از مهمترین نتایج شبیهسازی، نمودار سرعت شفتهای ورودی و خروجی است. این نمودار نشان میدهد که چگونه تغییر وضعیت دنده باعث تغییر رابطه سرعت میان دو شفت میشود.
اگر سرعت شفت ورودی ثابت یا تقریباً ثابت باشد، سرعت شفت خروجی برای هر نسبت دنده مقدار متفاوتی خواهد داشت. بنابراین با تغییر دنده، خروجی میتواند افزایش یا کاهش پیدا کند. این رفتار مستقیماً از نسبت انتقال مجموعه چرخدندههای سیارهای و وضعیت کلاچها ناشی میشود.
در زمان تعویض دنده نیز ممکن است تغییرات کوتاهمدتی در سرعت مشاهده شود. این تغییرات به نحوه انتقال حرکت بین اجزای مختلف، اینرسی قطعات، شرایط اولیه و مدلسازی کلاچها وابسته است. بررسی این بخش برای ارزیابی کیفیت عملکرد جعبهدنده اهمیت زیادی دارد.
تحلیل وضعیت کلاچها با Simscape Logging
در این شبیهسازی علاوه بر سرعت شفتها، وضعیت کلاچها نیز قابل مشاهده است. خروجیهای مربوط به کلاچ میتوانند مشخص کنند که هر کلاچ در چه زمانی باز یا قفل بوده است. این اطلاعات ارتباط مستقیمی با نسبت دنده انتخابشده دارند.
استفاده از Simscape Logging امکان بررسی دقیقتر متغیرهای فیزیکی مدل را فراهم میکند. به کمک دادههای ثبتشده میتوان زمان تغییر وضعیت کلاچها را با تغییرات سرعت ورودی و خروجی مقایسه کرد. این روش برای تشخیص خطاهای احتمالی در منطق کنترل و همچنین بررسی ترتیب تعویض دنده بسیار کاربردی است.
برای مثال، اگر در یک بازه زمانی انتظار فعال شدن یک نسبت دنده وجود داشته باشد اما وضعیت کلاچها مطابق ساختار مورد انتظار نباشد، میتوان با استفاده از دادههای Logging علت اختلاف را بررسی کرد. بنابراین Simscape Logging تنها یک ابزار مشاهده نتایج نیست، بلکه میتواند در فرآیند اعتبارسنجی مدل نیز مورد استفاده قرار گیرد.
بررسی وضعیت خلاص
یکی از مراحل مهم آزمایش، انتقال جعبهدنده به وضعیت خلاص است. در وضعیت Neutral، مسیر انتقال گشتاور مانند حالتهای دنده جلو فعال نیست. این حالت برای بررسی عملکرد کلاچها و استقلال نسبی شفت خروجی از نسبتهای دنده مورد استفاده قرار میگیرد.
انتقال صحیح به حالت خلاص اهمیت زیادی دارد، زیرا در یک سامانه واقعی این وضعیت باید بدون ایجاد قفل مکانیکی ناخواسته یا انتقال گشتاور نامطلوب ایجاد شود. شبیهسازی این فرآیند به مهندس اجازه میدهد رفتار سیستم را قبل از پیادهسازی سختافزاری ارزیابی کند.
اعمال کلاچ ترمز به شفت خروجی
پس از مرحله خلاص، یک کلاچ ترمز به شفت خروجی اعمال میشود. وظیفه این کلاچ ایجاد محدودیت مکانیکی برای حرکت شفت خروجی است. با فعال شدن ترمز، شرایط دینامیکی شفت تغییر میکند و سرعت آن میتواند کاهش پیدا کند.
این بخش از شبیهسازی از این نظر اهمیت دارد که نشان میدهد کلاچها فقط برای ایجاد نسبتهای مختلف انتقال مورد استفاده قرار نمیگیرند، بلکه میتوانند در کنترل حرکت و ثابت نگه داشتن یک عضو مکانیکی نیز نقش داشته باشند.
اهمیت شبیهسازی در طراحی جعبهدنده
مدلسازی جعبهدنده در MATLAB و Simscape Driveline مزایای متعددی دارد. نخست اینکه رفتار سیستم را میتوان پیش از ساخت نمونه فیزیکی بررسی کرد. دوم اینکه تغییر پارامترهای مکانیکی و کنترلی به سادگی امکانپذیر است. همچنین میتوان سناریوهای مختلف تعویض دنده را اجرا و عملکرد سیستم را مقایسه کرد.
از طرف دیگر، مدلهای شبیهسازی میتوانند برای آموزش مفاهیم پیچیدهای مانند چرخدندههای سیارهای، نسبت انتقال، کلاچ، ترمز مکانیکی و منطق تعویض دنده مورد استفاده قرار گیرند. مشاهده همزمان رفتار مکانیکی و سیگنالهای کنترلی، درک ارتباط میان بخشهای مختلف سامانه را سادهتر میکند.
جمعبندی شبیهسازی جعبهدنده CR-CR
شبیهسازی CR-CR Four-Speed Transmission نمونهای مناسب برای بررسی یک جعبهدنده چهارسرعته مبتنی بر دو مجموعه چرخدنده سیارهای و پنج کلاچ است. در این مدل، چهار نسبت دنده جلو به صورت متوالی فعال میشوند و پس از آن سیستم وارد وضعیت خلاص شده و در ادامه کلاچ ترمز به شفت خروجی اعمال میشود.
یکی از ویژگیهای مهم این مدل، امکان انتخاب دستی دنده از طریق Variant مربوط به کنترل کلاچ و بلوکهای Dashboard است. این قابلیت امکان بررسی تعاملی عملکرد جعبهدنده را فراهم میکند. همچنین با استفاده از Simscape Logging میتوان سرعت شفت ورودی و خروجی و وضعیت باز یا قفل بودن کلاچها را در طول زمان بررسی کرد.
در مجموع، این شبیهسازی نشان میدهد که چگونه میتوان یک سامانه انتقال قدرت چندسرعته را با استفاده از اجزای فیزیکی Simscape Driveline مدل کرد و ارتباط میان ساختار مکانیکی، وضعیت کلاچها و عملکرد دینامیکی جعبهدنده را مورد بررسی قرار داد. چنین مدلی علاوه بر کاربرد آموزشی، میتواند مبنایی برای توسعه مدلهای پیشرفتهتر انتقال قدرت، طراحی منطق تعویض دنده و تحلیل رفتار سیستمهای خودرویی در محیط MATLAB باشد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


در شبیهسازی CR-CR، نسبت دنده چگونه با وضعیت کلاچها تعیین میشود؟
هر نسبت دنده از ترکیب مشخصی از کلاچهای قفل و آزاد ایجاد میشود که قیود مکانیکی مجموعههای سیارهای را تغییر میدهد.