
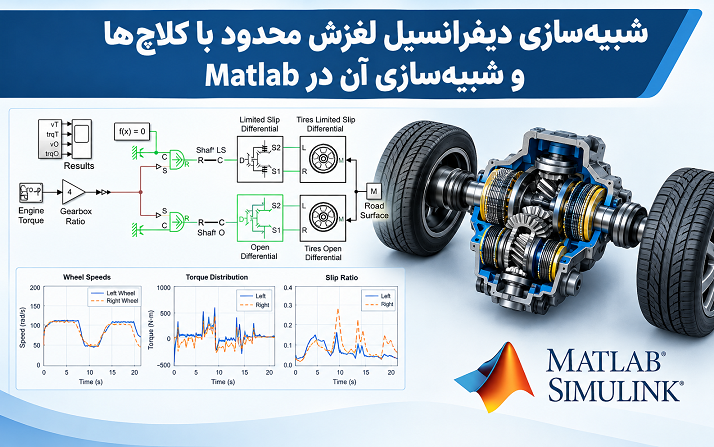
مقدمه
دیفرانسیل یکی از اجزای اصلی سیستم انتقال قدرت در خودروها است که وظیفه دارد گشتاور تولیدشده توسط موتور را بین دو چرخ محرک تقسیم کند و در عین حال امکان چرخش آنها با سرعتهای متفاوت را فراهم سازد. این ویژگی بهویژه هنگام عبور خودرو از پیچها اهمیت دارد؛ زیرا چرخ داخلی و چرخ خارجی در یک مسیر منحنی، مسافتهای متفاوتی را طی میکنند و بنابراین باید بتوانند با سرعتهای دورانی متفاوتی بچرخند. با این حال، دیفرانسیلهای معمولی یا باز در شرایطی که میزان اصطکاک زیر چرخهای محرک متفاوت است، ممکن است عملکرد مطلوبی نداشته باشند. یکی از راهکارهای مهندسی برای بهبود عملکرد سیستم انتقال قدرت در این شرایط، استفاده از دیفرانسیل لغزش محدود یا Limited Slip Differential است.
در این شبیهسازی، رفتار یک دیفرانسیل باز با یک دیفرانسیل لغزش محدود مجهز به مجموعه کلاچها مقایسه میشود. مدل مورد بررسی در محیط MATLAB و با استفاده از قابلیتهای Simscape Driveline ساخته شده است. هدف اصلی، بررسی عملکرد این دو ساختار در شرایطی است که یکی از چرخها روی سطح یخزده و چرخ دیگر روی سطح آسفالت حرکت میکند. این وضعیت که به شرایط جادهای با اصطکاک تقسیمشده یا Split-Friction Road معروف است، یکی از حالتهای مهم برای ارزیابی عملکرد دیفرانسیل در خودروهای مجهز به سیستم انتقال قدرت محرک است.
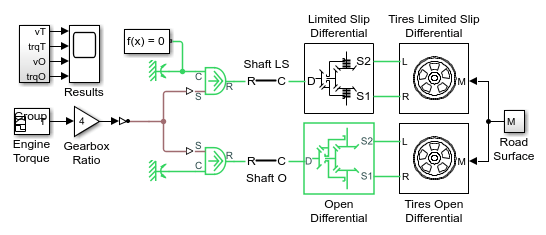 در مدل دیفرانسیل لغزش محدود، از اجزای موجود در کتابخانههای Gears و Clutches استفاده میشود. کلاچها بهگونهای عمل میکنند که در صورت عبور گشتاور ورودی دیفرانسیل از یک آستانه مشخص، درگیر شده و اختلاف سرعت دورانی دو محور خروجی را محدود میکنند. در نتیجه، امکان انتقال مؤثرتر گشتاور به چرخی که روی سطح دارای اصطکاک بیشتر قرار دارد، فراهم میشود. بررسی نتایج شبیهسازی نشان میدهد که تفاوت ساختار این دو دیفرانسیل چگونه میتواند بر سرعت چرخها، لغزش تایرها و عملکرد کلی خودرو تأثیر بگذارد.
هدف از شبیهسازی دیفرانسیل لغزش محدود
هدف اصلی این شبیهسازی، تحلیل و مقایسه رفتار دینامیکی دیفرانسیل باز و دیفرانسیل لغزش محدود در شرایطی است که چسبندگی دو چرخ محرک یکسان نیست. در بسیاری از مدلهای ساده انتقال قدرت، فرض میشود که هر دو چرخ روی سطحی با ضریب اصطکاک یکسان حرکت میکنند. در چنین شرایطی، ممکن است محدودیتهای دیفرانسیل باز بهوضوح مشاهده نشوند. اما زمانی که یکی از چرخها روی سطح یخ و چرخ دیگر روی آسفالت قرار میگیرد، تفاوت عملکرد دو سیستم آشکارتر میشود.
در دیفرانسیل باز، گشتاور واردشده به دو محور خروجی تقریباً بهصورت برابر توزیع میشود. این ویژگی در شرایط عادی مفید است، اما در شرایطی که یکی از چرخها چسبندگی بسیار کمی دارد، میتواند باعث محدود شدن گشتاور قابل استفاده در چرخ دارای چسبندگی بیشتر شود. در این وضعیت، چرخ روی یخ ممکن است با سرعت بیشتری بچرخد و دچار لغزش شود، در حالی که چرخ روی آسفالت هنوز ظرفیت بیشتری برای انتقال نیروی محرک به زمین دارد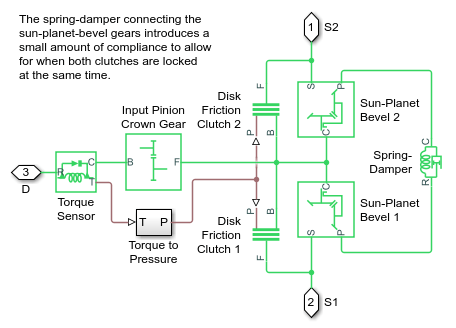 .
در مقابل، دیفرانسیل لغزش محدود مجهز به کلاچها میتواند با ایجاد مقاومت در برابر اختلاف سرعت دورانی دو محور خروجی، شرایط انتقال گشتاور را بهبود دهد. زمانی که کلاچها درگیر میشوند، اختلاف سرعت چرخها محدود شده و در شرایط مدلسازیشده، محورهای خروجی میتوانند با سرعت دورانی یکسان بچرخند. این رفتار موجب میشود سهم بیشتری از گشتاور قابل استفاده به چرخ دارای اصطکاک بیشتر منتقل شود و احتمال لغزش شدید چرخ روی سطح کماصطکاک کاهش یابد.
از این رو، شبیهسازی حاضر برای درک ارتباط میان ساختار مکانیکی دیفرانسیل، ویژگیهای اصطکاکی سطح جاده و رفتار دورانی چرخها اهمیت دارد. همچنین میتوان از این مدل بهعنوان مبنایی برای مطالعه سیستمهای انتقال قدرت پیشرفتهتر و بررسی تأثیر پارامترهای مختلف بر عملکرد خودرو استفاده کرد.
معرفی ساختار مدل در MATLAB و Simscape Driveline
مدل اصلی از چند بخش مرتبط تشکیل شده است که در کنار یکدیگر، رفتار سیستم انتقال قدرت و حرکت چرخها را بازنمایی میکنند. این بخشها شامل مسیر انتقال گشتاور، دیفرانسیل باز، دیفرانسیل لغزش محدود، زیرسیستم تایرها و سازوکار تعریف شرایط اصطکاکی سطح جاده هستند. ارتباط میان این اجزا امکان بررسی همزمان رفتار مکانیکی دیفرانسیل و واکنش چرخها به تغییر شرایط تماس با زمین را فراهم میکند.
در Simscape Driveline، اجزای مکانیکی مانند چرخدندهها، محورهای انتقال قدرت، کلاچها و 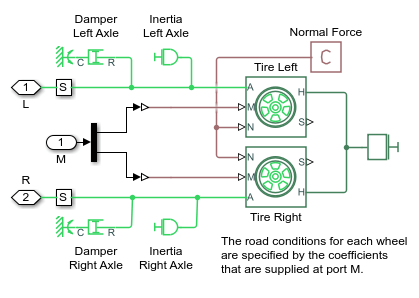 سایر عناصر سیستم انتقال نیرو میتوانند در قالب یک شبکه فیزیکی به یکدیگر متصل شوند. برخلاف مدلهایی که صرفاً با روابط ریاضی انتزاعی ساخته میشوند، این محیط امکان تعریف اجزای فیزیکی و برقراری ارتباط میان آنها را فراهم میکند. رفتار سیستم بر اساس معادلات حاکم بر اجزا و شرایط اولیه و مرزی تعیین میشود.
در این مثال، از کتابخانه Gears برای مدلسازی بخش چرخدندهای دیفرانسیل و از کتابخانه Clutches برای ایجاد سازوکار لغزش محدود استفاده میشود. کلاچها نقش اصلی را در محدود کردن اختلاف سرعت میان محورهای خروجی بر عهده دارند. در شرایطی که گشتاور ورودی از مقدار آستانه تعیینشده عبور کند، کلاچها درگیر میشوند و در برابر حرکت نسبی محورهای خروجی مقاومت ایجاد میکنند.
نکته مهم این است که در این ساختار، رفتار دیفرانسیل لغزش محدود صرفاً با یک رابطه ثابت برای تقسیم گشتاور تعریف نمیشود، بلکه درگیری کلاچها و تعامل آنها با اجزای مکانیکی در رفتار دینامیکی مدل نقش دارد. بنابراین، وضعیت درگیری کلاچها و شرایط کاری سیستم میتواند بر نحوه انتقال نیرو و سرعت چرخها تأثیر بگذارد.
بررسی زیرسیستم دیفرانسیل لغزش محدود
زیرسیستم دیفرانسیل لغزش محدود شامل اجزای مکانیکی لازم برای انتقال گشتاور و مجموعه کلاچهایی است که اختلاف سرعت دورانی محورهای خروجی را کنترل میکنند. عملکرد این زیرسیستم بر اساس شرایط گشتاور ورودی و وضعیت حرکت محورهای خروجی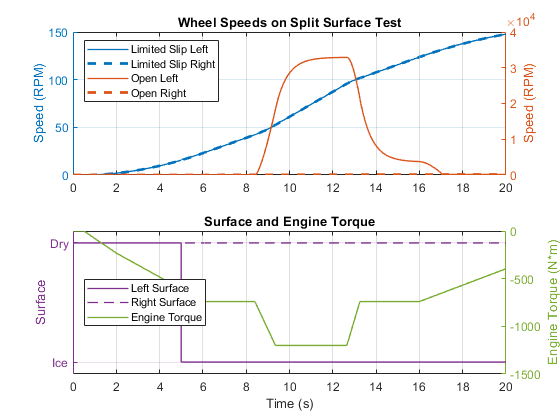 شکل میگیرد. هنگامی که شرایط تعیینشده برای درگیری کلاچها برقرار شود، کلاچها فعال شده و حرکت نسبی میان اجزای متصل را محدود میکنند.
برای درک عملکرد این بخش، باید به تفاوت میان تقسیم گشتاور در دیفرانسیل باز و محدود کردن اختلاف سرعت در دیفرانسیل لغزش محدود توجه کرد. دیفرانسیل باز به چرخها اجازه میدهد با سرعتهای متفاوت بچرخند و در شرایط معمولی این ویژگی برای عبور از پیچها ضروری است. با این حال، هنگامی که یکی از چرخها روی سطح لغزنده قرار میگیرد، این آزادی حرکت میتواند باعث افزایش سرعت چرخ کماصطکاک شود.
دیفرانسیل لغزش محدود با استفاده از کلاچها، این اختلاف سرعت را محدود میکند. هنگامی که کلاچها درگیر هستند، گشتاور مقاوم در برابر اختلاف سرعت افزایش مییابد و دو محور خروجی به یکدیگر نزدیکتر از نظر سرعت دورانی رفتار میکنند. در حالت قفلشدگی مورد بررسی در این شبیهسازی، سرعت دورانی دو چرخ برابر میشود. این وضعیت به انتقال نیروی محرک به چرخی که امکان ایجاد نیروی اصطکاک بیشتری با زمین دارد، کمک میکند.
با این وجود، باید توجه داشت که دیفرانسیل لغزش محدود الزاماً در تمام شرایط کاری بهصورت کامل قفل نمیشود. رفتار دقیق آن به طراحی مکانیکی، ویژگیهای کلاچها، آستانه درگیری، گشتاور اعمالی و شرایط حرکت وابسته است. در مدل حاضر، درگیری کلاچها بهگونهای تنظیم شده است که در شرایط آزمایششده، هنگام مواجهه چرخ چپ با سطح یخزده، قفلشدگی دیفرانسیل رخ دهد.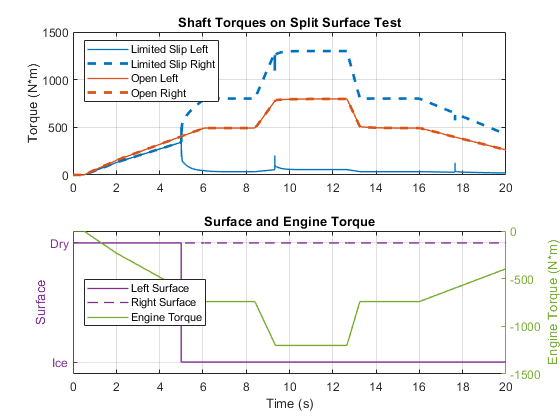
مدلسازی تایرها و شرایط اصطکاکی سطح جاده
یکی از بخشهای اساسی این شبیهسازی، مدلسازی تایرها و تفاوت ضریب اصطکاک زیر چرخهای خودرو است. برای ایجاد این شرایط، از بلوک Tire (Magic Formula) با گونهای استفاده میشود که ضریب اصطکاک متغیر را پشتیبانی میکند. این قابلیت اجازه میدهد شرایط تماس تایر با سطح جاده در طول شبیهسازی تغییر کند و اثر آن بر رفتار دینامیکی خودرو مورد بررسی قرار گیرد.
در مدل آزمایشی، سطح جاده بهگونهای تعریف شده است که زیر چرخ چپ یک ناحیه یخزده وجود دارد، در حالی که چرخ دیگر روی سطح آسفالت حرکت میکند. از آنجا که ضریب اصطکاک یخ معمولاً کمتر از آسفالت است، چرخ چپ ظرفیت کمتری برای انتقال نیروی طولی به زمین خواهد داشت. در نتیجه، میزان گشتاوری که این چرخ میتواند بدون لغزش قابل توجه به نیروی محرک تبدیل کند، محدودتر است.
مدل Magic Formula برای بازنمایی رفتار تایر بر اساس روابطی استفاده میشود که ارتباط میان لغزش و نیروی تولیدشده توسط تایر را توصیف میکنند. این روابط میتوانند رفتار غیرخطی تایر را در شرایط مختلف نمایش دهند. با تغییر ضریب اصطکاک، ظرفیت تولید نیروی تایر نیز تغییر میکند. بنابراین، هنگامی که چرخ چپ وارد ناحیه یخزده میشود، پاسخ آن با حالتی که روی آسفالت قرار دارد متفاوت خواهد بود.
استفاده از ضریب اصطکاک متغیر این امکان را فراهم میکند که تغییر شرایط جاده در طول حرکت خودرو مدلسازی شود، بدون آنکه لازم باشد کل مدل انتقال قدرت از ابتدا ساخته شود. این ویژگی برای مطالعه شرایطی مانند عبور از یخ، برف، آسفالت خشک یا سطوح با چسبندگی متفاوت اهمیت دارد.
در تفسیر نتایج باید توجه داشت که ضریب اصطکاک سطح، تنها عامل مؤثر بر نیروی تایر نیست. لغزش طولی، بار عمودی وارد بر چرخ، سرعت حرکت و پارامترهای مدل تایر نیز بر پاسخ نهایی اثر میگذارند. از این رو، برای تحلیل دقیق رفتار خودرو باید نتایج سرعت دورانی چرخها را در کنار نیروها و متغیرهای مرتبط با لغزش بررسی کرد.
عملکرد دیفرانسیل باز در جاده با اصطکاک تقسیمشده
دیفرانسیل باز یکی از متداولترین انواع دیفرانسیل در خودروها است. این سیستم بهگونهای طراحی شده که امکان چرخش چرخهای محرک با سرعتهای متفاوت را فراهم کند. چنین قابلیتی هنگام حرکت در پیچها ضروری است، زیرا چرخهای داخلی و خارجی مسیرهای متفاوتی را طی میکنند. در شرایط عادی که چسبندگی دو چرخ تقریباً یکسان است، دیفرانسیل باز میتواند عملکرد مناسبی داشته باشد.
مشکل اصلی زمانی ایجاد میشود که ضریب اصطکاک زیر دو چرخ تفاوت قابل توجهی داشته باشد. در مدل حاضر، چرخ چپ روی سطح یخزده قرار میگیرد و چرخ دیگر روی آسفالت باقی میماند. در چنین شرایطی، چرخ چپ نمیتواند نیروی طولی زیادی به سطح جاده منتقل کند. با افزایش گشتاور محرک، این چرخ ممکن است از محدوده چسبندگی خود خارج شود و سرعت دورانی آن بهسرعت افزایش یابد.
دیفرانسیل باز در حالت ایدئال، گشتاورهای تقریباً برابری به دو محور خروجی اعمال میکند. بنابراین، ظرفیت محدود چرخ کماصطکاک میتواند مقدار گشتاور قابل استفاده در چرخ دارای چسبندگی بیشتر را نیز محدود کند. حتی اگر چرخ روی آسفالت قادر به انتقال نیروی بیشتری باشد، دیفرانسیل باز بهتنهایی سازوکاری برای قفل کردن دو محور خروجی و جلوگیری از اختلاف سرعت آنها ندارد.
نتیجه این وضعیت، لغزش شدیدتر چرخ چپ روی سطح یخزده است. چرخ ممکن است با سرعتی بیشتر از سرعت متناظر با حرکت خودرو بچرخد، در حالی که نیروی محرک مؤثر تولیدشده توسط آن محدود باقی میماند. از سوی دیگر، چرخ روی آسفالت نمیتواند بهتنهایی تمام ظرفیت چسبندگی خود را برای پیشراندن خودرو به کار گیرد؛ زیرا تقسیم گشتاور تحت تأثیر عملکرد دیفرانسیل باز قرار دارد.
این رفتار نشان میدهد که برابر بودن گشتاور دو محور خروجی لزوماً به معنای توزیع بهینه نیروی محرک بین چرخها نیست. در شرایطی که چسبندگی دو طرف متفاوت باشد، محدودیت دیفرانسیل باز میتواند به کاهش قابلیت حرکت خودرو منجر شود. همین مسئله یکی از دلایل استفاده از دیفرانسیلهای لغزش محدود در خودروهای جادهای، خودروهای اسپرت و برخی وسایل نقلیهای است که در مسیرهای دارای چسبندگی متغیر حرکت میکنند.
عملکرد دیفرانسیل لغزش محدود مجهز به کلاچ
دیفرانسیل لغزش محدود در این مدل برای کاهش اثر اختلاف چسبندگی میان دو چرخ طراحی شده است. تفاوت اصلی آن با دیفرانسیل باز، وجود کلاچهایی است که هنگام برقرار شدن شرایط مشخص درگیر میشوند و اختلاف سرعت دورانی محورهای خروجی را محدود میکنند. هنگامی که گشتاور ورودی از آستانه تعیینشده عبور کند، کلاچها فعال شده و از چرخش مستقل و بیش از حد دو محور نسبت به یکدیگر جلوگیری میکنند.
در شبیهسازی، زمانی که چرخ چپ وارد ناحیه یخزده میشود، دیفرانسیل لغزش محدود بهسرعت وارد وضعیت قفلشدگی میشود. در این حالت، سرعت دورانی چرخ چپ و راست برابر باقی میماند. این ویژگی به آن معنا نیست که سطح زیر دو چرخ ناگهان اصطکاک یکسانی پیدا میکند؛ بلکه کلاچها محدودیتی مکانیکی بر اختلاف سرعت خروجیها اعمال میکنند.
با محدود شدن اختلاف سرعت، شرایط انتقال گشتاور به چرخ دارای چسبندگی بیشتر بهبود مییابد. چرخ روی آسفالت میتواند سهم مؤثرتری در تولید نیروی محرک داشته باشد و خودرو از محدودیت مشاهدهشده در دیفرانسیل باز کمتر تأثیر بپذیرد. در مقابل، چرخ روی یخ همچنان با محدودیت اصطکاک سطح مواجه است، اما رفتار آن دیگر مانند حالت دیفرانسیل باز با افزایش شدید و مستقل سرعت دورانی همراه نخواهد بود.
در تفسیر عملکرد این سیستم، باید میان قفل شدن دیفرانسیل و یکسان شدن کامل نیروهای وارد بر تایرها تفاوت قائل شد. قفلشدگی به محدود شدن حرکت نسبی محورهای خروجی اشاره دارد و بهخودیخود به معنی برابر شدن نیروهای طولی تایرها یا یکسان شدن ظرفیت چسبندگی آنها نیست. میزان نیرویی که هر چرخ به زمین منتقل میکند، همچنان به شرایط تماس تایر با سطح و بار وارد بر آن وابسته است.
همچنین، درگیری کلاچها میتواند بر رفتار دینامیکی کل سیستم اثر بگذارد. در یک طراحی واقعی، انتخاب آستانه درگیری، ظرفیت انتقال گشتاور و ویژگیهای اصطکاکی کلاچها باید با توجه به نوع خودرو و شرایط بهرهبرداری انجام شود. در این مدل، پارامترها برای نمایش تفاوت عملکرد دیفرانسیل باز و لغزش محدود در یک شرایط آزمایشی مشخص در نظر گرفته شدهاند.
تحلیل نتایج شبیهسازی با استفاده از Simscape Logging
برای بررسی رفتار سیستم، از نتایج ثبتشده در Simscape Logging استفاده میشود. این قابلیت امکان مشاهده متغیرهای فیزیکی مدل در طول شبیهسازی را فراهم میکند. با تحلیل نمودارهای حاصل میتوان رفتار دیفرانسیل باز و دیفرانسیل لغزش محدود را در زمان مواجهه چرخ چپ با ناحیه یخزده مقایسه کرد.
نتایج شبیهسازی دو رفتار متفاوت را نشان میدهند. در حالت دیفرانسیل باز، پس از رسیدن چرخ چپ به سطح کماصطکاک، این چرخ شروع به لغزش میکند و سرعت دورانی آن نسبت به چرخ دیگر افزایش مییابد. دیفرانسیل باز قفل نمیشود و گشتاور تقریباً برابری به دو محور خروجی اعمال میکند. در نتیجه، محدودیت چسبندگی چرخ چپ بر میزان گشتاور قابل استفاده در چرخ راست نیز اثر میگذارد.
در مقابل، در حالت دیفرانسیل لغزش محدود، کلاچها هنگام مواجهه با شرایط تعیینشده درگیر میشوند و اختلاف سرعت دورانی دو چرخ محدود میشود. مطابق نتایج مدل، دیفرانسیل قفل شده و سرعت چرخ چپ و راست برابر باقی میماند. در این وضعیت، انتقال گشتاور به چرخ واقع بر سطح دارای اصطکاک بیشتر بهبود مییابد و عملکرد سیستم نسبت به دیفرانسیل باز در شرایط جادهای مورد بررسی مطلوبتر خواهد بود.
در تحلیل نمودارها، یکی از مهمترین شاخصها سرعت دورانی دو چرخ است. اگر سرعت چرخ چپ پس از ورود به سطح یخزده بهطور محسوسی از سرعت چرخ راست فاصله بگیرد، این رفتار میتواند نشانه لغزش چرخ در حالت دیفرانسیل باز باشد. اگر در حالت دیفرانسیل لغزش محدود، سرعت دو چرخ پس از درگیری کلاچها برابر شود، میتوان عملکرد سازوکار محدودکننده اختلاف سرعت را مشاهده کرد.
علاوه بر سرعت دورانی، بررسی گشتاورهای محورهای خروجی و وضعیت درگیری کلاچها نیز اهمیت دارد. نمودارهای گشتاور میتوانند نشان دهند که درگیری کلاچ چگونه بر انتقال نیرو تأثیر میگذارد. با این حال، برای نتیجهگیری دقیق باید متغیرهای واقعی ثبتشده در مدل بررسی شوند و از استنباط مقادیر عددیای که در اطلاعات شبیهسازی ارائه نشدهاند، خودداری شود.
از نظر مهندسی، مقایسه پاسخ دو دیفرانسیل باید با توجه به شرایط یکسان آزمایش انجام شود. استفاده از سطح جاده یکسان، شرایط اولیه مشابه و ورودی محرک قابل مقایسه باعث میشود تفاوتهای مشاهدهشده عمدتاً به ساختار دیفرانسیلها مربوط باشند. این روش مقایسهای امکان ارزیابی منصفانهتر عملکرد دو سیستم را فراهم میکند.
مراحل اجرای شبیهسازی در محیط MATLAB
برای بررسی عملی این مثال، ابتدا باید مدل دیفرانسیل لغزش محدود را در محیط MATLAB و Simulink باز کرد. این مدل بر پایه اجزای Simscape Driveline ساخته شده است و ساختار آن شامل بخش انتقال قدرت، دیفرانسیلها و زیرسیستم تایرها است. پس از باز کردن مدل، بهتر است پیش از اجرای شبیهسازی، اتصالات مکانیکی و بخشهای مرتبط با تعریف سطح جاده بررسی شوند.
در مرحله بعد، باید مشخص شود که چگونه شرایط اصطکاکی متفاوت زیر چرخها ایجاد شده است. در این مثال، از گونه دارای ضریب اصطکاک متغیر بلوک Tire (Magic Formula) استفاده میشود. بررسی تنظیمات این بخش کمک میکند زمان و شرایط ورود چرخ چپ به ناحیه یخزده مشخص شود. همچنین باید اطمینان حاصل کرد که شرایط سطح زیر چرخ راست مطابق سناریوی آزمایش روی آسفالت تعریف شده باشد.
سپس ساختار دیفرانسیل باز و زیرسیستم دیفرانسیل لغزش محدود بررسی میشود. در زیرسیستم دوم، اجزای چرخدندهای و کلاچها نقش اصلی را بر عهده دارند. توجه به سازوکار درگیری کلاچها و آستانه گشتاور تعیینشده برای آنها، در درک رفتار سیستم ضروری است. از آنجا که هدف مثال مقایسه دو نوع دیفرانسیل است، باید شرایط آزمایش برای هر دو ساختار تا حد امکان یکسان باقی بماند.
پس از بررسی ساختار مدل، شبیهسازی اجرا میشود. مدت زمان اجرای مدل باید بهاندازهای باشد که خودرو به ناحیه یخزده برسد و پاسخ سیستم پس از تغییر ضریب اصطکاک قابل مشاهده باشد. اگر شبیهسازی پیش از ورود چرخ به سطح یخزده پایان یابد، امکان مشاهده تفاوت اصلی عملکرد دو دیفرانسیل وجود نخواهد داشت.
در پایان، نتایج ثبتشده از طریق Simscape Logging بررسی میشوند. بهتر است نمودارهای سرعت دورانی چرخها و متغیرهای مرتبط با گشتاور و وضعیت کلاچها در کنار یکدیگر تحلیل شوند. مشاهده همزمان این متغیرها کمک میکند مشخص شود تغییر رفتار چرخها چگونه با درگیری کلاچها و تفاوت ضریب اصطکاک سطح جاده ارتباط دارد.
نکات مهم در تحلیل و اعتبارسنجی نتایج
برای دستیابی به نتایج قابل اعتماد، لازم است چند نکته در بررسی مدل رعایت شود. نخست اینکه برابر شدن سرعت دورانی دو چرخ در دیفرانسیل لغزش محدود باید در ارتباط با وضعیت درگیری کلاچها تفسیر شود. اگر کلاچها هنوز درگیر نشده باشند، انتظار نمیرود رفتار سیستم دقیقاً مشابه وضعیت قفلشدگی باشد. بنابراین، بررسی سرعت چرخها بهتنهایی کافی نیست و بهتر است وضعیت کلاچها نیز در نتایج مشاهده شود.
نکته دوم به تفاوت میان سرعت چرخ و سرعت حرکت خودرو مربوط میشود. سرعت دورانی زیاد یک چرخ الزاماً به معنی افزایش سرعت انتقالی خودرو نیست. هنگامی که چرخ روی سطح یخزده میلغزد، ممکن است سرعت دورانی آن افزایش یابد، بدون آنکه نیروی محرک متناسبی به بدنه خودرو منتقل شود. از این رو، برای ارزیابی کامل عملکرد خودرو باید سرعت طولی خودرو و در صورت امکان میزان لغزش تایر نیز بررسی شود.
نکته سوم، اهمیت پارامترهای مدل تایر است. ضریب اصطکاک سطح، مشخصات تایر و شرایط بارگذاری میتوانند بر مقدار نیروی طولی قابل انتقال اثر بگذارند. اگر این پارامترها بهدرستی تنظیم نشده باشند، ممکن است شدت لغزش یا زمان پاسخ سیستم با شرایط مورد انتظار متفاوت باشد. بنابراین، هنگام توسعه مدل برای یک کاربرد واقعی، باید پارامترهای تایر با توجه به شرایط آزمایش یا دادههای معتبر انتخاب شوند.
همچنین باید توجه داشت که قفل شدن دیفرانسیل در همه شرایط رانندگی الزاماً مطلوب نیست. در مسیرهای پیچدار، اختلاف سرعت چرخهای داخلی و خارجی ضروری است. قفلشدگی دائمی میتواند موجب افزایش تنش در سیستم انتقال قدرت، تغییر رفتار فرمانپذیری و افزایش سایش تایرها شود. به همین دلیل، در طراحی دیفرانسیل لغزش محدود، نحوه و میزان درگیری کلاچها باید متناسب با شرایط کاری سیستم تعیین شود.
کاربردهای مهندسی شبیهسازی دیفرانسیل لغزش محدود
شبیهسازی دیفرانسیل لغزش محدود در طراحی و ارزیابی سیستمهای انتقال قدرت خودرو کاربردهای متعددی دارد. یکی از مهمترین کاربردها، بررسی عملکرد خودرو در شرایطی است که چسبندگی سطح جاده بهصورت ناگهانی تغییر میکند. این وضعیت ممکن است هنگام عبور از نواحی یخزده، حرکت روی سطوح خیس، عبور از مسیرهای دارای برف یا رانندگی در جادههایی با اصطکاک نامتقارن رخ دهد.
مهندسان میتوانند با استفاده از چنین مدلی، اثر پارامترهای مختلف بر رفتار دیفرانسیل را بررسی کنند. برای مثال، تغییر آستانه درگیری کلاچها یا ظرفیت انتقال گشتاور آنها میتواند بر میزان اختلاف سرعت چرخها و پاسخ سیستم تأثیر بگذارد. این بررسیها به انتخاب مناسب پارامترهای طراحی کمک میکنند و امکان ارزیابی گزینههای مختلف را پیش از ساخت نمونه فیزیکی فراهم میسازند.
از دیگر کاربردهای این مدل، آموزش مفاهیم سیستم انتقال قدرت و رفتار دینامیکی خودرو است. دانشجویان مهندسی مکانیک، خودرو و مکاترونیک میتوانند با تغییر شرایط سطح جاده و مشاهده پاسخ مدل، ارتباط میان اصطکاک تایر، لغزش چرخ، انتقال گشتاور و عملکرد دیفرانسیل را بهتر درک کنند. استفاده از مدل فیزیکی در Simscape Driveline این امکان را فراهم میکند که رفتار سیستم نهفقط در سطح معادلات، بلکه از طریق تعامل اجزای مکانیکی نیز بررسی شود.
همچنین این مدل میتواند نقطه شروعی برای توسعه شبیهسازیهای پیچیدهتر باشد. برای نمونه، میتوان رفتار دیفرانسیل را در ترکیب با مدل کامل خودرو، سیستم کنترل کشش یا سامانههای کنترل پایداری بررسی کرد. در چنین توسعهای، خروجیهای مدل دیفرانسیل میتوانند با سایر زیرسیستمهای خودرو تعامل داشته باشند و اثر متقابل آنها بر حرکت طولی و جانبی خودرو مطالعه شود.
جمعبندی
در این شبیهسازی، عملکرد دیفرانسیل باز و دیفرانسیل لغزش محدود مجهز به کلاچها در شرایط جادهای با اصطکاک تقسیمشده بررسی شد. مدل با استفاده از اجزای کتابخانههای Gears و Clutches در Simscape Driveline ساخته شده و برای نمایش تفاوت چسبندگی زیر چرخها از بلوک Tire (Magic Formula) با قابلیت ضریب اصطکاک متغیر استفاده میکند.
نتایج نشان میدهند که دیفرانسیل باز هنگام قرار گرفتن چرخ چپ روی سطح یخزده، اختلاف سرعت میان دو چرخ را محدود نمیکند. در این شرایط، چرخ کماصطکاک ممکن است بهشدت بلغزد و به دلیل ویژگی تقسیم تقریباً برابر گشتاور، توانایی چرخ دارای چسبندگی بیشتر نیز برای تولید نیروی محرک بهطور مؤثر مورد استفاده قرار نگیرد.
در مقابل، دیفرانسیل لغزش محدود با درگیر کردن کلاچها، اختلاف سرعت دورانی دو محور خروجی را محدود میکند. در شرایط آزمایششده، این سازوکار باعث قفل شدن دیفرانسیل و برابر شدن سرعت دورانی دو چرخ میشود. در نتیجه، انتقال گشتاور به چرخ قرارگرفته روی سطح دارای اصطکاک بیشتر بهبود مییابد و رفتار سیستم در مقایسه با دیفرانسیل باز مناسبتر خواهد بود.
اهمیت این شبیهسازی در آن است که نشان میدهد عملکرد سیستم انتقال قدرت تنها به مقدار گشتاور ورودی وابسته نیست، بلکه شرایط اصطکاکی سطح جاده و ساختار مکانیکی دیفرانسیل نیز نقش تعیینکنندهای دارند. استفاده از MATLAB، Simulink و Simscape Driveline امکان بررسی این عوامل و تحلیل رفتار اجزای سیستم را در یک محیط شبیهسازی فیزیکی فراهم میکند. به همین دلیل، این مثال میتواند برای آموزش، تحلیل مهندسی و توسعه مدلهای پیشرفتهتر خودرو مورد استفاده قرار گیرد.
“`
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت

تو تحلیل نتایج، فقط نمودار سرعت دورانی چرخها کافیه؟
نه، بهتره همزمان وضعیت درگیری کلاچها و گشتاور محورهای خروجی هم بررسی بشه تا بشه رفتار سیستم رو دقیق تفسیر کرد.
چرا قفل شدن دائمی دیفرانسیل در پیچها مطلوب نیست؟
چون در پیچ، چرخ داخلی و خارجی باید با سرعت متفاوت بچرخن. قفل دائمی باعث افزایش تنش در انتقال قدرت، سایش تایر و افت فرمانپذیری میشه.
میامیر حسینیشه بهجای بلوک Tire (Magic Formula) از یک مدل تایر سادهتر استفاده کرد؟
بله، ولی اونوقت رفتار غیرخطی تایر و اثر لغزش روی نیروی طولی از دست میره و مقایسه دو دیفرانسیل در شرایط split-friction دقیق نخواهد بود.
تومهندس سارا کریمی مدل Simscape، آستانه درگیری کلاچ LSD چطوری تعیین میشه؟
با پارامتر گشتاور آستانه در بلوک کلاچ تعریف میشه؛ وقتی گشتاور ورودی از این مقدار عبور کنه، کلاچ درگیر میشه و اختلاف سرعت دو محور خروجی محدود میشه.
چرا در دیفرانسیل باز، چرخ روی یخ سرعتش بیشتر میشه ولی خودرو حرکت نمیکنه؟
چون دیفرانسیل باز گشتاور رو تقریباً برابر بین دو چرخ تقسیم میکنه. چرخ روی یخ ظرفیت انتقال نیروش کمه، پس مازاد گشتاور به چرخش هرز اون چرخ تبدیل میشه و نیرویی به زمین منتقل نمیشه.