
گیربکسهای سیارهای یکی از مهمترین سازوکارهای انتقال قدرت در سامانههای مکانیکی و خودروها هستند که به دلیل ساختار فشرده، قابلیت ایجاد نسبتهای انتقال متفاوت و امکان کنترل مسیر انتقال گشتاور، کاربرد گستردهای در گیربکسهای خودکار دارند. این نوع گیربکسها با استفاده از چرخدندههای خورشیدی، سیارهای و حلقهای، امکان دستیابی به چندین نسبت انتقال را بدون نیاز به مجموعهای از چرخدندههای مجزا با آرایش متداول فراهم میکنند. در طراحی این سامانهها، کلاچها نقش اساسی در انتخاب مسیر انتقال قدرت و تغییر نسبت دنده ایفا میکنند.
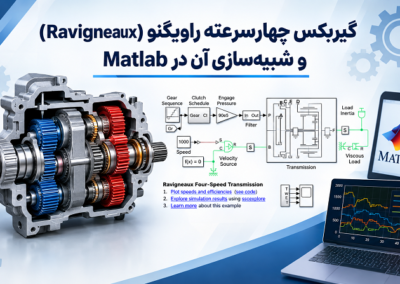
در این شبیهسازی، یک گیربکس چهارسرعته سیارهای با ساختار CR-CR در محیط Matlab و با استفاده از ابزار Simscape Driveline بررسی میشود. مدل موردنظر از دو مجموعه چرخدنده سیارهای و پنج کلاچ تشکیل شده است که با کنترل وضعیت درگیری یا آزاد بودن آنها، چهار نسبت انتقال برای حرکت رو به جلو ایجاد میشود. علاوه بر بررسی چهار دنده جلو، عملکرد گیربکس در وضعیت خلاص و همچنین هنگام اعمال ترمز به محور خروجی نیز ارزیابی میشود. این ساختار امکان بررسی ارتباط میان وضعیت کلاچها، سرعت محورهای ورودی و خروجی و نحوه تغییر حالت کاری گیربکس را فراهم میکند.
هدف اصلی از این شبیهسازی، آشنایی با نحوه مدلسازی یک گیربکس سیارهای چندسرعته، بررسی منطق انتخاب دنده و تحلیل نتایج حاصل از شبیهسازی دینامیکی آن است. همچنین میتوان از این مدل بهعنوان نقطه شروعی برای طراحی و ارزیابی سیستمهای انتقال قدرت پیچیدهتر، توسعه الگوریتمهای کنترلی و بررسی رفتار گیربکسهای 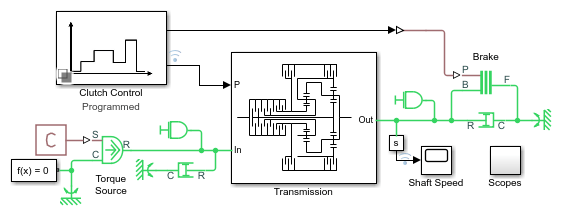
 خودکار استفاده کرد.
معرفی ساختار گیربکس چهارسرعته CR-CR
گیربکس CR-CR مورد استفاده در این مثال، یک سامانه انتقال قدرت متشکل از دو مجموعه چرخدنده سیارهای و پنج کلاچ است. مجموعههای سیارهای امکان ایجاد نسبتهای انتقال مختلف را از طریق تغییر نحوه اتصال اجزای داخلی فراهم میکنند. در این ساختار، کلاچها وظیفه برقرار کردن یا قطع کردن ارتباط میان اجزای منتخب گیربکس را بر عهده دارند و ترکیب وضعیت آنها تعیین میکند که کدام نسبت انتقال فعال باشد.
در یک مجموعه چرخدنده سیارهای متداول، اجزای اصلی شامل چرخدنده خورشیدی، چرخدندههای سیارهای، حامل چرخدندههای سیارهای و چرخدنده حلقهای هستند. چرخدندههای سیارهای پیرامون چرخدنده خورشیدی قرار میگیرند و همزمان با چرخش و حرکت مداری حامل، با اجزای دیگر درگیر میشوند. این آرایش مکانیکی به طراح اجازه میدهد با ثابت نگهداشتن، محرک کردن یا اتصال دادن اجزای مختلف، نسبتهای انتقال متنوعی ایجاد کند.
در گیربکسهای چندسرعته، استفاده از دو مجموعه سیارهای به طراح اجازه میدهد روابط حرکتی دو مجموعه را با یکدیگر ترکیب کند. در نتیجه، امکان ایجاد چند حالت انتقال قدرت در فضای نسبتاً محدود فراهم میشود. در مدل CR-CR، این قابلیت با استفاده از پنج کلاچ تکمیل شده است تا گیربکس بتواند چهار نسبت حرکت رو به جلو را انتخاب کند و در ادامه وارد وضعیت خلاص شود یا با فعال کردن کلاچ ترمز، محور خروجی آن را تحت تأثیر قرار دهد.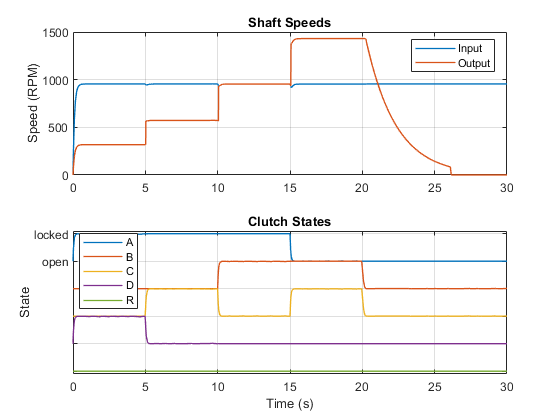
نکته مهم در تحلیل چنین سامانهای این است که تعداد کلاچها بهتنهایی تعیینکننده نسبت انتقال نیست؛ بلکه آرایش مکانیکی مجموعههای سیارهای و نحوه اتصال اجزای آنها نیز اهمیت دارد. بنابراین، برای تحلیل دقیق نسبتهای انتقال باید علاوه بر وضعیت کلاچها، روابط سینماتیکی چرخدندهها و پارامترهای هندسی مدل نیز در نظر گرفته شوند.
معرفی مدل در محیط Matlab و Simscape Driveline
مدل این شبیهسازی در محیط Matlab و با استفاده از Simscape Driveline ساخته شده است. این ابزار برای مدلسازی سامانههای انتقال قدرت مکانیکی، مجموعههای چرخدنده، کلاچها، ترمزها، محورها و اجزای مرتبط با سیستمهای محرکه کاربرد دارد. با استفاده از آن میتوان رفتار دینامیکی اجزای مکانیکی را بر اساس روابط فیزیکی و ارتباط میان پورتهای مکانیکی مدلسازی کرد.
در این مثال، مدل کلی گیربکس شامل بخشهای مکانیکی انتقال قدرت، مجموعههای کلاچ و زیرسامانه کنترل کلاچها است. محور ورودی، توان مکانیکی را به گیربکس وارد میکند و محور خروجی، سرعت و گشتاور حاصل از عملکرد مجموعه انتقال قدرت را در اختیار بخش بعدی سامانه قرار میدهد. وضعیت کلاچها نیز توسط بخش کنترلی تعیین میشود تا گیربکس در زمان مناسب به دنده موردنظر تغییر وضعیت دهد.
تصویر مدل اصلی، نمایی از ساختار کلی سامانه و ارتباط میان اجزای آن ارائه میدهد. این نمای کلی برای درک نحوه اتصال زیرسامانههای مختلف و تشخیص مسیر انتقال قدرت مفید است. در بررسی مدل، باید به تفاوت میان بخش مکانیکی و بخش کنترلی توجه کرد؛ بخش مکانیکی وظیفه شبیهسازی رفتار فیزیکی اجزا را بر عهده دارد، در حالی که بخش کنترلی تعیین میکند کدام کلاچها در هر مرحله فعال یا غیرفعال باشند.
استفاده از زیرسامانهها در طراحی مدل باعث میشود ساختار گیربکس خواناتر باشد و بتوان بخشهای مختلف آن را مستقل از یکدیگر بررسی کرد. برای مثال، میتوان ابتدا عملکرد مجموعههای چرخدنده و کلاچها را مطالعه کرد و سپس منطق انتخاب دنده را مورد ارزیابی قرار داد. چنین رویکردی در توسعه مدلهای پیچیدهتر، عیبیابی و تغییر ساختار کنترلی نیز مفید است.
زیرسامانه انتقال قدرت گیربکس
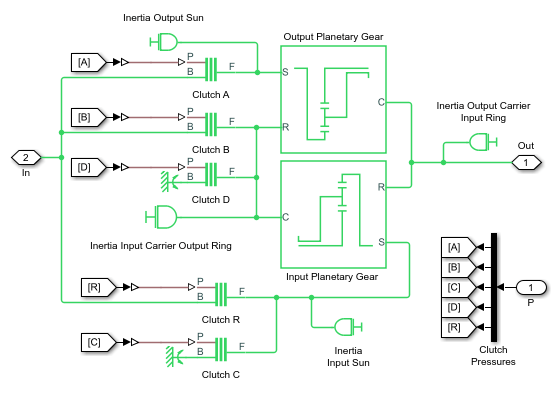
زیرسامانه انتقال قدرت، بخش اصلی مدل مکانیکی را تشکیل میدهد. در این قسمت، دو مجموعه چرخدنده سیارهای به همراه پنج کلاچ در یک آرایش مشخص قرار گرفتهاند. این اجزا بهگونهای به یکدیگر متصل شدهاند که تغییر وضعیت کلاچها، مسیر انتقال حرکت و نسبت سرعت میان محور ورودی و خروجی را تغییر دهد.
در مدلسازی یک گیربکس سیارهای، هر مجموعه چرخدنده بر اساس روابط سینماتیکی اجزای خود رفتار میکند. برای نمونه، در یک مجموعه سیارهای ساده با چرخدنده خورشیدی و حلقهای، رابطه میان سرعت زاویهای خورشیدی، حلقهای و حامل را میتوان به شکل زیر بیان کرد:
\[
N_s\omega_s+N_r\omega_r=(N_s+N_r)\omega_c
\]
در این رابطه، \(N_s\) تعداد دندانههای چرخدنده خورشیدی، \(N_r\) تعداد دندانههای چرخدنده حلقهای و \(\omega_s\)، \(\omega_r\) و \(\omega_c\) بهترتیب سرعت زاویهای خورشیدی، حلقهای و حامل هستند. این رابطه برای یک مجموعه سیارهای ساده با هندسه متعارف نوشته شده است و نحوه استفاده از آن در تحلیل گیربکس واقعی به آرایش دقیق اجزا بستگی دارد.
با اعمال قیدهای مکانیکی ناشی از درگیری کلاچها، برخی از سرعتهای زاویهای به یکدیگر وابسته میشوند یا حرکت یک جزء نسبت به جزء دیگر محدود میشود. این تغییرات، درجه آزادی مجموعه انتقال قدرت را تحت تأثیر قرار میدهند و نسبت سرعت میان ورودی و خروجی را تعیین میکنند. در نتیجه، هر ترکیب مجاز از وضعیت کلاچها میتواند یک حالت کاری مشخص برای گیربکس ایجاد کند.
در شبیهسازی حاضر، پنج کلاچ برای مدیریت این اتصالات به کار رفتهاند. با توجه به وضعیت درگیری هر کلاچ، مسیر انتقال توان تغییر میکند و گیربکس میتواند یکی از چهار دنده جلو را انتخاب کند. همچنین، مدل قابلیت انتقال به حالت خلاص و اعمال کلاچ ترمز به محور خروجی را دارد. برای درک عملکرد دقیق هر کلاچ، باید به نحوه اتصال آن در زیرسامانه انتقال قدرت و وضعیت کنترلی آن در هر مرحله توجه کرد.
نقش کلاچها در انتخاب دنده
کلاچ یکی از اجزای کلیدی در گیربکسهای چندسرعته است. وظیفه اصلی آن برقرار کردن یا قطع کردن اتصال مکانیکی میان دو جزء است. در گیربکسهای خودکار، ترکیب وضعیت کلاچها مسیر انتقال گشتاور را تغییر میدهد و امکان انتخاب نسبتهای انتقال متفاوت را فراهم میکند. به همین دلیل، طراحی و کنترل کلاچها تأثیر مستقیمی بر عملکرد کلی گیربکس دارد.
در مدل CR-CR، پنج کلاچ در تعیین حالت کاری گیربکس مشارکت دارند. هر دنده بر اساس یک ترکیب مشخص از وضعیت این کلاچها انتخاب میشود. هنگامی که کلاچهای موردنیاز برای یک دنده درگیر میشوند، اجزای مرتبط با آن مسیر انتقال قدرت به یکدیگر متصل میشوند. در مقابل، آزاد شدن کلاچهای مربوطه میتواند این ارتباط را قطع کند و امکان انتخاب حالت دیگری را فراهم سازد.
وضعیت کلاچها در این مدل به دو حالت اصلی قفلشده و باز نمایش داده میشود. در حالت قفلشده، کلاچ اتصال مکانیکی موردنظر را برقرار میکند و حرکت نسبی اجزای متصل به آن، مطابق با قیود مدل، محدود میشود. در حالت باز، این اتصال برقرار نیست و اجزای مربوطه میتوانند مطابق با سایر قیود مکانیکی سامانه حرکت کنند.
البته در مدلهای دقیقتر، رفتار کلاچ ممکن است شامل لغزش، انتقال تدریجی گشتاور، تغییر نیروی فشاری و تلفات اصطکاکی نیز باشد. نمایش دوحالته قفلشده و باز در نتایج این مثال، وضعیت انتخاب دنده را بهصورت روشن نشان میدهد؛ با این حال، برای ارزیابی کیفیت تعویض دنده، ضربههای انتقالی یا تنشهای ناشی از درگیری کلاچها، ممکن است لازم باشد مدل و نتایج دقیقتری بررسی شوند.
زیرسامانه کنترل کلاچ و انتخاب دستی دنده
یکی از قابلیتهای مهم این مثال، امکان تغییر روش کنترل گیربکس است. زیرسامانه Clutch Control وظیفه مدیریت وضعیت کلاچها را بر عهده دارد و میتوان آن را بهگونهای پیکربندی کرد که انتخاب دنده بهصورت دستی انجام شود. برای فعال کردن این قابلیت، باید از طریق پیوندهای موجود در مدل، گونه یا Variant مربوط به Manual را برای زیرسامانه کنترل کلاچ انتخاب کرد.
در روش کنترل دستی، زیرسامانه Manual Control از بلوکهای موجود در کتابخانه Dashboard استفاده میکند. این بلوکها امکان تعامل مستقیم کاربر با مدل را فراهم میکنند؛ به این صورت که کاربر میتواند با کلیک ماوس، دنده موردنظر را انتخاب کند یا فرمان ترمز را اعمال کند. این روش برای بررسی آموزشی رفتار گیربکس بسیار کاربردی است، زیرا ارتباط میان فرمان کنترلی و پاسخ مکانیکی سامانه را بهصورت مستقیم نشان میدهد.
در یک مدل دارای کنترل خودکار، انتخاب دنده معمولاً بر اساس متغیرهایی مانند سرعت خودرو، بار موتور، موقعیت پدال گاز یا شرایط کاری انجام میشود. اما در کنترل دستی این مثال، کاربر فرمان انتخاب دنده را مستقیماً صادر میکند. بنابراین، میتوان اثر تغییر دنده را بدون نیاز به طراحی یک الگوریتم پیچیده انتخاب دنده بررسی کرد.
برای استفاده از حالت دستی، ابتدا باید مدل را در محیط Simulink باز کرد و زیرسامانه Clutch Control را یافت. سپس از طریق پیوندهای ارائهشده در مدل، گونه Manual انتخاب میشود. پس از اعمال تنظیمات و اجرای مدل، بلوکهای کنترلی داشبورد در دسترس قرار میگیرند. با استفاده از این کنترلها میتوان دنده را تغییر داد و فرمان ترمز را فعال یا غیرفعال کرد.
هنگام آزمایش حالت دستی، بهتر است تغییر دندهها بهصورت مرحلهای انجام شود و در هر مرحله، وضعیت کلاچها و سرعت محورهای ورودی و خروجی ثبت شود. این کار کمک میکند تا تأثیر هر فرمان کنترلی بهصورت مستقل بررسی شود. همچنین، باید توجه داشت که نحوه واکنش مدل هنگام تغییر دنده به شرایط اولیه، بار مکانیکی، سرعت ورودی و تنظیمات شبیهسازی وابسته است.
توالی آزمایش و مراحل شبیهسازی
در اجرای پیشفرض این مثال، یک توالی آزمایشی برای بررسی حالتهای مختلف گیربکس تعریف شده است. این توالی از چهار نسبت انتقال رو به جلو عبور میکند، سپس گیربکس را در وضعیت خلاص قرار میدهد و در مرحله بعد، کلاچ ترمز متصل به محور خروجی را فعال میکند. این ترتیب آزمایش امکان مشاهده چند وضعیت اصلی عملکرد گیربکس را در یک اجرای واحد فراهم میسازد.
در مرحله نخست، گیربکس در دنده اول قرار میگیرد. در این وضعیت، ترکیب مشخصی از کلاچها مسیر انتقال قدرت مناسب برای نسبت اول را برقرار میکند. سرعت محور خروجی بر اساس نسبت انتقال فعال و شرایط مکانیکی سامانه تعیین میشود. در یک گیربکس کاهنده، سرعت خروجی معمولاً از سرعت ورودی کمتر است؛ با این حال، مقدار دقیق این اختلاف به طراحی مجموعه چرخدندهها و وضعیت اتصالات بستگی دارد.
در مرحله دوم، سیستم به دنده بعدی تغییر وضعیت میدهد. این تغییر با جابهجایی وضعیت کلاچهای مربوطه انجام میشود و نسبت سرعت ورودی به خروجی تغییر میکند. همین روند در دندههای سوم و چهارم نیز ادامه مییابد. با تغییر نسبت انتقال، سرعت خروجی نسبت به سرعت ورودی رفتار متفاوتی خواهد داشت و این تفاوت در نمودارهای ثبتشده قابل مشاهده است.
پس از عبور از چهار دنده جلو، گیربکس به حالت خلاص منتقل میشود. در حالت خلاص، مسیر انتقال گشتاور از ورودی به خروجی به شکلی تغییر میکند که گیربکس دیگر در یکی از چهار نسبت انتقال جلو قرار نداشته باشد. با این حال، خلاص بودن لزوماً به معنای ثابت ماندن سرعت تمام اجزای داخلی یا صفر شدن سرعت محور خروجی نیست؛ رفتار واقعی به اینرسی اجزا، بار متصل به خروجی، شرایط اولیه و قیدهای مکانیکی مدل بستگی دارد.
در مرحله پایانی، کلاچ ترمز مربوط به محور خروجی اعمال میشود. این عمل، رفتار محور خروجی را تحت تأثیر قرار میدهد و امکان بررسی پاسخ مکانیکی سامانه هنگام ترمز کردن را فراهم میکند. سرعت محور خروجی پس از اعمال ترمز، با توجه به گشتاور ترمزی، اینرسی اجزا و سایر شرایط مدل تغییر میکند. اگر شرایط مدل برای توقف محور خروجی کافی باشد، سرعت آن کاهش مییابد و میتواند به صفر نزدیک شود.
این توالی آزمایش برای مقایسه رفتار گیربکس در حالتهای مختلف مناسب است. همچنین میتوان با تغییر ترتیب فرمانها یا استفاده از کنترل دستی، آزمایشهای دیگری طراحی کرد؛ البته هر تغییری باید با توجه به منطق کنترلی و محدودیتهای مکانیکی مدل انجام شود.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
نتایج این مثال با استفاده از قابلیت Simscape Logging ثبت و تحلیل میشوند. این قابلیت امکان مشاهده متغیرهای منتخب مدل فیزیکی را فراهم میکند و برای بررسی پاسخ دینامیکی سامانههای مکانیکی مفید است. در این شبیهسازی، نمودار سرعت محور ورودی و محور خروجی گیربکس در کنار وضعیت کلاچها نمایش داده میشود.
سرعت محور ورودی نشان میدهد که حرکت دورانی به چه صورت به گیربکس وارد میشود. سرعت محور خروجی نیز پاسخ گیربکس به نسبت انتقال فعال و شرایط مکانیکی آن را نشان میدهد. مقایسه این دو کمیت، یکی از روشهای اصلی بررسی عملکرد یک گیربکس است؛ زیرا نسبت میان آنها در هر حالت پایدار میتواند اطلاعاتی درباره نسبت انتقال انتخابشده ارائه دهد.
در حالت ایدئال و در شرایطی که نسبت انتقال ثابت باشد و لغزش مؤثری در اتصالات وجود نداشته باشد، نسبت سرعت ورودی به خروجی میتواند برای تعیین نسبت انتقال مورد استفاده قرار گیرد. اگر سرعت ورودی را با \(\omega_{\mathrm{in}}\) و سرعت خروجی را با \(\omega_{\mathrm{out}}\) نشان دهیم، نسبت سرعت را میتوان به شکل زیر تعریف کرد:
\[
i=\frac{\omega_{\mathrm{in}}}{\omega_{\mathrm{out}}}
\]
در این رابطه، \(i\) نسبت سرعت ورودی به خروجی است. در صورتی که سرعت خروجی به صفر نزدیک باشد، محاسبه این نسبت از نظر عددی مناسب نخواهد بود. به همین دلیل، هنگام بررسی حالت ترمز یا شرایط گذرای تغییر دنده، بهتر است سرعتهای ورودی و خروجی بهصورت مستقیم تحلیل شوند و از محاسبه نسبت در نقاطی که سرعت خروجی بسیار کوچک است، اجتناب شود.
در نمودار نتایج، تغییر سرعت محور خروجی هنگام تعویض دندهها باید در کنار وضعیت کلاچها بررسی شود. این مقایسه مشخص میکند که هر تغییر در وضعیت کلاچها با چه پاسخی در بخش مکانیکی همراه بوده است. برای مثال، زمانی که گیربکس از یک نسبت انتقال به نسبت دیگری میرود، تغییر شیب یا سطح سرعت خروجی میتواند نشاندهنده تغییر نسبت انتقال باشد. البته شکل دقیق پاسخ به شرایط تحریک و پارامترهای مدل وابسته است و بدون بررسی مقیاس و مقادیر نمودار نمیتوان اعداد مشخصی برای سرعت یا نسبت دنده اعلام کرد.
وضعیت کلاچها نیز در نمودار بهصورت باز یا قفلشده نمایش داده میشود. این اطلاعات برای تشخیص دنده انتخابشده اهمیت دارند، زیرا هر دنده با ترکیب مشخصی از وضعیت کلاچها مرتبط است. در نتیجه، میتوان از روی همزمانی تغییر وضعیت کلاچها و تغییر سرعت محورها، ارتباط میان فرمان کنترلی و پاسخ مکانیکی گیربکس را بررسی کرد.
تحلیل رفتار گیربکس در چهار دنده جلو
چهار دنده جلو برای ایجاد نسبتهای انتقال متفاوت طراحی شدهاند. در بسیاری از گیربکسهای چندسرعته، دندههای پایینتر برای فراهم کردن گشتاور بیشتر در محور خروجی و دندههای بالاتر برای حرکت با سرعت بیشتر در شرایط مناسب به کار میروند. با این حال، نسبتهای دقیق و ترتیب آنها در گیربکس CR-CR باید از مشخصات مدل و روابط هندسی مجموعههای چرخدنده استخراج شوند و نمیتوان بدون دادههای عددی، مقادیر مشخصی را به این مثال نسبت داد.
برای بررسی هر دنده، ابتدا باید سرعت ورودی و خروجی در بازهای که وضعیت انتقال قدرت ثابت است انتخاب شود. سپس میتوان نسبت سرعت را محاسبه و با نسبت مورد انتظار از تحلیل سینماتیکی مقایسه کرد. اگر نسبت بهدستآمده در بخش پایدار با مقدار محاسباتی مطابقت داشته باشد، این موضوع میتواند نشاندهنده عملکرد صحیح آرایش چرخدندهها و وضعیت کلاچها باشد.
در بخشهای گذرای تعویض دنده، ممکن است سرعت خروجی بلافاصله به مقدار پایدار جدید نرسد. این رفتار به دلیل اینرسی اجزای چرخان، تغییر قیدهای مکانیکی و شرایط بارگذاری قابل انتظار است. بنابراین، برای مقایسه نسبتهای انتقال بهتر است از دادههای بازه پایدار استفاده شود و رفتار گذرا بهصورت جداگانه تحلیل گردد.
همچنین، هنگام بررسی نمودارها باید مشخص شود که آیا سرعت ورودی ثابت است یا در طول شبیهسازی تغییر میکند. اگر سرعت ورودی متغیر باشد، تغییر سرعت خروجی تنها ناشی از تعویض دنده نخواهد بود و باید اثر تغییر ورودی نیز در تحلیل لحاظ شود. جداسازی اثر ورودی از اثر تغییر نسبت انتقال، دقت نتیجهگیری درباره عملکرد گیربکس را افزایش میدهد.
بررسی حالت خلاص و عملکرد کلاچ ترمز
حالت خلاص یکی از وضعیتهای مهم در بررسی گیربکس است. در این وضعیت، مجموعه کلاچها طوری تنظیم میشود که گیربکس در یکی از چهار نسبت انتقال جلو قرار نداشته باشد. تحلیل این حالت به درک نحوه قطع مسیر انتقال قدرت و رفتار اجزای داخلی پس از آزاد شدن اتصالات کمک میکند.
پس از ورود به حالت خلاص، سرعت محور خروجی ممکن است تحت تأثیر اینرسی دورانی و بار متصل به آن همچنان تغییر کند. بنابراین، نباید انتظار داشت که با فعال شدن وضعیت خلاص، سرعت خروجی الزاماً و فوراً به صفر برسد. برای تحلیل درست این مرحله باید نمودار سرعت خروجی، وضعیت کلاچها و شرایط مکانیکی متصل به محور بررسی شوند.
پس از آن، کلاچ ترمز به محور خروجی اعمال میشود. این کلاچ برای ایجاد اثر ترمزی در خروجی به کار میرود و میتواند سرعت دورانی آن را کاهش دهد. میزان کاهش سرعت به ویژگیهای مکانیکی مدل، مقدار گشتاور ترمزی و شرایط اولیه بستگی دارد. در یک سامانه واقعی، ظرفیت حرارتی ترمز و تلفات اصطکاکی نیز اهمیت دارند؛ اما برای ارزیابی این موارد باید اطمینان حاصل شود که مدل مورد استفاده، چنین پدیدههایی را با جزئیات کافی بازنمایی میکند.
مقایسه رفتار خروجی در حالت خلاص و پس از اعمال ترمز، تفاوت میان قطع انتقال قدرت و اعمال گشتاور مقاوم را روشن میکند. در حالت خلاص، مسیر انتقال قدرت از طریق نسبتهای دنده جلو غیرفعال میشود، اما این وضعیت بهخودیخود معادل قفل شدن محور خروجی نیست. در مقابل، اعمال ترمز میتواند گشتاور مقاومی به محور وارد کند و سرعت آن را کاهش دهد.
نکات مهم در تنظیم و اجرای شبیهسازی
برای دستیابی به نتایج قابل اعتماد، لازم است تنظیمات مدل و شرایط اجرای شبیهسازی بهدرستی بررسی شوند. نخست باید از انتخاب گونه کنترلی موردنظر اطمینان حاصل کرد. اگر هدف بررسی توالی آزمایشی پیشفرض باشد، باید ساختار کنترل متناسب با همان آزمایش فعال باشد. اگر هدف انتخاب دستی دنده است، زیرسامانه Clutch Control باید با استفاده از پیوندهای مدل به گونه Manual تغییر داده شود.
در مرحله بعد، لازم است زمان اجرای شبیهسازی بهاندازهای باشد که تمام مراحل توالی آزمایش، شامل چهار دنده جلو، حالت خلاص و اعمال ترمز، قابل مشاهده باشند. اگر زمان شبیهسازی کوتاه باشد، ممکن است برخی از مراحل در نتایج ثبتشده دیده نشوند. از سوی دیگر، انتخاب گام زمانی و تنظیمات حلگر باید با توجه به ماهیت دینامیکی مدل انجام شود؛ زیرا تغییرات سریع وضعیت کلاچها ممکن است به دقت عددی مناسبی نیاز داشته باشند.
برای تحلیل دقیقتر، پیشنهاد میشود متغیرهای سرعت محور ورودی، سرعت محور خروجی و وضعیت هر پنج کلاچ ثبت شوند. در صورت نیاز، میتوان گشتاورهای محورها و متغیرهای مکانیکی دیگری را نیز برای ارزیابی کاملتر عملکرد گیربکس بررسی کرد. ثبت همزمان این دادهها، امکان تشخیص علت تغییرات سرعت و ارتباط دادن آنها به فرمانهای کنترلی را فراهم میکند.
در صورتی که پاسخ شبیهسازی با انتظار اولیه مطابقت نداشته باشد، باید چند عامل بررسی شوند: انتخاب نادرست گونه کنترلی، ترتیب نامناسب فرمانهای کلاچ، تنظیمات اولیه سرعت، بار متصل به خروجی و تنظیمات حلگر. همچنین، باید اطمینان حاصل شود که دادههای نمودار به متغیرهای صحیح مربوط هستند و محورهای زمانی و واحدهای اندازهگیری بهدرستی تفسیر میشوند.
کاربردهای آموزشی و مهندسی مدل CR-CR
این مدل برای آموزش اصول عملکرد گیربکسهای سیارهای و بررسی ارتباط میان اجزای مکانیکی و کنترل آنها مناسب است. دانشجویان مهندسی مکانیک، مهندسی خودرو و رشتههای مرتبط با سیستمهای محرکه میتوانند از آن برای مطالعه نسبتهای انتقال، نقش کلاچها و رفتار دینامیکی محورها استفاده کنند. همچنین، مدل برای تمرین تحلیل نتایج شبیهسازی و آشنایی با ابزارهای مدلسازی فیزیکی در Simscape Driveline مفید است.
از دیدگاه مهندسی، این شبیهسازی میتواند نقطه شروعی برای توسعه مدلهای پیشرفتهتر باشد. برای نمونه، میتوان ساختار کنترل دستی را با یک الگوریتم انتخاب خودکار دنده جایگزین کرد یا ورودی گیربکس را به مدل موتور و خروجی آن را به مدل خودرو متصل ساخت. در چنین حالتی، امکان بررسی رفتار کل زنجیره انتقال قدرت و مطالعه ارتباط میان شرایط کاری موتور، انتخاب دنده و سرعت خودرو فراهم میشود.
همچنین، میتوان مدل را برای بررسی اثر تغییر پارامترهای مکانیکی، مانند نسبت دندانههای چرخدندهها و اینرسی اجزا، توسعه داد. تغییر این پارامترها ممکن است نسبتهای انتقال، پاسخ گذرا و رفتار دینامیکی سامانه را تحت تأثیر قرار دهد. برای دستیابی به نتایج معتبر، هر تغییر باید همراه با بررسی روابط مکانیکی و مقایسه نتایج با مبانی نظری انجام شود.
با وجود کاربردهای آموزشی گسترده، باید توجه داشت که نتایج یک مدل شبیهسازیشده تنها بهاندازه فرضیات و جزئیات مدل اعتبار دارند. اگر هدف ارزیابی رفتار واقعی گیربکس در شرایط عملیاتی باشد، باید پارامترهای مکانیکی و ویژگیهای کلاچها بر اساس دادههای معتبر تعیین شوند. همچنین، پدیدههایی مانند اصطکاک، لقی، انعطافپذیری اجزا، تلفات انتقال قدرت و تغییرات حرارتی تنها در صورتی در نتایج منعکس میشوند که در مدل لحاظ شده باشند.
جمعبندی شبیهسازی گیربکس چهارسرعته CR-CR
در این شبیهسازی، یک گیربکس چهارسرعته سیارهای CR-CR با استفاده از Matlab و Simscape Driveline بررسی شد. مدل از دو مجموعه چرخدنده سیارهای و پنج کلاچ تشکیل شده است و با تغییر وضعیت کلاچها، چهار نسبت انتقال رو به جلو را ایجاد میکند. توالی آزمایش همچنین شامل ورود به حالت خلاص و اعمال کلاچ ترمز به محور خروجی است که امکان بررسی دو وضعیت متفاوت انتقال قدرت را فراهم میسازد.
زیرسامانه Clutch Control نقش اصلی را در مدیریت وضعیت کلاچها بر عهده دارد و با انتخاب گونه Manual میتوان دنده را از طریق کنترلهای موجود در Dashboard بهصورت دستی انتخاب کرد. این قابلیت برای بررسی مستقیم اثر فرمانهای کنترلی بر عملکرد مکانیکی گیربکس مفید است. همچنین، استفاده از Simscape Logging امکان مشاهده همزمان سرعت محورهای ورودی و خروجی و وضعیت کلاچها را فراهم میکند.
تحلیل نتایج نشان میدهد که برای ارزیابی عملکرد گیربکس باید تغییرات سرعت محورها در ارتباط با وضعیت کلاچها بررسی شوند. در بخشهای پایدار میتوان نسبت سرعت ورودی به خروجی را محاسبه و با تحلیل سینماتیکی مجموعههای سیارهای مقایسه کرد. در بخشهای گذرا نیز باید اثر اینرسی، بارگذاری و تغییر وضعیت اتصالات مکانیکی در نظر گرفته شود.
در نهایت، مدل CR-CR نمونهای کاربردی برای مطالعه ساختار گیربکسهای سیارهای چندسرعته، نحوه انتخاب دنده و تحلیل رفتار دینامیکی سامانه انتقال قدرت است. این شبیهسازی علاوه بر آموزش مفاهیم پایه، میتواند مبنایی برای توسعه مدلهای پیچیدهتر شامل کنترل خودکار دنده، مدل موتور، دینامیک خودرو و بررسی دقیقتر عملکرد کلاچها باشد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
لینک دانلود ویژه اعضا سایت


چرا در حالت خلاص، سرعت محور خروجی فوراً صفر نمیشود؟
خلاص فقط مسیر انتقال قدرت از دندههای جلو را قطع میکند؛ اما به دلیل اینرسی دورانی و بار متصل به محور خروجی، سرعت آن بهتدریج و نه فوری تغییر میکند.
چگونه از روی نمودارهای Simscape Logging میتوان نسبت انتقال هر دنده را تشخیص داد؟
در بازه پایدار هر دنده، نسبت سرعت ورودی به خروجی (i = ω_in / ω_out) محاسبه میشود. باید از محاسبه این نسبت در حالت ترمز یا سرعت خروجی نزدیک صفر اجتناب کرد.
برای تغییر از کنترل خودکار به کنترل دستی دنده در مدل، چه اقدامی باید انجام داد؟
باید زیرسامانه Clutch Control را یافته و از طریق پیوندهای مدل، گونه (Variant) مربوط به Manual را انتخاب کرد؛ سپس با بلوکهای Dashboard دنده و ترمز بهصورت دستی کنترل میشوند.
در شبیهسازی متلب، وضعیت کلاچها چگونه نمایش داده میشود و آیا لغزش هم مدل شده است؟
کلاچها بهصورت دوحالته (قفلشده/باز) نمایش داده میشوند. لغزش و انتقال تدریجی گشتاور در این مثال ساده لحاظ نشده و برای بررسی کیفیت تعویض دنده باید مدل دقیقتری استفاده کرد.
چرا در گیربکس CR-CR از دو مجموعه چرخدنده سیارهای استفاده شده و یک مجموعه کافی نیست؟
یک مجموعه سیارهای تنها تعداد محدودی نسبت انتقال ایجاد میکند؛ با ترکیب دو مجموعه و پنج کلاچ، امکان دستیابی به چهار دنده جلو در فضای فشرده فراهم میشود.