
مقدمه
چرخدندههای سیارهای (Planetary Gears) یکی از مهمترین و پرکاربردترین مکانیزمهای انتقال قدرت در سیستمهای مکانیکی و صنعتی هستند. این مجموعهها به دلیل ساختار فشرده، قابلیت ایجاد نسبتهای انتقال متنوع، امکان توزیع گشتاور میان چندین چرخدنده و دستیابی به نسبت کاهش سرعت بالا، در طراحی انواع جعبهدندههای صنعتی، سیستمهای انتقال قدرت خودرو، ماشینآلات سنگین، تجهیزات مکانیکی دقیق و سامانههای محرکه مورد استفاده قرار میگیرند.
یکی از ویژگیهای مهم مجموعههای سیارهای، انعطافپذیری در طراحی ساختار داخلی آنها است. برخلاف برخی از سیستمهای انتقال قدرت که از آرایش ثابتی از چرخدندهها تشکیل شدهاند، در یک مجموعه سیارهای میتوان با استفاده از ترکیب چرخدنده خورشیدی، چرخدندههای سیارهای، چرخدنده حلقوی و حامل سیارهها، ساختارهای پیچیدهتری ایجاد کرد. همچنین با ترکیب چند مجموعه ساده و مرکب میتوان به نسبتهای انتقال بسیار متفاوتی دست یافت.
در نرمافزار Matlab و محیط Simscape Driveline امکان طراحی و شبیهسازی انواع سیستمهای انتقال قدرت مکانیکی فراهم شده است. یکی از قابلیتهای مهم این محیط، استفاده از کتابخانه Planetary Subcomponents برای ساخت اجزای اختصاصی چرخدندههای سیارهای است. این قابلیت به مهندسان اجازه میدهد بهجای محدود شدن به مدلهای آماده، ساختارهای سفارشی خود را از طریق اتصال اجزای پایه طراحی کنند.
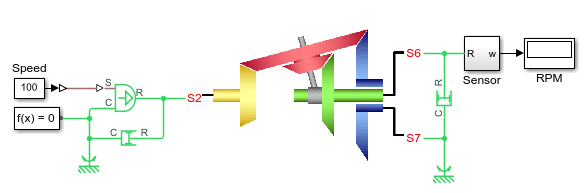 در این شبیهسازی، یک مجموعه چرخدنده سیارهای سفارشی با استفاده از ترکیب دو مجموعه سیارهای ساده و مرکب طراحی میشود. این دو مجموعه دارای یک حامل مشترک هستند و ارتباط مکانیکی میان اجزای آنها با استفاده از چرخدندههای مخروطی (Bevel Gears) برقرار میشود. ساختار مورد بررسی بر اساس مثال 10.7 کتاب Kinematics, Dynamics, and Design of Machinery نوشته K. J. Waldron و G. L. Kinzel، منتشرشده در سال 1999، توسعه داده شده است.
آشنایی با ساختار چرخدندههای سیارهای
برای درک بهتر نحوه عملکرد مدل، ابتدا باید با اجزای اصلی یک مجموعه چرخدنده سیارهای آشنا شویم. یک مجموعه سیارهای متداول از چند جزء مکانیکی تشکیل میشود که هرکدام نقش مشخصی در انتقال حرکت و گشتاور دارند.
چرخدنده خورشیدی (Sun Gear)
چرخدنده خورشیدی معمولاً در مرکز مجموعه قرار میگیرد و با چرخدندههای سیارهای درگیر است. این چرخدنده میتواند بهعنوان عضو ورودی یا خروجی سیستم مورد استفاده قرار گیرد. حرکت چرخدنده خورشیدی باعث انتقال نیرو به چرخدندههای سیارهای میشود و در نتیجه، حرکت سایر اجزای مجموعه نیز تحت تأثیر قرار میگیرد.
چرخدنده سیارهای (Planet Gear)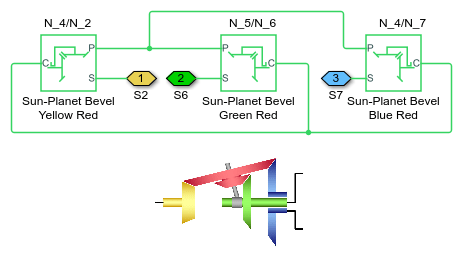
چرخدندههای سیارهای در اطراف چرخدنده خورشیدی قرار دارند و علاوه بر چرخش حول محور خود، به همراه حامل در اطراف محور مرکزی مجموعه نیز حرکت میکنند. همین حرکت ترکیبی موجب شده است که این چرخدندهها با چرخدندههای معمولی تفاوت داشته باشند. در طراحی مجموعههای سیارهای مرکب، ممکن است یک عضو سیارهای از دو بخش دندانهدار تشکیل شده باشد که هر بخش با چرخدنده دیگری درگیر میشود.
حامل سیارهها (Carrier)
حامل، قطعهای مکانیکی است که محور چرخدندههای سیارهای را در موقعیت مناسب نگه میدارد. این قطعه امکان چرخش سیارهها حول محور مرکزی را فراهم میکند. سرعت زاویهای حامل یکی از عوامل تعیینکننده در نسبت انتقال مجموعه سیارهای است. در بسیاری از کاربردها، حامل میتواند بهعنوان ورودی، خروجی یا عضو ثابت سیستم در نظر گرفته شود.
چرخدنده حلقوی (Ring Gear)
چرخدنده حلقوی در بسیاری از مجموعههای سیارهای متداول، در اطراف سایر اجزا قرار میگیرد و دندانههای آن با چرخدندههای سیارهای درگیر میشوند. با ثابت نگه داشتن چرخدنده حلقوی و اعمال حرکت به چرخدنده خورشیدی، میتوان نسبت کاهش سرعت مشخصی ایجاد کرد. البته ساختار مورد بررسی در این شبیهسازی از آرایش اختصاصی چرخدندههای مخروطی استفاده میکند و هدف آن بازسازی یک مجموعه سیارهای سفارشی است.
معرفی شبیهسازی چرخدنده سیارهای سفارشی
هدف اصلی این مدل، نمایش روش ساخت یک مجموعه چرخدنده سیارهای اختصاصی با استفاده از اجزای موجود در کتابخانه Simscape Driveline است. در این ساختار، دو مجموعه سیارهای متفاوت با یکدیگر ترکیب شدهاند. مجموعه اول یک سیستم سیارهای ساده و مجموعه دوم یک سیستم سیارهای مرکب است.
نکته مهم در این طراحی، استفاده از یک حامل مشترک برای هر دو مجموعه است. به عبارت دیگر، بخشهای مختلف سیستم از طریق یک عضو مکانیکی مشترک به یکدیگر مرتبط شدهاند. این آرایش باعث میشود حرکت حامل بر عملکرد هر دو مجموعه تأثیر بگذارد و سرعت خروجی نهایی تابعی از نسبت دندانهها و روابط سینماتیکی هر دو بخش باشد.
همچنین در این ساختار از چرخدندههای مخروطی برای ایجاد درگیری میان اجزای مختلف استفاده شده است. چرخدندههای مخروطی این امکان را فراهم میکنند که انتقال حرکت میان محورهایی با جهتگیری متفاوت انجام شود. در نتیجه، طراح میتواند مجموعهای پیچیدهتر از یک سیستم سیارهای معمولی ایجاد کند.
مدل مورد استفاده در این شبیهسازی از مثال 10.7 کتاب مرجع Waldron و Kinzel استخراج شده است. یکی از نتایج مهم این مدل، دستیابی به سرعت خروجی 1.4456 دور بر دقیقه در شرایطی است که سرعت محور ورودی برابر با 100 دور بر دقیقه در نظر گرفته شده است. این مقدار با نتیجه ارائهشده در مرجع علمی مطابقت دارد و میتواند بهعنوان معیاری برای ارزیابی صحت مدلسازی مورد استفاده قرار گیرد.
ساختار مجموعه سیارهای مخروطی (Bevel Planetary Gear Subsystem)
یکی از بخشهای اصلی این شبیهسازی، زیرسیستم چرخدنده سیارهای مخروطی است. این زیرسیستم با استفاده از اجزای پایه کتابخانه Planetary Subcomponents ساخته شده و شامل چند نقطه درگیری میان چرخدندههای خورشیدی و سیارهای است.
در این ساختار، سه نقطه درگیری چرخدنده مخروطی وجود دارد. هرکدام از این نقاط با استفاده از اجزای Sun-Planet Bevel مدلسازی شدهاند. این اجزا وظیفه نمایش درگیری مکانیکی میان چرخدنده خورشیدی و چرخدنده سیارهای را بر عهده دارند.
استفاده از اجزای پایه به طراح اجازه میدهد ساختار داخلی مجموعه را بهصورت دقیقتری کنترل کند. بهجای استفاده از یک بلوک آماده که تمام روابط مکانیکی را درون خود پنهان کرده است، میتوان اجزای مختلف را بهصورت جداگانه به یکدیگر متصل کرد و ساختار موردنظر را به وجود آورد.
در طراحی این زیرسیستم، رنگ پورتها با تصویر مرجع مطابقت دارد. این موضوع به شناسایی مسیرهای اتصال و بررسی صحت آرایش مکانیکی کمک میکند. رنگها در این مدل نقش راهنمای بصری دارند و برای تشخیص اجزای مختلف و ارتباط میان آنها استفاده میشوند.
اتصال چرخدنده مرکب
یکی از اجزای مهم این مجموعه، چرخدندهای است که با رنگ قرمز در مدل مشخص شده است. این چرخدنده از نوع مرکب بوده و دارای دو مجموعه دندانه مخروطی است. به عبارت دیگر، دو بخش دندانهدار در یک عضو مکانیکی ترکیب شدهاند و هر بخش میتواند با یک چرخدنده متفاوت درگیر شود.
برای مدلسازی این ساختار در Simscape Driveline، تمام پورتهای P به یکدیگر متصل شدهاند. این اتصال باعث میشود بخشهای مختلف چرخدنده سیارهای مرکب بهصورت یک عضو مکانیکی مشترک عمل کنند. در نتیجه، دو مجموعه دندانهدار نمیتوانند بهصورت مستقل از یکدیگر حرکت کنند و رفتار آنها با توجه به اتصال مکانیکی تعریفشده تعیین میشود.
این روش اتصال در مدلسازی چرخدندههای مرکب اهمیت زیادی دارد؛ زیرا در یک مجموعه واقعی نیز بخشهای دندانهدار یک چرخدنده مرکب بهصورت صلب به یکدیگر متصل هستند. بنابراین، سرعت زاویهای آنها یکسان خواهد بود و تفاوت عملکرد آنها ناشی از تعداد دندانهها و نوع درگیری با سایر چرخدندهها است.
ایجاد حامل مشترک
یکی دیگر از ویژگیهای مهم این زیرسیستم، استفاده از یک حامل مشترک برای اجزای مختلف مجموعه سیارهای است. در مدل، تمام پورتهای C به یکدیگر متصل شدهاند تا یک حامل واحد ایجاد شود.
این اتصال از نظر سینماتیکی اهمیت زیادی دارد؛ زیرا چرخدندههای سیارهای در دو بخش مختلف مجموعه به یک حامل مشترک وابسته هستند. بنابراین، حرکت انتقالی آنها در اطراف محور مرکزی از یک حرکت مشترک پیروی میکند.
در صورتی که هر مجموعه دارای حامل مستقل باشد، روابط سرعت میان اجزای سیستم تغییر خواهد کرد و ساختار نهایی دیگر با مکانیزم مرجع یکسان نخواهد بود. به همین دلیل، اتصال صحیح تمام پورتهای C یکی از مراحل اساسی در پیادهسازی این مدل محسوب میشود.
اهمیت جهتگیری بلوکها و پارامتر Assembly Orientation
در مدلسازی چرخدندههای مخروطی، تنها انتخاب نوع بلوک و اتصال پورتها کافی نیست؛ بلکه جهتگیری فیزیکی اجزا نیز باید با آرایش واقعی مجموعه مطابقت داشته باشد. یکی از پارامترهای مهم در این زمینه، Assembly Orientation است.
این پارامتر نحوه قرارگیری چرخدندهها نسبت به یکدیگر را مشخص میکند. در یک مجموعه چرخدنده مخروطی، ممکن است چرخدنده خورشیدی در سمت راست یا سمت چپ چرخدنده سیارهای قرار بگیرد. این تفاوت در جهت مونتاژ میتواند بر جهت حرکت نسبی و روابط سینماتیکی سیستم تأثیر بگذارد.
در شبیهسازی حاضر، جهتگیری بلوکها بهگونهای انتخاب شده است که با آرایش مکانیکی موردنظر مطابقت داشته باشد. برای مثال، در درگیری میان چرخدنده آبی و قرمز، چرخدنده خورشیدی در سمت راست چرخدنده سیارهای قرار گرفته است. در مقابل، در درگیری میان چرخدنده زرد و قرمز، چرخدنده خورشیدی در سمت چپ چرخدنده سیارهای قرار دارد.
این تفاوت در جهتگیری نباید بهعنوان یک موضوع صرفاً ظاهری در نظر گرفته شود. در سیستمهای مکانیکی، جهت قرارگیری چرخدندهها میتواند جهت دوران و علامت سرعت زاویهای نسبی را تغییر دهد. بنابراین، انتخاب نادرست پارامتر Assembly Orientation ممکن است باعث شود رفتار شبیهسازیشده با رفتار واقعی مکانیزم مطابقت نداشته باشد.
به همین دلیل، هنگام طراحی مجموعههای سیارهای سفارشی باید علاوه بر بررسی تعداد دندانهها و اتصالات مکانیکی، به جهتگیری هر بلوک نیز توجه شود. این موضوع بهویژه در مجموعههایی که از چند مرحله درگیری چرخدندهای تشکیل شدهاند، اهمیت بیشتری پیدا میکند.
بررسی روابط سینماتیکی مجموعه سیارهای ساده
برای تحلیل عملکرد مجموعه سیارهای، باید رابطه میان سرعت زاویهای اجزای مختلف و تعداد دندانههای چرخدندهها مشخص شود. نسبت انتقال در مجموعههای سیارهای معمولاً با استفاده از روابط سینماتیکی و در نظر گرفتن حرکت نسبی اجزا نسبت به حامل محاسبه میشود.
در بخش ساده این مکانیزم، نسبت بنیادی مجموعه سیارهای از رابطه زیر به دست میآید:
isimple = -N4/N2 × N7/N4
با سادهسازی رابطه فوق، خواهیم داشت:
isimple = -N7/N2
در این روابط، N2، N4 و N7 بهترتیب نشاندهنده تعداد دندانههای چرخدندههای متناظر در مجموعه هستند. علامت منفی در این رابطه بیانگر جهت نسبی دوران در مسیر انتقال حرکت است. این علامت به نحوه درگیری چرخدندهها و جهتگیری اجزای مکانیکی وابسته است.
نکته قابل توجه در این رابطه، حذف شدن N4 در نتیجه سادهسازی است. این موضوع نشان میدهد که نسبت بنیادی نهایی مجموعه ساده به نسبت تعداد دندانههای چرخدندههای شماره 7 و 2 وابسته است. با وجود این، چرخدنده شماره 4 همچنان در مسیر انتقال حرکت حضور دارد و نقش مکانیکی آن در ایجاد ارتباط میان اجزای مجموعه حذف نمیشود.
این مجموعه، شفتهای S2 و S7 را به یکدیگر متصل میکند. بنابراین، رابطه بنیادی آن برای تحلیل حرکت نسبی میان این دو شفت مورد استفاده قرار میگیرد.
بررسی روابط سینماتیکی مجموعه سیارهای مرکب
بخش دوم مکانیزم از یک مجموعه سیارهای مرکب تشکیل شده است. تفاوت اصلی این مجموعه با ساختار ساده، استفاده از چرخدنده مرکب و ترکیب چند مرحله درگیری مکانیکی است.
نسبت بنیادی این بخش از رابطه زیر به دست میآید:
icompound = -N4/N2 × N6/N5
در این رابطه، تعداد دندانههای چرخدندههای شماره 2، 4، 5 و 6 در تعیین نسبت بنیادی مجموعه نقش دارند. برخلاف مجموعه ساده، در این بخش نمیتوان بدون داشتن اطلاعات مربوط به تعداد دندانهها، نسبت نهایی را تنها با حذف یک عامل مشترک به دست آورد.
این مجموعه شفتهای S2 و S6 را به یکدیگر متصل میکند. ترکیب این بخش با مجموعه ساده و استفاده از حامل مشترک باعث میشود روابط سرعت در کل مکانیزم به یکدیگر وابسته باشند.
در یک مجموعه سیارهای مرکب، نسبت انتقال نهایی تنها با بررسی یک جفت چرخدنده قابل تعیین نیست. باید تمام مسیرهای درگیری، ارتباط صلب میان اجزای مرکب، حرکت حامل و جهتگیری چرخدندهها بهصورت همزمان در نظر گرفته شوند. به همین دلیل، استفاده از روابط سینماتیکی و ابزارهای شبیهسازی برای تحلیل چنین ساختارهایی بسیار مفید است.
نحوه عملکرد مجموعه سیارهای ترکیبی
در مکانیزم مورد بررسی، دو مجموعه سیارهای ساده و مرکب با یکدیگر ترکیب شدهاند. هرکدام از این بخشها دارای نسبت بنیادی مخصوص به خود هستند، اما به دلیل استفاده از حامل مشترک، عملکرد آنها مستقل از یکدیگر نیست.
هنگامی که شفت ورودی به حرکت درمیآید، حرکت از طریق چرخدندههای درگیر به اجزای مختلف منتقل میشود. چرخدندههای سیارهای علاوه بر دوران حول محور خود، همراه با حامل حرکت میکنند. از طرف دیگر، چرخدنده مرکب باعث ایجاد ارتباط سینماتیکی میان دو مسیر انتقال قدرت میشود.
در چنین سیستمی، سرعت خروجی تحت تأثیر چند عامل قرار دارد:
- سرعت زاویهای شفت ورودی.
- تعداد دندانههای چرخدندههای مختلف.
- نسبت بنیادی مجموعه سیارهای ساده.
- نسبت بنیادی مجموعه سیارهای مرکب.
- اتصال مشترک میان حاملهای سیارهای.
- جهتگیری و نحوه مونتاژ چرخدندههای مخروطی.
- شرایط حرکتی و محدودیتهای مکانیکی اعمالشده به مجموعه.
ترکیب این عوامل موجب میشود که سرعت خروجی بسیار کمتر از سرعت ورودی باشد. چنین قابلیتی در سیستمهایی که به کاهش سرعت زیاد و افزایش گشتاور نیاز دارند، اهمیت زیادی دارد.
اجرای شبیهسازی و بررسی نتایج در Matlab
پس از طراحی ساختار مکانیکی و برقراری اتصالات میان اجزای مختلف، مدل برای بررسی رفتار دینامیکی و سینماتیکی آماده میشود. در این مرحله، سرعت چرخش شفت ورودی برابر با 100 دور بر دقیقه در نظر گرفته شده است.
با اعمال این سرعت به محور ورودی، مجموعه چرخدندهها شروع به حرکت میکند. حرکت چرخدندههای خورشیدی و سیارهای باعث دوران حامل مشترک میشود و در نهایت، سرعت به شفت خروجی منتقل خواهد شد.
نتیجه شبیهسازی نشان میدهد که در شرایط اعمال سرعت ورودی 100 دور بر دقیقه، سرعت شفت خروجی برابر با 1.4456 دور بر دقیقه است. این مقدار با نتیجه گزارششده در مثال مرجع کتاب Waldron و Kinzel مطابقت دارد.
برای بررسی بهتر عملکرد سیستم، میتوان نسبت سرعت ورودی به خروجی را محاسبه کرد:
i = ninput / noutput
با جایگذاری مقادیر شبیهسازی خواهیم داشت:
i = 100 / 1.4456 ≈ 69.176
بنابراین، نسبت کاهش سرعت کلی مجموعه تقریباً برابر با 69.176 به 1 است. این مقدار نشان میدهد که سیستم میتواند سرعت ورودی را به میزان قابل توجهی کاهش دهد.
به بیان دیگر، در شرایطی که محور ورودی تقریباً 69.176 دور میچرخد، محور خروجی تقریباً یک دور دوران خواهد کرد؛ البته این تفسیر بر مبنای نسبت سرعت پایدار و با فرض شرایط کاری تعریفشده در مدل است.
از آنجا که سرعت خروجی بهمراتب کمتر از سرعت ورودی است، انتظار میرود در یک سیستم واقعی و با فرض انتقال توان مناسب، گشتاور خروجی افزایش پیدا کند. با این حال، مقدار دقیق گشتاور خروجی به توان ورودی، راندمان مکانیکی، تلفات درگیری چرخدندهها، اصطکاک یاتاقانها و سایر عوامل وابسته است. بنابراین، نسبت سرعت بهتنهایی برای تعیین مقدار واقعی گشتاور خروجی کافی نیست.
اهمیت تطبیق نتایج شبیهسازی با مرجع علمی
یکی از مراحل مهم در توسعه مدلهای مهندسی، اعتبارسنجی نتایج بهدستآمده است. در این شبیهسازی، نتیجه سرعت خروجی با مقدار ارائهشده در کتاب مرجع مقایسه میشود. دستیابی به سرعت خروجی 1.4456 دور بر دقیقه در برابر سرعت ورودی 100 دور بر دقیقه نشان میدهد که مدل از نظر نسبت انتقال کلی با نمونه مرجع مطابقت دارد.
این تطبیق میتواند بهعنوان یک معیار اولیه برای بررسی صحت طراحی مورد استفاده قرار گیرد. با این حال، برای اعتبارسنجی کامل یک مدل مکانیکی، بهتر است علاوه بر سرعت خروجی، سایر پارامترهای سیستم نیز بررسی شوند.
برای مثال، میتوان سرعت زاویهای تمام شفتها، سرعت حامل مشترک، جهت دوران چرخدندهها و گشتاورهای منتقلشده میان اجزا را اندازهگیری کرد. همچنین بررسی رفتار سیستم در شرایط مختلف سرعت ورودی میتواند اطلاعات بیشتری درباره عملکرد مکانیزم فراهم کند.
در صورتی که سرعت خروجی با مقدار مرجع اختلاف داشته باشد، باید مواردی مانند تعداد دندانههای تعریفشده، اتصال پورتهای P و C، جهتگیری بلوکها و تنظیمات Assembly Orientation بررسی شوند. حتی یک اتصال اشتباه در یکی از اجزای سیستم میتواند روابط سینماتیکی مجموعه را تغییر دهد.
مزایای استفاده از Simscape Driveline در طراحی چرخدندههای سفارشی
یکی از مهمترین مزایای Simscape Driveline، امکان ساخت سیستمهای مکانیکی پیچیده با استفاده از اجزای پایه و مدلسازی فیزیکی است. این قابلیت به مهندسان اجازه میدهد تا مکانیزمهای اختصاصی خود را بدون نیاز به توسعه تمام معادلات مکانیکی از ابتدا ایجاد کنند.
در مدلهای آماده، معمولاً بسیاری از جزئیات داخلی در قالب یک بلوک واحد ارائه میشوند. این موضوع برای شبیهسازی سیستمهای متداول مناسب است، اما در طراحی مکانیزمهای خاص ممکن است محدودیتهایی ایجاد کند. استفاده از کتابخانه Planetary Subcomponents این محدودیت را کاهش میدهد و امکان کنترل دقیقتر ساختار داخلی مجموعه را فراهم میکند.
از جمله مزایای این روش میتوان به موارد زیر اشاره کرد:
- انعطافپذیری در طراحی: امکان ترکیب چرخدندههای ساده و مرکب برای ایجاد ساختارهای اختصاصی.
- کنترل دقیق اتصالات: امکان اتصال مستقیم پورتهای مکانیکی و تعریف ارتباط میان اجزای مختلف.
- مدلسازی چرخدندههای مخروطی: امکان ایجاد مجموعههایی با آرایش هندسی و جهتگیری متفاوت.
- بررسی روابط سینماتیکی: امکان تحلیل سرعت نسبی چرخدندهها و حامل مشترک.
- اعتبارسنجی طراحی: مقایسه نتایج بهدستآمده با روابط تحلیلی و منابع علمی.
- توسعه مدلهای پیچیده: امکان استفاده مجدد از زیرسیستمهای طراحیشده در پروژههای دیگر.
همچنین اتصال Simscape Driveline به محیط Simulink امکان استفاده از سیگنالهای کنترلی، تنظیم شرایط کاری و توسعه مدلهای پیچیدهتر را فراهم میکند. برای مثال، میتوان سرعت ورودی را بهصورت متغیر تعریف کرد و رفتار سیستم را هنگام افزایش یا کاهش سرعت بررسی نمود.
کاربردهای مهندسی مجموعههای سیارهای مرکب
مجموعههای سیارهای مرکب به دلیل توانایی ایجاد نسبتهای انتقال متنوع، در بسیاری از سیستمهای مکانیکی کاربرد دارند. یکی از مهمترین کاربردهای آنها در جعبهدندههای اتوماتیک خودرو است. در این سیستمها، ترکیب چند مجموعه سیارهای و استفاده از کلاچها و ترمزهای داخلی باعث ایجاد نسبتهای دنده مختلف میشود.
در ماشینآلات صنعتی نیز از چرخدندههای سیارهای برای کاهش سرعت موتور و افزایش گشتاور خروجی استفاده میشود. تجهیزاتی مانند بالابرها، جرثقیلها، وینچها و سیستمهای انتقال قدرت سنگین ممکن است از ساختارهای سیارهای برای دستیابی به نسبت کاهش بالا در فضای محدود استفاده کنند.
یکی دیگر از کاربردهای این مکانیزمها در تجهیزات دقیق و سامانههای محرکه رباتیک است. در این تجهیزات، گاهی لازم است سرعت موتور الکتریکی به میزان زیادی کاهش پیدا کند تا حرکت خروجی با سرعت کمتر و گشتاور بیشتر انجام شود. استفاده از مجموعههای سیارهای میتواند چنین نیازی را برطرف کند.
همچنین در سیستمهای انتقال قدرتی که محدودیت فضا و وزن اهمیت زیادی دارد، چرخدندههای سیارهای به دلیل توزیع مناسب بار میان چند چرخدنده و ساختار فشرده، گزینه مناسبی محسوب میشوند. البته عملکرد واقعی این مجموعهها به طراحی هندسی، کیفیت ساخت، روانکاری و شرایط بارگذاری وابسته است.
نکات مهم در توسعه و اصلاح مدل
اگر هدف از این شبیهسازی صرفاً بازسازی نمونه مرجع نباشد و بخواهیم از آن برای طراحی یک سیستم جدید استفاده کنیم، لازم است پارامترهای مختلف مدل بهصورت هدفمند تغییر داده شوند. یکی از مهمترین پارامترها، تعداد دندانههای چرخدندهها است. تغییر تعداد دندانهها میتواند نسبت بنیادی مجموعه سیارهای را تغییر دهد و در نتیجه سرعت خروجی متفاوتی ایجاد کند.
همچنین میتوان آرایش چرخدندهها را تغییر داد و ساختارهای جدیدی از مجموعههای ساده و مرکب ایجاد کرد. در این حالت باید توجه داشت که تغییر ساختار مکانیکی ممکن است به اصلاح اتصالات پورتها و جهتگیری بلوکها نیاز داشته باشد.
یکی دیگر از روشهای توسعه مدل، بررسی رفتار سیستم در سرعتهای ورودی متفاوت است. برای مثال، میتوان سرعت ورودی را از 50 تا 200 دور بر دقیقه تغییر داد و سرعت خروجی را در هر حالت اندازهگیری کرد. در یک مدل سینماتیکی ایدهآل با نسبت انتقال ثابت، انتظار میرود سرعت خروجی متناسب با سرعت ورودی تغییر کند.
علاوه بر این، میتوان با اعمال بار مکانیکی به شفت خروجی، رفتار سیستم را تحت شرایط بارگذاری بررسی کرد. این کار امکان مطالعه گشتاورهای منتقلشده، اثرات اینرسی و پاسخ دینامیکی مکانیزم را فراهم میکند. در مدلهای دقیقتر، در نظر گرفتن اصطکاک و تلفات مکانیکی نیز میتواند به نزدیکتر شدن نتایج به شرایط واقعی کمک کند.
نکته مهم این است که هنگام تغییر پارامترهای هندسی یا اتصالات، باید سازگاری مکانیکی مجموعه حفظ شود. تعداد دندانهها، نوع درگیری و موقعیت محورها باید با ساختار واقعی موردنظر هماهنگ باشند. بنابراین، هرگونه تغییر در مدل باید با بررسی روابط سینماتیکی و کنترل نتایج شبیهسازی همراه باشد.
جمعبندی
در این شبیهسازی، روش طراحی یک مجموعه چرخدنده سیارهای سفارشی با استفاده از کتابخانه Planetary Subcomponents در محیط Simscape Driveline بررسی شد. ساختار موردنظر از ترکیب یک مجموعه سیارهای ساده و یک مجموعه سیارهای مرکب تشکیل شده است که هر دو از یک حامل مشترک استفاده میکنند. همچنین برای ایجاد درگیری میان اجزای مختلف، از چرخدندههای مخروطی Sun-Planet Bevel استفاده شده است.
در طراحی زیرسیستم، سه نقطه درگیری چرخدنده مخروطی تعریف شده و چرخدنده مرکب قرمز از طریق اتصال تمام پورتهای P به یکدیگر مدلسازی شده است. همچنین اتصال تمام پورتهای C باعث ایجاد حامل مشترک برای مجموعه سیارهای شده است. تنظیم صحیح پارامتر Assembly Orientation نیز نقش مهمی در تطبیق جهتگیری چرخدندهها با آرایش مکانیکی واقعی دارد.
از نظر تحلیل سینماتیکی، نسبت بنیادی مجموعه ساده برابر با منفی N7 تقسیم بر N2 است و این مجموعه شفتهای S2 و S7 را به یکدیگر متصل میکند. در مقابل، نسبت بنیادی مجموعه مرکب از حاصلضرب نسبت N4 به N2 در نسبت N6 به N5 با علامت منفی به دست میآید و ارتباط میان شفتهای S2 و S6 را توصیف میکند.
نتیجه نهایی شبیهسازی نشان میدهد که با اعمال سرعت 100 دور بر دقیقه به شفت ورودی، سرعت شفت خروجی به 1.4456 دور بر دقیقه میرسد. این نتیجه با مقدار گزارششده در مرجع علمی مطابقت دارد و نسبت کاهش سرعت کلی مجموعه را تقریباً برابر با 69.176 به 1 نشان میدهد.
در مجموع، این مدل نمونهای کاربردی از قابلیتهای Simscape Driveline در طراحی مکانیزمهای انتقال قدرت سفارشی است. استفاده از اجزای پایه، کنترل دقیق اتصالا
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها ، فایل شبیه سازی ، یکجا، آماده دانلود!
ت و امکان تعریف آرایشهای مختلف چرخدندهای باعث میشود این محیط برای تحلیل و توسعه سیستمهای انتقال قدرت پیچیده مناسب باشد. همچنین تطبیق نتایج شبیهسازی با روابط تحلیلی و منابع علمی، امکان ارزیابی صحت مدل و استفاده از آن در پروژههای مهندسی را فراهم میکند.
لینک دانلود ویژه اعضا سایت

نسبت کاهش سرعت 69.176 به 1 چگونه بهدست آمده و چه معنایی دارد؟
از تقسیم سرعت ورودی 100 دور بر دقیقه بر سرعت خروجی 1.4456 دور بر دقیقه حاصل میشود؛ یعنی به ازای حدود 69 دور چرخش محور ورودی، محور خروجی یک دور میچرخد که نشاندهنده کاهش سرعت بالا و پتانسیل افزایش گشتاور است.
چرا اتصال تمام پورتهای C برای ایجاد حامل مشترک ضروری است؟
چون در این مکانیزم دو مجموعه سیارهای ساده و مرکب از یک حامل مشترک استفاده میکنند؛ اگر حاملها مستقل باشند روابط سرعت تغییر میکند و ساختار دیگر با مکانیزم مرجع یکسان نخواهد بود.
نقش پارامتر Assembly Orientation چیست و چرا اهمیت دارد؟
این پارامتر نحوه قرارگیری چرخدنده خورشیدی نسبت به سیارهای (سمت راست یا چپ) را تعیین میکند و انتخاب نادرست آن جهت دوران و علامت سرعت زاویهای نسبی را تغییر میدهد و باعث ناسازگاری با رفتار واقعی میشود.
چرا تمام پورتهای P چرخدنده مرکب قرمز به هم متصل شدهاند؟
چون در واقعیت دو بخش دندانهدار چرخدنده مرکب بهصورت صلب به هم متصلاند و سرعت زاویهای یکسانی دارند؛ این اتصال همین رفتار را در مدل ایجاد میکند.
چرا در این مدل از کتابخانه Planetary Subcomponents استفاده شده بهجای بلوک آماده چرخدنده سیارهای؟
چون این کتابخانه اجازه میدهد ساختار سفارشی با اتصال مستقیم اجزای پایه (مثل Sun-Planet Bevel) بسازیم و کنترل دقیقتری روی اتصالات و جهتگیری داشته باشیم؛ در حالی که بلوک آماده جزئیات داخلی را پنهان میکند.