
مقدمه
شبیهسازی سیستم انتقال قدرت خودرو یکی از موضوعات مهم در مهندسی مکانیک، مهندسی خودرو و مهندسی کنترل است. سیستم انتقال قدرت وظیفه دارد توان تولیدشده توسط موتور را با توجه به شرایط حرکتی خودرو، به چرخها منتقل کند. این فرآیند باید بهگونهای انجام شود که خودرو بتواند در شرایط مختلف رانندگی، از جمله شروع حرکت، شتابگیری، حرکت با سرعت ثابت و عبور از مسیرهای مختلف، عملکرد مناسبی داشته باشد. یکی از اجزای اصلی این سیستم، جعبهدنده است که با تغییر نسبت انتقال، امکان تنظیم سرعت و گشتاور خروجی متناسب با نیاز خودرو را فراهم میکند.
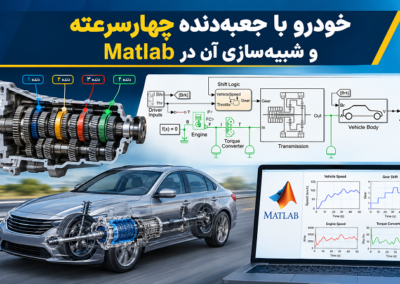
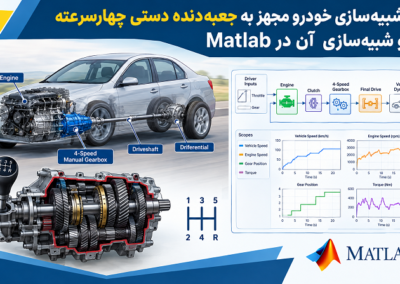
در این شبیهسازی، یک خودروی کامل مجهز به جعبهدنده چهارسرعته با استفاده از اجزای موجود در محیط Simscape Driveline نرمافزار Matlab مدلسازی شده است. این مدل تنها به بررسی عملکرد مستقل جعبهدنده محدود نمیشود، بلکه مجموعهای از اجزای اصلی خودرو شامل موتور، سیستم انتقال قدرت، کلاچها، جعبهدنده چهارسرعته، تایرها و دینامیک طولی بدنه خودرو را در بر میگیرد. به همین دلیل، امکان بررسی رفتار یک سیستم انتقال قدرت در شرایطی نزدیکتر به عملکرد واقعی خودرو فراهم میشود.
یکی از ویژگیهای مهم این مدل، استفاده از Stateflow برای پیادهسازی کنترلکننده جعبهدنده است. کنترلکننده بهصورت یک ماشین حالت طراحی شده و با دریافت 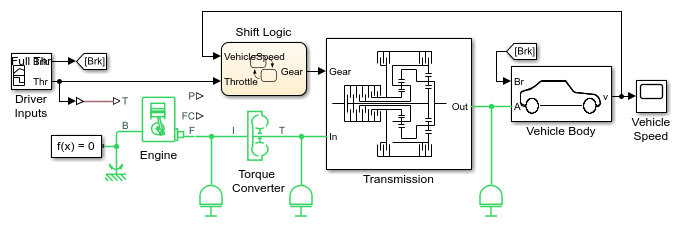 اطلاعات مربوط به میزان فشردگی پدال گاز و سرعت خودرو، دنده مناسب را انتخاب میکند. در نتیجه، فرآیند تعویض دنده بهصورت خودکار انجام میشود و رفتار سیستم انتقال قدرت تحت تأثیر شرایط رانندگی قرار میگیرد.
ترکیب Simscape Driveline، Simulink و Stateflow در این پروژه، یک بستر مناسب برای مطالعه ارتباط میان اجزای مکانیکی، دینامیک خودرو و منطق کنترلی فراهم میکند. همچنین با استفاده از قابلیت ثبت دادههای شبیهسازی در Simscape Logging میتوان سرعت محورهای ورودی و خروجی جعبهدنده، سرعت خودرو و وضعیت عملکرد کلاچها را مورد بررسی قرار داد.
معرفی ساختار کلی مدل خودرو
مدل ارائهشده یک خودروی کامل را در محیط Simscape Driveline نمایش میدهد. در این ساختار، اجزای مختلف سیستم انتقال قدرت به یکدیگر متصل شدهاند تا مسیر انتقال توان از موتور تا چرخهای خودرو قابل بررسی باشد. توان ابتدا توسط موتور تولید میشود و سپس از طریق مجموعه انتقال قدرت و جعبهدنده به چرخها منتقل میشود. در نهایت، نیروهای تولیدشده در محل تماس تایرها با سطح جاده باعث حرکت طولی خودرو میشوند.
در طراحی این مدل، اجزای مکانیکی با استفاده از بلوکهای تخصصی Simscape Driveline پیادهسازی شدهاند. این کتابخانه امکان مدلسازی اجزا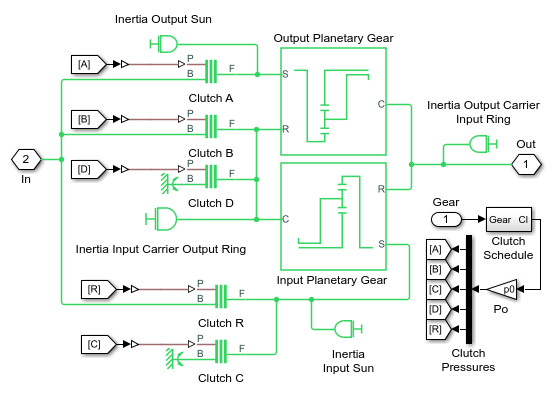 ی مختلف سیستم انتقال قدرت، از جمله چرخدندهها، کلاچها، شفتها و اجزای مرتبط با دینامیک چرخها را فراهم میکند. با استفاده از این بلوکها میتوان رفتار مکانیکی سیستم را بر اساس روابط فیزیکی و پارامترهای تعریفشده برای هر جزء بررسی کرد.
ساختار کلی خودرو را میتوان به چند بخش اصلی تقسیم کرد:
- موتور: وظیفه تولید توان مکانیکی و تأمین گشتاور موردنیاز سیستم انتقال قدرت را بر عهده دارد.
- سیستم انتقال قدرت: توان تولیدشده توسط موتور را به مجموعه جعبهدنده منتقل میکند.
- جعبهدنده چهارسرعته: با تغییر نسبت انتقال، سرعت و گشتاور متناسب با شرایط حرکتی خودرو را فراهم میکند.
- سیستم کلاچ: امکان درگیر و آزاد شدن مسیرهای مختلف انتقال توان را فراهم میکند.
- تایرها: گشتاور منتقلشده به چرخها را به نیروی طولی در محل تماس با سطح جاده تبدیل میکنند.
- بدنه خودرو: حرکت طولی خودرو را بر اساس نیروهای واردشده و مقاومتهای حرکتی محاسبه میکند.
- کنترلکننده جعبهدنده: با بررسی سرعت خودرو و وضعیت پدال گاز، فرمان مناسب برای انتخاب دنده را صادر م
 یکند.
ارتباط میان این اجزا باعث میشود که تغییر در عملکرد هر قسمت، بر رفتار سایر بخشها نیز تأثیر بگذارد. برای مثال، افزایش گشتاور تولیدی موتور میتواند باعث افزایش نیروی واردشده به چرخها شود و در نتیجه شتاب طولی خودرو افزایش پیدا کند. از طرف دیگر، تغییر دنده موجب تغییر نسبت سرعت و گشتاور میان محور ورودی و خروجی جعبهدنده خواهد شد.
مدلسازی موتور خودرو
موتور یکی از مهمترین اجزای مدل محسوب میشود؛ زیرا انرژی مکانیکی موردنیاز برای حرکت خودرو را تأمین میکند. در این شبیهسازی، موتور بهعنوان منبع تولید گشتاور در ابتدای زنجیره انتقال قدرت قرار دارد و خروجی مکانیکی آن به سیستم انتقال قدرت متصل میشود.
عملکرد موتور به شرایط کاری آن وابسته است. یکی از عوامل مهم در تعیین گشتاور موردنیاز، میزان فشردگی پدال گاز است. هنگامی که راننده پدال گاز را بیشتر فشار میدهد، درخواست گشتاور افزایش پیدا میکند و موتور باید توان بیشتری در اختیار سیستم انتقال قدرت قرار دهد. این افزایش گشتاور میتواند باعث افزایش شتاب خودرو شود.
از نظر دینامیکی، توان مکانیکی موتور از رابطه زیر به دست میآید:
P = T × ω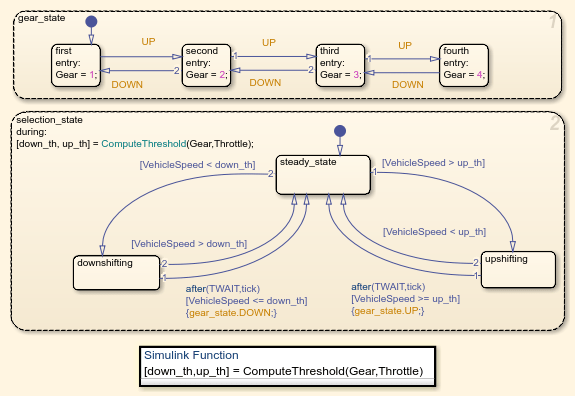
در این رابطه، P توان مکانیکی موتور بر حسب وات، T گشتاور تولیدی بر حسب نیوتنمتر و ω سرعت زاویهای محور موتور بر حسب رادیان بر ثانیه است. این رابطه نشان میدهد که توان موتور بهطور همزمان به گشتاور و سرعت چرخشی محور وابسته است.
در زمان شبیهسازی، گشتاور تولیدی موتور به جعبهدنده منتقل میشود. مقدار این گشتاور در کنار نسبت دنده انتخابشده، سرعت چرخها و مقاومتهای حرکتی خودرو، رفتار نهایی سیستم را تعیین میکند. به همین دلیل، بررسی موتور بهصورت مستقل نمیتواند تمام ویژگیهای عملکردی خودرو را مشخص کند و لازم است ارتباط آن با سایر اجزای انتقال قدرت نیز در نظر گرفته شود.
ساختار جعبهدنده چهارسرعته
جعبهدنده چهارسرعته یکی از بخشهای اصلی این مدل است. وظیفه این مجموعه تغییر نسبت انتقال میان محور ورودی و خروجی است. با تغییر این نسبت، امکان تنظیم سرعت چرخش و گشتاور خروجی متناسب با شرایط حرکتی خودرو فراهم میشود.
در یک جعبهدنده چندسرعته، هر دنده دارای نسبت انتقال مشخصی است. معمولاً دندههای پایینتر نسبت انتقال بزرگتری دارند و امکان تولید گشتاور بیشتر در خروجی را فراهم میکنند. به همین دلیل، این دندهها برای شروع حرکت و شتابگیری اولیه مناسب هستند. در مقابل، دندههای بالاتر نسبت انتقال کمتری دارند 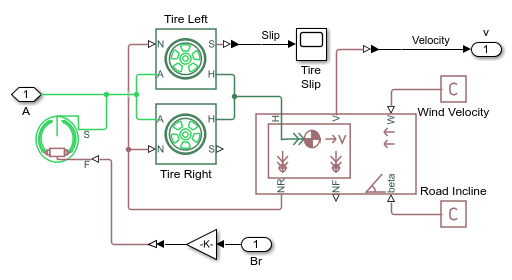 و برای حرکت با سرعتهای بالاتر و کاهش سرعت دورانی موتور در شرایط رانندگی مناسبتر هستند.
نسبت انتقال را میتوان بهصورت کلی با رابطه زیر تعریف کرد:
i = ωin / ωout
در این رابطه، i نسبت انتقال، ωin سرعت زاویهای محور ورودی و ωout سرعت زاویهای محور خروجی جعبهدنده است. در یک سیستم ایدهآل، با افزایش نسبت انتقال، سرعت خروجی کاهش پیدا میکند و گشتاور خروجی افزایش مییابد. البته در سیستم واقعی، تلفات مکانیکی و راندمان اجزای انتقال قدرت نیز بر مقدار گشتاور خروجی تأثیر میگذارند.
در این مدل، جعبهدنده از طریق مجموعهای از اجزای مکانیکی و کلاچها پیادهسازی شده است. وضعیت کلاچها تعیین میکند که کدام مسیر انتقال قدرت فعال باشد. بنابراین، انتخاب دنده تنها یک تغییر عددی در نسبت انتقال نیست، بلکه با تغییر وضعیت اجزای مکانیکی درگیر در سیستم انجام میشود.
مدل جعبهدنده بهگونهای طراحی شده است که چهار وضعیت مختلف انتقال قدرت را در اختیار سیستم قرار میدهد. کنترلکننده با توجه به شرایط رانندگی، وضعیت مناسب را انتخاب میکند تا خودرو بتواند در محدودههای مختلف سرعت و بار موتور عملکرد مناسبی داشته باشد.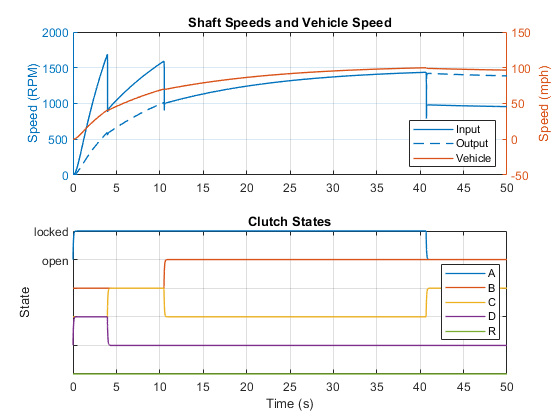
زیرسیستم Transmission
زیرسیستم Transmission بخش اصلی مدلسازی جعبهدنده را تشکیل میدهد. این قسمت شامل اجزای مکانیکی مرتبط با انتقال گشتاور و تغییر نسبت سرعت است. ورودی این زیرسیستم از سمت موتور دریافت میشود و خروجی آن به ادامه سیستم انتقال قدرت و مجموعه چرخها متصل خواهد شد.
در طراحی چنین زیرسیستمی، باید ارتباط میان محورهای ورودی و خروجی، اجزای انتقال قدرت و کلاچهای انتخاب دنده بهدرستی تعریف شود. هر مسیر انتقال قدرت باید بهگونهای عمل کند که هنگام انتخاب یک دنده، نسبت سرعت موردنظر برقرار شود.
از آنجا که این مدل در محیط Simscape Driveline ساخته شده است، رفتار اجزای مکانیکی بر اساس روابط فیزیکی مدلسازی میشود. این موضوع امکان مشاهده تغییرات سرعت زاویهای، گشتاور و وضعیت اجزای مکانیکی را در طول زمان فراهم میکند.
یکی از مزیتهای استفاده از زیرسیستم مستقل برای جعبهدنده، افزایش قابلیت توسعه و اصلاح مدل است. برای مثال، میتوان در مراحل بعدی نسبتهای انتقال را تغییر داد، مشخصات کلاچها را اصلاح کرد یا ساختار جعبهدنده را با یک سیستم انتقال قدرت دیگر جایگزین نمود. همچنین میتوان رفتار جعبهدنده را تحت شرایط مختلف بار و سرعت موتور بررسی کرد.
زیرسیستم Clutch Schedule
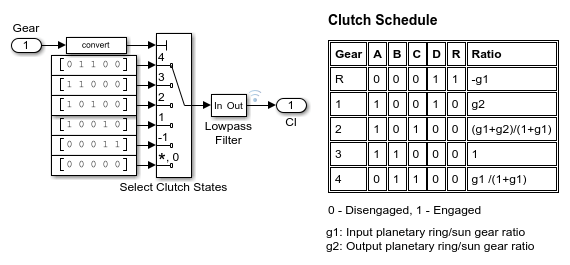
یکی دیگر از بخشهای مهم این پروژه، زیرسیستم Clutch Schedule است. در یک جعبهدنده خودکار، تغییر دنده از طریق درگیر و آزاد شدن اجزای انتقال قدرت انجام میشود. کلاچها در این فرآیند نقش مهمی دارند و وضعیت آنها مشخص میکند که کدام مسیر مکانیکی برای انتقال توان فعال باشد.
زیرسیستم Clutch Schedule وظیفه تعیین وضعیت عملکرد کلاچها را بر اساس دنده انتخابشده بر عهده دارد. به عبارت دیگر، هنگامی که کنترلکننده تصمیم میگیرد دنده خودرو تغییر کند، این زیرسیستم باید وضعیت مناسب کلاچها را ایجاد کند تا نسبت انتقال موردنظر برقرار شود.
کلاچ را میتوان بهعنوان یک عنصر مکانیکی برای اتصال یا جداسازی دو بخش از سیستم انتقال قدرت در نظر گرفت. در حالت درگیر، کلاچ امکان انتقال گشتاور میان دو بخش را فراهم میکند. در حالت آزاد، ارتباط مکانیکی مؤثر میان این دو بخش قطع میشود و انتقال گشتاور از مسیر موردنظر انجام نخواهد شد.
در این مدل، وضعیت کلاچها در نتایج شبیهسازی نیز ثبت میشود. این ویژگی اهمیت زیادی دارد؛ زیرا با مشاهده وضعیت درگیری یا آزاد بودن کلاچها میتوان تشخیص داد که جعبهدنده در چه وضعیتی قرار دارد. در نتیجه، تحلیل عملکرد سیستم تنها به بررسی سرعت و گشتاور محدود نمیشود و وضعیت داخلی اجزای انتقال قدرت نیز قابل ارزیابی خواهد بود.
در یک سیستم انتقال قدرت خودکار، هماهنگی میان کلاچهای مختلف اهمیت زیادی دارد. اگر کلاچ مربوط به دنده جدید در زمان مناسب درگیر نشود یا وضعیت کلاچ قبلی بهدرستی تغییر نکند، ممکن است عملکرد انتقال قدرت با اختلال مواجه شود. بنابراین، برنامه زمانبندی کلاچها باید با منطق انتخاب دنده هماهنگ باشد.
زیرسیستم Shift Logic و پیادهسازی کنترل تعویض دنده
کنترل تعویض دنده یکی از بخشهای کلیدی این شبیهسازی است. در خودروهای مجهز به جعبهدنده خودکار، راننده مستقیماً دنده را انتخاب نمیکند، بلکه سیستم کنترل با بررسی شرایط حرکتی خودرو، دنده مناسب را تعیین میکند. در این مدل، منطق انتخاب دنده با استفاده از Stateflow پیادهسازی شده است.
Stateflow ابزاری تخصصی برای طراحی و شبیهسازی سیستمهای مبتنی بر ماشین حالت و منطق رویدادمحور در محیط Matlab و Simulink است. این ابزار به مهندسان اجازه میدهد رفتار یک سیستم کنترلی را با استفاده از حالتهای مختلف، شرایط انتقال میان حالتها و قوانین منطقی تعریف کنند.
در پروژه حاضر، کنترلکننده جعبهدنده بهصورت یک ماشین حالت طراحی شده است. هر حالت میتواند نمایانگر یک وضعیت مشخص از جعبهدنده باشد. با تغییر شرایط رانندگی، کنترلکننده شرایط انتقال به حالت بعدی را بررسی کرده و در صورت برقرار بودن قوانین تعریفشده، فرمان تعویض دنده را صادر میکند.
دو ورودی اصلی مورد استفاده در منطق انتخاب دنده عبارتاند از:
- میزان فشردگی پدال گاز: نشاندهنده درخواست راننده برای افزایش یا کاهش توان و گشتاور موتور است.
- سرعت خودرو: وضعیت حرکتی خودرو را مشخص میکند و یکی از مهمترین پارامترها برای تعیین زمان مناسب تعویض دنده محسوب میشود.
ترکیب این دو ورودی به کنترلکننده اجازه میدهد شرایط رانندگی را بهتر تشخیص دهد. برای مثال، هنگامی که راننده پدال گاز را بیشتر فشار میدهد، سیستم ممکن است برای تأمین شتاب موردنیاز، دنده پایینتری را انتخاب کند. در مقابل، هنگامی که خودرو با سرعت مناسب و بار کمتر حرکت میکند، انتخاب دنده بالاتر میتواند موجب کاهش دور موتور و بهبود شرایط بهرهبرداری شود.
البته تصمیمگیری درباره تعویض دنده صرفاً بر اساس سرعت خودرو انجام نمیشود. میزان درخواست گشتاور نیز اهمیت دارد؛ زیرا ممکن است خودرو در یک سرعت مشخص، در شرایط رانندگی متفاوت به دندههای مختلف نیاز داشته باشد. برای مثال، حرکت در مسیر سربالایی به گشتاور بیشتری نسبت به حرکت در مسیر هموار نیاز دارد.
زیرسیستم Shift Logic مسئول اجرای منطق تصمیمگیری مربوط به تعویض دنده است. این زیرسیستم شرایط ورودی را بررسی کرده و وضعیت مناسب را برای سیستم انتقال قدرت تعیین میکند. خروجی آن با زیرسیستم زمانبندی کلاچها هماهنگ میشود تا دنده انتخابشده در بخش مکانیکی جعبهدنده اعمال شود.
اهمیت استفاده از ماشین حالت در کنترل جعبهدنده
استفاده از ماشین حالت در طراحی کنترلکننده جعبهدنده مزایای قابل توجهی دارد. در سیستمهای کنترلی خودرو، رفتار سیستم در شرایط مختلف باید بهصورت دقیق تعریف شود. ماشین حالت این امکان را فراهم میکند که وضعیتهای کاری سیستم از یکدیگر تفکیک شوند و برای هر وضعیت، قوانین مشخصی در نظر گرفته شود.
برای مثال، کنترلکننده میتواند وضعیت فعلی جعبهدنده را در نظر بگیرد و سپس با توجه به سرعت خودرو و میزان فشردگی پدال گاز، درباره باقی ماندن در دنده فعلی یا تغییر به دنده دیگر تصمیمگیری کند.
یکی از موضوعات مهم در طراحی چنین کنترلکنندهای، جلوگیری از تعویضهای مکرر دنده است. اگر آستانههای تعویض دنده بدون در نظر گرفتن شرایط مناسب تعیین شوند، ممکن است با تغییرات جزئی سرعت خودرو، دنده بهطور مداوم تغییر کند. چنین رفتاری میتواند موجب افزایش استهلاک اجزای مکانیکی و کاهش راحتی رانندگی شود.
برای کاهش این مشکل، در طراحی سیستمهای واقعی معمولاً از مفهوم هیسترزیس استفاده میشود. در این روش، آستانه تعویض دنده به بالا با آستانه تعویض دنده به پایین متفاوت در نظر گرفته میشود. در نتیجه، سیستم در محدوده مشخصی از سرعت، بدون تغییر دنده باقی میماند و نسبت به تغییرات کوچک ورودی حساسیت بیش از حد نشان نمیدهد.
اگرچه هدف اصلی مدل حاضر نمایش ارتباط میان کنترلکننده Stateflow و سیستم انتقال قدرت است، ساختار آن میتواند مبنایی برای توسعه الگوریتمهای پیشرفتهتر تعویض دنده نیز باشد.
زیرسیستم Vehicle Body و مدلسازی دینامیک طولی خودرو
بخش Vehicle Body وظیفه مدلسازی رفتار طولی بدنه خودرو را بر عهده دارد. در یک شبیهسازی کامل خودرو، بررسی عملکرد موتور و جعبهدنده بهتنهایی کافی نیست؛ زیرا در نهایت باید مشخص شود که توان منتقلشده به چرخها چه تأثیری بر حرکت واقعی خودرو دارد.
بدنه خودرو تحت تأثیر نیروهای مختلفی قرار میگیرد. نیروی کششی تولیدشده در محل تماس تایرها با سطح جاده، مقاومت غلتشی، مقاومت هوا و مؤلفه وزن در مسیرهای شیبدار از جمله عوامل مؤثر بر حرکت طولی خودرو هستند.
یکی از روابط اساسی در تحلیل دینامیک طولی خودرو، قانون دوم نیوتن است:
m × a = Ftraction - Fresistance
در این رابطه، m جرم خودرو، a شتاب طولی، Ftraction نیروی کششی تولیدشده توسط چرخها و Fresistance مجموع نیروهای مقاوم در برابر حرکت خودرو است.
با توجه به این رابطه، شتاب خودرو به اختلاف میان نیروی کششی و نیروهای مقاوم وابسته است. اگر نیروی کششی بیشتر از مجموع نیروهای مقاوم باشد، خودرو شتاب مثبت خواهد داشت. در صورتی که این دو نیرو برابر باشند، سرعت خودرو در شرایط ایدهآل ثابت میماند. همچنین اگر نیروهای مقاوم از نیروی کششی بیشتر شوند، سرعت خودرو کاهش پیدا میکند.
یکی از مهمترین نیروهای مقاوم در حرکت خودرو، مقاومت آیرودینامیکی است. این نیرو با افزایش سرعت خودرو بهشدت افزایش پیدا میکند و معمولاً از رابطه زیر برای توصیف آن استفاده میشود:
Faero = 0.5 × ρ × Cd × A × v²
در این رابطه، ρ چگالی هوا، Cd ضریب مقاومت آیرودینامیکی، A سطح مقطع مؤثر خودرو و v سرعت خطی خودرو نسبت به هوا است.
همچنین مقاومت غلتشی تایرها یکی دیگر از عوامل مهم در مدلسازی حرکت طولی است. این مقاومت در اثر تغییر شکل تایر و تماس آن با سطح جاده ایجاد میشود و باعث کاهش بخشی از نیروی مفید منتقلشده به خودرو خواهد شد.
در مدل حاضر، زیرسیستم Vehicle Body امکان ارتباط میان نیروهای واردشده از سمت چرخها و حرکت طولی خودرو را فراهم میکند. به این ترتیب، سرعت خودرو تنها یک ورودی فرضی نیست، بلکه نتیجه تعامل میان موتور، جعبهدنده، چرخها و نیروهای مقاوم حرکتی خواهد بود.
نقش تایرها در انتقال نیرو به سطح جاده
تایرها آخرین بخش از زنجیره انتقال قدرت هستند که وظیفه انتقال نیروی مکانیکی چرخها به سطح جاده را بر عهده دارند. گشتاور منتقلشده از جعبهدنده باعث چرخش چرخها میشود و در نتیجه نیروی طولی در محل تماس تایر با سطح جاده ایجاد خواهد شد.
در یک مدل ساده، نیروی طولی واردشده به خودرو را میتوان با استفاده از گشتاور چرخ و شعاع مؤثر تایر تخمین زد:
Ftraction = Twheel / Rwheel
در این رابطه، Twheel گشتاور اعمالشده به چرخ و Rwheel شعاع مؤثر تایر است. این رابطه در حالت ساده و با صرفنظر از برخی اثرات پیچیده تماس تایر و جاده قابل استفاده است.
در شرایط واقعی، نیروی قابل انتقال به سطح جاده به ضریب اصطکاک، بار عمودی واردشده به تایر، وضعیت سطح مسیر و میزان لغزش چرخ وابسته است. بنابراین، مدلسازی مناسب تایرها برای دستیابی به نتایج دقیقتر در شبیهسازی خودرو اهمیت زیادی دارد.
در این پروژه، تایرها بهعنوان یکی از اجزای اصلی سیستم خودرو در نظر گرفته شدهاند تا ارتباط میان سیستم انتقال قدرت و دینامیک طولی بدنه برقرار شود. این ساختار باعث میشود تغییرات گشتاور خروجی جعبهدنده در نهایت بر حرکت خودرو تأثیر بگذارد.
بررسی نتایج شبیهسازی با استفاده از Simscape Logging
یکی از قابلیتهای مهم این پروژه، استفاده از Simscape Logging برای ثبت و تحلیل اطلاعات مربوط به عملکرد سیستم است. در شبیهسازی سیستمهای چندفیزیکی، مشاهده نتایج تنها از طریق ورودیها و خروجیهای اصلی کافی نیست؛ زیرا ممکن است برای تحلیل دقیق رفتار سیستم نیاز به بررسی متغیرهای داخلی اجزای مکانیکی وجود داشته باشد.
Simscape Logging این امکان را فراهم میکند که اطلاعات مربوط به متغیرهای فیزیکی اجزای مختلف مدل در طول اجرای شبیهسازی ثبت شوند. این اطلاعات میتوانند برای بررسی رفتار دینامیکی سیستم، تحلیل شرایط تعویض دنده و ارزیابی عملکرد اجزای انتقال قدرت مورد استفاده قرار گیرند.
در این مثال، نتایج ثبتشده شامل سرعت محور ورودی جعبهدنده، سرعت محور خروجی جعبهدنده، سرعت خودرو و وضعیت کلاچها است. بررسی همزمان این متغیرها تصویر مناسبی از نحوه عملکرد سیستم انتقال قدرت ارائه میدهد.
بررسی سرعت محور ورودی جعبهدنده
سرعت محور ورودی جعبهدنده نشاندهنده وضعیت چرخشی محور متصل به موتور است. این متغیر تحت تأثیر سرعت موتور و شرایط بارگذاری سیستم قرار دارد. هنگامی که راننده پدال گاز را فشار میدهد، موتور با توجه به درخواست گشتاور و شرایط کاری خود واکنش نشان میدهد و سرعت محور ورودی نیز ممکن است تغییر کند.
در زمان تعویض دنده، ارتباط مکانیکی میان بخشهای مختلف سیستم تغییر میکند. بنابراین، بررسی سرعت محور ورودی میتواند برای تشخیص رفتار موتور و ارزیابی تغییرات دینامیکی هنگام تعویض دنده مفید باشد.
بررسی سرعت محور خروجی جعبهدنده
سرعت محور خروجی جعبهدنده یکی از مهمترین متغیرهای مورد بررسی در این شبیهسازی است. این سرعت به نسبت انتقال دنده انتخابشده وابسته است و در نهایت بر سرعت چرخها و حرکت خودرو تأثیر میگذارد.
هنگامی که دنده تغییر میکند، نسبت سرعت میان محور ورودی و خروجی نیز تغییر خواهد کرد. به همین دلیل، با بررسی سرعت این دو محور میتوان رفتار جعبهدنده را در شرایط مختلف کاری تحلیل کرد.
مقایسه سرعت ورودی و خروجی به مهندس اجازه میدهد نسبت انتقال فعال را در هر لحظه بررسی کند. همچنین تغییرات ناگهانی یا غیرمنتظره در سرعت خروجی میتواند نشانهای از تغییر وضعیت کلاچها یا انتقال سیستم به دنده دیگر باشد.
بررسی سرعت خودرو
سرعت خودرو یکی از خروجیهای اصلی مدل است و رفتار کلی سیستم انتقال قدرت را از دیدگاه دینامیک وسیله نقلیه نشان میدهد. این متغیر نتیجه تعامل میان گشتاور موتور، نسبت دنده، نیروهای منتقلشده به چرخها و مقاومتهای حرکتی است.
در زمان شروع حرکت، معمولاً دنده پایینتر برای فراهم کردن گشتاور مناسب در چرخها انتخاب میشود. با افزایش سرعت خودرو و تغییر شرایط رانندگی، کنترلکننده میتواند دندههای بالاتر را انتخاب کند. در نتیجه، سرعت خودرو در طول شبیهسازی تغییر میکند و این تغییرات با عملکرد جعبهدنده ارتباط مستقیم دارند.
بررسی نمودار سرعت خودرو در کنار سرعت محورهای جعبهدنده کمک میکند مشخص شود که آیا تغییر دندهها تأثیر مورد انتظار را بر عملکرد کلی خودرو داشتهاند یا خیر.
بررسی وضعیت کلاچها
یکی از ویژگیهای مهم نتایج این پروژه، نمایش وضعیت کلاچها در کنار سایر متغیرهای مکانیکی است. وضعیت هر کلاچ میتواند بهصورت درگیر یا آزاد نمایش داده شود. این اطلاعات مشخص میکنند که در هر لحظه کدام مسیر انتقال قدرت فعال است.
هنگامی که کلاچ مربوط به یک دنده در وضعیت درگیر قرار دارد، مسیر مکانیکی مربوط به آن دنده امکان انتقال گشتاور را فراهم میکند. در مقابل، آزاد شدن کلاچ به معنی غیرفعال شدن مسیر مربوطه است. با بررسی وضعیت کلاچها میتوان زمان تعویض دنده و نحوه اجرای فرمانهای کنترلی را ارزیابی کرد.
ترکیب نمودار وضعیت کلاچها با نمودار سرعت محورهای ورودی و خروجی، امکان بررسی دقیقتری از عملکرد جعبهدنده فراهم میکند. برای مثال، اگر در یک بازه زمانی وضعیت کلاچ تغییر کند، میتوان تغییرات سرعت محور خروجی را در همان بازه بررسی کرد و ارتباط میان فرمان کنترلی و پاسخ مکانیکی سیستم را تحلیل نمود.
تحلیل فرآیند تعویض دنده در خودرو
فرآیند تعویض دنده در این مدل از تعامل میان کنترلکننده Stateflow و مجموعه مکانیکی جعبهدنده تشکیل شده است. در ابتدا، کنترلکننده اطلاعات مربوط به سرعت خودرو و میزان فشردگی پدال گاز را دریافت میکند. سپس با توجه به منطق تعریفشده، وضعیت مناسب جعبهدنده را تعیین میکند.
پس از انتخاب دنده جدید، فرمان مربوط به تغییر وضعیت کلاچها به زیرسیستم Clutch Schedule منتقل میشود. این زیرسیستم وضعیت اجزای مکانیکی را مطابق با دنده انتخابشده تنظیم میکند و در نتیجه مسیر مناسب انتقال گشتاور فعال میشود.
تغییر نسبت انتقال باعث تغییر رابطه میان سرعت و گشتاور در دو طرف جعبهدنده میشود. این تغییر بر سرعت چرخها و در نهایت بر شتاب و سرعت خودرو تأثیر میگذارد.
برای درک بهتر این فرآیند، میتوان شرایط زیر را در نظر گرفت:
- شروع حرکت: خودرو در ابتدا به گشتاور مناسبی برای غلبه بر اینرسی و مقاومتهای حرکتی نیاز دارد. به همین دلیل، استفاده از دنده پایینتر مناسبتر است.
- شتابگیری: با افزایش درخواست راننده از طریق پدال گاز، موتور گشتاور بیشتری تولید میکند و کنترلکننده با توجه به سرعت خودرو درباره انتخاب دنده مناسب تصمیم میگیرد.
- افزایش سرعت: با رسیدن خودرو به شرایط مناسب برای تعویض دنده، کنترلکننده فرمان انتخاب دنده بالاتر را صادر میکند.
- حرکت پایدار: هنگامی که خودرو در شرایط نسبتاً ثابت حرکت میکند، جعبهدنده میتواند در دنده مناسب باقی بماند تا عملکرد سیستم انتقال قدرت پایدار باشد.
نکته مهم این است که زمان دقیق تعویض دنده به منطق کنترلی و آستانههای تعریفشده در مدل وابسته است. بنابراین، برای تحلیل عددی زمان تعویض دنده باید پارامترهای واقعی کنترلکننده و نتایج ثبتشده از اجرای شبیهسازی بررسی شوند.
مزایای استفاده از Simscape Driveline در این پروژه
Simscape Driveline یکی از کتابخانههای تخصصی Matlab برای مدلسازی و شبیهسازی سیستمهای انتقال قدرت مکانیکی است. این کتابخانه مجموعهای از بلوکهای آماده را در اختیار مهندسان قرار میدهد که با استفاده از آنها میتوان اجزای مختلف سیستم انتقال قدرت را بر اساس اصول فیزیکی مدلسازی کرد.
در این پروژه، استفاده از Simscape Driveline باعث شده است که مدلسازی جعبهدنده، کلاچها، شفتها و ارتباط میان اجزای مکانیکی با ساختاری منظم انجام شود. این روش نسبت به مدلسازی تمام روابط مکانیکی بهصورت معادلات مستقل، امکان توسعه و اصلاح مدل را سادهتر میکند.
از مهمترین مزایای استفاده از این کتابخانه در شبیهسازی حاضر میتوان به موارد زیر اشاره کرد:
- امکان مدلسازی اجزای مکانیکی سیستم انتقال قدرت بر اساس روابط فیزیکی.
- بررسی ارتباط میان موتور، جعبهدنده و چرخهای خودرو.
- امکان مشاهده سرعت زاویهای و گشتاور در نقاط مختلف سیستم.
- قابلیت ترکیب مدلهای مکانیکی با کنترلکنندههای طراحیشده در Simulink.
- امکان پیادهسازی منطق تعویض دنده با استفاده از Stateflow.
- ثبت و تحلیل متغیرهای داخلی سیستم با استفاده از Simscape Logging.
- قابلیت تغییر پارامترها و بررسی تأثیر آنها بر عملکرد خودرو.
ترکیب این قابلیتها باعث میشود که مدل حاضر علاوه بر جنبه آموزشی، برای مطالعات اولیه در زمینه طراحی و ارزیابی سیستمهای انتقال قدرت خودرو نیز کاربرد داشته باشد.
کاربردهای آموزشی و مهندسی شبیهسازی
شبیهسازی خودرو مجهز به جعبهدنده چهارسرعته میتواند برای دانشجویان و مهندسان رشتههای مکانیک، خودرو، مکاترونیک و کنترل مفید باشد. این پروژه نمونهای از یک سیستم چندبخشی است که در آن اجزای مکانیکی و کنترلکنندههای نرمافزاری بهصورت یکپارچه فعالیت میکنند.
از دیدگاه آموزشی، دانشجویان میتوانند با ساختار یک سیستم انتقال قدرت خودکار آشنا شوند و ارتباط میان موتور، جعبهدنده، کلاچها و چرخهای خودرو را بررسی کنند. همچنین پیادهسازی ماشین حالت در Stateflow فرصتی مناسب برای یادگیری طراحی کنترلکنندههای مبتنی بر وضعیت فراهم میکند.
از دیدگاه مهندسی نیز این مدل میتواند بهعنوان نقطه شروعی برای بررسی اثر تغییر پارامترهای مختلف مورد استفاده قرار گیرد. برای مثال، میتوان نسبت انتقال دندهها را تغییر داد و تأثیر آن را بر شتاب خودرو و سرعت محورهای جعبهدنده بررسی کرد. همچنین تغییر مشخصات موتور میتواند اطلاعات مفیدی درباره تأثیر توان و گشتاور موتور بر عملکرد کلی خودرو ارائه دهد.
یکی دیگر از کاربردهای مهم این مدل، ارزیابی منطق تعویض دنده است. مهندسان میتوانند آستانههای سرعت و شرایط مربوط به فشردگی پدال گاز را تغییر دهند و رفتار کنترلکننده را در شرایط مختلف رانندگی بررسی کنند. با مقایسه نتایج شبیهسازی در حالتهای مختلف، میتوان درباره مناسب بودن منطق کنترلی و تأثیر آن بر عملکرد خودرو قضاوت کرد.
همچنین میتوان از این ساختار برای توسعه مدلهای پیچیدهتر استفاده کرد. اضافه کردن سیستمهای کنترلی پیشرفته، بررسی اثر شیب جاده، تغییر مشخصات تایرها، مدلسازی دقیقتر موتور و در نظر گرفتن تلفات مکانیکی از جمله توسعههایی هستند که میتوانند سطح دقت و قابلیتهای مدل را افزایش دهند.
جمعبندی
در این شبیهسازی، یک خودروی کامل مجهز به جعبهدنده چهارسرعته با استفاده از کتابخانه Simscape Driveline در نرمافزار Matlab مدلسازی شده است. مدل شامل اجزای اصلی خودرو از جمله موتور، سیستم انتقال قدرت، جعبهدنده، کلاچها، تایرها و بدنه خودرو است. ارتباط میان این اجزا امکان بررسی فرآیند انتقال توان از موتور تا چرخها و تحلیل رفتار دینامیکی خودرو را فراهم میکند.
یکی از مهمترین بخشهای پروژه، طراحی کنترلکننده تعویض دنده با استفاده از Stateflow است. این کنترلکننده با دریافت اطلاعات مربوط به سرعت خودرو و میزان فشردگی پدال گاز، دنده مناسب را انتخاب میکند. سپس زیرسیستم Clutch Schedule وضعیت کلاچها را مطابق با فرمان صادرشده تنظیم میکند تا نسبت انتقال موردنظر در جعبهدنده برقرار شود.
همچنین زیرسیستم Vehicle Body ارتباط میان نیروهای منتقلشده از چرخها و حرکت طولی خودرو را مدلسازی میکند. این موضوع باعث میشود که بتوان تأثیر تغییر دنده، تغییر گشتاور موتور و نیروهای مقاوم حرکتی را بر سرعت خودرو بررسی کرد.
در نهایت، با استفاده از Simscape Logging میتوان سرعت محور ورودی و خروجی جعبهدنده، سرعت خودرو و وضعیت درگیری کلاچها را ثبت و تحلیل کرد. بررسی همزمان این متغیرها اطلاعات مناسبی درباره عملکرد سیستم انتقال قدرت و نحوه اجرای فرآیند تعویض دنده ارائه میدهد.
بهطور کلی، این پروژه نمونهای کاربردی از ترکیب مدلسازی مکانیکی، شبیهسازی دینامیک خودرو و طراحی سیستم کنترل در محیط Matlab است. ساختار ماژولار آن نیز امکان توسعه مدل و بررسی الگوریتمهای مختلف کنترل جعبهدنده را فراهم میکند و میتواند بهعنوان یک نمونه آموزشی و مهندسی برای مطالعه عملکرد خودروهای مجهز به سیستم انتقال قدرت خودکار مورد استفاده قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

چطور از تعویض مکرر و نوسانی دنده (shift hunting) جلوگیری میشود؟
با استفاده از مفهوم هیسترزیس؛ یعنی آستانه تعویض دنده به بالا با آستانه تعویض به پایین متفاوت در نظر گرفته میشود تا سیستم در محدوده مشخصی از سرعت بدون تغییر دنده باقی بماند.
چرا از Simscape Logging استفاده شده و چه متغیرهایی ثبت میشود؟
برای دسترسی به متغیرهای داخلی اجزای مکانیکی که در خروجیهای اصلی دیده نمیشوند. در این پروژه سرعت محور ورودی و خروجی جعبهدنده، سرعت خودرو و وضعیت کلاچها ثبت میشود.
چرا با اینکه سرعت خودرو بالا میرود، گاهی دنده پایینتر انتخاب میشود؟
چون تصمیمگیری فقط بر اساس سرعت نیست؛ میزان فشردگی پدال گاز (درخواست گشتاور) هم دخیل است. مثلاً در سربالایی یا شتابگیری شدید، سیستم دنده پایینتر را برای تأمین گشتاور بیشتر انتخاب میکند.
نقش زیرسیستم Clutch Schedule دقیقاً چیست و چرا جدا از Shift Logic طراحی شده؟
Shift Logic تصمیم میگیرد کدام دنده انتخاب شود، اما Clutch Schedule وضعیت درگیر/آزاد کلاچها را طبق آن دنده تنظیم میکند. جدا بودنشان ماژولار بودن و توسعهپذیری مدل را افزایش میدهد.
چرا برای کنترل تعویض دنده از Stateflow استفاده شده و نه از یک بلوک ساده Simulink؟
چون منطق تعویض دنده ماهیت حالتمحور دارد (چهار دنده = چهار حالت) و Stateflow برای پیادهسازی ماشین حالت و شرایط انتقال بین حالتها ابزار تخصصیتری است.