
مقدمه
چرخدندهها یکی از مهمترین اجزای انتقال قدرت در سیستمهای مکانیکی و ماشینآلات صنعتی محسوب میشوند. این تجهیزات با استفاده از درگیری دندانهها، حرکت دورانی و گشتاور را از یک محور به محور دیگر منتقل میکنند. در بسیاری از سیستمهای انتقال قدرت، نسبت تبدیل چرخدنده ثابت است؛ به این معنا که نسبت سرعت زاویهای و گشتاور بین محور ورودی و خروجی در تمام مدت عملکرد سیستم تغییر نمیکند. بااینحال، در برخی کاربردهای مهندسی، نیاز است که نسبت انتقال قدرت در حین کار تغییر کند. در چنین شرایطی استفاده از مکانیزمهای دارای نسبت انتقال متغیر اهمیت پیدا میکند.
چرخدنده با نسبت انتقال متغیر (Variable Ratio Gear) یکی از مدلهای کاربردی برای بررسی این نوع سیستمهای مکانیکی است. در این ساختار، نسبت انتقال بین دو محور بهصورت تدریجی تغییر میکند و در نتیجه، سرعت زاویهای و گشتاور منتقلشده نیز متناسب با تغییر نسبت دنده دچار تغییر میشوند.
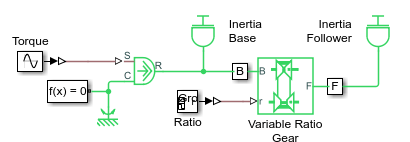
در شبیهسازی ارائهشده در محیط MATLAB و کتابخانه Simscape Driveline، دو اینرسی دورانی که نماینده دو محور مکانیکی هستند، از طریق یک چرخدنده با نسبت انتقال متغیر به یکدیگر متصل شدهاند. نسبت انتقال این چرخدنده بهصورت پیوسته از مقدار 1:1 به مقدار 2:1 افزایش مییابد. این تغییر تدریجی امکان بررسی رفتار دینامیکی سیستم در شرایطی را فراهم میکند که نسبت انتقال قدرت در طول زمان ثابت نیست.
 معرفی ساختار چرخدنده با نسبت انتقال متغیر
در یک سیستم انتقال قدرت معمولی، چرخدندهها با نسبت مشخصی طراحی میشوند. برای مثال، اگر نسبت انتقال یک مجموعه چرخدنده 2:1 باشد، سرعت زاویهای یکی از محورها نسبت به محور دیگر به اندازه مشخصی کاهش یا افزایش پیدا میکند. در مقابل، گشتاور منتقلشده نیز متناسب با این نسبت تغییر خواهد کرد.
در مدل Variable Ratio Gear، بهجای استفاده از یک نسبت انتقال ثابت، از مکانیزمی استفاده شده است که مقدار نسبت انتقال آن در طول زمان تغییر میکند. این ویژگی باعث میشود رفتار سیستم در مقایسه با یک جعبهدنده معمولی پیچیدهتر باشد؛ زیرا سرعت و گشتاور خروجی دیگر تنها تابع شرایط ورودی نیستند، بلکه به مقدار لحظهای نسبت انتقال نیز وابستگی دارند.
در این مدل دو بخش اصلی برای انتقال حرکت در نظر گرفته شدهاند:
- محور پایه (Base Shaft): محوری است که در مدل با حرف B مشخص میشود و بهعنوان یکی از طرفین مجموعه انتقال قدرت در نظر گرفته شده است.
- محور پیرو (Follower Shaft): محوری است که با حرف F نمایش داده میشود و حرکت و گشتاور را از طریق مکانیزم چرخدنده متغیر دریافت میکند.
هر دو محور دارای اینرسی دورانی هستند. این اینرسیها رفتار مکانیکی شفتها و اجزای متصل به آنها را در برابر تغییرات سرعت زاویهای نشان میدهند. هنگامی که گشتاور به سیستم اعمال میشود، محور ورودی شروع به چرخش میکند و حرکت از طریق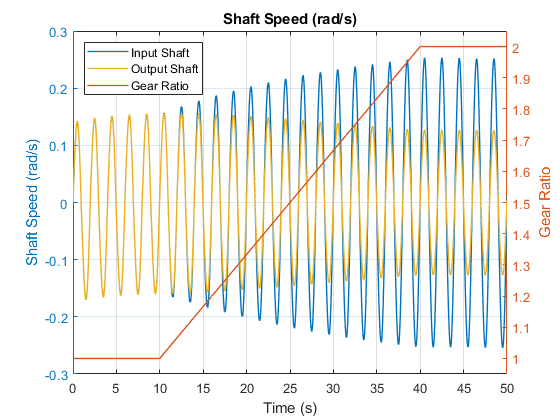 چرخدنده متغیر به محور دیگر انتقال پیدا میکند.
نکته مهم در این مدل آن است که نسبت انتقال قدرت بهصورت تدریجی تغییر میکند. بنابراین، سیستم در طول اجرای شبیهسازی از یک وضعیت انتقال با نسبت 1:1 به وضعیت دیگری با نسبت 2:1 منتقل میشود.
بررسی مفهوم نسبت انتقال در چرخدنده متغیر
برای درک صحیح عملکرد این مدل، ابتدا باید رابطه بین نسبت انتقال، سرعت زاویهای و گشتاور را بررسی کرد.
در یک مجموعه چرخدنده ایدهآل، نسبت انتقال تعیین میکند که سرعت زاویهای محور پیرو چه ارتباطی با سرعت زاویهای محور پایه داشته باشد. همچنین در شرایط ایدهآل و با صرفنظر از تلفات مکانیکی، گشتاور خروجی متناسب با نسبت انتقال تغییر میکند.
در مدل حاضر، نسبت چرخدنده از 1:1 به 2:1 افزایش مییابد. مطابق تعریف نسبت انتقال در این مثال، با افزایش نسبت دنده، نسبت سرعت زاویهای محور پیرو به محور پایه کاهش پیدا میکند. در مقابل، نسبت گشتاور محور پیرو به محور پایه افزایش مییابد.
به بیان دیگر، افزایش نسبت انتقال باعث میشود محور خروجی با سرعت زاویهای کمتری نسبت به محور ورودی حرکت کند، اما توانایی انتقال گشتاور بیشتری داشته باشد.
رابطه سرعت زاویهای دو محور را میتوان بهصورت کلی به شکل زیر نمایش داد:
ωF / ωB = 1 / i
در این رابطه:
- ωF سرعت زاویهای محور پیرو است.
- ωB سرعت زاویهای محور پایه است.
- i نسبت انتقال چرخدنده است.
بر اساس این رابطه، در نسبت انتقال 1:1، سرعت زاویهای دو محور از نظر اندازه برابر خواهد بود. با افزایش نسبت انتقال به 2:1، سرعت زاویهای محور پیرو به نصف سرعت زاویهای محور پایه میرسد.
برای یک سیستم ایدهآل، رابطه گشتاور نیز بهصورت زیر قابل بیان است:
TF / TB = i
در این رابطه، TF گشتاور محور پیرو و TB گشتاور محور پایه است. بنابراین، در نسبت انتقال 2:1، مقدار گشتاور محور پیرو از نظر اندازه دو برابر گشتاور محور پایه خواهد بود.
البته این روابط برای تحلیل ایدهآل و با فرض صرفنظر کردن از تلفات و آثار دینامیکی اجزای انتقال قدرت ارائه شدهاند. در مدل واقعی، عواملی مانند اصطکاک، انعطافپذیری مکانیکی، میرایی و تغییرات زمانی نسبت انتقال میتوانند بر پاسخ سیستم تأثیر بگذارند.
افزایش تدریجی نسبت انتقال از 1:1 به 2:1
یکی از مهمترین ویژگیهای این شبیهسازی، تغییر تدریجی نسبت انتقال است. در ابتدای اجرای مدل، نسبت انتقال بین محور پایه و محور پیرو برابر با 1:1 در نظر گرفته میشود. در این وضعیت، دو محور از نظر مقدار سرعت زاویهای رفتار یکسانی دارند.
با گذشت زمان، نسبت انتقال بهصورت پیوسته افزایش پیدا میکند و در نهایت به مقدار 2:1 میرسد. در نتیجه، سرعت زاویهای محور پیرو نسبت به محور پایه کاهش مییابد و گشتاور منتقلشده به محور پیرو افزایش پیدا میکند.
تغییر تدریجی نسبت انتقال اهمیت زیادی دارد؛ زیرا در بسیاری از کاربردهای مکانیکی، تغییر ناگهانی نسبت دنده میتواند باعث ایجاد ضربههای مکانیکی، نوسانات گشتاور و تنشهای ناخواسته در اجزای انتقال قدرت شود.
در یک سیستم دارای نسبت انتقال متغیر، تغییرات نسبت دنده باید بهگونهای مدیریت شوند که سیستم بتواند بدون ایجاد ناپایداری شدید، شرایط جدید انتقال حرکت را تجربه کند.
به همین دلیل، بررسی رفتار دینامیکی سیستم در طول تغییر نسبت انتقال یکی از اهداف اصلی این شبیهسازی محسوب میشود.
استفاده از بلوک Variable Ratio Transmission در Simscape Driveline
برای پیادهسازی مکانیزم چرخدنده با نسبت انتقال متغیر، از بلوک Variable Ratio Transmission در کتابخانه Simscape Driveline استفاده شده است.
این بلوک امکان مدلسازی یک سیستم انتقال قدرت را فراهم میکند که نسبت انتقال آن در طول زمان قابل تغییر است. برخلاف بلوکهای معمولی چرخدنده که نسبت تبدیل ثابتی دارند، در این ساختار میتوان نسبت انتقال را مطابق یک تابع زمانی یا سیگنال کنترلی تغییر داد.
یکی از ویژگیهای مهم این بلوک، در نظر گرفتن انعطافپذیری مکانیکی (Compliance) در ساختار انتقال قدرت است. در سیستمهای مکانیکی واقعی، اجزای انتقال قدرت کاملاً صلب نیستند و شفتها، اتصالات و سایر اجزا تحت تأثیر گشتاورهای اعمالشده دچار تغییر شکلهای بسیار کوچک میشوند.
این تغییر شکلها ممکن است در مقیاسهای کوچک اتفاق بیفتند، اما در رفتار دینامیکی سیستم اهمیت دارند. به همین دلیل، مدلسازی انعطافپذیری میتواند باعث نزدیکتر شدن نتایج شبیهسازی به رفتار واقعی تجهیزات مکانیکی شود.
در بلوک Variable Ratio Transmission، انعطافپذیری مکانیکی با استفاده از پارامترهای مربوط به سختی و میرایی قابل تنظیم است.
نقش سختی و میرایی در عملکرد چرخدنده متغیر
دو پارامتر مهم در مدلسازی انعطافپذیری مکانیکی، سختی (Stiffness) و میرایی (Damping) هستند. انتخاب صحیح این پارامترها نقش مهمی در پایداری عددی و دقت نتایج شبیهسازی دارد.
1. سختی مکانیکی (Stiffness)
سختی نشاندهنده میزان مقاومت یک اتصال مکانیکی در برابر تغییر شکل است. در سیستم انتقال قدرت، هرچه مقدار سختی بیشتر باشد، تغییر شکل نسبی اجزای متصل در برابر یک گشتاور مشخص کمتر خواهد بود.
در یک مدل دورانی، سختی پیچشی معمولاً ارتباط بین گشتاور اعمالشده و تغییر زاویه نسبی دو طرف اتصال را مشخص میکند. رابطه سادهشده آن به شکل زیر است:
T = k × Δθ
در این رابطه:
- T گشتاور ایجادشده در اتصال است.
- k سختی پیچشی اتصال است.
- Δθ اختلاف زاویه پیچشی بین دو طرف اتصال است.
اگر سختی بسیار زیاد انتخاب شود، اتصال به رفتار یک مجموعه تقریباً صلب نزدیک خواهد شد. در مقابل، کاهش بیش از حد سختی باعث افزایش تغییر شکل پیچشی و ایجاد اختلاف بیشتر بین حرکت دو طرف اتصال میشود.
بنابراین، مقدار سختی باید با توجه به سطح گشتاور منتقلشده و مشخصات مکانیکی سیستم انتخاب شود.
2. میرایی مکانیکی (Damping)
میرایی وظیفه کاهش نوسانات مکانیکی را بر عهده دارد. هنگامی که گشتاور به سیستم اعمال میشود، بهخصوص در شرایطی که نسبت انتقال در حال تغییر است، ممکن است نوساناتی در سرعت زاویهای و گشتاور ایجاد شوند.
وجود میرایی مناسب باعث میشود این نوسانات بهتدریج کاهش پیدا کنند و سیستم به وضعیت پایدارتر برسد.
در یک مدل ساده میرایی دورانی، گشتاور میرایی را میتوان به شکل زیر نمایش داد:
Td = c × Δω
که در آن:
- Td گشتاور ناشی از میرایی است.
- c ضریب میرایی دورانی است.
- Δω اختلاف سرعت زاویهای دو طرف اتصال است.
در شبیهسازی چرخدنده متغیر، انتخاب مقدار مناسب میرایی اهمیت ویژهای دارد. اگر میرایی بسیار کم و غیرواقعی در نظر گرفته شود، سیستم ممکن است دچار نوسانات با فرکانس بالا شود.
این نوسانات میتوانند باعث ایجاد تغییرات سریع در متغیرهای مکانیکی مانند سرعت زاویهای و گشتاور شوند. در چنین شرایطی، حلگر عددی برای ثبت دقیق رفتار سیستم به گام زمانی کوچکتری نیاز خواهد داشت.
بنابراین، انتخاب سختی و میرایی نباید صرفاً بر اساس دستیابی به یک پاسخ عددی سریع انجام شود، بلکه باید شرایط فیزیکی و مشخصات مکانیکی سیستم نیز در نظر گرفته شوند.
بررسی نوسانات فرکانس بالا در شبیهسازی
یکی از موضوعات مهم در مدلهای دارای انعطافپذیری مکانیکی، احتمال ایجاد نوسانات فرکانس بالا است. این موضوع بهخصوص زمانی اهمیت پیدا میکند که مقدار میرایی سیستم کمتر از مقدار مناسب انتخاب شده باشد.
در یک اتصال مکانیکی انعطافپذیر، انرژی میتواند بین اینرسی دورانی و عنصر الاستیک جابهجا شود. این فرآیند زمینه ایجاد نوسانات پیچشی را فراهم میکند.
اگر میرایی کافی وجود نداشته باشد، انرژی نوسانی برای مدت طولانی در سیستم باقی میماند و پاسخ مکانیکی ممکن است دارای نوسانات قابلتوجهی باشد.
از دیدگاه محاسباتی، این مسئله اهمیت زیادی دارد. حلگرهای عددی برای محاسبه رفتار سیستم در هر گام زمانی از معادلات دینامیکی استفاده میکنند. اگر فرکانس نوسانات بسیار بالا باشد، گام زمانی بزرگ ممکن است نتواند تغییرات سریع سیستم را با دقت کافی ثبت کند.
در نتیجه، ممکن است پاسخ شبیهسازی دچار خطای عددی شود یا برخی از نوسانات واقعی سیستم بهدرستی نمایش داده نشوند.
برای جلوگیری از این مشکل میتوان اقدامات زیر را در نظر گرفت:
- انتخاب ضریب میرایی متناسب با شرایط فیزیکی سیستم
- تنظیم مناسب سختی مکانیکی اتصال
- بررسی حساسیت پاسخ نسبت به تغییر پارامترهای سختی و میرایی
- کاهش گام زمانی شبیهسازی در صورت وجود نوسانات سریع
- بررسی رفتار سیستم با تنظیمات مختلف حلگر عددی
نکته مهم آن است که کاهش گام زمانی همیشه بهترین راهحل نیست. ابتدا باید مشخص شود که نوسانات مشاهدهشده ناشی از رفتار فیزیکی واقعی سیستم هستند یا به دلیل انتخاب نامناسب پارامترهای مدل ایجاد شدهاند.
تحلیل نتایج شبیهسازی با استفاده از Simscape Logging
یکی از قابلیتهای مهم محیط Simscape، امکان ثبت و بررسی دادههای شبیهسازی با استفاده از Simscape Logging است.
در این مثال، نتایج مربوط به سرعت زاویهای محور ورودی و خروجی در طول زمان ثبت شدهاند. این دادهها امکان بررسی تأثیر تغییر نسبت انتقال بر رفتار دینامیکی سیستم را فراهم میکنند.
برای تحلیل دقیق عملکرد چرخدنده متغیر، بررسی همزمان سرعت زاویهای دو محور اهمیت زیادی دارد. با مقایسه این دو متغیر میتوان مشاهده کرد که افزایش نسبت انتقال چه تأثیری بر سرعت محور پیرو نسبت به محور پایه دارد.
همچنین، با بررسی تغییرات سرعت در طول زمان میتوان اثر اینرسیهای دورانی و گشتاور ورودی را بر پاسخ سیستم ارزیابی کرد.
در این مدل، سیستم توسط یک منبع گشتاور نوسانی تحریک میشود. بنابراین، گشتاور ورودی در طول زمان مقدار ثابتی ندارد و تغییرات آن باعث ایجاد تغییر در سرعت زاویهای محورها میشود.
استفاده از گشتاور نوسانی بهجای یک گشتاور کاملاً ثابت، امکان بررسی رفتار سیستم در شرایط دینامیکی متغیر را فراهم میکند.
بررسی تأثیر گشتاور نوسانی بر سرعت محورهای ورودی و خروجی
در نتایج شبیهسازی، محور ورودی توسط یک منبع گشتاور نوسانی به حرکت درمیآید. این منبع باعث میشود گشتاور اعمالشده به سیستم در طول زمان تغییر کند.
در چنین شرایطی، سرعت زاویهای محورها تحت تأثیر دو عامل اصلی قرار میگیرد:
- تغییرات گشتاور ورودی در طول زمان
- تغییرات نسبت انتقال چرخدنده
گشتاور ورودی تعیین میکند که چه میزان شتاب زاویهای به سیستم اعمال شود. از سوی دیگر، نسبت انتقال مشخص میکند که سرعت و گشتاور چگونه بین دو محور توزیع شوند.
یکی از نتایج مهم این شبیهسازی آن است که با افزایش نسبت انتقال، اینرسی مؤثر کاهش پیدا میکند و در نتیجه، حداکثر سرعت محور ورودی افزایش مییابد.
این رفتار از نظر دینامیکی اهمیت دارد؛ زیرا تغییر نسبت انتقال تنها باعث تغییر رابطه سرعت دو محور نمیشود، بلکه بر اینرسی معادل مشاهدهشده از سمت ورودی نیز تأثیر میگذارد.
تأثیر نسبت انتقال بر اینرسی مؤثر سیستم
اینرسی دورانی یکی از پارامترهای اساسی در تحلیل سیستمهای انتقال قدرت است. این پارامتر میزان مقاومت یک جسم یا مجموعه مکانیکی را در برابر تغییر سرعت زاویهای نشان میدهد.
برای یک جسم دوار، رابطه گشتاور و شتاب زاویهای بهصورت زیر بیان میشود:
T = J × α
در این رابطه:
- T گشتاور خالص اعمالشده به جسم است.
- J ممان اینرسی دورانی است.
- α شتاب زاویهای است.
با توجه به این رابطه، برای یک گشتاور مشخص، کاهش اینرسی مؤثر باعث افزایش شتاب زاویهای خواهد شد.
در سیستم انتقال قدرت دارای چرخدنده، اینرسی محور خروجی از طریق نسبت انتقال به سمت محور ورودی منتقل میشود. برای یک چرخدنده ایدهآل با نسبت انتقال i که در آن سرعت خروجی برابر سرعت ورودی تقسیم بر i است، اینرسی معادل بار خروجی در سمت ورودی بهصورت زیر محاسبه میشود:
Jeq = JF / i2
در این رابطه، JF اینرسی محور پیرو و Jeq اینرسی معادل آن از دید محور پایه است.
بنابراین، با افزایش نسبت انتقال، سهم اینرسی منتقلشده از محور پیرو به سمت محور پایه کاهش پیدا میکند.
برای مثال، اگر نسبت انتقال از 1 به 2 افزایش یابد، سهم اینرسی محور پیرو در سمت ورودی به یکچهارم مقدار اولیه خواهد رسید؛ البته این نتیجه مربوط به بخش اینرسی منتقلشده از محور پیرو است و اینرسی خود محور پایه همچنان باید در محاسبه لحاظ شود.
به همین دلیل، افزایش نسبت انتقال میتواند باعث کاهش اینرسی مؤثر مشاهدهشده از سمت ورودی شود.
در شبیهسازی مورد بررسی نیز با افزایش نسبت انتقال، اینرسی مؤثر کاهش پیدا میکند و حداکثر سرعت محور ورودی افزایش مییابد.
این موضوع نشان میدهد که تغییر نسبت انتقال میتواند علاوه بر کنترل سرعت و گشتاور خروجی، بر پاسخ دینامیکی کل سیستم نیز تأثیرگذار باشد.
اهمیت بررسی همزمان سرعت ورودی و خروجی
برای تحلیل صحیح عملکرد یک چرخدنده با نسبت انتقال متغیر، نباید تنها به سرعت محور خروجی توجه کرد. بررسی همزمان سرعت محور ورودی و خروجی اطلاعات کاملتری درباره رفتار سیستم ارائه میدهد.
با افزایش نسبت انتقال، انتظار میرود نسبت سرعت زاویهای محور پیرو به محور پایه کاهش پیدا کند. بنابراین، حتی اگر سرعت محور پایه افزایش یابد، سرعت محور پیرو الزاماً به همان نسبت افزایش پیدا نخواهد کرد.
این موضوع در تحلیل سیستمهای انتقال قدرت اهمیت زیادی دارد؛ زیرا هدف از استفاده از نسبت انتقال متغیر معمولاً دستیابی به شرایط مطلوبتری از نظر سرعت، گشتاور یا عملکرد مکانیکی است.
برای مثال، در یک سیستم صنعتی ممکن است در ابتدای حرکت به سرعت زیاد و گشتاور کم نیاز باشد، اما پس از شروع حرکت و افزایش بار، لازم باشد سرعت کاهش یافته و گشتاور بیشتری در اختیار محور خروجی قرار گیرد.
چرخدندههای دارای نسبت انتقال متغیر میتوانند در چنین شرایطی نقش مهمی ایفا کنند.
کاربردهای مهندسی سیستمهای انتقال قدرت با نسبت متغیر
مفهوم نسبت انتقال متغیر در بسیاری از تجهیزات مکانیکی و صنعتی مورد استفاده قرار میگیرد. اگرچه مدل ارائهشده یک نمونه ساده از ارتباط دو اینرسی دورانی است، اما اصول آن را میتوان در تحلیل سیستمهای پیچیدهتر نیز به کار گرفت.
برخی از کاربردهای مرتبط عبارتاند از:
1. سیستمهای انتقال قدرت خودرو
در خودروها، تغییر نسبت انتقال میتواند برای تنظیم سرعت و گشتاور منتقلشده از موتور به چرخها استفاده شود. گیربکسهای دارای نسبت انتقال متغیر پیوسته، با تغییر تدریجی نسبت تبدیل، امکان تنظیم بهتر شرایط عملکرد موتور را فراهم میکنند.
2. ماشینآلات صنعتی
در برخی ماشینآلات صنعتی، سرعت محور خروجی باید متناسب با شرایط کاری تغییر کند. استفاده از مکانیزمهای انتقال قدرت با نسبت متغیر میتواند کنترل سرعت و گشتاور را در محدوده موردنیاز امکانپذیر کند.
3. تجهیزات انتقال مواد
در نوار نقالهها و تجهیزات جابهجایی مواد، ممکن است سرعت حرکت و نیروی موردنیاز در شرایط مختلف تغییر کند. تغییر نسبت انتقال میتواند به تنظیم عملکرد مکانیکی این تجهیزات کمک کند.
4. سیستمهای آزمایشگاهی و تحقیقاتی
در تجهیزات آزمایشگاهی، امکان تغییر نسبت انتقال در حین کار برای بررسی رفتار دینامیکی مجموعههای مکانیکی اهمیت دارد. مدلسازی چنین سیستمهایی در Simscape میتواند به تحلیل پاسخ سیستم در شرایط مختلف کمک کند.
5. سیستمهای محرکه و کنترل سرعت
در برخی سامانههای محرکه، تغییر نسبت انتقال یکی از روشهای تنظیم سرعت و گشتاور در خروجی است. بررسی رفتار این سیستمها در محیط شبیهسازی میتواند به انتخاب مناسب پارامترهای طراحی کمک کند.
مراحل کلی پیادهسازی شبیهسازی در MATLAB و Simscape
برای بازسازی این مدل در محیط MATLAB، میتوان از امکانات کتابخانه Simscape Driveline استفاده کرد. هدف اصلی، ایجاد ارتباط مکانیکی بین دو اینرسی دورانی و کنترل نسبت انتقال بین آنها است.
مراحل کلی ساخت چنین مدلی به شرح زیر است:
مرحله اول: ایجاد مدل جدید
ابتدا محیط Simulink را اجرا کرده و یک مدل جدید ایجاد میکنیم. سپس با استفاده از کتابخانههای Simscape و Simscape Driveline، بلوکهای موردنیاز را به محیط مدلسازی اضافه میکنیم.
مرحله دوم: تعریف اینرسیهای دورانی
دو بلوک اینرسی دورانی برای نمایش محور پایه و محور پیرو در مدل قرار داده میشوند. مقادیر اینرسی باید متناسب با شرایط موردنظر انتخاب شوند.
این پارامترها تأثیر مستقیمی بر شتاب زاویهای و پاسخ دینامیکی سیستم دارند.
مرحله سوم: اضافه کردن بلوک Variable Ratio Transmission
بلوک Variable Ratio Transmission به مدل اضافه میشود. این بلوک وظیفه انتقال حرکت بین دو محور و اعمال نسبت انتقال متغیر را بر عهده دارد.
با اتصال پورتهای مکانیکی این بلوک به اینرسیهای دورانی، ساختار اصلی سیستم انتقال قدرت ایجاد میشود.
مرحله چهارم: تعریف تغییرات نسبت انتقال
در این مرحله، باید تغییرات نسبت انتقال از مقدار 1:1 به مقدار 2:1 تعریف شوند.
این تغییرات باید بهصورت تدریجی انجام شوند تا رفتار سیستم در طول تغییر نسبت انتقال قابل بررسی باشد.
مرحله پنجم: اعمال گشتاور ورودی
برای تحریک سیستم، یک منبع گشتاور نوسانی در سمت ورودی قرار داده میشود. این منبع شرایطی را ایجاد میکند که در آن سیستم تحت تأثیر گشتاور متغیر قرار میگیرد.
مرحله ششم: تنظیم پارامترهای انعطافپذیری
پارامترهای سختی و میرایی مربوط به انعطافپذیری مکانیکی بلوک انتقال قدرت تنظیم میشوند.
این مقادیر باید با توجه به سطح گشتاور منتقلشده انتخاب شوند. انتخاب نامناسب پارامترها ممکن است باعث ایجاد نوسانات شدید یا افزایش نیاز محاسباتی مدل شود.
مرحله هفتم: اجرای شبیهسازی و ثبت نتایج
پس از تکمیل اتصالات و تنظیم پارامترها، شبیهسازی اجرا میشود. با استفاده از Simscape Logging میتوان دادههای مربوط به سرعت زاویهای محور ورودی و خروجی را ثبت و بررسی کرد.
در نهایت، نمودارهای حاصل برای تحلیل تغییرات سرعت، اثر نسبت انتقال و رفتار دینامیکی سیستم مورد استفاده قرار میگیرند.
جمعبندی
شبیهسازی Variable Ratio Gear نمونهای کاربردی برای بررسی عملکرد سیستمهای انتقال قدرت با نسبت تبدیل متغیر در محیط MATLAB و کتابخانه Simscape Driveline است. در این مدل، دو اینرسی دورانی که نماینده محور پایه و محور پیرو هستند، از طریق یک مکانیزم انتقال قدرت با نسبت متغیر به یکدیگر متصل شدهاند.
نسبت انتقال سیستم بهصورت تدریجی از 1:1 به 2:1 افزایش پیدا میکند. با افزایش این نسبت، سرعت زاویهای محور پیرو نسبت به محور پایه کاهش مییابد و در مقابل، نسبت گشتاور منتقلشده به محور پیرو افزایش پیدا میکند.
یکی از ویژگیهای مهم این مدل، در نظر گرفتن انعطافپذیری مکانیکی در بلوک Variable Ratio Transmission است. وجود سختی و میرایی باعث میشود رفتار مکانیکی اتصال با دقت بیشتری مدلسازی شود. همچنین انتخاب نامناسب ضریب میرایی، بهخصوص زمانی که مقدار آن بسیار کم باشد، میتواند باعث ایجاد نوسانات فرکانس بالا و افزایش نیاز به گام زمانی کوچک در حل عددی شود.
نتایج حاصل از Simscape Logging نشان میدهند که سیستم تحت تأثیر یک منبع گشتاور نوسانی قرار دارد و با افزایش نسبت انتقال، اینرسی مؤثر کاهش یافته و حداکثر سرعت محور ورودی افزایش پیدا میکند.
در مجموع، این شبیهسازی علاوه بر نمایش نحوه عملکرد چرخدنده با نسبت انتقال متغیر، امکان بررسی ارتباط بین سرعت زاویهای، گشتاور، اینرسی مؤثر، س
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتختی و میرایی را نیز فراهم میکند. به همین دلیل، این مدل میتواند برای دانشجویان مهندسی مکانیک، مهندسی برق و علاقهمندان به مدلسازی سیستمهای انتقال قدرت، نمونهای مناسب برای مطالعه رفتار دینامیکی مجموعههای مکانیکی در محیط MATLAB و Simscape Driveline باشد.
لینک دانلود ویژه اعضا سایت

در این شبیهسازی از چه بلوکی برای مدلسازی انتقال قدرت با نسبت متغیر استفاده شده و چه ویژگی مهمی دارد؟
بلوک Variable Ratio Transmission از کتابخانه Simscape Driveline؛ ویژگی مهم آن امکان تعریف نسبت انتقال متغیر در زمان و لحاظ کردن انعطافپذیری مکانیکی (سختی و میرایی) است.
چرا با افزایش نسبت انتقال، حداکثر سرعت محور ورودی افزایش مییابد؟
چون اینرسی معادل بار خروجی در سمت ورودی با رابطه Jeq = JF/i² کاهش مییابد؛ کاهش اینرسی مؤثر برای گشتاور مشخص، شتاب زاویهای بیشتری ایجاد میکند.
چرا انتخاب نامناسب ضریب میرایی در بلوک Variable Ratio Transmission اهمیت دارد؟
میرایی کم باعث نوسانات فرکانس بالا و باقی ماندن انرژی نوسانی در سیستم میشود؛ این امر حلگر عددی را مجبور به کوچکتر کردن گام زمانی میکند.
با افزایش نسبت انتقال از 1:1 به 2:1، سرعت زاویهای و گشتاور محور پیرو چه تغییری میکنند؟
سرعت زاویهای محور پیرو به نصف محور پایه کاهش مییابد (ωF/ωB = 1/i) و گشتاور آن دو برابر میشود (TF/TB = i).
در مدل Variable Ratio Gear، نسبت انتقال در طول شبیهسازی چگونه تغییر میکند؟
بهصورت پیوسته و تدریجی از 1:1 به 2:1 افزایش مییابد؛ این تغییر تدریجی برای جلوگیری از ضربههای مکانیکی و نوسانات گشتاور انجام میشود.