
مقدمه
جعبهدنده یکی از مهمترین اجزای سیستم انتقال قدرت در خودروهای مجهز به موتور احتراق داخلی است. وظیفه اصلی این مجموعه، انتقال توان تولیدشده توسط موتور به چرخهای محرک و تنظیم نسبت انتقال قدرت متناسب با شرایط حرکتی خودرو است. از آنجا که موتورهای احتراق داخلی در محدوده مشخصی از سرعت و گشتاور عملکرد مناسبی دارند، استفاده از جعبهدنده این امکان را فراهم میکند که خودرو در شرایط مختلف رانندگی، از جمله شروع حرکت، شتابگیری، حرکت در سربالایی و رانندگی با سرعت ثابت، عملکرد مطلوبی داشته باشد.
در خودروهای مجهز به جعبهدنده دستی، راننده با استفاده از پدال کلاچ و دستهدنده، نسبت انتقال قدرت را بهصورت مستقیم انتخاب میکند. این فرایند به کمک مجموعهای از چرخدندهها، همزمانکنندهها و کلاچهای دندانهای انجام میشود. عملکرد صحیح این اجزا اهمیت زیادی دارد؛ زیرا انتخاب دنده باید بدون ایجاد ضربههای مکانیکی شدید و با هماهنگی مناسب میان سرعت محورهای مختلف انجام شود.
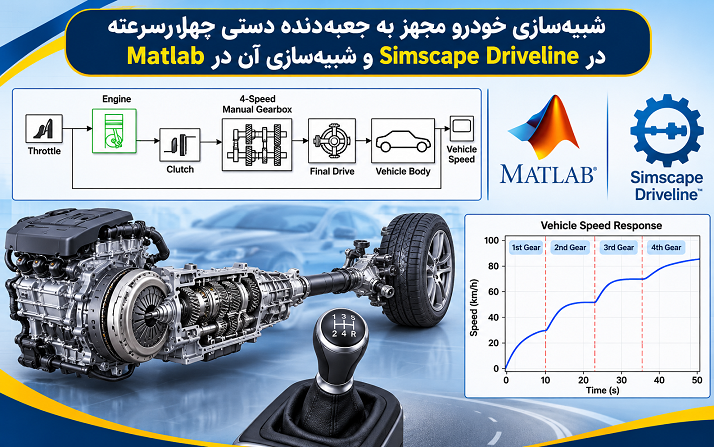
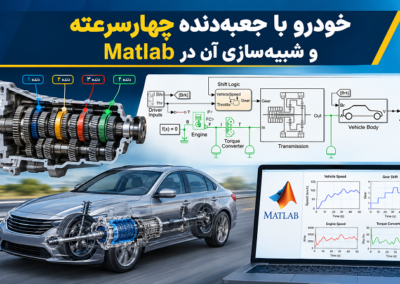
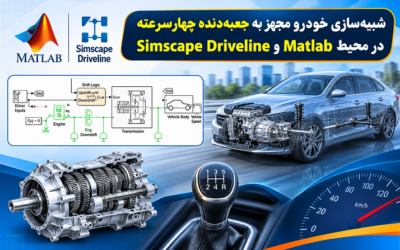
در این شبیهسازی، یک خودروی کامل مجهز به جعبهدنده دستی چهارسرعته در محیط MATLAB و با استفاده از ابزار Simscape Driveline مدلسازی شده است. این مدل علاوه بر نمایش جزئیات مکانیکی جعبهدنده، شامل موتور، سیستم کلاچ، مجموعه انتقال قدرت، مدل تایرها و دینامیک طولی بدنه خودرو نیز میشود. یکی از ویژگیهای 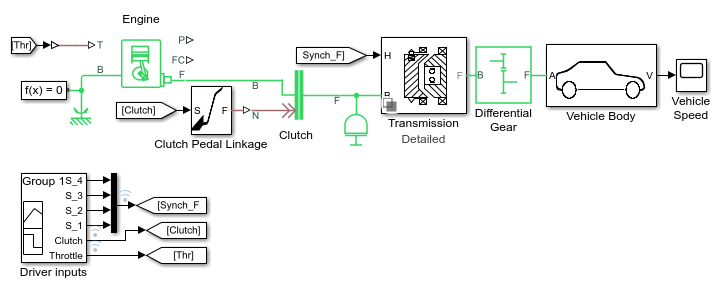 مهم این مجموعه، ارائه دو ساختار متفاوت برای مدلسازی جعبهدنده است. ساختار نخست، مدل دقیق مکانیکی جعبهدنده را با استفاده از چرخدندهها و همزمانکنندههای واقعی بازسازی میکند. ساختار دوم، یک مدل انتزاعی و سادهشده است که با استفاده از یک چرخدنده با نسبت انتقال متغیر، رفتار کلی جعبهدنده را شبیهسازی میکند.
هدف از این شبیهسازی، بررسی عملکرد جعبهدنده دستی چهارسرعته، تحلیل رفتار همزمانکنندهها، بررسی ارتباط میان پدال کلاچ و اجزای انتقال قدرت و مقایسه نتایج مدل دقیق و مدل سادهشده است.
معرفی ساختار کلی سیستم انتقال قدرت
مدل ارائهشده، یک خودروی مجهز به جعبهدنده دستی چهارسرعته را در نظر میگیرد. در این سیستم، چهار نسبت انتقال قدرت مختلف وجود دارد که بهترتیب عبارتاند از:
- دنده اول: 3.581
- دنده دوم: 2.022
- دنده سوم: 1.384
- دنده چهارم: 1
این نسبتها مشخص میکنند که سرعت چرخش محور ورودی و خروجی جعبهدنده چه ارتباطی با یکدیگر دارند. در حالت کلی، نسبت انتقال بزرگتر به معنای کاهش بیشتر سرعت خروجی و افزایش گشتاور قابل انتقال به چرخها است. به همین دلیل، دنده اول برای شروع حرکت و شرایطی که خودرو به گشتاور زیادی نیاز دارد، مناسب است. با افزایش سرعت خودرو، راننده میتواند به دندههای بالاتر منتقل شود تا سرعت موتور در محدوده مناسب باقی بماند.
در این جعبهدنده، چهار همزمانکننده نقش اصلی را در انتخاب نسبت انتقال ایفا میکنند. این اجزا با درگیر یا آزاد کردن کلاچهای دندانهای مرتبط، مسیر انتقال گشتاور را تغییر میدهند. هر همزمانکننده به نحوی طراحی شده است که پیش از اتصال مکانیکی چرخدنده انتخابشده به محور خروجی، اختلاف سرعت میان اجزای موردنظر کاهش پیدا کند.
در مدلسازی انجامشده، همزمانکنندهها با استفاده از بلوکهای Cone Clutch و Dog Clutch در Simscape Driveline پیادهسازی شدهاند. این دو بلوک وظایف متفاوت اما مکملی دارند. کلاچ مخروطی برای هماهنگسازی سرعت چرخش اجزای مکانیکی استفاده میشود و کلاچ دندانهای پس از مناسب شدن شرایط سرعتی، اتصال مکانیکی را برقرار میکند.
بنابراین، انتخاب دنده در این مدل تنها به تغییر یک عدد یا نسبت انتقال محدود نمیشود، بلکه فرایندی مکانیکی شامل کاهش اختلاف سرعت، ایجاد اتصال و انتقال گشتاور است.
مدلسازی کلاچ و مکانیزم انتخاب دنده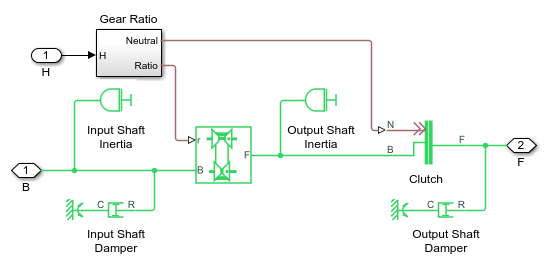
کلاچ یکی از اجزای اساسی خودروهای مجهز به جعبهدنده دستی است. این مجموعه امکان قطع و وصل انتقال گشتاور میان موتور و جعبهدنده را فراهم میکند. هنگام تعویض دنده، راننده ابتدا پدال کلاچ را فشار میدهد. در نتیجه، ارتباط مکانیکی میان موتور و جعبهدنده به میزان لازم کاهش یافته یا قطع میشود. پس از آن، دنده جدید انتخاب شده و با رها کردن تدریجی پدال کلاچ، انتقال گشتاور دوباره برقرار میشود.
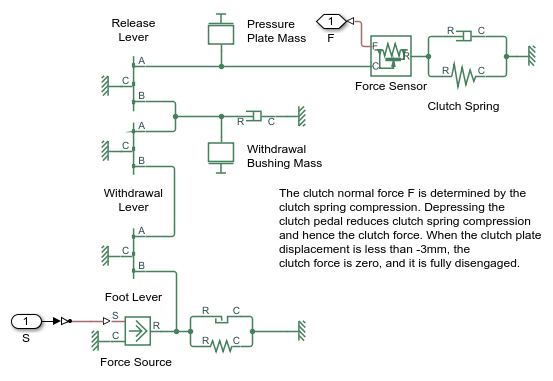
در مدل مورد بررسی، برای بازسازی این فرایند از یک زیرسیستم اختصاصی با عنوان Clutch Pedal Linkage Subsystem استفاده شده است. این زیرسیستم وظیفه دارد حرکت ورودی پدال کلاچ را به عملکرد مکانیکی مجموعه کلاچ منتقل کند.
زیرسیستم ارتباط پدال کلاچ
زیرسیستم Clutch Pedal Linkage مسئول شبیهسازی ارتباط میان پدال کلاچ و مکانیزم درگیرکننده کلاچ است. در یک خودروی واقعی، حرکت پدال از طریق مجموعهای از اتصالات مکانیکی یا سامانههای هیدرولیکی به صفحه کلاچ منتقل میشود. در مدل شبیهسازی نیز باید ارتباط میان ورودی راننده و وضعیت درگیری کلاچ به شکلی مناسب بازسازی شود.
هنگامی که راننده پدال را فشار میدهد، ظرفیت انتقال گشتاور کلاچ کاهش پیدا میکند. در صورت فشردن کامل پدال، انتقا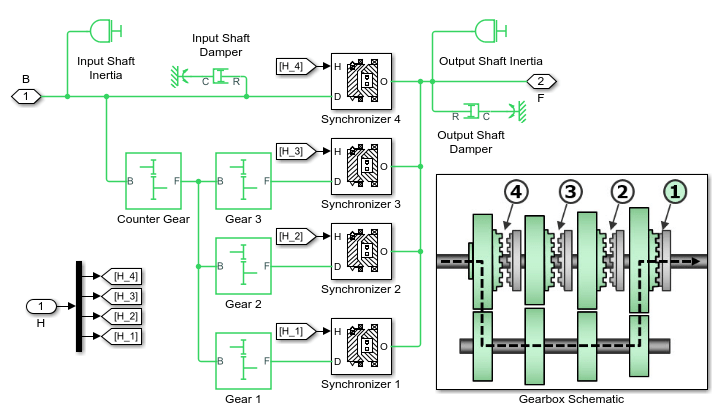 ل گشتاور میان موتور و جعبهدنده تقریباً قطع میشود. این وضعیت برای تعویض دنده ضروری است؛ زیرا تغییر مسیر انتقال قدرت در شرایطی که گشتاور زیادی از مجموعه عبور میکند، میتواند باعث ایجاد تنشهای مکانیکی و رفتار نامطلوب در سیستم شود.
با رها کردن پدال، کلاچ بهتدریج درگیر شده و گشتاور موتور به محور ورودی جعبهدنده منتقل میشود. نحوه تغییر وضعیت کلاچ در این مرحله بر کیفیت شروع حرکت و میزان ضربه واردشده به سیستم انتقال قدرت تأثیر دارد.
استفاده از یک زیرسیستم مستقل برای مدلسازی این مکانیزم باعث میشود ساختار مدل منظمتر باشد و بتوان رفتار ارتباطی پدال، کلاچ و جعبهدنده را بهصورت جداگانه بررسی و اصلاح کرد.
همزمانکنندهها و نقش آنها در تعویض دنده
همزمانکننده یا Synchronizer یکی از مهمترین اجزای جعبهدندههای دستی مدرن است. وظیفه این قطعه، هماهنگ کردن سرعت چرخش چرخدنده و محوری است که قرار است به یکدیگر متصل شوند. اگر این دو بخش با سرعتهای متفاوت بهصورت ناگهانی درگیر شوند، امکان ایجاد ضربه، صدا، سایش شدید و حتی آسیب به دندانههای اتصال وجود دارد.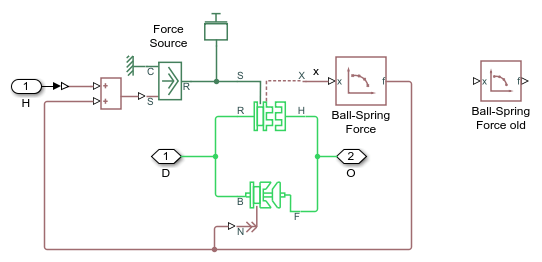
در این شبیهسازی، چهار همزمانکننده برای انتخاب چهار نسبت انتقال جعبهدنده در نظر گرفته شده است. هر همزمانکننده با توجه به وضعیت انتخاب دنده، میتواند در فرایند اتصال مکانیکی مشارکت کند.
استفاده از Cone Clutch
بلوک Cone Clutch در Simscape Driveline برای مدلسازی کلاچ مخروطی استفاده میشود. در این نوع کلاچ، دو سطح مخروطی در تماس با یکدیگر قرار میگیرند و نیروی اصطکاک میان آنها موجب انتقال گشتاور میشود.
هنگام انتخاب یک دنده، ابتدا کلاچ مخروطی فعال میشود. تماس میان سطوح اصطکاکی باعث میشود سرعت چرخش دو بخش موردنظر به یکدیگر نزدیک شود. این فرایند اختلاف سرعت نسبی را کاهش میدهد و شرایط مناسبتری برای اتصال نهایی ایجاد میکند.
میزان گشتاور اصطکاکی قابل انتقال به عواملی مانند نیروی اعمالشده، ضریب اصطکاک، هندسه سطوح و وضعیت تماس بستگی دارد. بنابراین، مدلسازی صحیح این بخش برای بازسازی رفتار واقعی همزمانکننده اهمیت زیادی دارد.
استفاده از Dog Clutch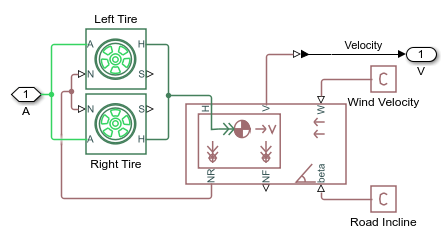
پس از آنکه اختلاف سرعت میان اجزای موردنظر کاهش یافت، نوبت به برقراری اتصال مکانیکی میرسد. برای این منظور از Dog Clutch استفاده میشود.
کلاچ دندانهای برخلاف کلاچ اصطکاکی، انتقال گشتاور را از طریق درگیری مستقیم دندانهها انجام میدهد. در نتیجه، پس از برقرار شدن اتصال، دو بخش بهصورت مکانیکی به یکدیگر متصل میشوند و امکان انتقال گشتاور فراهم میشود.
در مدل حاضر، ترکیب Cone Clutch و Dog Clutch باعث میشود فرایند تعویض دنده به شکل واقعگرایانهتری شبیهسازی شود. ابتدا اختلاف سرعت کاهش پیدا میکند و سپس اتصال دندانهای برقرار میشود.
این ساختار برای بررسی رفتار گذرای جعبهدنده، تحلیل تنشهای ناشی از تعویض دنده و ارزیابی عملکرد مکانیزم انتخاب دنده کاربرد دارد.
مدل دقیق جعبهدنده دستی (Detailed Transmission Variant)
یکی از دو ساختار اصلی ارائهشده در این شبیهسازی، مدل دقیق جعبهدنده است. در این مدل، اجزای مکانیکی اصلی سیستم انتقال قدرت بهصورت جداگانه پیادهسازی شدهاند و چرخدندهها، همزمانکنندهها و کلاچهای مخروطی و دندانهای در ساختار آن حضور دارند.
در مدل دقیق، هر نسبت انتقال از طریق مجموعه چرخدندههای مربوط به خود ایجاد میشود. انتخاب دنده نیز با استفاده از مکانیزم همزمانکن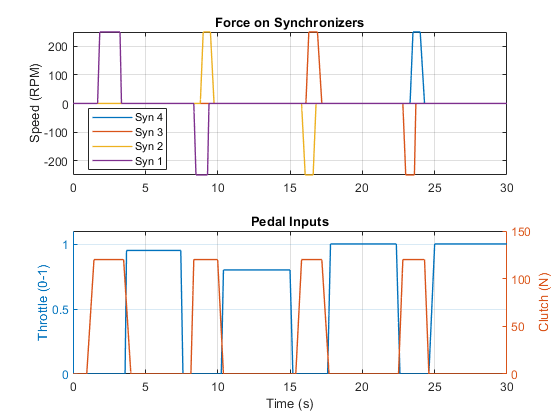 نده انجام میگیرد. به این ترتیب، تغییر نسبت انتقال مستقیماً با وضعیت درگیری اجزای مکانیکی ارتباط دارد.
از مهمترین ویژگیهای این مدل میتوان به موارد زیر اشاره کرد:
- نمایش ساختار مکانیکی جعبهدنده چهارسرعته
- مدلسازی چرخدندههای مربوط به نسبتهای انتقال مختلف
- استفاده از کلاچهای مخروطی برای هماهنگسازی سرعتها
- استفاده از کلاچهای دندانهای برای ایجاد اتصال مکانیکی
- بررسی رفتار گذرای سیستم هنگام تعویض دنده
- تحلیل سرعت محورهای ورودی و خروجی جعبهدنده
- بررسی تأثیر تعویض دنده بر عملکرد موتور و شتاب خودرو
این مدل برای تحلیلهای مهندسی که به دقت مکانیکی بالایی نیاز دارند، بسیار مناسب است. برای مثال، هنگام طراحی یک ج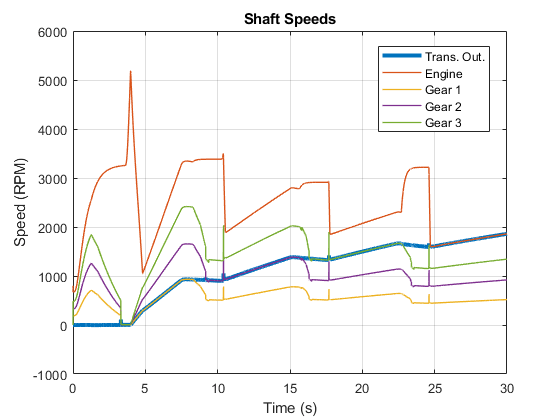 عبهدنده جدید یا بررسی عملکرد همزمانکنندهها، لازم است رفتار اجزای مختلف بهصورت مستقل قابل مشاهده باشد.
همچنین میتوان از این مدل برای تنظیم و ارزیابی الگوریتمهای کنترلی مرتبط با تعویض دنده استفاده کرد. از آنجا که ساختار مکانیکی با جزئیات بیشتری نمایش داده شده است، اثر تغییر پارامترهای اجزا بر رفتار کلی سیستم نیز قابل بررسی خواهد بود.
یکی دیگر از کاربردهای مهم مدل دقیق، تخمین مصرف سوخت خودرو است. نسبت انتقال انتخابشده بر سرعت موتور و میزان بار واردشده به آن تأثیر میگذارد. بنابراین، با اجرای چرخههای رانندگی مختلف میتوان تأثیر استراتژی انتخاب دنده را بر عملکرد موتور و مصرف سوخت ارزیابی کرد.
البته وجود اجزای مکانیکی متعدد و پدیدههای ناپیوسته در این مدل، پیچیدگی محاسباتی آن را افزایش میدهد. در نتیجه، زمان اجرای شبیهسازی نسبت به مدل سادهشده بیشتر خواهد بود.
مدل انتزاعی جعبهدنده (Abstract Transmission Variant)
در کنار مدل دقیق، یک ساختار سادهشده نیز برای جعبهدنده ارائه شده است. هدف از طراحی این مدل، کاهش پیچیدگی محاسباتی و افزایش سرعت اجرای شبیهسازی است.
در مدل انتزاعی، بهجای استفاده از مجموعهای از چرخدندهها و همزمانکنندههای واقعی، از یک Variable Ratio Gear 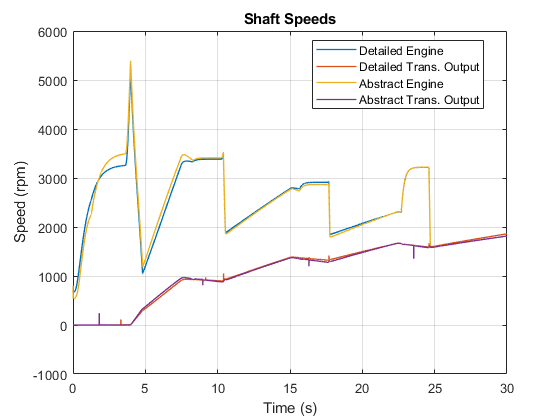 استفاده میشود. این بلوک قادر است نسبت انتقال را بهعنوان یک سیگنال ورودی دریافت کند و بر اساس مقدار آن، ارتباط سرعت و گشتاور میان محورهای ورودی و خروجی را تنظیم کند.
به این ترتیب، برای شبیهسازی دنده اول، دوم، سوم و چهارم کافی است نسبت انتقال متناظر با هر دنده به بلوک مربوطه اعمال شود.
نسبتهای انتقال مورد استفاده در این مدل عبارتاند از:
- 3.581 برای دنده اول
- 2.022 برای دنده دوم
- 1.384 برای دنده سوم
- 1 برای دنده چهارم
همچنین برای نمایش وضعیت خلاص یا Neutral، از یک کلاچ استفاده میشود. در این وضعیت، مسیر انتقال گشتاور میان بخشهای موردنظر قطع میشود و رفتار کلی جعبهدنده در حالت خلاص بازسازی خواهد شد.
مزایای مدل انتزاعی
مهمترین مزیت مدل انتزاعی، حذف بخش بزرگی از پیچیدگیهای مکانیکی مدل دقیق است. در مدل کامل، هنگام درگیری و آزاد شدن کلاچها و همزمانکنندهها، تغییرات ناگهانی در وضعیت اتصالات مکانیکی رخ میدهد. این تغییرات میتوانند باعث ایجاد ناپیوستگیهای عددی و افزایش دشواری حل معادلات سیستم شوند.
در مدل سادهشده، بخش زیادی از این ناپیوستگیها حذف شده است. در نتیجه، حل معادلات دینامیکی با سرعت بیشتری انجام میشود و امکان اجرای شبیهسازیهای طولانی یا تکرار تعداد زیادی آزمایش فراهم خواهد شد.
این ویژگی بهخصوص در شبیهسازی سختافزار در حلقه یا Hardware-in-the-Loop اهمیت دارد. در این روش، مدل شبیهسازی باید بتواند رفتار سیستم فیزیکی را در زمان واقعی یا با سرعت محاسباتی متناسب با نیازهای آزمایش بازسازی کند.
هرچه پیچیدگی مدل کمتر باشد، احتمال دستیابی به زمان اجرای مناسب افزایش پیدا میکند. به همین دلیل، مدل انتزاعی برای کاربردهایی که سرعت اجرای شبیهسازی اهمیت بیشتری از نمایش جزئیات داخلی مکانیکی دارد، گزینه مناسبی است.
البته سادهسازی به معنای حذف کامل دقت نیست. مطابق نتایج ارائهشده، در صورتی که پارامترهای مدل انتزاعی بهدرستی تنظیم شوند، میتوان نتایجی بسیار نزدیک به مدل دقیق به دست آورد.
مقایسه مدل دقیق و مدل انتزاعی جعبهدنده
یکی از بخشهای مهم این شبیهسازی، مقایسه رفتار دو مدل مختلف جعبهدنده است. هر دو مدل برای بازسازی عملکرد یک سیستم انتقال قدرت چهارسرعته طراحی شدهاند، اما روش پیادهسازی آنها تفاوت اساسی دارد.
در مدل دقیق، تمام اجزای اصلی مکانیکی جعبهدنده در نظر گرفته میشوند. بنابراین، تغییر دنده با درگیر شدن و آزاد شدن کلاچها و عملکرد همزمانکنندهها همراه است.
در مقابل، مدل انتزاعی تنها رفتار کلی نسبت انتقال را بازسازی میکند و از جزئیات داخلی مکانیزم تعویض دنده صرفنظر میکند.
مقایسه این دو ساختار از جنبههای مختلف قابل انجام است:
| ویژگی | مدل دقیق | مدل انتزاعی |
|---|---|---|
| ساختار مکانیکی | دارای چرخدندهها و همزمانکنندهها | استفاده از چرخدنده با نسبت متغیر |
| مدلسازی کلاچها | کلاچ مخروطی و دندانهای | کلاچ ساده برای نمایش حالت خلاص |
| پیچیدگی محاسباتی | زیاد | کم |
| سرعت اجرای شبیهسازی | کمتر | بیشتر |
| نمایش رفتار همزمانکننده | امکانپذیر | وجود ندارد |
| تحلیل جزئیات تعویض دنده | مناسب | محدود |
| کاربرد در HIL | به دلیل پیچیدگی محاسباتی محدودتر | بسیار مناسب |
| تخمین مصرف سوخت | مناسب | مناسب پس از تنظیم صحیح پارامترها |
نکته مهم در این مقایسه آن است که مدل انتزاعی با وجود ساختار سادهتر، میتواند رفتار کلی مدل دقیق را با اختلاف اندک بازسازی کند. این موضوع نشان میدهد که برای برخی کاربردهای مهندسی، استفاده از یک مدل سادهشده میتواند بدون کاهش قابل توجه دقت موردنیاز، هزینه محاسباتی را کاهش دهد.
با این حال، اگر هدف بررسی نیروهای واردشده به همزمانکنندهها، زمانبندی درگیری کلاچها یا رفتار مکانیکی هنگام تغییر دنده باشد، مدل دقیق انتخاب مناسبتری خواهد بود.
زیرسیستم همزمانکننده شماره یک (Synchronizer 1 Subsystem)
در ساختار مدل، زیرسیستمی با عنوان Synchronizer 1 Subsystem برای پیادهسازی اختصاصی یک همزمانکننده در نظر گرفته شده است.
این زیرسیستم امکان مشاهده و اصلاح ساختار داخلی همزمانکننده را فراهم میکند. در واقع، بهجای استفاده از یک بلوک کاملاً آماده و غیرقابل تغییر، میتوان اجزای تشکیلدهنده همزمانکننده را در قالب یک زیرسیستم مستقل بررسی کرد.
این ویژگی برای اهداف آموزشی و تحقیقاتی اهمیت زیادی دارد؛ زیرا مهندس میتواند ارتباط میان کلاچ مخروطی، کلاچ دندانهای و سایر اجزای مکانیکی را مشاهده کند و اثر تغییر پارامترهای مختلف را بر عملکرد مجموعه ارزیابی نماید.
برای مثال، میتوان تأثیر تغییر مشخصات اصطکاکی کلاچ مخروطی یا شرایط اعمال نیروی درگیری را بر مدت زمان همزمانسازی بررسی کرد. همچنین بررسی رفتار سیستم در هنگام اتصال کلاچ دندانهای میتواند اطلاعات مفیدی درباره کیفیت تعویض دنده ارائه دهد.
در Simscape Driveline علاوه بر امکان طراحی چنین زیرسیستمهایی، بلوکهای آماده همزمانکننده تکمرحلهای و دومرحلهای نیز وجود دارند. این بلوکها میتوانند در مدلسازی سیستمهای انتقال قدرت مورد استفاده قرار گیرند و فرایند توسعه مدل را سادهتر کنند.
استفاده از زیرسیستم اختصاصی زمانی اهمیت بیشتری پیدا میکند که هدف، بررسی یک ساختار خاص از همزمانکننده یا اصلاح رفتار آن متناسب با مشخصات یک جعبهدنده واقعی باشد.
مدلسازی بدنه خودرو و دینامیک طولی (Vehicle Body Subsystem)
برای آنکه عملکرد جعبهدنده تنها در سطح اجزای مکانیکی بررسی نشود، مدل شامل یک زیرسیستم برای شبیهسازی بدنه خودرو نیز هست.
این بخش با عنوان Vehicle Body Subsystem، دینامیک طولی خودرو و مدل تایرها را پیادهسازی میکند. به کمک این زیرسیستم، ارتباط میان گشتاور تولیدشده توسط موتور، نسبت انتقال جعبهدنده، نیروی واردشده به چرخها و حرکت خودرو قابل بررسی خواهد بود.
در یک مدل دینامیکی طولی، نیروهای واردشده به خودرو نقش مهمی در تعیین شتاب و سرعت آن دارند. نیروی کششی تولیدشده در محل تماس تایر با سطح جاده، نیروی مقاومت هوا، مقاومت غلتشی و سایر نیروهای مقاوم بر حرکت خودرو تأثیر میگذارند.
بهصورت کلی، معادله حرکت طولی خودرو را میتوان به شکل زیر بیان کرد:
m × dv/dt = Ftraction - Fdrag - Frolling - Fother
در این رابطه:
- m: جرم خودرو
- v: سرعت طولی خودرو
- dv/dt: شتاب طولی خودرو
- Ftraction: نیروی کششی تولیدشده توسط چرخها
- Fdrag: نیروی مقاومت هوا
- Frolling: نیروی مقاومت غلتشی تایرها
- Fother: سایر نیروهای مقاوم، مانند مؤلفه نیروی گرانش در مسیر شیبدار
نیروی کششی چرخها به گشتاور منتقلشده از موتور، نسبت دنده، نسبت انتقال نهایی و شعاع مؤثر تایر وابسته است. بنابراین، تغییر دنده مستقیماً بر میزان نیروی کششی و شتاب خودرو تأثیر میگذارد.
برای مثال، در دنده اول به دلیل بزرگتر بودن نسبت انتقال، گشتاور بیشتری در اختیار چرخها قرار میگیرد. این موضوع به خودرو کمک میکند تا از حالت سکون شروع به حرکت کند. با افزایش سرعت، استفاده از دندههای بالاتر باعث میشود سرعت چرخش موتور نسبت به سرعت خودرو کاهش پیدا کند و شرایط مناسبتری برای حرکت پایدار فراهم شود.
مدل Vehicle Body Subsystem برای اجرای چرخههای رانندگی نیز مناسب است. با استفاده از چرخههای رانندگی میتوان عملکرد خودرو را در شرایط مختلف سرعت و شتاب بررسی کرد و از نتایج آن برای تخمین مصرف سوخت و تنظیم الگوریتمهای کنترل جعبهدنده استفاده نمود.
ورودیهای راننده و کنترل موتور و جعبهدنده
در این شبیهسازی، عملکرد خودرو به ورودیهای راننده وابسته است. راننده با اعمال فرمانهای مختلف به دریچه گاز، پدال کلاچ و مکانیزم انتخاب دنده، شرایط کاری سیستم انتقال قدرت را تعیین میکند.
ورودی دریچه گاز میزان تقاضای توان از موتور را مشخص میکند. با افزایش مقدار این ورودی، موتور برای تولید گشتاور بیشتر فرمان میگیرد و در نتیجه، نیروی محرکه خودرو افزایش پیدا میکند.
پدال کلاچ نیز وضعیت اتصال موتور به جعبهدنده را کنترل میکند. در زمان تعویض دنده، راننده باید انتقال گشتاور را کاهش دهد تا امکان تغییر وضعیت مکانیکی جعبهدنده فراهم شود.
از طرف دیگر، نیروی اعمالشده به همزمانکنندهها تعیین میکند که کدام نسبت انتقال در سیستم فعال شود. در واقع، انتخاب دنده از طریق تغییر وضعیت همزمانکنندهها و کلاچهای مرتبط با آنها انجام میشود.
این ارتباط میان ورودیهای راننده و اجزای مکانیکی باعث میشود بتوان فرایند رانندگی و تعویض دنده را در شرایط مختلف بررسی کرد.
برای مثال، هنگام شتابگیری خودرو، ابتدا راننده با استفاده از دنده اول حرکت را آغاز میکند. پس از افزایش سرعت، با فشردن پدال کلاچ و انتخاب دنده دوم، نسبت انتقال تغییر میکند. همین فرایند برای دندههای سوم و چهارم نیز تکرار میشود.
در هر مرحله، سرعت موتور و سرعت محورهای مختلف جعبهدنده تغییر میکنند. تحلیل این تغییرات میتواند برای بررسی هماهنگی میان موتور و سیستم انتقال قدرت مفید باشد.
بررسی نتایج شبیهسازی و دادههای Simscape Logging
یکی از بخشهای مهم مدل، ثبت و تحلیل نتایج با استفاده از قابلیت Simscape Logging است. این قابلیت امکان ذخیرهسازی متغیرهای فیزیکی سیستم را فراهم میکند تا بتوان رفتار اجزای مختلف را پس از اجرای شبیهسازی بررسی کرد.
در این مدل، نتایج ثبتشده شامل ورودیهای راننده، نیروهای اعمالشده به همزمانکنندهها و سرعت محورهای مختلف سیستم انتقال قدرت است.
تحلیل نیروهای اعمالشده به همزمانکنندهها
در نمودار مربوط به ورودیهای راننده، نیروهای اعمالشده به همزمانکنندهها برای انتخاب دنده فعال نمایش داده میشوند. این نیروها نشان میدهند که مکانیزم انتخاب دنده در چه زمانی فعال شده و کدام همزمانکننده در فرایند تغییر نسبت انتقال مشارکت داشته است.
همزمان با این اطلاعات، ورودیهای دریچه گاز و پدال کلاچ نیز قابل مشاهده هستند.
با بررسی این نمودارها میتوان ارتباط زمانی میان فشردن پدال کلاچ، تغییر وضعیت همزمانکننده و اعمال فرمان دریچه گاز را ارزیابی کرد.
برای مثال، هنگام تعویض دنده انتظار میرود وضعیت کلاچ به شکلی تغییر کند که انتقال گشتاور موتور به جعبهدنده کاهش یابد. سپس مکانیزم انتخاب دنده فعال شده و نسبت انتقال جدید برقرار شود.
بررسی همزمان این سیگنالها میتواند مشخص کند که آیا ترتیب عملکرد اجزای مختلف با منطق مورد انتظار هماهنگ است یا خیر.
همچنین از طریق تحلیل نیروهای همزمانکننده میتوان رفتار مکانیکی سیستم را هنگام انتخاب دنده بررسی کرد و در صورت نیاز، پارامترهای مربوط به مکانیزم درگیری را اصلاح نمود.
تحلیل سرعت محورهای مختلف سیستم انتقال قدرت
یکی دیگر از نمودارهای مهم، سرعت چرخش محورهای مختلف در مجموعه انتقال قدرت را نشان میدهد.
در یک جعبهدنده دستی، سرعت محورهای ورودی و خروجی به نسبت انتقال انتخابشده وابسته است. بنابراین، با تغییر دنده، ارتباط میان سرعت چرخش این محورها نیز تغییر میکند.
در این مدل، سرعت محور خروجی با سرعت چرخدندهای که همزمانکننده آن درگیر شده است، ارتباط دارد. به عبارت دیگر، نسبت انتقال فعال تعیین میکند که سرعت خروجی چگونه از سرعت ورودی به دست آید.
برای یک جعبهدنده ایدهآل، اگر نسبت انتقال را بهصورت نسبت سرعت ورودی به سرعت خروجی تعریف کنیم، خواهیم داشت:
i = ωinput / ωoutput
بنابراین:
ωoutput = ωinput / i
که در آن:
- i: نسبت انتقال دنده
- ωinput: سرعت زاویهای محور ورودی
- ωoutput: سرعت زاویهای محور خروجی
با توجه به نسبتهای انتقال این مدل، در دنده اول سرعت محور خروجی نسبت به محور ورودی کمتر است. با انتخاب دندههای بالاتر، این اختلاف کاهش پیدا میکند و در دنده چهارم که نسبت انتقال برابر یک است، سرعت ورودی و خروجی در حالت ایدهآل برابر خواهند بود.
یکی از نکات مهم در نتایج شبیهسازی این است که سرعت موتور با وجود افزایش سرعت خودرو، در محدوده کاری مناسبی باقی میماند. دلیل این موضوع، تغییر نسبت انتقال متناسب با شرایط حرکتی خودرو است.
در واقع، اگر خودرو تنها با یک نسبت انتقال ثابت حرکت کند، افزایش سرعت خودرو میتواند باعث افزایش بیش از حد سرعت موتور شود. اما وجود چند نسبت انتقال امکان تنظیم سرعت موتور را متناسب با سرعت خودرو و شرایط بار فراهم میکند.
مقایسه نتایج مدل دقیق و انتزاعی
یکی از مهمترین نتایج این شبیهسازی، مقایسه رفتار مدل انتزاعی با مدل دقیق جعبهدنده است.
در نمودار مقایسهای، خروجیهای دو مدل در شرایط کاری مشابه بررسی میشوند. نتایج نشان میدهند که رفتار کلی دو مدل بسیار به یکدیگر نزدیک است.
این شباهت بیانگر آن است که مدل انتزاعی، در صورت تنظیم مناسب پارامترها، میتواند رفتار کلی مدل دقیق را با دقت قابل قبول بازسازی کند.
این موضوع از نظر مهندسی اهمیت زیادی دارد؛ زیرا در بسیاری از پروژهها لازم نیست تمام جزئیات مکانیکی یک سیستم در مدل شبیهسازی حضور داشته باشند. گاهی هدف اصلی، بررسی رفتار کلی سیستم یا طراحی الگوریتم کنترل است. در چنین شرایطی میتوان از مدل سادهشده استفاده کرد و هزینه محاسباتی را کاهش داد.
البته باید توجه داشت که شباهت خروجیهای کلی دو مدل به معنای یکسان بودن تمام رفتارهای داخلی آنها نیست. مدل انتزاعی نمیتواند جزئیاتی مانند نیروی اصطکاک در سطوح مخروطی، فرایند همزمانسازی سرعتها یا ضربه ناشی از درگیری دندانهها را با همان سطح جزئیات مدل دقیق نمایش دهد.
بنابراین، انتخاب مدل باید بر اساس هدف نهایی شبیهسازی انجام شود.
کاربرد شبیهسازی در طراحی و توسعه جعبهدنده دستی
مدل ارائهشده میتواند در مراحل مختلف طراحی، تحلیل و توسعه سیستم انتقال قدرت خودرو مورد استفاده قرار گیرد.
یکی از کاربردهای اصلی آن، بررسی عملکرد جعبهدنده در شرایط مختلف رانندگی است. مهندسان میتوانند با تغییر ورودیهای راننده و شرایط حرکتی خودرو، رفتار سیستم را در وضعیتهای مختلف بررسی کنند.
از جمله کاربردهای مهم این مدل میتوان به موارد زیر اشاره کرد:
- تحلیل عملکرد نسبتهای انتقال: بررسی تأثیر انتخاب دنده اول تا چهارم بر سرعت محور خروجی، گشتاور و شتاب خودرو.
- بررسی عملکرد همزمانکنندهها: تحلیل فرایند هماهنگسازی سرعتها و نحوه درگیری کلاچهای دندانهای.
- تنظیم الگوریتم تعویض دنده: بررسی زمان مناسب تغییر دنده با توجه به سرعت خودرو و شرایط عملکرد موتور.
- تخمین مصرف سوخت: بررسی تأثیر انتخاب نسبت انتقال بر سرعت و بار موتور در چرخههای رانندگی مختلف.
- تحلیل دینامیک طولی خودرو: بررسی ارتباط میان گشتاور موتور، نیروی کششی تایرها و شتاب خودرو.
- توسعه مدلهای مناسب HIL: استفاده از مدل انتزاعی برای کاهش پیچیدگی محاسباتی و اجرای سریعتر شبیهسازی.
- بررسی عملکرد کلاچ: تحلیل نحوه قطع و وصل انتقال گشتاور هنگام تعویض دنده و شروع حرکت خودرو.
یکی دیگر از کاربردهای مهم این مدل، ارزیابی استراتژیهای مختلف رانندگی است. برای مثال، میتوان بررسی کرد که تغییر دنده در دور موتور پایینتر یا بالاتر چه تأثیری بر شتاب خودرو و مصرف سوخت دارد.
همچنین امکان بررسی رفتار خودرو در شرایط بارگذاری مختلف وجود دارد. تغییر جرم خودرو، مقاومت حرکتی، شرایط جاده و مشخصات تایرها میتواند بر عملکرد کلی سیستم تأثیر بگذارد.
اهمیت استفاده از مدل انتزاعی در شبیهسازی سختافزار در حلقه
شبیهسازی سختافزار در حلقه یا Hardware-in-the-Loop یکی از روشهای مهم آزمایش و اعتبارسنجی سامانههای کنترلی در صنعت خودرو است. در این روش، یک کنترلکننده واقعی به یک مدل شبیهسازیشده از سیستم فیزیکی متصل میشود.
برای مثال، میتوان یک واحد کنترل الکترونیکی را به مدل خودرو و جعبهدنده متصل کرد و عملکرد الگوریتم تعویض دنده را در شرایط مختلف بررسی نمود.
در چنین کاربردی، مدل شبیهسازی باید بتواند در زمان مناسب محاسبات خود را انجام دهد. اگر مدل دارای تعداد زیادی اجزای مکانیکی پیچیده و ناپیوستگیهای متعدد باشد، ممکن است اجرای آن با محدودیتهای زمانی روبهرو شود.
به همین دلیل، مدل انتزاعی جعبهدنده در این شبیهسازی اهمیت ویژهای دارد. این مدل با استفاده از Variable Ratio Gear و یک کلاچ برای نمایش وضعیت خلاص، بخش بزرگی از پیچیدگیهای مکانیکی را حذف میکند.
در نتیجه، تعداد معادلات و دشواری حل عددی سیستم کاهش پیدا میکند و امکان استفاده از مدل در کاربردهای بلادرنگ افزایش مییابد.
البته برای استفاده از چنین مدلی در یک سامانه HIL، لازم است علاوه بر سرعت محاسباتی، دقت مدل نیز با توجه به نیازهای کنترلکننده ارزیابی شود. در صورت نیاز میتوان پارامترهای مدل انتزاعی را به کمک نتایج مدل دقیق تنظیم کرد تا رفتار کلی دو سیستم به یکدیگر نزدیک شود.
جمعبندی
در این شبیهسازی، یک خودروی مجهز به جعبهدنده دستی چهارسرعته با استفاده از MATLAB و Simscape Driveline مدلسازی شده است. این سیستم شامل موتور، کلاچ، چهار همزمانکننده، مجموعه چرخدندهها، تایرها و مدل دینامیک طولی بدنه خودرو است.
نسبتهای انتقال جعبهدنده بهترتیب برابر با 3.581، 2.022، 1.384 و 1 هستند. انتخاب این نسبتها با استفاده از چهار همزمانکننده انجام میشود که ساختار آنها با ترکیب بلوکهای Cone Clutch و Dog Clutch پیادهسازی شده است.
یکی از ویژگیهای مهم مدل، ارائه دو نسخه متفاوت از جعبهدنده است. در نسخه دقیق، تمام اجزای مکانیکی اصلی شامل چرخدندهها و همزمانکنندهها بهصورت مجزا مدلسازی شدهاند. این ساختار برای تحلیل جزئیات مکانیکی، بررسی رفتار تعویض دنده، تنظیم الگوریتمهای کنترلی و تخمین مصرف سوخت مناسب است.
در نسخه انتزاعی، از یک چرخدنده با نسبت انتقال متغیر برای نمایش نسبتهای مختلف استفاده میشود و یک کلاچ نیز وضعیت خلاص را بازسازی میکند. این روش باعث کاهش پیچیدگی محاسباتی و حذف بخش زیادی از ناپیوستگیهای مدل شده و آن را برای شبیهسازی سختافزار در حلقه مناسبتر میسازد.
نتایج شبیهسازی نشان میدهند که در صورت تنظیم صحیح پارامترها، مدل انتزاعی میتواند رفتار کلی مدل دقیق را با اختلاف اندک بازسازی کند. بنابراین، انتخاب میان این دو ساختار به هدف پروژه بستگی دارد. اگر بررسی رفتار داخلی اجزای مکانیکی و فرایند واقعی تعویض دنده اهمیت داشته باشد، مدل دقیق گزینه مناسبتری است؛ اما اگر هدف، تحلیل رفتار کلی خودرو و اجرای سریع شبیهسازی باشد، استفاده از مدل انتزاعی میتواند انتخاب مؤثرتری باشد.
در مجموع، این مدل نمونهای کاربردی از قابلیتهای Simscape Driveline برای شبیهسازی سیستمهای انتقال قدرت خودرو است و میتواند در آموزش مهندسی خودرو، تحلیل عملکرد جعبهدندههای دستی، توسعه الگوریتمهای کنترل و بررسی دینامیک طولی وسایل نقلیه مورد استفاده قرار گیرد.
دسترسی به دانلود ویژه اعضاء سایت
دانلود رایگان این شبیه سازی در نرم افزار Matlab
همه چیز شامل گزارش ها، فایل شبیه سازی، یکجا، آماده دانلود!
عضویت در سایتلینک دانلود ویژه اعضا سایت

هنگام تعویض دنده، ترتیب صحیح عملکرد اجزا در مدل چگونه است؟
ابتدا راننده پدال کلاچ را فشار میدهد تا انتقال گشتاور موتور به جعبهدنده کاهش یابد یا قطع شود؛ سپس مکانیزم انتخاب دنده فعال شده و همزمانکننده مربوطه (ابتدا Cone Clutch برای کاهش اختلاف سرعت و سپس Dog Clutch برای اتصال مکانیکی) نسبت انتقال جدید را برقرار میکند. در نهایت با رها کردن تدریجی پدال، انتقال گشتاور دوباره برقرار میشود.
نگار موسوی
خیر. مدل انتزاعی رفتار کلی نسبت انتقال را خوب بازسازی میکند و برای تحلیل عملکرد کلی، تخمین مصرف سوخت و HIL مناسب است؛ اما نمیتواند جزئیاتی مثل نیروی اصطکاک سطوح مخروطی، فرایند واقعی همزمانسازی یا ضربه درگیری دندانهها را نمایش دهد. برای بررسی این جزئیات باید از مدل دقیق استفاده کرد.
چرا برای شبیهسازی HIL از مدل انتزاعی جعبهدنده استفاده میشود؟
چون در HIL مدل باید در زمان واقعی یا نزدیک به آن اجرا شود. مدل دقیق بهدلیل تعداد زیاد اجزای مکانیکی و ناپیوستگیهای ناشی از درگیری کلاچها، زمان اجرای بیشتری دارد. مدل انتزاعی با Variable Ratio Gear و یک کلاچ ساده برای حالت خلاص، پیچیدگی محاسباتی را کم کرده و اجرای بلادرنگ را ممکنتر میکند.
تفاوت اصلی Cone Clutch و Dog Clutch در همزمانکنندهها چیست؟
کلاچ مخروطی (Cone Clutch) با اصطکاک سطوح مخروطی اختلاف سرعت دو بخش را کاهش میدهد و وظیفه هماهنگسازی را دارد؛ اما کلاچ دندانهای (Dog Clutch) با درگیری مستقیم دندانهها اتصال مکانیکی برقرار میکند. در واقع اول Cone Clutch سرعتها را نزدیک میکند، بعد Dog Clutch اتصال نهایی را انجام میدهد.
چرا نسبت انتقال دنده اول (3.581) بیشتر از دنده چهارم (1) در نظر گرفته شده است؟
چون در دنده اول به گشتاور زیاد برای شروع حرکت نیاز است؛ نسبت بزرگتر، سرعت خروجی را کاهش و گشتاور منتقلشده به چرخها را افزایش میدهد. در دنده چهارم که خودرو سرعت گرفته، نسبت ۱ یعنی سرعت ورودی و خروجی برابر میشود و تمرکز بر حفظ سرعت بهجای گشتاور است.